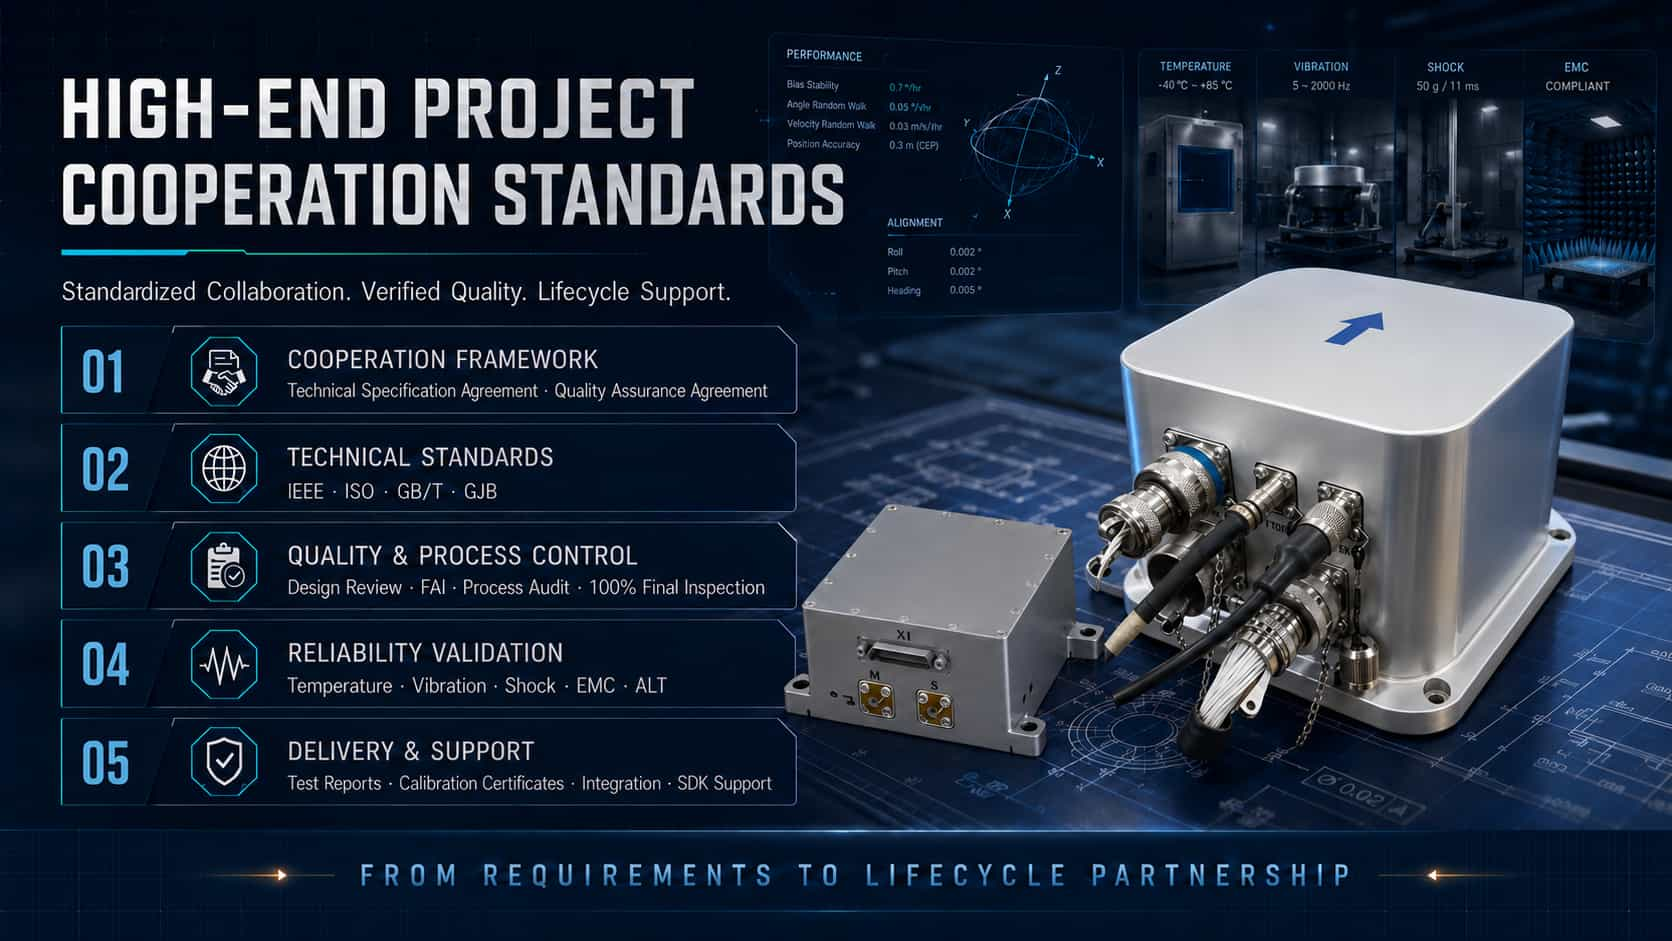
Инерциальные датчики, включая акселерометры, гироскопы и инерциальные измерительные блоки (ИМБ), являются основными компонентами авиационных навигационных, наводящих и управляющих систем; их характеристики и надежность напрямую определяют безопасность полетов и успех миссии. Проекты, связанные с инерциальными датчиками в авиационном секторе, предполагают управление полным жизненным циклом, начиная от квалификации и сертификации, поставки и приемки, заканчивая исследованиями и разработками по индивидуальному заказу и технической поддержкой. В данной статье представлен технический анализ этих четырех аспектов с использованием международных стандартных систем и инженерной практики.1. Квалификация авиационных проектовДля выхода на рынок авиационной техники инерциальные датчики должны пройти ряд строгих процессов квалификации и сертификации. Эти процессы охватывают множество аспектов, включая адаптивность оборудования к окружающей среде, безопасность программного обеспечения, обеспечение качества аппаратной части и проверку соответствия техническим стандартам.Сертификация по адаптации к условиям окружающей среды: RTCA DO-160, *Условия окружающей среды и процедуры испытаний бортового оборудования*, является основным стандартом для испытаний авионики в условиях окружающей среды и признан Международной организацией по стандартизации (ISO) в качестве де-факто международного стандарта ISO-7137. Этот стандарт определяет минимальные условия и процедуры испытаний в условиях окружающей среды для всего спектра бортового оборудования, от легких самолетов общего назначения и вертолетов до больших реактивных лайнеров и сверхзвуковых самолетов. DO-160 включает более 20 испытаний, в том числе на температуру, вибрацию, удары, влажность, высоту, водонепроницаемость и пылезащиту, устойчивость к солевому туману и грибкам, электромагнитную совместимость (ЭМИ/ЭМС), воздействие молнии, электростатический разряд, а также входную мощность и переходные процессы напряжения.Сертификация программного и аппаратного обеспечения: DO-178, *Рекомендации по сертификации программного обеспечения в бортовых системах и оборудовании*, является золотым стандартом сертификации безопасности авиационного программного обеспечения. Он классифицирует программное обеспечение по уровням обеспечения безопасности от A до E, при этом уровень A применяется к наиболее важным функциям обеспечения безопасности полетов. DO-254, *Руководство по обеспечению безопасности проектирования бортового электронного оборудования*, рассматривает вопросы обеспечения безопасности проектирования сложного электронного оборудования. Сертификация инерциальных навигационных систем обычно требует, чтобы программное обеспечение соответствовало стандартам DO-178B/C уровня A, а аппаратное обеспечение — стандартам DO-254 уровня A.Технический стандарт (TSO): TSO — это минимальный стандарт производительности, установленный Федеральным управлением гражданской авиации США (FAA); производители должны получить разрешение TSO (TSOA) до того, как их оборудование может быть установлено на сертифицированные воздушные суда. К стандартам TSO, относящимся к инерциальным навигационным системам, относятся TSO-C4c (гироскопы), TSO-C5f (системы определения положения и курса), TSO-C6e (гироскопы направления), TSO-C88b (автопилоты) и TSO-C201 (AHRS), а также другие. Ссылки на стандарты GJB: Квалификация для китайских военных проектов инерциальных датчиков в основном основана на системе управления качеством GJB 9001C, процедуре квалификации предприятий-производителей оборудования и серии стандартов экологических испытаний GJB 150; технически они имеют общее происхождение со стандартами MIL-STD и DO. 2. Условия поставкиТехнические условия поставки инерциальных датчиков охватывают проверку качества продукции, критерии приемки, упаковку и транспортировку, а также поставку документации, обеспечивая контроль качества и отслеживаемость на протяжении всего процесса от отправки с завода до установки на летательный аппарат.Контроль качества и приемка: При поставке инерциальные датчики авиационного класса проходят следующие этапы: заводская инспекция (полное тестирование параметров и калибровка при различных температурах), приемочная инспекция (повторное тестирование по прибытии) и квалификационная инспекция (сертификационные испытания). Технические условия для бортовых инерциальных навигационных систем охватывают технические требования, методы испытаний, правила инспекции и упаковку/транспортировку; технические условия для гражданских ИМУ для БПЛА подробно описывают уровни классификации и требования к техническому обслуживанию.Упаковка и транспортировка: Упаковка для военного инерциального навигационного оборудования соответствует стандарту MIL-STD-2073-1 (индивидуальная упаковка военного уровня B), определяющему методы предотвращения коррозии и механических повреждений для обеспечения целостности во время хранения и многократных циклов транспортировки; маркировка соответствует стандарту MIL-STD-129. Для применения в гражданской авиации используются стандарты DO-160 и связанные с ними спецификации, описывающие конкретные требования к защите от влаги, ударов и электростатического разряда.Документация: Как правило, в комплект поставки входят технические характеристики продукции, протоколы испытаний (экологические испытания, испытания на электромагнитную совместимость, испытания на долговечность и т. д.), сертификаты калибровки, декларации соответствия (DoC), руководства пользователя и руководства по техническому обслуживанию. Для продукции, сертифицированной по стандартам DO-178/DO-254, также требуется полный пакет данных по обеспечению качества программного и аппаратного обеспечения. 3. Разработка на заказВ авиационных приложениях часто требуются инерциальные датчики, разработанные с учетом конкретных задач; различные платформы (самолеты, вертолеты, БПЛА) и профили задач (гражданская авиация, военная сфера, научные исследования) предъявляют различные требования к точности, размерам, весу, энергопотреблению (SWaP), протоколам интерфейса и адаптации к окружающей среде.Настройка оборудования: Разработка на заказ включает в себя выбор и конфигурацию датчиков (выбор между такими технологиями, как MEMS, волоконно-оптические или лазерные гироскопы), настройку форм-факторов и механических интерфейсов (например, модификацию корпуса для соответствия конкретным монтажным пространствам), выбор разъемов (например, фильтрованные разъемы MIL-Spec 38999) и усовершенствования конструкции для повышения устойчивости к воздействию окружающей среды (вибро- и ударопрочность, широкий диапазон рабочих температур).Настройка программного обеспечения и алгоритмов: это включает в себя настройку протоколов связи (RS-232/422/485, ARINC, CAN и т. д.), конфигурацию форматов и скорости вывода данных, оптимизацию алгоритмов объединения данных с датчиков, а также программирование с учетом эффектов рычага и ориентации крепления. Некоторые поставщики также предлагают разработку нестандартных систем тестирования и специализированных программных средств.Процесс индивидуальной настройки: Типичный рабочий процесс индивидуальной разработки включает анализ требований, проектирование решения, изготовление прототипа, проверку в условиях окружающей среды (например, испытания по стандарту DO-160), системную интеграцию и летные испытания. Многие поставщики обладают собственными производственными мощностями полного цикла — от изготовления микроэлектромеханических пластин до калибровки инерциальных измерительных блоков — что обеспечивает контроль качества продукции, изготовленной по индивидуальному заказу. 4. Техническая поддержкаТехническая поддержка является важнейшим компонентом полного жизненного цикла обслуживания инерциальных датчиков, охватывающим всю цепочку от консультаций по выбору и системной интеграции до ввода в эксплуатацию на месте, диагностики неисправностей и технического обслуживания/калибровки.Поддержка при выборе и интеграции: Поставщики обычно предоставляют оценочные комплекты, чтобы помочь клиентам проверить производительность на ранних этапах проекта. Технические специалисты оказывают помощь клиентам на протяжении всего процесса — от выбора датчиков и согласования интерфейсов до системной интеграции — решая инженерные задачи, такие как слияние данных, преобразование системы координат и компенсация ошибок. Некоторые производители предлагают круглосуточную техническую поддержку, охватывающую весь рабочий процесс, от выбора и интеграции до слияния данных.Услуги по калибровке и техническому обслуживанию: Инерциальные датчики требуют периодической калибровки после длительного использования для компенсации дрейфа смещения и изменений масштабного коэффициента. Поставщики, имеющие авиационные сертификаты (например, EASA Part 21G и системы управления качеством EN9100), могут предоставлять услуги по калибровке и техническому обслуживанию, соответствующие авиационным стандартам. Некоторые производители также предоставляют данные о среднем времени безотказной работы (MTBF).Партнерство на протяжении всего жизненного цикла: ведущие поставщики инерциальных датчиков предлагают не только стандартные продукты; они выстраивают партнерские отношения, охватывающие весь жизненный цикл продукта — от концептуального проектирования, прототипирования и поддержки сертификации летной годности до серийного производства и долгосрочного технического обслуживания. Эта модель снижает проектные риски и сокращает циклы НИОКР для клиентов, обеспечивая при этом устойчивую надежность авиационных инерциальных датчиков в сложных условиях эксплуатации. 5. Заключение Применение инерциальных датчиков в авиации создало комплексную систему, охватывающую все аспекты: от сертификации (DO-160/DO-178/DO-254/TSO) и спецификаций поставки (упаковка и приемочный контроль MIL-STD-2073) до специализированных исследований и разработок (гибкая адаптация аппаратного и программного обеспечения) и технической поддержки (услуги на протяжении всего жизненного цикла). Понимание и эффективное использование этой многоуровневой системы стандартов и услуг имеет важное значение для успешного применения инерциальных датчиков в авиационных проектах.
ЧИТАТЬ ДАЛЕЕ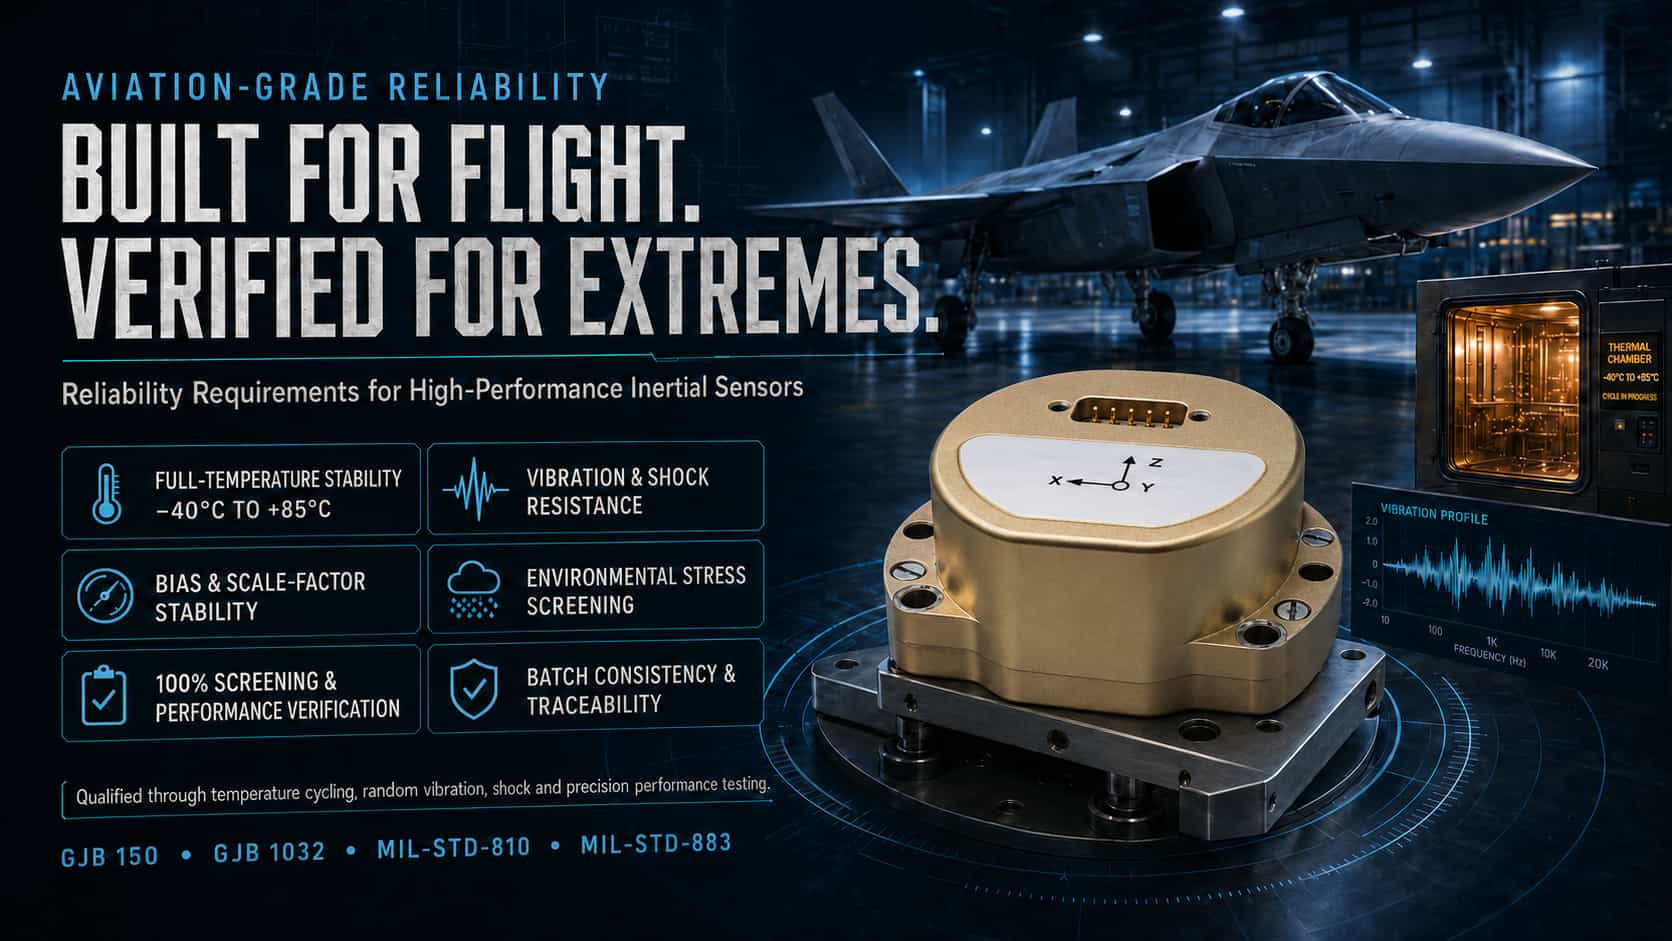
Инерциальные датчики, включая акселерометры, гироскопы и инерциальные измерительные блоки (ИМБ), являются основными компонентами систем навигации, наведения и управления в авиационной, аэрокосмической, морской и оборонной отраслях; их адаптивность к окружающей среде и долговременная надежность напрямую определяют эффективность боевых систем. Военные инерциальные датчики должны проходить строгую проверку на воздействие окружающей среды (Environmental Stress Screening, ESS), в ходе которой применение соответствующих воздействий окружающей среды, таких как термические и механические нагрузки, ускоряет проявление скрытых внутренних дефектов до отказов, что позволяет впоследствии устранить их. В международной оборонной и аэрокосмической промышленности создана комплексная система тестирования и проверки инерциальных датчиков, основанная на таких стандартах, как военные стандарты США (MIL-STD), ISO, IEEE и стандарт авионики RTCA DO-160. В данной статье рассматриваются три ключевые категории испытаний — циклические испытания при высоких/низких температурах, испытания на вибрацию/удары и испытания на старение — с точки зрения как стандартных рамок, так и технических основ. 1. Испытание на езду при высоких/низких температурах Испытания на циклическую работу при высоких и низких температурах направлены на оценку стабильности работы и структурной целостности инерциальных датчиков при воздействии переменных экстремальных температур. Колебания температуры могут вызывать дрейф критически важных параметров, таких как смещение датчика и масштабный коэффициент, что, в свою очередь, влияет на общую точность системы. Международные стандарты: MIL-STD-810 описывает процедуры испытаний на воздействие высоких и низких температур, охватывающие как условия эксплуатации, так и условия хранения. В рамках MIL-STD-883 метод 1010 (температурные циклы) определяет «Условие B» — диапазон от -55°C до 125°C с количеством циклов до 100, — а метод 1011 подробно описывает процедуры испытаний на термоудар. В авиационной отрасли раздел 5 RTCA DO-160 конкретно регулирует процедуры испытаний на изменение температуры. Кроме того, ISO 16063-34:2019 определяет методы испытаний чувствительности при фиксированных температурах с точки зрения калибровки датчиков, охватывающие диапазон от -190°C до 800°C. Основные технические характеристики: Ключевые параметры испытаний на температурные циклы включают диапазон температур (например, от -55°C до +85°C или +125°C), скорость изменения температуры, время выдержки и количество циклов. В практических испытаниях обычно используются температурный диапазон от -55°C до +85°C, время выдержки 30 минут и скорость изменения температуры 5–10°C/мин. Выбор соответствующей скорости имеет решающее значение: чрезмерно высокая скорость может превысить пределы тепловой инерции устройства, что приведет к ложным сбоям, в то время как чрезмерно низкая скорость может неэффективно выявлять дефекты. Что касается оценки производительности, после циклов необходимо измерять такие параметры, как стабильность смещения и повторяемость масштабного коэффициента; например, для конкретной инерциальной навигационной системы требуется, чтобы ошибка выходного сигнала угла ориентации составляла ≤0,15° в диапазоне от -55°C до +85°C. Стандарт MIL-STD-810 подчеркивает необходимость адаптации профилей испытаний в зависимости от типа платформы (например, самолеты, вертолеты, транспортные средства). 2. Испытания на вибрацию и удары Вибрационные и ударные испытания имитируют механические условия, которым подвергаются инерциальные датчики во время запуска, полета, посадки и транспортировки, проверяя их структурную целостность и точность выходных данных при динамических нагрузках. Международные стандарты: MIL-STD-810 Метод 514 (Вибрация) и Метод 516 (Удар) являются основными стандартами в этой области. Метод 514.7 определяет процедуры и требования к спектральной плотности для испытаний на случайную вибрацию (например, 25 g, 10-часовое испытание на случайную вибрацию). MIL-STD-202 Метод 213 описывает процедуры испытаний на механический удар (например, 50 g, полусинусоидальный импульс длительностью 11 мс). Серия стандартов ISO 16063 обеспечивает методологическую основу для калибровки датчиков вибрации и удара: Часть 21 охватывает калибровку вибрации путем сравнения с эталонным датчиком; Часть 22 охватывает калибровку удара; и Часть 43 охватывает калибровку акселерометра на основе идентификации параметров модели. Раздел 8 RTCA DO-160 охватывает синусоидальную и случайную вибрацию в диапазоне от 5 Гц до 2000 Гц. Технические особенности: Вибрационные испытания, как правило, включают два режима: синусоидальную развертку и случайную вибрацию. Спектральная плотность мощности для случайной вибрации должна быть адаптирована к типу платформы — например, требуется спектральная плотность 0,04 g²/Гц в диапазоне от 20 Гц до 2000 Гц. В испытаниях на удар обычно используются полусинусоидальные импульсы с характерными параметрами, включающими пиковые ускорения 50–400 g и длительность от 2 до 35 мс. Во время испытаний выходной сигнал датчика должен контролироваться в режиме реального времени в условиях вибрации или удара, при этом особое внимание следует уделять таким аномалиям, как дрейф нулевого смещения, изменения масштабного коэффициента и прерывания сигнала. Стандарт MIL-STD-810 подчеркивает, что уровни жесткости испытаний должны основываться на измеренных данных об окружающей среде, а не на произвольном выборе; такой «ориентированный на данные» подход заслуживает пристального внимания в инженерной практике. 3. Тесты для выявления признаков старения Предварительный отбор по признаку старения (также известный как отбор по признаку воздействия окружающей среды или ESS) — это критически важный процесс, использующий ускоренное воздействие окружающей среды для исключения изделий, склонных к преждевременным отказам, и обеспечения стабильности качества партий. Международные стандарты: MIL-STD-883 Метод 1010 (Температурные циклы) является основным методом проверки компонентов и часто сочетается с испытаниями на случайную вибрацию. В отраслевой практике часто используются условия проверки, такие как 250 циклов, диапазон температур от -40°C до 85°C и время выдержки 73 минуты. MIL-STD-810 определяет методы приложения комбинированных нагрузок с точки зрения испытаний на воздействие окружающей среды на системном уровне. Хотя RTCA DO-160 фокусируется на сертификации летной годности, его процедуры испытаний на воздействие окружающей среды также служат ценным ориентиром для проверки датчиков авиационного класса. Модель Аррениуса широко используется на международном уровне для прогнозирования срока службы во время ускоренных испытаний на долговечность (ALT). Китайский стандарт GJB 1032A-2020 тесно связан с MIL-STD-883 в отношении философии проверки, хотя конкретные требования к количеству циклов и скорости изменения температуры различаются (например, GJB обычно указывает скорость 15°C/мин). Технические особенности: Испытание на старение выявляет скрытые дефекты (такие как трещины в паяных соединениях, расслоение микросхем или обрыв проводников) с помощью комбинации «температурного ускорения» и «вибрационного воздействия». Скорость изменения температуры обычно устанавливается в диапазоне от 5°C/мин до 15°C/мин, а время выдержки достаточно для обеспечения стабилизации температуры устройства (обычно 30–60 минут). Уровни нагрузки при испытании должны оставаться в пределах проектных пределов прочности изделия, чтобы гарантировать эффективное выявление дефектов без возникновения несущественных режимов отказа. Для высоконадежных инерциальных устройств ускоренные испытания на долговечность могут использоваться для сжатия многолетней эксплуатационной нагрузки в несколько недель, что позволяет экстраполировать срок службы с помощью моделирования. В процессе испытания для каждого устройства требуется тестирование всех параметров (включая нулевое смещение, масштабный коэффициент, пороговое значение и т. д.) для обеспечения стабильности партии. Заключение Циклирование при высоких и низких температурах, испытания на вибрацию/удары и проверка на прочность при длительной эксплуатации играют разные, но взаимодополняющие роли: циклирование при высоких температурах оценивает стабильность при нулевом смещении и сопротивление усталости конструкции при экстремальных колебаниях температуры; испытания на вибрацию и удары проверяют точность выходных данных и механическую целостность при динамических нагрузках; а проверка на прочность при длительной эксплуатации выявляет скрытые дефекты, такие как трещины в паяных соединениях или расслоение микросхем, посредством ускоренного воздействия напряжения, тем самым обеспечивая надежность продукции на уровне партии. В практическом применении необходимо учитывать три момента: во-первых, точность испытательного оборудования должна быть как минимум в три раза выше допуска измеряемого параметра для обеспечения надежных результатов; во-вторых, условия испытаний должны быть соответствующим образом адаптированы к конкретному типу платформы (например, самолеты, вертолеты, транспортные средства или суда), а не применяться бездумно общие стандарты, что может привести к избыточному или недостаточному тестированию; и в-третьих, стандарты должны быть интегрированы и применяться гибко — MIL-STD предоставляет общую экологическую основу, ISO предлагает методики калибровки, IEEE предоставляет протоколы тестирования датчиков, а DO-160 описывает конкретные требования к летной годности. Только тщательное понимание области применения каждого стандарта и их эффективное сочетание могут гарантировать надежную работу инерциальных датчиков в суровых условиях окружающей среды.
ЧИТАТЬ ДАЛЕЕ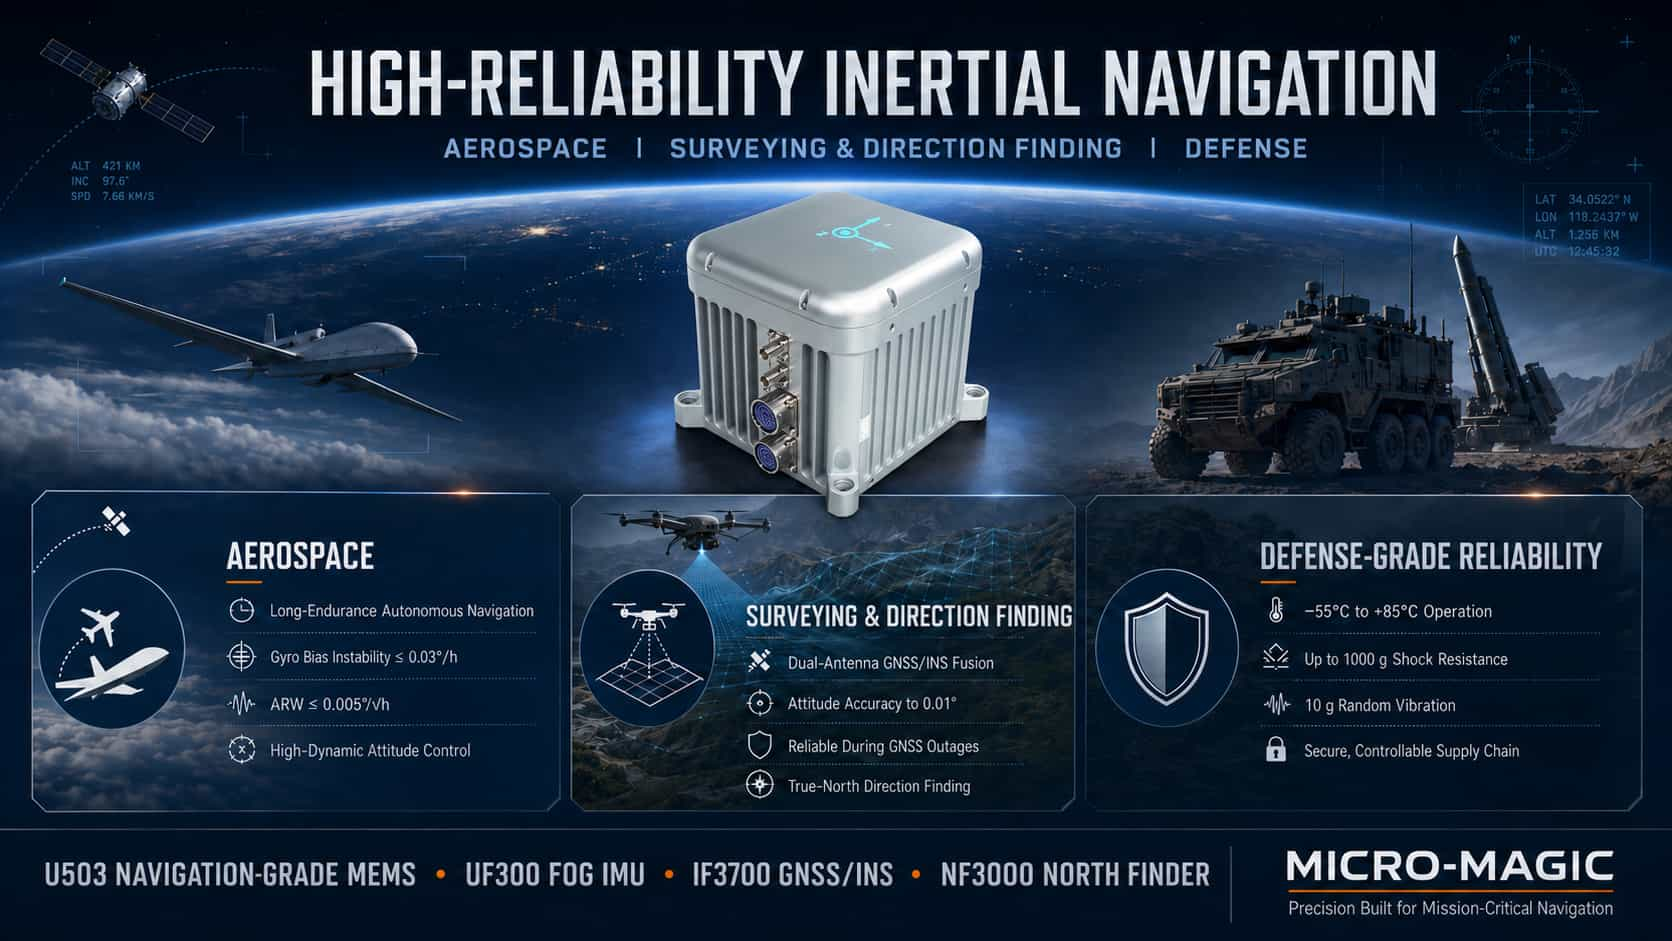
В случае инерциальных навигационных систем более высокие технические характеристики не обязательно означают лучшее качество; скорее, цель состоит в достижении оптимального баланса между точностью, размером, весом, энергопотреблением, стоимостью и надежностью. Три основных сектора — аэрокосмическая промышленность, геодезия и ориентирование, а также военная техника — имеют различные технические приоритеты для инерциальных навигационных систем, что приводит к дифференцированным планам развития технологий и критериям выбора. В аэрокосмической отрасли особое внимание уделяется высокоточной ориентации и возможностям долгосрочной автономной навигации. В секторе геодезии и ориентирования приоритет отдается высокоточной оценке ориентации и точности интегрированной навигации, при этом критически важна глубокая интеграция инерциальной навигации и GNSS. Военные приложения предъявляют самые жесткие требования к адаптации к окружающей среде, устойчивости к высоким перегрузкам и надежности цепочки поставок. В следующем анализе рассматриваются основные технические характеристики и типичные конфигурации продукции для этих трех сценариев применения. 1. Технический анализ инерциальных навигационных систем в аэрокосмической отрасли. Аэрокосмические приложения охватывают широкий спектр платформ, от спутников и гиперзвуковых аппаратов до тактических беспилотных летательных аппаратов. Общие технические требования включают высокоточную ориентацию, автономную навигацию в течение длительного времени, адаптивность к высокодинамичным условиям и способность работать в широком диапазоне температур. Основные технические характеристики сосредоточены на точности определения ориентации и точности автономной навигации. Нестабильность смещения гироскопа ≤0,03°/ч служит базовым порогом для навигационных устройств, напрямую определяя скорость дрейфа курса; угловое случайное блуждание ≤0,005°/√ч определяет уровень кратковременного шума ориентации; нестабильность смещения акселерометра ≤10 мкг влияет на точность определения скорости и положения по инерциальной навигации; а стабильность масштабного коэффициента ≤50 ppm обеспечивает линейность измерений в условиях высокой динамики. Что касается технологических планов развития, то в системах управления ориентацией спутников обычно используются волоконно-оптические гироскопы (FOG) или лазерные гироскопические инерциальные измерительные блоки (с нестабильностью смещения 0,002–0,01°/ч), тогда как тактические БПЛА и ракеты могут использовать высокоточные MEMS-инерциальные измерительные блоки (≤0,03°/ч) для уменьшения размеров и стоимости. В качестве примера рассмотрим продукцию Micro-Magic. Инерциальный измерительный блок MEMS серии U503, предназначенный для навигации, отличается нестабильностью смещения гироскопа ≤0,03°/ч, угловым случайным отклонением ≤0,005°/√ч и нестабильностью смещения акселерометра ≤3 мкг, эффективно удовлетворяя требованиям навигации для легких БПЛА и тактических ракет. Инерциальный измерительный блок на основе волоконно-оптического гироскопа серии UF300 обеспечивает стабильность смещения гироскопа 0,03°/ч (сглаживание за 10 с) и стабильность смещения акселерометра 3×10⁻⁵g (сглаживание за 10 с); частота обновления необработанных данных 4 кГц гарантирует захват полной информации о движении во время высокодинамичных маневров. Что касается технической реализации, алгоритм компенсации полного температурного диапазона ограничивает изменение нулевого смещения во всем диапазоне рабочих температур до 20% от номинального значения, а подавление межосевой связи на уровне ≤0,001 рад обеспечивает трехосную ортогональность. Типичные конфигурации продукции: спутники и гиперзвуковые летательные аппараты используют инерциальные измерительные блоки (ИМБ) на основе волоконно-оптического гироскопа (ВОГ) (UF300) или лазерные гиросистемы; крупные БПЛА используют ИТБ на основе ВОГ (U-F3X90) или тактические ИТБ на основе микроэлектромеханических систем (МЭМС); тактические БПЛА и ракеты используют навигационные ИТБ на основе МЭМС (U503) или тактические ИТБ на основе МЭМС (U5000/U6300). 2. Технический анализ инерциальных навигационных систем для геодезии, картографии и ориентирования. Применение в геодезии, картографии и ориентировании — например, высокоточное получение картографических данных, инженерная геодезия, морское картографирование и точное земледелие — предъявляет технические требования, существенно отличающиеся от требований в аэрокосмической отрасли: высокая точность ориентации и курса напрямую влияет на геометрическую точность результатов съемки; интегрированная навигация служит основным режимом работы, обеспечивая глубокое взаимодействие инерциальной навигации и GNSS; двухантенная система ориентирования компенсирует ограниченную наблюдаемость курса в одноантенных системах; а программное обеспечение для постобработки может дополнительно повысить точность. Ключевые показатели эффективности инерциальных навигационных систем в этом секторе сосредоточены на точности ориентации интегрированной навигации и способности поддерживать работоспособность во время кратковременных перебоев в работе GNSS. Требования к точности ориентации в реальном времени составляют ≤0,01–0,05° для крена/тангажа и ≤0,05–0,2° для курса, при этом возможности постобработки позволяют улучшить эти показатели до ≤0,004–0,01° для крена/тангажа и ≤0,01–0,05° для курса. Стабильность смещения акселерометра ≤10–30 мкг обеспечивает точность во время кратковременной инерциальной навигации. Даже после 60-секундного перебоя в работе GNSS система должна поддерживать точность ориентации и курса в пределах ≤0,01°. Интегрированная навигационная система GNSS/INS I3700 с двумя антеннами от Micro-Magic представляет собой стандартную конфигурацию для геодезических и ориентационных приложений. Ключевое техническое преимущество двухантенной системы заключается в ее способности определять курс: в то время как одноантенные системы с трудом справляются с надежным измерением курса, когда платформа неподвижна или движется на низких скоростях, двухантенные системы используют технологию дифференциального измерения фазы несущей для прямого измерения курса. В сочетании с данными инерциальной навигации это обеспечивает высокоточную ориентацию во всех условиях эксплуатации. Приборы для определения направления на север — это специализированные устройства, необходимые для геодезических работ и ориентации; они определяют истинный север, используя гироскоп для измерения угловой скорости вращения Земли (приблизительно 15°/ч). Прибор Micro-Magic NF3000 FOG (оптоволоконный гироскоп) для определения направления на север использует высокоточный волоконно-оптический гироскоп и прецизионный механизм индексации. Он обеспечивает точность определения направления на север ≤0,1° × сек(ψ), время автономного определения направления на север ≤3 минут и быстрое время запуска ≤30 секунд. Он работает в диапазоне широт от -70° до +70° без использования GNSS и без влияния геомагнитных помех. В то же время, прибор NF1000 MEMS для определения направления на север разработан для применений, где критически важны размер и энергопотребление, при этом сохраняется точность среднего и высокого уровня. Типичные конфигурации продукции включают: инерциальный измерительный блок на основе волоконного оптического гироскопа (UF300) в сочетании с двухантенным GNSS-приемником и программным обеспечением для постобработки данных для высокоточной наземной или морской съемки; инерциальный измерительный блок на основе микроэлектромеханических систем (MEMS IMU) тактического класса (интегрированная навигационная система I3700) для съемки с помощью БПЛА; а также датчики севера на основе волоконного оптического гироскопа (NF3000) или микроэлектромеханических датчиков севера (NF1000) для автономных задач определения направления на север. 3. Технический анализ высоконадежных инерциальных навигационных устройств военного класса. Применение в военных целях предъявляет к инерциальным навигационным системам уникальные требования, отличающиеся от требований коммерческого или промышленного использования. К ним относятся: адаптивность к экстремальным условиям окружающей среды (от -55°C до +85°C, от условий низкого давления на большой высоте до условий высокого давления в глубоководных районах); устойчивость к высоким перегрузкам и ударам (например, к тысячам перегрузок, возникающим при запуске артиллерийских снарядов); работа в условиях сильной вибрации (например, в лопастях вертолетов или двигателях ракет); электромагнитная совместимость и помехоустойчивость; а также безопасность цепочки поставок и автономное управление основными компонентами. Основные технические характеристики инерциальных навигационных устройств военного назначения сосредоточены на адаптивности к окружающей среде и надежности. Что касается вибрации, устройства должны выдерживать случайные вибрации в диапазоне 10 Гц–2000 Гц с суммарным среднеквадратичным значением приблизительно 10g, а также механические удары силой 100g и длительностью 11 мс (хотя в условиях фактического запуска снаряда могут достигаться несколько тысяч g). Что касается температуры, рабочий диапазон составляет от -55°C до +85°C, при этом для некоторых высокотемпературных применений, связанных с ракетами, требуется допуск до 180°C. Электромагнитная совместимость (ЭМС) должна соответствовать всем требованиям испытаний военного стандарта GJB 151B. Что касается надежности, среднее время безотказной работы (MTBF) обычно должно составлять ≥20 000 часов, а расчетный срок службы охватывает весь жизненный цикл системы вооружения (15–30 лет). Кварцевые гибкие акселерометры серии AC-6 от Micro-Magic являются примером высоконадежной технологии акселерометров военного класса. Они выдерживают вибрацию 25g (20–2000 Гц) и удар 1000g (полусинусоидальная волна 0,5 мс) — показатели, значительно превосходящие стандартные промышленные изделия. Высокотемпературная серия AC-4 расширяет диапазон рабочих температур до -55°C–180°C; благодаря использованию золотого проволочного соединения, керамических подложек из оксида алюминия и технологии толстопленочных гибридных интегральных схем, эти устройства подвергаются высокотемпературному старению (180°C в течение более 96 часов) и специально разработаны для сред, связанных с аэродинамическим нагревом, таких как ракеты и высокоскоростные самолеты. Что касается локализации основных компонентов, Micro-Magic добилась полной автономности и контроля над цепочкой поставок; многие продукты имеют 100% отечественный состав компонентов, что эффективно обеспечивает безопасность цепочки поставок. Кварцевые гибкие акселерометры и MEMS-акселерометры играют разные роли в оборонном секторе: первые отличаются высокой точностью и долговременной стабильностью, что делает их предпочтительным выбором для навигации стратегического уровня и наведения ракет; вторые отличаются компактностью, низкой стоимостью и высокой степенью интеграции, что делает их подходящими для тактического наведения и применения в системах взрывателей с большой дальностью действия и высокими перегрузками. Типичные конфигурации продукции: для управляемых боеприпасов большой дальности и стратегических ракет выбираются инерциальные измерительные блоки на основе волоконного гироскопа (UF300) или лазерные гиросистемы в паре с кварцевыми гибкими акселерометрами (AC-6), закаленными для работы при высоких температурах. В тактических ракетах и управляемых снарядах используются навигационные MEMS-инерциальные измерительные блоки (U503, версия, устойчивая к высоким перегрузкам) или тактические MEMS-инерциальные измерительные блоки (U5000/U6300). В навигационных системах бронетехники и военно-морских судов применяются тактические MEMS-инерциальные измерительные блоки (U5000/U6300) с полной температурной калибровкой. Для определения направления на поле боя используются георадары (NF3000) или MEMS-инерциальные измерительные блоки (NF1200), полностью отечественного производства. 4. Краткое содержание Аэрокосмическая, геодезическая/ориентационная и оборонная отрасли предъявляют различные технические требования к высоконадежным инерциальным навигационным системам. В аэрокосмической отрасли основными требованиями являются высокоточная ориентация и возможности автономной навигации в течение длительного времени; для навигационных изделий требуется стабильность смещения гирообъектива лучше 0,03°/ч и угловое случайное блуждание лучше 0,005°/√ч. В секторе геодезии и ориентации приоритет отдается высокоточной интегрированной навигации и способности поддерживать точность при кратковременных сбоях GNSS; благодаря глубокой интеграции двухантенной GNSS/INS и использованию оборудования для определения направления на север, точность ориентации может достигать уровня 0,01°. В оборонной сфере приоритет отдается адаптивности к экстремальным условиям, устойчивости к высоким перегрузкам и автономности цепочки поставок; от работы в широком диапазоне температур и устойчивости к ударам, превышающим 1000g, до электромагнитной совместимости и отечественного производства основных компонентов — каждый аспект отражает строгие стандарты качества, предъявляемые к оборонной продукции. Логика выбора продукции в этих трех секторах определяется их соответствующими техническими требованиями. Понимание этой логики является фундаментальным условием для правильного выбора и применения высоконадежных инерциальных навигационных устройств.
ЧИТАТЬ ДАЛЕЕ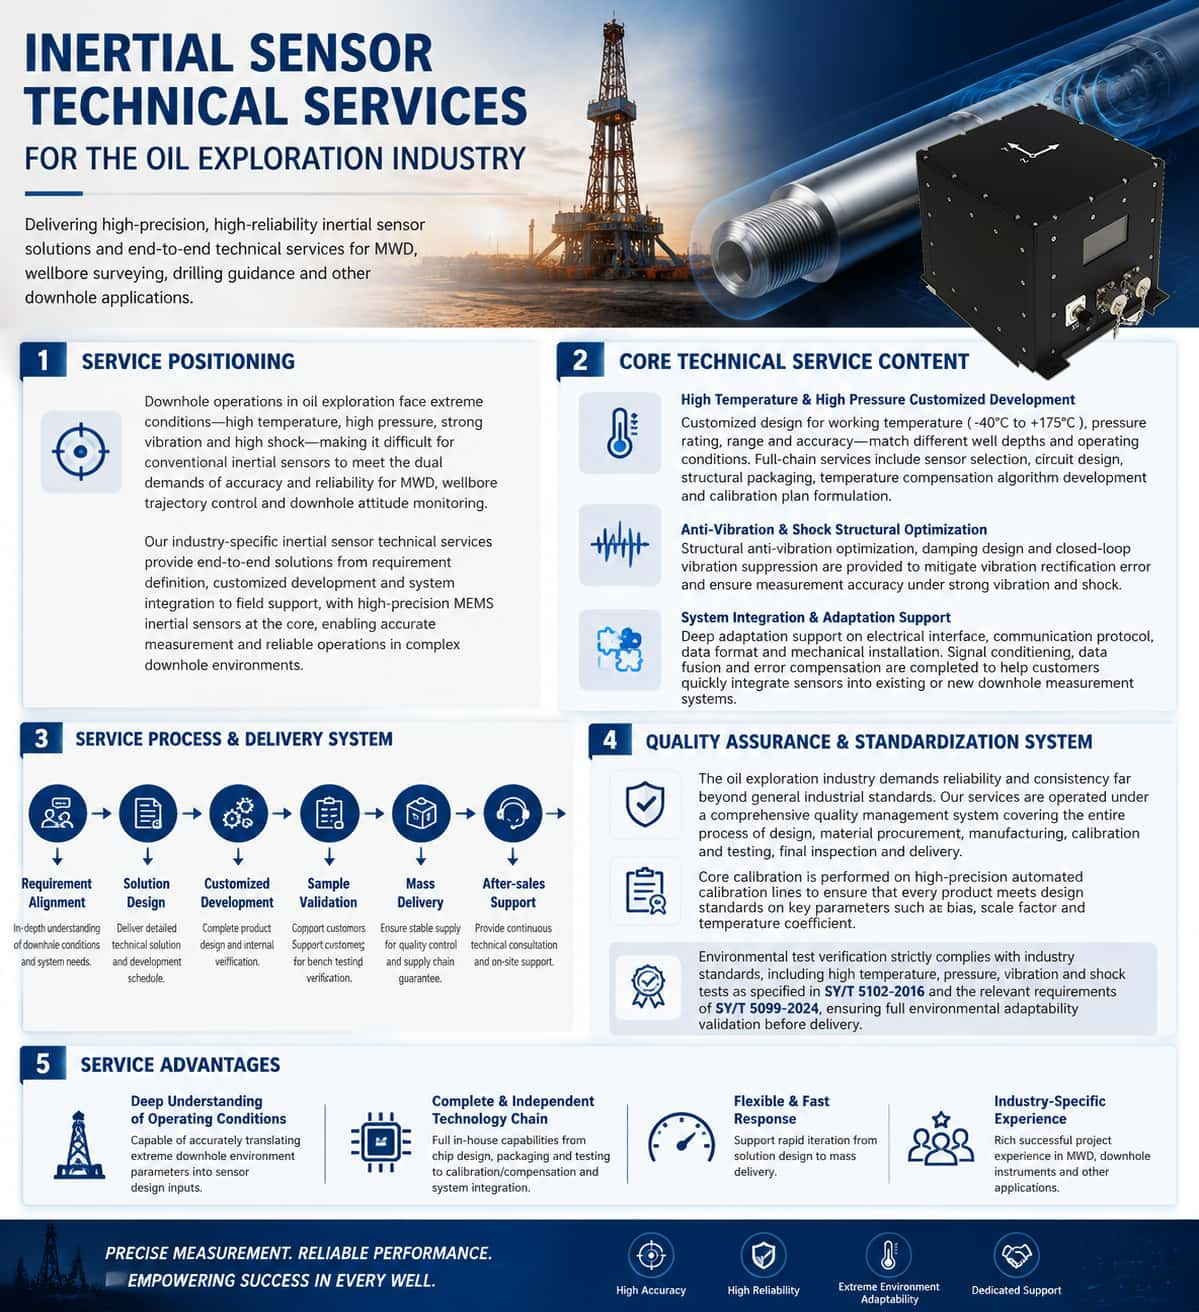
Нефтегазовая отрасль предъявляет уникальные и жесткие требования к инерциальным датчикам. Будь то измерения в процессе бурения (MWD), управление траекторией скважины или мониторинг положения в скважине, датчики IMU выполняют незаменимые основные измерительные функции. Однако условия в скважине характеризуются экстремальными условиями, включая высокие температуры, высокое давление, интенсивные вибрации и сильные удары, а изменяющиеся условия скважины, глубины и компоновки забоя (BHA) предъявляют особые требования к характеристикам датчиков, их размерам, интерфейсам и диапазонам рабочих температур. Стандартные готовые изделия часто не в полной мере удовлетворяют конкретным эксплуатационным потребностям, поэтому разработка индивидуальных решений стала нормой в цепочке поставок инерциальных датчиков для этой отрасли. Между тем, жизненный цикл оборудования для разведки нефти и газа — от НИОКР до серийного производства — проходит типичный путь: разработка по индивидуальному заказу, мелкосерийное прототипирование и массовые поставки. Этот процесс отражает как бескомпромиссное стремление отрасли к качеству и надежности продукции, так и уникальную роль инерциальных датчиков как критически важных компонентов в управлении цепочкой поставок. Эти три этапа подробно описаны ниже. 1. Разработка на заказ: ориентированные на приложения, тщательно адаптированные решения. Разработка инерциальных датчиков по индивидуальному заказу для нефтегазовой отрасли по сути подразумевает преобразование специфических эксплуатационных требований заказчика к скважинным условиям в инженерные решения на основе датчиков. Согласование требований и проектирование решения. Разработка индивидуального решения начинается с глубокого понимания сценария применения у клиента, включая глубину скважины и диапазоны температур, номинальные значения давления в скважине, профили вибрации и ударных нагрузок бурильной колонны, ограничения по монтажному пространству и интерфейсам, требования к точности измерений, а также протоколы связи и форматы данных. Производители датчиков должны быть способны быстро реагировать на запросы по индивидуальной настройке, особенно в отношении специализированных потребностей, таких как широкий диапазон измерений, виброустойчивость, высокая ударопрочность и расширенный диапазон температур. Этап проектирования включает в себя задачи системного уровня, такие как выбор датчиков, проектирование схем, проектирование конструкции, управление тепловыми процессами и виброустойчивое проектирование, и завершается предоставлением подробного технического предложения и графика разработки. Независимый контроль над основными технологиями. Разработка высокопроизводительных инерциальных датчиков по индивидуальному заказу включает в себя множество технических этапов, в том числе проектирование конструкции, проектирование схем ASIC, упаковку и тестирование, а также калибровку и компенсацию. Наличие полностью запатентованных структурных архитектур и методов быстрого проектирования по индивидуальному заказу служит технической основой для оперативного удовлетворения специфических требований заказчика. В то же время автономные и управляемые линии упаковки и тестирования, а также автоматизированные линии пакетной калибровки обеспечивают стабильность, выход годной продукции и производственную мощность на этапе индивидуального заказа, открывая путь для последующего массового производства. Проверка и итерация проекта. Разработка по индивидуальному заказу — это не разовая поставка, а замкнутый цикл, включающий несколько этапов проектирования, проверки и итерации. Производительность, структура и алгоритмы датчиков постоянно оптимизируются на основе данных испытаний и отзывов заказчика об использовании в полевых условиях до тех пор, пока не будут полностью удовлетворены все эксплуатационные требования. 2. Прототипирование небольшими партиями: мост между дизайном и физическим продуктом. Мелкосерийное прототипирование является важнейшим звеном, связывающим индивидуальный дизайн с массовым производством; его основная ценность заключается в «проверке наиболее рискованных вариантов при минимальных затратах». Цель и область применения прототипирования. Мелкосерийное прототипирование обычно включает в себя производство ограниченного количества образцов (от нескольких до нескольких десятков) перед официальным массовым производством. Эти образцы используются заказчиками для интеграционных испытаний, полевой проверки в скважине и ввода в эксплуатацию на системном уровне. Этап прототипирования включает в себя полный цикл сборки, калибровки, тестирования и обкатки, чтобы гарантировать, что образцы точно соответствуют стандартам производительности конечных серийных образцов. Для применения в нефтегазодобывающем секторе прототипы также должны пройти испытания на устойчивость к воздействию окружающей среды, такие как испытания при высоких температурах/высоком давлении и испытания на вибрацию/удары. Быстрая итерация и оптимизация проектирования. Этап мелкосерийного прототипирования часто включает в себя тонкую настройку и оптимизацию конструкции — например, незначительные корректировки размеров конструкции, доработки алгоритмов температурной компенсации или изменения в определениях интерфейсов. Способность быстро реагировать на этом этапе напрямую определяет общие сроки проекта. Производители, обладающие комплексными системами исследований и разработок, производства и тестирования, могут обеспечить бесперебойный и быстрый переход от концептуального проектирования и тестирования образцов к серийным поставкам. Управление переходом от прототипирования к серийному производству. Мелкосерийное прототипирование служит не только для технической проверки, но и для пробного запуска производственных процессов. Мелкосерийное производство позволяет заблаговременно выявлять потенциальные узкие места в производстве, тестировании и цепочке поставок, обеспечивая тщательную подготовку к последующим массовым поставкам. 3. Объемные поставки: системы качества и обеспечение надежности цепочки поставок. Серийные поставки представляют собой заключительный этап разработки индивидуальных решений и служат окончательной проверкой комплексных возможностей поставщика инерциальных датчиков в нефтегазовой отрасли. Система управления качеством. Нефтегазовая отрасль предъявляет к поставщикам требования к системе управления качеством, которые значительно превосходят требования общих промышленных секторов. API Q1 — это стандарт системы управления качеством, разработанный специально для нефтегазовой отрасли Американским институтом нефти (API); он более строг, чем ISO 9001. Спецификация API Q1 охватывает весь процесс — от проектирования и производства до цепочки поставок — требуя от организаций демонстрации своей способности стабильно поставлять надежную продукцию. Для производителей инерциальных датчиков создание и внедрение системы управления качеством API Q1 представляет собой решающий шаг от простого «способности к производству» к «обеспечению надежной работы». Управление цепочкой поставок. На этапе массового производства производители датчиков должны создать стабильные каналы поставок сырья, контролировать ресурсы для обработки на аутсорсинге и обеспечить эффективную логистику и доставку. Вспомогательные материалы, такие как инерциальные датчики, шасси, корпуса, печатные платы и различные электронные компоненты, часто закупаются у сторонних поставщиков, что требует строгих проверок квалификации поставщиков и контроля качества. Основные процессы, включая калибровку датчиков при высоких/низких температурах, компенсацию ошибок, тестирование производительности и сборку/отладку, выполняются производителем независимо, используя собственные технические возможности. Партионная калибровка и контроль согласованности. Точность инерциальных датчиков зависит не только от самого чипа, но, что более важно, от точности калибровки и компенсации. При массовом производстве производители требуют полностью разработанных собственными силами автоматизированных линий пакетной калибровки. Сочетая запатентованные конструкции оборудования и приспособления с оптимизированными алгоритмами калибровки и архитектурами связи, они могут гарантировать соответствие каждого продукта стандартам производительности при достижении высоких объемов производства. Согласованность и повторяемость серийно выпускаемой продукции по ключевым показателям, таким как смещение, масштабный коэффициент и температурные коэффициенты, служат критически важными критериями для оценки возможностей массового производства. Краткое содержание Жизненный цикл инерциальных датчиков для нефтегазовой отрасли — от разработки на заказ и мелкосерийного прототипирования до массового производства — формирует полную цепочку создания стоимости, связывающую рыночные потребности с готовой продукцией. Разработка на заказ преобразует условия эксплуатации в скважине в технические характеристики продукта; мелкосерийное прототипирование снижает технические риски за счет физической проверки; а массовое производство опирается на системы управления качеством и возможности цепочки поставок для обеспечения надежной доставки. Для производителей крайне важно обладать как глубокими техническими знаниями, так и всесторонними возможностями обслуживания; эти факторы определяют порог входа в отрасль и ее ключевую конкурентоспособность.
ЧИТАТЬ ДАЛЕЕ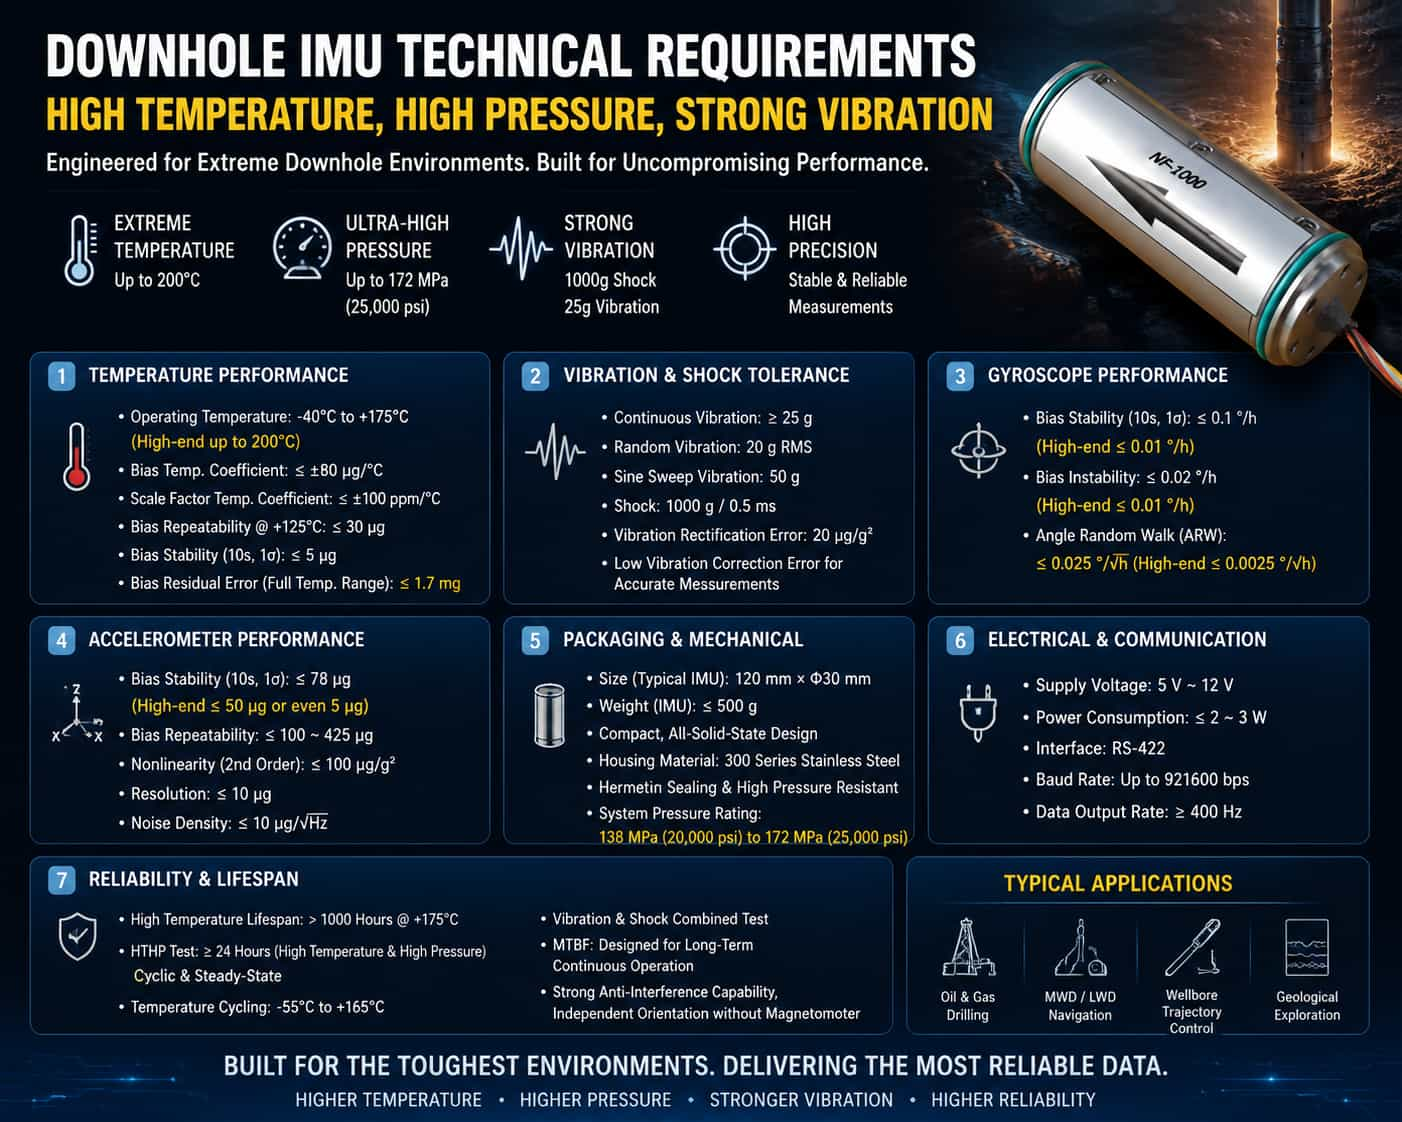
I. Введение В скважинных операциях, таких как бурение нефтяных скважин и геологическая разведка, инерциальные измерительные блоки (ИМБ) выполняют основные функции, включая управление траекторией скважины, измерения в процессе бурения (MWD), определение ориентации и навигацию/позиционирование. Однако скважинная среда является «чистилищем» для датчиков: температура может превышать 150°C или даже 200°C, давление превышает 100 МПа, а бурильная колонна подвергается непрерывной интенсивной вибрации и высоким ударным нагрузкам. В таких условиях обычные датчики ИТБ очень подвержены дрейфу точности, сокращению срока службы и даже полному выходу из строя. Поэтому определение строгих технических характеристик для датчиков ИТБ, работающих в условиях высоких температур, высокого давления и сильной вибрации в скважине, имеет решающее значение для обеспечения безопасности и точности буровых работ. Технические характеристики скважинных инерциальных измерительных блоков (IMU) можно разделить на шесть ключевых категорий: температурная адаптивность, устойчивость к вибрации и ударам, точность и стабильность, ограничения по размерам и компоновке, электрические и энергетические характеристики, а также срок службы и надежность. Эти характеристики подробно описаны ниже. II. Технические характеристики температурной адаптации Температура представляет собой наиболее серьезную проблему, создаваемую подземными условиями для датчиков IMU. Глобальный геотермический градиент обычно составляет 25 °C на километр глубины; в сверхглубоких скважинах температура на забое часто превышает 150 °C. Следовательно, диапазон рабочих температур является основным техническим параметром. Диапазон рабочих температур: для скважинных IMU-датчиков обычно требуется диапазон рабочих температур от -40°C до +125°C, в то время как высококачественные изделия должны выдерживать температуру от -40°C до +175°C или выше. Некоторые датчики, разработанные для сверхглубоких скважин, уже могут выдерживать экстремальные температуры от 180°C до 200°C. Нижний предел диапазона рабочих температур также нельзя игнорировать, поскольку оборудование должно выдерживать низкие температуры во время работы в холодных регионах или в зимних условиях. Компенсация во всем температурном диапазоне и температурная стабильность: одной лишь возможности работы в широком диапазоне температур недостаточно для соответствия требованиям точности. Датчики должны проходить прецизионную компенсацию во всем температурном диапазоне, чтобы обеспечить низкий дрейф и высокую повторяемость, несмотря на экстремальные колебания температуры. Ключевые характеристики включают: температурный коэффициент смещения, как правило, должен контролироваться в пределах ±80 мкг/°C, а температурный коэффициент масштабного коэффициента — в пределах ±100 ppm/°C. В условиях высокой температуры +125°C повторяемость смещения акселерометра должна контролироваться в пределах 30 мкг, а его стабильность смещения (10-секундный 1σ) должна быть менее 5 мкг. Остаточная ошибка смещения в температурном диапазоне является ключевым параметром для оценки температурной адаптивности; высококачественные продукты могут поддерживать ее в пределах 1,7 мг. III. Технические характеристики устойчивости к вибрации и ударам В процессе роторного бурения бурильная колонна в скважине подвергается непрерывным широкополосным случайным вибрациям и мгновенным интенсивным ударам, вызванным разрушением породы буровым долотом. Это представляет собой вторую серьезную проблему для датчиков IMU. Устойчивость к непрерывной вибрации: датчики должны выдерживать непрерывную вибрацию, как правило, с допустимой нагрузкой, превышающей 25g (ускорение свободного падения). В условиях случайной вибрации некоторые высокопроизводительные датчики успешно прошли комбинированные испытания, включающие случайную вибрацию с ускорением 20g RMS и синусоидальную вибрацию с амплитудой 50g. Устойчивость к мгновенным ударам: удары сверла создают чрезвычайно высокие пиковые мгновенные ускорения; датчики должны выдерживать удары высокой интенсивности в диапазоне 1000g/0,5 мс. Эта характеристика напрямую определяет живучесть датчика в суровых условиях эксплуатации. Способность подавлять вибрацию: помимо простого «противодействия» вибрации, датчики должны также «подавлять» ее влияние на точность измерений. Критически важным фактором является ошибка выпрямления вибрации; усовершенствованные архитектуры с замкнутым контуром могут уменьшить эту ошибку в десять раз, достигая способности подавлять вибрацию на уровне 20 мкг/г². Низкая ошибка выпрямления вибрации гарантирует, что истинные сигналы гравитации и угловой скорости могут быть четко выделены среди сложных вибраций бурильной колонны. IV. Технические характеристики точности и стабильности Помимо соответствия требованиям адаптации к окружающей среде, датчики инерциального измерительного блока (IMU) должны также обладать достаточной точностью измерений; в противном случае определение ориентации и управление траекторией будут бессмысленны. Технические характеристики гироскопа: Стабильность смещения гироскопа является ключевым параметром для измерения точности гироскопа. Требования обычно ниже 0,1°/ч (10 секунд 1σ), при этом высококачественные продукты достигают 0,01°/ч или даже ниже. Требования к нестабильности смещения ниже 0,02°/ч, при этом некоторые продукты достигают уровня в пределах 0,01°/ч. Случайное угловое блуждание (ARW) является критически важным показателем уровня шума гироскопа; требования начинаются с 0,025°/√ч, при этом высококачественные продукты достигают 0,0025°/√ч. Технические характеристики акселерометра: Требования к стабильности смещения обычно ниже 78 мкг, при этом высокопроизводительные устройства достигают значений менее 50 мкг или даже 5 мкг (10 секунд, 1σ). Повторяемость смещения должна контролироваться в диапазоне от 100 мкг до 425 мкг. Коэффициент нелинейности второго порядка должен быть менее 100 мкг/г² для обеспечения линейности измерений ускорения в широком динамическом диапазоне. Что касается разрешения, высокопроизводительные акселерометры могут достигать уровней ниже 10 мкг. Плотность шума, ключевой показатель уровня шума акселерометра, обычно должна быть ниже 10 мкг/√Гц. Долговременная стабильность: Учитывая, что работы в скважине могут длиться недели или даже месяцы, долговременная стабильность смещения датчика и масштабного коэффициента имеет решающее значение. Суммарная ежемесячная повторяемость смещения должна контролироваться в пределах 150 мкг, а масштабного коэффициента — в пределах 150 ppm. Суммарная ежемесячная повторяемость коэффициента нелинейности должна контролироваться в пределах ±40 мкг/г². V. Упаковка и габаритные ограничения Пространство под скважиной крайне ограничено; датчики IMU должны соответствовать строгим требованиям к миниатюризации и упаковке. Физические размеры: Датчики требуют компактной конструкции, чтобы поместиться в скважинные инструменты с ограниченным диаметром. Типичный высокопроизводительный инерциальный измерительный блок (IMU) имеет размеры приблизительно 120 мм × Φ30 мм. Дискретные компоненты, такие как акселерометры, требуют еще большей миниатюризации, при этом их типичные размеры составляют всего Φ18,2 × 16 мм. Вес: Легкая конструкция является стандартным требованием для скважинных приборов. Вес полного инерциального измерительного блока (IMU) обычно не превышает 500 г, в то время как отдельные акселерометры могут весить всего 25 г. Конструкция: Для скважинных инерциальных измерительных блоков (ИМБ) предпочтительнее использовать полностью твердотельную конструкцию без движущихся частей, что значительно повышает надежность в условиях интенсивной вибрации и сильных ударов. Интегрированная цилиндрическая конструкция облегчает встраивание в скважинные инструменты без изменения компоновки существующего оборудования. Корпус должен быть изготовлен из коррозионностойких высокопрочных материалов, таких как нержавеющая сталь серии 300. Герметичность и устойчивость к давлению: Как основной компонент скважинных приборов, датчик ИМБ должен быть упакован в соответствии со стандартами герметизации под высоким давлением. Хотя ИМБ обычно размещается внутри колонны инструментов, устойчивых к давлению, конструкция его упаковки должна обеспечивать герметичность и теплоизоляцию в условиях высоких температур и высокого давления. Технические требования к устойчивости к давлению на системном уровне обычно предусматривают номинальные значения 138 МПа (20 000 фунтов на квадратный дюйм) или даже 172 МПа (25 000 фунтов на квадратный дюйм). VI. Технические характеристики электропитания и энергопотребления Условия электропитания в скважине ограничены; следовательно, электрические характеристики датчика IMU напрямую влияют на работоспособность системы и продолжительность ее эксплуатации. Напряжение питания: Необходимо обеспечить широкий диапазон входного напряжения для работы в условиях нестабильного электропитания в скважине; типичные требования составляют от 5 В до 12 В. Энергопотребление: Низкое энергопотребление является критически важным требованием. Энергопотребление всего блока IMU, как правило, должно не превышать 2–3 Вт. Низкое энергопотребление не только снижает нагрузку на систему электропитания скважины, но и минимизирует повышение температуры самого датчика, что облегчает терморегулирование в условиях высоких температур. Интерфейс связи: Должен быть оснащен шинным интерфейсом, подходящим для передачи данных на большие расстояния внутри скважины; RS-422 является распространенным выбором. Скорость передачи данных должна соответствовать требованиям реального времени, обычно достигая 921 600 бит/с. Частота обновления данных должна удовлетворять потребностям системы управления в реальном времени, обычно составляя не менее 400 Гц. VII. Технические характеристики срока службы и надежности. Работы в скважине не могут быть произвольно прерваны; следовательно, датчик IMU должен обладать достаточным сроком службы и надежностью. Срок службы при высоких температурах: датчик должен быть способен к непрерывной работе в течение нескольких тысяч часов при номинальной рабочей температуре. При экстремальной рабочей температуре +175°C требуется срок службы, превышающий 1000 часов. Испытания на надежность: Датчик должен пройти серию испытаний на надежность в различных условиях окружающей среды, включая циклические испытания при высоких температурах и высоком давлении (HTHP) и испытания в стационарном режиме (обычно ≥24 часа), испытания на температурные циклы (например, от -55°C до +165°C) и комбинированные испытания на высокотемпературную вибрацию. Среднее время между отказами (MTBF) служит количественным показателем надежности и должно соответствовать требованиям для непрерывной работы в скважине. Устойчивость к помехам: В условиях скважины, характеризующихся сильными магнитными помехами, инерциальный измерительный блок (IMU) должен обладать способностью к автономной ориентации — независимо от магнитного поля Земли — тем самым преодолевая проблемы отказов, с которыми сталкиваются традиционные магнитные компасы в ферромагнитных средах (например, внутри стальных обсадных труб). Заключение Технические характеристики скважинных инерциальных измерительных блоков (IMU), предназначенных для работы в условиях высоких температур, высокого давления и интенсивных вибраций, охватывают шесть ключевых параметров: температурная адаптивность, устойчивость к вибрации и ударам, точность и стабильность измерений, габариты корпуса, энергопотребление и срок службы/надежность. Эти параметры взаимосвязаны и взаимно ограничивают друг друга. Тенденции в отрасли указывают на постоянное повышение верхних пределов рабочих температур — от 125°C до 150°C, 175°C и даже 200°C — наряду с постоянным улучшением подавления вибраций и точности измерений, а также оптимизацией миниатюризации и низкоэнергетических конструкций. Эти технологические достижения стимулируют эволюцию скважинных датчиков IMU в сторону повышения устойчивости к температурам и вибрации, большей точности и увеличения срока службы, обеспечивая тем самым все более надежную техническую поддержку разведки и разработки глубокозалегающих нефтегазовых ресурсов.
ЧИТАТЬ ДАЛЕЕ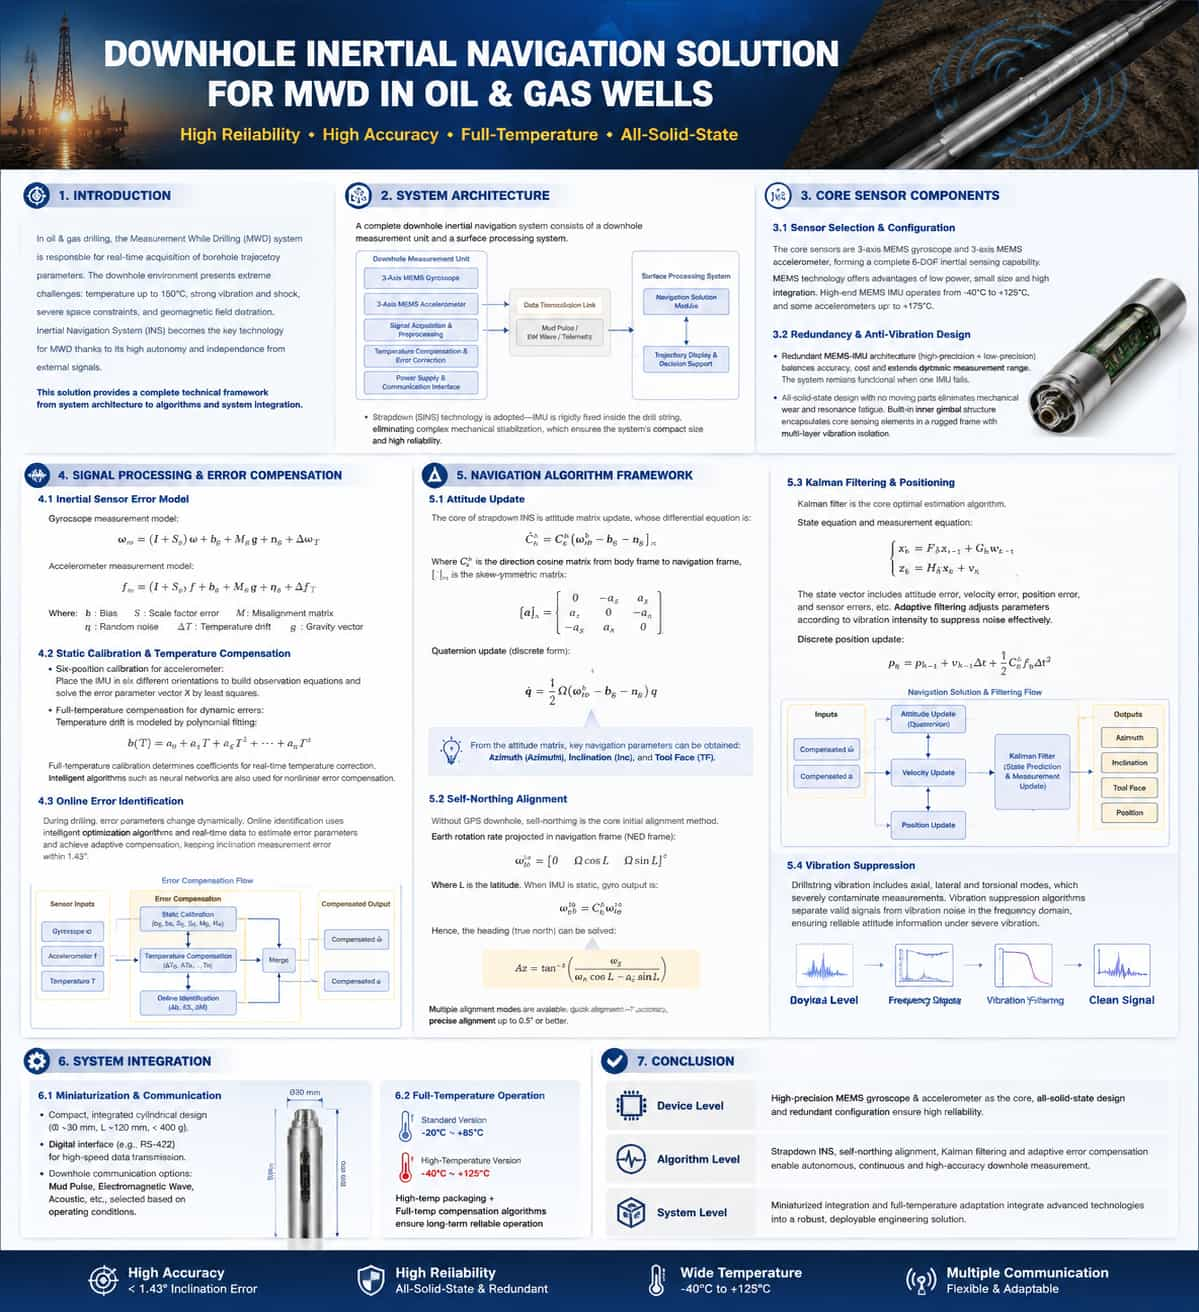
ВведениеВ буровой технике для нефтегазодобычи системы измерения параметров в процессе бурения (MWD) выполняют важнейшую задачу получения параметров траектории скважины в реальном времени. Условия внутрискважинной среды предъявляют чрезвычайно жесткие требования к навигационным системам, включая температуры, превышающие 150 °C, непрерывную интенсивную вибрацию и удары, жесткие пространственные ограничения и значительные искажения геомагнитного поля, что создает технические барьеры для внутрискважинной навигации. Инерциальные навигационные системы (ИНС) стали ключевым техническим подходом для MWD благодаря их высокой автономности и независимости от внешних сигналов. В данной статье представлен технический анализ, охватывающий пять аспектов: архитектура системы, основные компоненты, компенсация ошибок, алгоритмы навигации и системная интеграция. Архитектура системыПолная инерциальная система MWD состоит из скважинного измерительного блока и системы обработки данных на поверхности. Скважинный блок устанавливается внутри бурильной колонны рядом с бурильным долотом и включает в себя инерциальный измерительный блок (IMU), состоящий из трехосевых гироскопов и трехосевых акселерометров, а также схему сбора сигналов, модуль питания и интерфейсы связи. Система на поверхности отвечает за прием данных, расчет навигации, визуализацию траектории скважины и поддержку принятия решений.В современных распространенных решениях используется технология инерциальных измерений с жесткой фиксацией, при которой инерциальный измерительный блок (IMU) жестко закреплен внутри бурового инструмента. Исключение сложных механических стабилизирующих конструкций позволяет принципиально миниатюризировать систему и повысить ее надежность.Основные компоненты датчика Выбор и настройка датчиков Основные датчики инерциальной навигационной системы LWD (Logging While Drilling) состоят из трехосевого MEMS-гироскопа и трехосевого MEMS-акселерометра, обеспечивающих комплексные возможности инерциального зондирования с шестью степенями свободы. Технология MEMS стала основным выбором благодаря таким преимуществам, как низкое энергопотребление, компактные размеры и высокий потенциал интеграции. Высококачественные MEMS-инерциальные измерительные блоки (IMU) работают в диапазоне температур от -40°C до +125°C, а некоторые акселерометры способны выдерживать температуру до +175°C. Резервная конфигурация и виброустойчивая конструкция Резервная конфигурация MEMS-IMU является ключевым методом повышения надежности. Типичная архитектура с двойной инерциальной навигацией включает в себя как высокоточные, так и низкоточные IMU, обеспечивая баланс между точностью и стоимостью при одновременном расширении динамического диапазона измерений. Система остается работоспособной даже в случае отказа одного из датчиков.Что касается виброустойчивости, то полностью твердотельная конструкция не содержит движущихся механических частей, что принципиально исключает механический износ и усталость, вызванную резонансом. Внутренняя платформенная структура окружает основные чувствительные элементы в прочном креплении, используя многослойную конструкцию для поглощения и гашения энергии вибрации. Обработка сигналов и компенсация ошибок Модели ошибок инерциальных датчиков Измерения, полученные с помощью инерциальных MEMS-датчиков, содержат различные составляющие погрешности. Модель измерения гироскопа выглядит следующим образом:ω̃ = ω + b_g + s_g∙ω + M_g∙ω + n_g + ε_g(T)Модель измерения акселерометра следующая:ã = a + b_a + s_a∙a + M_a∙a + n_a + ε_a(T) + gГде: "b" = смещение; "s" = ошибка масштабного коэффициента; "M" = матрица ошибок установки;"n" = случайный шум; "ε(T)" = температурный дрейф; "g" = вектор гравитационного ускорения.Для достижения высокой точности измерений необходима калибровка и компенсация каждой погрешности. Статическая калибровка и температурная компенсация Статическая компенсация ошибок выполняется на этапе заводской калибровки. В качестве примера рассмотрим шестипозиционную калибровку акселерометра: уравнения наблюдений — $y = H \cdot X + v$ — устанавливаются путем размещения инерциального измерительного блока (IMU) в шести различных ориентациях.Затем вектор параметров ошибки $X$ вычисляется методом наименьших квадратов. Компенсация во всем температурном диапазоне имеет решающее значение для динамической компенсации. Для описания температурного дрейфа обычно используются модели полиномиальной аппроксимации:$\varepsilon(T) = k_0 + k_1 T + k_2 T^2 + \dots + k_n T^n$Коэффициенты аппроксимации ($k_0, k_1, \dots, k_n$) определяются в ходе калибровочных экспериментов в полном диапазоне температур, что позволяет осуществлять коррекцию температуры в реальном времени. В последние годы также были внедрены интеллектуальные алгоритмы, такие как нейронные сети, для эффективной компенсации нелинейных ошибок. Онлайн-идентификация ошибок Параметры погрешности динамически изменяются в процессе бурения, что представляет собой сложную задачу для традиционной автономной калибровки. Онлайн-идентификация погрешностей использует интеллектуальные алгоритмы оптимизации и данные в реальном времени для динамического определения параметров погрешности и адаптивной компенсации, поддерживая погрешность измерения наклона скважины в пределах 1,43°.Полный процесс компенсации ошибок выглядит следующим образом:5. Структура алгоритма навигации 5.1. Обновление отношенияСуть вычислений в инерциальной навигации с жесткой связью заключается в обновлении матрицы ориентации; ее дифференциальное уравнение имеет вид:
ЧИТАТЬ ДАЛЕЕ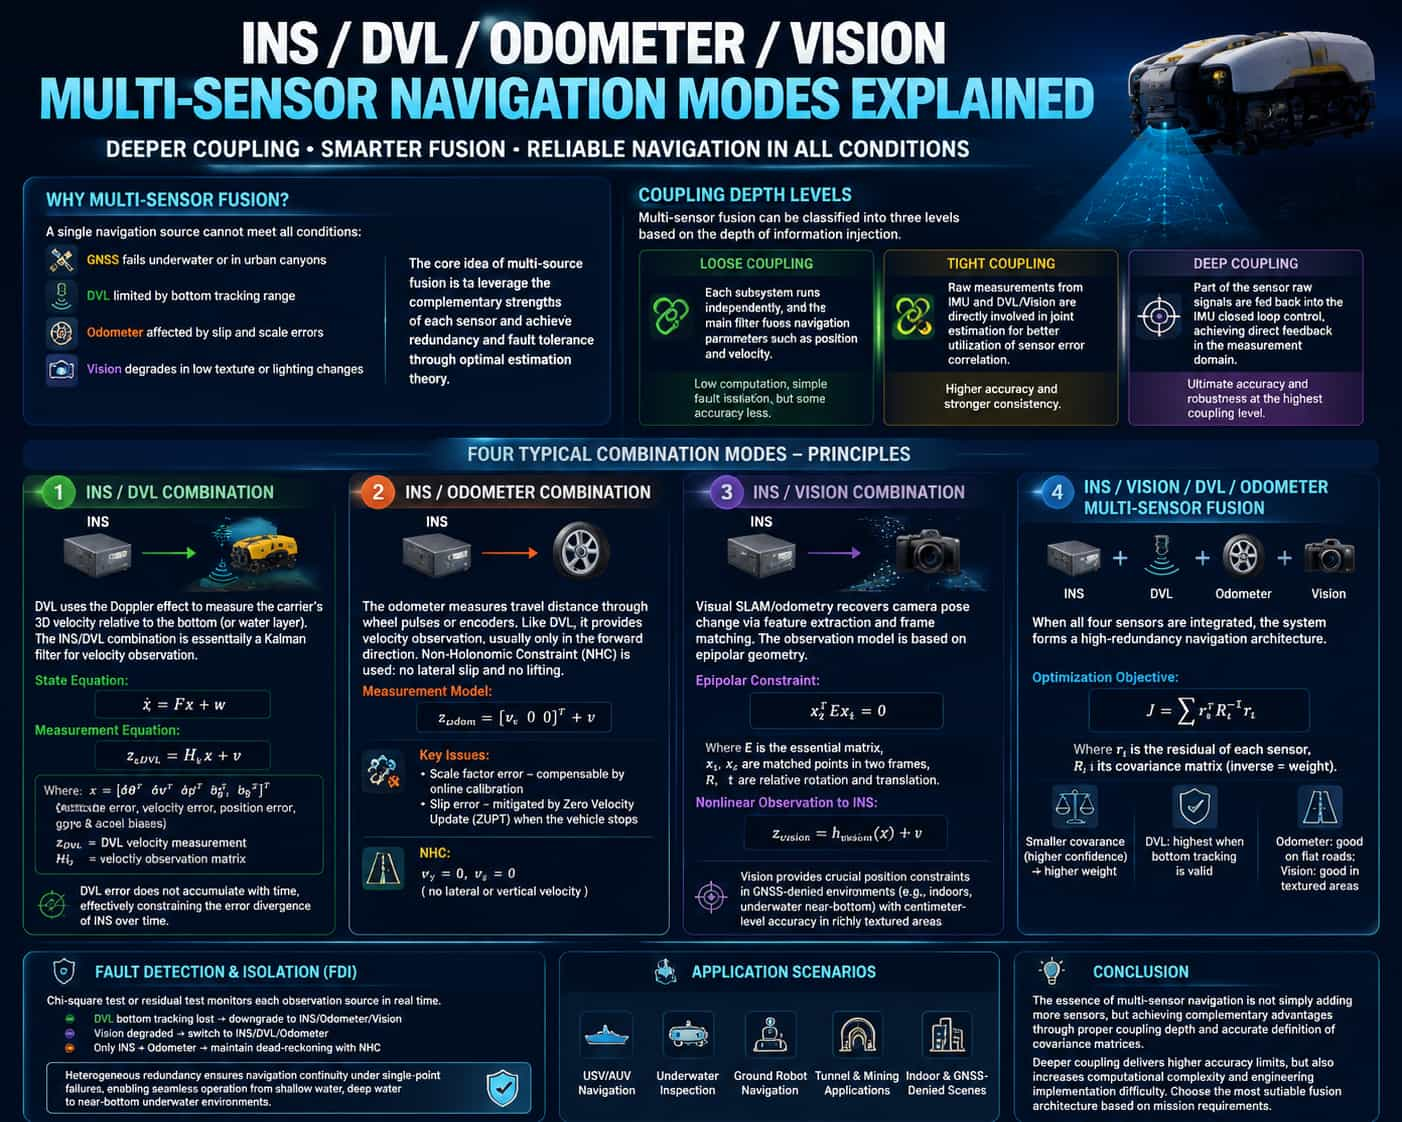
Использование одного источника навигационной информации с трудом обеспечивает полное оперативное покрытие: GNSS выходит из строя под водой или в городских условиях; доплеровское навигационное устройство ограничено дальностью слежения за дном; одометрия страдает от проскальзывания колес и ошибок масштабного коэффициента; а системы на основе машинного зрения ухудшаются в условиях низкой детализации или при изменяющихся условиях освещения. Основная концепция объединения данных из нескольких источников заключается в использовании взаимодополняющих характеристик различных датчиков для достижения избыточности и отказоустойчивости посредством теории оптимальной оценки. В данной статье систематически анализируются четыре типичных интегрированных режима навигации, основанных на двух измерениях: глубина связи и взаимодополняемость информации. **Классификация глубины связи** Интеграцию данных из нескольких источников можно разделить на три уровня в зависимости от глубины обработки информации: * **Слабая связь** представляет собой самый низкий уровень связи, при котором подсистемы выполняют независимые вычисления, а главный фильтр объединяет параметры навигации, такие как положение и скорость. К ее преимуществам относятся низкая вычислительная нагрузка и простая изоляция неисправностей; однако потеря точности возникает в основном из-за независимого характера вычислений подсистем. * **Тесная связь** поднимает уровень наблюдения до уровня исходных измерений; исходные данные от инерциального измерительного блока (IMU) и доплеровского измерителя скорости (DVL) непосредственно участвуют в совместном процессе оценки, используя временную корреляцию характеристик ошибок датчиков для достижения более точной оценки. * **Глубокая связь** делает шаг вперед, интегрируя необработанные сигналы от определенных датчиков в замкнутый контур управления инерциального измерительного блока (IMU), устанавливая прямую обратную связь в области измерений; это представляет собой наивысший уровень связи, обеспечивающий максимальную точность и надежность. **Принципы четырех интегрированных режимов навигации** (1) **Интеграция INS/DVL** Доплеровский измеритель скорости (DVL) измеряет трехмерную скорость аппарата относительно морского дна (или слоя воды) с использованием эффекта Доплера. Интеграция INS/DVL по сути представляет собой процесс фильтрации Калмана, основанный на наблюдениях скорости: измерения скорости с помощью DVL служат внешними наблюдениями для коррекции ошибок скорости INS, тем самым подавляя дрейф положения. Уравнения состояния и уравнения наблюдений могут быть выражены следующим образом:Матрица ковариации Σ играет центральную роль в определении весовых коэффициентов слияния: чем меньше ковариация (что указывает на меньшую неопределенность), тем выше вес, присваиваемый датчику. DVL имеет наибольший вес, когда отслеживание дна является допустимым; одометрия занимает второе место на ровной местности; а визуальное восприятие обеспечивает боковые ограничения в областях с высокой визуальной текстурой. Механизм обнаружения и изоляции неисправностей (FDI) в режиме реального времени отслеживает источники наблюдений на наличие аномалий с помощью критерия хи-квадрат или остаточных тестов. Если отслеживание дна с помощью доплеровского лазерного локатора (DVL) выходит из строя, система автоматически переходит в режим слияния INS/одометрии/визуального восприятия; если ухудшается визуальное восприятие, она переключается в режим INS/DVL/одометрии; если остаются только INS и одометрия, она возвращается в режим чистого INS с ограничениями, обусловленными неголономными условиями (NHC). Гетерогенная резервированная конструкция обеспечивает непрерывность навигации, несмотря на отказы в отдельных точках, что позволяет обеспечить бесперебойное покрытие в различных операционных сценариях — от мелководья и глубоководья до придонных подводных сред. Заключение Интегрированная навигация с использованием нескольких датчиков — это не просто увеличение их количества; она основана на разумном выборе глубины связи и точном определении ковариационных матриц для достижения взаимодополняющей производительности датчиков. Хотя более глубокая связь обеспечивает более высокую потенциальную точность, она также увеличивает вычислительную сложность и создает проблемы при инженерной реализации; поэтому оптимальная архитектура объединения данных должна выбираться на основе конкретных требований миссии.
ЧИТАТЬ ДАЛЕЕ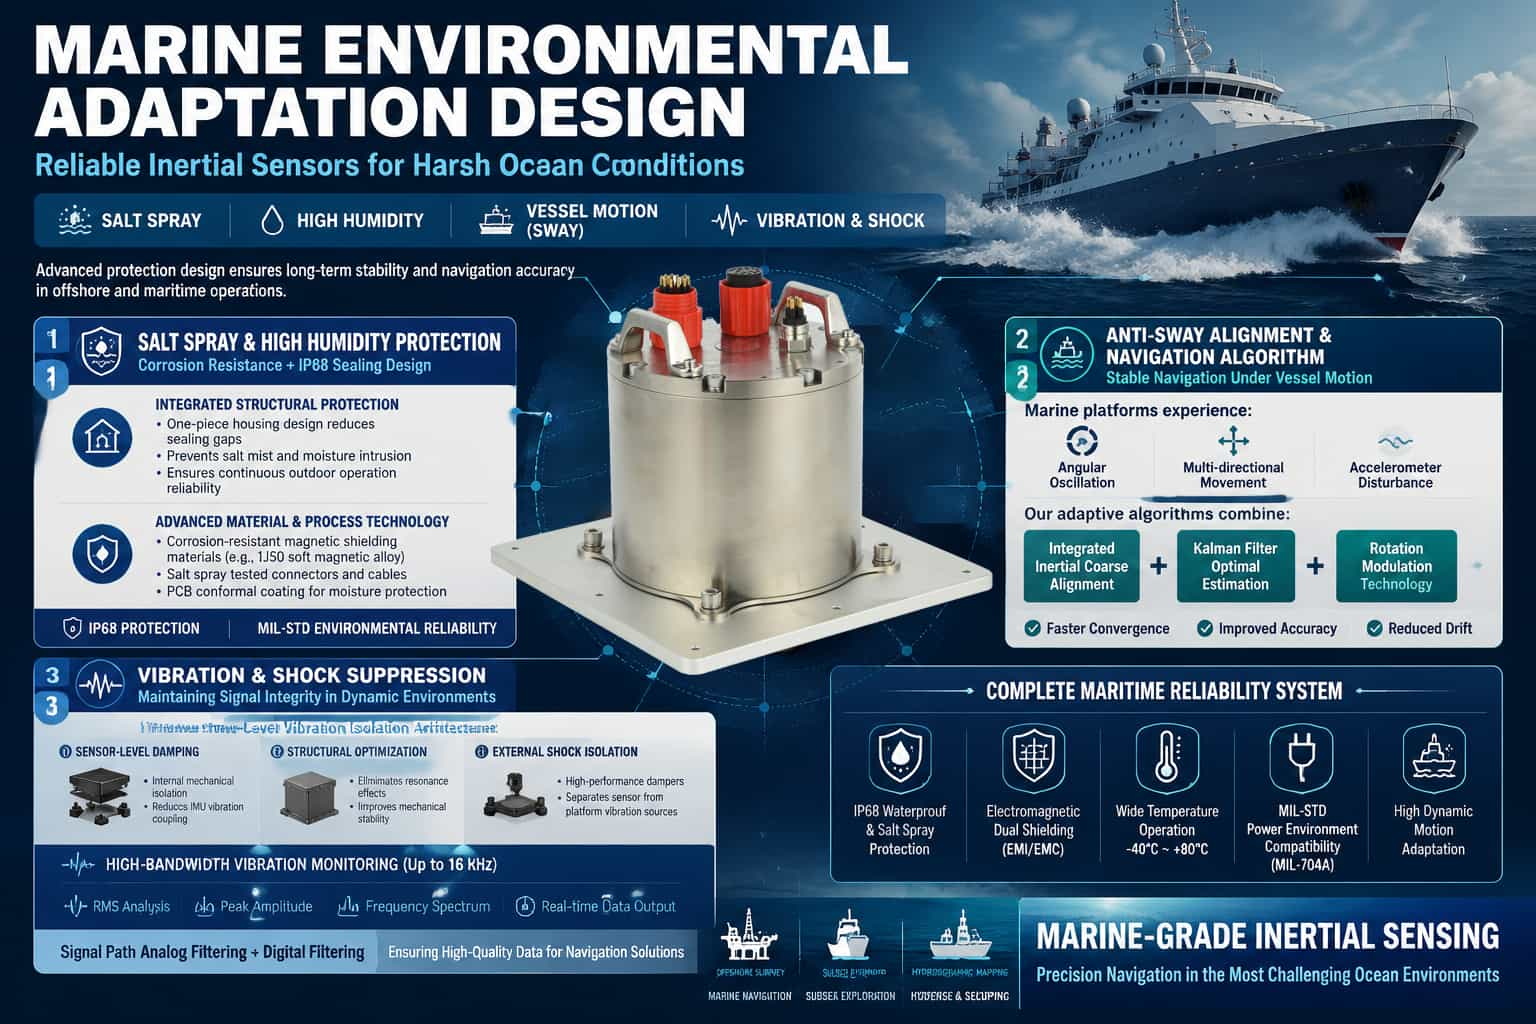
Морская среда создает серьезные проблемы для инерциальных навигационных систем (ИНС): коррозия от солевого тумана, высокая влажность и конденсация, постоянные колебания и многомерная вибрация — все это напрямую влияет на точность и надежность системы. Если ИНС не может эффективно справляться с этими воздействиями окружающей среды, возникают сбои в выравнивании, снижение точности и даже повреждение оборудования. Поэтому адаптивная конструкция является ключевым технологическим барьером, отличающим морские ИНС от универсальных изделий. Конструкция, обеспечивающая защиту от солевого тумана и высокой влажности. Ионы хлорида в солевом тумане вызывают сильную коррозию металлических конструкционных элементов и электрических соединений, а высокая влажность может привести к снижению изоляционных характеристик и перекрестным помехам сигнала. Эффективные стратегии защиты должны разрабатываться с учетом двух аспектов: герметизации конструкции и выбора материалов. Интегрированная конструкция уменьшает зазоры при сборке и количество соединителей. Цельнолитой корпус может принципиально блокировать проникновение солевого тумана, а в сочетании с позиционирующими канавками и уплотнительными прокладками обеспечивает непрерывную защиту при длительной эксплуатации на открытом воздухе. Что касается выбора материалов и технологических процессов, то для каркаса и крышки оптоволоконного кольца следует использовать материалы с магнитным экранированием (например, мягкий магнитный сплав 1J50) для обеспечения магнитной защиты и одновременно коррозионной стойкости. Разъемы и кабели должны соответствовать стандартам испытаний в солевом тумане, а печатные платы должны пройти трехступенчатую процедуру нанесения защитного покрытия. В настоящее время эффективным решением для работы в условиях высокой влажности и воздействия солевого тумана является степень защиты IP68, соответствующая стандартам MIL-STD. Алгоритмы выравнивания и навигации в условиях качания В условиях колебаний начальное выравнивание инерциальной навигационной системы (ИНС) сталкивается с двумя основными возмущениями: угловым колебанием (периодические изменения ориентации) и линейной вибрацией (колебания выходного сигнала акселерометра). Традиционные алгоритмы статического выравнивания основания с трудом сходятся в таких условиях. Методы выравнивания с учетом угловых колебаний используют интегральную стратегию грубого выравнивания в инерциальной системе координат, применяя обновления ориентации для устранения влияния угловых колебаний и ослабления линейных вибрационных помех за счет интеграции сил. На основе этого для точной оценки оптимального выравнивания используется фильтр Калмана с коррекцией обратной связи. Эксперименты показывают, что этот метод значительно повышает точность определения как горизонтального, так и вертикального курса в условиях угловых колебаний по сравнению с традиционными схемами модуляции вращения. Технология модуляции вращения — еще один эффективный способ подавления ошибок масштабирования гироскопа. Периодически вращая инерциальный измерительный блок (IMU), постоянный дрейф модулируется в периодически изменяющийся сигнал, который взаимно компенсируется во время интегрирования, тем самым уменьшая долговременное влияние колебаний на точность курса. Конструкция, обеспечивающая подавление вибрации и ударопрочность. Вибрация влияет на точность инерциальной навигационной системы (ИНС) двумя способами: во-первых, механический резонанс вызывает искажение выходных данных ИМС; во-вторых, высокочастотная вибрация передается в измерительные каналы гироскопа и акселерометра, образуя ложные сигналы. В настоящее время наиболее распространенным подходом к проектированию является трехступенчатая архитектура снижения вибрации: на первом этапе обеспечивается внутренняя демпфирующая изоляция на уровне датчиков IMU; на втором этапе устраняются резонансные частоты за счет оптимизации конструкции оболочки; и на третьем этапе используются внешние демпферы для физического отделения оборудования от несущей конструкции. Некоторые высокотехнологичные системы также интегрируют инструменты мониторинга вибрации с высокой полосой пропускания (до 16 кГц), выдавая в реальном времени среднеквадратичное значение, пиковую амплитуду и частоту для каждого частотного диапазона, что обеспечивает поддержку данных для оптимизации конструкции. Аналоговая фильтрация в сигнальном конвейере позволяет предварительно ослабить вибрационные шумы на аппаратном уровне и, в сочетании с алгоритмами цифровой фильтрации, обеспечивает качество сигнала на этапе вычислений. Комплексная система защиты Помимо вышеупомянутых специализированных конструктивных особенностей, зрелые морские инерциальные навигационные системы (ИНС) также должны учитывать: адаптивность к условиям окружающей среды (соответствие стандартам MIL-704A), двухслойную электромагнитную защиту (для защиты от помех от корабельных радаров и средств связи) и возможность работы в широком диапазоне температур (-40℃–80℃). В совокупности эти меры составляют комплексную систему проектирования, обеспечивающую адаптацию к суровым условиям окружающей среды, что является фундаментальной гарантией сохранения точности картографирования инерциальной навигационной системы в морских условиях.
ЧИТАТЬ ДАЛЕЕ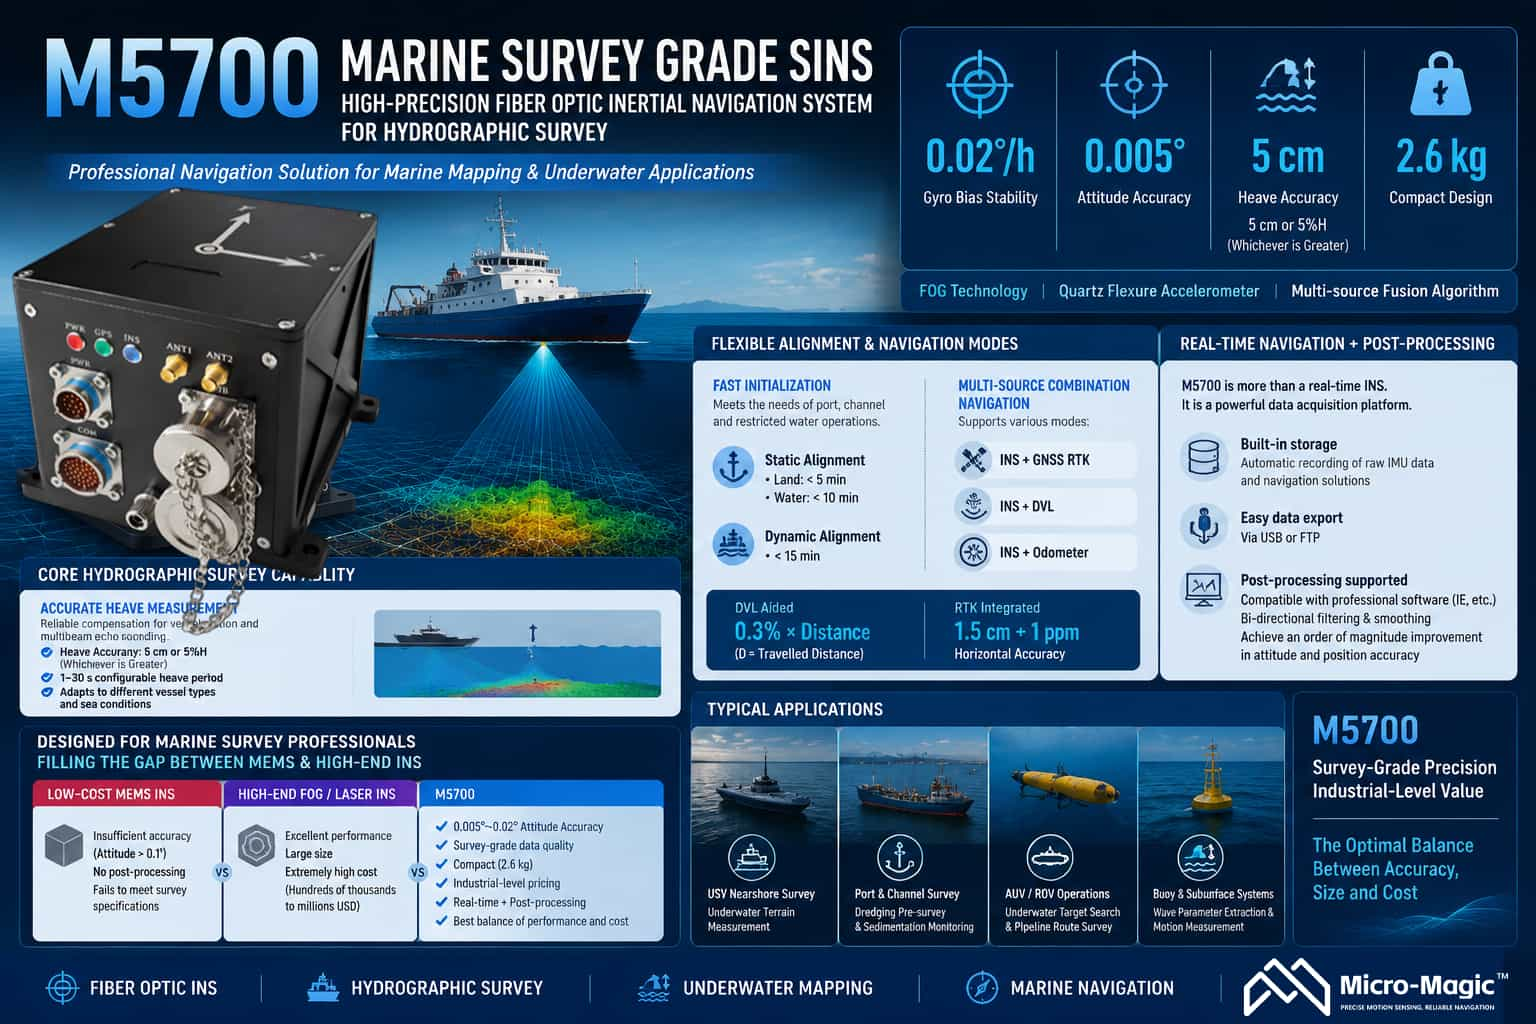
Волоконно-оптическая инерциальная навигационная система M5700 — это высокоточная инерциальная навигационная система с жесткой связью, разработанная для морской съемки и высокотехнологичных навигационных приложений. Она объединяет волоконно-оптические гироскопы, кварцевые акселерометры и алгоритмы навигации на основе многоисточникового объединения данных. Благодаря стабильности смещения гироскопа 0,02°/ч и точности определения ориентации 0,005°, система занимает прочное техническое положение в области морской съемки. **Основные возможности геодезических работ** Измерение качки является критически важным требованием в морской геодезии. Прибор M5700 обеспечивает точность измерения качки 5 см или 5% от высоты качки (в зависимости от того, что больше), эффективно компенсируя влияние движения судна на многолучевые батиметрические данные. Система поддерживает настраиваемые периоды качки от 1 до 30 секунд, адаптируясь к различным морским условиям и характеристикам судна. Решения по выравниванию гибко адаптируются к оперативным сценариям: статическое выравнивание основания занимает менее 5 минут (на суше) и менее 10 минут (в воде), в то время как динамическое выравнивание основания занимает менее 15 минут, что отвечает потребностям в быстрых операциях в ограниченных акваториях, таких как порты и каналы. Многоисточниковая интегрированная навигация поддерживает различные режимы, включая инерциальный/GNSS, инерциальный/DVL и инерциальный/одометр. При использовании DVL точность определения местоположения достигает 0,3% от пройденного расстояния (D); при интеграции с GNSS RTK горизонтальная точность достигает 1,5 см + 1 ppm, обеспечивая непрерывность навигации во время перебоев в передаче сигнала GNSS. **Возможности постобработки** Возможность постобработки — ключевое отличие M5700 от чисто навигационных систем реального времени. Система имеет встроенное хранилище, автоматически записывающее необработанные данные IMU и навигационные решения при включении питания, которые пользователи могут легко экспортировать через USB или FTP. Сохраненные данные IMU могут быть напрямую импортированы в профессиональное программное обеспечение для постобработки (например, IE) для двунаправленной фильтрации и сглаживания, что обеспечивает точность определения ориентации и положения на порядок выше, чем у решений реального времени. Эта возможность позволяет M5700 использоваться не только в режиме реального времени, но и в качестве интерфейса сбора данных, обеспечивая основу для необработанных данных для более точной обработки и отвечая строгим требованиям к точности таких приложений, как гидрографическая съемка и моделирование подводного рельефа. Позиционирование на рынке Модель M5700 идеально подходит для рынка морских съемок и картографирования среднего уровня. В число ее основных клиентов входят гидрографические бюро, управления морской безопасности, водные управления, агентства морской геологической разведки, а также производители беспилотных надводных судов (БНС) и дистанционно управляемых подводных аппаратов (ДОУ). Современный рынок резко поляризован: недорогие MEMS-устройства не обладают достаточной точностью (ориентация >0,1°) и не имеют возможностей постобработки, не соответствуя стандартам геодезических работ; напротив, высококачественные инерциальные навигационные системы на основе волоконной оптики или лазеров обеспечивают превосходные характеристики, но громоздки и непомерно дороги (от сотен тысяч до более миллиона юаней), что превышает бюджеты большинства коммерческих проектов. Созданная на основе технологии волоконно-оптического гироскопа, система M5700 обеспечивает данные геодезического класса с точностью ориентации в диапазоне 0,005°–0,02°. Она сочетает в себе компактную конструкцию весом 2,6 кг и доступную цену промышленного класса с двухрежимным выводом данных (навигация в реальном времени и постобработка), эффективно заполняя этот рыночный пробел. Типичные области применения включают прибрежную подводную топографическую съемку с использованием малогабаритных и средних беспилотных надводных аппаратов; предддиафрагменные обследования и мониторинг заиления в портовых каналах с использованием пилотируемых судов; подводный поиск целей и обследование трасс трубопроводов с использованием автономных подводных аппаратов/дистанционно управляемых подводных аппаратов; а также извлечение параметров волн для буев и подводных швартовных систем. Прибор M5700 позволяет профессиональным пользователям получать данные об ориентации и качках, строго соответствующие стандартам съемки, в рамках ограниченного бюджета, что делает его оптимальным решением для баланса производительности и стоимости в морских геодезических проектах.
ЧИТАТЬ ДАЛЕЕ
В эпоху стремительного развития промышленной автоматизации и Интернета вещей (IoT) «возможности связи» между датчиками и системами управления часто определяют сложность реализации проекта и общую надежность системы. Благодаря широким возможностям конфигурации коммуникационных интерфейсов, динамические инклинометры серии TD предлагают гибкие и комплексные решения для измерения ориентации в различных условиях. 1. Обзор коммуникационных интерфейсов: гибкий выбор и адаптация. Серия TD включает в себя широкий спектр моделей, охватывающих все основные методы связи, используемые в промышленном секторе, которые условно делятся на цифровые и аналоговые интерфейсы. Цифровые интерфейсы включают RS232, RS485, RS422, TTL и шину CAN; аналоговые интерфейсы доступны как в токовом, так и в вольтовом исполнении, поддерживая выходные сигналы, такие как 4–20 мА и 0–20 мА (ток) и 0–5 В, 0,5–4,5 В и 0–10 В (напряжение). Что касается протоколов связи, продукты совместимы с Modbus RTU, пользовательским протоколом 0x68 и CANopen, что обеспечивает действительно «многоцелевую функциональность и адаптацию по требованию». 2. Цифровые интерфейсы: гибкие каналы обмена данными. Модели серии TD с цифровыми интерфейсами поддерживают различные методы вывода, включая RS232, RS485, RS422, TTL и CAN. Такая концепция «многоинтерфейсной» конструкции позволяет инженерам выбирать метод связи, наиболее подходящий для их конкретных требований: Интерфейс RS232 идеально подходит для связи на коротких расстояниях между двумя точками, обеспечивая простоту отладки и высокую совместимость. RS485 поддерживает передачу данных на большие расстояния до 2000 метров и позволяет подключать несколько сенсорных узлов, что делает его предпочтительным выбором для промышленных полевых шин. RS422 поддерживает полнодуплексную связь, что делает его подходящим для сценариев, требующих одновременной передачи и приема данных. Технология TTL работает на логических уровнях 3,3 В/5 В, что облегчает прямую интеграцию со встроенными системами (такими как STM32 и Arduino). Шина CAN разработана специально для автомобильных и промышленных систем управления, обеспечивая высокую устойчивость к помехам и высокую производительность в режиме реального времени. 3. Аналоговые интерфейсы: классические, надежные промышленные сигналы Для традиционных промышленных сред, которые по-прежнему в значительной степени полагаются на аналоговые модули сбора данных ПЛК, серия TD предлагает широкий спектр решений для аналогового вывода. Модели с выходным током поддерживают диапазоны 4–20 мА, 0–20 мА и 0–24 мА. Диапазон 4–20 мА является наиболее распространенным промышленным стандартом, предлагающим такие преимущества, как высокая помехоустойчивость и пригодность для передачи на большие расстояния. Выход нулевой точки соответствует 12 мА (для режима 4–20 мА) или 10 мА (для режима 0–20 мА), а расчет угла основан на простой и надежной линейно-пропорциональной зависимости. Модели с выходным напряжением поддерживают три диапазона выходного напряжения — 0–5 В, 0,5–4,5 В и 0–10 В — что обеспечивает совместимость с аналоговыми входными модулями различных ПЛК. Нулевая точка на выходе соответствует 2,5 В (для режима 0–5 В) или 5 В (для режима 0–10 В), при этом используется аналогичный простой метод расчета. Главное преимущество аналоговых интерфейсов — это их готовность к использованию по принципу «подключи и работай»; нет необходимости писать сложные протоколы связи. Угловые значения можно получать напрямую, регистрируя показания напряжения или тока с помощью АЦП, что значительно снижает барьер для интеграции в систему. 4. Протоколы связи: сочетание стандартизации и индивидуальной настройки. На уровне протокола серия TD сочетает в себе стандартизацию и гибкость. Протокол Modbus RTU, являющийся де-факто стандартом в промышленной автоматизации, широко поддерживается через интерфейс RS485. Используя стандартные функциональные коды Modbus (например, 0x03 для чтения данных), устройство может легко взаимодействовать с различными ПЛК, программным обеспечением HMI/SCADA и системами управления. Пользовательский протокол — это высокоэффективный шестнадцатеричный протокол связи, используемый цифровыми моделями. Кадры данных начинаются с идентификатора 0x68 и включают поля для длины данных, кода адреса, командного слова, полезной нагрузки данных и контрольной суммы. Этот протокол поддерживает широкий спектр функций, включая считывание углов по одной или двум осям, установку относительных/абсолютных нулей, регулировку скорости передачи данных, переключение между режимами запроса-ответа и автоматического вывода, а также изменение адресов модулей — все это характеризуется лаконичными командами и быстрым временем отклика. Протокол CANopen специально разработан для продуктов с интерфейсами CAN и использует стандартный стек протоколов CANopen. Конфигурация параметров осуществляется через SDO (Service Data Objects), а передача данных об угле в реальном времени — через PDO (Process Data Objects). Он поддерживает такие функции, как настройка идентификатора узла (по умолчанию 0x05), настройки скорости передачи данных (настраиваемые от 100 кбит/с до 1 Мбит/с) и несколько скоростей вывода данных (от 5 Гц до 50 Гц), полностью удовлетворяя требованиям промышленного управления и автомобильных приложений. 5. Рекомендации по выбору При выборе модели для конкретного проекта следует учитывать следующие факторы: Интерфейс системы управления: если система уже использует шину RS485, отдайте приоритет RS485+Modbus; при использовании аналоговых модулей ПЛК выберите выходной ток 4–20 мА или выходное напряжение 0–10 В. Дальность передачи: Для больших расстояний (>50 метров) рекомендуется использовать RS485 или выходной ток 4–20 мА; для коротких расстояний подойдут RS232, TTL или выходное напряжение. Требования к работе в режиме реального времени: Для приложений, работающих в режиме реального времени (например, в робототехнике или управлении транспортными средствами), рекомендуется использовать интерфейс CAN; для общего промышленного мониторинга подойдут как цифровые, так и аналоговые интерфейсы. Многоузловая сеть: Когда необходимо параллельно подключить несколько датчиков, оптимальным выбором является шина RS485+Modbus или CAN. Заключение Благодаря двухинтерфейсной конструкции (поддерживающей как цифровые, так и аналоговые выходы) и совместимости с множеством протоколов, включая Modbus, пользовательские протоколы и CANopen, динамические инклинометры серии TD действительно воплощают философию проектирования «одна платформа, множество интерфейсов и адаптация по требованию». Независимо от того, создаете ли вы новую систему промышленного Интернета вещей или модернизируете традиционный шкаф управления ПЛК, серия TD предлагает идеальное коммуникационное решение, упрощая сбор данных с инклинометра как никогда раньше.
ЧИТАТЬ ДАЛЕЕ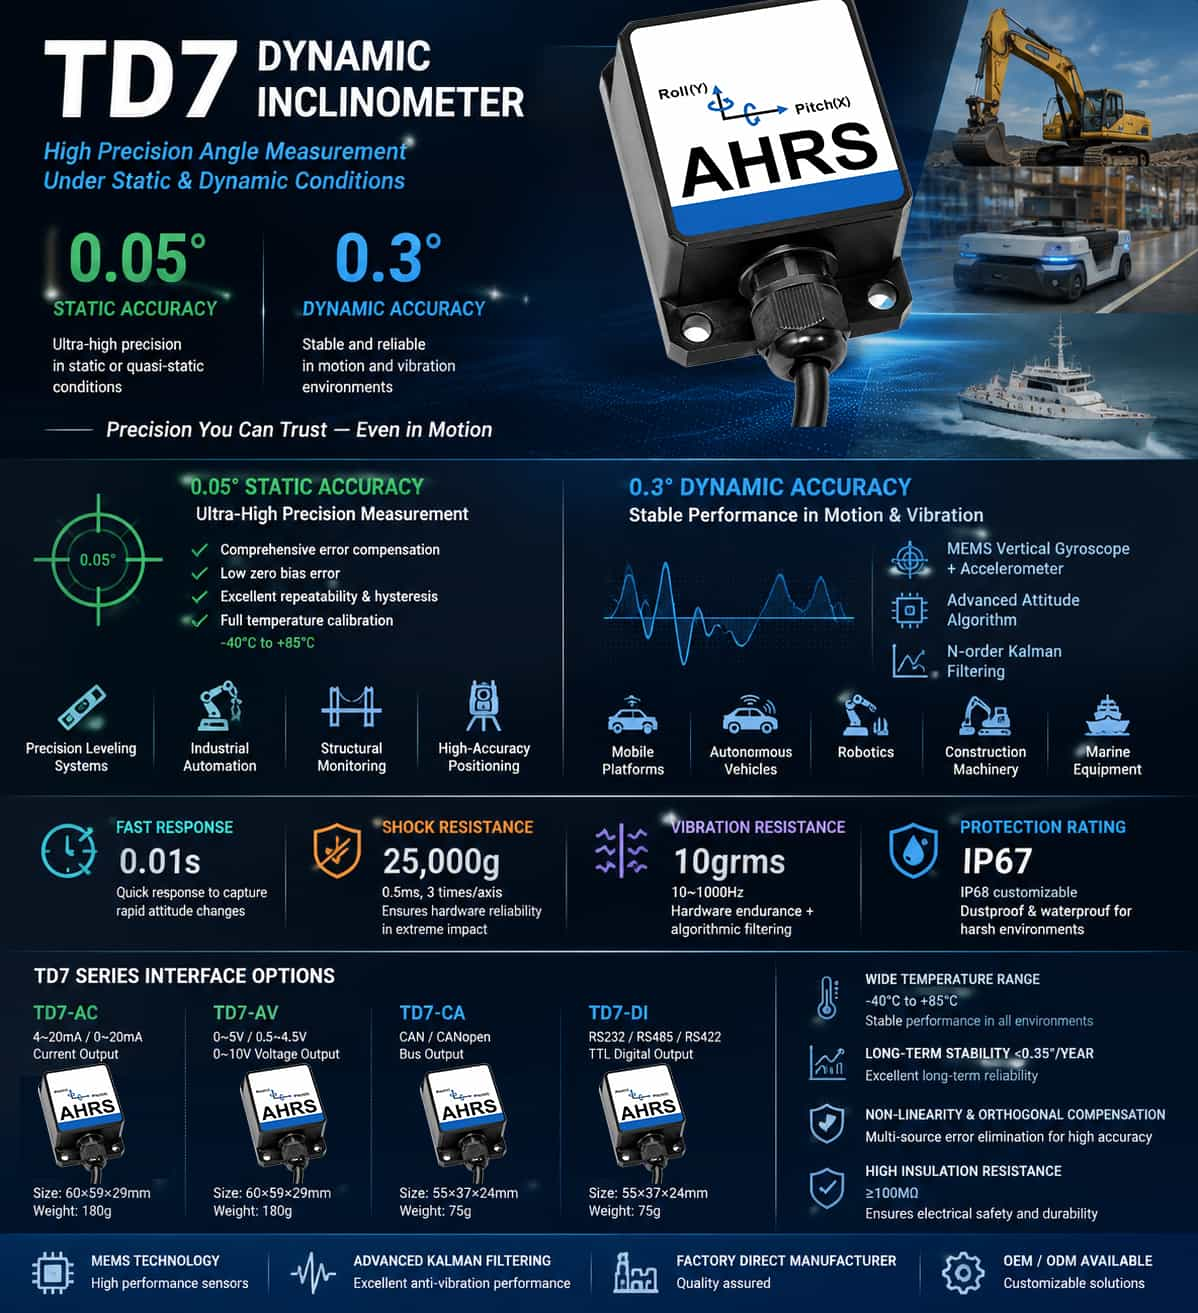
Серия TD7 представляет собой новое поколение высокопроизводительных динамических инклинометров, доступных в четырех вариантах интерфейса: токовый выход (TD7-AC), выход напряжения (TD7-AV), выход CAN (TD7-CA) и цифровой выход (TD7-DI). Эта серия обеспечивает высокую точность как в динамическом, так и в статическом режимах измерения; основные параметры точности подробно описаны ниже. 1. Динамическая точность против статической точности Основные характеристики точности серии TD7 включают динамическую точность измерения 0,3° и статическую точность 0,05°. Эти показатели отражают работу датчика в двух различных условиях эксплуатации. Динамическая точность 0,3° представляет собой максимальную погрешность при измерении наклона в условиях движения или вибрации. TD7 включает в себя внутренний вертикальный гироскоп и акселерометр, интегрированный решатель задачи определения ориентации и оптимальную цифровую фильтрацию для снижения шума. В сочетании с алгоритмом фильтра Калмана N-го порядка он точно выдает углы ориентации объекта даже при сильной вибрации и движении. Эта характеристика имеет решающее значение для оценки пригодности датчика для применения в мобильных платформах, транспортных средствах, роботах или вибрирующих механизмах. Статическая точность 0,05° представляет собой суммарную погрешность в стационарных или квазистатических условиях во всем диапазоне рабочих температур от -40°C до +85°C. Эта величина включает в себя погрешности, возникающие из-за абсолютной линейности, повторяемости, гистерезиса, смещения нулевой точки и смещения горизонтальной оси. Статическая точность 0,05° считается высокоэффективной в области промышленного измерения наклона. Почти шестикратная разница между этими двумя значениями служит напоминанием о том, что точность снижается при динамической работе — неотъемлемой характеристике динамических измерительных систем. 2. Температурный дрейф и устойчивость нулевой точки Дрейф нулевой точки температуры составляет ±0,01°/°C (для моделей TD7-AC/AV) или ±0,05°/°C (для моделей TD7-CA/DI). Например, для модели TD7-AC дрейф нулевой точки может составлять приблизительно 0,6° при изменении температуры окружающей среды с 25°C до 85°C. Для оборудования, работающего на открытом воздухе или в широком диапазоне температур, этот параметр напрямую влияет на долговременную надежность измерений. Температурный коэффициент чувствительности составляет ≤200 ppm/°C (TD7-AC/AV) или ≤150 ppm/°C (TD7-CA/DI). Этот параметр указывает на степень влияния колебаний температуры на «отношение изменения выходного сигнала к изменению угла». Значение 200 ppm/°C означает, что при изменении температуры на 1°C чувствительность изменяется примерно на 0,02% (две части на десять тысяч). В серии TD7 используются различные методы, такие как компенсация нелинейности, компенсация ортогональности и компенсация температурного дрейфа, для устранения источников ошибок, обеспечивая стабильную работу измерений в широком диапазоне температур от -40°C до +85°C. 3. Долгосрочная стабильность Спецификация долгосрочной стабильности выглядит следующим образом:
ЧИТАТЬ ДАЛЕЕ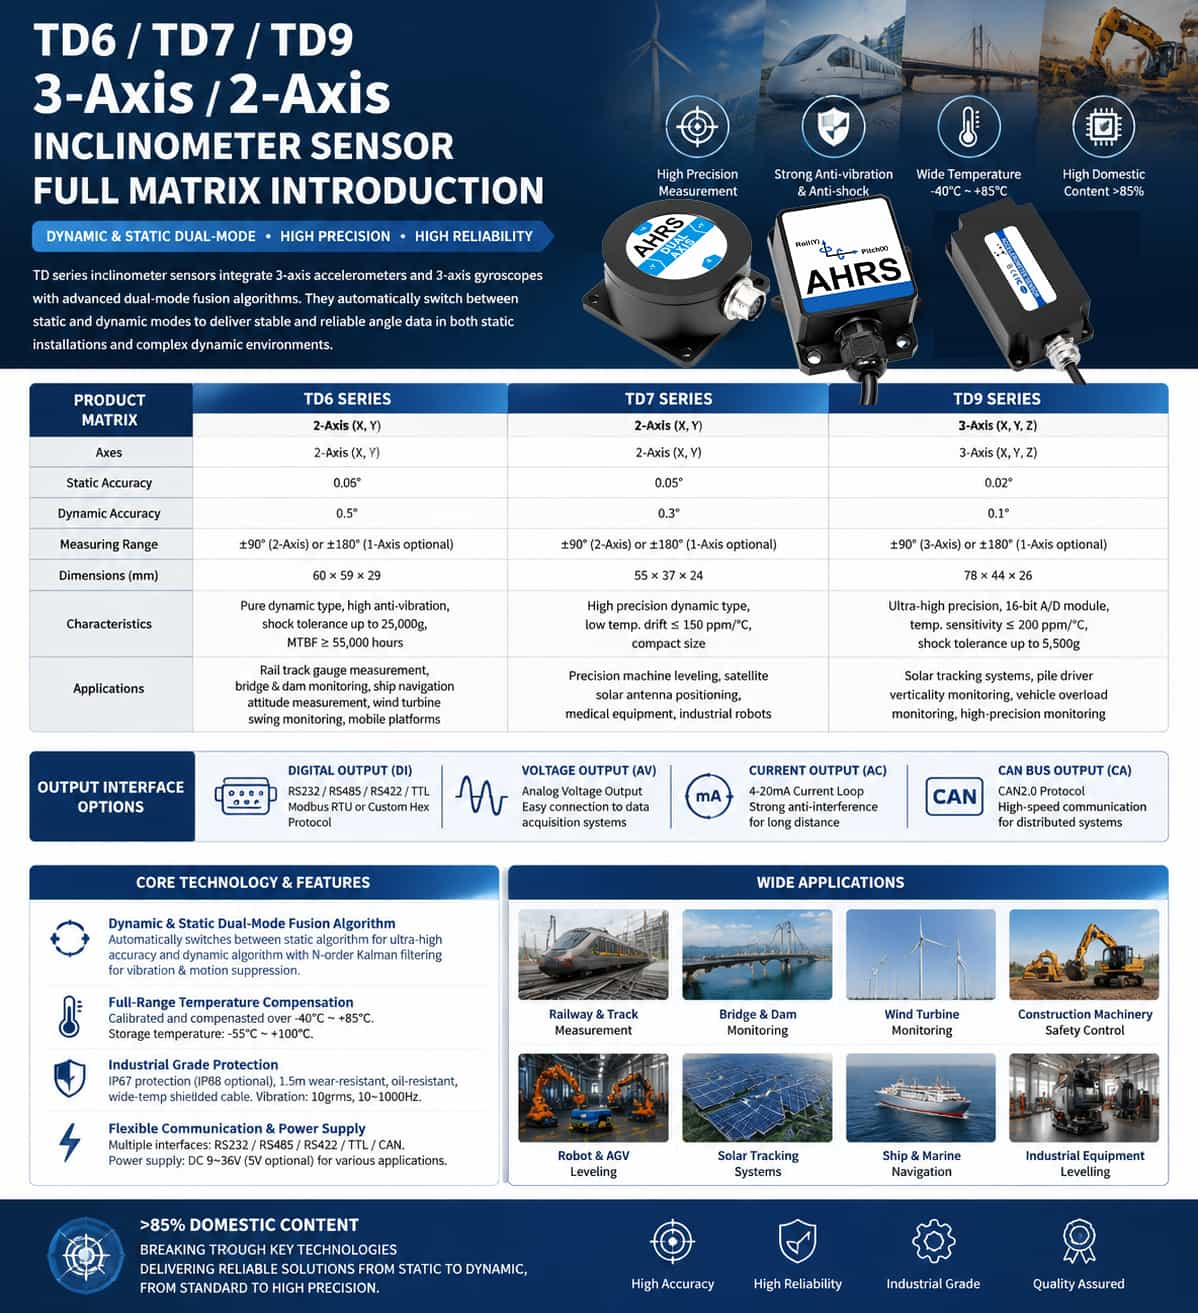
Технические аспекты: Переход от статических измерений к двойному статически-динамическому режиму. Традиционные инклинометры используют MEMS-акселерометры для измерения компоненты гравитационного ускорения вдоль чувствительной оси и вычисления угла, обеспечивая высокую точность в статических или квазистатических условиях. Однако, когда платформа подвергается движению, вибрации или ударам, внешние ускорения накладываются на гравитационное ускорение, вызывая значительные искажения измерений. Это присущее им ограничение сужает возможности использования традиционных инклинометров в динамических условиях, таких как мобильные платформы, строительная техника и робототехника. Динамические инклинометры серии TD принципиально решают эту проблему благодаря архитектуре слияния, объединяющей 3-осевой MEMS-акселерометр и 3-осевой гироскоп, а также двухрежимному алгоритму слияния, который интегрирует статические и динамические возможности. Ключевая технология заключается в способности системы оценивать рабочую среду в реальном времени: в статическом режиме она использует статический алгоритм для обеспечения максимальной точности; в динамическом режиме она автоматически переключается на динамический алгоритм на основе фильтра Калмана N-го порядка. Объединяя низкочастотную стабильность акселерометра с высокочастотной характеристикой гироскопа, система эффективно подавляет ошибки измерения, вызванные вибрацией и ударами. Такой технический подход позволяет серии TD стабильно и надежно выдавать данные об угле наклона в сложных динамических условиях. Матрица продуктов: Четыре серии с дифференцированным позиционированием. Серия TD удовлетворяет широкий спектр потребностей, от стандартных промышленных требований до высокоточных применений; продукция подразделяется на четыре категории в зависимости от уровня точности и сценариев применения:Модель продуктаКоличество осейСтатическая точностьДинамическая точностьРазмеры (мм)ПозиционированиеТД5Трехосевой0,1°0,5°66×56×29Стандартный промышленный класс, два динамических/статических режима.ТД6Двухосевой0,06°0,5°60×59×29Динамический тип, высокая виброустойчивостьТД7Двухосевой0,05°0,3°55×37×24Высокоточная динамическая, компактная конструкцияТД9Трехосевой0,02°0,1°78×44×26Сверхвысокая точность, двойной динамический/статический режимы.Серия TD5 представляет собой стандартный промышленный трехосевой инклинометр, обеспечивающий статическую точность 0,1° и динамическую точность 0,5°. Благодаря встроенному трехосевому акселерометру и гироскопу, он поддерживает мониторинг наклона по осям X, Y и Z с диапазоном измерения ±90° (трехосевой) или ±180° (опционально одноосевой). С долей отечественного производства более 85%, он подходит для промышленного применения, например, для контроля баланса вилочных погрузчиков, подъемных рабочих платформ, разгрузочного оборудования и защиты от опрокидывания при загрузке свай. Серия TD6 позиционируется как чисто динамический двухосевой инклинометр, специально разработанный для мобильных платформ и условий сильной вибрации. Он обеспечивает статическую точность 0,06° и динамическую точность 0,5°, используя встроенный вертикальный гироскоп и алгоритм фильтра Калмана N-го порядка. Источники ошибок устраняются с помощью нескольких методов, включая нелинейную компенсацию, компенсацию ортогональности и компенсацию температурного дрейфа. Благодаря среднему времени безотказной работы (MTBF) ≥55 000 часов и устойчивости к ударам 25 000g, он превосходно подходит для высокодинамичных сценариев, таких как измерение ширины колеи железных дорог, мониторинг мостов и плотин, измерение положения в морской навигации и мониторинг колебаний ветротурбин. Серия TD7 представляет собой высокоточные динамические инклинометры, отличающиеся улучшенной статической точностью 0,05° и динамической точностью 0,3°. Созданные на основе модели TD6, они имеют дополнительно оптимизированный контроль температурного дрейфа (≤150 ppm/℃) и компактные размеры 55×37×24 мм. Они идеально подходят для применений, требующих высокой точности и компактных размеров, таких как нивелирование для прецизионных станков, позиционирование солнечных батарей спутников и медицинское оборудование. Серия TD9 — флагман линейки TD, предлагающая исключительную статическую точность 0,02° и динамическую точность 0,1°. Она включает в себя высокоточный 16-битный АЦП и датчик температуры с температурным коэффициентом чувствительности ≤200 ppm/℃ и ударопрочностью 5500g. Поддерживается трехосевой (X, Y, Z) контроль наклона, и она широко используется в приложениях, требующих экстремальной точности измерений, таких как системы слежения за фотоэлектрическими системами, контроль вертикальности буровых установок и контроль перегрузки транспортных средств. Матрица выходных интерфейсов: всесторонний обзор цифровых, аналоговых и шинных интерфейсов. Еще одним ключевым преимуществом серии TD является широкий спектр выходных интерфейсов. Каждая серия прецизионных устройств предлагает три типа выходов — цифровой, аналоговый и шинный — что позволяет пользователям гибко выбирать в зависимости от требований своих систем управления: Цифровой выход (DI): Использует уровни сигналов RS232, RS485, RS422 или TTL и поддерживает стандартный протокол Modbus RTU или пользовательские шестнадцатеричные протоколы. Данные передаются напрямую в цифровом формате с высокой помехоустойчивостью, что делает его пригодным для прямой интеграции с цифровыми системами, такими как ПЛК и промышленные ПК. Выходное напряжение (AV): Выводит аналоговый сигнал напряжения, что упрощает подключение к традиционным платам или приборам сбора данных на основе напряжения для прямого считывания и обработки сигнала. Выходной ток (переменный): Используется промышленный стандарт выходного тока 4–20 мА. Обеспечивает высокую помехоустойчивость, что делает его особенно подходящим для передачи на большие расстояния и работы в суровых промышленных условиях. Выход шины CAN (CA): Поддерживает протокол CAN 2.0, что делает его идеальным для распределенных систем управления, таких как системы в автомобильной и робототехнической промышленности, требующие высокоскоростной связи по шине. Основные технические характеристики Вся серия TD использует следующие основные технологические платформы: Динамико-статический алгоритм двойного режима слияния данных: система автоматически определяет свое текущее рабочее состояние, анализируя данные об ускорении и угловой скорости в реальном времени. В стационарные периоды она использует статический алгоритм для обеспечения максимальной точности, а во время движения переключается на динамический алгоритм, объединяя данные гироскопа для компенсации помех, вызванных ускорением. Этот механизм позволяет одному датчику обрабатывать два совершенно разных режима работы: статическую установку и динамическое приложение. Комплексная температурная компенсация и испытания на старение: Перед отправкой с завода все изделия проходят строгую калибровку, температурную компенсацию и испытания на долговременную стабильность (старение). Диапазон рабочих температур составляет от -40°C до +85°C, а диапазон температур хранения — от -55°C до +100°C. Промышленная защита и надежность: вся серия имеет степень защиты IP67 (IP68 доступен по запросу) и поставляется в стандартной комплектации с экранированным кабелем длиной 1,5 метра, который устойчив к износу, воздействию масла и рассчитан на широкий диапазон температур. Сопротивление изоляции составляет ≥100 МОм, а вибростойкость соответствует стандартам 10 grms (10–1000 Гц). Гибкие возможности связи и питания: выходные интерфейсы включают опции для RS232, RS485, RS422, TTL и CAN-шины, поддерживая как Modbus RTU, так и пользовательские шестнадцатеричные протоколы. Широкий диапазон входного напряжения (9–36 В постоянного тока, опционально 5 В) позволяет использовать устройство в различных условиях электропитания, характерных для промышленных предприятий. Рекомендации по выбору Четыре продукта серии TD образуют всеобъемлющую линейку, охватывающую широкий спектр характеристик — от стандартных промышленных до сверхвысокоточных, от 3-осевых до 2-осевых конфигураций, от универсальных до компактных конструкций. TD5 является экономичным вариантом для стандартных промышленных применений, требующих 3-осевого мониторинга, в то время как TD6 — с оптимизацией, специально разработанной для динамических характеристик — лучше подходит для мобильных платформ и условий с высокой вибрацией. TD7 предлагает оптимальное решение, когда требуется как высокая точность, так и компактные размеры. Наконец, для применений, требующих максимальной точности — таких как слежение за солнцем и высокоточный мониторинг — TD9 представляет собой вершину отечественной технологии MEMS-инклинометров, обеспечивая статическую точность 0,02° и динамическую точность 0,1°. Благодаря доле отечественных компонентов, превышающей 85%, серия не только преодолевает ключевые технологические барьеры, но и предоставляет отраслям промышленности комплексные решения для измерения наклона, охватывающие весь диапазон от статического до динамического мониторинга и от стандартных до высокоточных характеристик.
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :