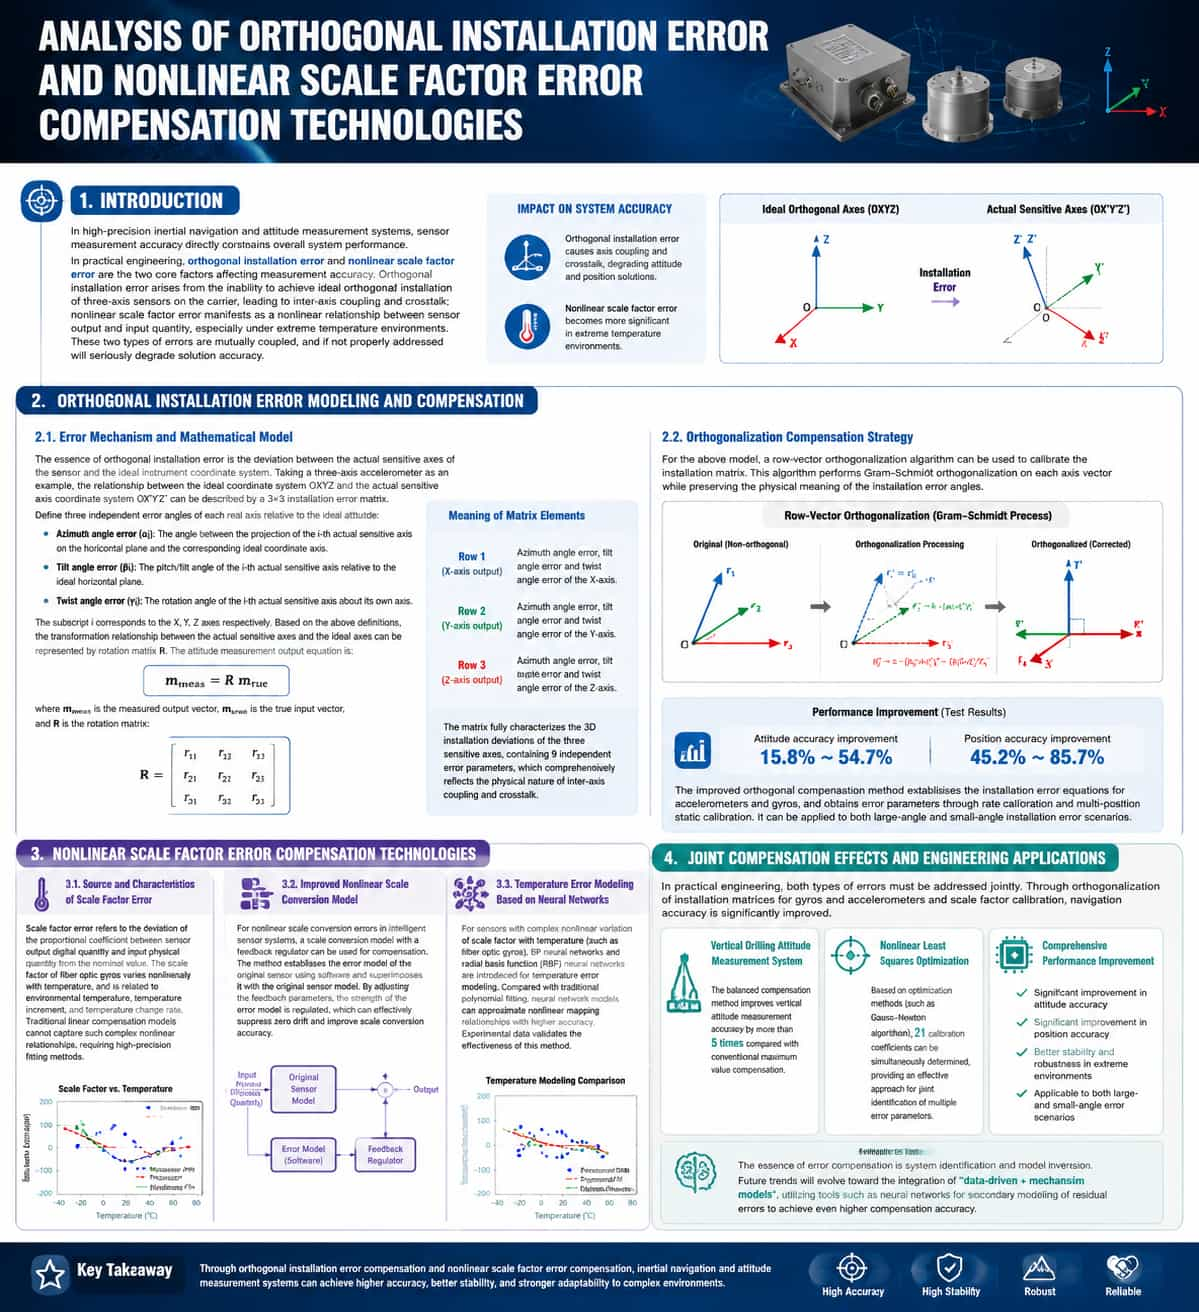
Introduction In high-precision inertial navigation and attitude measurement systems, sensor measurement accuracy directly constrains the system's overall performance. In practical engineering applications, non-orthogonal mounting errors and nonlinear scale errors are the two primary factors affecting measurement accuracy. Non-orthogonal mounting errors arise from the inability to achieve ideal orthogonal mounting of the tri-axial sensors on the carrier, resulting in inter-axis coupling and crosstalk; nonlinear scale errors manifest as a nonlinear relationship between sensor output and input, a phenomenon particularly pronounced in extreme temperature environments. These two types of errors are coupled; if not properly addressed, they can severely degrade the accuracy of the navigation solution. Modeling and Compensation of Non-orthogonal Mounting Errors Error Mechanism and Mathematical Model The essence of non-orthogonal mounting error lies in the deviation between the sensor's actual sensitive axes and the ideal instrument coordinate system. Taking a tri-axial accelerometer as an example, let OXYZ denote the ideal coordinate system and OX′Y′Z′ denote the coordinate system of the actual sensitive axes; the relationship between them can be described by a 3×3 mounting error matrix. To precisely characterize this error, three independent error angles for each actual axis relative to the ideal orientation are defined as follows: (Azimuth error): The angle between the projection of the i-th actual sensitive axis onto the horizontal plane and the direction of the ideal coordinate axis. (Tilt error): The pitch/tilt angle of the i-th actual sensitive axis relative to the ideal horizontal plane. (Torsion error): The rotation angle of the i-th actual sensitive axis about its own axis. Here, the subscript corresponds to the X, Y, and Z axes, respectively. Based on these definitions, the transformation relationship between the actual sensitive axes and the ideal axes can be represented by a rotation matrix R, and the attitude measurement output equation is: The rotation matrix R is: The specific meanings of the elements in the matrix are described as follows: Row 1 (corresponding to the actual X-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the X-axis, respectively. Row 2 (corresponding to the actual Y-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the Y-axis, respectively. Row 3 (corresponding to the actual Z-axis output):
ЧИТАТЬ ДАЛЕЕ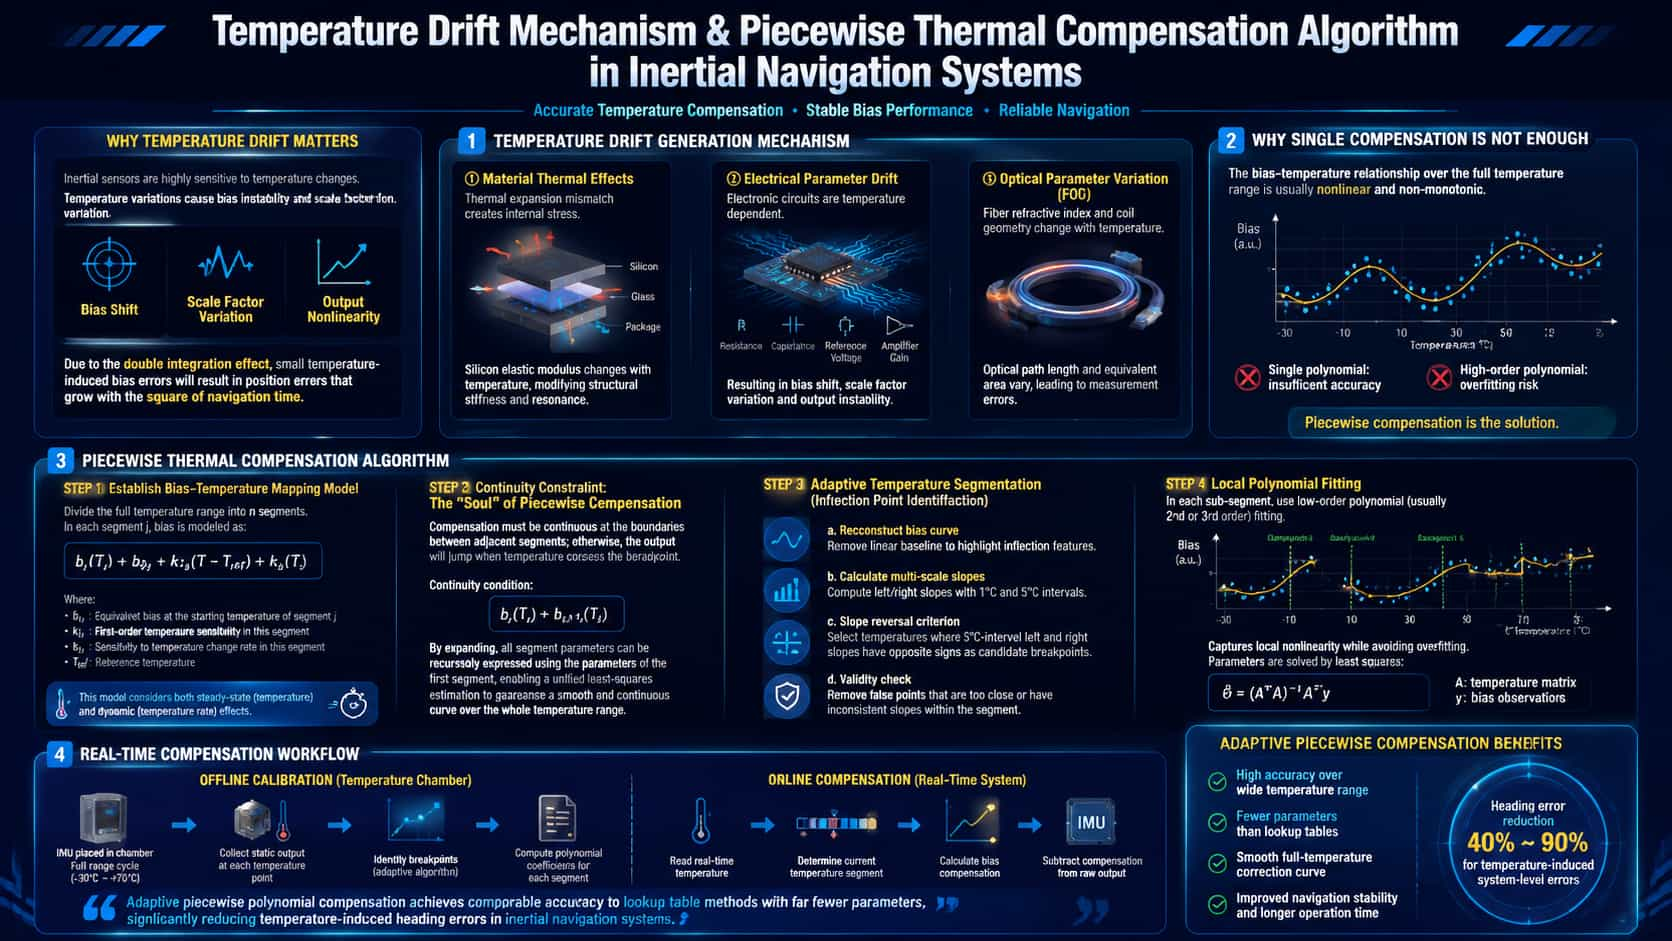
Основные компоненты инерциальных навигационных систем (ИНС) — гироскопы и акселерометры — чрезвычайно чувствительны к колебаниям температуры. Эта чувствительность обусловлена температурной зависимостью физических свойств материалов: изменениями модуля упругости кремниевых микроструктур; термическими напряжениями, вызванными несоответствием коэффициентов теплового расширения (КТР) кремния и стекла в микроэлектромеханических системах (МЭМС); изменениями показателя преломления оптического волокна и геометрии катушки в волоконно-оптических гироскопах; а также температурным дрейфом опорных напряжений и коэффициентов усиления усилителей в электронных схемах. Температурный дрейф особенно критичен из-за «эффекта усиления двойного интегрирования»: вызванное температурой смещение, подверженное двойному интегрированию, присущему навигационным вычислениям, приводит к ошибке позиционирования, которая квадратично расходится со временем навигации. Исследования показывают, что коэффициент температурного дрейфа для MEMS-акселерометров может достигать 0,54 мг/°C, в то время как нестабильность смещения MEMS-гироскопов в широком диапазоне температур может достигать 4,6°/ч — уровни, неприемлемые для тактических применений. Механизмы дрейфа можно разделить на три типа: • Тепловое воздействие на материалы: несоответствие коэффициентов теплового расширения между кремнием и упаковочными материалами создает термическое напряжение, изменяя жесткость и резонансную частоту чувствительной структуры.• Дрейф электрических параметров: вызванные температурой изменения резисторов, конденсаторов и опорных напряжений в схеме обнаружения изменяют масштабный коэффициент и смещение нуля датчика.• Изменение оптических параметров (волоконно-оптические гироскопы): Изменения показателя преломления оптического волокна в сочетании с тепловым расширением и сжатием волоконной катушки изменяют длину оптического пути и эквивалентную площадь. Математические принципы алгоритмов кусочно-линейной компенсации температурного дрейфа Основная задача компенсации температурного дрейфа заключается в построении модели соответствия между смещением и температурой, то есть в определении функции ошибки:Исследования показывают, что адаптивный кусочно-полиномиальный метод может обеспечить точность компенсации, сопоставимую с точностью метода таблиц соответствия, при этом требуя значительно меньшего количества параметров компенсации. Что касается ошибок, связанных с влиянием колебаний температуры на курс на системном уровне, метод компенсации, основанный на разложении Фурье температурных колебаний, может уменьшить ошибку на 40–90%.
ЧИТАТЬ ДАЛЕЕ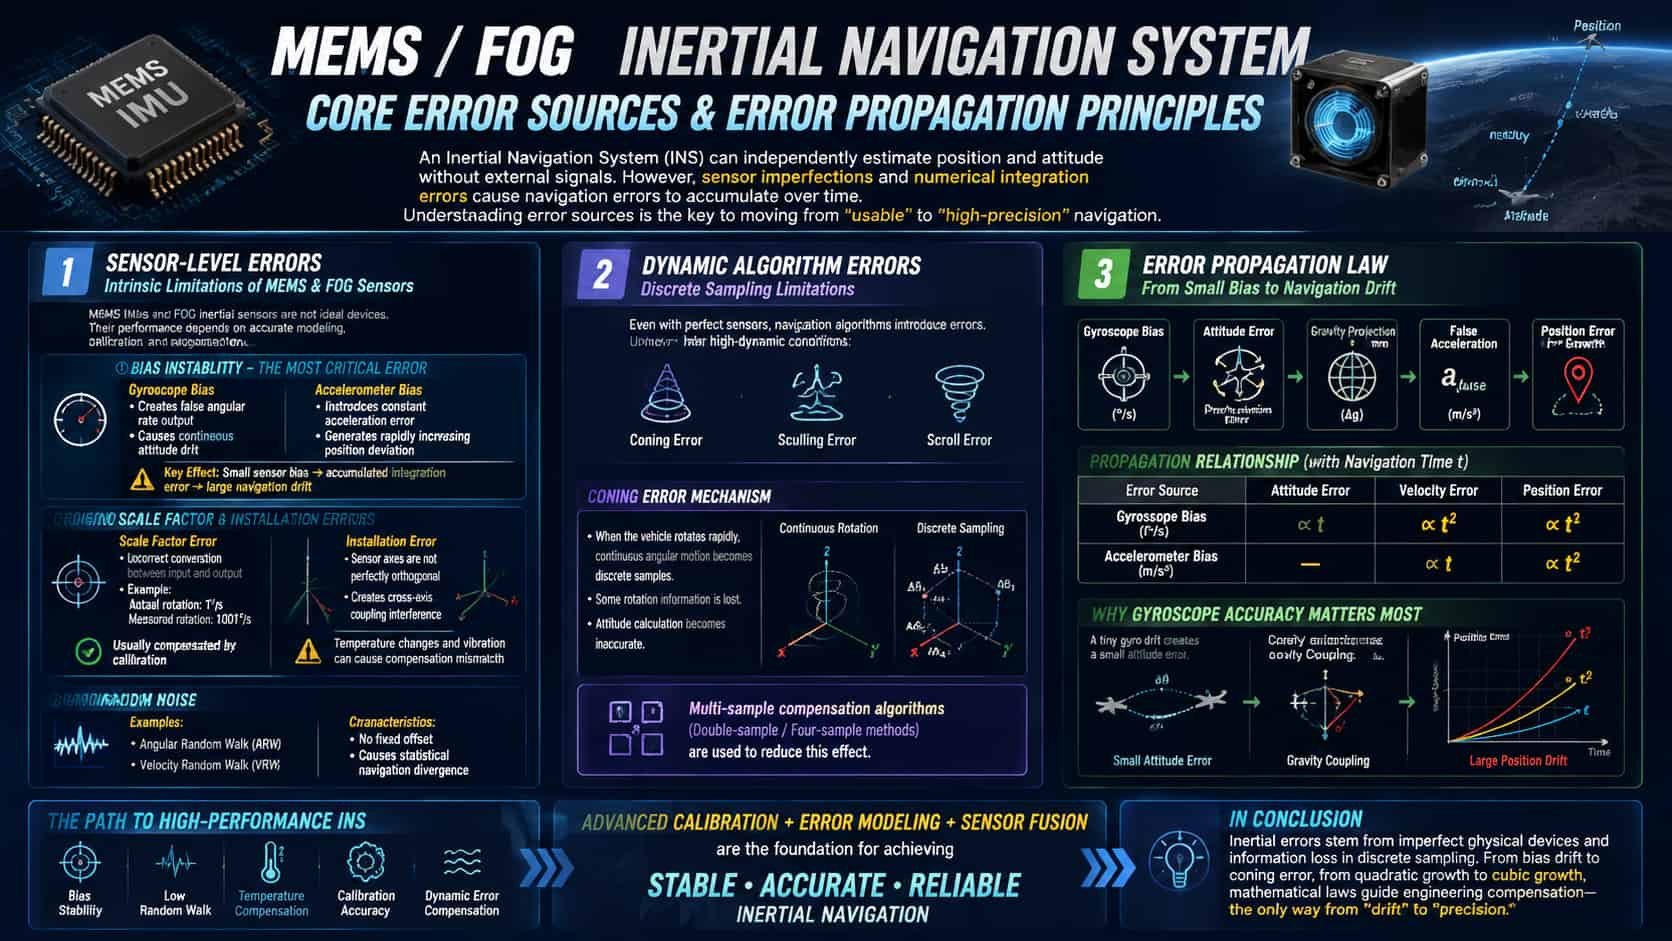
Привлекательность инерциальных навигационных систем заключается в их способности автономно вычислять положение и ориентацию, не полагаясь на какие-либо внешние сигналы. Однако недостатком является то, что ошибки неуклонно накапливаются со временем. Понимание основных источников этих ошибок является важнейшим шагом на пути перехода от системы, которая просто «работает», к системе, которая демонстрирует исключительно высокую эффективность. 1. Ошибки на уровне датчиков: «внутренние недостатки» оборудования. Основные компоненты инерциальной навигационной системы (ИНС) — гироскопы и акселерометры — не являются идеальными датчиками. Анализ ошибок начинается с моделирования и количественной оценки этих «присущие недостатки». Смещение является одним из наиболее критических источников ошибок. Вывод гироскопом ложной угловой скорости в неподвижном состоянии приводит к непрерывному дрейфу ориентации, в то время как смещение акселерометра вносит постоянное отклонение непосредственно в конкретные измерения силы. Смещение акселерометра всего на 0,1 мг может привести к ошибке позиционирования примерно в 50 метров в течение 100 секунд. Опасность смещения заключается не только в самом отклонении, но и в его усилении за счет двойного интегрирования: ошибка позиционирования растет пропорционально квадрату времени. Ошибки масштабирования и ошибки установки классифицируются как структурные ошибки. Неточный масштаб означает, например, неправильную интерпретацию вращения в 1°/с как 1,001°/с; ошибки установки приводят к тому, что три чувствительные оси не являются идеально ортогональными, создавая перекрестные помехи. Хотя такие ошибки обычно можно компенсировать заводской калибровкой, колебания температуры и механические удары могут привести к несоответствию параметров компенсации. С динамической точки зрения, угловое движение монтажного основания вносит дополнительные погрешности в выходные сигналы гироскопа и акселерометра — связанные с угловой скоростью и угловым ускорением — которые достаточно значительны, чтобы потребовать внимания. Случайный шум (например, случайное блуждание углов и случайное блуждание скоростей), хотя и не приводит к постоянному смещению, вызывает у навигационных ошибок признаки статистической случайной дивергенции. 2. Динамические ошибки на уровне алгоритма: подводные камни дискретной выборки Даже при использовании идеальных датчиков сам процесс численного интегрирования вносит ошибки. В условиях высокой динамики, характеризующихся такими факторами, как высокочастотная вибрация и резкие маневры, возникают классические ошибки, известные как «ошибка конуса», «ошибка гребка» и «ошибка скручивания». В качестве примера рассмотрим ошибку конуса: когда вектор угловой скорости транспортного средства быстро вращается в пространстве, дискретная выборка фиксирует угловые приращения только в определенные, конечные моменты времени. Следовательно, непрерывная траектория вектора вращения не может быть точно восстановлена, что приводит к потере информации о вращении. Алгоритмы компенсации конуса с использованием нескольких выборок (например, двух- или четырехвыборочные схемы) специально разработаны для уменьшения этой потери информации. 3. Распространение ошибок: математическая прогрессия от «дифференциала» к «дивергенции» Основные характеристики распространения ошибок в инерциальных навигационных системах можно суммировать следующим образом: ошибки ориентации, вызванные смещением гироскопа, растут линейно со временем навигации, ошибки скорости растут квадратично, а ошибки положения растут кубически; при этом ошибки скорости, вызванные смещением акселерометра, растут линейно со временем навигации, а ошибки положения растут квадратично. Исходя из основных кинематических соотношений: в идеале положение определяется двойным интегрированием удельной силы: Это уравнение служит основой для коррекции интегрированных алгоритмов навигации, таких как фильтр Калмана. Заключение Ошибки инерциальной навигации возникают из-за физических несовершенств оборудования и потери информации, присущей дискретной выборке. От дрейфа смещения до конусообразных ошибок и от квадратичной до кубической дивергенции, принципы, раскрываемые математическими формулами, указывают путь к компенсации на инженерном уровне, определяя важнейший путь эволюции инерциальных навигационных систем от «дрейфа» к «точности».
ЧИТАТЬ ДАЛЕЕ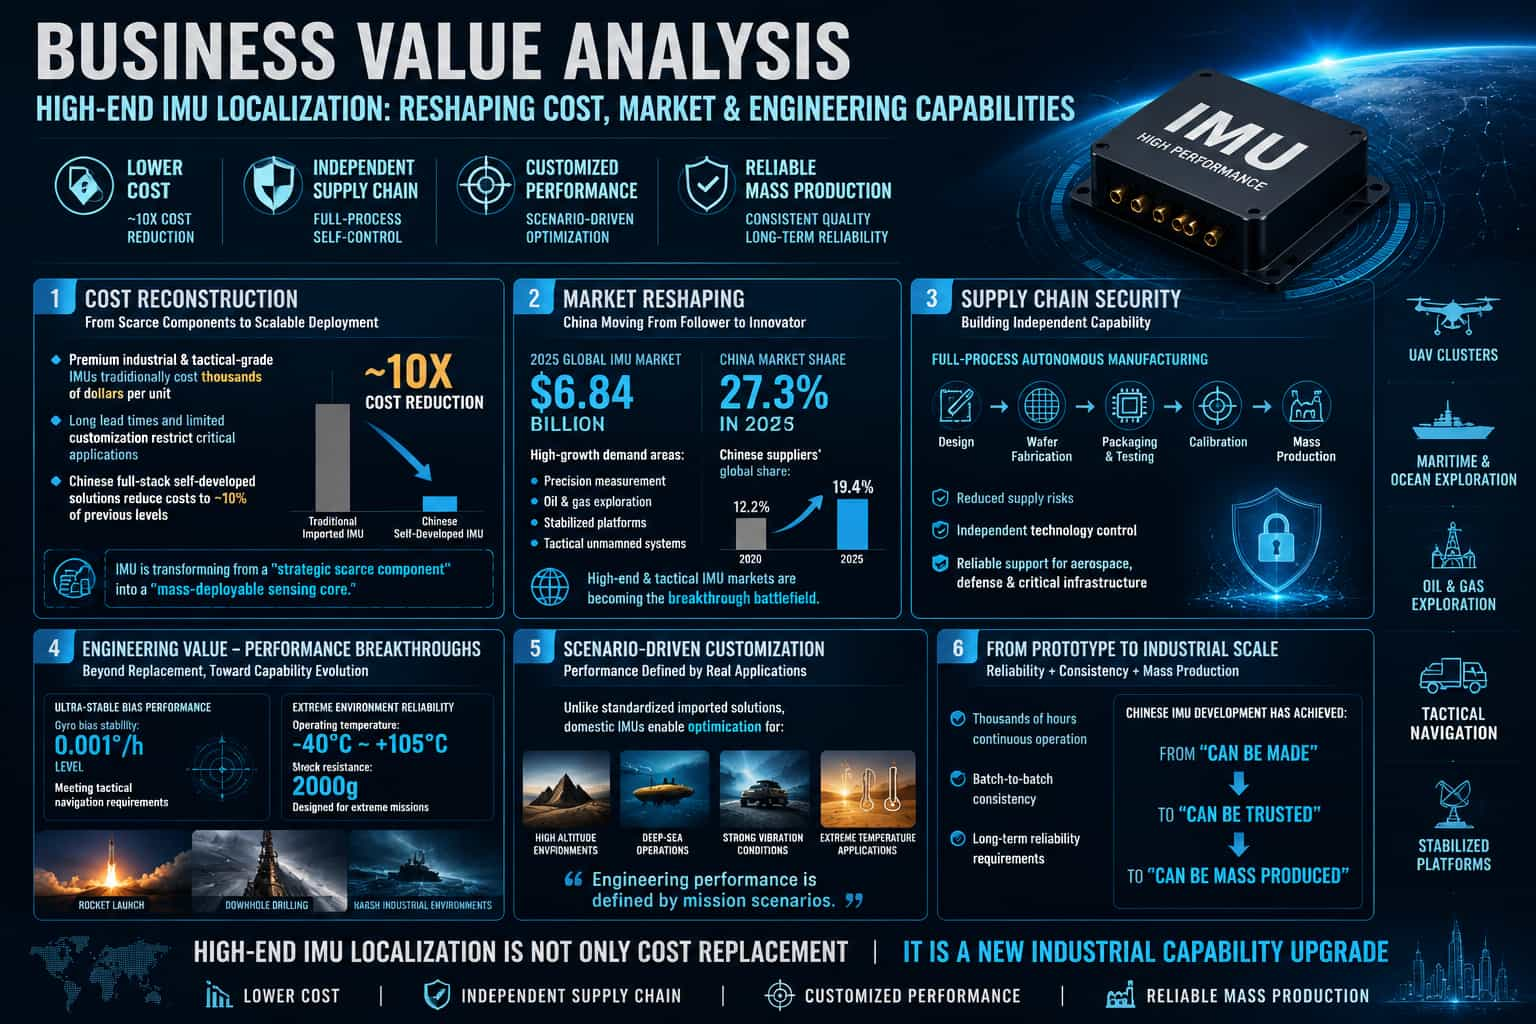
Долгое время каналы закупки высококачественных MEMS-инерциальных измерительных блоков (IMU) были крайне ограничены; пользователям приходилось выбирать из нескольких международных поставщиков, соглашаясь на стандартизированные готовые продукты, сталкиваясь с длительными сроками поставки и переплачивая. Появление локализованных решений в области поставок меняет эту ситуацию. Помимо соответствия эталонным показателям производительности, отечественные поставщики IMU предлагают дифференцированную ценность по четырем ключевым параметрам, оказывая существенное влияние на решения о закупках на рынках промышленного оборудования, робототехники и автономных систем. **Стоимость: от высоких страховых взносов до экономической целесообразности** Основной движущей силой диверсификации поставок является стоимость. Рынок высококачественных инерциальных измерительных блоков (IMU) долгое время характеризовался концентрированным предложением и жесткой ценовой политикой. Отечественные поставщики получают свои ценовые преимущества на трех уровнях: В производстве передовые процессы, такие как упаковка на уровне пластин, значительно повысили выход годной продукции, эффективно амортизируя производственные затраты на каждый чип. Что касается эффективности калибровки, полностью автоматизированные линии используют пакетное параллельное тестирование, что значительно сокращает время и затраты на оборудование, связанные с традиционной калибровкой отдельных изделий. С точки зрения цепочки поставок, локализация всей цепочки создания стоимости — от проектирования чипов до упаковки и тестирования — минимизирует посредников, логистические затраты и таможенные пошлины. В больших масштабах отечественная продукция может продаваться по цене, составляющей 50–70% от цены сопоставимого импорта, что снижает общую стоимость спецификации материалов на 30–60%. Для конечных пользователей это означает более низкие затраты на закупку при эквивалентных характеристиках, а также более предсказуемую структуру затрат в долгосрочной перспективе. **Доставка: от месяцев ожидания до гибкого графика** Длительные сроки поставки импортных инерциальных измерительных блоков (IMU) давно являются проблемой. Доставка высококачественных MEMS-IMU часто занимает недели или даже месяцы с момента заказа. Колебания в глобальных цепочках поставок могут еще больше увеличить эти сроки или даже вызвать сбои. Преимущества локализованных поставок проявляются в двух аспектах: что касается производственных мощностей, то внутри страны создано множество полностью автоматизированных линий калибровки, что гарантирует неизменность планирования мощностей в условиях международной торговли. В плане оперативности отечественные производители могут сократить сроки поставки образцов до нескольких дней. От выбора и проектирования компонентов до отладки и проверки, местные группы технической поддержки оказывают помощь на протяжении всего жизненного цикла — от НИОКР до массового производства — тем самым значительно ускоряя вывод продукции на рынок. Для проектов разработки с жесткими сроками эти преимущества в плане сроков выполнения зачастую оказываются более убедительными, чем одна только цена. Индивидуализация: от стандартизации до конфигурации по запросу. Импортируемые инерциальные измерительные блоки (IMU) в основном представляют собой стандартизированные, готовые к использованию продукты, что вынуждает пользователей принимать фиксированные характеристики. Отечественные поставщики преодолели это ограничение, предложив большую гибкость в настройке: на аппаратном уровне можно настраивать размеры, способы монтажа, типы разъемов и напряжения питания; на программном уровне можно настраивать протоколы связи, форматы вывода данных и сопоставление регистров; а что касается производительности, то такие параметры, как диапазоны измерений, полосы пропускания фильтрации, диапазоны температур калибровки и даже собственные модели компенсации ошибок, могут быть оптимизированы для конкретных сценариев применения. Такая гибкость особенно важна для двух типов пользователей: тех, кому необходимо модернизировать существующие системы, где индивидуальная настройка сводит к минимуму изменения в системе; и тех, кто работает в уникальных условиях, где индивидуальная настройка максимизирует производительность для конкретных сценариев. Поддержка: от технической документации до внедрения системы. В условиях глобальной конкуренции возможности технической поддержки определяются не только скоростью реагирования, но и построением технической экосистемы, которая в значительной степени расширяет возможности пользователя. Что касается всеобъемлющей и интернационализированной документации, отечественные поставщики предоставляют полные технические описания, примечания к применению, типовые проекты и руководства по интеграции, основанные на реальных примерах, как на китайском, так и на английском языках, что позволяет инженерам по всему миру эффективно выбирать компоненты и проектировать устройства. В плане открытой технической экосистемы, отечественные поставщики, как правило, предоставляют полностью открытые руководства по регистрам, исходный код стека протоколов связи и наборы инструментов калибровки, позволяя пользователям осуществлять глубокий контроль над поведением продукта, не полагаясь на закрытые API поставщика. Эта открытость предлагает существенное преимущество, часто отсутствующее в импортных продуктах, что делает их особенно подходящими для научно-исследовательских групп с потребностями в глубокой настройке системы. Что касается профессиональных групп поддержки, инженеры с большим опытом работы в отрасли помогают пользователям с точным выбором и оценкой решений на этапе предпродажной подготовки, а также помогают решать сложные вопросы, такие как интеграция аппаратного и программного обеспечения и слияние данных, на этапе НИОКР. Такое профессиональное сотрудничество эффективно снижает риски системной интеграции для пользователей и сокращает время выхода на рынок. Для сложных промышленных и автомобильных применений исчерпывающая техническая документация, открытая техническая экосистема и профессиональное техническое сотрудничество в совокупности обеспечивают высокое качество поставки. Заключение Стоимость, сроки поставки, индивидуальная настройка и поддержка — эти четыре преимущества образуют полный цикл создания ценности: преимущества в стоимости снижают барьеры для закупок, преимущества в сроках поставки гарантируют соблюдение графиков проекта, преимущества в индивидуальной настройке отвечают дифференцированным потребностям, а преимущества в поддержке устраняют технические препятствия.
ЧИТАТЬ ДАЛЕЕ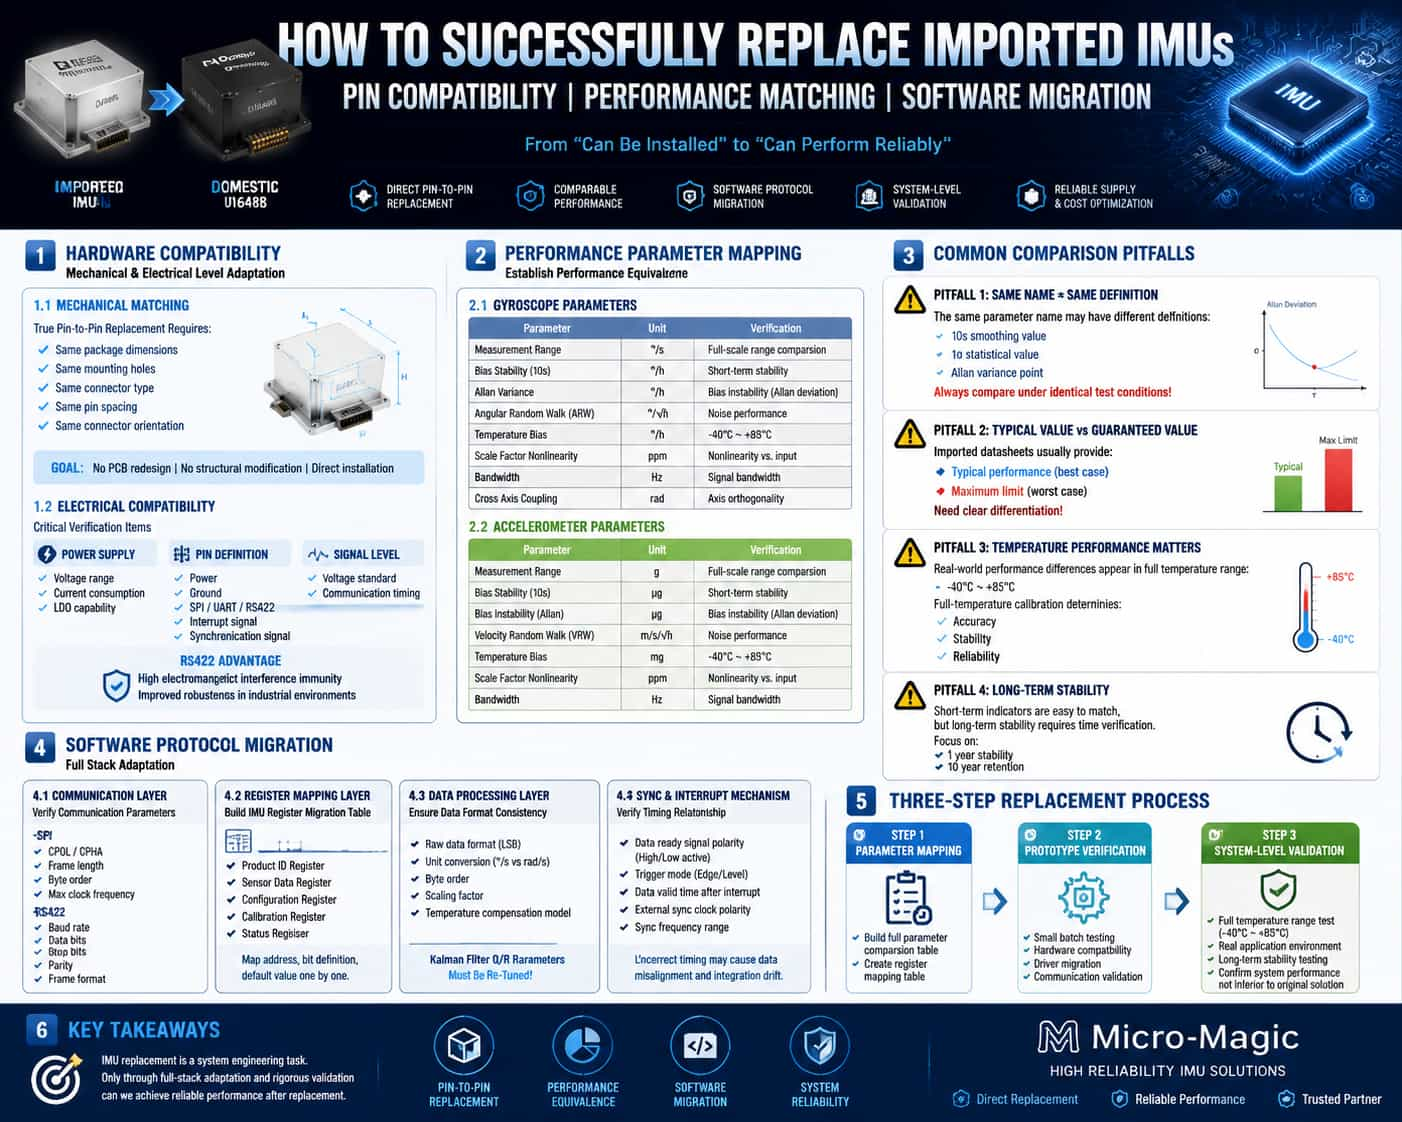
1. Введение Замена инерциального измерительного блока (ИМБ) — гораздо более сложная задача, чем простая замена микросхемы. Замена ИТБ предполагает адаптацию на системном уровне на нескольких уровнях, включая механическое крепление, электрические соединения, протоколы связи, отображение регистров и конвейеры обработки данных. В этой статье систематически описываются практические шаги и технические аспекты процесса замены ИТБ, с акцентом на три измерения: совместимость выводов оборудования, оценка параметров производительности и миграция программных протоколов. 2. Совместимость контактов: механическая и электрическая адаптация. 2.1. Механические размеры и способы крепления Первый уровень совместимости контактов — это механическая совместимость. В высококачественных инерциальных измерительных блоках (IMU) часто используется модульная компоновка; физические размеры, расположение монтажных отверстий и типы разъемов напрямую определяют возможность «прямой замены». Для осуществления замены без модификации печатной платы или корпуса эти механические параметры должны совпадать в соотношении 1:1. На практике ключевые факторы, которые необходимо проверить, включают: размеры модуля (длина, ширина, высота), диаметр и расположение монтажных отверстий, модели разъемов и шаг контактов, а также ориентацию разъема и механизмы фиксации. Хотя некоторые заменяющие изделия имеют оптимизированные размеры, полезные для новых конструкций, эти изменения могут создавать проблемы при монтаже в существующие системы, что потенциально может потребовать разработки адаптерных кронштейнов. 2.2. Определение электрических контактов и уровни сигналов После механической совместимости следует электрическая совместимость. Основные элементы проверки включают: напряжение питания и потребляемую мощность, определение функций выводов (питание, заземление, интерфейсы связи, сигналы прерывания/синхронизации) и стандарты уровня сигнала. В качестве примера рассмотрим интерфейс SPI: некоторые заменяющие продукты используют дифференциальные интерфейсы RS-422. RS-422 обеспечивает подавление синфазных помех, превышающее 80 дБ — улучшение на 30–40 дБ по сравнению с однополярными сигналами, — что имеет решающее значение для надежности системы в условиях высокой электромагнитной совместимости (например, в промышленных электроприводах). Однако преобразование между RS-422 и SPI предполагает перепроектирование протокольного уровня; это не просто замена нескольких проводов. 2.3. Вопросы электропитания и синхронизации Наиболее часто упускаемые из виду аспекты совместимости выводов — это время включения и различия в энергопотреблении. Если заменяемый продукт потребляет больше энергии, чем оригинал, необходимо проверить нагрузочную способность LDO (низкодомерного стабилизатора напряжения) существующего источника питания. Различия во времени инициализации при включении также имеют решающее значение; некоторым заменяющим продуктам может потребоваться более длительное время стабилизации при включении, что потребует дополнительной задержки в контроллере перед началом считывания данных. Кроме того, некоторые модули демонстрируют импульсные помехи в момент включения, что требует добавления фильтрующих конденсаторов на входе источника питания. 3. Сравнительный анализ параметров: точное сопоставление показателей производительности. 3.1. Ключевые параметры для сравнительной оценки параметров. Суть параметрического бенчмаркинга заключается в установлении «соотношения эквивалентности характеристик» между заменяющим продуктом и исходным продуктом. Ключевые параметры бенчмаркинга включают: Гироскоп: диапазон измерений (°/с), стабильность смещения (°/ч), нестабильность смещения (°/ч, дисперсия Аллана), угловое случайное блуждание (°/√ч), полное температурное смещение (°/ч), нелинейность масштабного коэффициента (ppm), полоса пропускания (Гц) и перекрестная связь (рад). Акселерометр: диапазон измерений (г), стабильность смещения (мкг), нестабильность смещения (мкг, дисперсия Аллана), случайное блуждание скорости (м/с/√ч), полное температурное смещение (мг), нелинейность масштабного коэффициента (ppm) и полоса пропускания (Гц). 3.2. Основные подводные камни бенчмаркинга Ошибка 1: Различные определения метрик. Хотя все они могут быть обозначены как «стабильность смещения», некоторые производители используют сглаженное значение за 10 секунд, другие — статистическое значение 1σ, а третьи — значение точки перегиба на графике дисперсии Аллана. Сравнения должны проводиться в идентичных условиях тестирования. Ошибка 2: Типичные значения против максимальных значений. В технических характеристиках импортных товаров часто указываются как типичные, так и максимальные значения, тогда как в товарах-заменителях может быть указан только верхний предел (≤). При проведении сравнительных тестов крайне важно различать «типичные характеристики» и «гарантированные характеристики». Ошибка 3: Игнорирование характеристик при всех рабочих температурах. Оценка параметров при комнатной температуре относительно проста; истинная разница в производительности часто проявляется во всем диапазоне рабочих температур (от -40°C до 85°C). Импортные изделия выигрывают от заводской калибровки, охватывающей весь диапазон температур, что является ключевым фактором их превосходной производительности. Если же изделия-заменители калибруются только при комнатной температуре, их производительность может значительно ухудшиться при экстремальных температурах. Ловушка 4: Долгосрочная стабильность. Краткосрочные показатели, указанные в технических характеристиках, легко оценить, но для проверки долгосрочных показателей, таких как стабильность в течение года или сохранение данных в течение десяти лет, требуется время. Это представляет собой наиболее сложный «барьер зрелости инженерных решений», который необходимо преодолеть продуктам-заменителям. 4. Портирование программных протоколов: Полная адаптация стека от физического уровня к прикладному Перенос программного обеспечения — наиболее сложный и часто недооцениваемый аспект замены инерциального измерительного блока (IMU). Даже если распиновка и параметры идеально совпадают, система не будет работать, если программные слои несовместимы. 4.1. Уровень протокола связи Во-первых, необходимо проверить тип интерфейса связи — SPI, I2C, UART или RS422 — и его конкретные параметры. В качестве примера рассмотрим SPI: параметры, которые необходимо проверить, включают полярность тактового сигнала (CPOL) и фазу тактового сигнала (CPHA), длину кадра (8/16/32 бит), порядок байтов данных (big-endian/little-endian) и максимальную тактовую частоту. В связи по протоколу SPI необходимо корректно обрабатывать «межпередатчиковую задержку» — минимальный интервал между двумя командами SPI — чтобы избежать ошибок чтения данных. Для RS422 требуется проверка таких параметров, как скорость передачи данных, биты данных, стоповые биты, биты четности и формат кадра. 4.2. Уровень отображения регистров Это основная проблема переноса программного обеспечения. Практически невозможно добиться идеального совпадения характеристик инерциальных измерительных блоков (IMU) от разных производителей в отношении распределения адресов регистров, форматов данных и определений управляющих битов. Ключевые категории регистров, требующие переноса, включают: регистры идентификации продукта (для проверки канала связи), регистры данных датчиков (адреса и разрядность могут отличаться), регистры конфигурации (диапазон измерений, фильтрация, частота дискретизации), регистры калибровки (адреса для коррекции смещения и масштабного коэффициента) и регистры состояния (определения битов для флагов ошибок и флагов готовности данных). На практике следует создать «таблицу сопоставления регистров» для сопоставления адреса, определений битов и значений по умолчанию каждого ключевого регистра из исходного продукта с заменяющим продуктом. Для функций, отсутствующих в заменяющем продукте, необходимо внести изменения на уровне драйвера или удалить соответствующие вызовы. 4.3. Уровень обработки данных Различия могут существовать в формате выходных данных датчика (младший значащий бит против физических единиц), единицах измерения (°/с против рад/с), порядке байтов и масштабирующих коэффициентах. Если заменяющий продукт выдает физические величины напрямую, а исходный продукт — необработанные значения младшего значащего бита, необходимо добавить интерфейс преобразования единиц измерения в слой драйвера. Модели компенсации ошибок также могут различаться; например, импортируемые продукты могут иметь встроенную компенсацию полиномом первого порядка, тогда как заменяющий продукт может поддерживать модели температурной компенсации более высокого порядка, что потребует расширения интерфейса компенсации. Матрицы шума Q и R для фильтра Калмана должны быть перекалиброваны на основе характеристик стохастического блуждания заменяющего продукта; исходные параметры не могут быть использованы повторно напрямую. 4.4. Механизмы синхронизации и прерываний Параметры, такие как полярность (активный высокий/низкий уровень), режим запуска (фронт/уровень) и временная зависимость (задержка между сигналом готовности данных и действительными данными) сигнала готовности данных, могут изменяться. Также необходимо проверить полярность и частотный диапазон внешнего синхронизирующего тактового генератора. Неправильное обращение может привести к рассогласованиям во времени сбора данных и накоплению ошибок в оценке ориентации. 5. Заключение Замена инерциального измерительного блока (IMU) — это систематическая инженерная задача, гораздо более сложная, чем простая замена компонентов «по контактам». На аппаратном уровне необходимо проверить полную совместимость в отношении механических размеров, назначения контактов и последовательности включения питания. На уровне параметров требуется пошаговое сравнение в идентичных условиях тестирования, с особым вниманием к производительности во всем диапазоне температур и долговременной стабильности. На программном уровне необходима полная адаптация стека, охватывающая все, от протоколов связи и отображения регистров до конвейеров обработки данных. На практике рекомендуется «трехэтапная» стратегия: во-первых, составить исчерпывающий список сравнения параметров и таблицу сопоставления регистров; во-вторых, провести проверку совместимости оборудования и портирование драйверов с использованием небольшой партии образцов; и в-третьих, выполнить проверку производительности системы на системном уровне во всем диапазоне температур и в реальных условиях эксплуатации, чтобы подтвердить, что общая производительность системы с замененным компонентом не уступает исходному решению. Только благодаря этому процессу можно успешно перейти от простого «подгонки детали» к достижению «оптимальной производительности системы».
ЧИТАТЬ ДАЛЕЕ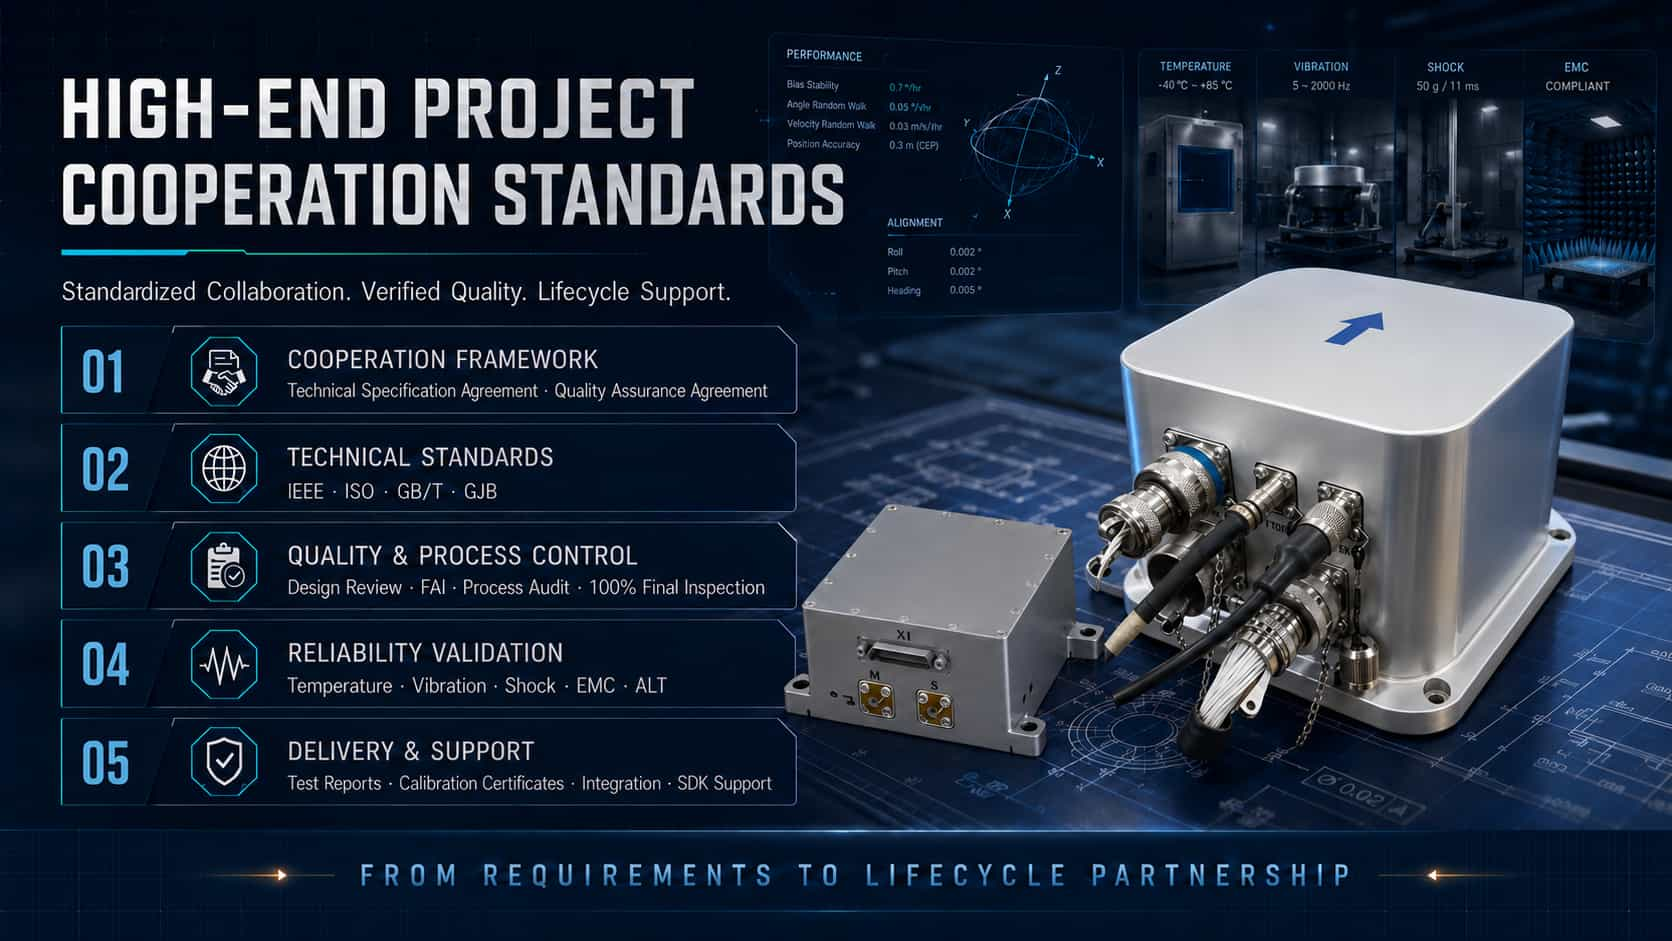
Инерциальные датчики, включая акселерометры, гироскопы и инерциальные измерительные блоки (ИМБ), являются основными компонентами авиационных навигационных, наводящих и управляющих систем; их характеристики и надежность напрямую определяют безопасность полетов и успех миссии. Проекты, связанные с инерциальными датчиками в авиационном секторе, предполагают управление полным жизненным циклом, начиная от квалификации и сертификации, поставки и приемки, заканчивая исследованиями и разработками по индивидуальному заказу и технической поддержкой. В данной статье представлен технический анализ этих четырех аспектов с использованием международных стандартных систем и инженерной практики.1. Квалификация авиационных проектовДля выхода на рынок авиационной техники инерциальные датчики должны пройти ряд строгих процессов квалификации и сертификации. Эти процессы охватывают множество аспектов, включая адаптивность оборудования к окружающей среде, безопасность программного обеспечения, обеспечение качества аппаратной части и проверку соответствия техническим стандартам.Сертификация по адаптации к условиям окружающей среды: RTCA DO-160, *Условия окружающей среды и процедуры испытаний бортового оборудования*, является основным стандартом для испытаний авионики в условиях окружающей среды и признан Международной организацией по стандартизации (ISO) в качестве де-факто международного стандарта ISO-7137. Этот стандарт определяет минимальные условия и процедуры испытаний в условиях окружающей среды для всего спектра бортового оборудования, от легких самолетов общего назначения и вертолетов до больших реактивных лайнеров и сверхзвуковых самолетов. DO-160 включает более 20 испытаний, в том числе на температуру, вибрацию, удары, влажность, высоту, водонепроницаемость и пылезащиту, устойчивость к солевому туману и грибкам, электромагнитную совместимость (ЭМИ/ЭМС), воздействие молнии, электростатический разряд, а также входную мощность и переходные процессы напряжения.Сертификация программного и аппаратного обеспечения: DO-178, *Рекомендации по сертификации программного обеспечения в бортовых системах и оборудовании*, является золотым стандартом сертификации безопасности авиационного программного обеспечения. Он классифицирует программное обеспечение по уровням обеспечения безопасности от A до E, при этом уровень A применяется к наиболее важным функциям обеспечения безопасности полетов. DO-254, *Руководство по обеспечению безопасности проектирования бортового электронного оборудования*, рассматривает вопросы обеспечения безопасности проектирования сложного электронного оборудования. Сертификация инерциальных навигационных систем обычно требует, чтобы программное обеспечение соответствовало стандартам DO-178B/C уровня A, а аппаратное обеспечение — стандартам DO-254 уровня A.Технический стандарт (TSO): TSO — это минимальный стандарт производительности, установленный Федеральным управлением гражданской авиации США (FAA); производители должны получить разрешение TSO (TSOA) до того, как их оборудование может быть установлено на сертифицированные воздушные суда. К стандартам TSO, относящимся к инерциальным навигационным системам, относятся TSO-C4c (гироскопы), TSO-C5f (системы определения положения и курса), TSO-C6e (гироскопы направления), TSO-C88b (автопилоты) и TSO-C201 (AHRS), а также другие. Ссылки на стандарты GJB: Квалификация для китайских военных проектов инерциальных датчиков в основном основана на системе управления качеством GJB 9001C, процедуре квалификации предприятий-производителей оборудования и серии стандартов экологических испытаний GJB 150; технически они имеют общее происхождение со стандартами MIL-STD и DO. 2. Условия поставкиТехнические условия поставки инерциальных датчиков охватывают проверку качества продукции, критерии приемки, упаковку и транспортировку, а также поставку документации, обеспечивая контроль качества и отслеживаемость на протяжении всего процесса от отправки с завода до установки на летательный аппарат.Контроль качества и приемка: При поставке инерциальные датчики авиационного класса проходят следующие этапы: заводская инспекция (полное тестирование параметров и калибровка при различных температурах), приемочная инспекция (повторное тестирование по прибытии) и квалификационная инспекция (сертификационные испытания). Технические условия для бортовых инерциальных навигационных систем охватывают технические требования, методы испытаний, правила инспекции и упаковку/транспортировку; технические условия для гражданских ИМУ для БПЛА подробно описывают уровни классификации и требования к техническому обслуживанию.Упаковка и транспортировка: Упаковка для военного инерциального навигационного оборудования соответствует стандарту MIL-STD-2073-1 (индивидуальная упаковка военного уровня B), определяющему методы предотвращения коррозии и механических повреждений для обеспечения целостности во время хранения и многократных циклов транспортировки; маркировка соответствует стандарту MIL-STD-129. Для применения в гражданской авиации используются стандарты DO-160 и связанные с ними спецификации, описывающие конкретные требования к защите от влаги, ударов и электростатического разряда.Документация: Как правило, в комплект поставки входят технические характеристики продукции, протоколы испытаний (экологические испытания, испытания на электромагнитную совместимость, испытания на долговечность и т. д.), сертификаты калибровки, декларации соответствия (DoC), руководства пользователя и руководства по техническому обслуживанию. Для продукции, сертифицированной по стандартам DO-178/DO-254, также требуется полный пакет данных по обеспечению качества программного и аппаратного обеспечения. 3. Разработка на заказВ авиационных приложениях часто требуются инерциальные датчики, разработанные с учетом конкретных задач; различные платформы (самолеты, вертолеты, БПЛА) и профили задач (гражданская авиация, военная сфера, научные исследования) предъявляют различные требования к точности, размерам, весу, энергопотреблению (SWaP), протоколам интерфейса и адаптации к окружающей среде.Настройка оборудования: Разработка на заказ включает в себя выбор и конфигурацию датчиков (выбор между такими технологиями, как MEMS, волоконно-оптические или лазерные гироскопы), настройку форм-факторов и механических интерфейсов (например, модификацию корпуса для соответствия конкретным монтажным пространствам), выбор разъемов (например, фильтрованные разъемы MIL-Spec 38999) и усовершенствования конструкции для повышения устойчивости к воздействию окружающей среды (вибро- и ударопрочность, широкий диапазон рабочих температур).Настройка программного обеспечения и алгоритмов: это включает в себя настройку протоколов связи (RS-232/422/485, ARINC, CAN и т. д.), конфигурацию форматов и скорости вывода данных, оптимизацию алгоритмов объединения данных с датчиков, а также программирование с учетом эффектов рычага и ориентации крепления. Некоторые поставщики также предлагают разработку нестандартных систем тестирования и специализированных программных средств.Процесс индивидуальной настройки: Типичный рабочий процесс индивидуальной разработки включает анализ требований, проектирование решения, изготовление прототипа, проверку в условиях окружающей среды (например, испытания по стандарту DO-160), системную интеграцию и летные испытания. Многие поставщики обладают собственными производственными мощностями полного цикла — от изготовления микроэлектромеханических пластин до калибровки инерциальных измерительных блоков — что обеспечивает контроль качества продукции, изготовленной по индивидуальному заказу. 4. Техническая поддержкаТехническая поддержка является важнейшим компонентом полного жизненного цикла обслуживания инерциальных датчиков, охватывающим всю цепочку от консультаций по выбору и системной интеграции до ввода в эксплуатацию на месте, диагностики неисправностей и технического обслуживания/калибровки.Поддержка при выборе и интеграции: Поставщики обычно предоставляют оценочные комплекты, чтобы помочь клиентам проверить производительность на ранних этапах проекта. Технические специалисты оказывают помощь клиентам на протяжении всего процесса — от выбора датчиков и согласования интерфейсов до системной интеграции — решая инженерные задачи, такие как слияние данных, преобразование системы координат и компенсация ошибок. Некоторые производители предлагают круглосуточную техническую поддержку, охватывающую весь рабочий процесс, от выбора и интеграции до слияния данных.Услуги по калибровке и техническому обслуживанию: Инерциальные датчики требуют периодической калибровки после длительного использования для компенсации дрейфа смещения и изменений масштабного коэффициента. Поставщики, имеющие авиационные сертификаты (например, EASA Part 21G и системы управления качеством EN9100), могут предоставлять услуги по калибровке и техническому обслуживанию, соответствующие авиационным стандартам. Некоторые производители также предоставляют данные о среднем времени безотказной работы (MTBF).Партнерство на протяжении всего жизненного цикла: ведущие поставщики инерциальных датчиков предлагают не только стандартные продукты; они выстраивают партнерские отношения, охватывающие весь жизненный цикл продукта — от концептуального проектирования, прототипирования и поддержки сертификации летной годности до серийного производства и долгосрочного технического обслуживания. Эта модель снижает проектные риски и сокращает циклы НИОКР для клиентов, обеспечивая при этом устойчивую надежность авиационных инерциальных датчиков в сложных условиях эксплуатации. 5. Заключение Применение инерциальных датчиков в авиации создало комплексную систему, охватывающую все аспекты: от сертификации (DO-160/DO-178/DO-254/TSO) и спецификаций поставки (упаковка и приемочный контроль MIL-STD-2073) до специализированных исследований и разработок (гибкая адаптация аппаратного и программного обеспечения) и технической поддержки (услуги на протяжении всего жизненного цикла). Понимание и эффективное использование этой многоуровневой системы стандартов и услуг имеет важное значение для успешного применения инерциальных датчиков в авиационных проектах.
ЧИТАТЬ ДАЛЕЕ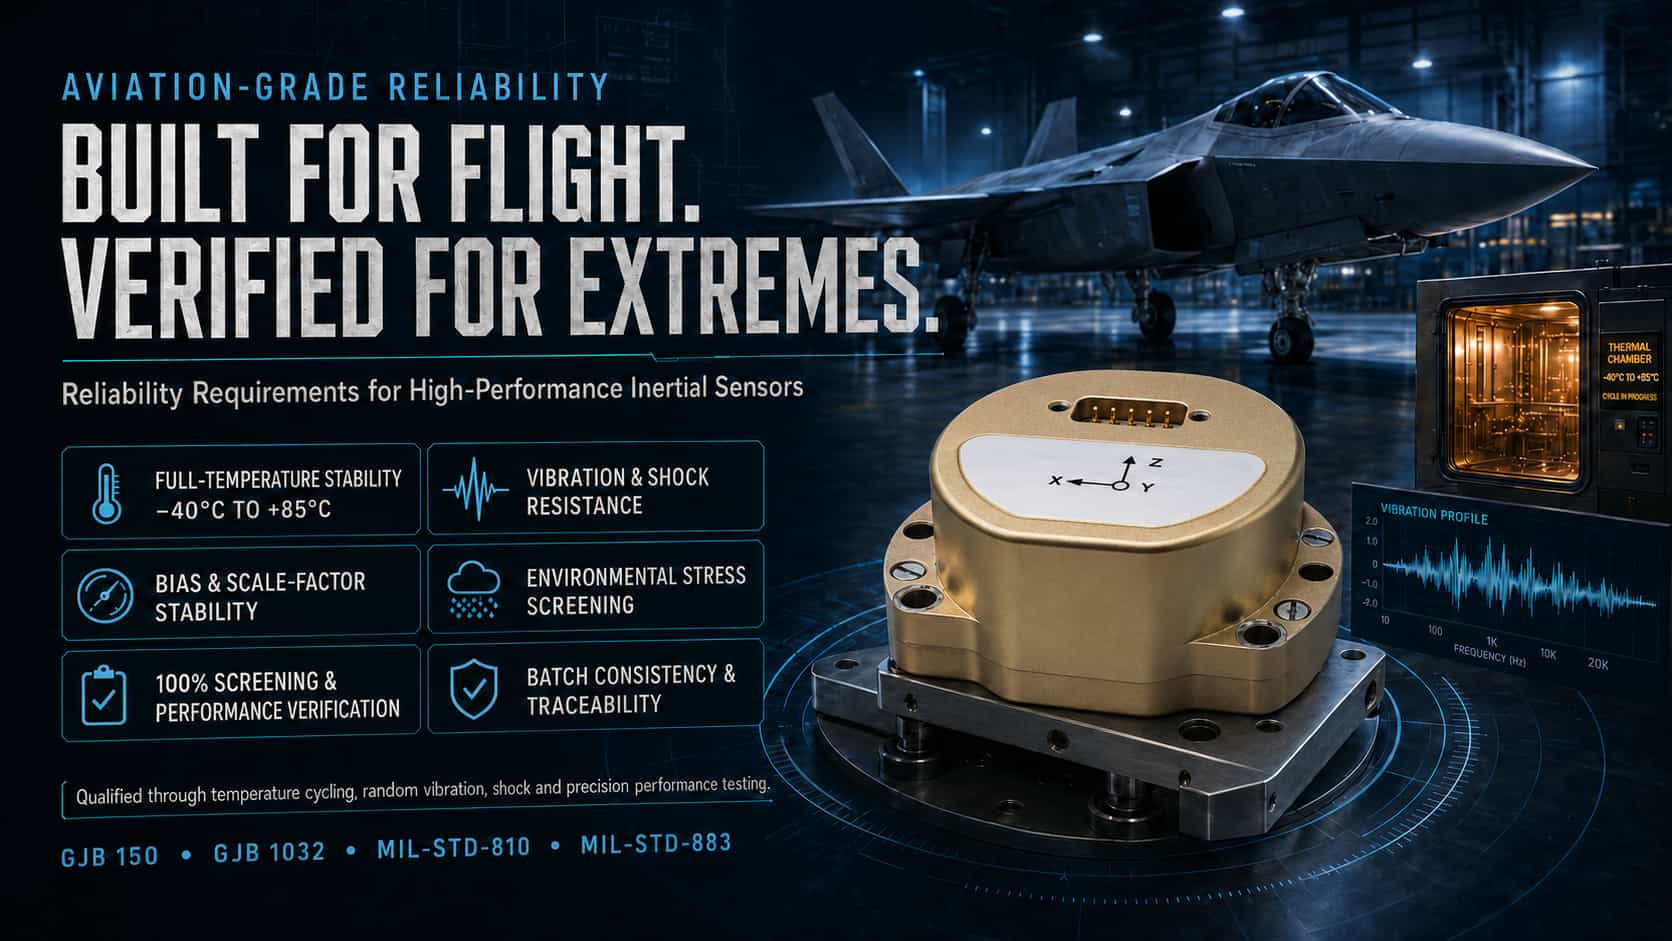
Инерциальные датчики, включая акселерометры, гироскопы и инерциальные измерительные блоки (ИМБ), являются основными компонентами систем навигации, наведения и управления в авиационной, аэрокосмической, морской и оборонной отраслях; их адаптивность к окружающей среде и долговременная надежность напрямую определяют эффективность боевых систем. Военные инерциальные датчики должны проходить строгую проверку на воздействие окружающей среды (Environmental Stress Screening, ESS), в ходе которой применение соответствующих воздействий окружающей среды, таких как термические и механические нагрузки, ускоряет проявление скрытых внутренних дефектов до отказов, что позволяет впоследствии устранить их. В международной оборонной и аэрокосмической промышленности создана комплексная система тестирования и проверки инерциальных датчиков, основанная на таких стандартах, как военные стандарты США (MIL-STD), ISO, IEEE и стандарт авионики RTCA DO-160. В данной статье рассматриваются три ключевые категории испытаний — циклические испытания при высоких/низких температурах, испытания на вибрацию/удары и испытания на старение — с точки зрения как стандартных рамок, так и технических основ. 1. Испытание на езду при высоких/низких температурах Испытания на циклическую работу при высоких и низких температурах направлены на оценку стабильности работы и структурной целостности инерциальных датчиков при воздействии переменных экстремальных температур. Колебания температуры могут вызывать дрейф критически важных параметров, таких как смещение датчика и масштабный коэффициент, что, в свою очередь, влияет на общую точность системы. Международные стандарты: MIL-STD-810 описывает процедуры испытаний на воздействие высоких и низких температур, охватывающие как условия эксплуатации, так и условия хранения. В рамках MIL-STD-883 метод 1010 (температурные циклы) определяет «Условие B» — диапазон от -55°C до 125°C с количеством циклов до 100, — а метод 1011 подробно описывает процедуры испытаний на термоудар. В авиационной отрасли раздел 5 RTCA DO-160 конкретно регулирует процедуры испытаний на изменение температуры. Кроме того, ISO 16063-34:2019 определяет методы испытаний чувствительности при фиксированных температурах с точки зрения калибровки датчиков, охватывающие диапазон от -190°C до 800°C. Основные технические характеристики: Ключевые параметры испытаний на температурные циклы включают диапазон температур (например, от -55°C до +85°C или +125°C), скорость изменения температуры, время выдержки и количество циклов. В практических испытаниях обычно используются температурный диапазон от -55°C до +85°C, время выдержки 30 минут и скорость изменения температуры 5–10°C/мин. Выбор соответствующей скорости имеет решающее значение: чрезмерно высокая скорость может превысить пределы тепловой инерции устройства, что приведет к ложным сбоям, в то время как чрезмерно низкая скорость может неэффективно выявлять дефекты. Что касается оценки производительности, после циклов необходимо измерять такие параметры, как стабильность смещения и повторяемость масштабного коэффициента; например, для конкретной инерциальной навигационной системы требуется, чтобы ошибка выходного сигнала угла ориентации составляла ≤0,15° в диапазоне от -55°C до +85°C. Стандарт MIL-STD-810 подчеркивает необходимость адаптации профилей испытаний в зависимости от типа платформы (например, самолеты, вертолеты, транспортные средства). 2. Испытания на вибрацию и удары Вибрационные и ударные испытания имитируют механические условия, которым подвергаются инерциальные датчики во время запуска, полета, посадки и транспортировки, проверяя их структурную целостность и точность выходных данных при динамических нагрузках. Международные стандарты: MIL-STD-810 Метод 514 (Вибрация) и Метод 516 (Удар) являются основными стандартами в этой области. Метод 514.7 определяет процедуры и требования к спектральной плотности для испытаний на случайную вибрацию (например, 25 g, 10-часовое испытание на случайную вибрацию). MIL-STD-202 Метод 213 описывает процедуры испытаний на механический удар (например, 50 g, полусинусоидальный импульс длительностью 11 мс). Серия стандартов ISO 16063 обеспечивает методологическую основу для калибровки датчиков вибрации и удара: Часть 21 охватывает калибровку вибрации путем сравнения с эталонным датчиком; Часть 22 охватывает калибровку удара; и Часть 43 охватывает калибровку акселерометра на основе идентификации параметров модели. Раздел 8 RTCA DO-160 охватывает синусоидальную и случайную вибрацию в диапазоне от 5 Гц до 2000 Гц. Технические особенности: Вибрационные испытания, как правило, включают два режима: синусоидальную развертку и случайную вибрацию. Спектральная плотность мощности для случайной вибрации должна быть адаптирована к типу платформы — например, требуется спектральная плотность 0,04 g²/Гц в диапазоне от 20 Гц до 2000 Гц. В испытаниях на удар обычно используются полусинусоидальные импульсы с характерными параметрами, включающими пиковые ускорения 50–400 g и длительность от 2 до 35 мс. Во время испытаний выходной сигнал датчика должен контролироваться в режиме реального времени в условиях вибрации или удара, при этом особое внимание следует уделять таким аномалиям, как дрейф нулевого смещения, изменения масштабного коэффициента и прерывания сигнала. Стандарт MIL-STD-810 подчеркивает, что уровни жесткости испытаний должны основываться на измеренных данных об окружающей среде, а не на произвольном выборе; такой «ориентированный на данные» подход заслуживает пристального внимания в инженерной практике. 3. Тесты для выявления признаков старения Предварительный отбор по признаку старения (также известный как отбор по признаку воздействия окружающей среды или ESS) — это критически важный процесс, использующий ускоренное воздействие окружающей среды для исключения изделий, склонных к преждевременным отказам, и обеспечения стабильности качества партий. Международные стандарты: MIL-STD-883 Метод 1010 (Температурные циклы) является основным методом проверки компонентов и часто сочетается с испытаниями на случайную вибрацию. В отраслевой практике часто используются условия проверки, такие как 250 циклов, диапазон температур от -40°C до 85°C и время выдержки 73 минуты. MIL-STD-810 определяет методы приложения комбинированных нагрузок с точки зрения испытаний на воздействие окружающей среды на системном уровне. Хотя RTCA DO-160 фокусируется на сертификации летной годности, его процедуры испытаний на воздействие окружающей среды также служат ценным ориентиром для проверки датчиков авиационного класса. Модель Аррениуса широко используется на международном уровне для прогнозирования срока службы во время ускоренных испытаний на долговечность (ALT). Китайский стандарт GJB 1032A-2020 тесно связан с MIL-STD-883 в отношении философии проверки, хотя конкретные требования к количеству циклов и скорости изменения температуры различаются (например, GJB обычно указывает скорость 15°C/мин). Технические особенности: Испытание на старение выявляет скрытые дефекты (такие как трещины в паяных соединениях, расслоение микросхем или обрыв проводников) с помощью комбинации «температурного ускорения» и «вибрационного воздействия». Скорость изменения температуры обычно устанавливается в диапазоне от 5°C/мин до 15°C/мин, а время выдержки достаточно для обеспечения стабилизации температуры устройства (обычно 30–60 минут). Уровни нагрузки при испытании должны оставаться в пределах проектных пределов прочности изделия, чтобы гарантировать эффективное выявление дефектов без возникновения несущественных режимов отказа. Для высоконадежных инерциальных устройств ускоренные испытания на долговечность могут использоваться для сжатия многолетней эксплуатационной нагрузки в несколько недель, что позволяет экстраполировать срок службы с помощью моделирования. В процессе испытания для каждого устройства требуется тестирование всех параметров (включая нулевое смещение, масштабный коэффициент, пороговое значение и т. д.) для обеспечения стабильности партии. Заключение Циклирование при высоких и низких температурах, испытания на вибрацию/удары и проверка на прочность при длительной эксплуатации играют разные, но взаимодополняющие роли: циклирование при высоких температурах оценивает стабильность при нулевом смещении и сопротивление усталости конструкции при экстремальных колебаниях температуры; испытания на вибрацию и удары проверяют точность выходных данных и механическую целостность при динамических нагрузках; а проверка на прочность при длительной эксплуатации выявляет скрытые дефекты, такие как трещины в паяных соединениях или расслоение микросхем, посредством ускоренного воздействия напряжения, тем самым обеспечивая надежность продукции на уровне партии. В практическом применении необходимо учитывать три момента: во-первых, точность испытательного оборудования должна быть как минимум в три раза выше допуска измеряемого параметра для обеспечения надежных результатов; во-вторых, условия испытаний должны быть соответствующим образом адаптированы к конкретному типу платформы (например, самолеты, вертолеты, транспортные средства или суда), а не применяться бездумно общие стандарты, что может привести к избыточному или недостаточному тестированию; и в-третьих, стандарты должны быть интегрированы и применяться гибко — MIL-STD предоставляет общую экологическую основу, ISO предлагает методики калибровки, IEEE предоставляет протоколы тестирования датчиков, а DO-160 описывает конкретные требования к летной годности. Только тщательное понимание области применения каждого стандарта и их эффективное сочетание могут гарантировать надежную работу инерциальных датчиков в суровых условиях окружающей среды.
ЧИТАТЬ ДАЛЕЕ
Введение Точность позиционирования роботизированных манипуляторов, переходящая от миллиметрового к субмиллиметровому масштабу, ограничена множеством источников ошибок: отклонениями геометрических параметров (составляющими более 80%), дрейфом датчиков, упругой деформацией и дрожанием связи. Использование только данных с одного датчика или чисто кинематического управления недостаточно для удовлетворения требований к динамической высокоточной работе. В частности, при высокоскоростном движении или в сценариях, связанных с визуальным перекрытием, инерциальный измерительный блок (IMU), характеризующийся высокой частотой работы, автономностью и нулевой задержкой, служит краеугольным камнем для оценки положения. Современные технологические тенденции отдают предпочтение сочетанию многоисточникового слияния данных с датчиков, интеллектуальной калибровки и синхронизации в реальном времени. Технологии высокоточного позиционирования и измерения Соединительные энкодерыЭнкодеры определяют точность обратной связи по углу сочленения. Ключевые показатели: разрешение и точность не следует путать. Оптические энкодеры могут достигать точности в 5 угловых секунд и 23-битного разрешения; магнитные энкодеры обладают высокой устойчивостью к загрязнениям; а в высокопроизводительных системах используются двухэнкодерные системы для устранения влияния люфта. Инерциальные измерительные блоки (ИМБ) — основа оценки положения тела.Инерциальные измерительные блоки (IMU) объединяют трехосевые гироскопы и акселерометры для непосредственного измерения угловой скорости и линейного ускорения концевого эффектора. Интеграция гироскопов позволяет получать данные об относительном положении с частотой обновления более 1 кГц — что значительно превосходит возможности систем машинного зрения, — в то время как акселерометры обеспечивают абсолютную опорную точку гравитации в статическом состоянии для калибровки дрейфа интеграции. Однако IMU страдают от дрейфа интеграции гироскопов (который может достигать 30° после 10 минут бездействия) и шума движения акселерометров; решение этих проблем является центральной задачей, решаемой с помощью слияния данных с датчиков. Уникальное преимущество IMU заключается в его независимости от внешних сигналов и устойчивости к окклюзии или дрожанию, вызванному задержкой, что делает его незаменимым автономным датчиком для высокочастотного определения положения на концевом эффекторе роботизированной руки. Шестиосевые датчики силыЭти датчики одновременно измеряют три компонента силы и три компонента крутящего момента, что позволяет осуществлять гибридное управление силой/положением. Благодаря точности 0,5% и погрешности повторяемости 0,1%, они используются в задачах, связанных с контактом, таких как прецизионная сборка и шлифовка. Системы машинного зренияСистемы бинокулярного зрения, работающие в режимах «глаз в руке» или «глаз к руке», могут достигать точности позиционирования 1,2 мм и точности ориентации 0,15°, хотя их возможности ограничены частотой обновления (30–60 Гц) и проблемами, связанными с перекрытием объектов. Инерциальные измерительные блоки (IMU) могут использоваться для высокочастотной интерполяции положения между визуальными кадрами. Внешнее калибровочное оборудование.Лазерный трекер (обеспечивающий точность на микронном уровне) служит эталонным инструментом для кинематической калибровки, определения параметров и проверки точности. Оценка ориентации и объединение данных с датчиков Методы представления отношенияУглы Эйлера интуитивно понятны, но страдают от проблемы блокировки карданного подвеса; степени свободы теряются, когда угол тангажа θ = ±90°.Кватернионы: q = q₀ + q₁i + q₂j + q₃k, удовлетворяющие условию q₀² + q₁² + q₂² + q₃² = 1.Операция вращения: p' = qpq⁻¹Кватернионы не имеют сингулярностей и позволяют осуществлять плавную интерполяцию, что делает их стандартным представлением ориентации в современных роботизированных системах. Суть оценки ориентации инерциального измерительного блока (IMU) заключается в решении дифференциального уравнения для кватернионов. Основы оценки ориентации с помощью инерциального измерительного блока (IMU): дифференциальное уравнение кватерниона.Обновление кватерниона с использованием угловой скорости ω = [ωₓ, ωᵧ, ωᵨ]ᵀ: q̇ = ½ q ⊗ ωДискретизация (интегрирование первого порядка): qₖ₊₁ = qₖ ⊗ (cos(‖ω‖Δt/2), (ω/‖ω‖)sin(‖ω‖Δt/2))Это уравнение лежит в основе всех алгоритмов оценки ориентации, использующих инерциальные измерительные блоки (IMU). Дополнительная фильтрация и алгоритм Махони Метод дополнительной фильтрации объединяет данные гироскопа (надежные на высоких частотах) с данными акселерометра (надежные на низких частотах):θ(t) = α·θ_gyro(t) + (1-α)·θ_acc(t) (α обычно колеблется от 0,98 до 0,995)Фильтр Махони вводит коррекцию с помощью ПИ-регулятора: дрейф гироскопа компенсируется с использованием члена ошибки *e*, полученного из векторного произведения показаний акселерометра *a_m* и опорного значения гравитации *g_ref*, где *e* = *a_m* × *g_ref* и *ω_corr* = Kₚ*e* + Kᵢ∫*e*dt.Этот метод является вычислительно эффективным и широко используется во встроенных системах для оценки ориентации в реальном времени инерциальных измерительных блоков (IMU), установленных на концевых манипуляторах роботизированных рук. Расширенный фильтр Калмана (EKF) — оптимальная структура слияния данных.Расширенный фильтр Калмана (EKF) использует интеграцию данных с гироскопа для прогнозирования и данные акселерометра (а также данные магнитометра и энкодера для прямой кинематики) для наблюдения. Вектор состояния определяется как x = [qᵀ, b_gᵀ]ᵀ (кватернион ориентации + смещение гироскопа).Предсказание: $\dot{\hat{x}} = f(\hat{x}, \omega_m - b_g)$, $P = FPF^T + Q$Обновление (с использованием данных акселерометра о векторе гравитации):$K = PH^T (HPH^T + R)^{-1}$$\hat{x}^+ = \hat{x} + K(z - h(\hat{x}))$Расширенный фильтр Калмана (EKF) позволяет оценивать смещение гироскопа в режиме реального времени, значительно подавляя долговременный дрейф. Тесно связанный EKF, интегрирующий данные инерциального измерительного блока (IMU) с энкодерами или системами машинного зрения, является стандартной архитектурой для достижения высокоточной оценки положения концевых захватов роботизированных манипуляторов. Стратегия слияния данных из нескольких источниковГетерогенные датчики объединяются на уровне данных, характеристик или решений. В качестве высокочастотного внутреннего датчика, инерциальный измерительный блок (IMU) часто комбинируется с энкодерами (низкочастотные, высокоточные угловые данные), системами машинного зрения (абсолютное положение, но низкая частота кадров) и 6-осевыми датчиками силы (информация о контакте) для формирования либо слабо, либо тесно связанных систем. Гибридное объединение данных в настоящее время является основным подходом для достижения точности на микронном уровне, при этом IMU обеспечивает незаменимый эталон в реальном времени. Анализ ошибок и компенсация калибровки Преобладание геометрических ошибокКлассическая модель DH основана на идеализированных предположениях. Расширенные модели (такие как MDH и CPC) вводят дополнительные геометрические параметры. Калибровка с использованием лазерного трекера может уменьшить максимальную погрешность позиционирования примерно на 80%. Калибровка погрешности инерциального измерительного блока (IMU)Для калибровки MEMS-инерциальных измерительных блоков (IMU) необходимы параметры смещения, масштабные коэффициенты, перекрестная связь и температурный дрейф. Акселерометры обычно калибруются с использованием заводского шестипозиционного метода, а гироскопы — с помощью поворотных столов для измерения скорости. В системах роботизированных манипуляторов кинематические ограничения (например, статическое определение фазы) могут использоваться для обновления смещения IMU в режиме реального времени, эффективно подавляя дрейф интегрирования. Процесс калибровки лазерного трекераРобот перемещается по заданному набору точек, в то время как лазерный трекер регистрирует координаты концевого манипулятора; затем выявляются и компенсируются отклонения кинематических параметров. После калибровки абсолютная точность позиционирования двурукого коллаборативного робота улучшилась с 6,85 мм до 1,36 мм. Негеометрические ошибки и динамическая компенсацияНегеометрические факторы, такие как упругость суставов, термическая деформация и трение, не могут быть адекватно описаны традиционными моделями. Методы калибровки на основе данных (например, нейронные сети, гауссовские процессы) позволяют обучаться отображению ошибок на основе измеренных данных. Компенсационные модели, интегрирующие инерциальные измерительные блоки (IMU), энкодеры и шестиосевые датчики силы в сочетании с адаптивным управлением, могут уменьшить среднюю ошибку позиционирования концевого эффектора до 0,15 мм и обеспечить повторяемость 0,07 мм. Связь в реальном времени и многоосевая синхронизация Многоосевая координация требует детерминированной передачи команд управления. Промышленная шина Ethernet EtherCAT использует механизм «обработки на лету»; ошибка синхронизации распределенного тактового сигнала (DC) составляет всего ±200 нс, а дрожание — ±5 мкс. Данные IMU должны передаваться в главный контроллер со скоростью ≥1 кГц через высокоскоростные интерфейсы (например, SPI) и синхронизироваться с циклами EtherCAT для обеспечения строгой частотной синхронизации между объединением данных об ориентации и управлением движением. Тенденции и выводы Высокоточная система позиционирования роботизированных манипуляторов развивается в направлении парадигмы многомодального зондирования, динамической компенсации на основе ИИ и вычислений в реальном времени на периферии сети. В качестве основного компонента для высокочастотного автономного определения ориентации, инерциальный измерительный блок (IMU), глубоко интегрированный с энкодерами, системами машинного зрения и датчиками силы, будет играть все более важную роль в высокоскоростных и динамичных сценариях. Достижение абсолютной точности позиционирования на уровне субмиллиметра или даже микрона требует скоординированной оптимизации на четырех уровнях: зондирование, вычисления, калибровка и синхронизация.
ЧИТАТЬ ДАЛЕЕ
Современные основные технические подходы к инерциальным навигационным системам делятся на две категории: инерциальная навигация на основе MEMS (с использованием микроэлектромеханических систем) и волоконно-оптическая инерциальная навигация (на основе принципов оптической интерференции). Эти две технологии принципиально различаются по своим физическим принципам, показателям производительности, структуре затрат и сценариям применения. В данной статье представлено всестороннее многомерное сравнение этих технологий, призванное помочь инженерам в принятии обоснованных решений в процессе выбора.I. Фундаментальные различия в принципах работыИнерциальные навигационные системы на основе MEMS используют технологию микрообработки кремния для изготовления подвижных микромасс на чипе; при движении носителя инерционные силы вызывают смещение этих масс, генерируя электрические сигналы за счет изменения емкости — это полностью твердотельная конструкция без вращающихся частей. Волоконно-оптические инерциальные навигационные системы основаны на эффекте Сагнака, при котором лазерный луч разделяется на два луча, распространяющихся в противоположных направлениях внутри волоконно-оптической катушки; вращение носителя создает разность оптических путей между лучами, а угловая скорость вычисляется путем интерференционного детектирования. Чувствительность увеличивается с длиной волоконной катушки.Эти принципиальные различия определяют присущие каждой технологии характеристики: системы MEMS функционируют как твердотельные датчики массы — нечувствительные к вибрации, но ограниченные точностью изготовления, — тогда как волоконно-оптические системы действуют как оптические интерферометры, способные к высокой точности, но существенно зависящие от длины волокна и температуры.II. Сравнение основных параметров производительностиСтабильность смещения является основным показателем точности инерциальной навигации. Типичные значения для инерциальных навигационных систем на основе MEMS варьируются от 0,5°/ч до 10°/ч; в то время как высококачественные тактические устройства могут достигать 0,05°/ч до 0,1°/ч, они приближаются к пределу точности этой технологии. В отличие от них, волоконно-оптические инерциальные навигационные системы обычно демонстрируют стабильность смещения в диапазоне от 0,01°/ч до 0,1°/ч, при этом высококачественные устройства достигают 0,001°/ч (уровень угловой секунды). Волоконно-оптические системы демонстрируют явное преимущество в сценариях, требующих чисто инерциальной навигации в течение периодов времени от нескольких минут до десятков минут.Случайное угловое блуждание отражает влияние белого шума на интеграцию ориентации. Типичные значения для инерциальных навигационных систем на основе MEMS варьируются от 0,1°/√ч до 0,5°/√ч, тогда как волоконно-оптические системы могут достигать значений от 0,001°/√ч до 0,01°/√ч. Это означает, что во время кратковременных динамических маневров выходные данные по ориентации от волоконно-оптических инерциальных навигационных систем более плавные и демонстрируют меньшую нестабильность.Нелинейность масштабного коэффициента: для инерциальных навигационных систем на основе MEMS она обычно составляет от 0,1% до 1%, тогда как в волоконно-оптических системах она может достигать от 0,001% до 0,01%. Это преимущество в нелинейности имеет решающее значение для выполнения высокодинамичных маневров (например, таких, которые осуществляются ракетами или истребителями).Ошибка смещения при изменении температуры: кремниевые материалы MEMS обладают высокими температурными коэффициентами; без компенсации тепловой дрейф инерциальных систем MEMS может достигать десятков или даже более ста °/ч/°C. В современных высококачественных продуктах MEMS используется интегрированная температурная компенсация и полиномиальная аппроксимация для уменьшения теплового дрейфа до 1 °/ч/°C. Волоконно-оптические системы также чувствительны к температуре, но температурный коэффициент самой волоконной катушки может быть частично компенсирован с помощью симметричных методов намотки; в сочетании с точным контролем температуры ошибка смещения температуры может быть сведена к минимуму (менее 0,01 °/ч/°C).Ошибка выпрямления вибрации: инерциальные системы MEMS подвержены дрейфу постоянного тока при высокочастотной и интенсивной вибрации — это неотъемлемый недостаток. Волоконно-оптические системы, не имеющие подвижных инерционных масс, демонстрируют превосходную виброустойчивость, сохраняя точность гораздо лучше, чем системы MEMS в условиях вибрации.Время запуска и характеристики отклика: инерциальные системы MEMS выдают данные сразу после включения питания, время запуска составляет миллисекунды. Волоконно-оптические системы требуют периода прогрева и стабилизации (обычно от десятков секунд до нескольких минут), поскольку источник света и волоконная катушка должны достичь теплового равновесия; в противном случае возникает значительный дрейф нулевой точки.III. Структура затрат и ценовой диапазонИнерциальные системы MEMS выигрывают от использования крупномасштабных процессов производства полупроводников, что приводит к очень низким себестоимостям. Цены варьируются от 3 до 15 долларов за потребительские чипы MEMS IMU, от 100 до 500 долларов за модули промышленного класса (с температурной компенсацией и калибровкой) и приблизительно от 1000 до 3000 долларов за тактические инерциальные системы MEMS (включая алгоритмы).Стоимость волоконно-оптических инерциальных систем в основном определяется волоконной катушкой, процессами точной намотки, источником света (SLD) и фотодетектором. Волоконные катушки требуют высокоточной намотки, что влечет за собой высокие затраты на рабочую силу и оборудование, и, в отличие от микросхем, не могут воспользоваться теми же преимуществами масштаба производства для снижения цен. Низкоточные волоконно-оптические гироскопические модули (FOG) (стабильность смещения в диапазоне 1°/ч) стоят приблизительно 2000–5000 долларов; среднеточные (диапазон 0,1°/ч) — около 8000–20000 долларов; а высокоточные (диапазон 0,01°/ч или лучше) могут стоить более 50000–100000 долларов.Что касается структуры затрат, устройства MEMS имеют чрезвычайно низкие предельные издержки, что делает их пригодными для массового внедрения; напротив, волоконно-оптические инерциальные навигационные системы (ИНС) имеют высокие удельные издержки, хотя их предельные характеристики значительно превосходят характеристики MEMS.IV. Размеры, вес и энергопотреблениеВысокоточные промышленные MEMS-системы инерциальной навигационной системы (ИНС) обычно имеют миниатюрную модульную конструкцию, часто размером всего 30–60 мм с каждой стороны. Их компактная структура — без избыточных оптических компонентов — позволяет напрямую интегрировать их в платформы ветротурбин или небольшое оборудование с минимальными габаритами. В отличие от них, волоконно-оптические ИНС включают в себя волоконные катушки, лазерные источники, схемы оптической демодуляции и структуры терморегулирования; следовательно, они обычно имеют размеры 100–200 мм, занимают в 5–10 раз больший объем, чем MEMS-системы, требуют значительного места для установки и не подходят для интеграции в компактное оборудование.В инерциальных навигационных системах MEMS используется кремниевая технология MEMS, благодаря чему их общий вес обычно составляет от 20 до 80 г. Этот сверхмалый вес не создает дополнительной нагрузки на морские плавучие платформы или легкие монтажные конструкции, что делает их идеальными для легких установок и монтажа без механических напряжений. Однако волоконно-оптические инерциальные навигационные системы имеют сложные оптические структуры, тяжелые металлические корпуса и теплоизоляционные компоненты, что приводит к их общему весу от 500 до 2000 г. Этот значительный вес ограничивает их использование тяжелыми стационарными платформами и делает их непригодными для сценариев мониторинга, требующих легких конструкций или жестких ограничений по нагрузке. Инерциальные навигационные системы MEMS управляются микросхемами и работают с чрезвычайно низким энергопотреблением — обычно всего от 0,3 до 2 Вт в стационарном режиме. Они поддерживают длительную работу от батареи и непрерывный (круглосуточный) мониторинг с низким энергопотреблением, что делает их идеальными для легкого оборудования, развертываемого в удаленных полевых условиях или в открытом океане, где отсутствует постоянное электроснабжение. В отличие от них, волоконно-оптические инерциальные навигационные системы требуют непрерывного питания для лазерного источника, модуля демодуляции оптического сигнала и модуля контроля температуры. Их базовая рабочая мощность обычно составляет от 10 до 30 Вт — в десятки раз больше, чем у систем MEMS — и они требуют вспомогательных теплоотводящих конструкций, что ограничивает их использование стационарными инженерными платформами со стабильным сетевым питанием и достаточной мощностью.V. Экологическая адаптивность и надежностьИнерциальные навигационные системы на основе MEMS — это полностью твердотельные устройства без движущихся частей, обладающие высокой теоретической надежностью. Однако в условиях сильных ударов (>10 000 g) и интенсивной вибрации кремниевая инерционная масса может заклинить или разрушиться. MEMS-устройства военного класса, имеющие специальную упаковку, выдерживают удары до 20 000 g. Стандартный диапазон рабочих температур составляет от -40 °C до 85 °C, который может быть расширен до -55 °C до 125 °C путем экранирования.Волоконно-оптические инерциальные навигационные системы также не имеют движущихся частей; поскольку волоконно-оптическая катушка по сути изготовлена из стекловолокна, она обладает превосходной устойчивостью к ударам и вибрации по сравнению с MEMS-системами. Однако катушка чувствительна к изгибам и нагрузкам, а неправильная компоновка может привести к увеличению оптических потерь. Волоконно-оптические системы обеспечивают более высокий потенциал адаптации к окружающей среде, что делает их пригодными для экстремальных условий, таких как давление в глубоководных подводных лодках, постоянное движение судов и запуск в условиях высоких перегрузок.Краткий обзор всестороннего сравненияИнерциальные навигационные системы на основе MEMS-технологии превосходят другие по размерам, весу, энергопотреблению, стоимости и скорости запуска, но уступают по максимально достижимой точности и устойчивости к дрейфу, вызванному вибрацией. Волоконно-оптические системы отличаются сверхвысокой точностью, долговременной стабильностью и устойчивостью к воздействию окружающей среды, но менее конкурентоспособны по размерам, энергопотреблению, стоимости и времени запуска. Нет «правильного» или «неправильного» выбора — есть только вопрос пригодности: сначала определить требования к точности, затем учесть ограничения окружающей среды и, наконец, оценить экономические факторы.
ЧИТАТЬ ДАЛЕЕ
В проектах инерциальной навигации и управления движением основными источниками ошибок, влияющими на производительность системы, являются смещение датчиков, тепловой дрейф и шум. В следующем разделе описываются их проявления, влияние на систему и стратегии смягчения с инженерной точки зрения. 1. Предвзятость Смещение относится к постоянному статическому выходному сигналу датчика в условиях нулевого входного сигнала. В инженерных приложениях смещение напрямую влияет на точность долговременной интеграции и возможности выравнивания:• Долговременная точность навигации: смещение гироскопа линейно накапливается в угловую ошибку за счет интегрирования; чем больше смещение, тем быстрее дрейф курса. Смещение акселерометра преобразуется в ошибку положения за счет двойного интегрирования, становясь основным источником ошибок, особенно при чисто инерциальной навигации без внешних корректировок.• Начальная настройка и определение направления на север: Для высокоточной навигации на север необходимо выделить компонент, указывающий на север, из угловой скорости Земли (приблизительно 15°/ч); если смещение гироскопа чрезмерно велико, сигнал подавляется, что делает эффективную настройку невозможной.• Измерение ориентации и наклона: смещение акселерометра напрямую вызывает постоянные отклонения углов тангажа и крена, влияя на точность определения статической горизонтальной ориентации. Инженерные меры по смягчению последствий:• Калибровка/компенсация одиночного события: после включения питания выполните статическую выборку и усреднение, затем вычтите постоянное значение смещения.• Периодическая калибровка: для датчиков с низкой повторяемостью перед каждым использованием выполняйте выравнивание по статической опоре или индексацию.• Термокомпенсация на заводском уровне: запись значений смещения при различных температурах для создания таблиц соответствия или полиномиальных моделей. 2. Тепловой дрейф Термодрейф — это изменение смещения датчика или масштабного коэффициента, вызванное изменениями температуры. В широком диапазоне рабочих температур ошибки, вызванные термодрейфом, часто на один-два порядка превышают смещение при комнатной температуре.• Колебания температуры окружающей среды: Суточные колебания температуры, сезонные изменения и самонагрев оборудования вызывают медленный дрейф выходных сигналов датчика, что делает недействительными предварительно откалиброванные значения смещения и приводит к накоплению ошибок интегрирования с течением времени.• Подводные/глубококосмические температурные градиенты: Быстрые изменения температуры, например, при погружении аппарата или входе/выходе космического аппарата из теневой зоны, могут вызывать резкие ошибки из-за теплового дрейфа, потенциально приводящие к расходимости интегрированных навигационных фильтров. • Снижение производительности в температурном диапазоне: Многие датчики демонстрируют отличные характеристики при комнатной температуре, но их работа при нулевом смещении значительно ухудшается при высоких или низких температурах, что потенциально может привести к полному отказу системы в экстремальных условиях. Инженерные контрмеры:• Полная температурная калибровка + встроенная компенсация: выходные данные датчика регистрируются в режиме реального времени в термокамере в диапазоне рабочих температур; строится температурная кривая (полиномиальная или кусочно-линейная), и микросхема или навигационный компьютер вносят корректировки в режиме реального времени на основе текущей температуры.• Поддержание постоянной температуры: В высокотехнологичных приложениях (например, в инерциальных навигационных системах стратегического уровня) нагреватели поддерживают постоянную температуру инерциального измерительного блока (например, 70 °C) для устранения температурных колебаний, хотя это и приводит к увеличению энергопотребления и времени запуска.• При выборе необходимо отдавать приоритет стабильности при нулевом смещении при всех температурах: многие поставщики предоставляют только характеристики при комнатной температуре, что может ввести в заблуждение при реализации проекта, поэтому крайне важно требовать данные о производительности при всех температурах. 3. Шум Шум — это случайные высокочастотные колебания выходного сигнала датчика, обычно характеризующиеся коэффициентами случайного блуждания или плотностью шума. Его влияние проявляется в основном в краткосрочной динамике и стабильности системы: • Кратковременная динамическая точность: шум, наложенный на истинный сигнал, снижает мгновенное отношение сигнал/шум (SNR), что особенно заметно во время вибрации или высокоскоростного вращения.• Возбуждение контура управления: Высокий уровень шума приводит к высокочастотным колебаниям, вызывая частые реакции исполнительных механизмов (таких как двигатели или управляющие поверхности); это увеличивает энергопотребление и может вызвать механический резонанс.• Интегрированная сходимость навигации: В фильтре Калмана характеристики шума определяют скорость сходимости и установившуюся дисперсию оценок состояния; чрезмерный шум заставляет фильтр в большей степени полагаться на внешние вспомогательные данные, а это означает, что если связь с GNSS теряется, чистые инерциальные ошибки будут быстро расти.• Эффект усиления при двойном интегрировании: при измерении вертикальности или инерциальной навигации шум резко усиливается после двойного интегрирования, что приводит к дрейфу траектории или всплескам сигнала. Инженерные контрмеры:· Аналоговая/цифровая фильтрация: частоты среза фильтра нижних частот устанавливаются на основе полосы пропускания системы (обычно в 1,5–2 раза больше полосы пропускания сигнала), хотя это приводит к фазовому сдвигу.• Выбор подходящей частоты дискретизации: более высокая частота не обязательно лучше; передискретизация требует использования фильтрации сглаживания для предотвращения наложения высокочастотного шума на низкочастотный диапазон. • Проектирование на системном уровне: используйте наблюдатели или методы фильтрации более высокого порядка (например, комплементарную фильтрацию или фильтр Калмана) в алгоритмах управления для подавления влияния шума. 4. Ключевые рекомендации для инженеров проекта• Выбирайте параметры, исходя из температурного и динамического диапазонов применения; рассматривайте характеристики при комнатной температуре только как справочные и настаивайте на получении данных о производительности при полной температуре и кривых дисперсии Аллана.• Включить в аппаратную и программную части схемы интерфейсы для компенсации смещения (статической калибровки) и датчиков температуры.• Проводите испытания и проверку в реалистичных условиях теплового воздействия и вибрации, а не полагайтесь исключительно на статические испытания при комнатной температуре.• Сбалансируйте смещение, температурный дрейф и шум: для приложений с длительным сроком службы отдавайте приоритет смещению и температурному дрейфу, а для приложений с высокой динамикой — шуму и полосе пропускания.
ЧИТАТЬ ДАЛЕЕ
В областях инерциальной навигации, управления движением и высокоточного измерения ориентации характеристики инерциальных датчиков (гироскопов и акселерометров) напрямую определяют верхний предел точности всей системы. Для инженеров понимание практического значения ключевых параметров, указанных в технических характеристиках, и их влияния на конечные приложения имеет важное значение для выбора компонентов и проектирования системы. В данной статье представлен углубленный анализ четырех основных инженерных параметров с практической точки зрения: стабильность смещения, случайное блуждание, повторяемость смещения и нелинейность масштабного коэффициента.I. Стабильность смещения1. Определение и физическое значениеСтабильность смещения относится к степени колебаний выходного сигнала датчика вокруг его среднего значения в статических условиях; она обычно характеризуется минимальной точкой (или плоской областью) на кривой дисперсии Аллана. Для гироскопов единицей измерения обычно являются °/ч (градусы в час); для акселерометров — мг или мкг.Это отражает стабильность выходного сигнала датчика при длительной статической работе. Волоконно-оптический гироскоп со стабильностью смещения 0,01°/ч означает, что колебания его среднего выходного сигнала за один час составляют приблизительно 0,01 градуса; это критически важный показатель для инерциальных навигационных систем навигационного класса.2. Метод инженерных испытанийУстановите датчик на высокоточный поворотный стол, обеспечив его абсолютную неподвижность и стабильную температуру окружающей среды (например, внутри камеры с регулируемой температурой 25 ± 0,1 °C). Непрерывно собирайте статические данные в течение нескольких часов (не менее 4–24 часов). Вычислите дисперсию Аллана и извлеките стандартное отклонение в моменты сглаживания (τ), такие как 1 с, 10 с и 100 с; оптимальное значение стабильности смещения соответствует точке перехода между сегментом кривой с наклоном -0,5 и плоской областью.3. Влияние на системуСтабильность смещения напрямую влияет на точность навигации в долгосрочной перспективе и определяет скорость накопления угловых ошибок в процессе инерциальной интеграции; например, дрейф в 1°/ч приводит к ошибке курса примерно в 1° за один час. Кроме того, для высокоточной навигации по северу требуется чрезвычайно низкая стабильность смещения (≤0,01°/ч) для эффективного извлечения компонента, указывающего на север, из скорости вращения Земли (15°/ч).4. Инженерные заблуждения и соображенияНе все значения времени сглаживания соответствуют одному стандарту; разные производители могут сообщать о стабильности на основе 10-секундного или 100-секундного сглаживания, поэтому при сравнении необходимо стандартизировать время сглаживания. Температурные эффекты значительно превосходят статические колебания; вариации смещения во всем диапазоне рабочих температур могут быть на один-два порядка выше статической стабильности. Поэтому в инженерных приложениях необходимо ориентироваться на эквивалентную стабильность, достигаемую после полной температурной компенсации.II. Случайное блуждание1. Определение и физическое значениеСлучайное блуждание — это случайная ошибка, возникающая в результате интегрирования белого шума. Для гироскопов это называется угловым случайным блужданием (ARW), измеряемым в °/√ч; для акселерометров — случайным блужданием скорости (VRW), измеряемым в м/с/√ч или (м/с)/√ч.Она характеризует интенсивность энергии высокочастотного белого шума на выходе датчика. Для гироскопа с угловой погрешностью 0,01°/√ч стандартное отклонение угловой ошибки, вносимой белым шумом в течение часового интегрирования, составляет 0,01° × √1 = 0,01°; однако, если интегрирование длится 0,01 часа (36 секунд), ошибка составляет 0,01 × √0,01 = 0,001°. Ошибка пропорциональна квадратному корню из времени.2. Методы инженерных испытанийЭтот параметр также получают с помощью дисперсионного анализа Аллана. При малых значениях τ (обычно)
ЧИТАТЬ ДАЛЕЕ
Инерциальный датчик — это устройство, способное измерять состояние движения объекта в пространстве, опираясь исключительно на внутренние физические законы, без использования каких-либо внешних сигналов (таких как GPS или Wi-Fi). Его основными компонентами являются акселерометры и гироскопы; эти устройства часто работают в тандеме, иногда дополняя их магнитометром для коррекции ориентации.1. Акселерометр: датчик инерционной силы и гравитации.Акселерометр измеряет линейное ускорение объекта в определенном направлении — то есть скорость изменения его скорости. В качестве примера рассмотрим наиболее распространенный тип — емкостной MEMS-акселерометр: представьте себе крошечную «пробную массу», подвешенную на пружинах внутри миниатюрного корпуса. Когда весь датчик ускоряется, пробная масса смещается в противоположном направлении из-за инерции, вызывая растяжение или сжатие пружин. Это незначительное смещение затем преобразуется в изменение емкости (где более близкое расположение приводит к большей емкости), что позволяет рассчитать ускорение. Согласно общей теории относительности, гравитация эквивалентна ускорению; следовательно, когда датчик неподвижен и лежит горизонтально, он регистрирует постоянное значение 9,8 м/с² (ускорение свободного падения). Именно так смартфон определяет, находится ли он в «альбомном» или «портретном» режиме — по направлению гравитации. Однако акселерометры имеют существенное ограничение: они не могут различать гравитацию и ускорение, вызванное движением. Например, если смартфон ускоряется вертикально вверх, его показания превысят 9,8 м/с²; наоборот, при свободном падении показания будут стремиться к нулю.2. Гироскоп: определение «вращения»Гироскоп измеряет угловую скорость объекта — скорость его вращения — вокруг определенной оси. В качестве примера рассмотрим вибрационный гироскоп MEMS, использующий физическое явление, известное как эффект Кориолиса: представьте себе крошечный камертон или инерционную массу, быстро колеблющуюся взад и вперед. Когда датчик вращается целиком, на эту колеблющуюся массу действует сила — сила Кориолиса — перпендикулярная как направлению колебаний, так и оси вращения. Эта сила вызывает незначительное боковое смещение массы; измерив величину этого смещения, можно рассчитать угловую скорость вращения. Ценность гироскопа заключается в его независимости от внешних источников; он по своей природе способен измерять собственное вращение. Эта возможность делает его более мощным, чем такие устройства, как компасы или уровни: в то время как компас подвержен влиянию магнитных полей, а уровень требует опоры на гравитацию, гироскоп работает полностью автономно.3. Почему необходима комбинация обоих методов? — Принципы инерциальной навигацииИспользование акселерометров или гироскопов по отдельности сопряжено с определенными трудностями; однако, комбинируя оба метода с алгоритмами слияния данных, можно достичь инерциальной навигации. Гироскоп предоставляет информацию о текущем положении и угловой скорости (например, «ориентирован на 30° к востоку от севера, вращается со скоростью 5° в секунду»), в то время как акселерометр сообщает об ускорении вдоль различных осей (например, «ускорение вверх составляет 2 м/с², ускорение вперед составляет 0,5 м/с²»). Однако для вычитания гравитационной составляющей из этих показаний необходимо знать текущее положение, предоставляемое гироскопом. Конкретный процесс вычислений выглядит следующим образом: интегрирование угловой скорости гироскопа дает положение (углы тангажа, крена и рыскания); используя эту информацию о положении, гравитационная составляющая вычитается из показаний акселерометра для определения истинного ускорения движения; Интегрирование ускорения движения один раз дает скорость, а повторное интегрирование скорости дает перемещение (изменение положения). Следовательно, при условии, что известны начальное положение, скорость и ориентация, инерциальная навигационная система может непрерывно вычислять и выдавать текущее положение и ориентацию на протяжении всего движения, работая полностью независимо от внешних сигналов.4. Врожденный недостаток, который необходимо устранить — дрейф.Инерциальные датчики страдают от неизбежного недостатка: кумулятивной ошибки интегрирования, обычно называемой «дрейфом». Акселерометры демонстрируют незначительный уровень шума; при интегрировании для определения скорости эта ошибка усиливается один раз, а при повторном интегрировании для определения смещения ошибка резко возрастает. Одновременно гироскопы также вносят незначительные ошибки в измерения угловой скорости; при интегрировании для определения углового положения эта ошибка линейно возрастает со временем. В результате чисто инерциальная навигационная система будет испытывать значительные отклонения в течение нескольких секунд или минут. Хотя дорогостоящие волоконно-оптические или лазерные гироскопы (обычно используемые в самолетах и ракетах) могут сохранять точность в течение более длительных периодов, недорогие MEMS-датчики, используемые в мобильных телефонах, могут дрейфовать на несколько метров всего за несколько секунд. Поэтому крайне важно периодически корректировать кумулятивные ошибки инерциальных датчиков, используя другие датчики абсолютных измерений, такие как GPS-приемники, магнитометры, барометры или видеокамеры. 5. Повсеместное применение в повседневной жизниИнерциальные датчики широко применяются как в повседневной жизни, так и в высокотехнологичных областях: в мобильных телефонах они обеспечивают вращение экрана (акселерометры определяют гравитацию), подсчет шагов (акселерометры определяют вибрации при ходьбе) и управление направлением движения в играх (гироскопы); в автомобильных системах электронной стабилизации (ESP) они определяют, не заносит ли автомобиль или не скользит ли он, что позволяет мгновенно тормозить отдельные колеса; в дронах и роботах они поддерживают стабильное зависание и обеспечивают автономную навигацию (особенно при потере сигналов GPS); в VR/AR-гарнитурах они точно отслеживают мельчайшие движения головы, чтобы минимизировать укачивание; а в аэрокосмических и ракетных системах они служат основным механизмом наведения на заключительных этапах полета или в случаях отказа сигналов GPS или их помех.Вкратце, инерциальные датчики измеряют ускорение, используя «инерцию инерционной массы», и измеряют угловую скорость, используя «эффект Кориолиса на вибрирующей массе». Объединяя эти измерения и выполняя интеграционные вычисления, они могут автономно определять положение, скорость и ориентацию объекта, не полагаясь на какие-либо внешние сигналы, хотя эта возможность сопряжена с неизбежным компромиссом в виде накопления ошибок дрейфа с течением времени.
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :