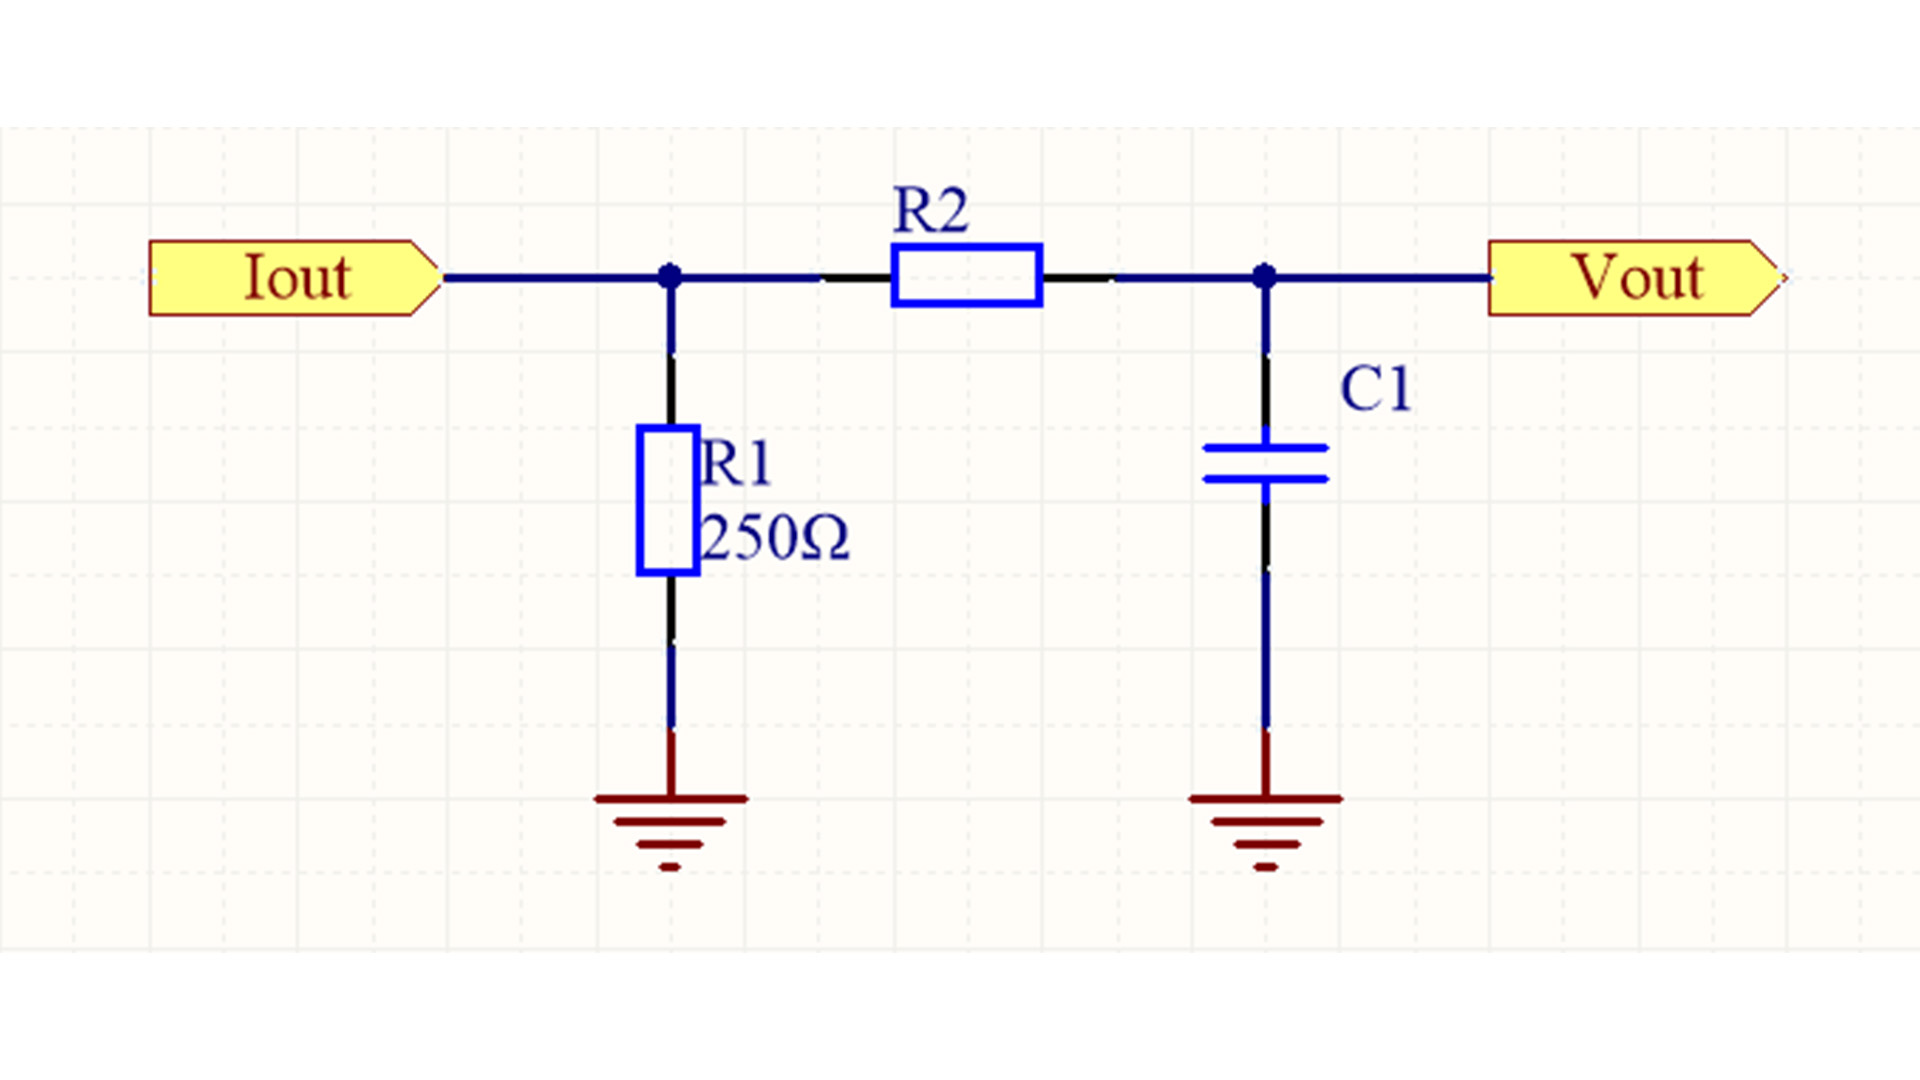
В предыдущей статье упоминалось, что для подавления влияния высокочастотного шума в схему выборки тока 4-20 мА необходимо добавить RC-фильтр нижних частот перед выборкой АЦП. Используется схема RC-фильтра нижних частот, показанная на рисунке 1, где R2 равно 1,6 кОм, а C1 равно 0,1 мкФ. Тогда частота среза fc составляет приблизительно 1 кГц.Рисунок 1. RC-фильтр нижних частотВ данном анализе рассматривается его способность подавлять шум с помощью практических расчетов, используя в качестве примеров внутриполосный сигнал частотой 200 Гц и внеполосный шумовой сигнал частотой 5 кГц для расчета его амплитудно-частотной характеристики.Выходной сигнал типичного резисторного делителя показан на рисунке 2.Рисунок 2. Выход резисторного делителя напряжения.RC-фильтр использует эквивалентную структуру, заменяя R2 конденсатором. Сначала заменим R2 на емкостное сопротивление (XC) конденсатора, получив выражение для выходного сигнала RC-делителя напряжения, как показано на рисунке 3: Рисунок 3. Выход резисторно-конденсаторного делителя напряжения.Выражение для емкостного сопротивления конденсатора выглядит следующим образом:Рисунок 4. Выражение для емкостного реактивного сопротивления конденсатора.В приведенном выше примере проектирования R ≈ 1600 Ом и C = 100 нФ. Мы предполагаем, что амплитуда входного сигнала VIN составляет 1 В, и вычисляем амплитуду выходного сигнала VOUT, используя синусоидальную частоту 200 Гц (рисунок 5):Рисунок 5Результаты расчетов на рисунке 5 показывают, что амплитуда сигнала 200 Гц остается практически неизменной, что соответствует ожиданиям сохранения амплитуды сигнала без затухания при одновременном подавлении шума. Далее рассмотрим, как фильтр успешно подавляет шумовую составляющую 5 кГц (рисунок 6).Рисунок 6Результаты расчетов, представленные на рисунке 6, показывают, что амплитуда шума составляет всего около 20% от своего исходного значения, что демонстрирует значительный эффект подавления внеполосного шума.
ЧИТАТЬ ДАЛЕЕ
В сложных и постоянно меняющихся областях промышленности и исследований точность и надежность навигационных систем напрямую определяют успех или неудачу в выполнении задач. Высокоточная волоконно-оптическая инерциальная навигационная система серии IF3900, разработанная компанией Micro-Magic Inc., благодаря своему новаторскому техническому дизайну и исключительной производительности, предлагает инновационные решения для приоритетных сценариев применения, включая аэрокосмическую отрасль, автономное вождение, морские исследования и навигацию беспилотных летательных аппаратов.Изделия серии IF3900 оснащены высокоточными волоконно-оптическими гироскопами с замкнутым контуром управления и высокоточными кварцевыми акселерометрами, а также используют технологию слияния данных от нескольких датчиков для объединения инерциальных измерений с GNSS, обеспечивая долговременную высокоточную интегрированную навигацию. Одновременно с этим, IF3900 обладает возможностями постобработки, позволяющими повысить точность определения курса, ориентации и положения изделия с помощью программного обеспечения. Главное преимущество: идеальное сочетание точности и надежности. 1. Отличается лучшей в отрасли сверхвысокой точностью.Изделия серии IF3900 оснащены высокоточными волоконно-оптическими гироскопами с замкнутым контуром управления и стабильностью нулевого смещения 0,001°/ч, обеспечивающими чрезвычайно низкий дрейф в любых температурных условиях и гарантирующими долговременную стабильность ориентации и курса; встроенный высокоточный кварцевый акселерометр имеет стабильность нулевого смещения до 10 мкг, что позволяет точно определять движение несущего объекта без задержки динамического отклика, что подходит для высокоскоростных и маневренных сценариев; в то же время, благодаря интеграции технологии объединения данных с нескольких датчиков и сочетанию GNSS с данными инерциальных измерений, даже при временной потере спутниковых сигналов сохраняется точность позиционирования на уровне сантиметров за счет чисто инерциальной навигации. 2. Интеллектуальная постобработка выводит производительность на новый уровень.Благодаря поддержке дифференциальных опорных станций и программного обеспечения для постобработки, точность определения курса может достигать 0,002° (среднеквадратичное отклонение) за счет оптимизации алгоритма, а точность позиционирования может быть улучшена до RTK 2 см + 1 ppm, что отвечает высоким требованиям к отслеживанию данных в научной геодезии, геологической разведке и других областях. 3. Гибкая конфигурация и бесшовная интеграцияПоддерживает одно- и двухантенный режимы, многопротокольный вывод (RS232/RS422/CAN/Ethernet/USB), частоту обновления данных до 800 Гц, совместим с программным обеспечением постобработки Novatel и легко интегрируется с существующими системами. Благодаря интеллектуальной компенсации ошибок плеча, смещение между антенной GNSS и центром инерциальной навигации может быть откалибровано одним щелчком мыши, обеспечивая согласованность данных в сложных условиях установки. 4. Прочный и долговечный, не боится трудностей.В результате всесторонних вибрационных испытаний, охватывающих широкополосную случайную вибрацию в диапазоне 20–2000 Гц, многоосевое композитное сканирование частоты и переходный удар (полусинусоидальная волна 11 мс/30g), была подтверждена общая структурная стабильность и функциональная целостность системы в экстремальных механических условиях. В ходе испытаний с использованием электромагнитной мультифизической связи вибрации и температуры система продемонстрировала способность быстро восстанавливаться в условиях сильных возмущений. Сценарий применения: Расширение возможностей в высококлассных областях ⚪Автоматическое вождение и интеллектуальная транспортировка: предоставление информации о положении, скорости и ориентации транспортного средства в реальном времени, что помогает системам автоматического вождения достигать точности позиционирования на уровне сантиметров выше уровня L4.⚪ Дроны и роботы: Обеспечивают стабильную навигацию в помещениях или на сложном рельефе без сигналов GPS, поддерживают точное зависание и планирование траектории.⚪ Геодезические и разведочные работы: Возможность высокоточного позиционирования и непрерывной навигации обеспечивает непрерывность и точность геодезических и разведочных работ.⚪ Аэрокосмическая и оборонная промышленность: точное наведение и управление ориентацией в условиях высокой динамики для соответствия требованиям надежности военного уровня. Основные технические параметры ⚪ Точность определения ориентации: ≤ 0,002° (среднеквадратичное значение), с погрешностью ≤ 0,005° при поддержании инерции в течение 1 часа.⚪ Точность измерения скорости: ≤ 0,02 м/с (в комбинированном режиме навигации), ≤ 0,1 м/с в режиме чистой инерции.⚪ Широкий набор интерфейсов: 4-канальный RS422, 1-канальный CAN, 1-канальный Ethernet, USB и многоканальные интерфейсы для спутниковых антенн.⚪ Потребляемая мощность и габариты: потребляемая мощность ≤ 35 Вт, компактный дизайн (190 × 190 × 166 мм), вес ≤ 8,5 кг, подходит для переноски в условиях ограниченного пространства. Продукция серии IF3900, благодаря высокоточным инерциальным компонентам, возможностям объединения данных из различных источников и гибким возможностям постобработки, стала идеальным выбором для надежной навигации в сложных условиях. Пользователи могут в полной мере использовать интерфейсы протоколов для индивидуальной разработки, адаптируясь к различным требованиям приложений.
ЧИТАТЬ ДАЛЕЕ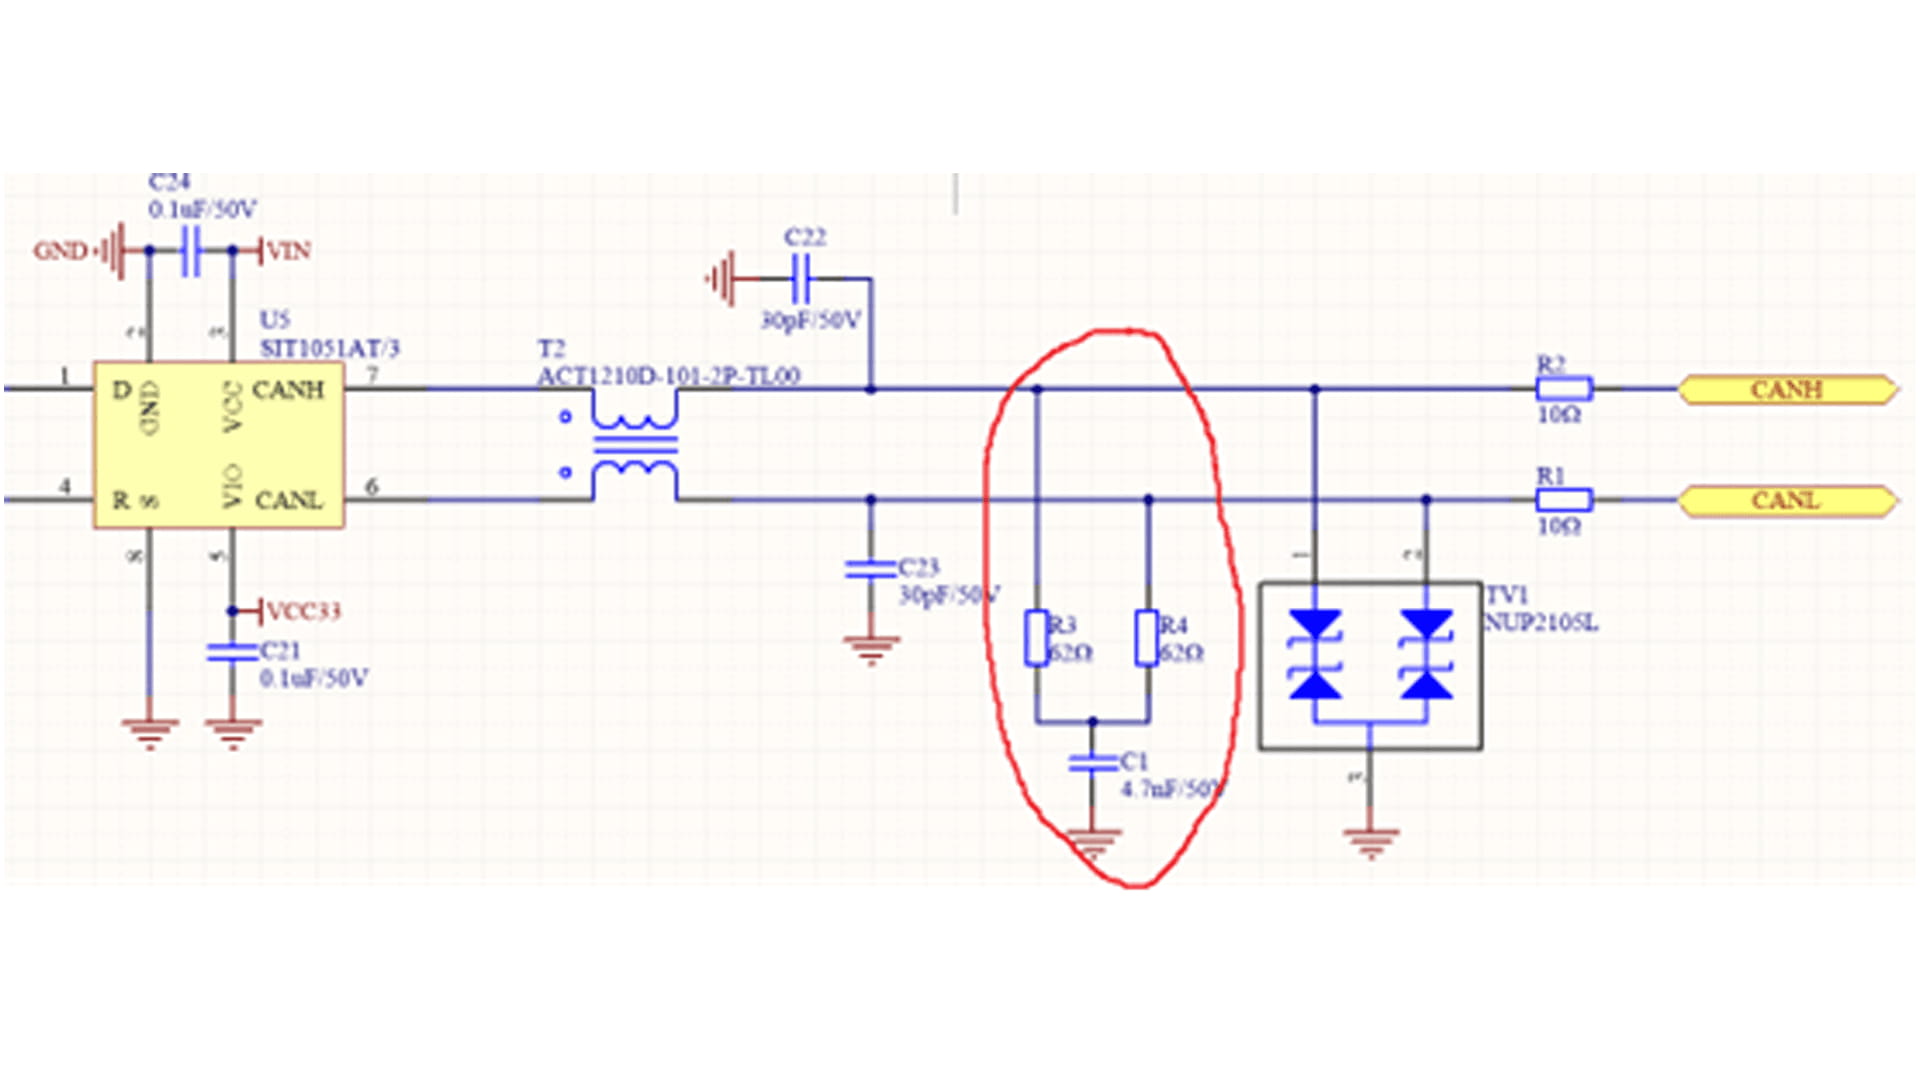
Схема, показанная на рисунке ниже, часто встречается в системах CAN-связи: резистор на клемме CAN не использует напрямую сопротивление 120 Ом. Вместо этого между двумя резисторами по 62 Ом добавляется заземленный конденсатор, который «разделяет» резистор на две части, что и называется методом разделения клемм.Рисунок 1. Схема интерфейса шины CAN.Этот метод подключения на самом деле довольно сложен; он эффективно снижает внешние помехи на дифференциальном сигнале. Шина CAN передает дифференциальные сигналы, которые, как правило, обладают высокой устойчивостью к синфазным помехам. Однако для обеспечения высокой надежности шина CAN должна выдерживать различные суровые условия эксплуатации. Высокоамплитудные синфазные импульсные помехи на шине могут повредить цепь заземления внутри приемопередатчика CAN, что требует подавления помех. Самый простой и эффективный метод подавления этих помех — использование RC-фильтра нижних частот. Это включает в себя разделение оконечного резистора 120 Ом на два резистора 62 Ом, соединенных последовательно, с небольшим конденсатором, подключенным к земле между двумя резисторами. Это создает RC-фильтр нижних частот на каждом из двух дифференциальных портов передачи, CANH/CANL, на шине CAN. Частота среза RC-фильтра нижних частот равна Fc = 1/(2πRC), следовательно, C = 1/(2πRFc). Это означает, что размер конденсатора связан с частотой среза передаваемого сигнала. Выбор конденсатора обычно определяется скоростью передачи данных. Для скорости 500 кГц мы выбираем частоту среза 500 кГц. Формула расчета емкости:C = 1/(2πRFc) = 1/(2π*500000*62) = 5,13 нФ. Конденсатора емкостью 4,7 нФ, что близко к обычно используемому значению, достаточно.В шине CAN используется раздельное оконечное сопротивление для более эффективной фильтрации высокочастотных синфазных помех, что повышает стабильность связи в сложных промышленных условиях.
ЧИТАТЬ ДАЛЕЕ
Компания Micro-Magic Inc. выпустила высокоточный инерциальный измерительный блок UF300, специально разработанный для навигационных систем. В основе устройства лежит передовая технология волоконно-оптического гироскопа, сочетающая в себе высокую точность, миниатюризацию и высокую надежность. Он специально разработан для интеллектуального оборудования, работающего в суровых условиях. Будь то маневренное управление дронами, миллисекундная скорость отклика интеллектуального вождения или высочайшая точность управления полетом ракеты, UF300 обеспечивает высочайшую точность в отрасли: стабильность нулевого смещения гироскопа составляет 0,03°/ч, а стабильность нулевого смещения акселерометра — 3×10^-5 g, что на порядок выше, чем у стандартных моделей.Высокоточный инерциальный измерительный блок серии UF300 состоит из трех твердотельных волоконно-оптических гироскопов, трех кварцевых акселерометров и платы обработки данных. Он использует технологию трехосевого распределения и предназначен для применения в высокоточных системах. Чувствительное кольцо волоконно-оптического гироскопа имеет магнитное экранирование, а уменьшение его диаметра не только снижает объем инерциального компонента, но и улучшает его характеристики в условиях вибрации. Платформа IMU с пространственной диагональной демпфирующей компоновкой обеспечивает хорошие изотропные динамические характеристики компонентов IMU в системе жесткой связи в условиях вибрации и удара. Схема на FPGA позволяет улучшить ключевые показатели и преодолеть ограничения аналоговой обработки сигналов, устраняя температурно-чувствительный дрейф и ошибки вращения.Основные характеристики UF3001.Максимальная производительность, бесстрашие перед ограничениями.⚪ Высокоточная фиксация движений: разрешение гироскопа ≤ 0,03°/ч, полоса пропускания акселерометра ≥300 Гц, динамическое распознавание мельчайших движений в каждый момент времени с ошибками, близкими к нулю. Технология адаптивной фильтрации уменьшает дрейф нуля и случайное смещение угла на 50–75%.⚪Исключительная адаптивность к условиям окружающей среды: рабочий диапазон температур составляет от -50 ℃ до +70 ℃, а диапазон температур хранения — от -55 ℃ до +80 ℃. Он стабилен как в полярных регионах, так и в пустынях.⚪Высокоскоростное предоставление данных: частота обновления необработанных данных FOG 4 кГц и компенсированный калиброванный вывод информации с гироскопа и акселерометра с частотой 500 Гц, отклик на уровне миллисекунд, обеспечивающий поддержку принятия решений без задержек для управления в реальном времени. 2. Легкая конструкция, гибкая адаптация.⚪ Небольшие размеры и малый вес: всего 1800 г ± 50, компактная конструкция легко интегрируется в оборудование с ограниченным пространством, такое как дроны и роботы. В то же время, размер может быть уменьшен в соответствии с требованиями заказчика, а отражатели могут быть установлены по осям X и Y для удовлетворения индивидуальных потребностей.⚪ Надежность военного класса: отсутствие движущихся частей, полностью твердотельная конструкция, ударопрочность и вибростойкость, срок службы до 100 000 часов, что полностью исключает скрытую опасность механического износа.3.Универсальный интерфейс, бесшовная интеграция⚪ Эффективное электропитание: поддерживает широкий диапазон напряжения 28 В с пульсациями ≤ 200 мВ, обеспечивая стабильное электропитание в сложных условиях эксплуатации.⚪ Многоканальная высокоскоростная связь: двухканальный вывод RS-422, поддержка пользовательских скоростей передачи, совместимость с основными системами управления, контрольная сумма кадров данных, гарантирующая отсутствие информационных ошибок. Сценарий применения - Точность повсюду⚪ Беспилотная система: точное зависание беспилотного летательного аппарата, автономное предотвращение столкновений с препятствиями, UF300 внедряет «сверхчувствительные нервы» в систему управления полетом.⚪ Интеллектуальное вождение: «невидимый рулевой» автономного вождения уровня L4/L5, который в режиме реального времени распознает положение тела и обеспечивает безопасность вождения.⚪ Аэрокосмическая отрасль: от наведения ракет до управления ориентацией спутников, точность на уровне миллиметров определяет траектории на тысячи километров, где мельчайшие ошибки приводят к критически важным отклонениям.⚪ Промышленный робот: «динамический балансир» для высокоскоростных роботизированных манипуляторов, обеспечивающий управление траекторией движения на микрометровом уровне. Технические характеристики. Демонстрация хардкорной силы. 1. Основные параметры волоконно-оптического гироскопа:⚪ Диапазон измерений: ±300°/с, динамическое полное покрытие;⚪ Коэффициент случайного блуждания ≤ 0,003 °/√ ч, что является лидером в отрасли шумоподавления;⚪ Нелинейность масштабного коэффициента ≤ 10 ppm, линейный выходной сигнал без искажений.2. Основные параметры акселерометра:⚪ Диапазон измерения: от -10 г до +10 г. Точное измерение мгновенного ускорения.⚪ Полоса пропускания ≥ 300 Гц. Высокочастотные колебания не могут остаться незамеченными.Рожденные для будущего, борющиеся за высшее. UF300 — это не просто продукт, а синоним точных измерений. Он помогает клиентам преодолевать технологические барьеры и открывать новую эру интеллектуального оборудования, обладающего качеством военного класса, точностью аэрокосмического класса и долговечностью промышленного уровня.
ЧИТАТЬ ДАЛЕЕ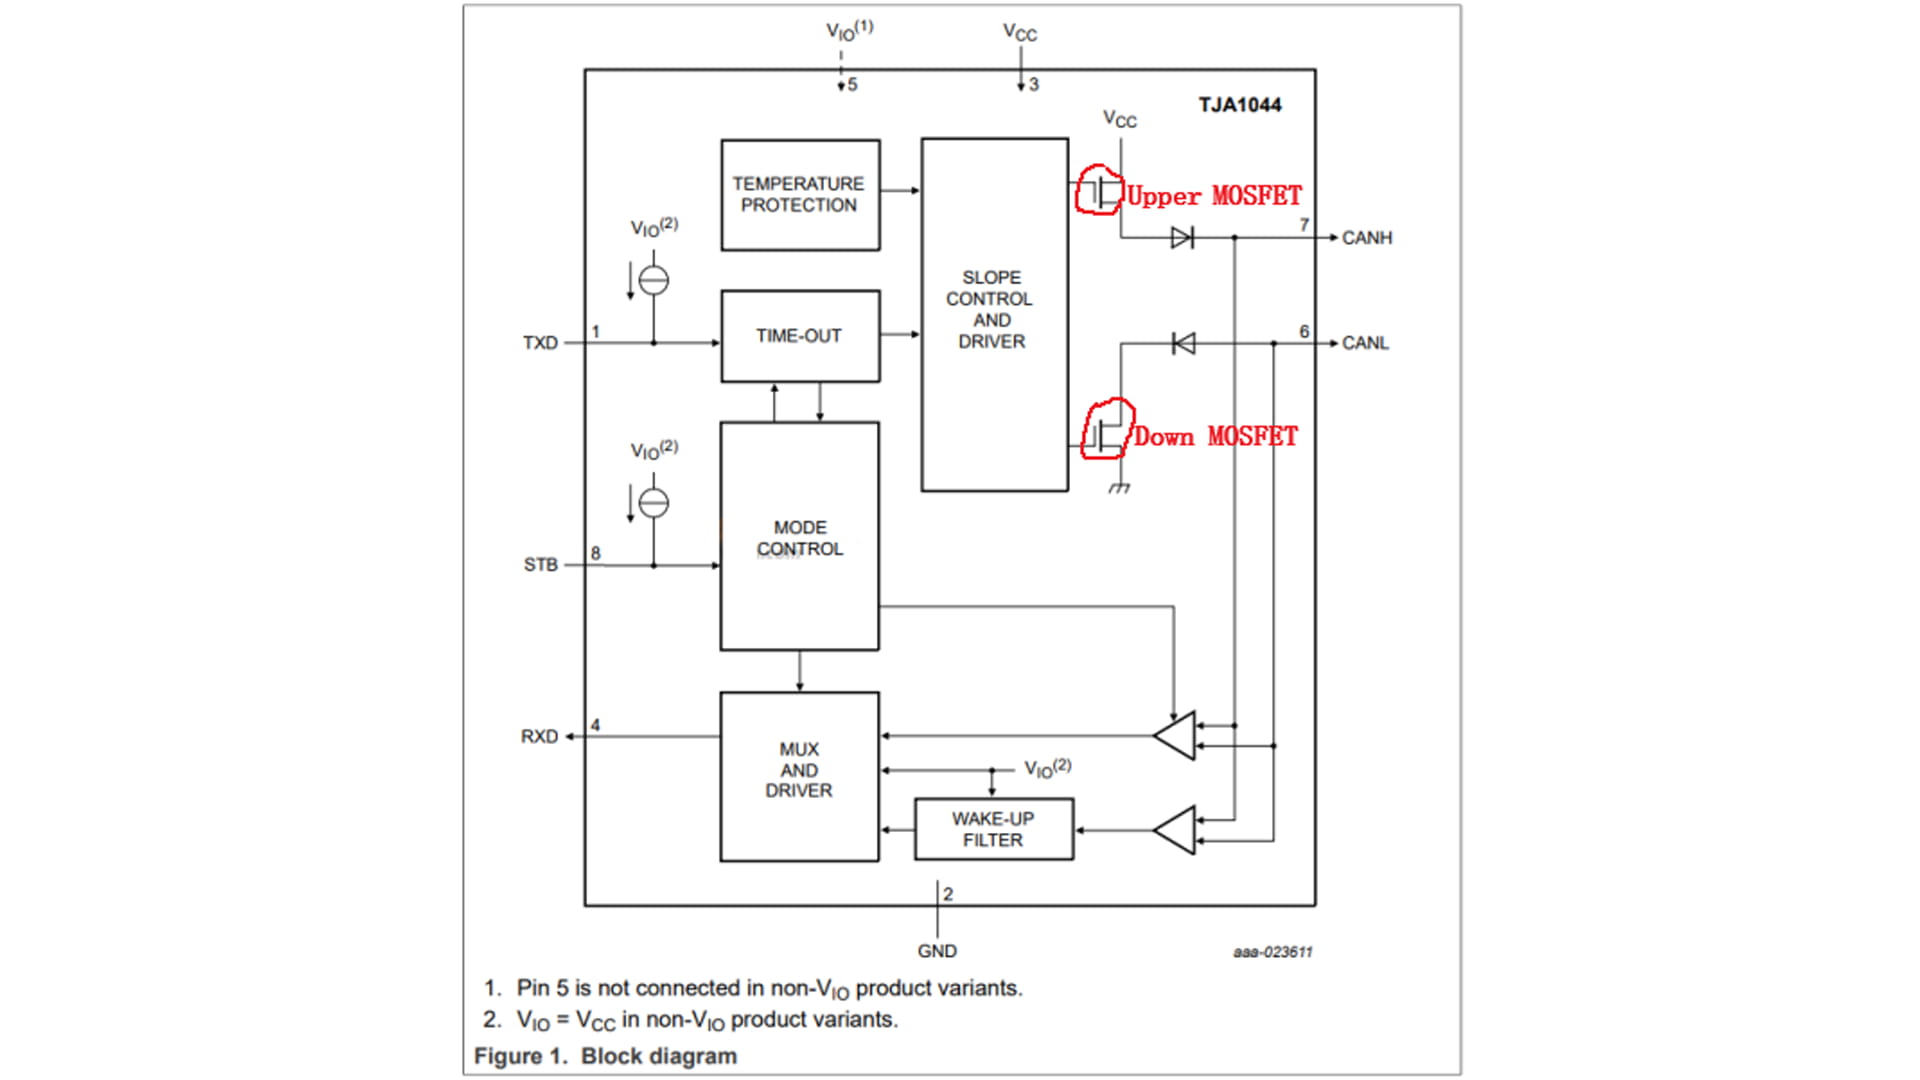
В практическом использовании шины CAN, как показано на рисунке 1, на обоих концах шины необходимо подключить резистор сопротивлением 120 Ом. Так для чего же предназначен резистор на 120 Ом?Рисунок 1Ниже в качестве примера для анализа мы рассмотрим внутреннюю архитектурную схему микросхемы TJA1044.Рисунок 2Характерной особенностью шины CAN является то, что доминирующий режим соответствует 0, а рецессивный — 1. Когда шина находится в рецессивном режиме, оба транзистора Q1 и Q2 микросхемы TJA1044 выключены, оставляя CANH и CANL неактивными с разностью напряжений 0 В. Когда шина находится в доминирующем режиме, оба транзистора Q1 и Q2 микросхемы TJA1044 включены, создавая разность напряжений между CANH и CANL. Если на шине нет нагрузки и она находится в рецессивном режиме, дифференциальное сопротивление шины будет очень большим, и даже минимальная внешняя энергия может привести к тому, что шина станет доминирующей. Это происходит главным образом потому, что минимальное пороговое напряжение для доминирующего режима в типичных трансиверах составляет всего около 500 мВ. Поэтому для повышения устойчивости шины к помехам необходим оконечный резистор. Однако это сопротивление должно быть как можно меньше (а также во избежание чрезмерного тока). Кроме того, необходимо учитывать паразитные емкости на шине. Когда шина доминирует, конденсатор заряжается, а когда она рецессивна, конденсатор разряжается. Если на шине нет параллельных резисторов, разрядка может происходить только через приемопередатчики на обоих концах. Это влияет на время перехода между двумя состояниями (рецессивным и доминирующим), что приводит к аномалиям формы сигнала (подъему), как показано на рисунке 3. Когда сигнал сталкивается с разрывом импеданса в высокоскоростном канале передачи, это вызывает отражения сигнала, которые мы называем разрывами импеданса. Добавление клеммных резисторов может устранить или уменьшить влияние этих отражений сигнала. Клеммные резисторы поглощают энергию сигнала, предотвращая ее рассеивание на шине. Так почему же 120 Ом? На самом деле, стандарт ISO 11898-2 четко определяет 120 Ом как наиболее разумное значение сопротивления, определенное в результате обширных экспериментальных испытаний.Рисунок 3Если вы хотите проверить, какое значение сопротивления клемм шины необходимо в реальном проекте, вы можете сделать это, используя метод, показанный на рисунке 4 ниже.Рисунок 4Подключите регулируемый резистор параллельно шине и регулируйте его до тех пор, пока форма прямоугольного сигнала не останется неискаженной. При выборе мощности резистора на выводах необходимо учитывать условия короткого замыкания интерфейса. Это означает, что в случае короткого замыкания ток короткого замыкания будет течь непосредственно от CANH к CANL. Однако ток, который может выдержать типичный CAN-трансивер, составляет всего несколько десятков мА (из-за внутренних мер ограничения тока внутри трансивера). Например, TJA1044 выдерживает только 50 мА. Исходя из формулы P = I² * R, получаем 50 мА * 50 мА * 120 Ом = 0,3 Вт. Поэтому мощность резистора выбирается равной 0,25 Вт, что соответствует распространенному корпусу 1206.
ЧИТАТЬ ДАЛЕЕ
При проектировании высокоточных систем измерения наклона контроль ошибок является ключевым фактором, определяющим производительность системы. В данной статье, объединяя результаты существующих исследований и инженерную практику, рассматриваются методы реализации, источники ошибок, методы анализа и решения с четырех точек зрения, что служит ориентиром для проектирования и оптимизации высокоточных систем измерения наклона.отражает угол между горизонтальной плоскостью и осью Y.2. Анализ основных источников ошибок1) Ошибка, вызванная воздействием окружающей среды⚪Механическая вибрация: При установке датчиков в вибрирующей среде вибрация может вызывать колебания выходного сигнала, например, на платформах транспортных средств или в промышленном оборудовании, где вибрация может привести к отклонению измерения на ±0,5°.⚪ Температурный дрейф: Изменения температуры вызывают дрейф нуля датчика, особенно когда рабочая температура выходит за пределы диапазона калибровки (например, от -20℃ до 65℃), погрешность может достигать 0,002°/℃.⚪ Электромагнитные помехи: Колебания напряжения или внешние электромагнитные поля могут создавать помехи в цепи передачи сигнала датчика, влияя на точность аналого-цифрового преобразования.2) Самоошибка датчика⚪ Нелинейная ошибка: выходной сигнал MEMS-датчиков наклона имеет нелинейную зависимость от угла наклона, иногда нелинейные ошибки могут достигать отклонения в 0,1° в диапазоне ± 30°.⚪ Ограничения по шуму и разрешению: Неправильная обработка аналоговых сигналов может привести к снижению эффективного разрешения, например, недостаточное количество бит АЦП может препятствовать обнаружению слабых сигналов на уровне 0,175 мВ.⚪ Ошибка установки: Неровное или неплотно закрепленное основание приводит к тому, что опорная плоскость датчика оказывается непараллельна измеряемой поверхности, что вызывает систематическое отклонение.3) Динамические помехиЕсли на устройство воздействует внешнее ускорение (например, вибрация или движение), выходные данные акселерометра будут содержать динамические компоненты ускорения, что приведет к ошибкам в расчете угла наклона. В этом случае необходимо объединить данные с гироскопа или магнитометра (например, с помощью фильтра Калмана).3. Решения проблем и ключевые технологии1) технология подавления экологических помеха) Конструкция для снижения вибрации: используйте резиновые прокладки для изоляции источника вибрации или выберите датчики с функцией динамической фильтрации.б) Температурная компенсация:⚪На аппаратном уровне: Выберите микросхемы MEMS со встроенными датчиками температуры для коррекции дрейфа путем сбора данных о температуре в реальном времени.⚪ На программном уровне: Разработать уравнение для аппроксимации кривой температурной погрешности, например, используя алгоритм полиномиальной компенсации, чтобы снизить точность температурного дрейфа до 0,002 °C при температуре от -20 до 65 °C.с) Изоляция питания и сигнала: для питания датчика используются высокостабильные источники опорного напряжения (например, LM236), а для уменьшения влияния пульсаций напряжения предусмотрены развязывающие цепи.2) технология оптимизации сигнала датчика а) Высокоточная конструкция сигнальной цепи: ⚪ Для улучшения коэффициента подавления синфазного сигнала и отношения сигнал/шум используйте малошумящие операционные усилители (например, ICL7653) и дифференциальные преобразовательные схемы (например, AD8138AR).⚪ Использование 24-битного АЦП типа ∑-Δ (например, встроенного АЦП в C8051F350) в сочетании с фильтром SINC3 позволяет снизить уровень шума и достичь эффективного разрешения в 20 бит.б) Нелинейная коррекция: путем разделения диапазона измерений и аппроксимации его сегментированными синусоидальными кривыми нелинейная ошибка уменьшается с 0,11° до 0,0044°.3) Установите систему коррекции ошибок.а) Метод сопоставления данных с помощью двух датчиков: путем совместной работы первого датчика наклона (калибровочный эталон) и второго датчика (подлежащего калибровке) на монтажной платформе устанавливается линейная зависимость между углом поворота и углом измерения для коррекции механических отклонений при монтаже.б) Горизонтальная калибровка: Используйте высокоточный уровень для калибровки поверхности установки, убедившись, что опорная плоскость датчика параллельна измеряемой поверхности, и закрепите основание винтами с регулируемым крутящим моментом.4) Алгоритм динамической компенсации ошибока) Интеграция данных с нескольких датчиков: объединение трехосевых акселерометров и гироскопов, прогнозирование динамических углов наклона с помощью алгоритмов фильтрации Калмана или LSTM, а также увеличение частоты обновления до более чем 100 Гц.б) Оптимизация модели контактной сети: на основе динамической деформации провода используется уравнение контактной сети для корректировки порога безопасности в режиме реального времени в сочетании с параметрами окружающей среды (скорость ветра, температура), что позволяет снизить вероятность ошибок до менее 0,3%.4. Типичные примеры применения и проверки1) Статическая высокоточная измерительная системаСистема измерения наклона на основе SOC (серия T7000-H) обеспечивает максимальную абсолютную погрешность 0,005° и относительную погрешность .
ЧИТАТЬ ДАЛЕЕ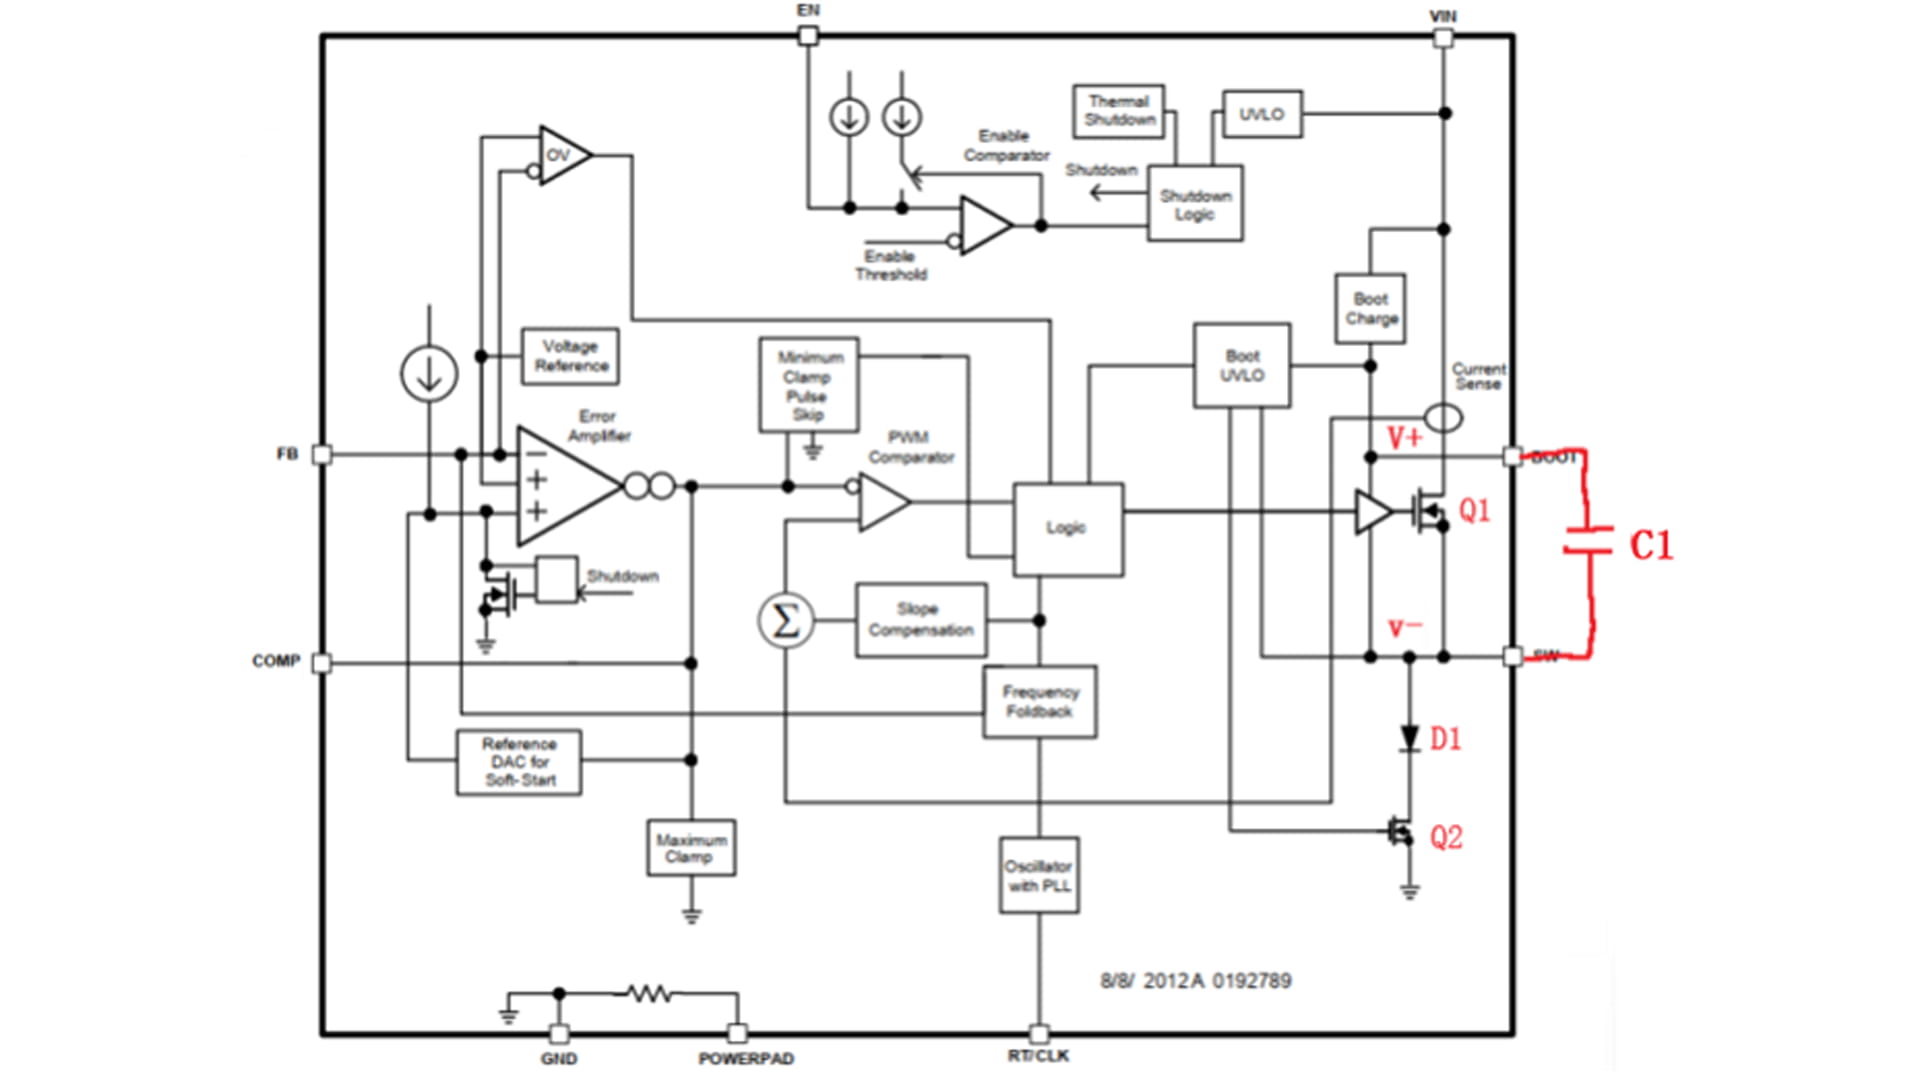
Рисунок 1. Источник питания BUC.Как правило, при проектировании асинхронного понижающего источника питания между выводами SW и BOOT микросхемы подключается бутстрепный конденсатор, например, C1 на рисунке 1. Бутстрепный конденсатор использует свойство, заключающееся в том, что напряжение на нем не может резко изменяться. Когда на конденсаторе поддерживается определенное напряжение, при увеличении напряжения на отрицательном выводе конденсатора напряжение на положительном выводе остается на исходном уровне разности напряжений на отрицательном выводе, тем самым увеличивая управляющее напряжение.Рисунок 2. Схема внутренней структуры микросхемы Buck.Микросхема понижающего преобразователя, показанная на рисунке 2, состоит из двух NMOS-транзисторов, которые попеременно проводят ток комплементарно. Общее входное напряжение VIN подается через внутренний стабилизатор напряжения, который выдает низкое постоянное напряжение Vb для зарядки Vboot. Этот внутренний стабилизатор напряжения обычно представляет собой источник питания с низким падением напряжения (LDO). Во время работы микросхемы понижающего преобразователя, когда нижний MOSFET Q2 включен, напряжение на выводе SW равно 0. Выходное напряжение LDO Vb заряжает бутстрепный конденсатор C1, который затем протекает через диод D1, а затем через нижний MOSFET Q2. Напряжение на конденсаторе приблизительно равно Vb, и напряжение на выводе BOOT теперь равно Vb. Когда нижний MOSFET Q2 выключен, а верхний MOSFET Q1 включен, напряжение на выводе SW возрастает с 0 В до VIN. S-полюс нижнего MOSFET Q2 напрямую заземлен. Пока на G-полюсе присутствует высокий уровень выходного напряжения (>Vth), нижний MOSFET Q2 будет включен. Напряжение на S-полюсе верхнего MOSFET Q1 равно входному напряжению VIN. Для поддержания включенного состояния верхнего MOSFET Q1 напряжение управления затвором должно быть больше VIN + Vgs(th). Поскольку напряжение на конденсаторе в этот момент не может резко изменяться, напряжение на выводе BOOT повышается до значения, превышающего VIN (VIN + Vb). Конденсатор C1 подключен параллельно источнику питания блока управления верхнего MOSFET Q1, HS Driver. Бутстрепный конденсатор C1 разряжается, обеспечивая питание, а напряжение питания представляет собой разность напряжений на бутстрепном конденсаторе. Благодаря наличию бутстрепного конденсатора напряжение управления затвор-исток верхнего MOSFET Q1 удовлетворяет условию включения (Vgs > VIN + Vgs(th)), тем самым поддерживая включенное состояние верхнего MOSFET Q1. Пока напряжение между выводами BOOT и SW превышает пороговое значение BOOT UVLO, верхний MOSFET Q1 остается включенным. Когда напряжение на бутстрепном конденсаторе падает ниже порогового значения BOOT UVLO из-за разряда, верхний MOSFET Q1 выключается, а нижний MOSFET Q2 включается, периодически заряжая бутстрепный конденсатор и тем самым реализуя режим ШИМ-управления понижающего источника питания.
ЧИТАТЬ ДАЛЕЕ
Инерциальные навигационные системы (ИНС) играют решающую роль в технологиях автономного вождения, особенно в преодолении ограничений других датчиков, таких как GPS, камеры и LiDAR. Они обеспечивают непрерывную, высокочастотную и непрерывную информацию о состоянии движения и являются одним из основных компонентов восприятия и позиционирования в системах автономного вождения. Основная функция инерциальной навигационной системы Основная функция инерциальной навигационной системы в автономном вождении — это восприятие состояния движения транспортного средства. Измерение трехмерного положения, скорости и углов ориентации (включая крен, тангаж, рыскание) транспортного средства. Инерциальный измерительный блок (ИМБ), как основной датчик ИНС, имеет очень высокую частоту обновления данных (обычно выше 100 Гц), значительно превосходящую GPS (1-10 Гц) и камеры/лидары (10-30 Гц), и может фиксировать мгновенные динамические изменения транспортного средства. 1. Основной сценарий применения: компенсация других дефектов датчика. В системах навигации для автономного вождения сигналы GPS часто теряются или становятся ненадежными, что приводит к прерыванию или серьезному ухудшению сигнала GPS, например, в туннелях, подземных гаражах и под эстакадами, где спутниковые сигналы полностью блокируются; в городских каньонах и районах с высотными зданиями сигналы GPS сильно отражаются и подвержены многолучевым помехам, что приводит к значительному снижению или даже полному отказу в определении местоположения; в густых лесах листья также могут блокировать спутниковые сигналы.На этом этапе системы инерциальной навигационной системы (ИНС) обычно играют важную роль. Используя метод инерциальной навигации (идентификации по пройденному расстоянию), на основе известных точных данных о положении и ориентации в предыдущий момент времени, измеренные инерциальным измерительным блоком (ИМБ) значения ускорения и угловой скорости интегрируются для расчета текущего относительного смещения и изменения ориентации транспортного средства, что позволяет определить новое положение и ориентацию. Это обеспечивает непрерывность позиционирования. Благодаря предоставлению высокочастотной информации об ориентации, даже при хорошем сигнале GPS, высокочастотная и высокоточная информация об ориентации (крен, тангаж, рыскание), предоставляемая ИНС, труднодоступна для других датчиков.В приведенной ниже таблице сравниваются показатели эффективности навигации интегрированной навигационной системы I4500 в условиях спутниковой навигации и при потере спутникового сигнала.Производительность системы I4500ПараметрыИндекс (среднеквадратичный)КомментарииТочность заголовкаДвойная GNSS0,1°Базовая линия 2 мОдна GNSS0,2°Необходимо маневрироватьТочность сохранения данных при сбоях GNSS0,2°/мин ОтношениеТочностьGNSS действителен0,1° Точность сохранения данных при сбоях GNSS0,2°/мин режим VG(Время отказа GNSS неограничено, ускорение не предусмотрено)2° Точность горизонтального позиционированияGNSS действителен1,2 мОдноточечное соединение2 см + 1 ppmРТКСбой GNSS (60 с)20 м 2. Центральный узел системы объединения данных с нескольких датчиков.В современных системах автоматического управления без исключения используется технология объединения данных с датчиков. Инерциальная навигационная система (ИНС) является ключевым узлом в этой системе.⚪ Интеграция с GNSS позволяет создать интегрированную навигационную систему GNSS/INS, представляющую собой наиболее классическую и отработанную комбинацию. GNSS обеспечивает абсолютное положение и долговременную стабильность, но обновления происходят медленно и подвержены помехам; INS предоставляет высокочастотную, непрерывную информацию об относительном движении и ориентации, но имеет место кумулятивная ошибка (дрейф). Фильтр Калмана использует преимущества обеих систем для взаимной коррекции: GNSS корректирует дрейф INS, а INS обеспечивает непрерывное позиционирование и плавный выходной сигнал GNSS при сбоях GNSS. Во-вторых, это позволяет повысить общую точность и устойчивость, а точность и надежность комбинированной системы значительно выше, чем у отдельных GNSS или INS. ⚪ Благодаря интеграции со спидометром, спидометр предоставляет информацию о скорости вращения колес (скорость, пройденное расстояние), что может помочь в коррекции ошибок инерциальной навигационной системы (ИНС) при оценке скорости, особенно при движении автомобиля по прямой. В следующей таблице показаны показатели производительности интегрированной навигационной системы I3700 производства Micro-Magic Inc. Даже в случае потери спутникового сигнала высокая точность измерений может быть достигнута благодаря алгоритмическому объединению данных ИНС и спидометра.Индексы точности навигации I3700Потерянное время блокировкиРежим навигацииТочность позиционированияТочность скоростиТочность тангажа/кренаТочность заголовка3sПодключиться к одометру1 см0,03 м/с0,1°0,2°10-е1m0,1 м/с0,1°0,2°60-е6m0,1 м/с0,2°0,35°⚪ Благодаря интеграции с визуальной/лидарной SLAM-системой, высокочастотные данные IMU могут обеспечивать прогнозирование движения для визуальной или лидарной обработки, снижая вычислительную сложность сопоставления изображений или облаков точек и повышая производительность и надежность в реальном времени (особенно в условиях быстрого движения или слабой текстуры). Точная информация об ориентации (крен, тангаж), предоставляемая INS, имеет решающее значение для правильного анализа геометрических взаимосвязей изображений с камеры или облаков точек LiDAR на склонах и неровных дорогах.Примеры примененияВ качестве примера рассмотрим продукт I6700, выпущенный компанией Micro-Magic Inc. Эта система может интегрировать различные вспомогательные датчики, такие как GNSS, одометр, магнитометр и т. д., и обеспечивать точную коррекцию курса для транспортных средств в различных режимах работы.Метод корректировки курса I6700ФункцияСостояниеКомментарииGNSS Двойная антенна НаправлениеВключение двух антеннПодходит для открытых полейКинематическое выравниваниеСамолёт、Автомобильная и морская промышленностьПодходит для маневрирования в больших пространствах со скоростью несущего груза не менее 3 м/с.Направление GPSTrueGPS включенПодходит для открытых полейВыравнивание ускоренияРежим вертолетаУскорение не менее 2,5 м/с² в течение 2 секундМагнитный заголовокВключить магнитный компасМагнитное поле в окружающей среде относительно стабильно.Компания MicroMagic Inc. выпустила высокоточные инерциальные навигационные системы.Краткое содержание: Инерциальная навигационная система (ИНС) является основой системы позиционирования для автономного вождения. Она обеспечивает непрерывную, высокочастотную и невозмущенную информацию о состоянии движения и ориентации транспортного средства, что является ключевой технологией для обеспечения непрерывности позиционирования, надежности и высокой частоты отклика. Особенно в сложных сценариях, когда GPS теряет связь (туннели, городские каньоны), ИНС поддерживает свою способность позиционирования за счет инерциальной навигации, что является неотъемлемой частью резервирования безопасности. Хотя ее собственная суммарная ошибка требует тесной интеграции с другими датчиками (GNSS, датчики скорости вращения колес, системы машинного зрения, LiDAR) для коррекции, в рамках многосенсорной интеграции ИНС выступает в качестве центрального узла, значительно повышая точность, надежность и динамические характеристики всей системы позиционирования. С развитием технологии инерциальных измерительных блоков (например, повышением точности MEMS-гироскопов и миниатюризацией твердотельных лазерных гироскопов) и оптимизацией алгоритмов интеграции роль ИНС в автономном вождении будет становиться все более важной.
ЧИТАТЬ ДАЛЕЕ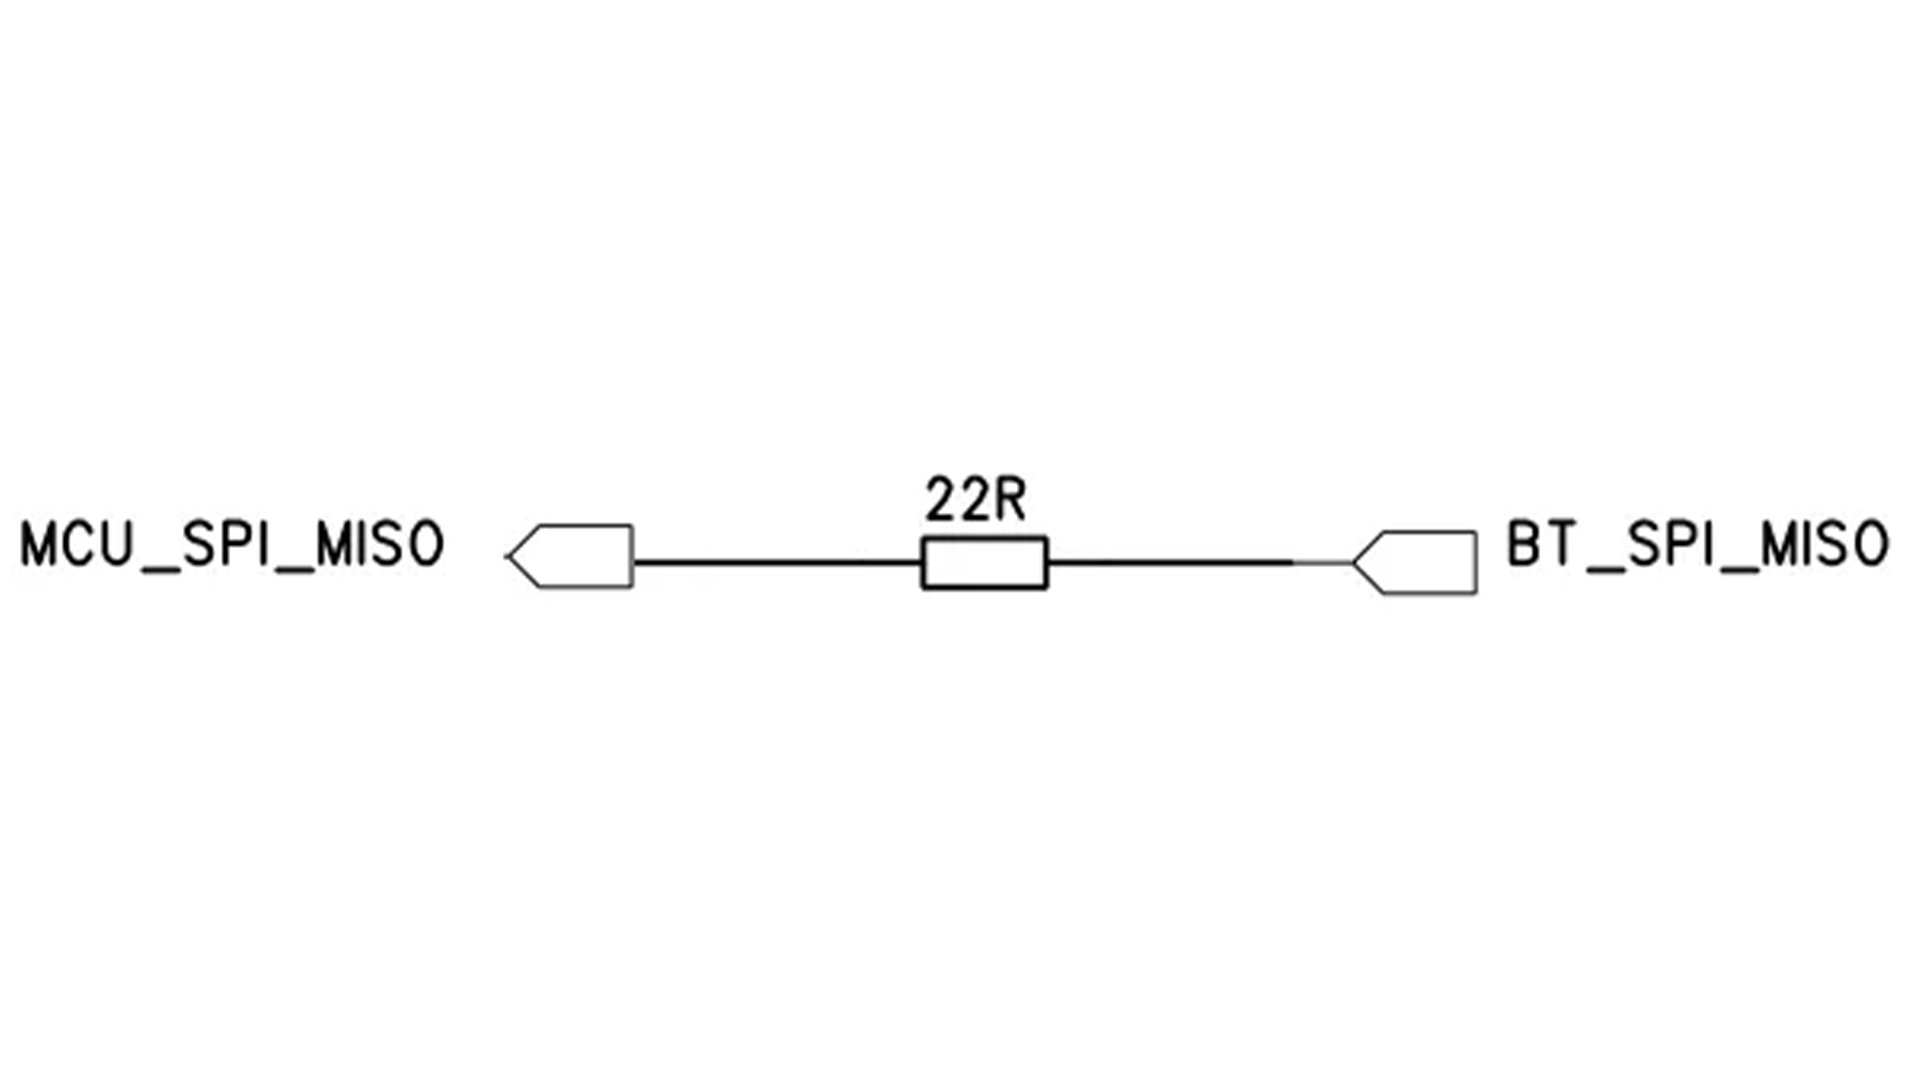
В схемах, используемых для связи по шине SPI с периферийными устройствами, небольшой резистор с сопротивлением в десятки Ом обычно подключается последовательно с сигнальной линией, как показано на рисунке 1. Такая конструкция обеспечивает выполнение следующих функций:1. Согласование импедансов. Когда сигнальные линии SPI длинные или емкость нагрузки велика, сигнал может отражаться на конце линии передачи, вызывая колебания формы сигнала (звон) или выбросы/провалы. Последовательный резистор действует как согласующий импеданс на конце источника (обычно близко к ведущему концу), поглощая отраженную энергию и уменьшая проблемы с целостностью сигнала. Это особенно важно в высокоскоростных SPI (например, десятки МГц) или длинных трассах.2. Снижение электромагнитных помех (ЭМП). SPI-связь часто работает на высоких скоростях. Последовательный резистор, вместе с линейной емкостью и емкостью нагрузки, образует RC-цепь. Такая структура цепи помогает замедлить нарастающие и спадающие фронты сигнала, предотвращая тем самым перерегулирование. Это положительно влияет на подавление ЭМП, особенно в высокоскоростных цепях.3. Ограничение тока и защита устройства. Резистор ограничивает поток тока в случае случайного короткого замыкания (например, из-за ошибок в проводке), предотвращая повреждение портов ввода-вывода ведущего или ведомого устройства.4. Оптимизация отладки. Во время отладки обычно используют осциллограф для захвата сигналов. Подключение резистора последовательно с линией сигнала SPI упрощает наблюдение и отладку сигнала с помощью осциллографа, повышая эффективность отладки.
ЧИТАТЬ ДАЛЕЕ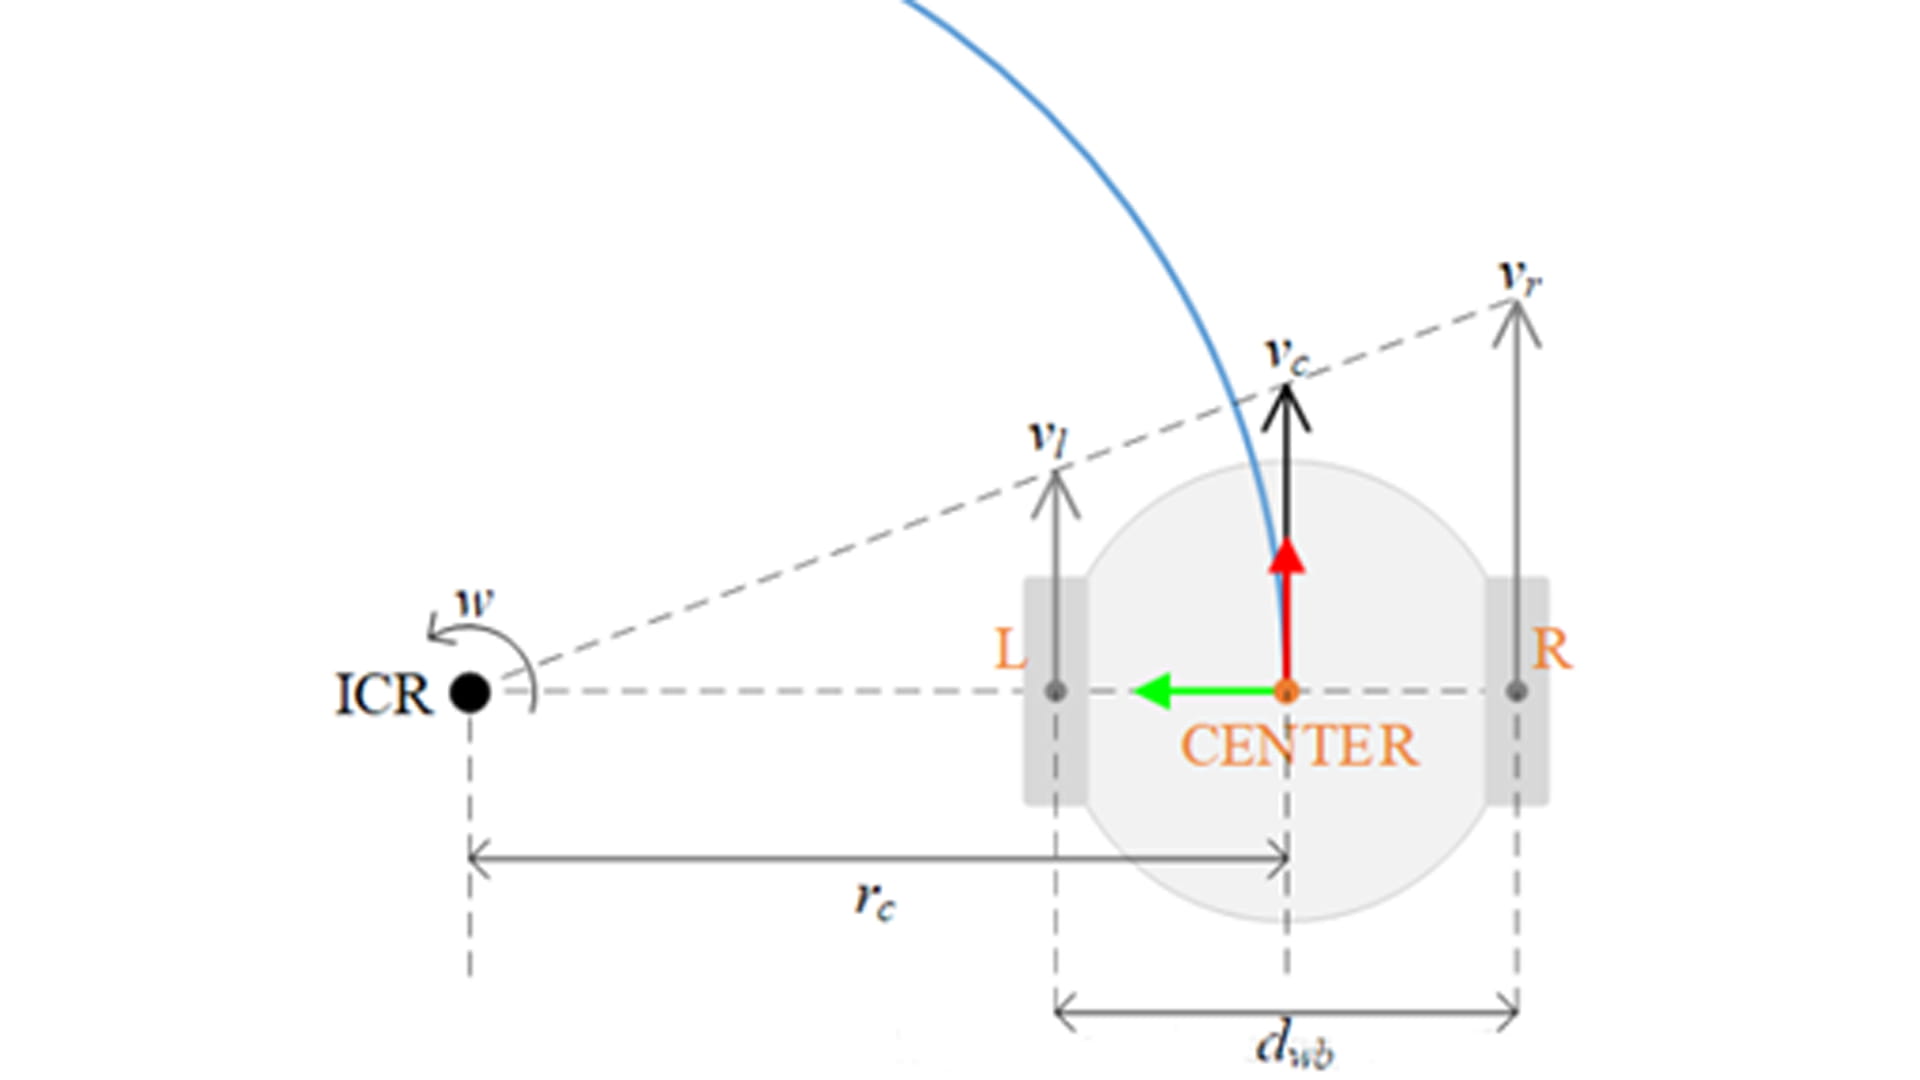
Применение датчиков скорости вращения колес в инерциальных навигационных системах (ИНС) в основном проявляется в объединении данных от нескольких датчиков и коррекции ошибок, особенно играя важную роль в навигации транспортных средств. Инерциальные навигационные системы (ИНС) в основном полагаются на гироскопы и акселерометры для расчета положения, скорости и ориентации путем интегрирования, но существует проблема накопления ошибок. Датчики скорости вращения колес, как недорогие высокочастотные инкрементальные датчики, могут эффективно смягчить проблему расходимости ошибок в инерциальной навигации.В настоящее время в многосенсорных системах интегрированной навигации роль датчиков скорости вращения колес в основном заключается в коррекции скорости и позиционировании с использованием пройденного расстояния. Датчик скорости вращения колеса обеспечивает продольную скорость в реальном времени, сравнивает ее с результатом интегрирования ускорения инерциальной навигационной системы (ИНС) и объединяет данные с помощью фильтра Калмана (EKF/UKF) для подавления дрейфа скорости ИНС. В условиях отсутствия GPS-сигнала (туннели, подземные гаражи) датчик скорости вращения колеса предоставляет информацию о пройденном расстоянии, помогая ИНС вычислять относительное положение транспортного средства, что снижает накопление ошибок позиционирования. В данной статье косвенно рассчитывается скорость изменения угла курса путем анализа разницы скоростей вращения колес, определяемой датчиком скорости вращения колеса, что обеспечивает вспомогательную коррекцию для навигации транспортного средства по направлению движения.Датчики скорости вращения колес косвенно вычисляют скорость изменения угла поворота (т.е. угловой скорости), измеряя разницу скоростей между левым и правым колесами (разницу скоростей вращения колес), и их основной принцип основан на кинематической модели транспортного средства. Его преимущество заключается в высокой производительности в реальном времени и отсутствии кумулятивной ошибки, но он ограничен проскальзыванием, изменением параметров шин и т. д. В практических системах для повышения устойчивости необходима интеграция данных с нескольких датчиков (таких как инерциальная навигационная система, GPS).
ЧИТАТЬ ДАЛЕЕ
Рисунок 1. Источник питания BUC.Как правило, при проектировании асинхронного понижающего источника питания между выводами SW и BOOT микросхемы подключается бутстрепный конденсатор, например, C1 на рисунке 1. Бутстрепный конденсатор использует свойство, заключающееся в том, что напряжение на нем не может резко изменяться. Когда на конденсаторе поддерживается определенное напряжение, при увеличении напряжения на отрицательном выводе конденсатора напряжение на положительном выводе остается на исходном уровне разности напряжений на отрицательном выводе, тем самым увеличивая управляющее напряжение.Рисунок 2. Схема внутренней структуры микросхемы Buck.Микросхема понижающего преобразователя, показанная на рисунке 2, состоит из двух NMOS-транзисторов, которые попеременно проводят ток комплементарно. Общее входное напряжение VIN подается через внутренний стабилизатор напряжения, который выдает низкое постоянное напряжение Vb для зарядки Vboot. Этот внутренний стабилизатор напряжения обычно представляет собой источник питания с низким падением напряжения (LDO). Во время работы микросхемы понижающего преобразователя, когда нижний MOSFET Q2 включен, напряжение на выводе SW равно 0. Выходное напряжение LDO Vb заряжает бутстрепный конденсатор C1, который затем протекает через диод D1, а затем через нижний MOSFET Q2. Напряжение на конденсаторе приблизительно равно Vb, и напряжение на выводе BOOT теперь равно Vb. Когда нижний MOSFET Q2 выключен, а верхний MOSFET Q1 включен, напряжение на выводе SW возрастает с 0 В до VIN. S-полюс нижнего MOSFET Q2 напрямую заземлен. Пока на G-полюсе присутствует высокий уровень выходного напряжения (>Vth), нижний MOSFET Q2 будет включен. Напряжение на S-полюсе верхнего MOSFET Q1 равно входному напряжению VIN. Для поддержания включенного состояния верхнего MOSFET Q1 напряжение управления затвором должно быть больше VIN + Vgs(th). Поскольку напряжение на конденсаторе в этот момент не может резко изменяться, напряжение на выводе BOOT повышается до значения, превышающего VIN (VIN + Vb). Конденсатор C1 подключен параллельно источнику питания блока управления верхнего MOSFET Q1, HS Driver. Бутстрепный конденсатор C1 разряжается, обеспечивая питание, а напряжение питания представляет собой разность напряжений на бутстрепном конденсаторе. Благодаря наличию бутстрепного конденсатора напряжение управления затвор-исток верхнего MOSFET Q1 удовлетворяет условию включения (Vgs > VIN + Vgs(th)), тем самым поддерживая включенное состояние верхнего MOSFET Q1. Пока напряжение между выводами BOOT и SW превышает пороговое значение BOOT UVLO, верхний MOSFET Q1 остается включенным. Когда напряжение на бутстрепном конденсаторе падает ниже порогового значения BOOT UVLO из-за разряда, верхний MOSFET Q1 выключается, а нижний MOSFET Q2 включается, периодически заряжая бутстрепный конденсатор и тем самым реализуя режим ШИМ-управления понижающего источника питания.
ЧИТАТЬ ДАЛЕЕ
Обнаружение вибрации промышленного оборудования стало ключевым компонентом профилактического обслуживания. Изменения в вибрационных сигналах могут отражать потенциальные неисправности, такие как износ подшипников, аномальное зацепление шестерен и дисбаланс ротора. MEMS-датчики (микроэлектромеханические системы), благодаря своим преимуществам миниатюризации, высокой чувствительности и низкой стоимости, постепенно вытесняют традиционные пьезоэлектрические датчики и становятся основной технологией для обнаружения вибрации. Ниже представлены основные области применения и технические характеристики MEMS-датчиков в системах обнаружения вибрации промышленного оборудования. 1. Основные сценарии применения (1) Мониторинг вращающихся механизмов в промышленном оборудованииДля промышленного оборудования, такого как двигатели, насосы, вентиляторы, компрессоры, редукторы, генераторы и турбины, MEMS-датчики вибрации могут обнаруживать вибрации, вызванные неравномерным распределением массы во вращающихся компонентах, а также вибрации, возникающие из-за смещения осей валов в местах соединений (включая параллельное и угловое смещение). При обнаружении неисправностей подшипников MEMS-датчики вибрации выявляют начальные повреждения в подшипниках качения или скольжения (такие как точечная коррозия, сколы, трещины и износ).(2) Мониторинг состояния и прогнозирующее техническое обслуживаниеMEMS-датчики вибрации имеют малые размеры и низкое энергопотребление, что делает их идеальными для установки на ответственное оборудование с целью непрерывного сбора данных о вибрации и обеспечения онлайн-мониторинга состояния. Анализируя изменения тренда, спектральные характеристики (такие как характерные частоты неисправностей), анализ огибающей и т. д. сигналов вибрации, можно обеспечить раннее предупреждение о отказах оборудования.(3) Обнаружение ударных и переходных процессовMEMS-акселерометры обладают широкополосной характеристикой отклика (отклик на постоянный ток) и могут обнаруживать такие события, как удар, столкновение и переходные вибрации, вызванные открытием и закрытием клапанов, которые могут привести к повреждению оборудования или указывать на потенциальные проблемы.2. Технические преимущества MEMS-датчиков (по сравнению с традиционными пьезоэлектрическими датчиками вибрации) Сверхнизкая стоимость MEMS-датчиков является наиболее важным фактором, определяющим их широкомасштабное внедрение. Цена значительно ниже, чем у традиционных промышленных датчиков вибрации, что делает экономически целесообразным размещение большого количества датчиков на одном устройстве или в нескольких точках измерения. Чрезвычайно низкое энергопотребление MEMS-датчиков делает их идеально подходящими для беспроводных сенсорных сетей с питанием от батарей, обеспечивая длительную работу без технического обслуживания. MEMS-датчики имеют небольшие размеры и малый вес, практически не оказывая влияния нагрузки (массового эффекта) на измеряемый объект. Они отличаются гибкостью в методах установки, таких как склеивание и магнитное притяжение, что делает их особенно подходящими для небольших устройств или в условиях ограниченного пространства. 3. Потенциальные проблемы и важные меры предосторожности Ограничение высокочастотной характеристики MEMS-датчиков является основным недостатком MEMS-датчиков в области обнаружения вибраций. Традиционные пьезоэлектрические датчики легко охватывают диапазон частот 10 кГц и даже выше (например, 40 кГц), в то время как промышленные MEMS-датчики обычно обеспечивают плоскую характеристику в диапазоне 3–10 кГц. Это снижает способность обнаруживать ранние отказы подшипников сверхвысокой скорости (характеристическая частота неисправности которых может быть высокой) или высокочастотных компонентов зацепления зубчатых передач и требует тщательного выбора моделей датчиков на основе характеристического частотного диапазона тестируемого оборудования. Кроме того, стандартные бытовые или промышленные MEMS-датчики обычно работают при температурах от -40 °C до +85 °C или +105 °C. Для некоторых промышленных условий (например, вблизи двигателей, турбин) могут потребоваться специализированные высокотемпературные MEMS-датчики (до +125 °C и даже выше) или меры изоляции. Пьезоэлектрические датчики обычно имеют более широкий диапазон выбора температур.4. Изделия на основе MEMS-датчиков вибрации MEMS-датчик вибрации ACM-1000 производства Micro-Magic Inc. разработан в соответствии с промышленными стандартами и использует технологию цифровой фильтрации для эффективного снижения шума измерений и повышения точности измерений. Подходит для различных областей применения, таких как вибрационные испытания, испытания на удар, испытания на сотрясение и т. д. Прибор ACM-1000 может напрямую выдавать данные о скорости, угле, амплитуде (смещении), частоте и температуре вибрации объекта по трем осям, а также определять наличие повреждений измеряемого объекта (мост, вентилятор, подшипник вращающегося оборудования, измерение вибрации и мониторинг в реальном времени), что упрощает анализ данных для пользователей. Например, датчики вибрации могут заблаговременно выявлять неисправности машин, вызванные поломками валовой системы (износ лопаток, динамический дисбаланс, неправильная центровка), неисправностями подшипников (повреждение подшипников, плохая смазка, столкновение подшипников, ослабление подшипников), неисправностями трансмиссии (износ шестерен, износ ремней, износ муфт, точечная коррозия и отслоение зубьев) и т. д., чтобы подавать сигналы тревоги и предотвращать дальнейшую работу машины в неблагоприятных условиях и причинение ей повреждений.Показатели производительности ACM-1000 ПараметрЭлементACM-1000Ось измерения X、Y、Z(необязательный) ТочностьСкорость вибрации1 мм/сУгол вибрации0,001°/сАмплитуда колебаний0,001 ммЧастота вибрации1 ГцТемпературная компенсация-40 ~ +85℃ДиапазонСкорость вибрации(0-50 мм/с),Угол вибрации(0 ~ 180°)Амплитуда колебаний(смещение 30 мм),Частота вибрации(1~100 Гц)Пропускная способность(3DB)500 Гц Кроме того, компания Micro-Magic Inc. выпустила серии высокоточных акселерометров ACM-100, ACM-200 и ACM-300, предназначенных для различных сценариев применения и подходящих для множества отраслей промышленности, таких как вибрационные испытания, ударные испытания, мониторинг усталости и прогнозирование. Это позволяет клиентам гибко настраивать оборудование в соответствии с различными сценариями применения. Заключение MEMS-датчики совершают революцию в области обнаружения вибрации промышленного оборудования благодаря своим существенным преимуществам в стоимости, низкому энергопотреблению, малым размерам и простоте цифровой интеграции. Они значительно снижают порог для мониторинга состояния и прогнозирующего технического обслуживания, делая возможным непрерывный мониторинг более широкого спектра устройств и большего количества точек измерения, особенно в анализе вибрации в средне- и низкочастотном диапазоне (например, дисбаланс, несоосность, преждевременный выход из строя подшипников, ослабление креплений и т. д.) и в создании крупномасштабных беспроводных сетей мониторинга.ACM-100ACM-300ACM-1000
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :