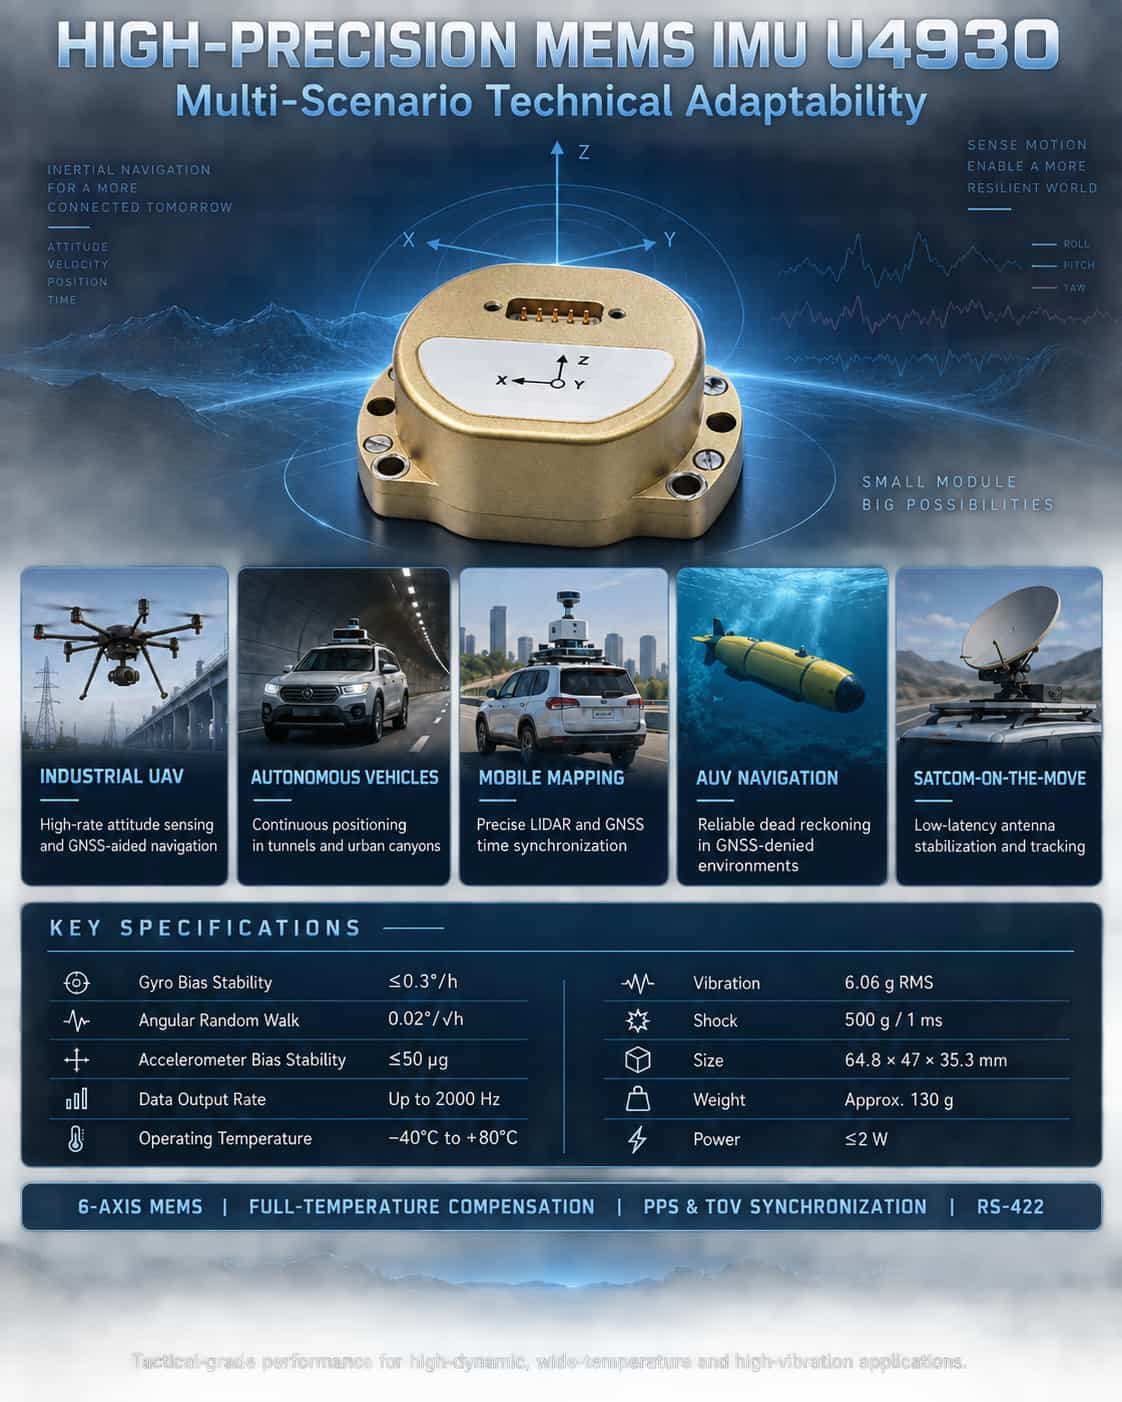
Высокоточные инерциальные измерительные блоки (ИМБ) являются основными датчиками для определения ориентации и автономной навигации на движущихся платформах. В сложных сценариях применения — таких как промышленные дроны, автономное вождение, мобильное картографирование и подводная навигация — системы предъявляют жесткие требования к точности ИТБ, динамическому отклику, устойчивости к воздействию окружающей среды и возможностям синхронизации данных. Шестиосевой инерциальный измерительный модуль MEMS серии U4930 от Micro-Magic Inc. предлагает зрелое и надежное решение для инерциального зондирования в этих областях применения, отличающееся тактическими характеристиками, точной компенсацией температуры, высокой пропускной способностью и компактной, легкой конструкцией. **Основные технические характеристики U4930** U4930 объединяет высокопроизводительный трехосевой MEMS-гироскоп и трехосевой MEMS-акселерометр. Он имеет внутреннюю калибровку и компенсацию во всем диапазоне рабочих температур (-40°C до +80°C) для смещения, масштабного коэффициента, ошибок неортогональности и чувствительных к ускорению составляющих. Гироскоп обеспечивает диапазон измерений от ±400°/с до ±500°/с (в зависимости от модели), со стабильностью смещения (сглаживание за 10 с) лучше 0,3°/ч и угловым случайным отклонением всего 0,02°/√ч. Акселерометр имеет диапазон ±30g, стабильность смещения лучше 50 мкг и случайное отклонение скорости ≤0,03 м/с/√ч. Модуль имеет размеры всего 64,8 × 47 × 35,3 мм и весит приблизительно 130 г, при этом потребляемая мощность в установившемся режиме составляет ≤2 Вт. Он поддерживает скорость передачи данных до 2000 Гц и отличается высокой производительностью, включая устойчивость к вибрации 6,06 г RMS и ударопрочность 500 г/1 мс. Эти характеристики демонстрируют, что U4930 соответствует стандартам тактического класса MEMS IMU, способного поддерживать точность измерений в суровых условиях, таких как высокая динамика, широкий диапазон температур и интенсивная вибрация, тем самым закладывая основу для его применения в различных сценариях. Анализ технической адаптации для типичных сценариев применения (1) Промышленные дроны: высокодинамичная система определения положения и инерциальная навигация Промышленные дроны требуют данных об ориентации в реальном времени с высокой частотой обновления (крен, тангаж и рыскание) для стабильного управления полетом и автономной навигации. Частота вывода данных U4930 2000 Гц обеспечивает точное определение переходных угловых движений фюзеляжа, а его угловое случайное блуждание (до 0,02°/√ч) эффективно подавляет скорость дрейфа интегрирования ориентации. Модуль поддерживает синхронизацию по времени с GNSS-приемниками (через ввод PPS и анализ сообщений GPRMC), что позволяет осуществлять интегрированную навигацию с нестрогой или строгой связью; он поддерживает непрерывность траектории за счет чисто инерциальной инерциальной навигации во время кратковременных перебоев в работе GNSS-сигнала — возможность, критически важная для таких задач, как инспекция линий электропередач и длительная геодезическая съемка. (2) Автономные транспортные средства: непрерывное позиционирование в сложных условиях эксплуатации Для автономных транспортных средств, работающих в условиях, где сигналы GNSS затруднены — например, в городских каньонах, туннелях и подземных паркингах — инерциальный измерительный блок (IMU) становится ключевым компонентом для инерциальной навигации. Стабильность смещения (0,3°/ч) и низкий уровень шума U4930 гарантируют, что дрейф положения остается в допустимых пределах в течение десятков секунд. Механизм компенсации в полном температурном диапазоне гарантирует стабильную работу, несмотря на колебания температуры в моторном отсеке (от -40°C до 80°C), а виброустойчивость 6,06g эффективно снижает помехи измерения, вызванные неровностями дороги и вибрацией двигателя. Многоуровневая линейка высокоточных датчиков (модели A, B и C) позволяет системам с уровнем автономности от L2+ до L4 — и с различными бюджетными ограничениями — получить доступ к инерциальным характеристикам, адаптированным к их конкретным потребностям. (3) Мобильное картографирование и проверка треков: высокоточная пространственно-временная синхронизация опорных точек Системы LiDAR, устанавливаемые на транспортных средствах или в воздухе, требуют от инерциальных измерительных блоков (IMU) высокоточных данных об ориентации и положении для обеспечения точности регистрации 3D-облака точек. Низкое угловое случайное смещение (≤0,02°/√ч) модуля U4930 напрямую приводит к уменьшению дрейфа облака точек, что особенно важно для задач сбора данных на больших расстояниях. Кроме того, его возможности дифференциального синхронного импульсного выхода TOV и ввода PPS обеспечивают строгую синхронизацию между моментами выборки IMU и сигналами GNSS с частотой один импульс в секунду (PPS), обеспечивая точные сигналы запуска для временной метки облака точек. При инспекции железнодорожных путей модуль может быть интегрирован с одометром и GNSS для формирования комбинированной измерительной системы, способной обнаруживать неровности пути с точностью до миллиметра. (4) Автономные подводные аппараты (АППА): Долгосрочная инерциальная навигация в условиях отсутствия GNSS Подводная среда исключает прием сигнала GNSS, вынуждая автономные подводные аппараты полностью полагаться на свои внутренние инерциальные системы для длительной оценки положения. Тактическая стабильность смещения гиромотора U4930 (до 0,3°/ч) и низкое угловое случайное смещение эффективно подавляют накопление ошибок ориентации с течением времени, тем самым увеличивая эффективную продолжительность работы аппарата под водой. Конструкция из алюминиевого сплава, ударопрочность (500 г) и широкий диапазон температур хранения (от -55°C до 85°C) обеспечивают устойчивость к механическим нагрузкам, связанным со сборкой и транспортировкой глубоководного оборудования. (5) Спутниковая связь в движении (SOTM): Замкнутая система стабильного слежения за антенной. В системах SOTM (Secure Time Tracking) для транспортных средств, кораблей или летательных аппаратов инерциальный измерительный блок (IMU) должен обеспечивать мгновенные изменения ориентации несущей с низкой задержкой для управления сервомеханизмами компенсации наведения антенны. Полоса пропускания U4930 ≥200 Гц обеспечивает быстрое отслеживание сигнала ориентации, а его дифференциальный интерфейс RS422 обеспечивает высокую устойчивость к помехам, что делает его подходящим для коммуникационных платформ, работающих в сложных электромагнитных условиях. В сочетании с внешней синхронизацией PPS он обеспечивает точную временную привязку для контура управления наведением антенны, гарантируя стабильность канала связи даже при резких поворотах или возмущениях, вызванных ветром и волнами. Расширение сценариев применения благодаря адаптации к окружающей среде. Модуль U4930 работает в диапазоне температур от -40°C до 80°C и поддерживает температуру хранения от -55°C до 85°C, обеспечивая надежный запуск и работу в условиях сильного холода, сильной жары и высокой влажности. Устойчивость к вибрации и ударам делает его пригодным не только для применения в транспортных средствах и летательных аппаратах, но и для использования на малых судах, беспилотных наземных транспортных средствах (БНТС) и в некоторых сценариях промышленной робототехники. Кроме того, модуль имеет время запуска ≤2 секунд и поддерживает обновление программного обеспечения на месте, что упрощает техническое обслуживание и функциональное обновление. Вкратце, инерциальный измерительный блок MEMS серии U4930, отличающийся тактическими характеристиками, точной компенсацией во всем диапазоне температур, высокоскоростным выводом данных и высокой адаптивностью к окружающей среде, идеально подходит для сложных задач, таких как промышленные дроны, автономное вождение, мобильное картографирование, подводная навигация и спутниковая связь в движении. Многоуровневые варианты точности предоставляют пользователям гибкость в балансе между стоимостью и производительностью. По мере развития инерциальных навигационных систем в направлении миниатюризации, низкого энергопотребления и высокой надежности, U4930 использует свои обширные технические характеристики для обеспечения надежной аппаратной основы для определения ориентации и автономного позиционирования на широком спектре мобильных платформ.
ЧИТАТЬ ДАЛЕЕ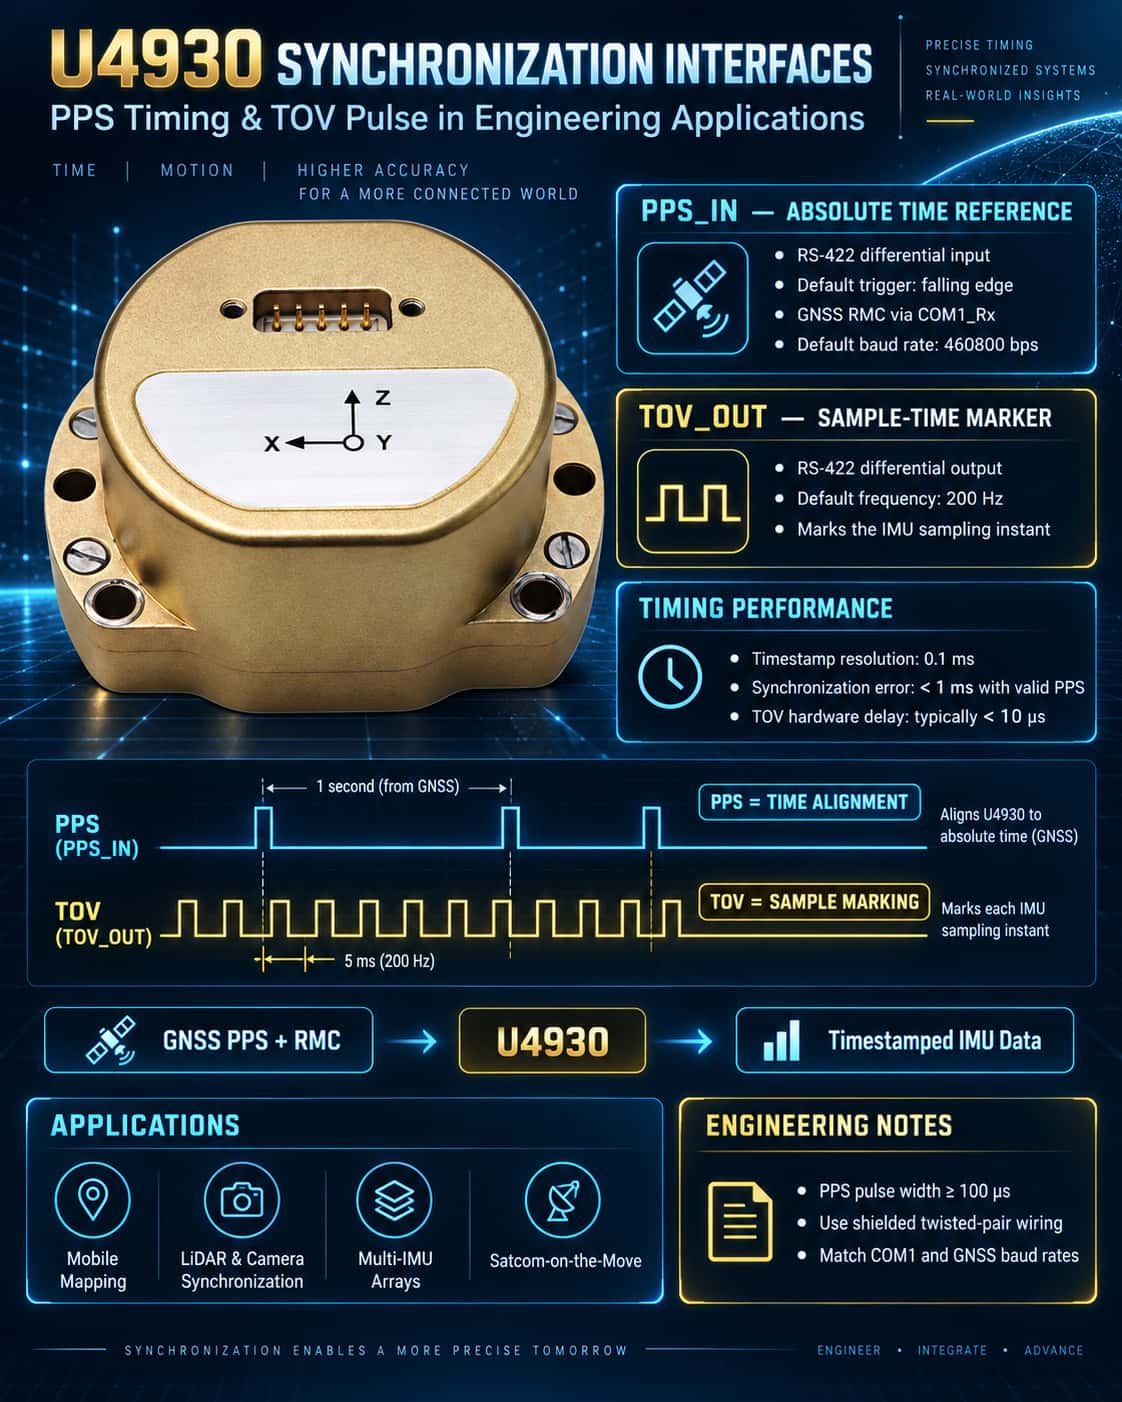
В интегрированных навигационных системах синхронизация времени является критически важным фактором, определяющим точность объединения данных. MEMS-инерциальный измерительный блок U4930 предлагает комплексные интерфейсы синхронизации — вход PPS и выход TOV — предназначенные для обработки внешнего эталонного значения времени и калибровки внутренних моментов дискретизации соответственно. Правильное использование этих интерфейсов значительно повышает точность синхронизации времени в системе, что делает устройство идеальным для приложений, требующих строгой согласованности часов, таких как рои БПЛА, мобильное картографирование и спутниковая связь в движении (SOTM). PPS_IN: «Сердечный ритм» внешнего источника времени. PPS (импульс в секунду) — это сигнал, предоставляемый глобальными навигационными спутниковыми системами (GNSS); его восходящий или нисходящий фронт соответствует точному началу секунды, как правило, с точностью до наносекунды. U4930 принимает внешний сигнал PPS (уровень RS-422) через дифференциальный интерфейс PPS_IN±, одновременно принимая сообщения GPRMC/GNRMC/GBRMC (скорость передачи по умолчанию: 460800 бит/с) от того же источника GNSS через интерфейс COM1_Rx±. Внутри системы в качестве триггера синхронизации используется спадающий фронт импульса PPS (конфигурация по умолчанию). При обнаружении действительного импульса IMU анализирует время UTC из последнего полученного сообщения RMC на COM1 и синхронизирует его с внутренним счетчиком, генерируя таким образом высокоточную внутреннюю метку времени (поле «Метка времени», разрешение 0,1 мс). Этот механизм гарантирует, что каждый кадр данных, выводимый IMU, содержит абсолютную метку времени, соответствующую системе GNSS, обеспечивая необходимую временную привязку для последующего слабого или сильного сопряжения с данными о положении и скорости GNSS. Рекомендации по применению в инженерной сфере:· Убедитесь, что уровни сигнала PPS соответствуют дифференциальному стандарту RS-422, чтобы избежать задержек, возникающих при однополярном преобразовании;· Рекомендуется использовать импульсную длительность PPS ≥100 мкс; крутизна спадающего фронта напрямую влияет на точность синхронизации;· Если GNSS-приемник выдает только однополярный сигнал PPS, то для подключения к интерфейсу PPS_IN± необходим дифференциальный преобразователь;· Система поддерживает настройку запуска по восходящему или нисходящему фронту сигнала PPS; пользователи могут настроить этот параметр через главный компьютер в зависимости от специфических характеристик модуля GNSS. TOV_OUT: "Маркер временной метки" для моментов выборки TOV (Time of Validity) — это дифференциальный синхронизирующий импульсный сигнал (TOV±), активно выводимый модулем U4930; его частота соответствует внутренней частоте дискретизации IMU (по умолчанию: 200 Гц). Передний или задний фронт этого импульса точно соответствует началу интервала дискретизации данных IMU, а уровни его дифференциального сигнала соответствуют стандарту RS-422. Основная ценность TOV заключается в возможности точного расчета временной задержки между моментами выборки IMU и временем получения данных внешними датчиками. Когда U4930 работает совместно с внешними устройствами (такими как камеры, LiDAR или сканеры), эти устройства могут захватывать импульс TOV и записывать свои локальные временные метки. Сопоставляя это с внутренней временной меткой, содержащейся в кадре данных IMU, пользователи могут рассчитать точную временную задержку и применить компенсацию интерполяции во время постобработки данных или объединения данных с датчиков в реальном времени. Типичные сценарии применения:· Мобильные картографические системы: синхронизация инерциального измерительного блока (IMU) с лазерным сканером; TOV используется для калибровки временной метки ориентации, соответствующей конкретным линиям сканирования.· Визуальная навигация БПЛА: TOV запускает экспозицию камеры, обеспечивая выравнивание изображений и данных об ориентации на уровне миллисекунд.· Многоблочные массивы IMU: синхронное получение сигналов TOV от нескольких блоков U4930 для обеспечения синхронизации тактовой частоты между несколькими узлами. Механизм работы и инженерные аспекты (1) Взаимосвязь между PPS и TOV: PPS используется для «синхронизации времени», а TOV — для «маркировки». Хотя они работают независимо, их совместное использование позволяет точно отслеживать моменты выборки относительно глобальной временной привязки. (2) Согласованность скорости передачи данных: скорость передачи данных по умолчанию для входных данных GNSS на COM1_Rx соответствует скорости передачи данных на выходе IMU (обе скорости составляют 460800 бит/с). Если скорость передачи данных на выходе изменяется, скорость передачи данных модуля GNSS должна быть соответствующим образом обновлена; в противном случае, обработка RMC-сообщений невозможна. (3) Анализ временной метки кадра данных: Поле «Временная метка» в протоколе (байты 35–38; коэффициент преобразования: 0,1 мс) представляет собой значение внутреннего счетчика. Когда активна синхронизация PPS, это значение периодически корректируется, что приводит к ошибке менее 1 мс. Если сигнал PPS не подключен, значение зависит от внутреннего кварцевого генератора для синхронизации, что приводит к кумулятивному дрейфу. (4) Компенсация задержки TOV: Выход TOV влечет за собой присущую аппаратную задержку (обычно
ЧИТАТЬ ДАЛЕЕ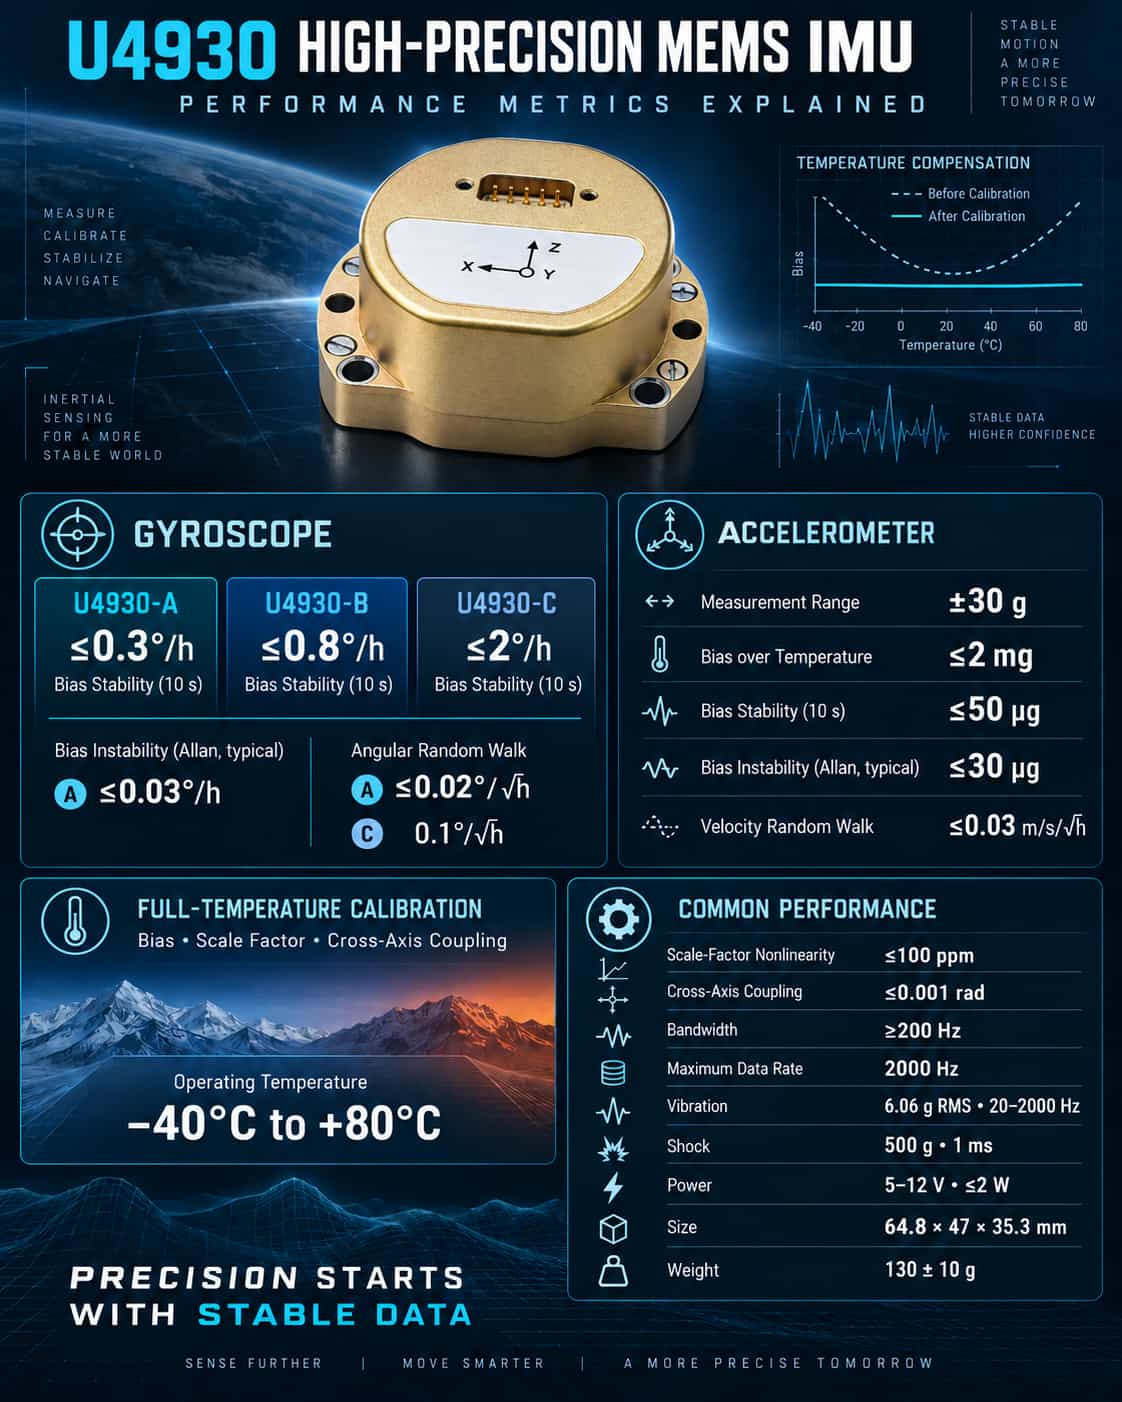
Являясь основным датчиком для инерциальной навигации и управления, параметры производительности инерциального измерительного блока (IMU) напрямую определяют верхние пределы точности определения ориентации системы и навигационного позиционирования. Благодаря различным классификациям моделей и возможностям калибровки в полном диапазоне температур, серия MEMS IMU U4930 предлагает варианты производительности, адаптированные к различным сценариям применения. В данной статье представлен систематический анализ ключевых показателей производительности этой серии. 1. Характеристики гироскопа: точность определяет стабильность ориентации. Стабильность смещения гироскопа является ключевым показателем для измерения долговременного углового дрейфа. Модель U4930-A обеспечивает ≤0,3°/ч (10 с), в то время как модель B предлагает ≤0,8°/ч, а модель C — ≤2°/ч. Для судов или дронов, требующих постоянной точности курса в течение длительных периодов времени, модель A явно имеет преимущество; напротив, для коммерческих транспортных средств, чувствительных к стоимости, где допустима периодическая перекалибровка, достаточно моделей B или C. Нестабильность смещения (характеризующаяся дисперсией Аллана) отражает предельный уровень шума. Типичное значение модели А, равное ≤0,03°/ч, указывает на минимальный угловой дрейф в идеальных статических условиях, что делает ее пригодной для высокоточной съемки и инспекции железнодорожных путей. Случайное угловое блуждание (ARW) влияет на накопление угловых ошибок в динамических условиях. Показатель ARW модели A ≤0,02°/√ч значительно превосходит показатель модели C 0,1°/√ч, что обеспечивает лучшую производительность в сценариях управления полетом, связанных с сильной вибрацией или быстрым маневрированием. Примечательно, что все три модели обладают нелинейностью масштабного коэффициента ≤100 ppm, межосевой связью ≤0,001 рад и полосой пропускания ≥200 Гц. Эти характеристики обеспечивают быстрое реагирование и минимальные межосевые помехи, что соответствует требованиям большинства приложений управления в реальном времени. 2. Характеристики акселерометра: баланс между стабильностью и чувствительностью. Вся серия U4930 имеет диапазон измерения акселерометра ±30g, охватывающий типичные диапазоны маневрирования транспортных средств, судов и дронов. Ключевые характеристики включают в себя смещение при полной температуре ≤2 мг, стабильность смещения ≤50 мкг (10 с), нестабильность смещения ≤30 мкг (типичное значение Аллана) и случайное блуждание скорости ≤0,03 м/с/√ч; эти показатели относят серию к высокопроизводительным датчикам на основе MEMS. Для инерциальных навигационных систем стабильность смещения акселерометра напрямую влияет на суммарную ошибку в расчетах скорости и положения. Стабильность 50 мкг гарантирует, что ошибки скорости остаются на низком уровне в течение одного часа чисто инерциальной навигации, что делает его подходящим для навигации во время кратковременных перебоев в передаче сигнала GNSS. 3. Экологическая адаптивность и физические характеристики Вся серия U4930 поддерживает диапазон рабочих температур от -40°C до +80°C и проходит калибровку во всем диапазоне температур для компенсации смещения, масштабного коэффициента и перекрестной связи. Она демонстрирует превосходную механическую прочность, с устойчивостью к вибрации 6,06g (среднеквадратичное значение, 20–2000 Гц) и ударам 500g/1 мс. Ключевые характеристики включают напряжение питания 5–12 В, потребляемую мощность в установившемся режиме ≤2 Вт, время запуска ≤2 с, максимальную скорость передачи данных 2000 Гц, габариты 64,8 × 47 × 35,3 мм и вес 130 ± 10 г, обеспечивая баланс между миниатюризацией и низким энергопотреблением. 4. Рекомендации по выбору и краткое изложение. · U4930-A: Подходит для приложений, требующих чрезвычайно высокой производительности в отношении смещения и случайного блуждания, таких как мобильное картографирование, высокоточная подводная навигация и спутниковая связь в движении (SOTM).· U4930-B: Подходит для применений средней точности, таких как определение положения БПЛА, контроль траектории полета и измерение положения судов.· U4930-C: Подходит для экономичных применений, допускающих больший дрейф, таких как системы управления полетом и эталонные инерциальные измерительные блоки для коммерческих автомобилей. В целом, серия U4930 максимально раскрывает потенциал технологии MEMS благодаря полной температурной калибровке и модульной конструкции. При выборе модели пользователям следует в первую очередь учитывать, соответствуют ли стабильность смещения гироскопа и угловое случайное блуждание требованиям к точности навигации в долгосрочной перспективе, а также оценивать полосу пропускания и ударопрочность в условиях вибрации окружающей среды. Правильное соответствие технических характеристик требованиям обеспечивает оптимальный баланс между производительностью и стоимостью.
ЧИТАТЬ ДАЛЕЕ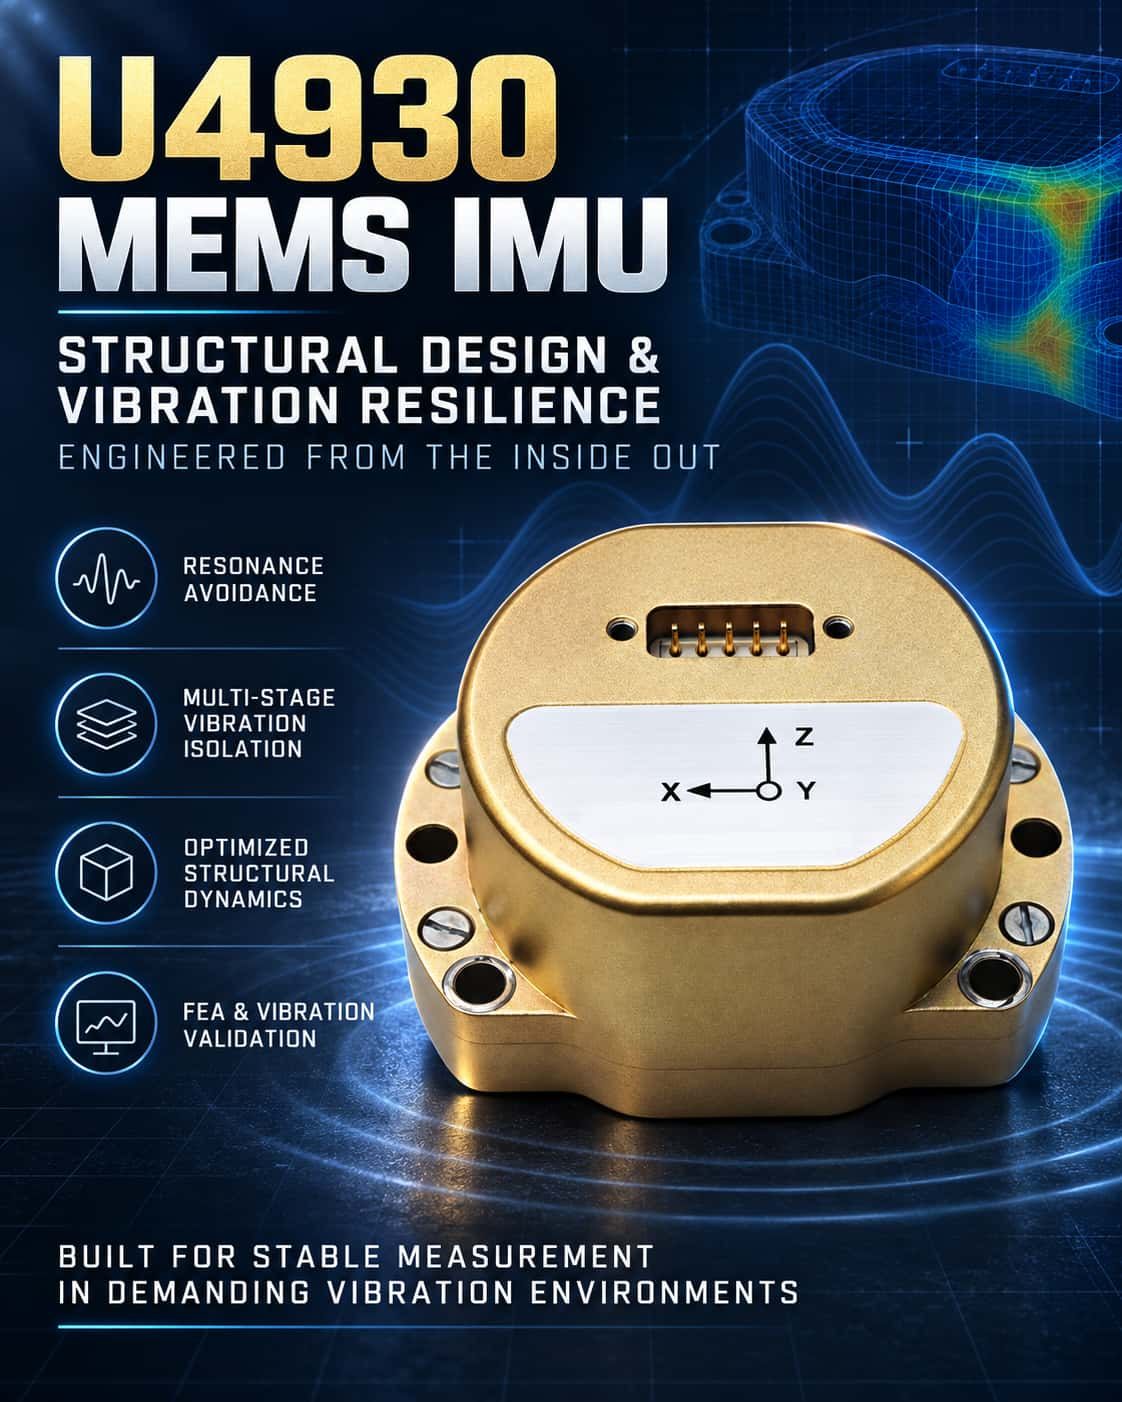
Инерциальные измерительные блоки на основе микроэлектромеханических систем (MEMS IMU) широко используются в таких областях, как навигация и управление ориентацией; однако вибрационная среда может значительно снизить точность их измерений. Исследования показывают, что внешние вибрации могут вызывать серьезные отклонения выходных сигналов в MEMS-гироскопах и даже приводить к усталости конструкции или разрушению. Следовательно, рациональное проектирование конструкции и оптимизация виброустойчивости на системном уровне имеют решающее значение для повышения адаптивности MEMS IMU к окружающей среде. **Механизмы вибрационных помех и цели проектирования** Основная причина чувствительности MEMS-инерциальных измерительных блоков (IMU) к вибрациям кроется в принципах их работы. Взяв в качестве примера гироскоп, можно сказать, что его работа основана на связи между режимами управления и измерения; если внешние вибрации воздействуют на эти режимы, они напрямую приводят к ошибкам на выходе. Более того, структурный резонанс, вызванный вибрацией, усиливает этот эффект. Поэтому при проектировании конструкции преследуются две основные цели: во-первых, предотвращение резонанса с помощью модального анализа для обеспечения того, чтобы собственные частоты конструкции оставались вдали от частотных диапазонов, где концентрируется энергия вибрации; и во-вторых, изоляция вибрации путем включения виброизоляционных элементов вдоль пути передачи для ослабления энергии вибрации, достигающей чувствительных компонентов. **Ключевые стратегии проектирования конструкций** Современные подходы к проектированию конструкций в основном следуют двум техническим направлениям: Во-первых, конструкции виброизоляции на системном уровне. Системы виброизоляции создаются путем встраивания изоляторов (таких как резиновые прокладки или металлические пружины) между инерциальным измерительным блоком (IMU) и платформой, или между внутренним сердечником и внешним корпусом. Исследования показывают, что для соответствия требованиям к компактным размерам MEMS IMU можно использовать многоступенчатые конструкции изоляции — например, размещение трех уровней демпфирующих прокладок (корпус — сердечник — измерительный узел) и использование градиентов жесткости для достижения поэтапного ослабления. Более совершенные решения используют механизмы развязки движения для создания шестистепенных систем изоляции, тем самым подавляя эффекты вибрационной связи, вызванные асимметрией изолятора. В типичных приложениях использование двухступенчатой решетчатой изоляционной конструкции в сочетании с резервным многосенсорным 3D-креплением может снизить среднеквадратичное значение (RMS) выходной угловой скорости более чем на 88% в условиях вибрационного спектра полета. Во-вторых, оптимизация чувствительных структур. На уровне микросхемы виброустойчивость может быть повышена непосредственно у источника вибрации за счет использования высокосимметричных конструкций (таких как восьмимассовые или кольцевые структуры), которые используют дифференциальные принципы для подавления синфазных вибрационных помех, или за счет использования одномассовой трехосной конструкции гироскопа с центральным якорем и симметричными гибкими подшипниками. Проверка конструкции и оценка производительности Метод конечных элементов (МКЭ) является наиболее важным инструментом проверки в этой области. Модальный анализ позволяет рассчитать собственные частоты для оценки рисков резонанса, в то время как анализ частотной характеристики и случайных вибраций прогнозирует реакции ускорения при определенных значениях спектральной плотности мощности, обеспечивая основу для итераций проектирования. Экспериментальная проверка обычно включает калибровку и вибрационные испытания. Например, одна оптимизированная конструкция, использующая такие методы, как добавление опорных балок и уменьшение фиксированных пролетов, более чем вдвое повысила вибростойкость инерциального измерительного блока (ИМБ) по сравнению с исходной конструкцией; другой облегченный ИТБ продемонстрировал превосходную вибростойкость наряду с высокой точностью во время вибрационных испытаний. В заключение, виброустойчивость MEMS-инерциальных измерительных блоков (IMU) — это проблема системного уровня, требующая подхода, учитывающего структурную динамику, и комплексного применения таких методов, как модальный анализ, проектирование виброизоляции и оптимизационное моделирование. Применение принципов «избегания резонанса» и «эффективной виброизоляции» в качестве основных принципов проектирования открывает эффективный путь для разработки высоконадежных MEMS-инерциальных измерительных блоков. В перспективе достижения в материаловении и алгоритмах управления позволят MEMS-инерциальным измерительным блокам сохранять работоспособность во все более экстремальных вибрационных условиях, открывая более широкие перспективы применения.
ЧИТАТЬ ДАЛЕЕ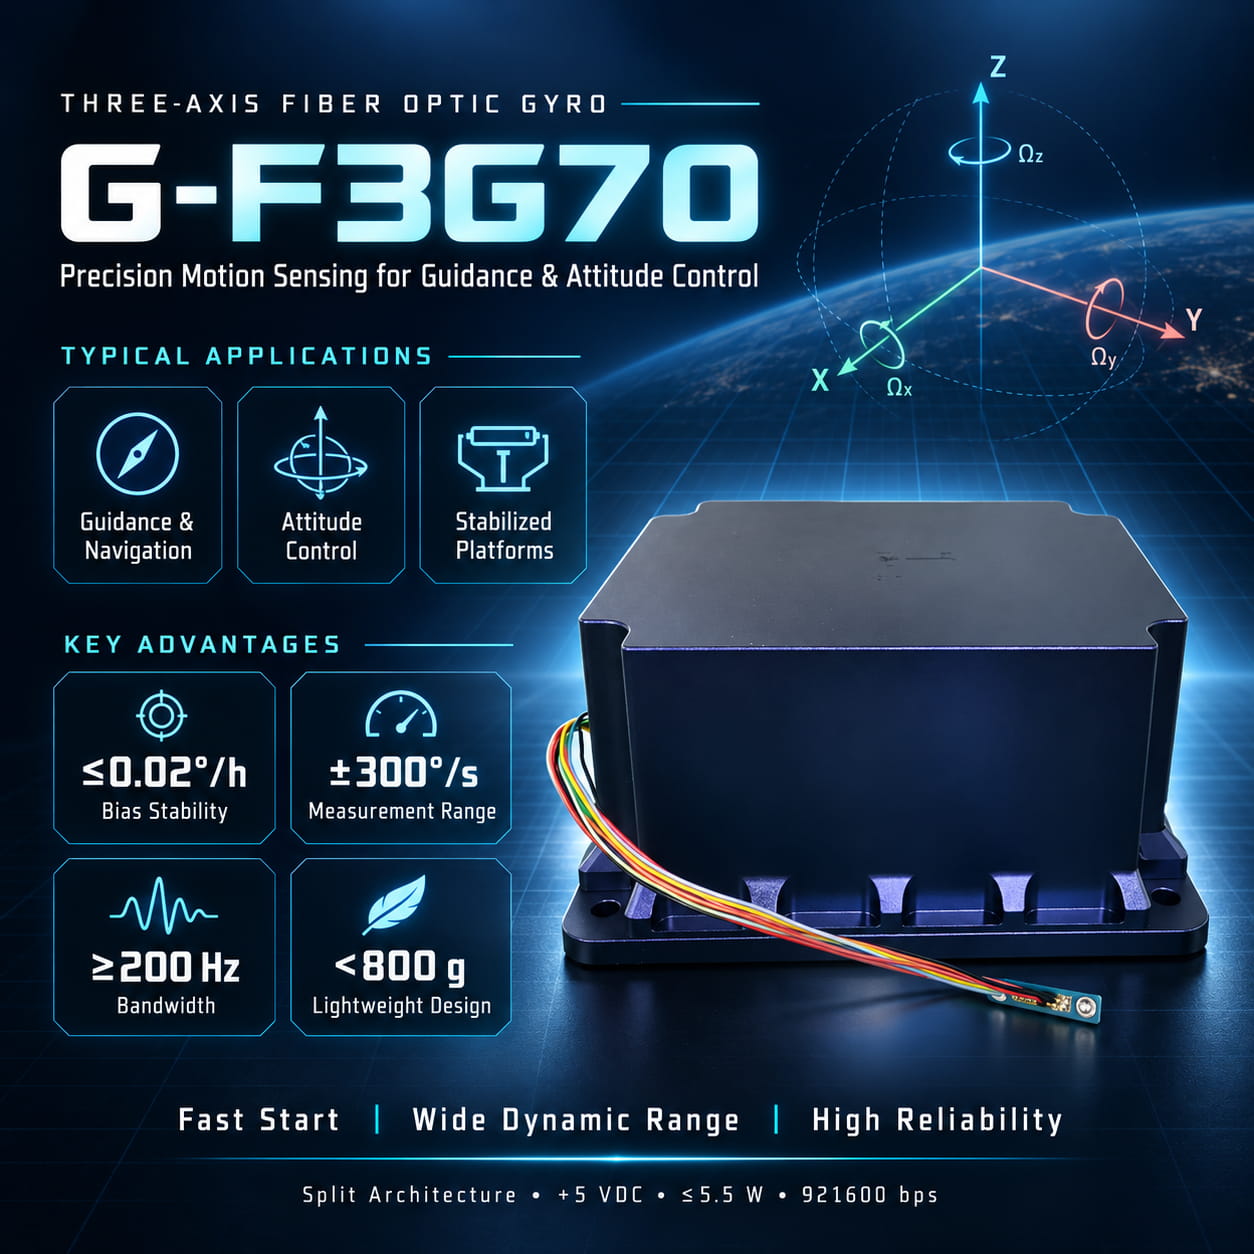
Основное применение: наведение и управление положением. Трехосевой волоконно-оптический гироскоп G-F3G70 специально разработан для систем навигации, наведения и управления ориентацией средней и высокой точности. Он служит важнейшим сенсорным элементом, обеспечивающим высокоточные удары и управление полетом тактического оружия, такого как малокалиберные ракеты и управляемые бомбы. Благодаря интеграции возможностей измерения угловой скорости по трем осям, он точно определяет трехмерные изменения ориентации и угловое движение носителя в реальном времени. Он предоставляет важные данные бортовому компьютеру управления полетом, обеспечивая стабильный полет платформы по заданной траектории и точное поражение цели. Технические преимущества: высокая точность и высокая надежность. Будучи полностью твердотельным гироскопом, G-F3G70 унаследовал присущие волоконно-оптическим гироскопам преимущества: быстрый запуск, широкий динамический диапазон и высокую надежность. Его превосходные характеристики полностью соответствуют требованиям навигационных и систем управления:· Превосходная стабильность смещения: модель G-F3G70-C обеспечивает стабильность смещения ≤0,02°/ч (сглаживание за 10 секунд), гарантируя точное и стабильное определение положения во время длительных полетов.· Высокая динамика и высокая чувствительность: Изделие обладает динамическим диапазоном измерения ±300°/с и полосой пропускания ≥200 Гц, что позволяет точно отслеживать изменения положения во время высокоскоростного полета с высокой маневренностью. Кроме того, пороговое значение и разрешение ≤0,01°/ч обеспечивают высокую чувствительность системы к мельчайшим угловым движениям.· Адаптируемость к суровым условиям эксплуатации: устройство поддерживает диапазон рабочих температур от -45°C до +65°C и отличается легкой конструкцией (менее 800 г). В сочетании с присущей FOG ударопрочностью и виброустойчивостью, оно идеально подходит для сложных условий эксплуатации, например, в системах, размещаемых на ракетах. Простота интеграции системы G-F3G70 использует интегрированную оптико-электронную компоновку с раздельной структурой, что обеспечивает компактный форм-фактор и простоту установки. Электронный модуль имеет размеры 60×60×24 мм, а головка датчика — Φ67 мм×17,5 мм. Он включает в себя четко обозначенные монтажные отверстия M3×4 и Φ2,7×8, что облегчает интеграцию в системы вооружения с ограниченным пространством. Изделие работает от стандартного источника питания +5 В с потребляемой мощностью в установившемся режиме ≤5,5 Вт и выдает оцифрованные данные об угловой скорости и температуре через высокоскоростной последовательный порт (921600 бит/с, четная четность), что значительно упрощает проектирование электрического и коммуникационного интерфейса пользователя.
ЧИТАТЬ ДАЛЕЕ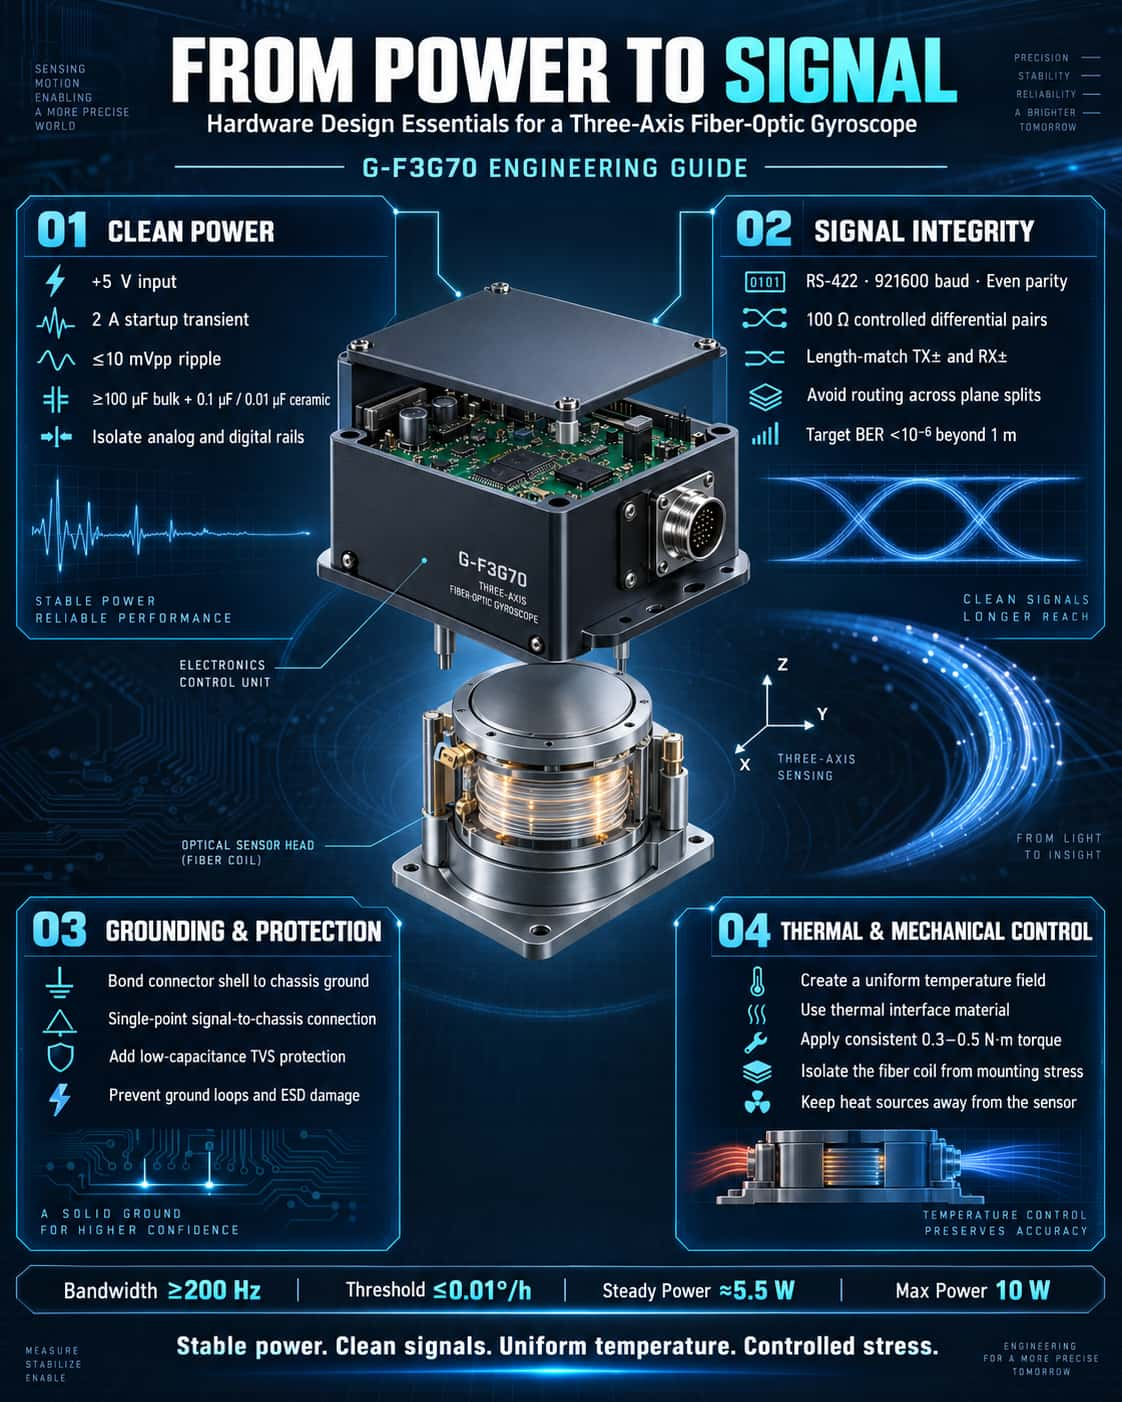
Благодаря таким преимуществам, как твердотельная конструкция, быстрый запуск, широкий динамический диапазон и высокая надежность, трехосевые волоконно-оптические гироскопы (ВОГ) играют важнейшую роль в малогабаритных ракетах, управляемых бомбах и высокоточных системах управления ориентацией. Однако для полного раскрытия их потенциала требуется тщательное внимание к проектированию оборудования, особенно в отношении источников питания, сигнальных цепей и компоновки интерфейсов. На примере трехосевого ВОГ G-F3G70 в данной статье рассматриваются ключевые аспекты проектирования с инженерной точки зрения. 1. Проектирование источников питания: низкий уровень шума и низкая переходная характеристика как первостепенные факторы. Стабильность смещения гироскопа и коэффициент случайного отклонения углов (ARW) напрямую зависят от качества источника питания. Для работы G-F3G70 требуется источник питания +5 В; мгновенный пусковой ток может достигать 2 А, а потребляемая мощность в установившемся режиме составляет приблизительно 5,5 Вт (пиковая мощность достигает 10 Вт во всем диапазоне температур). При проектировании следует сосредоточиться на следующем:· Малошумящие LDO или посткаскадная DC-DC фильтрация: пульсации при переключении должны контролироваться в пределах 10 мВ (пиковое значение), особенно в диапазоне частот от 100 Гц до 1 МГц, чтобы предотвратить их влияние на цепь обработки сигнала и ухудшение характеристик случайного углового блуждания.· Достаточная развязывающая емкость: на входах разъема (контакты 5 и 13 J30-15ZKP) следует разместить высокоемкостные танталовые конденсаторы (≥100 мкФ) в сочетании с высокочастотными керамическими конденсаторами (0,1 мкФ и 0,01 мкФ, соединенными параллельно). Это гарантирует, что система сможет выдержать скачок пускового тока в 2 А и предотвратит падение напряжения, которое может вызвать перезагрузку или аномалии данных.· Изоляция силовой и заземляющей плоскостей: рекомендуется одноточечное соединение — с использованием ферритового стержня или резистора с низким сопротивлением — между цифровым источником питания (сторона интерфейса) и аналоговым источником питания (внутренняя схема обработки сигнала гироскопа). Это предотвращает излучение цифрового шума через силовые линии и его влияние на чувствительные оптоэлектронные компоненты обнаружения. 2. Интерфейс сигнала: дифференциальная передача и надежное заземление. Прибор G-F3G70 использует последовательный интерфейс RS-422 со скоростью передачи данных 921 600 бод и четной четностью. Выходные данные включают угловые скорости по трем осям (32-битные знаковые целые числа) и три показания температуры (16-битные знаковые целые числа с разрешением 1/16). Рекомендации по проектированию оборудования:· Строгое согласование длины дифференциальных пар: сигналы TX+/TX- и RX+/RX- должны передаваться в виде дифференциальных пар с контролируемым импедансом (обычно 100 Ом). Избегайте передачи через разделенные плоскости, чтобы подавить синфазные помехи и обеспечить частоту ошибок по битам (BER) менее 10⁻⁶ для передачи на большие расстояния (>1 м).· Экранирование и заземление: Корпус разъема должен быть подключен к заземлению шасси (PE), а сигнальное заземление (GND) подключается к PE в одной точке через параллельную RC-цепь (например, 10 Ом + 0,1 мкФ). Это предотвращает возникновение помех промышленной частоты из-за контуров заземления, которые могут ухудшить повторяемость смещения (спецификация: ≤0,03–0,05°/ч).· Защита от электростатического разряда: для предотвращения повреждения внутренних микросхем драйверов RS-422 в результате горячего подключения или электростатического разряда на всех выводах интерфейса (особенно R+/R-) необходимо установить TVS-диоды (например, SMCJ5.0CA). 3. Механическая структура и терморегулирование: температурные градиенты определяют стабильность смещения. Прибор G-F3G70 демонстрирует стабильность смещения 0,10–0,15°/ч при изменяющихся температурах (1°C/мин), что указывает на то, что основным источником погрешности являются температурные градиенты. К передовым инженерным практикам относятся:· Теплопроводность в месте крепления: как корпус схемы (60×60×24 мм), так и головка датчика (Φ67×17,5 мм) должны плотно прилегать к монтажной конструкции. Для снижения теплового сопротивления и обеспечения равномерного температурного поля по всему устройству рекомендуется использовать термопасту, что предотвратит изменение показателя преломления в оптоволоконной катушке из-за локальных перегревов.· Изоляция напряжений: Момент затяжки крепежных отверстий (M3×4 и Φ2,7×8) должен быть постоянным (рекомендуется: 0,3–0,5 Н·м). Чрезмерное механическое напряжение, передаваемое через корпус на волоконно-оптическую катушку, может вызвать двулучепреломление, что приводит к увеличению дрейфа смещения. Для изоляции напряжений рекомендуется использовать гибкие шайбы или уплотнительные кольца. 4. Выбор схемы и разъемов: определение потока сигнала Распиновка разъема J30-15ZKP четко определяет подключение питания (красный/черный) и последовательного порта (желтый/оранжевый/синий/зеленый). Ключевые моменты компоновки включают:· Разделение высокого и низкого напряжения: проложите линию питания +5 В (красная) и сигнальные линии (желтая/синяя) на отдельных слоях печатной платы или с достаточным расстоянием между ними (≥3W, где W — ширина дорожки), чтобы минимизировать влияние магнитного поля источника питания на дифференциальные сигналы.· Схема подключения датчика температуры: Хотя три температурных канала (внутренние сигналы, выводимые в виде данных) не требуют внешней обработки, пользователи, выполняющие калибровку, должны убедиться, что никакие источники тепла (например, мощные резисторы) не излучают тепло непосредственно на корпус гироскопа; в противном случае отклонения между показаниями температуры и фактической температурой окружающей среды поставят под угрозу точность модели компенсации. Вкратце, аппаратная конструкция трехкоординатного волоконно-оптического гироскопа включает в себя гораздо больше, чем просто подключение питания и считывание последовательных данных. От переходных процессов в источнике питания и целостности дифференциального сигнала до управления температурой и снятия механических напряжений — каждый аспект тесно связан с основными показателями производительности, такими как стабильность смещения, повторяемость и случайное блуждание. Придерживаясь этих рекомендаций и используя подробные технические характеристики из руководства G-F3G70 (например, полоса пропускания ≥200 Гц, пороговое значение ≤0,01°/ч), система может надежно обеспечивать измерение угловой скорости навигационного класса в реальных условиях эксплуатации, предоставляя надежную основу данных для приложений управления с высокой динамикой.
ЧИТАТЬ ДАЛЕЕ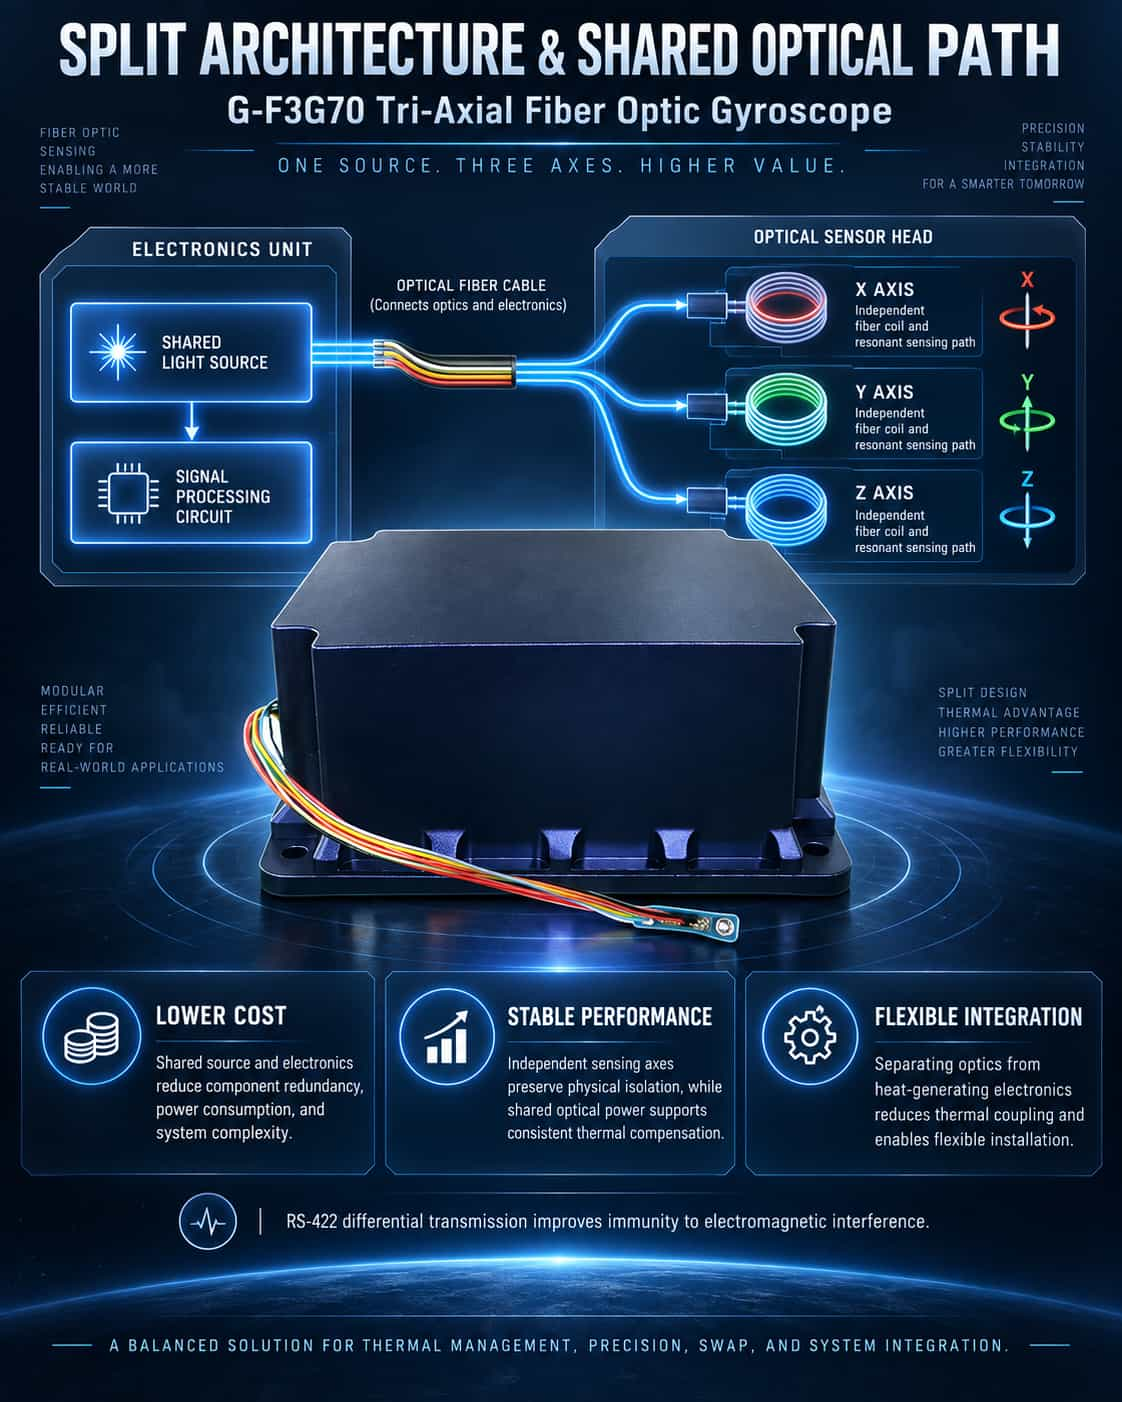
Ключевым техническим требованием к трехосевому волоконно-оптическому гироскопу (ВОГ) является интеграция трех измерительных осей — для измерения угловых скоростей по осям X, Y и Z соответственно — в минимально возможном объеме, при этом обеспечивая независимость трех осей и отсутствие взаимных помех. Трехосевой волоконно-оптический гироскоп G-F3G70 использует технический подход, при котором источник света и схема обработки сигнала являются общими для всех трех осей, но каждая ось сохраняет свою собственную независимую волоконную катушку и резонансную полость. Проще говоря: хотя источник света и схема являются общими, ядро датчика для каждой оси остается независимым. Основные преимущества этого подхода включают в себя сокращение количества избыточных компонентов, снижение общего энергопотребления и стоимости, а также устранение перекрестных помех между тремя отдельными наборами схем. Кроме того, использование одного источника света обеспечивает стабильную оптическую мощность по всем трем осям, что облегчает унифицированное моделирование для алгоритмов температурной компенсации. Разделенная архитектура: разделение схем и оптики. Наиболее характерной конструктивной особенностью G-F3G70 является разделение электронного блока и сенсорной головки, соединенных кабелем. Каково инженерное обоснование такой разделенной конструкции? Основные компоненты волоконно-оптического гироскопа — такие как источник света, детектор, модулятор и волоконная катушка — являются оптическими устройствами, чрезвычайно чувствительными к колебаниям температуры и механическим нагрузкам. В отличие от них, электронная часть, отвечающая за обработку сигналов, управление питанием и интерфейсы связи, выделяет тепло во время работы. Если бы оптические компоненты и схемы были плотно упакованы в одном корпусе, тепло, выделяемое электроникой, передавалось бы непосредственно на волоконную катушку. Это создало бы локальные температурные градиенты, приводящие к термически индуцированным ошибкам нереципрокности — одному из основных источников ошибок в волоконно-оптических гироскопах. Разделенная конструкция физически отделяет источник тепла (электронику) от чувствительных элементов (оптических компонентов), что принципиально снижает эффекты тепловой связи. Кроме того, раздельная конструкция обеспечивает большую гибкость при интеграции системы. Электронный блок и головка датчика могут быть установлены в разных местах на основной платформе: головка датчика может быть размещена ближе к центру тяжести платформы для точного определения углового движения, а электронный блок может быть расположен в более просторном месте или с лучшим теплоотводом. Соединенные гибким кабелем, два блока не ограничивают друг друга в положении или ориентации при установке. Компромиссы в проектировании и компенсация последствий разделения конструкции. Раздельная конструкция имеет свои недостатки. Когда схема отделена от датчика, слабые сигналы, передаваемые по кабелям, становятся восприимчивыми к электромагнитным помехам; поэтому G-F3G70 использует дифференциальную передачу сигналов RS-422 для внешней связи, обеспечивая высокое подавление синфазных помех и надежную защиту от них. Кроме того, внутри головки датчика выполняется предварительное усиление и фильтрация сигнала, что гарантирует адекватное соотношение сигнал/шум выходного сигнала. Кроме того, раздельная конструкция предъявляет более строгие требования к точности установки. Монтажная поверхность электронного блока и установочный выступ головки датчика должны быть точно выровнены относительно опорной точки несущей конструкции; любое угловое смещение напрямую приводит к ошибкам неортогональности между тремя осями, что снижает точность определения севера и ухудшает результаты навигационного решения. Краткое изложение логики проектирования Основная логика проектирования архитектуры G-F3G70, включающая общий оптический тракт для трех осей в сочетании с раздельной структурой блока, может быть кратко описана следующим образом: ` Использование одного источника света и общей схемы по трем осям позволяет снизить энергопотребление, стоимость и сложность, обеспечивая при этом согласованность по всем осям;` Независимые оси измерения — обеспечивают физическую независимость трехосевой функции измерения, предотвращая связь движений и перекрестные помехи сигнала;` Физическое разделение оптики и электроники — изолирует источники тепла и защищает оптические компоненты от термических и механических воздействий;` Установка в сплит-системе обеспечивает повышенную гибкость — учитывает пространственные ограничения различных производителей и упрощает интеграцию системы. В целом, эта конструкция не просто эстетична, но и решает два фундаментальных противоречия в проектировании волоконно-оптических гироскопов: компромисс между теплоотводом и точностью, а также конфликт между размером компонентов и гибкостью установки. Благодаря использованию раздельной архитектуры в качестве оптимального инженерного компромисса, G-F3G70 обеспечивает среднюю и высокую точность, одновременно отвечая комплексным требованиям к размеру, весу, энергопотреблению и надежности, предъявляемым навигационными и системами наведения тактического класса.
ЧИТАТЬ ДАЛЕЕ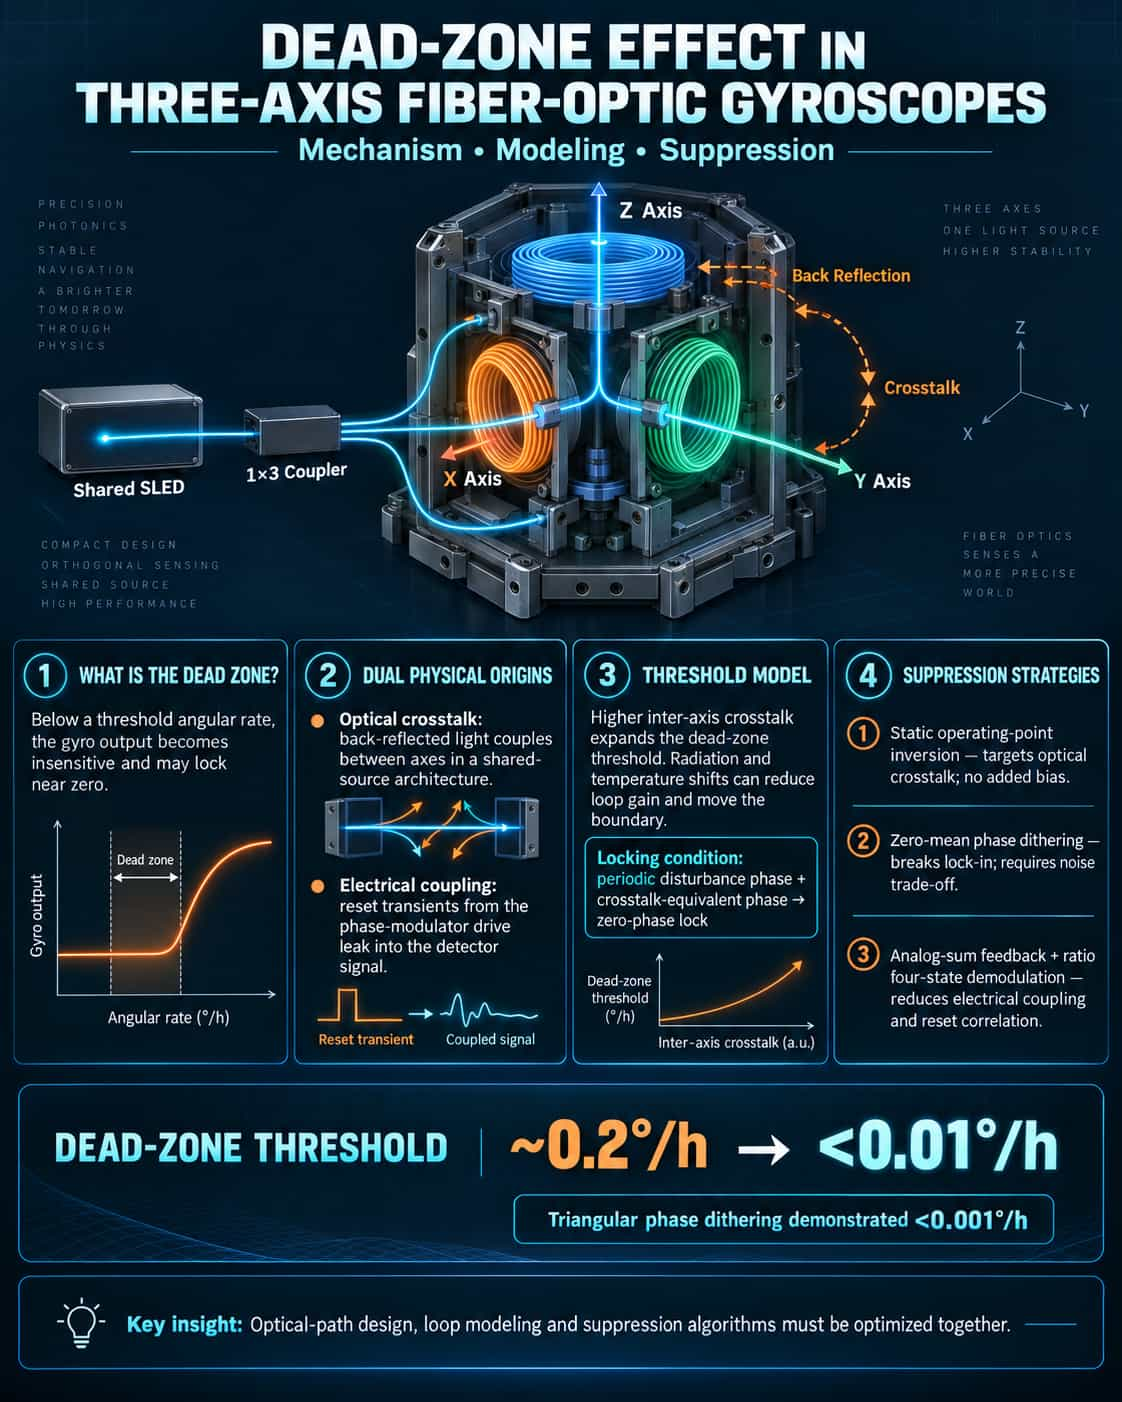
Поскольку трехосевые волоконно-оптические гироскопы (ВОГ) все чаще стремятся к миниатюризации и высокой точности, эффект «мертвой зоны», вызванный межосевыми оптическими перекрестными помехами, стал критическим узким местом, ограничивающим производительность при измерениях с низкой угловой скоростью. Мертвая зона возникает, когда выходной сигнал гироскопа перестает реагировать на изменения входной угловой скорости ниже определенного порогового значения. Для таких приложений, как управление ориентацией спутника, требующих работы вблизи нулевой угловой скорости, нелинейная ошибка смещения, вносимая мертвой зоной, напрямую снижает точность системы. В данной статье рассматривается проблема межосевых оптических перекрестных помех в трехосевых ВОГ, использующих архитектуру с общим источником света; анализируются лежащие в основе физические механизмы, количественно оценивается влияние на пороговые характеристики и проводится сравнительная оценка существующих основных стратегий смягчения этой проблемы. **Физические причины возникновения мертвой зоны и модель межосевых оптических перекрестных помех** Мертвая зона — это нелинейный эффект, характерный для цифровых волоконно-оптических гироскопов с замкнутым контуром управления. Традиционно основным источником помех, вызывающих мертвую зону, считается электрическая перекрестная связь ступенчатого напряжения, подаваемого на фазовый модулятор, с сигналом детектора. Однако в трехкоординатной архитектуре с общим источником проблема сложнее: один источник на основе сверхлюминесцентного диода (SLD) одновременно управляет тремя ортогональными осями после разделения с помощью разветвителя 1×3. Отраженный свет создает каналы оптических перекрестных помех между осями; при низких угловых скоростях эти перекрестные помехи оптической интенсивности накладываются на интенсивность помех, потенциально подавляя полезный сигнал. Для количественной характеристики этого эффекта в одном исследовании был предложен метод возбуждения с разомкнутой петлей для измерения коэффициентов перекрестных помех оптического обратного отражения между осями. Включение этих коэффициентов в модель управления с замкнутой петлей показывает, что увеличение коэффициента перекрестных помех приводит к мультипликативному расширению порога гироскопа, что непосредственно приводит к расширению зоны нечувствительности. Этот механизм можно формализовать следующим образом: когда фаза периодического возмущения в канале обратной связи и эквивалентная фаза перекрестных помех удовлетворяют определенным условиям, система входит в зону нечувствительности, и фаза выходного сигнала синхронизируется с нулем. **Количественная характеристика пороговых значений мертвой зоны** Влияние мертвой зоны на систему заключается не только в существовании «нечувствительного диапазона», но и в том, что границы этого диапазона динамически смещаются из-за таких факторов окружающей среды, как космическое излучение и колебания температуры. Космическое излучение вызывает снижение мощности источника света и увеличение потерь в волокне, тем самым уменьшая коэффициент усиления системы (K₁) и расширяя диапазон мертвой зоны. Экспериментальные данные показывают, что порог мертвой зоны некомпенсированного трехосного гироскопа может достигать порядка 0,2°/ч, что неприемлемо для высокоточных приложений, требующих разрешения чрезвычайно малых угловых скоростей. Следует отметить, что мертвая зона возникает по нескольким причинам. Помимо межосевых оптических перекрестных помех, еще одной существенной причиной является электрическая перекрестная связь. Аналоговый управляющий сигнал фазового модулятора, подвергающийся сбросу через цифровую ступенчатую обратную связь, генерирует различные режимы работы; возникающие перекрестные помехи, проявляющиеся в виде изменений амплитуды и фазы выходного сигнала детектора, становятся особенно выраженными во время переходов состояний в четырехстадийной схеме модуляции. Поскольку эти два механизма часто действуют одновременно в трехосевых системах, моделирование мертвой зоны требует учета как оптических, так и электрических параметров. Сравнительный анализ схем подавления Для устранения вышеупомянутых причин образования «мертвых зон» были разработаны три основные стратегии подавления, каждая из которых отличается по механизму действия и эффективности: Метод статического переключения рабочей точки (переключения смещения). Этот метод, воздействуя на физическую причину межосевых оптических перекрестных помех, активно переключает статическую рабочую точку гироскопа таким образом, чтобы сигнал перекрестных помех больше не накладывался на остаточную фазу замкнутой системы. Экспериментальные результаты впечатляют: этот подход снижает пороговое значение с 0,2°/ч до менее 0,01°/ч, эффективно повышая точность измерений при низких скоростях вращения. Его преимущество заключается в непосредственном воздействии на механизм оптических перекрестных помех без внесения дополнительных ошибок смещения. Метод периодической пертурбационной суперпозиции (дизеринг). В систему вводится периодическая пертурбационная фаза с нулевым средним значением, φ₀, для преодоления условия блокировки в мертвой зоне посредством «дизеринга». Когда амплитуда дизеринга достаточно велика (φ₀ ≥ φ₁), мертвая зона может быть полностью устранена. В практических инженерных приложениях технология дизеринга с использованием треугольной волны позволила снизить ошибку мертвой зоны высокоточных гироскопов с 0,08°/ч до менее 0,001°/ч. Эффективность метода была подтверждена в трехосной системе с использованием 900 метров оптического волокна; эффективность подавления зависит от конкретной комбинации амплитуды дизеринга, частоты и коэффициента усиления петли. Однако чрезмерная амплитуда дизеринга может вносить дополнительный шум, что требует тщательного компромисса. Комбинированный метод аналоговой аддитивной обратной связи и четырехстадийной демодуляции на основе отношения. Этот метод решает проблему, начиная с пути электрической перекрестной связи: в традиционной четырехстадийной модуляции операции сброса, связанные с каждым состоянием модуляции, являются основной причиной мертвой зоны. Метод аналоговой аддитивной обратной связи значительно снижает частоту операций сброса, сбрасывая только фазу обратной связи во время модуляции; эксперименты показывают, что это может снизить мертвую зону ниже порогового значения измерения 0,022°/ч. Однако из-за присущей электрической перекрестной связи природы этот метод все еще вносит дополнительное смещение приблизительно -0,06°/ч. Для смягчения этого эффекта метод дополнительно комбинируется с методом четырехстадийной демодуляции на основе отношения; путем регулирования коэффициента демодуляции сигнала обратной связи ослабляется корреляция между последовательностями модуляции и демодуляции, тем самым контролируя дополнительное смещение и одновременно подавляя мертвую зону. В целом, эти три типа схем подходят для различных сценариев применения: схема подавления оптических перекрестных помех наиболее эффективна для трехосевых архитектур с общим источником света; метод дизеринга прост в реализации, но требует управления шумом; а схемы подавления электрических перекрестных помех лучше подходят для одноосевых и дискретных систем. Для кремниевых фотонных гироскопов, стремящихся к сверхвысокой степени интеграции, в недавних исследованиях был предложен совместный алгоритм подавления, который объединяет скачкообразное изменение фазы с отбрасыванием образца; этот подход подавляет мертвую зону, одновременно уменьшая случайное блуждание углов более чем на 26%, что отражает тенденцию к объединению нескольких стратегий, а не к использованию одного метода. Вкратце, эффект мертвой зоны в трехосевых волоконно-оптических гироскопах представляет собой системную проблему, возникающую в результате взаимодействия множества факторов. Межосевые оптические перекрестные помехи и электрические перекрестные связи являются физическими первопричинами мертвой зоны, причем их влияние значительно усиливается в архитектурах с общими источниками света и высоким уровнем интеграции. В настоящее время метод статического переключения смещения рабочей точки обеспечивает наилучшие результаты для подавления оптических перекрестных помех, метод дизеринга обладает наиболее широкой областью применения, а комбинированные схемы модуляции представляют собой передовые методы подавления электрических перекрестных помех. По мере развития трехосевых гироскопов в направлении интеграции на уровне чипа, сочетание подавления межволноводных перекрестных помех (например, чипы на основе легированного германием кремниевого волновода, достигающие уровня перекрестных помех ниже -40 дБ) и алгоритмических стратегий совместного подавления вполне может стать ключевым путем к полному решению проблемы мертвой зоны.
ЧИТАТЬ ДАЛЕЕ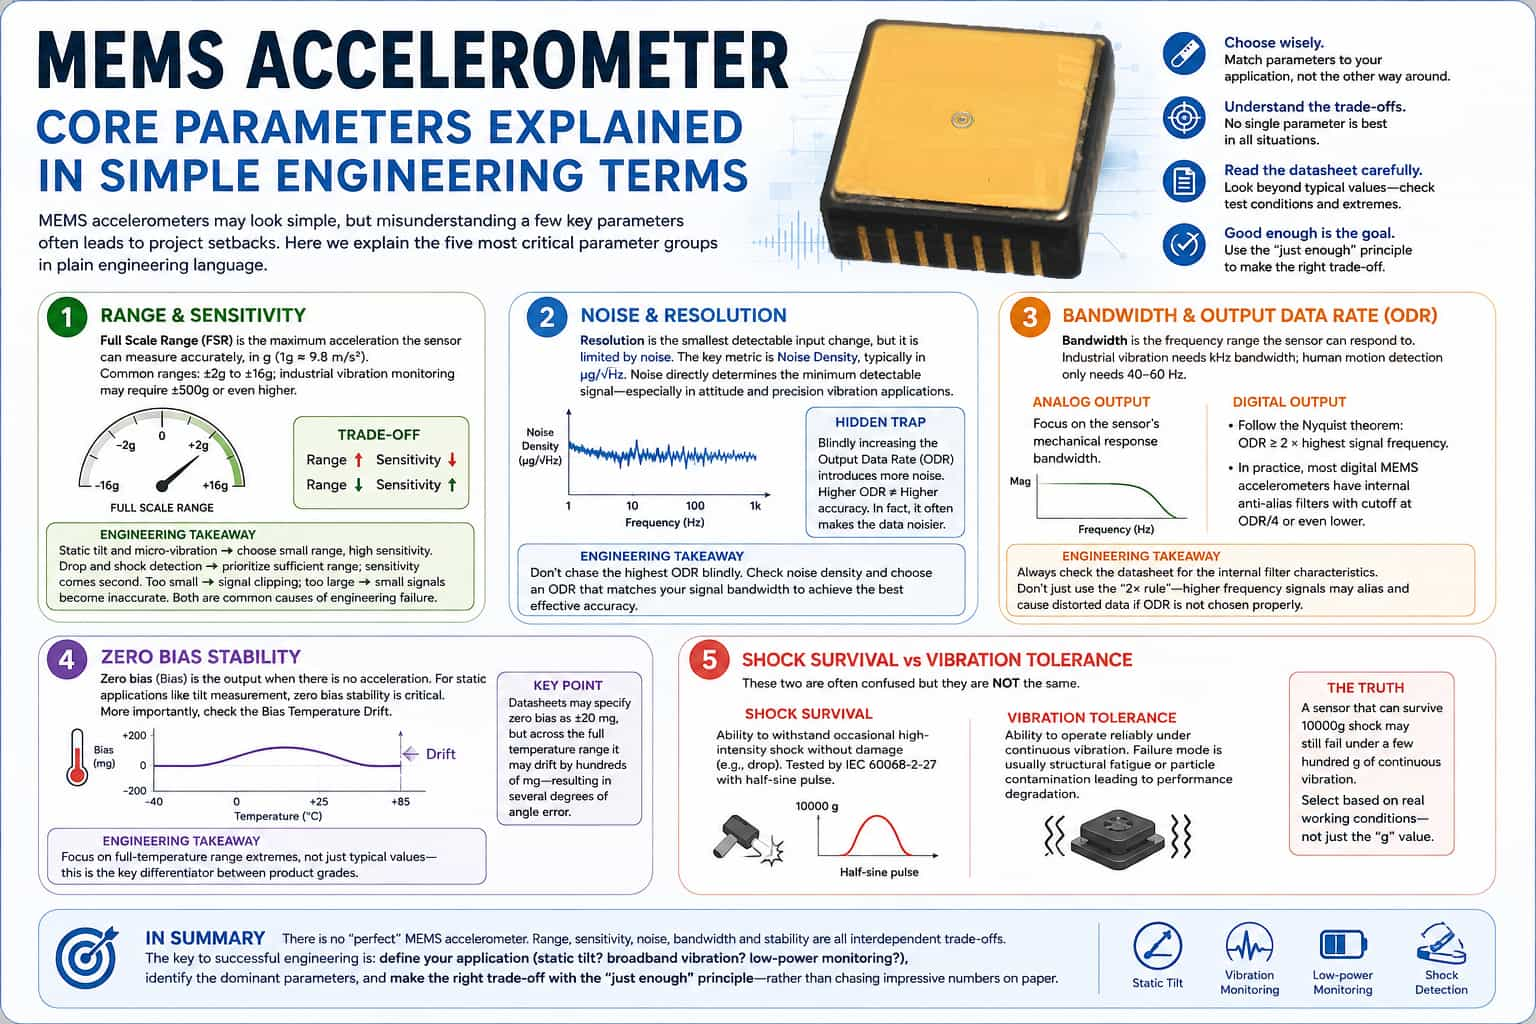
Хотя MEMS-акселерометры могут показаться простыми на этапе выбора, недопонимание некоторых ключевых параметров часто приводит к дорогостоящим проблемам. В следующем разделе с помощью инженерной терминологии объясняются пять наиболее важных наборов параметров, избегая чрезмерно абстрактной теории. **Полный диапазон шкалы и чувствительность** Диапазон полного измерения относится к максимальному ускорению, которое датчик может точно измерить, обычно выражаемому в *g* (где 1*g* ≈ 9,8 м/с²). В стандартных областях применения диапазон обычно составляет от ±2*g* до ±16*g*, тогда как для промышленного мониторинга вибрации может потребоваться ±500*g* или выше. Диапазон и чувствительность, как правило, обратно пропорциональны; больший диапазон достигается за счет снижения чувствительности к слабым сигналам.Логика выбора проста: для измерения статического наклона или мониторинга микровибраций следует выбирать низкий диапазон и высокую чувствительность; наоборот, для обнаружения падений или ударов приоритет должен быть достаточным для обеспечения достаточной чувствительности, которая является второстепенным фактором. Выбор слишком низкого диапазона приводит к искажению сигнала, а слишком высокого — к низкой точности для слабых сигналов; оба сценария являются распространенными причинами инженерных сбоев. **Шум и разрешение** Разрешение представляет собой наименьшее изменение входного сигнала, которое может различить датчик, однако оно ограничено шумом. Ключевым показателем здесь является спектральная плотность шума, обычно измеряемая в мкг/√Гц. Шум напрямую определяет минимальный обнаруживаемый сигнал; в таких приложениях, как определение ориентации и точный мониторинг вибрации, уровень шума требует большего внимания, чем разрешение. Распространенной инженерной ошибкой является слепое увеличение скорости передачи выходных данных (ODR), что приводит к увеличению шума. Многие разработчики доводят ODR до максимума, только чтобы обнаружить, что полученные данные изобилуют шумом; основная причина заключается в том, что более высокие частоты дискретизации часто ухудшают эффективную точность. **Пропускная способность и скорость передачи данных (ODR)** Полоса пропускания определяет диапазон частот входных сигналов, на которые может реагировать датчик. Для промышленного мониторинга вибраций требуется полоса пропускания в несколько килогерц, тогда как для отслеживания движений человека достаточно 40–60 Гц. Для аналоговых выходов основное внимание уделяется полосе пропускания механического отклика датчика; для цифровых выходов применяется теорема Найквиста о дискретизации — это означает, что коэффициент оптического отклика (ODR) должен быть как минимум вдвое больше самой высокой частоты сигнала. Более тонкий вопрос в практической инженерии заключается в том, что частота среза внутреннего фильтра сглаживания для большинства цифровых MEMS-акселерометров составляет лишь четверть (или меньше) ODR. Если ODR выбирается исключительно на основе правила «2x» при механическом проектировании, высокочастотное наложение сигналов напрямую приведет к искажению данных. Всегда сверяйтесь с характеристиками фильтра в техническом описании, а не полагайтесь на теоретические формулы. Стабильность смещения Смещение относится к выходному значению при отсутствии ускорения. Для статических применений, таких как обнаружение наклона, стабильность смещения имеет первостепенное значение. Еще более критичным является температурный дрейф смещения. Некоторые устройства могут указывать смещение ±20 мг в своих технических характеристиках, но при этом дрейфовать на сотни миллиграммов во всем диапазоне температур — ошибка, которая приводит к отклонению на несколько градусов угла. Это ключевое различие между классами продукции; необходимо сосредоточиться на экстремальных значениях во всем диапазоне температур, а не на типичных значениях. Предел ударопрочности против допустимой вибрации Эти параметры легко спутать. Ударопрочность относится к способности выдерживать случайные удары высокой интенсивности (например, падения) без повреждений; стандарт испытаний — IEC 60068-2-27, с использованием полусинусоидального импульса. Виброустойчивость, напротив, относится к способности надежно работать в течение длительного времени при непрерывной вибрации, где режимы отказов включают усталость конструкции или ухудшение характеристик, вызванное загрязнением частицами. Эти два параметра не взаимозаменяемы; датчик, способный выдерживать ударную нагрузку в 10 000 g, может выйти из строя при непрерывной вибрации всего в несколько сотен g. Выбор должен основываться на реальных условиях эксплуатации, а не просто на приоритете наивысшего «рейтинга g». В заключение можно сказать, что не существует «универсального параметра» для выбора MEMS-акселерометров; такие факторы, как дальность действия, чувствительность, шум, полоса пропускания и стабильность, предполагают неизбежные компромиссы. Успешная инженерная реализация зависит от четкого определения сценария применения (например, статический наклон, широкополосная вибрация или мониторинг с низким энергопотреблением), выявления доминирующих параметров и принятия решений на основе принципа «достаточности», а не погони за впечатляющими техническими характеристиками на бумаге.
ЧИТАТЬ ДАЛЕЕ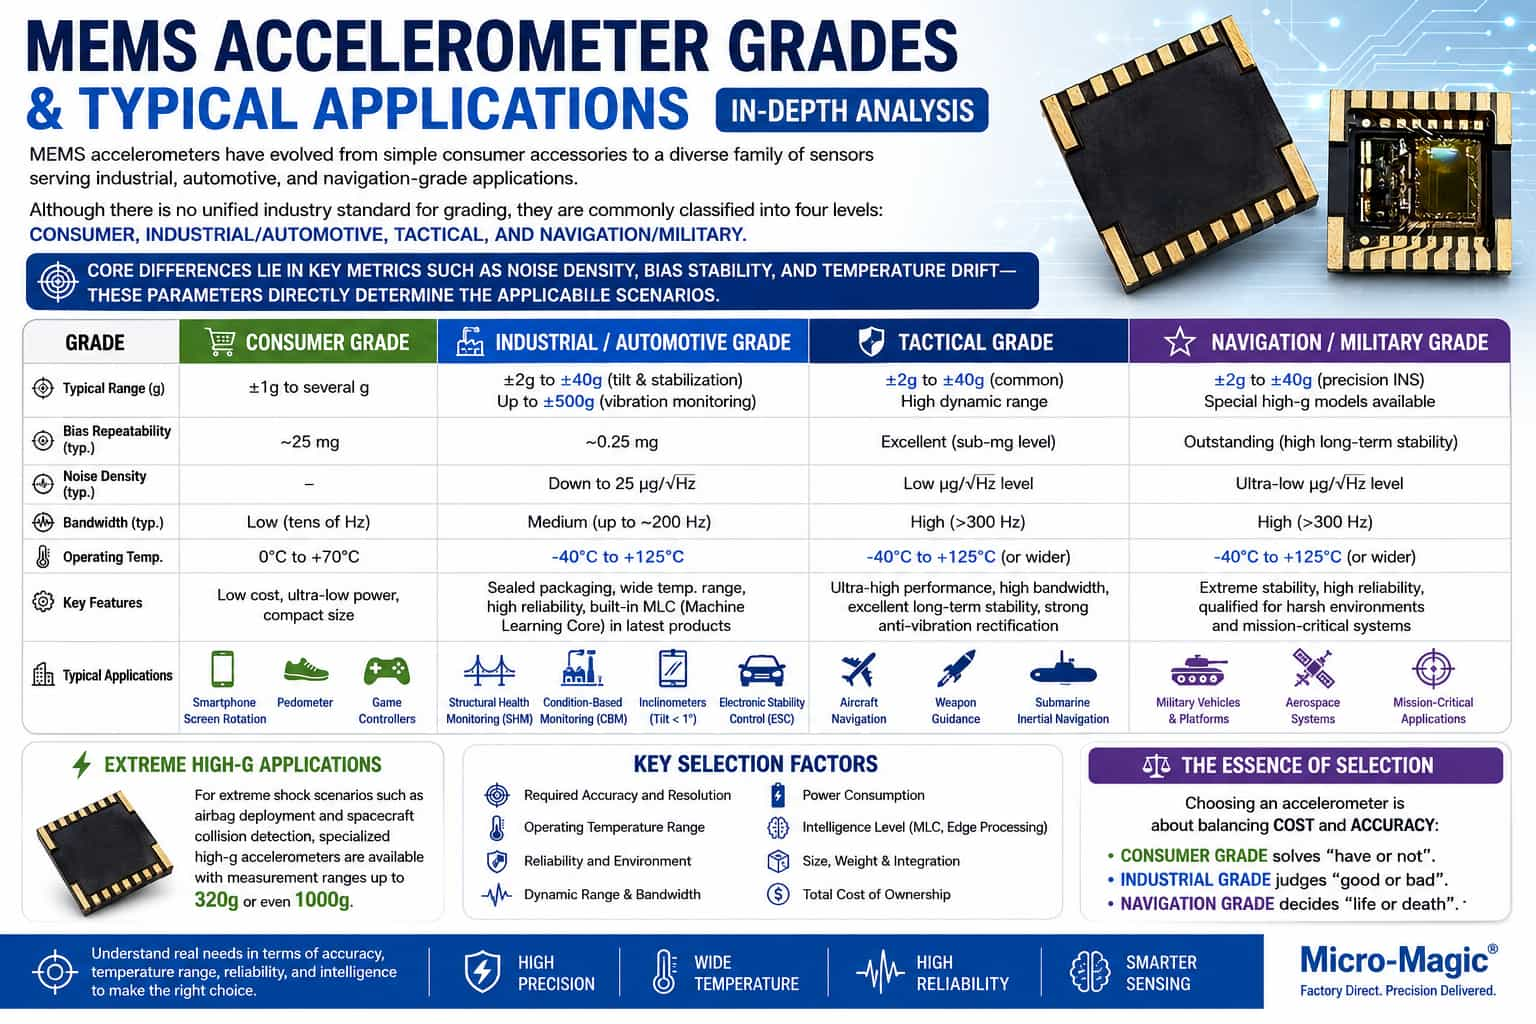
MEMS-акселерометры прошли путь от первых потребительских электронных аксессуаров до разнообразного семейства датчиков, охватывающего промышленное, автомобильное и даже навигационное применение. В отсутствие единых отраслевых стандартов их обычно классифицируют по характеристикам — от низких до высоких — на потребительский, промышленный/автомобильный, тактический и навигационный/военный. Основные различия между этими классами заключаются в таких ключевых показателях, как плотность шума, стабильность смещения и температурный дрейф; эти параметры напрямую определяют их пригодность для конкретных сценариев использования. Акселерометры потребительского класса отличаются низкой стоимостью и низким энергопотреблением, обычно имея диапазон измерений от ±1g до нескольких g и относительно узкую полосу пропускания. Обладая более низкой повторяемостью смещения (обычно около 25 мг), они в основном используются в приложениях для определения движения, не требующих высокой точности, таких как вращение экрана смартфона, подсчет шагов и игровые контроллеры. Устройства промышленного и автомобильного класса обеспечивают десяти-стократное повышение производительности, при этом типичная повторяемость смещения достигает 0,25 мг, а плотность шума — всего 25 мкг/√Гц. Они охватывают более широкий диапазон измерений — от ±2g для определения наклона до ±40g для стабилизации платформы, а некоторые модели достигают ±500g для мониторинга вибрации. В этих устройствах часто используется герметичная упаковка для обеспечения надежной работы в широком диапазоне температур от -40 °C до +125 °C. Типичные области применения включают мониторинг состояния конструкций (SHM) для мостов и ветротурбин, мониторинг состояния оборудования на основе параметров (CBM) для заводского оборудования, инклинометры и системы электронного управления устойчивостью (ESC). Датчики такого класса необходимы для приложений, требующих точности измерения наклона лучше 1°. Новейшие продукты промышленного класса могут также включать встроенное ядро машинного обучения (MLC) для обработки алгоритмов вывода непосредственно на уровне датчика, что позволяет принимать локальные решения. Тактические и навигационные датчики, предназначенные для использования в системах навигации самолетов, наведения оружия и инерциальных навигационных системах подводных лодок, должны обладать максимальной производительностью; они имеют полосу пропускания, превышающую 300 Гц, и должны соответствовать чрезвычайно строгим требованиям к долговременной стабильности и устойчивости к эффектам выпрямления вибраций. Кроме того, появились специализированные акселерометры с высокой перегрузкой, достигающие 320g или даже 1000g, для экстремальных сценариев ударных воздействий, таких как срабатывание подушек безопасности и обнаружение столкновений космических аппаратов. В конечном итоге, выбор акселерометра сводится к балансу между стоимостью и точностью: датчики потребительского класса отвечают за базовую функциональность («наличие против отсутствия»), датчики промышленного класса оценивают качество («хорошее против плохого»), а датчики навигационного класса определяют успех или неудачу миссии («жизнь против смерти»). Понимание реальных требований приложения к точности, диапазону температур, надежности и уровню интеллекта является ключом к выбору правильной модели.
ЧИТАТЬ ДАЛЕЕ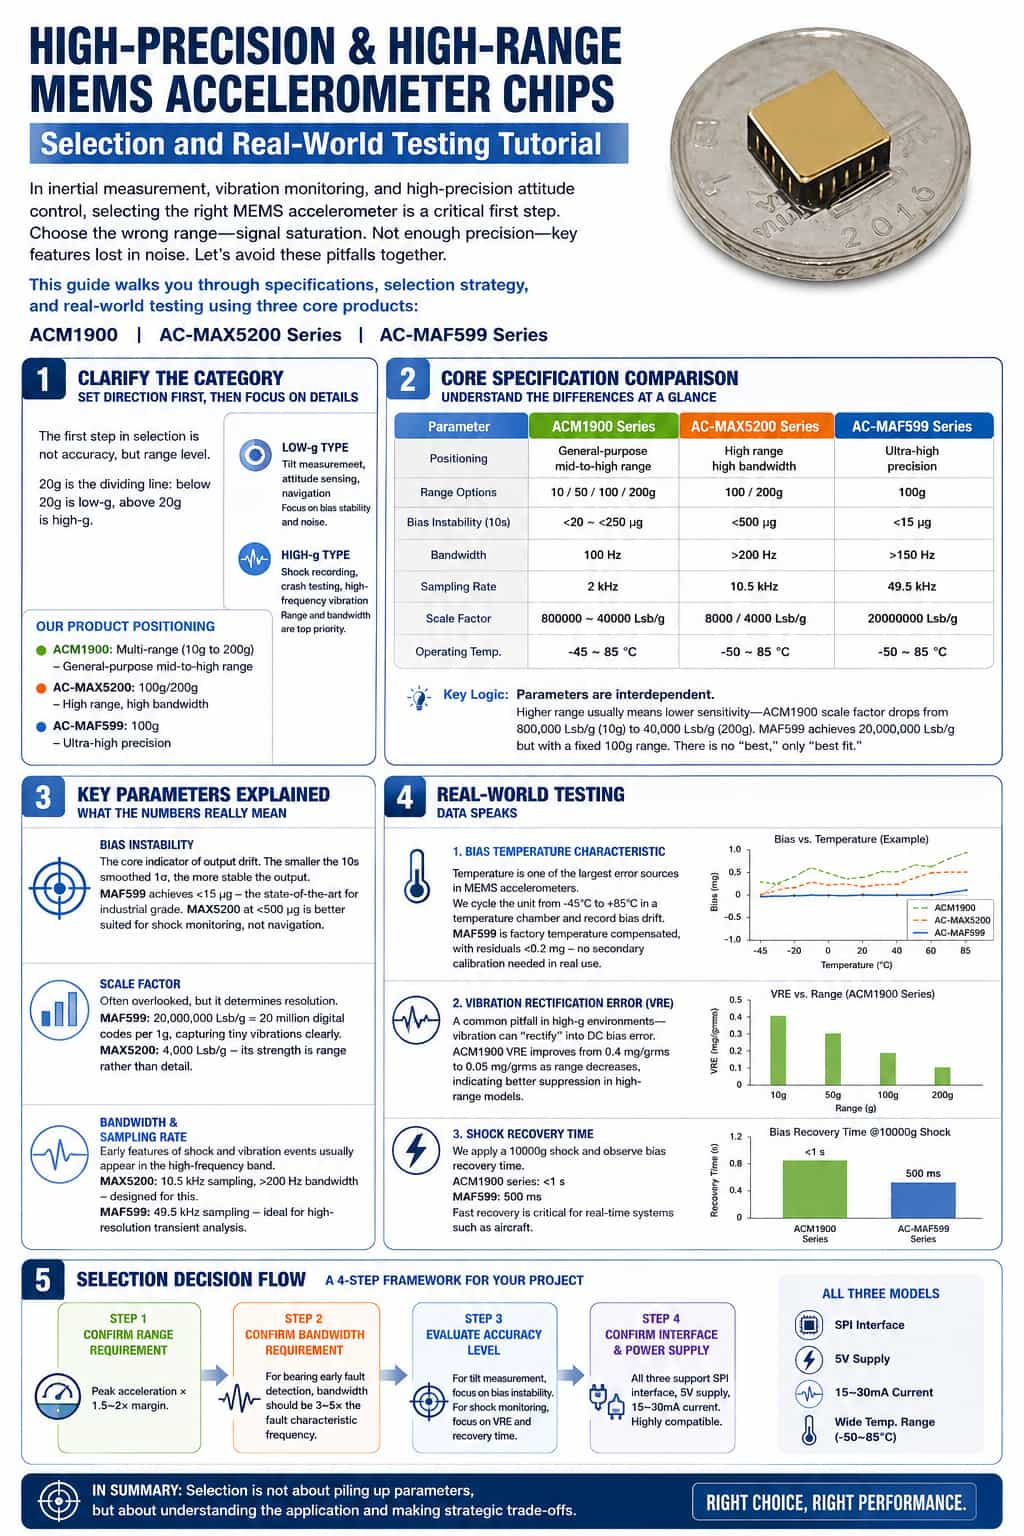
Введение: В таких приложениях, как инерциальные измерения, мониторинг вибраций и высокоточное управление ориентацией, выбор правильного MEMS-акселерометра часто является критически важным шагом, определяющим успех или неудачу системы. Выбор слишком малого диапазона приводит к насыщению и искажению сигнала; недостаточная точность приводит к тому, что ключевые характеристики заглушаются шумом — с этими проблемами сталкивались многие инженеры. Сегодня, используя три основных продукта — серии ACM1900, AC-MAX5200 и AC-MAF599 — мы поможем вам разобраться в ключевых технических характеристиках и проведем вас через весь процесс от выбора до фактического тестирования. Это не просто урок по выбору компонентов; это многоразовая техническая методология. Часть 1: Уточнение классификаций — определите направление, прежде чем углубляться в детали. Первым шагом при выборе является не оценка точности, а класс диапазона измерений. Акселерометры MEMS обычно классифицируются по пороговому значению 20g: диапазоны ниже этого значения называются «низкими перегрузками», а выше — «высокими перегрузками». Типы с низкой перегрузкой: используются для обнаружения наклона, определения ориентации и навигации, где критически важными являются стабильность смещения и шумовые характеристики.Типы для работы в условиях высоких перегрузок: используются для регистрации ударов, краш-тестов и мониторинга высокочастотной вибрации, где дальность действия и полоса пропускания являются первостепенными задачами. В контексте обсуждения сегодня трех сериалов:· ACM1900: Подходит для измерения веса в диапазоне от 10 до 200 г; универсальная модель для средних и высоких диапазонов.· AC-MAX5200: диапазон измерения 100 г/200 г; большой диапазон и высокая пропускная способность, подходит для мониторинга ударов и вибрации.· AC-MAF599: диапазон измерения 100 г; сверхвысокая точность, подходит для инерциальной навигации и управления ориентацией. Уточнение этой позиции гарантирует, что последующий процесс отбора будет проходить в правильном направлении. Часть 2: Сравнение основных характеристик — краткое описание различий. Далее перейдем к основным техническим деталям: сравнению характеристик этих трех серий продукции. Технические характеристикиСерия ACM1900Серия AC-MAX5200AC-MAF599ОриентацияУниверсальный, среднего и высокого диапазонаБольшой радиус действия, высокая пропускная способностьСверхвысокоточный типВарианты диапазона10/50/100/200 г100/200 г100 гСтабильность смещения (10 с)
ЧИТАТЬ ДАЛЕЕ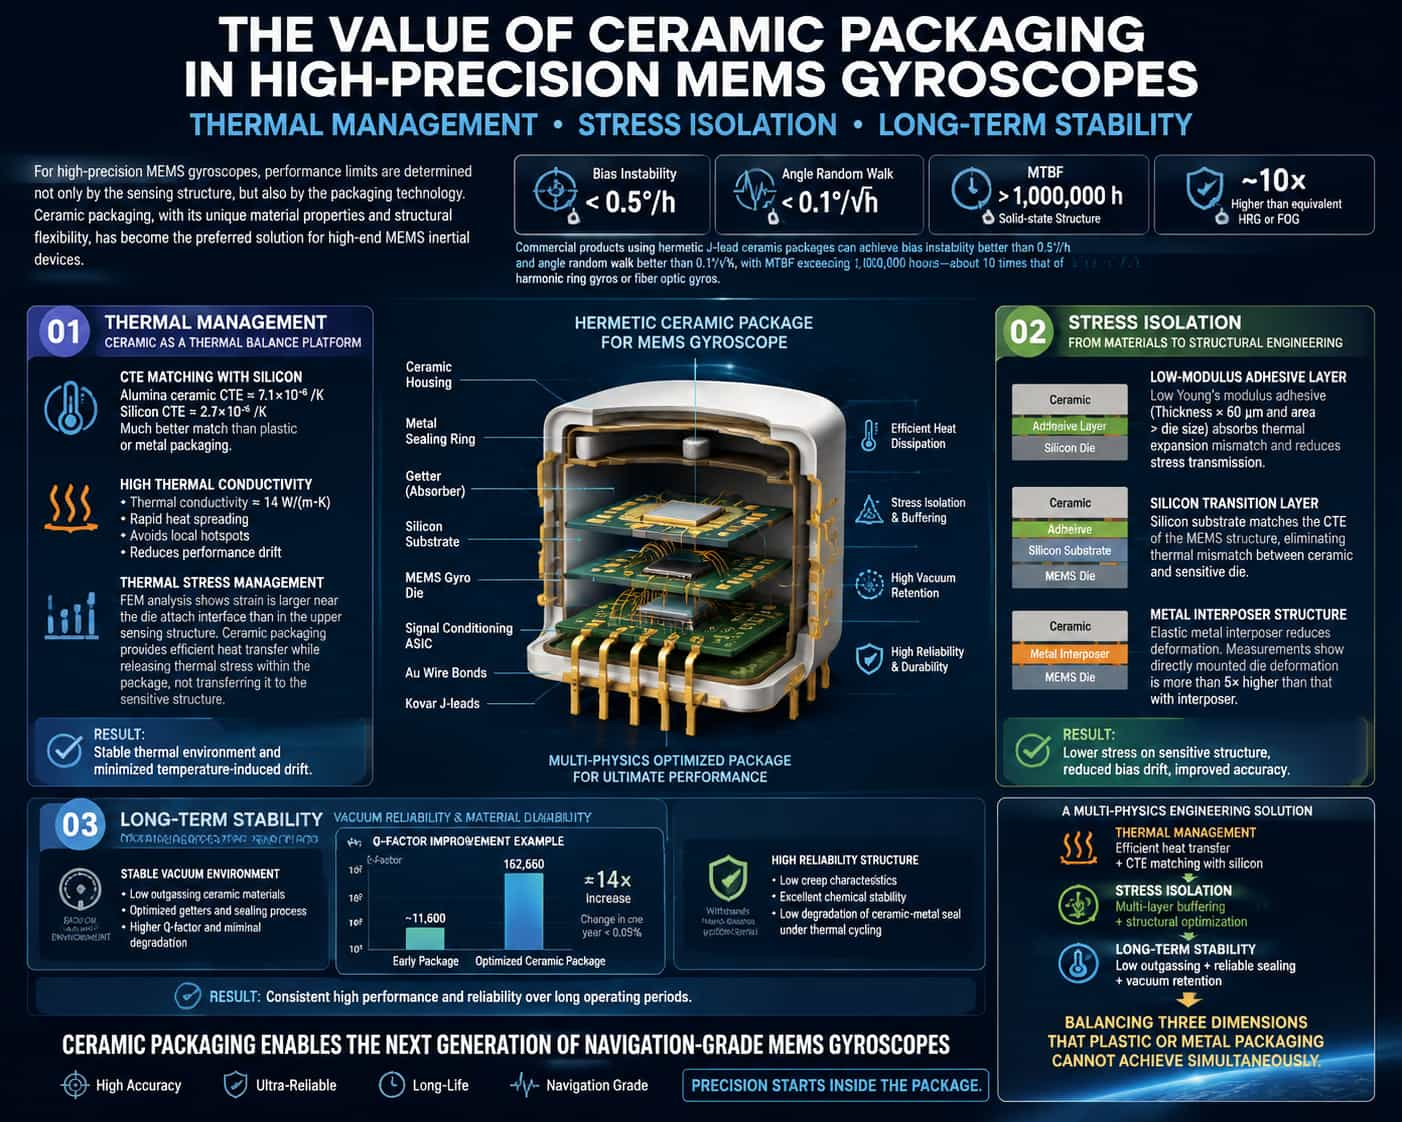
Пределы производительности высокоточных MEMS-гироскопов в значительной степени определяются их корпусными решениями, а не только конструкцией чувствительной структуры. Благодаря уникальным свойствам материалов и структурной гибкости керамические корпуса стали предпочтительным выбором для высококачественных инерциальных MEMS-устройств. В настоящее время коммерческие высокопроизводительные MEMS-гироскопы, использующие герметичные керамические корпуса с J-образными выводами, достигают стабильности смещения лучше 0,5°/ч и углового случайного блуждания лучше 0,1°/√ч. Их твердотельная структура обеспечивает среднее время безотказной работы (MTBF) более миллиона часов — до десяти раз больше, чем у динамически настраиваемых гироскопов или волоконно-оптических гироскопов с сопоставимыми характеристиками. Такой уровень производительности обеспечивается глубокой оптимизацией керамического корпуса по трем параметрам: теплоотвод, изоляция напряжений и долговременная стабильность. Управление тепловыми процессами: керамика как платформа для достижения теплового равновесия. Ценность керамической упаковки в управлении тепловыми процессами в первую очередь демонстрируется благоприятным соответствием ее коэффициента теплового расширения (КТР) коэффициенту теплового расширения кремния. Хотя КТР керамики из оксида алюминия (приблизительно 7,1 × 10⁻⁶/К) отличается от КТР кремния (2,7 × 10⁻⁶/К), соответствие значительно лучше, чем у пластиковой или металлической упаковки. Что еще более важно, высокая теплопроводность керамики (приблизительно 14 Вт/(м·К)) позволяет быстро рассеивать тепло, выделяемое чувствительной структурой, во внешнюю среду, предотвращая дрейф характеристик, вызванный локальными перегревами. Анализ методом конечных элементов выявляет отчетливое градиентное распределение напряжений и деформаций внутри микросхемы MEMS-гироскопа: деформация в верхней чувствительной структуре ниже, чем вблизи нижнего интерфейса соединения, а деформация в жестких опорных столбиках и краях чипа ниже, чем в областях полости. Эта закономерность подчеркивает критическое противоречие в управлении тепловыми процессами: хотя упаковочные материалы требуют высокой теплопроводности для достижения теплового равновесия, сам путь теплопроводности может служить каналом для передачи напряжений. Керамическая упаковка решает эту проблему, обеспечивая эффективную теплопроводность и используя конструктивные решения, позволяющие частично снимать тепловые напряжения на уровне корпуса, а не передавать их непосредственно на чувствительную структуру. Изоляция напряжений: от выбора материалов до проектирования конструкций. Термические напряжения внутри корпуса являются основным фактором, ограничивающим производительность MEMS-гироскопов. Моделирование и экспериментальные исследования показывают, что степень соответствия коэффициентов теплового расширения (КТР) керамической подложки/клея и кремния, а также модуль Юнга клея напрямую влияют на уровень термических напряжений внутри корпуса. Термические напряжения можно эффективно контролировать, когда клей имеет низкий модуль Юнга, толщина клеевого слоя превышает 60 мкм, а его плоские размеры больше размеров чипа. Основной физический механизм заключается в том, что низкомодульный клеевой слой действует как буферная среда; он поглощает энергию деформации, возникающую из-за несоответствия теплового расширения, за счет собственной деформации, тем самым уменьшая напряжение, передаваемое на чувствительные структуры. Более совершенные стратегии изоляции напряжений включают многослойные структурные решения. 214-й институт Китайской корпорации «Северная промышленная группа» (NORINCO) предложил схему упаковки с низким уровнем напряжений: кремниевая подложка приклеивается к нижней части керамического корпуса, при этом чувствительная структура MEMS и схема обработки сигнала приклеиваются к кремниевой подложке и электрически соединяются с помощью золотого проволочного соединения. Выступая в качестве переходного слоя, кремниевая подложка имеет коэффициент теплового расширения, идентичный коэффициенту теплового расширения чувствительной структуры, что устраняет проблемы теплового несоответствия, которые возникли бы при прямом контакте между чувствительной структурой и керамической подложкой. На основе этого, использование локализованного пятиточечного метода соединения в сочетании с добавлением в клей стеклянных шариков малого диаметра в качестве буфера может дополнительно снизить воздействие теплового напряжения и повысить устойчивость к высоким перегрузкам. Международные исследования также подтвердили эффективность аналогичных подходов. Установка эластичной металлической прокладки внутри керамического корпуса позволила значительно подавить температурный дрейф масштабного коэффициента и смещения в гироскопах на основе камертона. Голографическая интерферометрия подтвердила, что деформация чувствительного чипа, непосредственно припаянного к корпусу, более чем в пять раз превышает деформацию чипа, установленного с помощью прокладки. Эта структура прокладки изготавливается из химически протравленной металлической фольги; после нанесения золотого покрытия она припаивается как к сенсорному чипу, так и к керамическому корпусу методом термокомпрессионной сварки, обеспечивая изоляцию напряжений при сохранении стабильности механического соединения. Долговременная стабильность: поддержание вакуума и контроль газовыделения материала. Вклад керамической упаковки в долговременную стабильность заключается прежде всего в ее способности поддерживать вакуумную среду в течение длительного периода времени. Добротность (значение Q) MEMS-гироскопа тесно связана с газовым демпфированием внутри полости; снижение значения Q напрямую приводит к ухудшению стабильности смещения и стабильности масштабного коэффициента. Исследования показывают, что основной причиной снижения добротности (Q-фактора) ранних гироскопов в вакуумной упаковке было непрерывное выделение остаточных газов внутри полости. Анализ характеристик выделения газов из керамических корпусов и металлических крышек с помощью масс-спектрометрии с термопрограммируемой десорбцией (TPD-MS), а также последующий выбор соответствующих геттеров и усовершенствование процесса упаковки позволили увеличить добротность гироскопа до 162 660. Это примерно в четырнадцать раз лучше, чем в более ранних вариантах упаковки, с изменением менее чем на 0,05% в течение года. Эти данные демонстрируют, что долговременная стабильность гироскопа в совокупности определяется скоростью выделения газов из самого керамического материала, долговременной герметичностью герметизирующего интерфейса и эффективностью внутреннего геттера. Еще одно преимущество керамической упаковки в отношении долговременной стабильности заключается в ее устойчивости к усталости. По сравнению с пластиковой или металлической упаковкой, керамические герметизирующие соединения демонстрируют более медленную скорость деградации в условиях термических циклов. Использование керамической упаковки в GYPRO4300 позволяет ему соответствовать жестким требованиям термических циклов в ответственных областях применения, сохраняя высокую надежность даже в суровых условиях, связанных с резкими колебаниями температуры — это свидетельствует о низкой ползучести и химической инертности керамических материалов. Вкратце, ценность керамической упаковки для высокоточных MEMS-гироскопов нельзя свести лишь к «выбору материала». Это представляет собой инженерную задачу системного уровня, включающую многофизическое взаимодействие: управление тепловыми процессами требует, чтобы керамическая подложка обладала хорошей теплопроводностью и коэффициентом теплового расширения (КТР), соответствующим кремнию; изоляция напряжений требует многоступенчатых буферных структур, таких как низкомодульные адгезионные слои, кремниевые интерпозеры или металлические промежуточные слои; а долговременная стабильность зависит от комплексной оптимизации свойств керамики, таких как низкая газовыделительная способность, прочность герметизации и технология удержания вакуума. Успех решения с использованием керамической упаковки заключается именно в ее способности достичь баланса по этим трем параметрам — задача, которую часто трудно выполнить одновременно с пластиковой или металлической упаковкой. По мере того, как MEMS-гироскопы приближаются к точности навигационного класса, технологические инновации на уровне упаковки останутся критически важным путем для преодоления узких мест в производительности.
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :