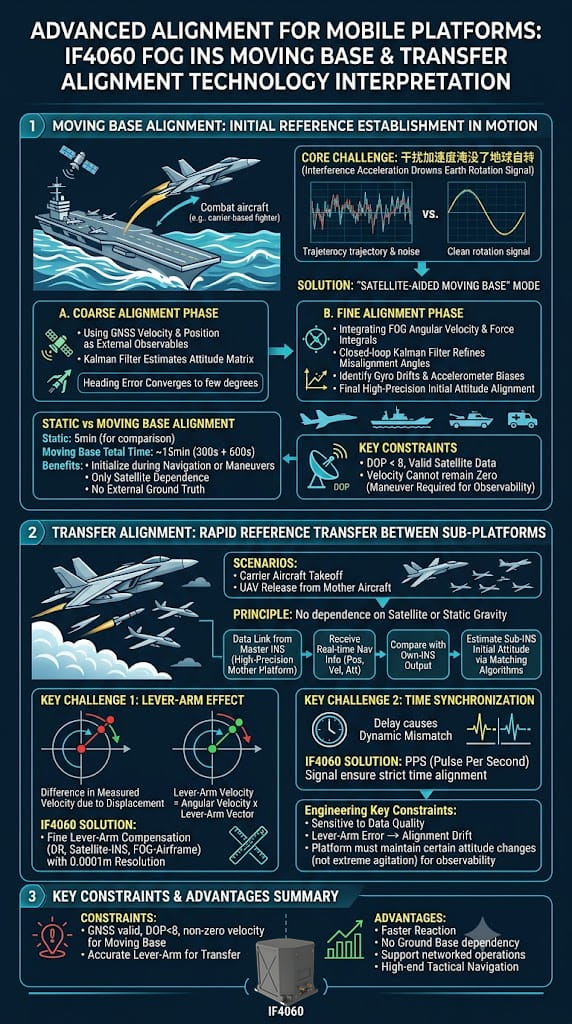
Волоконно-оптическая инерциальная навигационная система (ИНС) IF4060 не только обладает высокоточными возможностями автономного определения направления на север, но и демонстрирует исключительную тактическую ценность благодаря двум передовым функциям: динамическому выравниванию основания и выравниванию при передаче. Эти возможности напрямую определяют быструю реакцию системы и ее оперативную эффективность при развертывании на мобильных платформах, таких как палубные самолеты, установленные на транспортных средствах системы вооружения и рои беспилотных летательных аппаратов. 1. Динамическая центровка основания: установление исходной точки отсчета в условиях качания. Основная проблема динамической юстировки основания заключается в том, что возмущения, вызванные движением несущей, заглушают опорные сигналы — такие как угловая скорость Земли и вектор гравитации — обычно используемые для традиционной аналитической юстировки. Прибор IF4060 решает эту проблему, используя режим «динамической юстировки с помощью спутника», который работает в два этапа: Этап грубой настройки: данные о скорости и положении, полученные от спутниковой навигационной системы, используются в качестве внешних наблюдений для построения фильтра Калмана; это позволяет приблизительно оценить матрицу ориентации и добиться сходимости ошибки курса с точностью до нескольких градусов. Этап точной настройки: на основе грубой настройки на этом этапе используются интегрированные данные угловой скорости и удельной силы инерциальной навигационной системы (ИНС). Для уточнения оценки углов смещения используется замкнутый контур фильтра Калмана, одновременно выявляющий дрейф гиродатчика и смещение акселерометра, что в конечном итоге обеспечивает высокоточную начальную инициализацию ориентации. По сравнению со статической юстировкой базы (5 минут), динамическая юстировка базы занимает приблизительно 15 минут (300 с + 600 с). Хотя она требует больше времени, она позволяет инициализировать систему во время движения или маневрирования платформы; кроме того, юстировка полностью основана на данных спутниковой навигации и не требует внешнего эталонного значения. В руководстве указано, что для динамической юстировки базы требуются достоверные спутниковые данные и значение DOP менее 8. Кроме того, скорость несущего объекта не может оставаться постоянной на нуле — это означает, что для обеспечения наблюдаемости системы необходим определенный уровень возбуждения, вызванного маневрированием. 2. Выравнивание при передаче данных: быстрая передача эталонных данных между «родительской» и «дочерней» платформами. Еще одна передовая функция IF4060 — выравнивание перед взлетом, разработанная для сценариев «родитель-потомок» — например, для выравнивания самолетов на авианосце перед взлетом или выравнивания БПЛА перед его отделением от корабля-носителя. Принцип его работы не зависит ни от спутников, ни от статической гравитации; вместо этого он получает навигационные данные в реальном времени (положение, скорость и ориентацию) от ведущей инерциальной навигационной системы (высокоточной платформы-носителя) по каналу связи. Сравнивая эти данные с выходными данными собственной внутренней инерциальной навигационной системы и используя алгоритмы сопоставления, он вычисляет обратное значение своей начальной ориентации и навигационных параметров. Основные технические проблемы выравнивания при передаче данных связаны с эффектом рычага и синхронизацией по времени. Поскольку ведомая и ведущая инерциальные системы установлены в разных местах, при маневрировании несущей возникают различия в линейной скорости (скорость рычага = угловая скорость × вектор рычага). IF4060 оснащен точным механизмом компенсации эффекта рычага (обрабатывающим эффекты рычага от DR к инерциальной системе, от GNSS к инерциальной системе и от инерциальной системы к платформе с разрешением 0,0001 м). Этот механизм преобразует измерения ведомой системы в опорную точку ведущей системы, тем самым устраняя ошибки согласования, вызванные структурным изгибом и внешними смещениями рычага. Одновременно сигнал PPS (импульсов в секунду) обеспечивает строгое согласование временных опорных точек между ведущей и ведомой системами, предотвращая динамические рассогласования, вызванные временной задержкой. 3. Ключевые ограничения для инженерной реализации Как динамическая, так и передаточная юстировка крайне чувствительны к качеству входных данных. При динамической юстировке система не может эффективно сходиться, если показания скорости GNSS остаются постоянно равными нулю или значение DOP (снижение точности) превышает допустимые пределы. При передаточной юстировке, если параметры рычага настроены неправильно, индикатор ошибки сигнализирует о «чрезмерном дрейфе юстировки». Кроме того, оба режима юстировки требуют, чтобы несущая сторона претерпела определенное изменение ориентации во время маневрирования — избегая сильных колебаний — для обеспечения наблюдаемости фильтра Калмана в полном состоянии. Краткое содержание Возможности динамического базирования и выравнивания при передаче данных, предоставляемые IF4060, по сути, расширяют понятие «статического определения направления на север» до «оценки на основе фильтра в динамических условиях» и расширяют понятие «автономного выравнивания» до «распределенной совместной передачи данных». Эти функции превращают IF4060 из простого датчика положения/ориентации в высококлассный тактический навигационный узел, способный к быстрому реагированию в рамках сетевых боевых систем.
ЧИТАТЬ ДАЛЕЕ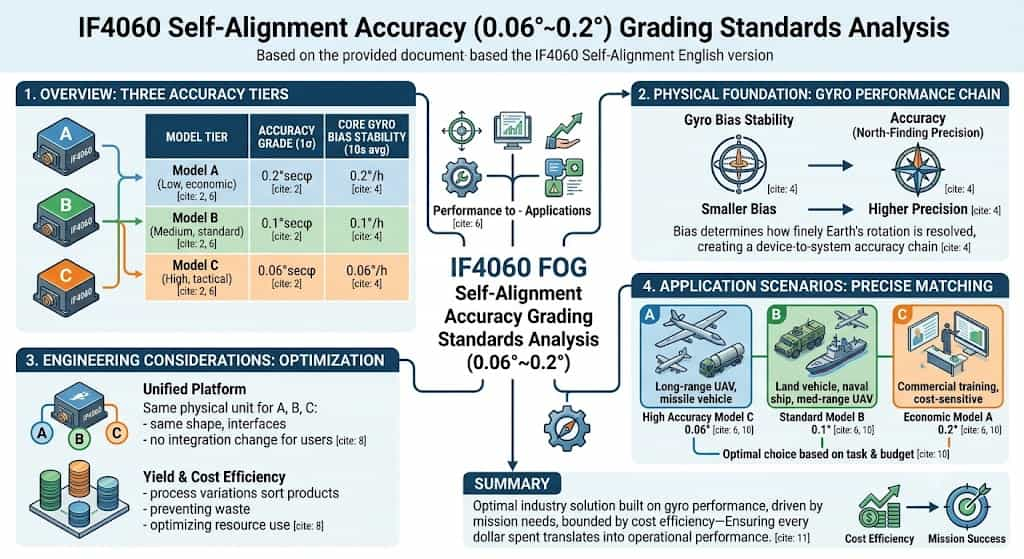
Волоконно-оптическая инерциальная навигационная система IF4060 выпускается в трех моделях — A, B и C — соответствующих низкому, среднему и высокому уровням точности соответственно. Точность выравнивания курса по направлению на север (1σ) составляет 0,2°с·с·φ, 0,1°с·с·φ и 0,06°с·с·φ. Эта система классификации не является произвольной; она основана на всесторонней оценке характеристик основных компонентов, требований к применению и экономической эффективности. **Физические основы точной классификации** Точность определения направления на север в основном определяется стабильностью смещения инерциальных компонентов. Гироскопы в трех моделях IF4060 имеют стабильность смещения (среднее значение за 10 секунд) 0,2°/ч, 0,1°/ч и 0,06°/ч соответственно. Стабильность смещения гироскопа является критическим фактором, определяющим точность определения направления на север: чем ниже смещение, тем точнее гироскоп может определять компоненту угловой скорости Земли, что приводит к более высокой точности определения направления на север. Три уровня точности напрямую соответствуют трем уровням производительности гироскопа, образуя полную цепочку точности, простирающуюся от уровня компонентов до уровня системы. **Позиционирование высокоточных уровней на рынке** С точки зрения промышленности, точность наведения на север в 0,06°сек·φ относится к категории высокоточных тактических систем, способных удовлетворить самые высокие требования, такие как точное наведение и автономная навигация БПЛА. Уровень 0,1°сек·φ представляет собой среднеточный тактический уровень, подходящий для таких применений, как навигация наземных транспортных средств и военно-морских судов. Уровень 0,2°сек·φ ориентирован на приложения, чувствительные к стоимости и имеющие относительно невысокие требования к точности. Вместе эти три уровня охватывают весь спектр потребностей, от «высокотехнологичных/передовых» до «экономичных/практичных». **Инженерные аспекты многоуровневой конструкции** Стратегия предоставления трех уровней точности на одной платформе отражает зрелые инженерные принципы. Все три модели имеют идентичные внешние характеристики, такие как форм-фактор и интерфейсы, что позволяет пользователям гибко переключаться между уровнями точности без изменения схем интеграции системы. Что касается выбора компонентов, то волоконно-оптические гироскопы, естественно, демонстрируют колебания производительности в процессе производства; классификация и отгрузка продукции на основе фактически измеренных характеристик является наиболее экономичным и рациональным подходом. Этот метод предотвращает потери высокопроизводительных компонентов, обеспечивая при этом использование каждого блока в полной мере. Точное соответствие сценариям применения Класс точности 0,06° подходит для задач, требующих исключительной точности определения курса, таких как разведка с помощью БПЛА дальнего действия и выравнивание пусковых установок ракет. Класс 0,1° удовлетворяет потребностям большинства тактических машин, военно-морских навигационных систем и БПЛА малой и средней дальности. Класс 0,2° подходит для гражданских или учебных целей, где важен контроль затрат и умеренные требования к точности. Пользователи могут выбрать оптимальный вариант из этих трех уровней точности в зависимости от требований задачи и бюджетных ограничений. Трехуровневая классификация точности IF4060 представляет собой оптимальное решение, основанное на характеристиках гироскопа, потребностях применения и сбалансированное с точки зрения экономической эффективности, гарантирующее, что каждая копейка будет потрачена там, где это наиболее важно.
ЧИТАТЬ ДАЛЕЕ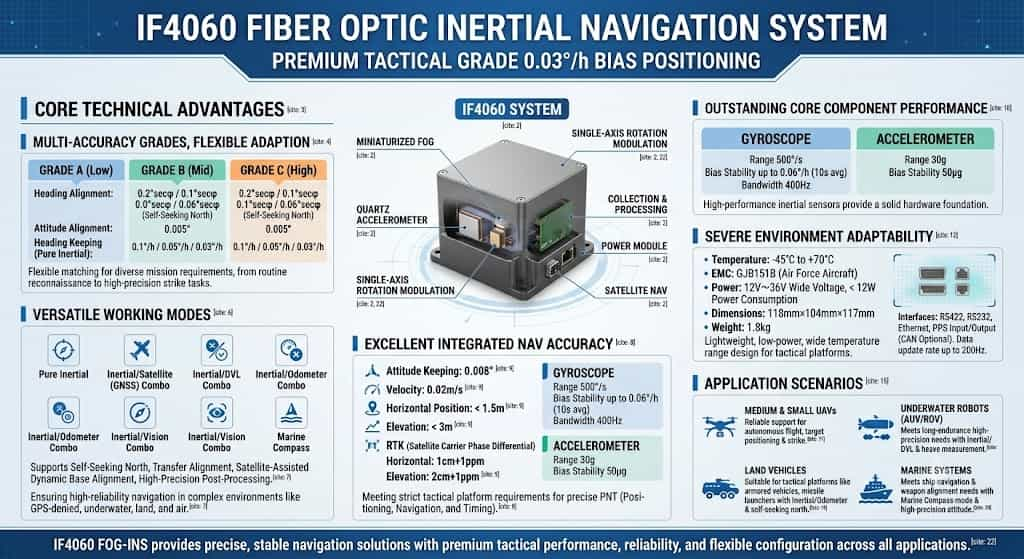
Волоконно-оптическая инерциальная навигационная система (ИНС) IF4060 представляет собой одноосевую систему с модуляцией вращения, состоящую в основном из миниатюрного волоконно-оптического гироскопа, кварцевых акселерометров, сервопривода, модуля питания, модуля сбора и обработки данных и модуля спутниковой навигации. Отличаясь компактными размерами, малым весом, высокой точностью и низкой стоимостью, изделие способно к самокалибровке определенных ошибок инерциальной составляющей. Как высококлассная тактическая ИНС, IF4060 подходит для широкого спектра сложных применений, включая беспилотные летательные аппараты малого и среднего размера и подводных роботов. Основные технические преимущества 1. Многоуровневая точность для гибкой адаптации Система IF4060 выпускается в трех моделях — A, B и C — соответствующих низкому, среднему и высокому уровням точности соответственно; они имеют идентичные внешние характеристики, такие как форм-фактор и интерфейсы. Точность выравнивания по курсу составляет 0,2° секφ, 0,1° секφ и 0,06° секφ (самонаведение по северу) соответственно; точность выравнивания по ориентации составляет 0,005° для всех моделей; а точность удержания курса (чисто инерциальный режим) составляет 0,1°/ч, 0,05°/ч и 0,03°/ч соответственно. Такая трехступенчатая конструкция точности позволяет системе IF4060 гибко удовлетворять различным требованиям к точности навигации в разных миссиях, от обычной разведки до высокоточных ударных операций. 2. Комплексные режимы работы Прибор IF4060 поддерживает несколько режимов работы, включая чисто инерциальный, инерциальный/спутниковый, инерциальный/DVL, инерциальный/одометрический, инерциальный/визуальный и морской компас. Он также поддерживает такие функции, как самонаведение на север, выравнивание с переносом, выравнивание с помощью спутника и высокоточная постобработка. Такое всестороннее покрытие режимов обеспечивает высокую надежность навигации в сложных условиях, включая отсутствие GPS, подводные, наземные и воздушные сценарии, полностью удовлетворяя требованиям адаптивности тактических приборов для сложных условий поля боя. 3. Превосходная точность интегрированной навигации В режиме спутниковой навигации точность удержания положения достигает 0,008°, точность определения скорости — 0,02 м/с, точность определения горизонтального положения — лучше 1,5 м, а точность определения вертикального положения — лучше 3 м. При использовании дифференциальной связи фазы несущей спутника система обеспечивает точность определения горизонтального положения 1 см + 1 ppm и точность определения вертикального положения 2 см + 1 ppm. Этот исключительный уровень точности интегрированной навигации гарантирует, что IF4060 полностью соответствует строгим требованиям к точному позиционированию, навигации и синхронизации (PNT), предъявляемым боевыми платформами тактического класса. 4. Превосходные характеристики основных компонентов Система IF4060 оснащена гироскопом с диапазоном измерения 500°/с, стабильностью смещения до 0,06°/ч (в среднем за 10 секунд) и полосой пропускания 400 Гц; акселерометр обеспечивает диапазон измерения 30g и стабильность смещения 50 мкг. Эти высокопроизводительные инерциальные компоненты обеспечивают надежную аппаратную основу для высокоточных навигационных возможностей системы. Адаптируется к суровым условиям и тактическим требованиям. Микросхема IF4060 работает в диапазоне температур от -45°C до +70°C, а её электромагнитная совместимость соответствует стандартам GJB151B для самолётов ВВС. Она поддерживает широкий диапазон входного напряжения от 12 В до 36 В и потребляет менее 12 Вт мощности. Благодаря габаритам 118 мм × 104 мм × 117 мм и весу всего 1,8 кг, её лёгкая, маломощная и высокотемпературная конструкция обеспечивает гибкую интеграцию и развертывание на различных тактических платформах. Что касается интерфейсов, IF4060 предоставляет входные/выходные порты RS422, RS232, Ethernet и PPS, а также настраиваемые параметры интерфейса CAN. Он поддерживает частоту обновления данных до 200 Гц, обеспечивая отклик в реальном времени в условиях высокой динамики работы. Сценарии применения Благодаря вышеупомянутым превосходным характеристикам, волоконно-оптическая инерциальная навигационная система IF4060 широко используется в следующих областях: Беспилотные летательные аппараты малого и среднего размера: их легкая конструкция в сочетании с высокоточными навигационными возможностями обеспечивает надежный автономный полет, позиционирование на цель и поражение целей; Подводные роботы: интегрированные возможности инерциальной/доплеровской навигации и измерения вертикальных перемещений отвечают требованиям длительной и высокоточной подводной навигации; Наземная техника: Интегрированная инерциальная/одометрическая навигация в сочетании с функцией автоматического определения севера делает ее подходящей для тактических платформ, таких как бронированные машины и пусковые установки ракет; Морские системы: режимы работы морского компаса и высокоточное измерение положения отвечают потребностям судоходства и юстировки систем вооружения. Заключение Благодаря технологии модуляции вращения по одной оси, основным компонентам, включающим высокопроизводительные волоконно-оптические гироскопы и кварцевые акселерометры, гибкой конфигурации в различных диапазонах точности, комплексным режимам работы и превосходной интегрированной точности навигации, IF4060 зарекомендовал себя как высококлассная инерциальная навигационная система тактического класса. Будь то для БПЛА, подводных роботов, наземных транспортных средств или морских систем, IF4060 обеспечивает точные и стабильные навигационные решения благодаря исключительной производительности, надежной адаптации к окружающей среде и гибким возможностям конфигурации.
ЧИТАТЬ ДАЛЕЕ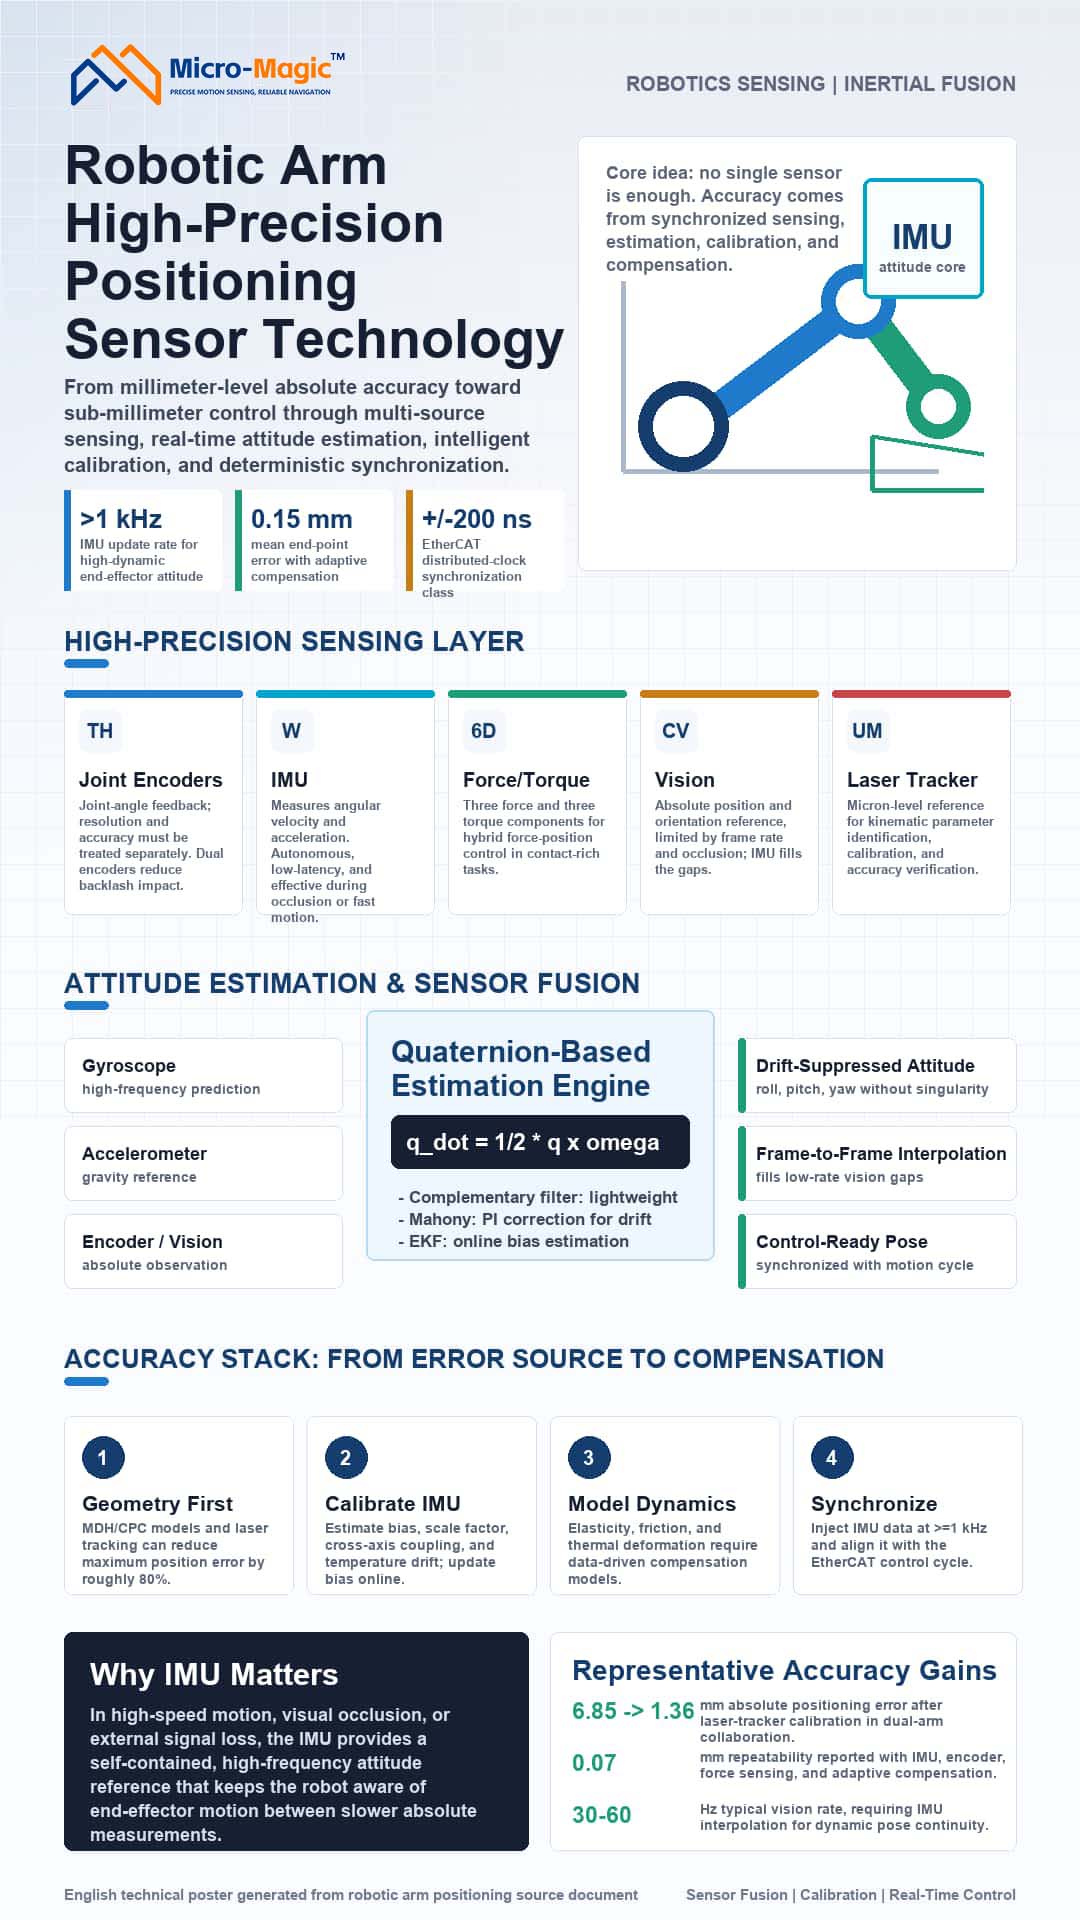
Введение Точность позиционирования роботизированных манипуляторов, переходящая от миллиметрового к субмиллиметровому масштабу, ограничена множеством источников ошибок: отклонениями геометрических параметров (составляющими более 80%), дрейфом датчиков, упругой деформацией и дрожанием связи. Использование только данных с одного датчика или чисто кинематического управления недостаточно для удовлетворения требований к динамической высокоточной работе. В частности, при высокоскоростном движении или в сценариях, связанных с визуальным перекрытием, инерциальный измерительный блок (IMU), характеризующийся высокой частотой работы, автономностью и нулевой задержкой, служит краеугольным камнем для оценки положения. Современные технологические тенденции отдают предпочтение сочетанию многоисточникового слияния данных с датчиков, интеллектуальной калибровки и синхронизации в реальном времени. Технологии высокоточного позиционирования и измерения Соединительные энкодерыЭнкодеры определяют точность обратной связи по углу сочленения. Ключевые показатели: разрешение и точность не следует путать. Оптические энкодеры могут достигать точности в 5 угловых секунд и 23-битного разрешения; магнитные энкодеры обладают высокой устойчивостью к загрязнениям; а в высокопроизводительных системах используются двухэнкодерные системы для устранения влияния люфта. Инерциальные измерительные блоки (ИМБ) — основа оценки положения тела.Инерциальные измерительные блоки (IMU) объединяют трехосевые гироскопы и акселерометры для непосредственного измерения угловой скорости и линейного ускорения концевого эффектора. Интеграция гироскопов позволяет получать данные об относительном положении с частотой обновления более 1 кГц — что значительно превосходит возможности систем машинного зрения, — в то время как акселерометры обеспечивают абсолютную опорную точку гравитации в статическом состоянии для калибровки дрейфа интеграции. Однако IMU страдают от дрейфа интеграции гироскопов (который может достигать 30° после 10 минут бездействия) и шума движения акселерометров; решение этих проблем является центральной задачей, решаемой с помощью слияния данных с датчиков. Уникальное преимущество IMU заключается в его независимости от внешних сигналов и устойчивости к окклюзии или дрожанию, вызванному задержкой, что делает его незаменимым автономным датчиком для высокочастотного определения положения на концевом эффекторе роботизированной руки. Шестиосевые датчики силыЭти датчики одновременно измеряют три компонента силы и три компонента крутящего момента, что позволяет осуществлять гибридное управление силой/положением. Благодаря точности 0,5% и погрешности повторяемости 0,1%, они используются в задачах, связанных с контактом, таких как прецизионная сборка и шлифовка. Системы машинного зренияСистемы бинокулярного зрения, работающие в режимах «глаз в руке» или «глаз к руке», могут достигать точности позиционирования 1,2 мм и точности ориентации 0,15°, хотя их возможности ограничены частотой обновления (30–60 Гц) и проблемами, связанными с перекрытием объектов. Инерциальные измерительные блоки (IMU) могут использоваться для высокочастотной интерполяции положения между визуальными кадрами. Внешнее калибровочное оборудование.Лазерный трекер (обеспечивающий точность на микронном уровне) служит эталонным инструментом для кинематической калибровки, определения параметров и проверки точности. Оценка ориентации и объединение данных с датчиков Методы представления отношенияУглы Эйлера интуитивно понятны, но страдают от проблемы блокировки карданного подвеса; степени свободы теряются, когда угол тангажа θ = ±90°.Кватернионы: q = q₀ + q₁i + q₂j + q₃k, удовлетворяющие условию q₀² + q₁² + q₂² + q₃² = 1.Операция вращения: p' = qpq⁻¹Кватернионы не имеют сингулярностей и позволяют осуществлять плавную интерполяцию, что делает их стандартным представлением ориентации в современных роботизированных системах. Суть оценки ориентации инерциального измерительного блока (IMU) заключается в решении дифференциального уравнения для кватернионов. Основы оценки ориентации с помощью инерциального измерительного блока (IMU): дифференциальное уравнение кватерниона.Обновление кватерниона с использованием угловой скорости ω = [ωₓ, ωᵧ, ωᵨ]ᵀ: q̇ = ½ q ⊗ ωДискретизация (интегрирование первого порядка): qₖ₊₁ = qₖ ⊗ (cos(‖ω‖Δt/2), (ω/‖ω‖)sin(‖ω‖Δt/2))Это уравнение лежит в основе всех алгоритмов оценки ориентации, использующих инерциальные измерительные блоки (IMU). Дополнительная фильтрация и алгоритм Махони Метод дополнительной фильтрации объединяет данные гироскопа (надежные на высоких частотах) с данными акселерометра (надежные на низких частотах):θ(t) = α·θ_gyro(t) + (1-α)·θ_acc(t) (α обычно колеблется от 0,98 до 0,995)Фильтр Махони вводит коррекцию с помощью ПИ-регулятора: дрейф гироскопа компенсируется с использованием члена ошибки *e*, полученного из векторного произведения показаний акселерометра *a_m* и опорного значения гравитации *g_ref*, где *e* = *a_m* × *g_ref* и *ω_corr* = Kₚ*e* + Kᵢ∫*e*dt.Этот метод является вычислительно эффективным и широко используется во встроенных системах для оценки ориентации в реальном времени инерциальных измерительных блоков (IMU), установленных на концевых манипуляторах роботизированных рук. Расширенный фильтр Калмана (EKF) — оптимальная структура слияния данных.Расширенный фильтр Калмана (EKF) использует интеграцию данных с гироскопа для прогнозирования и данные акселерометра (а также данные магнитометра и энкодера для прямой кинематики) для наблюдения. Вектор состояния определяется как x = [qᵀ, b_gᵀ]ᵀ (кватернион ориентации + смещение гироскопа).Предсказание: $\dot{\hat{x}} = f(\hat{x}, \omega_m - b_g)$, $P = FPF^T + Q$Обновление (с использованием данных акселерометра о векторе гравитации):$K = PH^T (HPH^T + R)^{-1}$$\hat{x}^+ = \hat{x} + K(z - h(\hat{x}))$Расширенный фильтр Калмана (EKF) позволяет оценивать смещение гироскопа в режиме реального времени, значительно подавляя долговременный дрейф. Тесно связанный EKF, интегрирующий данные инерциального измерительного блока (IMU) с энкодерами или системами машинного зрения, является стандартной архитектурой для достижения высокоточной оценки положения концевых захватов роботизированных манипуляторов. Стратегия слияния данных из нескольких источниковГетерогенные датчики объединяются на уровне данных, характеристик или решений. В качестве высокочастотного внутреннего датчика, инерциальный измерительный блок (IMU) часто комбинируется с энкодерами (низкочастотные, высокоточные угловые данные), системами машинного зрения (абсолютное положение, но низкая частота кадров) и 6-осевыми датчиками силы (информация о контакте) для формирования либо слабо, либо тесно связанных систем. Гибридное объединение данных в настоящее время является основным подходом для достижения точности на микронном уровне, при этом IMU обеспечивает незаменимый эталон в реальном времени. Анализ ошибок и компенсация калибровки Преобладание геометрических ошибокКлассическая модель DH основана на идеализированных предположениях. Расширенные модели (такие как MDH и CPC) вводят дополнительные геометрические параметры. Калибровка с использованием лазерного трекера может уменьшить максимальную погрешность позиционирования примерно на 80%. Калибровка погрешности инерциального измерительного блока (IMU)Для калибровки MEMS-инерциальных измерительных блоков (IMU) необходимы параметры смещения, масштабные коэффициенты, перекрестная связь и температурный дрейф. Акселерометры обычно калибруются с использованием заводского шестипозиционного метода, а гироскопы — с помощью поворотных столов для измерения скорости. В системах роботизированных манипуляторов кинематические ограничения (например, статическое определение фазы) могут использоваться для обновления смещения IMU в режиме реального времени, эффективно подавляя дрейф интегрирования. Процесс калибровки лазерного трекераРобот перемещается по заданному набору точек, в то время как лазерный трекер регистрирует координаты концевого манипулятора; затем выявляются и компенсируются отклонения кинематических параметров. После калибровки абсолютная точность позиционирования двурукого коллаборативного робота улучшилась с 6,85 мм до 1,36 мм. Негеометрические ошибки и динамическая компенсацияНегеометрические факторы, такие как упругость суставов, термическая деформация и трение, не могут быть адекватно описаны традиционными моделями. Методы калибровки на основе данных (например, нейронные сети, гауссовские процессы) позволяют обучаться отображению ошибок на основе измеренных данных. Компенсационные модели, интегрирующие инерциальные измерительные блоки (IMU), энкодеры и шестиосевые датчики силы в сочетании с адаптивным управлением, могут уменьшить среднюю ошибку позиционирования концевого эффектора до 0,15 мм и обеспечить повторяемость 0,07 мм. Связь в реальном времени и многоосевая синхронизация Многоосевая координация требует детерминированной передачи команд управления. Промышленная шина Ethernet EtherCAT использует механизм «обработки на лету»; ошибка синхронизации распределенного тактового сигнала (DC) составляет всего ±200 нс, а дрожание — ±5 мкс. Данные IMU должны передаваться в главный контроллер со скоростью ≥1 кГц через высокоскоростные интерфейсы (например, SPI) и синхронизироваться с циклами EtherCAT для обеспечения строгой частотной синхронизации между объединением данных об ориентации и управлением движением. Тенденции и выводы Высокоточная система позиционирования роботизированных манипуляторов развивается в направлении парадигмы многомодального зондирования, динамической компенсации на основе ИИ и вычислений в реальном времени на периферии сети. В качестве основного компонента для высокочастотного автономного определения ориентации, инерциальный измерительный блок (IMU), глубоко интегрированный с энкодерами, системами машинного зрения и датчиками силы, будет играть все более важную роль в высокоскоростных и динамичных сценариях. Достижение абсолютной точности позиционирования на уровне субмиллиметра или даже микрона требует скоординированной оптимизации на четырех уровнях: зондирование, вычисления, калибровка и синхронизация.
ЧИТАТЬ ДАЛЕЕ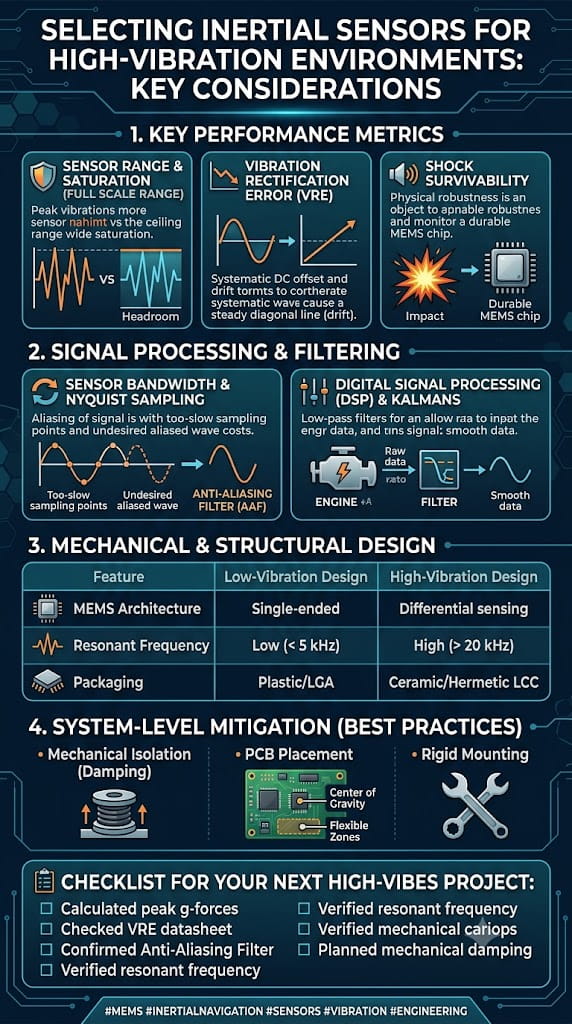
1. Введение: Представьте себе ситуацию, когда сварочный робот непрерывно работает на автомобильной сборочной линии, а конец его роботизированной руки подвергается мгновенным ударам силой 15g с частотой 80 Гц. В этом контексте, если выбран неправильный инерциальный измерительный блок (IMU), дрейф смещения стандартного датчика может накопиться до 1,2° всего за 30 минут, что приведет к ошибке позиционирования и аварийному отключению. Это не преувеличение. В условиях сильной вибрации в промышленных средах — будь то штамповочные цеха, станки с ЧПУ, операции с тяжелыми автоматизированными транспортными средствами или тяжелая строительная техника — задача, стоящая перед датчиками IMU, заключается не просто в точности, но и в фундаментальной жизнеспособности. Вибрация воздействует на инерциальные измерительные блоки (IMU) в основном по двум каналам: во-первых, прямая механическая связь, при которой вибрация передается через монтажное основание к датчику, влияя на отклик его микромеханической структуры; во-вторых, ошибка выпрямления вибрации (VRE), при которой реакция акселерометра на переменную вибрацию создает дополнительное смещение — особенно критичная проблема для приложений, измеряющих наклон. Кроме того, в промышленных условиях наблюдаются резкие колебания температуры (от -40°C до 85°C); поскольку MEMS-датчики очень чувствительны к температуре, нескомпенсированный гироскоп может демонстрировать дрейф смещения порядка ±10°/с. Таким образом, выбор инерциального измерительного блока (IMU) для условий сильной вибрации требует одновременного решения двух ключевых задач: устойчивости к вибрационным помехам и компенсации температурного дрейфа. В данной статье рассматриваются эти два ключевых аспекта, систематически описываются важнейшие технические характеристики и процесс принятия решения при выборе продукта. 2. Природа вибрационных помех и стратегии борьбы с вибрацией 2.1. Понимание ошибки коррекции вибрации (VRE) В условиях сильной вибрации наиболее распространенным видом отказа инерциального измерительного блока (IMU) является не просто «неточное измерение», а «смещение, вызванное вибрацией» — это известно как ошибка коррекции вибрации (VRE). В случае акселерометров датчик создает непреднамеренное смещение постоянного тока в ответ на переменную вибрацию; такие смещения постоянного тока особенно вредны в приложениях, измеряющих наклон. Для гироскопов основной проблемой является чувствительность к перегрузкам, когда линейная вибрация передается через механическую структуру устройства, накладывая ложный сигнал угловой скорости на выходной сигнал гироскопа. Совокупный эффект этих проблем может варьироваться от дрейфа ориентации до полной нестабильности системы управления. 2.2. Снижение вибрации на аппаратном уровне При выборе продукции приоритет следует отдавать инерциальным измерительным блокам (IMU) с аппаратной виброустойчивостью, а не стандартным моделям, которые лишь демонстрируют впечатляющие технические характеристики. Ключевые критерии выбора включают следующие виброустойчивые конструктивные особенности: (1) Архитектура дифференциального/замкнутого контура измеренияИнерциальные измерительные блоки (IMU), использующие дифференциальную гироскопическую архитектуру, могут эффективно подавлять помехи от линейного ускорения и механической вибрации. Замкнутые MEMS-структуры в сочетании с независимыми каналами температурной компенсации между MEMS-элементом и схемой ASIC также значительно повышают виброустойчивость. (2) Механические фильтры и виброустойчивые конструкцииВ некоторых промышленных датчиках используются встроенные механические фильтры для ослабления высокочастотных помех от вибраций окружающей среды. Например, акселерометр Murata SCA3400 использует «вибрационно-устойчивую конструкцию», способную подавлять помехи от вибраций окружающей среды с частотой выше 200 Гц. (3) Физическая изоляция и усиленная упаковкаДвухслойный металлокерамический корпус в сочетании со специальными демпфирующими материалами позволяет подавлять механические шумы. В модели U4930 от Maixinmin Micro используется герметичный металлический корпус со специальными демпфирующими материалами, подавляющий механические шумы и обеспечивающий степень защиты IP67. (4) Резервная сенсорная архитектураДвухъядерная архитектура с резервированием компенсирует ошибки за счет сравнения данных в реальном времени, что дополнительно повышает надежность выходных данных в условиях сильной вибрации. 2.3. Подавление вибрационного шума с помощью алгоритмов Даже при оптимальном выборе оборудования полностью устранить вибрационный шум невозможно. Надежные решения по виброустойчивости неизменно включают в себя алгоритмическую обработку для снижения шума. (1) Адаптивная фильтрация полосы пропусканияОдин из передовых подходов включает адаптивную предварительную обработку данных, при которой полоса пропускания фильтра непрерывно корректируется с помощью синусоидальной оценки для уменьшения влияния вибрации и шума датчиков до оценки ориентации. Модули адаптивного фильтра Калмана могут динамически корректировать матрицу ковариации шума и автоматически оптимизировать весовые коэффициенты на основе внешних частот вибрации, достигая плотности выходного шума всего 0,008°/с/√Гц. (2) Комбинация вейвлет-фильтрации и фильтрации Калмана.Исследования показывают, что при использовании фильтрации с гауссовым взвешиванием и скользящим средним в сочетании с вейвлет-фильтрацией для первоначального подавления шума, за которой следует объединение очищенных от шума данных с помощью ПИД-регулятора и, наконец, дальнейшая оптимизация с помощью фильтра Калмана, стандартное отклонение вибрационного шума может быть уменьшено на 93,83%. (3) Метод LMS и расширенный фильтр Калмана (EKF)Для сценариев вибрации, например, кузова автомобиля, метод наименьших квадратов (LMS) может использоваться для предварительной обработки данных с целью повышения отношения сигнал/шум. Затем используются дополнительные характеристики акселерометров и гироскопов для фильтрации шума смещения гироскопа, после чего проводится окончательная фильтрация с помощью расширенного фильтра Калмана. Результаты четырехчасового полевого эксперимента показывают, что этот метод значительно снижает влияние вибрации автомобиля на инерциальный измерительный блок (IMU). 2.4. Ключевые критерии выбора для вибрационных сред При выборе устройства следует обращать особое внимание на следующие технические параметры, связанные с вибрацией:` Ошибка виброизоляции (VRE) / Коэффициент виброизоляции: это наиболее прямой показатель виброустойчивости, обычно измеряемый в мг/г². Более низкие значения указывают на превосходную виброустойчивость.` Вибростойкость: выражается в г/м² (например, ≥20 г/м² или 10 г/м² среднеквадратичного значения в диапазоне 20 Гц – 2 кГц).` Выбор полосы пропускания: выберите полосу пропускания, соответствующую целевой частоте вибрации. Чрезмерно широкая полоса пропускания захватывает высокочастотные колебания в полосе, что приводит к более высокому значению VRE. В промышленных инерциальных измерительных блоках (IMU) часто намеренно ограничивается полоса пропускания выходного сигнала до 100–200 Гц в качестве меры по сглаживанию.` Устойчивость к ударам: Как правило, требуется, чтобы она составляла ≥2000 g или выше, чтобы гарантировать, что случайные сильные удары не повредят инерциальный измерительный блок (IMU). 3. Стратегии и точность компенсации температурного дрейфа 3.1. Насколько существенно влияние температуры на инерциальные измерительные блоки (IMU)? Чувствительные структуры MEMS-акселерометров и гироскопов (такие как микромеханические балки на основе кремния, инерционные массы и емкостные пластины) подвергаются термическому расширению и сжатию при изменении температуры. Это изменяет механическую жесткость и емкостные зазоры, что приводит к дрейфу выходного сигнала. Например, модуль Юнга кремния уменьшается со скоростью приблизительно -60 ppm/°C при повышении температуры; в диапазоне от -40°C до 85°C нескомпенсированный дрейф смещения гироскопа может достигать порядка ±10°/с. Поэтому при выборе устройства необходимо сосредоточиться на стабильности IMU во всем диапазоне температур, а не полагаться исключительно на характеристики при комнатной температуре. 3.2. Технические подходы к компенсации температурного дрейфа В настоящее время существует два основных технических подхода к компенсации температурного дрейфа: Вариант 1: температурная компенсация на аппаратном уровнеЭто включает в себя интеграцию независимых датчиков температуры и каналов компенсации для мониторинга температуры и коррекции выходного сигнала в реальном времени внутри микросхемы. Для коррекции дрейфа в реальном времени используются цифровые системы с замкнутым контуром; например, функция самокомпенсации в некоторых акселерометрах промышленного класса может подавлять температурный дрейф до ±0,003 мг/°C. Методы инкапсуляции на уровне пластины и выбор высокостабильных упаковочных материалов помогают снизить тепловое напряжение внутри корпуса. Вариант 2: Температурная компенсация на программном/алгоритмическом уровнеПрограммная компенсация основана на математических методах анализа взаимосвязи между температурой и выходными данными MEMS-гироскопа. Она обеспечивает точность выходных данных без дополнительных затрат на оборудование, предлагая такие преимущества, как простота, более низкая стоимость и легкость настройки параметров.К основным методам относятся полиномиальная аппроксимация, кусочно-линейная/кусочно-линейная аппроксимация и методы интерполяции (например, интерполяция Лагранжа). В основе этих методов лежит прогнозирование и вычитание температурного дрейфа путем построения математической модели отображения между температурой и ошибкой датчика. Основная концепция заключается в использовании экспериментальных данных для обучения функции, которая отображает температуру (или скорость изменения температуры) на поправки смещения или масштабного коэффициента; во время работы текущая температура подается на вход этой функции для расчета значения компенсации, обеспечивая тем самым стабильность выходного сигнала во всем диапазоне температур. 3.3. Ключевые показатели выбора, связанные с температурным дрейфом В процессе отбора следует оценивать следующие параметры, связанные с температурой: Стабильность смещения при любых температурах: Измеряет изменение смещения в диапазоне температур от -40°C до 85°C, выраженное в °/ч или мг. Высококачественные промышленные инерциальные измерительные блоки (IMU) могут достигать стабильности смещения при любых температурах ≤150°/ч (для гироскопов).Температурный коэффициент смещения: выражается в мг/°C или °/ч/°C; меньшие значения указывают на лучшую производительность. Например, температурное смещение акселерометра составляет 0,026 мг/°C, в то время как температурное изменение чувствительности гироскопа составляет всего 0,0013 %/°C.Метод температурной компенсации: Проверьте технические характеристики изделия, чтобы убедиться, что в них явно указано использование алгоритмов калибровки и компенсации в полном диапазоне температур.Диапазон рабочих температур: для промышленного применения он обычно составляет от -40°C до 85°C, а в более сложных условиях эксплуатации этот диапазон может быть расширен до -55°C до 125°C. 4. Критерии отбора основаны на оценке результативности. Для условий эксплуатации в промышленности с высокой вибрацией в качестве ориентира при выборе можно использовать следующую систему классов эксплуатационных характеристик:Отборочный классОсновные характеристики компенсации вибрации и температурыСценарии примененияВысокоэффективный тактический классVRE 0,03 мг/г²; сопротивление вибрации 10 г RMS; калибровка в полном диапазоне температур от -40°C до 71°C.Робототехника, навигация, стабилизированные платформыПромышленный сорт общего назначенияДиапазон рабочих температур от -40°C до 85°C; температурный дрейф 0,026 мг/°C; отказоустойчивая конструкция.Автоматизированные транспортные средства, сельскохозяйственная техника, высокоточная GNSSВстраиваемый компактный классПолная температурная компенсация; ≥Вибростойкость 20 г RMS; ≥Ударопрочность 2000 gАвтомобильная промышленность, аэрофотосъемка, геодезия и картографияВысокая надежность/долговечный класс10-летний дрейф 200 Гц)Мониторинг мостов, ветроэнергетика, высокотехнологичное оборудованиеРезервный двухъядерный модуль управления.Двойное резервирование инерциального измерительного блока (IMU); степень защиты IP67; гашение вибраций; стабильность смещения 0,5°/ч.Спутники, аэрофотосъемка, суровые условия окружающей средыКраткое содержание При выборе инерциального измерительного блока (IMU) для промышленных условий с высокой вибрацией необходимо учитывать следующие ключевые факторы:(1) Виброустойчивость: особое внимание уделяется VRE (ошибке коррекции вибрации), показателям виброустойчивости, конструкции механических фильтров и возможностям алгоритмического шумоподавления.(2) Компенсация термического дрейфа: основное внимание уделяется стабильности смещения во всем диапазоне температур, температурным коэффициентам смещения, алгоритмам компенсации и калибровке в широком диапазоне температур.(3) Комплексная защита: особое внимание уделяется ударопрочности, степени защиты IP и резервированию.(4) Как избежать ошибок: полагаться исключительно на характеристики при комнатной температуре может быть опасно; крайне важно запросить данные измерений относительно эффективности использования энергии и производительности во всем диапазоне температур.В конечном итоге, выбор подходящего инерциального измерительного блока (IMU) должен основываться на точном понимании конкретного сценария применения, включая спектр вибраций, диапазон температур, требования к точности и пространство для установки, а также на тщательном общении с поставщиком и, при необходимости, на эмпирической проверке с использованием прототипов.
ЧИТАТЬ ДАЛЕЕ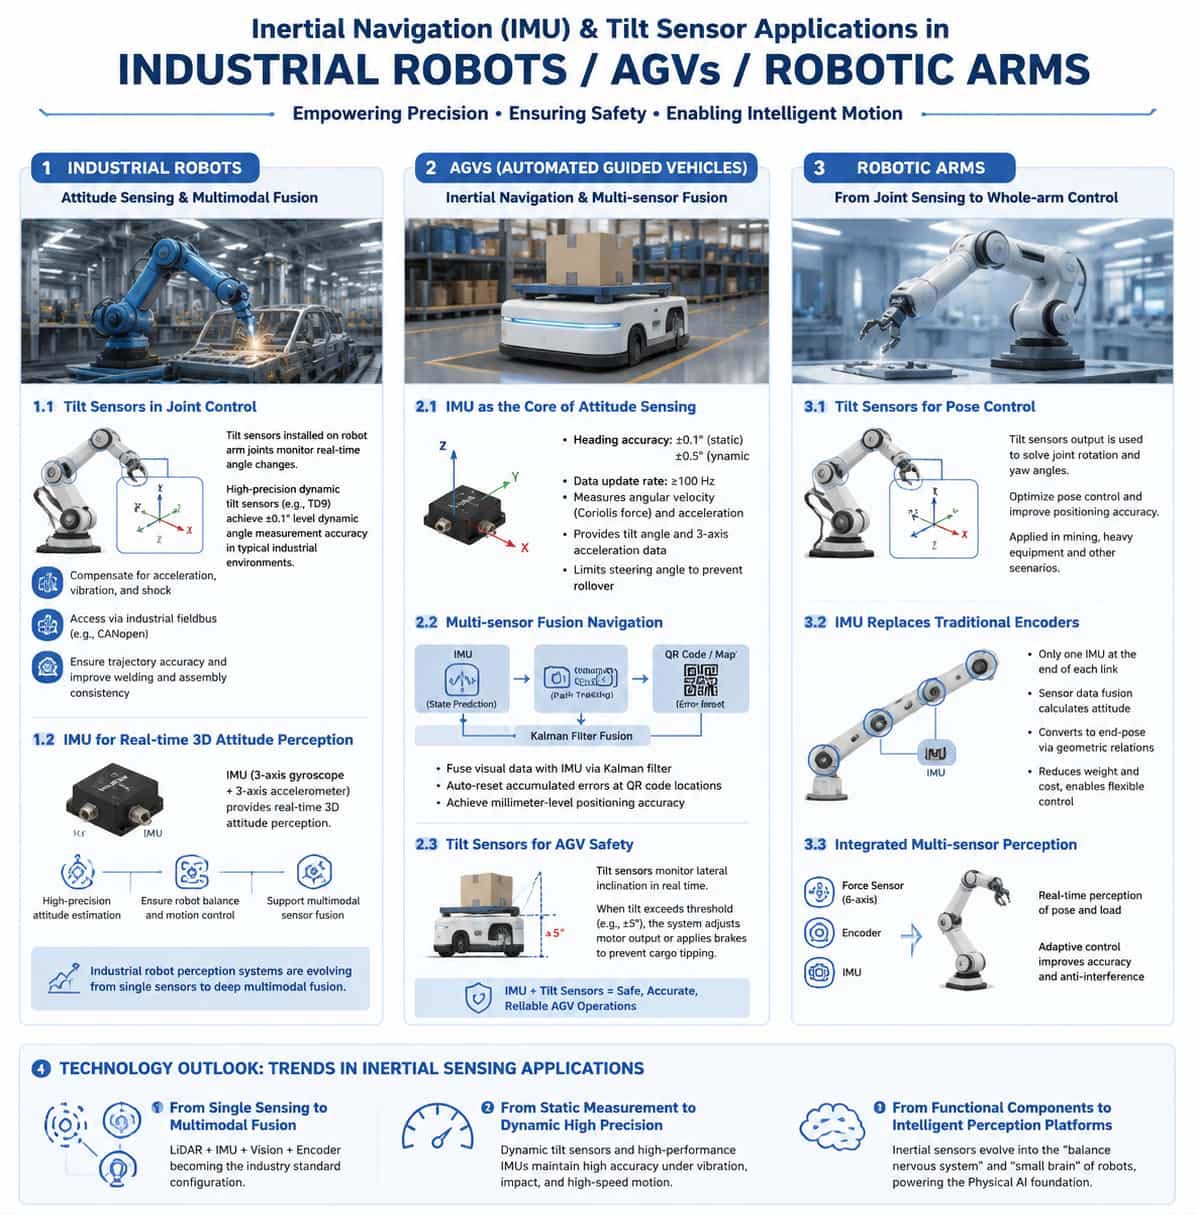
1. Введение Под влиянием развития интеллектуального производства и автоматизации промышленные роботы, автоматизированные транспортные средства (AGV) и роботизированные манипуляторы становятся ключевыми исполнительными механизмами в современных системах промышленного производства. Однако, будь то высокоскоростные AGV, перемещающиеся по сложным заводским цехам, или многоосевые роботизированные манипуляторы, выполняющие операции на микроуровне при точной сборке, точное определение положения и управление движением являются незаменимыми возможностями. Инерциальные измерительные блоки (IMU) и инклинометры служат основными компонентами, обеспечивающими этим устройствам функции, схожие с «чувством равновесия» и «мозжечком». 2. Промышленные роботы: определение ориентации и многомодальная интеграция Промышленные роботы, работающие в таких условиях, как сварка, сборка и перемещение материалов, требуют чрезвычайно высокой точности и повторяемости траекторий движения. Хотя традиционные энкодеры предоставляют информацию об углах сочленений, полагаться исключительно на них часто не удается для обеспечения высокоточной системы управления, особенно в условиях высокоскоростного движения, вибрации, ударов или длительной эксплуатации. Внедрение инерциальных навигационных датчиков и инклинометров открывает новые возможности для определения ориентации промышленных роботов. 2.1. Применение инклинометров в управлении суставами В промышленных роботах динамические инклинометры, установленные в шарнирах роботизированных манипуляторов, отслеживают угловые изменения по различным осям в режиме реального времени. Высокоточные динамические инклинометры, основанные на 3D MEMS-акселерометрах и гироскопах, используют интеллектуальные алгоритмы для объединения сигналов от обоих датчиков. Это эффективно компенсирует влияние ускорения, вибрации и ударов на угловой выходной сигнал. Например, модель TD9 от Maixinminwei обеспечивает точность динамического измерения угла лучше, чем ±0,1° в типичных промышленных условиях. Интеграция таких датчиков в системы управления через промышленные полевые шины (например, CANopen) позволяет осуществлять калибровку траектории в реальном времени, обеспечивая согласованность в таких задачах, как сварка и сборка; в автомобилестроении это значительно повышает точность позиционирования точек сварки кузова автомобиля. С технической точки зрения, для решения таких проблем, как низкая точность измерений и сложные алгоритмы управления, связанные с датчиками углов промышленных роботов, исследователи разработали метод анализа точности, основанный на сглаживающих фильтрах. Применение фильтра Савицкого-Голея к исходным данным, полученным от датчиков, позволяет эффективно уменьшить ошибки на выходе. 2.2. Инерциальный измерительный блок (IMU) обеспечивает измерение пространственного положения в реальном времени в трехмерном пространстве Роль инерциальных измерительных блоков (ИМБ) в промышленных роботах становится все более важной. ИТБ обычно состоит из трехосевого гироскопа и трехосевого акселерометра; интеграция данных гироскопа позволяет определять изменения ориентации, а объединение этих данных с данными акселерометра дает возможность точно рассчитать углы тангажа и крена. Высокопроизводительные MEMS-ИМБ обеспечивают роботам трехмерное пространственное определение ориентации в реальном времени, гарантируя устойчивость и эффективную мобильность. Технология высокоточной инерциальной навигации в настоящее время стремительно проникает в сектор промышленной робототехники. Микросхемы IMU автомобильного класса, использующие передовые MEMS-технологии и керамическую герметичную упаковку, обеспечивают высокую точность, надежность и стабильность в широком диапазоне температур. Наблюдается тенденция к глубокой интеграции лидарного зондирования и высокоточной инерциальной навигации, при этом эти две технологии объединяются для разработки многомодальных решений на основе слияния данных с датчиков для таких областей, как воплощенный искусственный интеллект и промышленная робототехника. Эта тенденция свидетельствует о переходе в системах восприятия промышленных роботов от односенсорных систем к глубокому многомодальному слиянию данных. 3. AGV: инерциальная навигация и позиционирование на основе многоисточникового анализа. Автоматизированные транспортные средства (AGV) являются ключевыми компонентами логистических систем на «умных» заводах; точность их навигации напрямую влияет на эффективность обработки материалов и безопасность производства. Традиционные методы навигации, такие как наведение по магнитной полосе и позиционирование с помощью QR-кода, имеют такие ограничения, как фиксированные пути, высокие затраты на развертывание и подверженность воздействию окружающей среды. В отличие от них, применение инерциальной навигации и датчиков наклона произвело революцию в навигации AGV. 3.1. Инерциальный измерительный блок (IMU) как ядро системы определения положения автоматизированного транспортного средства (AGV). Инерциальный измерительный блок (IMU) является ключевым компонентом, обеспечивающим определение ориентации и движения в автоматизированных транспортных средствах (AGV); без него транспортное средство потеряет способность определять ориентацию, что приведет к сбою управления движением и значительному снижению точности работы. Модули IMU на базе AGV используют трехосевые MEMS-датчики, обеспечивая точность определения угла курса ±0,1° в статических условиях и ±0,5° в динамических условиях, при этом частота обновления данных обычно превышает 100 Гц. Высокоточные инерциальные измерительные блоки (IMU) измеряют силу Кориолиса с помощью MEMS-гироскопов для точного обнаружения любых отклонений угловой скорости от линейного движения; одновременно их акселерометры предоставляют данные о наклоне (уголе наклона) автомобиля относительно горизонтальной плоскости и трехосевом ускорении. На основе этих данных система устанавливает максимальный пороговый угол поворота руля для активного ограничения диапазона поворота во время поворотов, тем самым эффективно предотвращая опрокидывание. 3.2. Многосенсорная навигация на основе объединения данных В сложных условиях отдельные датчики имеют существенные ограничения: визуальные SLAM-системы страдают от снижения точности локализации из-за динамических факторов окружающей среды, в то время как инерциальные навигационные системы (ИНС) подвержены ошибкам дрейфа, которые накапливаются со временем. Следовательно, объединение данных с нескольких датчиков стало основным решением для навигации автоматизированных транспортных средств (AGV). В практических приложениях сигналы инерциальной навигационной системы (ИНС) используются для прогнозирования состояния автоматизированных транспортных средств (АГС), а навигация по траектории и визуальная навигация RGB-D объединяются для формирования многокамерной системы машинного зрения, которая корректирует накопленные ошибки ИНС посредством наблюдения за системой. Алгоритм фильтра Калмана объединяет визуальные и инерциальные данные, позволяя автоматически сбрасывать накопленные ошибки в местах размещения QR-кодов. Алгоритм навигации АГС, сочетающий двойное ПИД-регулирование с инерциальной навигационной технологией, обеспечивает точность позиционирования на уровне миллиметров благодаря архитектуре управления с двойной замкнутой системой, одновременно снижая требуемую плотность размещения QR-кодов. В условиях ограниченного пространства и слабого спутникового сигнала — например, на фабриках по производству съедобных грибов — исследователи использовали фильтры Калмана с ошибками и состояниями для объединения данных энкодера и инерциального измерительного блока, обеспечивая надежную навигацию в узких проходах и условиях с малым количеством объектов. В условиях ухудшения качества сигнала, таких как кабельные туннели, алгоритмы визуально-инерциальной SLAM, основанные на объединении точечных и линейных признаков, эффективно решают задачи локализации в условиях повторяющихся текстур. 3.3. Инклинометры обеспечивают безопасность эксплуатации автоматизированных транспортных средств. Инклинометры играют ключевую роль в системах предотвращения опрокидывания автоматизированных транспортных средств (AGV). Встроенный в шасси AGV инклинометр динамически отслеживает угол наклона транспортного средства во время поворотов или колебаний нагрузки; если наклон превышает заданный порог (например, ±5°), система немедленно регулирует мощность двигателя или применяет тормоза, чтобы предотвратить опрокидывание груза. Инклинометры с высоким уровнем защиты (например, IP69K) способны выдерживать суровые условия складских помещений, включая влажные полы и пыль. 4. Роботизированные манипуляторы: от распознавания суставов до управления всей рукой. Роботизированные манипуляторы являются ключевыми исполнительными механизмами в промышленной автоматизации, а точность и гибкость их движений напрямую определяют качество и эффективность производства. Применение инерциальных датчиков и инклинометров в роботизированных манипуляторах развивается от простого измерения углов к полному восприятию состояния и интеллектуальному управлению. 4.1. Точное управление положением роботизированной руки с помощью датчиков наклона. Датчики наклона играют решающую роль в управлении положением роботизированных манипуляторов. В одном из существующих запатентованных изобретений описан метод управления положением, основанный на датчиках наклона; путем построения математической модели и вычисления углов вращения и рыскания роботизированного манипулятора на основе выходных данных датчиков, этот метод оптимизирует управление положением и повышает точность позиционирования. Эта технология уже применялась в демонстрационных проектах по интеллектуальным операциям в угольной промышленности. В тяжелой технике, такой как проходческие комбайны для угольных шахт, установка взрывозащищенных динамических датчиков наклона на режущей стреле позволяет измерять угол наклона режущей головки. В сочетании с датчиками угла для измерения угла рыскания система может получать точные данные в реальном времени об ориентации режущей головки относительно корпуса машины. Эта система отличается простой конструкцией, легкостью установки и высокой адаптивностью к условиям окружающей среды. 4.2. Инерциальные измерительные блоки (IMU) заменяют традиционные энкодеры. Роботизированные манипуляторы с тросовым приводом отличаются тонким корпусом и гибкими движениями, что позволяет им выполнять такие задачи, как осмотр и техническое обслуживание в ограниченных пространствах и сложных, неструктурированных средах. Однако большое количество кинематических шарниров делает установку энкодеров на каждом шарнире дорогостоящей; кроме того, если внешний диаметр роботизированного манипулятора слишком мал, подходящие энкодеры могут быть даже недоступны. Для решения этой задачи был разработан метод определения состояния и управления на основе внешних инерциальных измерительных блоков (IMU) для роботизированных манипуляторов с тросовым приводом. IMU размещается на конце каждого сегмента звена; для вычисления ориентации IMU в реальном времени используется слияние данных датчиков, после чего эта ориентация преобразуется в ориентацию конца сегмента на основе геометрических соотношений. Такой подход эффективно снижает вес роботизированного манипулятора и повышает гибкость управления. В области гибких роботизированных манипуляторов для оценки положения и ориентации используются системы объединения данных с нескольких инерциальных измерительных блоков (IMU). Гибкие звенья моделируются как ряд жестких сегментов, а углы сочленений оцениваются с использованием данных акселерометра и гироскопа. Внедрение управления с обратной связью по ориентации в реальном времени с помощью IMU значительно повышает надежность и гибкость работы роботизированного манипулятора. 4.3. Комплексное зондирование посредством интеграции нескольких датчиков. Современные высокоточные системы управления движением роботизированных манипуляторов развиваются в направлении интеграции нескольких датчиков. Благодаря интеграции шестиосевых датчиков силы, энкодеров и инерциальных измерительных блоков (IMU) система может в режиме реального времени определять положение и нагрузку роботизированного манипулятора; в сочетании с адаптивными алгоритмами управления скользящим режимом эта интеграция значительно повышает точность движения и возможности подавления помех. На уровне концевого эффектора методы, использующие IMU для получения данных о положении в режиме реального времени, могут эффективно компенсировать отклонения положения, вызванные скручиванием суставов и ошибками соединения. 5. Технологический обзор: Глубокое слияние данных с нескольких датчиков Применение инерциальной навигации и инклинометрических датчиков в промышленных роботах, автоматизированных транспортных средствах и роботизированных манипуляторах характеризуется тремя основными тенденциями: Во-первых, эволюция от одномодового зондирования к многомодальному слиянию данных. Поскольку один датчик не может решить все задачи сложных промышленных условий, многосенсорное слияние — объединение данных от LiDAR, инерциальных измерительных блоков (IMU), систем машинного зрения и энкодеров — становится отраслевым стандартом. Во-вторых, произошел переход от статических измерений к высокоточным динамическим датчикам. Традиционные статические инклинометры больше не могут удовлетворять требованиям сценариев высокоскоростного движения; напротив, динамические инклинометры и высокопроизводительные инерциальные измерительные блоки (IMU) объединяют данные акселерометра и гироскопа для поддержания высокой точности выходных данных даже в условиях вибрации, ударов и быстрого движения. В-третьих, переход от функциональных компонентов к интеллектуальным сенсорным платформам. Благодаря развитию воплощенного ИИ и человекоподобных роботов, инерциальные датчики положения эволюционируют из простых измерительных элементов в «нервы равновесия» и «мозжечок» роботов. Соответствующие предприятия создали комплексные технологические и продуктовые экосистемы, охватывающие сенсорные чипы, модули и системные сборки, которые служат «физической основой ИИ» для роботов и интеллектуальных устройств.
ЧИТАТЬ ДАЛЕЕ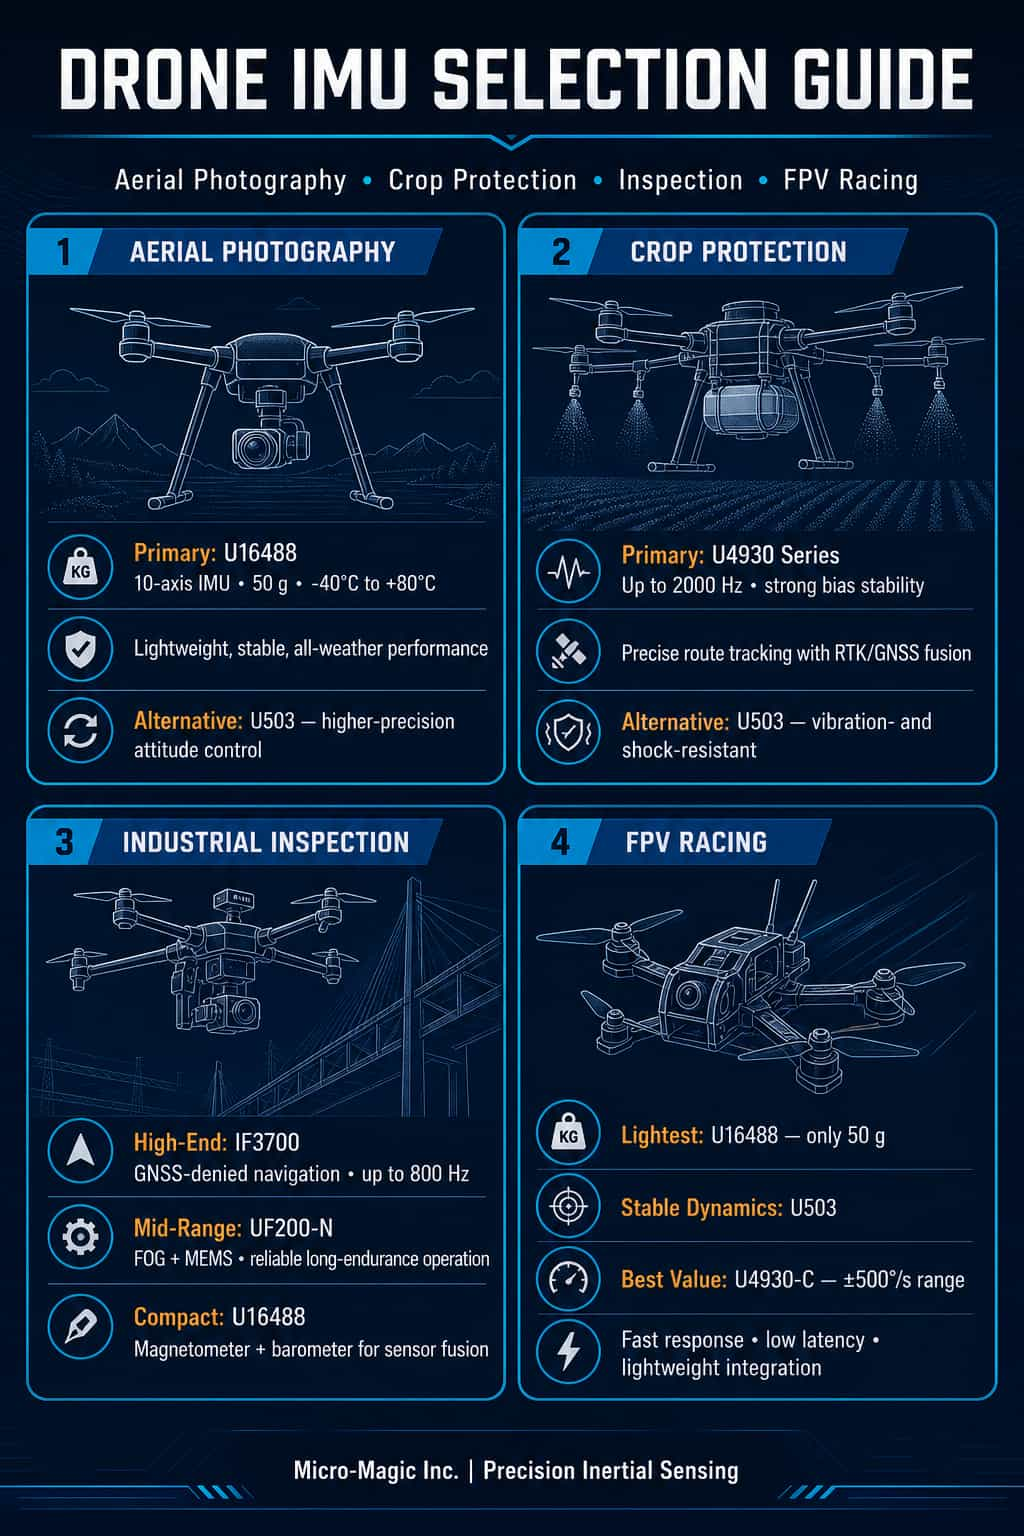
В быстро развивающейся индустрии дронов инерциальный измерительный блок (IMU), выступающий в качестве «сенсорного центра» системы управления полетом, напрямую определяет стабильность, точность и надежность летательного аппарата. Различные сценарии применения предъявляют совершенно разные требования к характеристикам IMU: дроны для аэрофотосъемки отдают приоритет сверхстабильному изображению; сельскохозяйственные дроны требуют точного отслеживания траектории полета; инспекционные дроны требуют длительной высокоточной навигации; а гоночные дроны отдают приоритет динамическому отклику и облегченной конструкции. Компания Micro-Magic Inc., ведущий отечественный поставщик инерциальных датчиков, предлагает широкий ассортимент продукции, от инерциальных навигационных модулей MEMS до волоконно-оптических гиросистем, опираясь на обширный опыт применения в таких областях, как дроны, автономное вождение и робототехника. В этой статье рассматриваются четыре ключевых сегмента дронов — аэрофотосъемка, сельскохозяйственные операции, инспекция и гонки — и рекомендуются наиболее примечательные модели IMU от Micro-Magic Inc., чтобы помочь разработчикам сделать точный выбор продукта. I. Дроны для аэрофотосъемки: обеспечение исключительной стабильности в каждом кадре.Для дронов, используемых для аэрофотосъемки, основными требованиями к инерциальному измерительному блоку (IMU) являются высокая точность позиционирования, низкий уровень шума и отличная температурная стабильность. Будь то гексакоптеры кинематографического класса или портативные дроны с камерами, данные о положении, предоставляемые IMU, напрямую определяют эффективность стабилизации подвеса и общее качество изображения. Рекомендуемая модель: (1) U503 Высокоточный 6-осевой инерциальный навигационный модуль MEMSU503 — это высокоточный и высокопроизводительный 6-осевой инерциальный измерительный модуль MEMS, широко используемый в навигационных, управляющих и измерительных приложениях. Интегрируя высокопроизводительные датчики в автономный блок, а также имея герметичную конструкцию и внутреннее гашение вибраций, этот модуль отвечает жестким требованиям высокоточной и динамичной навигации в суровых условиях. В сценариях аэрофотосъемки это гарантирует, что U503 предоставляет стабильные и надежные данные об ориентации полетному контроллеру даже при сильном ветре или быстрых маневрах, эффективно подавляя дрожание изображения. (2) U16488 Высокопроизводительный MEMS IMU (прямая замена ADIS16488A)U16488 — это высокоточный 10-осевой инерциальный измерительный блок MEMS, объединяющий трехосевой гироскоп, трехосевой акселерометр, трехосевой магнитометр и барометр. Он отличается нестабильностью смещения гироскопа всего 0,5°/ч (типичная дисперсия Аллана) и нестабильностью смещения акселерометра 20 мкг. Благодаря компактным размерам (47 × 44 × 14 мм) и малому весу (всего 50 г) он идеально подходит для дронов, используемых для аэрофотосъемки, с жесткими ограничениями по размеру и весу. Кроме того, U16488 включает в себя механизмы калибровки и компенсации при различных температурах, обеспечивая превосходную точность измерений в широком диапазоне температур от -40°C до 80°C, что гарантирует стабильное и высококачественное получение аэрофотоснимков в различных климатических условиях. II. Беспилотники для сельскохозяйственного опрыскивания: точное опрыскивание начинается с точного зондирования.Эксплуатационные характеристики сельскохозяйственных дронов-опрыскивателей диктуют уникальные требования к работе инерциального измерительного блока (IMU): длительная непрерывная работа, высокая виброустойчивость и высокоточная интеграция с системами RTK/GNSS. Поскольку эти операции обычно проводятся на малых высотах и низких скоростях в условиях сильной вибрации, стабильность смещения IMU и контроль температурного дрейфа имеют решающее значение. Рекомендуемые модели: (1) Высокоточный 6-осевой MEMS IMU серии U4930 (прямая замена HG4930)Серия U4930 — это флагманский промышленный инерциальный измерительный модуль MEMS от Maixinmin Micro, доступный в трех вариантах производительности: U4930-A, U4930-B и U4930-C. Модель U4930-A отличается нестабильностью смещения гироскопа всего 0,03°/ч, угловым случайным блужданием всего 0,02°/√ч и нестабильностью смещения акселерометра 30 мкг. Эта серия поддерживает максимальную частоту вывода данных 2000 Гц и надежно работает в диапазоне температур окружающей среды от -40°C до 80°C. Для сельскохозяйственных дронов-опрыскивателей частота обновления 2000 Гц позволяет в реальном времени фиксировать даже малейшие вибрации и возмущения фюзеляжа; в сочетании с RTK/двухантенной GNSS это обеспечивает точность траектории полета на уровне сантиметров, эффективно предотвращая перераспыление или пропуск участков. Примечательно, что серия U4930 является прямой заменой для Honeywell HG4930, предлагая экономичную альтернативу для бытового использования. (2) U503 (Также подходит для применения в сельскохозяйственных целях для опрыскивания)Как уже упоминалось, U503 обладает внутренней системой гашения вибраций и исключительной вибро- и ударопрочностью, что делает его идеально подходящим для эксплуатационных требований сельскохозяйственных дронов, таких как частые взлеты и посадки, а также воздействие вибраций на малых высотах. III. Модели контроля: Поддержание курса в условиях отсутствия сигнала GNSS.Задачи, такие как инспекция линий электропередач, трубопроводов и мостов, предъявляют к инерциальным измерительным блокам (IMU) самые жесткие требования, требуя возможности длительной инерциальной навигации, устойчивости к условиям отсутствия сигнала GNSS и автономного определения направления на север. Инспекционные дроны часто работают в районах, где сигналы спутникового сигнала блокируются — например, вблизи высоковольтных опор, в каньонах или внутри туннелей — что требует от IMU самостоятельного поддержания точности позиционирования и ориентации. Рекомендуемая модель: (1) IF3700 Автономная навигационная система INS без спутниковIF3700 — это высококлассная инерциальная навигационная система, разработанная компанией MaiXinMinWei специально для работы в условиях отсутствия спутников. Она использует высокоточный волоконно-оптический гироскоп с замкнутым контуром управления (с полной температурной стабильностью смещения 0,01°/ч) и высокоточный кварцевый акселерометр (20 мкг) для достижения высокоточной инерциальной оценки курса. Ее инерциальные характеристики впечатляют: за один час погрешность угла курса составляет ≤0,01° (среднеквадратичное значение), погрешность угла ориентации — ≤0,005°, а погрешность позиционирования — ≤1 морская миля/час. В интегрированном режиме навигации точность курса составляет ≤0,02°, точность ориентации — ≤0,005°, а точность позиционирования RTK — ≤2 см. Он поддерживает максимальную частоту обновления данных 800 Гц и предлагает множество интерфейсов, включая RS232, RS422, CAN, Ethernet и USB. Для таких летательных аппаратов, как большие беспилотные летательные аппараты с неподвижным крылом и БПЛА с вертикальным взлетом и посадкой (VTOL), IF3700 служит основным навигационным блоком. Он поддерживает высокоточную передачу данных о местоположении и ориентации даже при потере спутниковых сигналов, обеспечивая непрерывность и безопасность инспекционных миссий. (2) UF200-N Высокопроизводительный волоконно-оптический и MEMS-акселерометр, комбинированный инерциальный измерительный блокUF200-N — это инерциальный измерительный блок (IMU), основанный на высокоточных волоконно-оптических гироскопах и MEMS-акселерометрах. Он имеет модульную конструкцию, обеспечивающую высокую надежность и отличную экономичность. Его волоконно-оптический гироскоп имеет диапазон измерения ±500°/с, стабильность смещения 0,5°/ч (сглаживание 10 с) и угловое случайное блуждание всего 0,02°/√ч; MEMS-акселерометр обеспечивает диапазон ±30g и стабильность смещения 30 мкг. UF200-N поддерживает множество интерфейсов, включая RS422, RS232 и PPS; он имеет энергопотребление в установившемся режиме всего 10 Вт и весит не более 0,5 кг. Для средних и крупных инспекционных дронов UF200-N обеспечивает высокоточную чисто инерциальную навигацию в легком корпусе. Он обеспечивает стабильное позиционирование и ориентацию даже в сложных условиях, где сигналы GNSS недоступны, что делает его идеальным для длительных миссий, таких как инспекция электросетей и трубопроводов, требующих высокой точности и надежности. Кроме того, его высокая вибро- и ударопрочность позволяет ему полностью соответствовать строгим требованиям к условиям эксплуатации в промышленных условиях. (3) U16488 (Комплексная навигация с магнитометром и барометром)В дополнение к упомянутому ранее высокоточному MEMS-инерциальному измерительному блоку (IMU), U16488 интегрирует трехосевой магнитометр и барометр, обеспечивая комплексные возможности мониторинга окружающей среды. Это делает его особенно подходящим для инспекционных задач, требующих объединения данных из нескольких источников: магнитометр помогает в калибровке курса, а барометр — в измерении высоты, создавая систему тройного резервирования, которая обеспечивает надежность траектории инспекции. IV. Гоночные модели: стремление к максимальной скорости, точности и легкостиТребования к инерциальным измерительным блокам (IMU) в гоночных дронах (FPV-дронах) значительно отличаются от требований в других областях применения: они требуют сверхвысокой динамической отдачи, чрезвычайно широкого диапазона измерений, минимального веса и низкой задержки выходного сигнала. Каждый экстремальный крен, резкое пикирование и мгновенное ускорение расширяют границы возможностей IMU. Рекомендуемые модели: (1) U503 (Баланс легкости и высокой динамики)Несмотря на то, что U503 позиционируется как высокоточный инерциальный навигационный модуль MEMS, он разработан с учетом высокодинамичных применений. Герметичный корпус и внутренняя виброгасящая конструкция обеспечивают стабильную передачу данных об ориентации даже при сильной вибрации и ударах. Для профессиональных гоночных дронов он предлагает идеальный баланс между точностью и динамическими характеристиками. (2) U4930-B / U4930-CВерсии U4930-B и U4930-C предлагают более широкий диапазон измерения гироскопа (при этом U4930-C достигает ±500°/с), обеспечивая при этом различные компромиссы между стабильностью смещения и стоимостью. Для разработчиков гоночных дронов с ограниченным бюджетом U4930-C обеспечивает сверхширокий диапазон ±500°/с по более низкой цене, полностью улавливая движения с высокой угловой скоростью, характерные для соревновательных полетов; в то же время версия U4930-B доступна для профессиональных гоночных моделей, требующих более высокой точности. (3) U16488: Лучший выбор для тех, кто хочет похудетьВес U16488 составляет всего 50 г, что делает его самым легким из четырех рекомендованных продуктов — это решающее преимущество для гоночных дронов, где важен каждый сэкономленный грамм. Два интерфейса связи SPI/UART также обеспечивают быструю интеграцию с распространенными платами полетных контроллеров. V. Обзор моделей и таблица быстрого выбора Для облегчения быстрого сравнения и выбора в таблице ниже приведены основные характеристики моделей, рекомендованных в данной статье:МодельТип продуктаОсновные преимуществаСкорость передачи данныхМассаРекомендуемые варианты использованияU4930 - A/B/C6-осевой MEMS IMUЧастота обновления до 2000 Гц; высокоточный акселерометр2000 Гц130 гЗащита растений, аэрофотосъемкаU5036-осевой MEMS IMUВнутренняя амортизация; устойчивость к вибрации и ударам.2000 Гц220 гАэрофотосъемка, защита растений, гонкиU1648810-осевой MEMS IMUВстроенный магнитометр и барометр; сверхлегкая конструкция.SPI/UART50 гАэрофотосъемка, гонки, осмотрIF3700Интегрированная навигационная система INS/GNSS на основе волоконной оптики.Автономная навигация без спутниковых сигналов; точность определения положения 0,003°.800 Гц7000 гИнспекция, аэрофотосъемка промышленного класса.UF200-NВолоконно-оптический инерциальный измерительный блок (IMU)Волоконно-оптический гироскоп и MEMS-акселерометр; высокая надежность.200 Гц500 гИнспекция, длительный перелет VI. Краткое описание выбора модели и рекомендации. Для аэрофотосъемки дрон U16488 является лучшей рекомендацией; его сверхлегкая конструкция (50 г) в сочетании с полной 10-осевой функциональностью обеспечивает баланс между качеством изображения и продолжительностью полета. Если требуется более высокая точность позиционирования, отличной альтернативой станет U503. Для сельскохозяйственных дронов серия U4930 является оптимальным выбором. В частности, вариант U4930-A обеспечивает высокую стабильность и частоту обновления 2000 Гц, необходимые для идеального выполнения задач точного опрыскивания. Производители, которым требуется глубокая индивидуальная настройка и интеграция, могут выбрать конфигурируемую версию U4930A. При выборе инспекционных дронов следует руководствоваться ступенчатым подходом, исходя из бюджета и требований к точности: IF3700 — лучший выбор для высококлассных крупномасштабных дронов, поскольку его возможность автономной навигации без использования спутников имеет решающее значение для инспекционных миссий; UF200-N (с волоконно-оптическим инерциальным измерительным блоком) подходит для моделей среднего класса; а U16488 рекомендуется для компактных дронов, предлагая преимущества объединения данных с нескольких источников благодаря встроенному магнитометру и барометру. Для гоночных дронов баланс имеет ключевое значение. Модель U16488 представляет собой оптимальное решение для экстремального снижения веса, в то время как U503 отличается превосходной стабильностью во время высокодинамичных маневров; при этом U4930-C выделяется как экономичный вариант, предлагающий сверхширокий диапазон измерений (±500°/с).
ЧИТАТЬ ДАЛЕЕ
1. Введение: Технологический ландшафт и обзор рынка инерциальных навигационных систем.Инерциальные навигационные системы (ИНС), как технология автономной навигации, не зависящая от внешних сигналов, переживают беспрецедентный рост, обусловленный быстрым развитием передовых технологий, таких как искусственный интеллект, автономное вождение и коммерческая аэрокосмическая отрасль. В условиях жесткой рыночной конкуренции и стремительной технологической эволюции микроэлектромеханические системы (МЭМС) и волоконно-оптические гироскопы (ВОГ) стали двумя доминирующими технологическими направлениями в секторе ИНС. Каждая из них предлагает свои преимущества; следовательно, выбор правильной технологии для конкретных сценариев применения стал критически важной задачей для инженеров и групп по закупкам. Выбор между МЭМС и ВОГ — это не просто соревнование технических характеристик, а требует всесторонней оценки продолжительности миссии, условий окружающей среды, пороговых значений точности, ограничений по размеру, весу и энергопотреблению (SWaP) и бюджета.2. Основное сравнение: MEMS-инерциальные навигационные системы (INS) и волоконно-оптические инерциальные навигационные системы (INS).2.1. Принципы работы и технические различияMEMS-инерциальные навигационные системы (ИНС) используют микроскопические емкостные или пьезорезистивные структуры для измерения движения путем обнаружения механического смещения; такие системы могут быть упакованы на уровне чипа, что обеспечивает недорогое массовое производство. В отличие от них, волоконно-оптические ИНС используют эффект Сагнака, применяя километровые катушки оптического волокна для обнаружения вращения; их полностью твердотельная конструкция обеспечивает длительный срок службы и устойчивость в экстремальных условиях. Главное преимущество волоконно-оптических ИНС — высокая точность: достигается стабильность смещения всего 0,001°/ч и сохраняются навигационные возможности в течение десятков минут или нескольких часов после потери сигнала GNSS. MEMS-ИНС отличаются экстремальной миниатюризацией, низким энергопотреблением, экономичностью, мгновенным запуском и высокой ударопрочностью. В последние годы скорость дрейфа тактических MEMS-датчиков снизилась до нескольких градусов в час, а высококачественные изделия способны поддерживать точность определения положения в пределах 0,01° в течение 60-секундного сбоя GNSS, неуклонно сокращая разрыв в производительности с волоконно-оптическими инерциальными навигационными системами.3. Углубленный анализ сценариев применения MEMS-инерциальных навигационных систем.3.1. Беспилотные летательные аппараты и экономика полетов на малых высотахБеспилотные летательные аппараты потребительского класса и логистические дроны представляют собой ключевые сценарии применения MEMS-инерциальных навигационных систем (ИНС). В условиях слабых сигналов GNSS — таких как леса, подземные парковки и городские каньоны — MEMS-инерциальные измерительные блоки (ИМТ) обеспечивают дроны непрерывными и точными данными о положении (позиции и ориентации). Для дронов малого и среднего размера с временем полета менее 40 минут их малый вес и низкое энергопотребление идеально соответствуют требованиям SWaP (размер, вес и энергопотребление); кроме того, в таких перспективных секторах, как низковысотная логистика и беспилотные инспекции, наблюдается ежегодный рост заказов на них, превышающий 200%.3.2. Автономное вождение и интеллектуальные транспортные средстваИнтеллектуальное вождение стало крупнейшим источником роста на рынке гражданской инерциальной навигации. В практических приложениях транспортные средства, оснащенные модулями MEMS IMU, могут обеспечивать непрерывное и точное позиционирование — с погрешностью в пределах 8 сантиметров — даже в местах, где спутниковый сигнал полностью теряется, например, в трехуровневых подземных паркингах, тем самым успешно осуществляя автономную парковку. Технология MEMS INS отвечает требованиям точности большинства высокоточных, промышленных и потребительских приложений, обеспечивая «достаточную» точность при исключительном контроле затрат.3.3. Робототехника и физические агентыПо мере ускорения коммерциализации интеллектуального оборудования, такого как человекоподобные роботы, роботы-собаки и автоматизированные транспортные средства (AGV), рыночный спрос на инерциальные датчики ориентации демонстрирует структурный рост, учитывая их роль в качестве «нервов равновесия» и «мозжечка» роботов. При движении роботов по сложной местности сигналы GNSS могут прерываться; MEMS-инерциальные навигационные системы обеспечивают точную ориентацию для стабильной работы. В промышленной автоматизации MEMS-инерциальные навигационные системы стали отраслевым стандартом для задач, начиная от автономной навигации AGV и заканчивая управлением ориентацией промышленных роботизированных манипуляторов, благодаря своим компактным размерам и низкой стоимости.3.4. Точное земледелие и геодезияХотя сельскохозяйственные дроны и автономная сельскохозяйственная техника предъявляют относительно умеренные требования к точности навигационных систем, они нуждаются в высокой устойчивости к вибрации, перепадам температуры и загрязнениям окружающей среды. MEMS-инерциальные навигационные системы (ИНС) стали основным выбором в точном земледелии благодаря своей превосходной ударопрочности и экономичности. От мониторинга посева до внесения удобрений с переменной нормой, MEMS-ИНС обеспечивают сельскохозяйственное оборудование стабильными и надежными возможностями определения положения; кроме того, низкая стоимость за единицу — по сравнению с волоконно-оптическими решениями — делает возможным их крупномасштабное коммерческое внедрение.4. Углубленный анализ сценариев применения волоконно-оптических инерциальных навигационных систем.4.1. Аэрокосмическое и оборонное оборудованиеПрименение волоконно-оптических инерциальных навигационных систем (ИНС) в аэрокосмической и оборонной отраслях представляет собой «золотой стандарт». Будь то высокодинамичные тактические ракеты, системы управления ориентацией спутников или навигационные системы для крупных транспортных самолетов и истребителей, волоконно-оптические гироскопы (ВОГ) — с их исключительно низким дрейфом смещения и превосходной долговременной стабильностью — остаются незаменимыми основными компонентами. В аэрокосмической отрасли волоконно-оптические инерциальные навигационные системы (ИНС) работают независимо от внешних источников излучения и не подвержены влиянию географии, погоды или суровых условий окружающей среды; область их применения охватывает аэрокосмическую отрасль, поверхность земли, подземные пространства, открытый океан и даже глубоководные районы. Например, навигационные и системы управления для высокодинамичных платформ на основе технологии ВОГ обладают надежными возможностями в области навигации и управления транспортными средствами, находя широкое применение в тактических ракетах и спутниковых платформах. В оборонной отрасли ВОГ служат основными компонентами для стратегического оборудования, такого как системы наведения ракет, военные БПЛА и системы управления ориентацией военно-морских судов, что делает их ключевым объектом международного контроля за экспортом технологий.4.2. Морская навигация и беспилотные подводные системыДля морских платформ, таких как глубоководные автономные подводные аппараты (АППА), беспилотные подводные аппараты (БППА) и надводные суда, сигналы спутниковой навигации часто не проникают в воду; в таких сценариях волоконно-оптическая инерциальная навигационная система (ИНС) становится единственным вариантом навигации. Волоконно-оптическая ИНС может обеспечить точность позиционирования с точностью лучше 1 морской мили (среднеквадратичное значение) в течение одного часа и погрешность курса не более 1 градуса в течение 72 часов — возможности, критически важные для подводных миссий, длящихся дни или даже недели. Современные устройства также обладают возможностью «поиска севера», что позволяет им быстро определять истинный север в условиях отсутствия сигналов GNSS или магнитных помех, тем самым являясь краеугольным камнем судоходной навигации и подводных исследований. Волоконно-оптические инерциальные навигационные системы на основе гиротронов стали необходимы для поддержания стабильности миссий беспилотных аппаратов, работающих в условиях сильного ветра, сложного рельефа местности и радиоэлектронной борьбы.4.3. Инспекция высокоскоростных железнодорожных путей и тяжелое машиностроениеИнспекция высокоскоростных железнодорожных путей предъявляет чрезвычайно жесткие требования к точности навигационных систем, требуя миллиметровой точности измерения геометрических параметров пути. Благодаря превосходной долговременной стабильности и низкому дрейфу, волоконно-оптические инерциальные навигационные системы (ИНС) стали стандартным оборудованием на железнодорожных транспортных средствах для технического обслуживания и инспекции; эти продукты широко применяются в различных секторах, от инспекции высокоскоростных железнодорожных путей до гражданской промышленности, такой как нефтегазовая и угольная промышленность. В сценариях, где сигналы GNSS полностью недоступны — например, в подземных шахтах и туннелях — волоконно-оптические гибридные навигационные системы обеспечивают точность позиционирования лучше 0,1% от пройденного расстояния, поддерживая стабильную и непрерывную работу в сложных условиях на глубине до 1,4 километра под землей.4.4. Океанские суда и морские платформыНавигационные системы для океанских судов должны выдерживать месяцы и даже годы непрерывной морской эксплуатации; любой сбой в навигации может привести к катастрофическим последствиям. Благодаря своей полностью твердотельной конструкции, отсутствию вращающихся фрикционных компонентов, исключительно длительному сроку службы и высокой устойчивости к электромагнитным помехам, волоконно-оптические инерциальные навигационные системы (ИНС) служат «надежным якорем» для морской инерциальной навигации. В высокоточных приложениях, таких как морские буровые платформы и системы динамического позиционирования (ДП), волоконно-оптические гиросистемы обеспечивают непрерывные данные об ориентации и курсе, гарантируя безопасность и эффективность морских операций. Морские нефтедобывающие платформы, работающие в открытом океане, где на сигналы GNSS нельзя полагаться, также требуют абсолютных данных об ориентации, предоставляемых волоконно-оптическими ИНС.5. Комплексная система отбора и принятия решенийЧто касается стоимости, то значительно более низкая цена MEMS-инерциальных навигационных систем потенциально может перевести инерциальную навигационную технологию из разряда «военной роскоши» в сферу гражданских потребительских товаров. Стоимость одной тактической MEMS-системы составляет несколько тысяч долларов, в то время как навигационная волоконно-оптическая инерциальная навигационная система может стоить десятки или даже сотни тысяч долларов. Если бюджет проекта ограничен, а требования к точности имеют умеренный приоритет, MEMS-инерциальная навигационная система является более прагматичным выбором.Что касается точности и стабильности, то волоконно-оптическая инерциальная навигационная система (ИНС) необходима, если требуется поддерживать точность позиционирования в пределах нескольких сотен метров в течение более 30 минут после потери сигнала GNSS. Однако, если продолжительность миссии обычно составляет менее 15 минут и сигналы со спутников, как правило, доступны, высокопроизводительная MEMS-ИНС вполне способна справиться с этой задачей.Что касается ограничений по размеру, весу и энергопотреблению (SWaP), то MEMS-инерциальные навигационные системы (ИНС) значительно превосходят волоконно-оптические решения, что делает их идеальным выбором для дронов, носимых устройств и микророботов. Хотя волоконно-оптические ИНС были значительно уменьшены в размерах благодаря компактной конструкции, они все еще не могут конкурировать с MEMS-системами на уровне чипов с точки зрения миниатюризации.Что касается адаптации к окружающей среде... MEMS-инерциальные навигационные системы обладают исключительной ударопрочностью, что делает их пригодными для применения в условиях турбулентности транспортных средств или интенсивных вибраций, испытываемых дронами; напротив, волоконно-оптические инерциальные навигационные системы превосходно работают в суровых условиях, характеризующихся экстремальными температурами, высоким давлением в глубоководных районах и сильными электромагнитными помехами.ЗаключениеMEMS-инерциальные навигационные системы (ИНС) и волоконно-оптические ИНС представляют собой два различных эволюционных пути в технологии инерциальной навигации. Благодаря исключительной интеграции чиповых технологий, MEMS-технологии вывели инерциальную навигацию на массовый рынок гражданских приложений, таких как автомобили, дроны и робототехника. В то же время волоконно-оптическая технология, опирающаяся на суть полностью твердотельной оптики, поддерживает высочайший уровень точности и надежности в таких передовых отраслях, как аэрокосмическая промышленность, глубоководные исследования и оборонная промышленность. Для инженеров и лиц, принимающих решения о закупках, важнейший вывод заключается в том, что не существует единой «лучшей» технологии — есть только технология, наиболее подходящая для конкретного применения. Для действительно обоснованного выбора необходимо сбалансированное рассмотрение требований миссии, экологических проблем и бюджетных ограничений.
ЧИТАТЬ ДАЛЕЕ
Современные основные технические подходы к инерциальным навигационным системам делятся на две категории: инерциальная навигация на основе MEMS (с использованием микроэлектромеханических систем) и волоконно-оптическая инерциальная навигация (на основе принципов оптической интерференции). Эти две технологии принципиально различаются по своим физическим принципам, показателям производительности, структуре затрат и сценариям применения. В данной статье представлено всестороннее многомерное сравнение этих технологий, призванное помочь инженерам в принятии обоснованных решений в процессе выбора.I. Фундаментальные различия в принципах работыИнерциальные навигационные системы на основе MEMS используют технологию микрообработки кремния для изготовления подвижных микромасс на чипе; при движении носителя инерционные силы вызывают смещение этих масс, генерируя электрические сигналы за счет изменения емкости — это полностью твердотельная конструкция без вращающихся частей. Волоконно-оптические инерциальные навигационные системы основаны на эффекте Сагнака, при котором лазерный луч разделяется на два луча, распространяющихся в противоположных направлениях внутри волоконно-оптической катушки; вращение носителя создает разность оптических путей между лучами, а угловая скорость вычисляется путем интерференционного детектирования. Чувствительность увеличивается с длиной волоконной катушки.Эти принципиальные различия определяют присущие каждой технологии характеристики: системы MEMS функционируют как твердотельные датчики массы — нечувствительные к вибрации, но ограниченные точностью изготовления, — тогда как волоконно-оптические системы действуют как оптические интерферометры, способные к высокой точности, но существенно зависящие от длины волокна и температуры.II. Сравнение основных параметров производительностиСтабильность смещения является основным показателем точности инерциальной навигации. Типичные значения для инерциальных навигационных систем на основе MEMS варьируются от 0,5°/ч до 10°/ч; в то время как высококачественные тактические устройства могут достигать 0,05°/ч до 0,1°/ч, они приближаются к пределу точности этой технологии. В отличие от них, волоконно-оптические инерциальные навигационные системы обычно демонстрируют стабильность смещения в диапазоне от 0,01°/ч до 0,1°/ч, при этом высококачественные устройства достигают 0,001°/ч (уровень угловой секунды). Волоконно-оптические системы демонстрируют явное преимущество в сценариях, требующих чисто инерциальной навигации в течение периодов времени от нескольких минут до десятков минут.Случайное угловое блуждание отражает влияние белого шума на интеграцию ориентации. Типичные значения для инерциальных навигационных систем на основе MEMS варьируются от 0,1°/√ч до 0,5°/√ч, тогда как волоконно-оптические системы могут достигать значений от 0,001°/√ч до 0,01°/√ч. Это означает, что во время кратковременных динамических маневров выходные данные по ориентации от волоконно-оптических инерциальных навигационных систем более плавные и демонстрируют меньшую нестабильность.Нелинейность масштабного коэффициента: для инерциальных навигационных систем на основе MEMS она обычно составляет от 0,1% до 1%, тогда как в волоконно-оптических системах она может достигать от 0,001% до 0,01%. Это преимущество в нелинейности имеет решающее значение для выполнения высокодинамичных маневров (например, таких, которые осуществляются ракетами или истребителями).Ошибка смещения при изменении температуры: кремниевые материалы MEMS обладают высокими температурными коэффициентами; без компенсации тепловой дрейф инерциальных систем MEMS может достигать десятков или даже более ста °/ч/°C. В современных высококачественных продуктах MEMS используется интегрированная температурная компенсация и полиномиальная аппроксимация для уменьшения теплового дрейфа до 1 °/ч/°C. Волоконно-оптические системы также чувствительны к температуре, но температурный коэффициент самой волоконной катушки может быть частично компенсирован с помощью симметричных методов намотки; в сочетании с точным контролем температуры ошибка смещения температуры может быть сведена к минимуму (менее 0,01 °/ч/°C).Ошибка выпрямления вибрации: инерциальные системы MEMS подвержены дрейфу постоянного тока при высокочастотной и интенсивной вибрации — это неотъемлемый недостаток. Волоконно-оптические системы, не имеющие подвижных инерционных масс, демонстрируют превосходную виброустойчивость, сохраняя точность гораздо лучше, чем системы MEMS в условиях вибрации.Время запуска и характеристики отклика: инерциальные системы MEMS выдают данные сразу после включения питания, время запуска составляет миллисекунды. Волоконно-оптические системы требуют периода прогрева и стабилизации (обычно от десятков секунд до нескольких минут), поскольку источник света и волоконная катушка должны достичь теплового равновесия; в противном случае возникает значительный дрейф нулевой точки.III. Структура затрат и ценовой диапазонИнерциальные системы MEMS выигрывают от использования крупномасштабных процессов производства полупроводников, что приводит к очень низким себестоимостям. Цены варьируются от 3 до 15 долларов за потребительские чипы MEMS IMU, от 100 до 500 долларов за модули промышленного класса (с температурной компенсацией и калибровкой) и приблизительно от 1000 до 3000 долларов за тактические инерциальные системы MEMS (включая алгоритмы).Стоимость волоконно-оптических инерциальных систем в основном определяется волоконной катушкой, процессами точной намотки, источником света (SLD) и фотодетектором. Волоконные катушки требуют высокоточной намотки, что влечет за собой высокие затраты на рабочую силу и оборудование, и, в отличие от микросхем, не могут воспользоваться теми же преимуществами масштаба производства для снижения цен. Низкоточные волоконно-оптические гироскопические модули (FOG) (стабильность смещения в диапазоне 1°/ч) стоят приблизительно 2000–5000 долларов; среднеточные (диапазон 0,1°/ч) — около 8000–20000 долларов; а высокоточные (диапазон 0,01°/ч или лучше) могут стоить более 50000–100000 долларов.Что касается структуры затрат, устройства MEMS имеют чрезвычайно низкие предельные издержки, что делает их пригодными для массового внедрения; напротив, волоконно-оптические инерциальные навигационные системы (ИНС) имеют высокие удельные издержки, хотя их предельные характеристики значительно превосходят характеристики MEMS.IV. Размеры, вес и энергопотреблениеВысокоточные промышленные MEMS-системы инерциальной навигационной системы (ИНС) обычно имеют миниатюрную модульную конструкцию, часто размером всего 30–60 мм с каждой стороны. Их компактная структура — без избыточных оптических компонентов — позволяет напрямую интегрировать их в платформы ветротурбин или небольшое оборудование с минимальными габаритами. В отличие от них, волоконно-оптические ИНС включают в себя волоконные катушки, лазерные источники, схемы оптической демодуляции и структуры терморегулирования; следовательно, они обычно имеют размеры 100–200 мм, занимают в 5–10 раз больший объем, чем MEMS-системы, требуют значительного места для установки и не подходят для интеграции в компактное оборудование.В инерциальных навигационных системах MEMS используется кремниевая технология MEMS, благодаря чему их общий вес обычно составляет от 20 до 80 г. Этот сверхмалый вес не создает дополнительной нагрузки на морские плавучие платформы или легкие монтажные конструкции, что делает их идеальными для легких установок и монтажа без механических напряжений. Однако волоконно-оптические инерциальные навигационные системы имеют сложные оптические структуры, тяжелые металлические корпуса и теплоизоляционные компоненты, что приводит к их общему весу от 500 до 2000 г. Этот значительный вес ограничивает их использование тяжелыми стационарными платформами и делает их непригодными для сценариев мониторинга, требующих легких конструкций или жестких ограничений по нагрузке. Инерциальные навигационные системы MEMS управляются микросхемами и работают с чрезвычайно низким энергопотреблением — обычно всего от 0,3 до 2 Вт в стационарном режиме. Они поддерживают длительную работу от батареи и непрерывный (круглосуточный) мониторинг с низким энергопотреблением, что делает их идеальными для легкого оборудования, развертываемого в удаленных полевых условиях или в открытом океане, где отсутствует постоянное электроснабжение. В отличие от них, волоконно-оптические инерциальные навигационные системы требуют непрерывного питания для лазерного источника, модуля демодуляции оптического сигнала и модуля контроля температуры. Их базовая рабочая мощность обычно составляет от 10 до 30 Вт — в десятки раз больше, чем у систем MEMS — и они требуют вспомогательных теплоотводящих конструкций, что ограничивает их использование стационарными инженерными платформами со стабильным сетевым питанием и достаточной мощностью.V. Экологическая адаптивность и надежностьИнерциальные навигационные системы на основе MEMS — это полностью твердотельные устройства без движущихся частей, обладающие высокой теоретической надежностью. Однако в условиях сильных ударов (>10 000 g) и интенсивной вибрации кремниевая инерционная масса может заклинить или разрушиться. MEMS-устройства военного класса, имеющие специальную упаковку, выдерживают удары до 20 000 g. Стандартный диапазон рабочих температур составляет от -40 °C до 85 °C, который может быть расширен до -55 °C до 125 °C путем экранирования.Волоконно-оптические инерциальные навигационные системы также не имеют движущихся частей; поскольку волоконно-оптическая катушка по сути изготовлена из стекловолокна, она обладает превосходной устойчивостью к ударам и вибрации по сравнению с MEMS-системами. Однако катушка чувствительна к изгибам и нагрузкам, а неправильная компоновка может привести к увеличению оптических потерь. Волоконно-оптические системы обеспечивают более высокий потенциал адаптации к окружающей среде, что делает их пригодными для экстремальных условий, таких как давление в глубоководных подводных лодках, постоянное движение судов и запуск в условиях высоких перегрузок.Краткий обзор всестороннего сравненияИнерциальные навигационные системы на основе MEMS-технологии превосходят другие по размерам, весу, энергопотреблению, стоимости и скорости запуска, но уступают по максимально достижимой точности и устойчивости к дрейфу, вызванному вибрацией. Волоконно-оптические системы отличаются сверхвысокой точностью, долговременной стабильностью и устойчивостью к воздействию окружающей среды, но менее конкурентоспособны по размерам, энергопотреблению, стоимости и времени запуска. Нет «правильного» или «неправильного» выбора — есть только вопрос пригодности: сначала определить требования к точности, затем учесть ограничения окружающей среды и, наконец, оценить экономические факторы.
ЧИТАТЬ ДАЛЕЕ
Гироскопический североискатель — это инерциальное измерительное устройство, использующее гироскопический эффект для определения угловой скорости вращения Земли, что позволяет ему автономно определять направление истинного севера. Не подверженный влиянию внешних магнитных полей и независимый от спутниковых сигналов, таких как GPS, он обеспечивает стабильную и надежную азимутальную привязку в суровых условиях, включая среды с сильными электромагнитными помехами, подземные пространства и полярные регионы. Основной принцип его работы заключается в использовании высокоточного гироскопа для определения вектора угловой скорости вращения Земли; затем вычисляется угол между опорной осью несущей и истинным севером, который выводится в виде азимутальной информации. В данной статье представлен систематический сравнительный анализ гироскопических североискателей по четырем параметрам: определение точности, технические стандарты, сценарии применения и ключевые критерии выбора. I. Определения точности: от основных показателей до комплексных систем оценки Что касается определения точности, точность определения севера выражается в виде стандартного отклонения 1σ, измеряемого в градусах или угловых секундах. Комплексная оценка должна включать абсолютную ошибку определения севера, повторяемость, круговую линейность и ошибку измерения ориентации. Волоконно-оптические североискатели могут достигать статической точности 0,02° или даже 0,001°; благодаря эффекту Сагнака и полностью цифровому управлению с обратной связью, нестабильность их смещения может составлять всего 0,002°/ч. Производительность MEMS-североискателей значительно улучшилась в последние годы; высококачественные продукты достигли нестабильности смещения лучше, чем 0,02°/ч, при типичной точности определения севера от 0,5° до 1° (например, Maixinminwei NF1100 достигает ≤1°×сек(L), а NF1200 — 0,5°×сек(L)), а некоторые миниатюрные продукты могут достигать точности 0,25° в течение трех минут. Волоконно-оптические решения обеспечивают превосходную абсолютную точность, в то время как решения на основе микроэлектромеханических систем (MEMS) обладают преимуществами в размерах и стоимости. II. Технические стандарты: многоуровневая система, охватывающая все уровни — от военных спецификаций до национальных стандартов. Система технических стандартов для гироискателей севера охватывает несколько уровней, включая национальные военные стандарты, отраслевые стандарты и национальные стандарты, обеспечивая всеобъемлющую основу для проектирования, производства, испытаний и приемки продукции. Как волоконно-оптические, так и MEMS-гироискатели севера должны соответствовать требованиям этой системы стандартов; соответствие особенно строго регламентировано в военном секторе, где соответствующие стандарты имеют более высокую обязательную силу. На уровне национальных военных стандартов основным документом служит GJB 2863A-2015, *Общая спецификация для гироискателей севера*. Он устанавливает общие требования, подробные требования и положения по обеспечению качества, являясь фундаментальной основой для разработки и производства всех гироискателей севера военного назначения.На национальном уровне стандарт GB/T 45570-2025, «Общие технические требования к оптическим гироскопам», является последним выпущенным национальным стандартом. Он охватывает классификацию продукции, технические требования, методы испытаний и спецификации маркировки и упаковки волоконно-оптических и лазерных гироскопов. Приложение B содержит справочные данные по ключевым показателям производительности типичных волоконно-оптических гироскопов, служащие важной технической основой для проектирования, производства и приемки волоконно-оптических северных искателей. Кроме того, некоторые предприятия управляют производством в соответствии со стандартами системы качества, такими как ISO 9001:2008.На уровне компонентов гироскопа стандарт GJB 10024-2021, *Методы испытаний для MEMS-гироскопов*, определяет условия, параметры и методы испытаний MEMS-гироскопов; он применяется к функциональному и эксплуатационному тестированию MEMS-гироскопов, используемых в инерциальных системах навигации, управления и контроля. Стандарт GJB 8898-2017, *Общая спецификация для волоконно-оптических гироскопов*, конкретно стандартизирует требования к производительности и методы испытаний для волоконно-оптических гироскопов. III. Сценарии применения: междисциплинарные приложения, от передовой линии фронта до подземного строительства. Гироуказатели севера применяются как в военной, так и в гражданской сферах, охватывая широкий спектр условий эксплуатации — от статического высокоточного позиционирования до динамической ориентации в реальном времени. Из-за различий в характеристиках производительности и конструктивных особенностях, микроэлектромеханические (MEMS) и волоконно-оптические гироуказатели севера имеют разные сценарии применения.В военной сфере гироискатели севера являются основным оборудованием для быстрой и скрытой ориентации систем вооружения. Благодаря статической точности на уровне угловой секунды, волоконно-оптические гироискатели севера широко используются для высокоточных задач юстировки артиллерии, пусковых установок ракет, радиолокационных антенн и военно-морских инерциальных навигационных систем. Благодаря таким преимуществам, как компактные размеры, низкое энергопотребление и быстрый запуск, MEMS-приборы для наведения на север находят все более широкое применение на легких платформах вооружения. Они обеспечивают быструю предпусковую юстировку ракет, снарядов, артиллерии и БПЛА и могут даже быть встроены в портативные терминалы солдат, подводные аппараты и платформы управляемых боеприпасов — сценарии, где волоконно-оптические решения трудно реализовать. В условиях электромагнитных помех или отсутствия GPS-сигнала полностью автономный и устойчивый к помехам характер MEMS-приборов для наведения на север делает их идеальным инструментом для скрытой ориентации в мобильных системах вооружения.В гражданском строительстве волоконно-оптические приборы для определения направления на север в основном используются для управления направлением при прокладке тоннелей щитовым методом, обеспечивая стабильную истинную точку отсчета на север глубоко внутри тоннелей, где сигналы GPS недоступны. В нефтегазодобыче они устанавливаются рядом с буровым долотом для измерения азимута и наклона скважины в режиме реального времени; являясь ключевой технологией для наклонно-направленного бурения, они обеспечивают точность приблизительно ±0,1°. В геодезии и точном машиностроении эти приборы обеспечивают высокоточные азимутальные ориентиры для тахеометров и лазерных трекеров и используются для мониторинга деформаций таких сооружений, как мосты и плотины, обеспечивая статическую точность ≤0,02°. Благодаря своей экономичности, миниатюризации и низкому энергопотреблению, приборы MEMS для определения направления на север обеспечивают надежное управление ориентацией и положением в условиях отсутствия GPS или магнитометров, например, при прокладке тоннелей в угольных шахтах и в горнодобывающей промышленности; кроме того, интегрированные системы MEMS могут обеспечить точность определения курса 0,25° в железнодорожных поездах. В целом, технология MEMS позволяет создавать более компактные и легкие приборы для определения направления на север, отвечающие потребностям большинства отраслей гражданского строительства и обеспечивающие точность от среднего до высокого уровня, что делает их особенно подходящими для областей с ограниченными условиями проведения геодезических работ.Что касается адаптации к окружающей среде, волоконно-оптические приборы для определения направления на север чувствительны к колебаниям температуры и громоздки, что требует компенсации дрейфа при наличии значительных температурных градиентов под землей. В свою очередь, приборы MEMS для определения направления на север обладают вибро- и ударопрочностью, а также возможностью компактной интеграции, хотя их устойчивость к высоким температурам ограничена примерно 85°C. Следовательно, волоконно-оптические решения имеют преимущество в сценариях, связанных с непрерывным высокотемпературным бурением скважин. IV. Ключевые факторы выбора: комплексный анализ компромиссов При выборе между микроэлектромеханическими (MEMS) и волоконно-оптическими приборами для определения направления севера необходимо учитывать множество факторов, включая требования к точности, условия эксплуатации, динамические характеристики, размеры и вес, бюджет и возможности интеграции, поскольку приоритеты значительно различаются в зависимости от сценария применения. Требования к точности определяют выбор технологии: для высокоточных приложений, требующих точности ≤0,1° — таких как юстировка инерциальной навигационной системы на борту судна или установка высокоточных геодезических ориентиров — обычно единственным вариантом являются волоконно-оптические приборы, идущие на север, обеспечивающие статическую точность 0,02° или даже 0,001°. И наоборот, если требуемая точность находится в диапазоне от 0,2° до 1,0° и важна стоимость, MEMS-технология является лучшим выбором; некоторые MEMS-продукты обеспечивают быструю юстировку в течение 30 секунд (точность 1°) или точную юстировку в течение 90 секунд (точность 0,5°), демонстрируя явные преимущества в динамическом отклике. Размер, вес и энергопотребление становятся все более важными факторами в современных приложениях. Приборы MEMS для определения направления севера могут быть миниатюризированы до размеров примерно 40 мм³, весить менее 70 г и потреблять всего 1,5 Вт, что делает их идеальными для платформ, чувствительных к полезной нагрузке, таких как индивидуальное снаряжение солдата. Традиционные волоконно-оптические приборы значительно больше и потребляют больше энергии; несмотря на недавние оптимизации, они все еще на порядки отстают от MEMS в этих областях, что делает MEMS практически единственной жизнеспособной технологией для приложений с ограниченным пространством. · Адаптируемость к окружающей среде — еще один ключевой фактор выбора. Приборы MEMS с функцией наведения на север обладают превосходной вибро- и ударопрочностью, что делает их подходящими для динамических платформ, таких как транспортные средства и летательные аппараты; ни одна из этих технологий не подвержена воздействию магнитных полей. Волоконно-оптические решения имеют преимущество в условиях высоких температур (отсутствуют ограничения по температуре полупроводников), что делает их особенно подходящими для непрерывного высокотемпературного бурения скважин. Хотя устройства MEMS имеют несколько меньшую устойчивость к высоким температурам, обе технологии, как правило, охватывают диапазон рабочих температур от -40°C до +80°C. · Механическая структура и механизмы индексации также напрямую влияют на решение о выборе. Волоконно-оптические приборы для определения направления на север используют одноосевой гироскоп в сочетании с механическим механизмом индексации; хотя они обеспечивают высокую статическую точность, их динамические характеристики ограничены, и они склонны к дрейфу под воздействием вибрации. В отличие от них, приборы для определения направления на север на основе MEMS-технологии обычно используют трехосевую конфигурацию с жесткой связью, что исключает необходимость в механизмах индексации, обеспечивая превосходную динамическую характеристику и виброустойчивость; при этом некоторые недорогие одноосевые модели MEMS-приборов позволяют снизить стоимость, сохраняя при этом точность, за счет методов вращательной модуляции. · При выборе оборудования решающее значение имеет стоимость. Волоконно-оптические приборы для определения направления севера требуют высоких первоначальных затрат, причем стоимость высококлассных моделей достигает сотен тысяч юаней. В свою очередь, MEMS-приборы для определения направления севера выигрывают от использования полупроводниковых технологий массового производства, предлагая значительно более низкую стоимость при эквивалентной точности. Если требования к точности не слишком строгие, а основным ограничивающим фактором является стоимость, технология MEMS предлагает явное экономическое преимущество. Обе технологии имеют полностью твердотельную конструкцию с приемлемыми затратами на техническое обслуживание; однако устройства MEMS обеспечивают более высокий уровень интеграции и, как правило, демонстрируют более низкий уровень отказов. · Возможности интеграции и коммуникационные интерфейсы являются ключевыми техническими деталями в процессе выбора. Основные гирофотосъемочные приборы, имитирующие движение по северу, поддерживают последовательные интерфейсы, такие как RS422, RS232 и CAN, с частотой вывода данных, обычно составляющей от 100 до 200 Гц; пользователям следует убедиться в совместимости с типами интерфейсов и требованиями к протоколам передачи данных их хост-системы. Что касается интеграции с GNSS, некоторые высококачественные продукты предлагают функции ввода синхронизации PPS и вывода TOV, позволяющие синхронизировать время между инерциальными данными и внешними спутниковыми приемниками. Выбор гироскопа с функцией наведения на север — это систематический процесс, включающий в себя рассмотрение точности, стоимости, условий эксплуатации, динамических характеристик и интеграции. Технологические пути MEMS и волоконной оптики обладают различными основными преимуществами и ограничениями в эксплуатации; ни один из них не является принципиально превосходящим другой. Пользователям следует провести всестороннюю оценку требований своей миссии, чтобы найти оптимальный баланс между этими двумя подходами: для стратегических приложений, где приоритет отдается максимальной точности независимо от стоимости, волоконно-оптические гироскопы с функцией наведения на север остаются незаменимым выбором; для тактических и гражданских сценариев, где приоритет отдается миниатюризации, быстрому реагированию и экономической эффективности, гироскопы MEMS с функцией наведения на север предлагают более прагматичное и гибкое решение. По мере того, как точность гироскопов MEMS продолжает улучшаться, а технология миниатюризации волоконно-оптических гироскопов развивается, границы между этими двумя технологиями становятся все более размытыми. В будущем решения о выборе, вероятно, будут в большей степени ориентированы на конкретные ограничения сценария миссии, а не только на технологические обозначения — этот сдвиг, несомненно, предоставит конечным пользователям более широкий спектр вариантов и превосходное соотношение цены и качества.
ЧИТАТЬ ДАЛЕЕ
В проектах инерциальной навигации и управления движением основными источниками ошибок, влияющими на производительность системы, являются смещение датчиков, тепловой дрейф и шум. В следующем разделе описываются их проявления, влияние на систему и стратегии смягчения с инженерной точки зрения. 1. Предвзятость Смещение относится к постоянному статическому выходному сигналу датчика в условиях нулевого входного сигнала. В инженерных приложениях смещение напрямую влияет на точность долговременной интеграции и возможности выравнивания:• Долговременная точность навигации: смещение гироскопа линейно накапливается в угловую ошибку за счет интегрирования; чем больше смещение, тем быстрее дрейф курса. Смещение акселерометра преобразуется в ошибку положения за счет двойного интегрирования, становясь основным источником ошибок, особенно при чисто инерциальной навигации без внешних корректировок.• Начальная настройка и определение направления на север: Для высокоточной навигации на север необходимо выделить компонент, указывающий на север, из угловой скорости Земли (приблизительно 15°/ч); если смещение гироскопа чрезмерно велико, сигнал подавляется, что делает эффективную настройку невозможной.• Измерение ориентации и наклона: смещение акселерометра напрямую вызывает постоянные отклонения углов тангажа и крена, влияя на точность определения статической горизонтальной ориентации. Инженерные меры по смягчению последствий:• Калибровка/компенсация одиночного события: после включения питания выполните статическую выборку и усреднение, затем вычтите постоянное значение смещения.• Периодическая калибровка: для датчиков с низкой повторяемостью перед каждым использованием выполняйте выравнивание по статической опоре или индексацию.• Термокомпенсация на заводском уровне: запись значений смещения при различных температурах для создания таблиц соответствия или полиномиальных моделей. 2. Тепловой дрейф Термодрейф — это изменение смещения датчика или масштабного коэффициента, вызванное изменениями температуры. В широком диапазоне рабочих температур ошибки, вызванные термодрейфом, часто на один-два порядка превышают смещение при комнатной температуре.• Колебания температуры окружающей среды: Суточные колебания температуры, сезонные изменения и самонагрев оборудования вызывают медленный дрейф выходных сигналов датчика, что делает недействительными предварительно откалиброванные значения смещения и приводит к накоплению ошибок интегрирования с течением времени.• Подводные/глубококосмические температурные градиенты: Быстрые изменения температуры, например, при погружении аппарата или входе/выходе космического аппарата из теневой зоны, могут вызывать резкие ошибки из-за теплового дрейфа, потенциально приводящие к расходимости интегрированных навигационных фильтров. • Снижение производительности в температурном диапазоне: Многие датчики демонстрируют отличные характеристики при комнатной температуре, но их работа при нулевом смещении значительно ухудшается при высоких или низких температурах, что потенциально может привести к полному отказу системы в экстремальных условиях. Инженерные контрмеры:• Полная температурная калибровка + встроенная компенсация: выходные данные датчика регистрируются в режиме реального времени в термокамере в диапазоне рабочих температур; строится температурная кривая (полиномиальная или кусочно-линейная), и микросхема или навигационный компьютер вносят корректировки в режиме реального времени на основе текущей температуры.• Поддержание постоянной температуры: В высокотехнологичных приложениях (например, в инерциальных навигационных системах стратегического уровня) нагреватели поддерживают постоянную температуру инерциального измерительного блока (например, 70 °C) для устранения температурных колебаний, хотя это и приводит к увеличению энергопотребления и времени запуска.• При выборе необходимо отдавать приоритет стабильности при нулевом смещении при всех температурах: многие поставщики предоставляют только характеристики при комнатной температуре, что может ввести в заблуждение при реализации проекта, поэтому крайне важно требовать данные о производительности при всех температурах. 3. Шум Шум — это случайные высокочастотные колебания выходного сигнала датчика, обычно характеризующиеся коэффициентами случайного блуждания или плотностью шума. Его влияние проявляется в основном в краткосрочной динамике и стабильности системы: • Кратковременная динамическая точность: шум, наложенный на истинный сигнал, снижает мгновенное отношение сигнал/шум (SNR), что особенно заметно во время вибрации или высокоскоростного вращения.• Возбуждение контура управления: Высокий уровень шума приводит к высокочастотным колебаниям, вызывая частые реакции исполнительных механизмов (таких как двигатели или управляющие поверхности); это увеличивает энергопотребление и может вызвать механический резонанс.• Интегрированная сходимость навигации: В фильтре Калмана характеристики шума определяют скорость сходимости и установившуюся дисперсию оценок состояния; чрезмерный шум заставляет фильтр в большей степени полагаться на внешние вспомогательные данные, а это означает, что если связь с GNSS теряется, чистые инерциальные ошибки будут быстро расти.• Эффект усиления при двойном интегрировании: при измерении вертикальности или инерциальной навигации шум резко усиливается после двойного интегрирования, что приводит к дрейфу траектории или всплескам сигнала. Инженерные контрмеры:· Аналоговая/цифровая фильтрация: частоты среза фильтра нижних частот устанавливаются на основе полосы пропускания системы (обычно в 1,5–2 раза больше полосы пропускания сигнала), хотя это приводит к фазовому сдвигу.• Выбор подходящей частоты дискретизации: более высокая частота не обязательно лучше; передискретизация требует использования фильтрации сглаживания для предотвращения наложения высокочастотного шума на низкочастотный диапазон. • Проектирование на системном уровне: используйте наблюдатели или методы фильтрации более высокого порядка (например, комплементарную фильтрацию или фильтр Калмана) в алгоритмах управления для подавления влияния шума. 4. Ключевые рекомендации для инженеров проекта• Выбирайте параметры, исходя из температурного и динамического диапазонов применения; рассматривайте характеристики при комнатной температуре только как справочные и настаивайте на получении данных о производительности при полной температуре и кривых дисперсии Аллана.• Включить в аппаратную и программную части схемы интерфейсы для компенсации смещения (статической калибровки) и датчиков температуры.• Проводите испытания и проверку в реалистичных условиях теплового воздействия и вибрации, а не полагайтесь исключительно на статические испытания при комнатной температуре.• Сбалансируйте смещение, температурный дрейф и шум: для приложений с длительным сроком службы отдавайте приоритет смещению и температурному дрейфу, а для приложений с высокой динамикой — шуму и полосе пропускания.
ЧИТАТЬ ДАЛЕЕ
В областях инерциальной навигации, управления движением и высокоточного измерения ориентации характеристики инерциальных датчиков (гироскопов и акселерометров) напрямую определяют верхний предел точности всей системы. Для инженеров понимание практического значения ключевых параметров, указанных в технических характеристиках, и их влияния на конечные приложения имеет важное значение для выбора компонентов и проектирования системы. В данной статье представлен углубленный анализ четырех основных инженерных параметров с практической точки зрения: стабильность смещения, случайное блуждание, повторяемость смещения и нелинейность масштабного коэффициента.I. Стабильность смещения1. Определение и физическое значениеСтабильность смещения относится к степени колебаний выходного сигнала датчика вокруг его среднего значения в статических условиях; она обычно характеризуется минимальной точкой (или плоской областью) на кривой дисперсии Аллана. Для гироскопов единицей измерения обычно являются °/ч (градусы в час); для акселерометров — мг или мкг.Это отражает стабильность выходного сигнала датчика при длительной статической работе. Волоконно-оптический гироскоп со стабильностью смещения 0,01°/ч означает, что колебания его среднего выходного сигнала за один час составляют приблизительно 0,01 градуса; это критически важный показатель для инерциальных навигационных систем навигационного класса.2. Метод инженерных испытанийУстановите датчик на высокоточный поворотный стол, обеспечив его абсолютную неподвижность и стабильную температуру окружающей среды (например, внутри камеры с регулируемой температурой 25 ± 0,1 °C). Непрерывно собирайте статические данные в течение нескольких часов (не менее 4–24 часов). Вычислите дисперсию Аллана и извлеките стандартное отклонение в моменты сглаживания (τ), такие как 1 с, 10 с и 100 с; оптимальное значение стабильности смещения соответствует точке перехода между сегментом кривой с наклоном -0,5 и плоской областью.3. Влияние на системуСтабильность смещения напрямую влияет на точность навигации в долгосрочной перспективе и определяет скорость накопления угловых ошибок в процессе инерциальной интеграции; например, дрейф в 1°/ч приводит к ошибке курса примерно в 1° за один час. Кроме того, для высокоточной навигации по северу требуется чрезвычайно низкая стабильность смещения (≤0,01°/ч) для эффективного извлечения компонента, указывающего на север, из скорости вращения Земли (15°/ч).4. Инженерные заблуждения и соображенияНе все значения времени сглаживания соответствуют одному стандарту; разные производители могут сообщать о стабильности на основе 10-секундного или 100-секундного сглаживания, поэтому при сравнении необходимо стандартизировать время сглаживания. Температурные эффекты значительно превосходят статические колебания; вариации смещения во всем диапазоне рабочих температур могут быть на один-два порядка выше статической стабильности. Поэтому в инженерных приложениях необходимо ориентироваться на эквивалентную стабильность, достигаемую после полной температурной компенсации.II. Случайное блуждание1. Определение и физическое значениеСлучайное блуждание — это случайная ошибка, возникающая в результате интегрирования белого шума. Для гироскопов это называется угловым случайным блужданием (ARW), измеряемым в °/√ч; для акселерометров — случайным блужданием скорости (VRW), измеряемым в м/с/√ч или (м/с)/√ч.Она характеризует интенсивность энергии высокочастотного белого шума на выходе датчика. Для гироскопа с угловой погрешностью 0,01°/√ч стандартное отклонение угловой ошибки, вносимой белым шумом в течение часового интегрирования, составляет 0,01° × √1 = 0,01°; однако, если интегрирование длится 0,01 часа (36 секунд), ошибка составляет 0,01 × √0,01 = 0,001°. Ошибка пропорциональна квадратному корню из времени.2. Методы инженерных испытанийЭтот параметр также получают с помощью дисперсионного анализа Аллана. При малых значениях τ (обычно)
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :