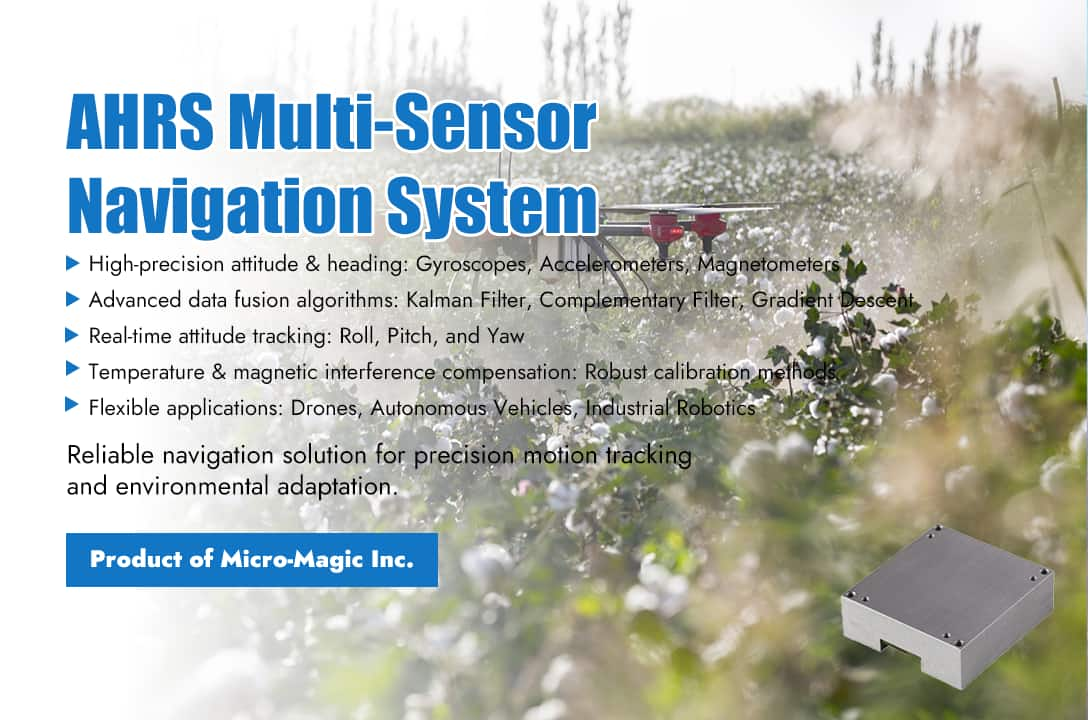
Получите информацию о товаре за одну минуту! Система координат и положенияСистема AHRS (AHRS) — это ключевое навигационное устройство, использующее слияние данных от нескольких датчиков для расчета в реальном времени трехмерного положения (угла тангажа, угла крена) и угла курса носителя. Ее основные технологии охватывают такие области, как микроэлектромеханические системы (MEMS), инерциальная навигация, обработка сигналов и нелинейная оптимизация. В данной статье будут рассмотрены технические аспекты в трех измерениях: математические модели, реализация алгоритмов и компенсация ошибок. Принципы и кинематические уравнения AHRS Основной принцип AHRS — это слияние данных с нескольких датчиков, которое компенсирует ограничения одного датчика за счет использования дополнительных датчиков. 1.Состав датчика: а. Гироскоп: Он измеряет угловую скорость, используя эффект Кориолиса, и интегрирует её для получения изменений ориентации, но при этом отсутствует дрейф смещения (накопленная ошибка во времени).b. Акселерометр: измеряет удельную силу (ускорение свободного падения + ускорение движения) и может использоваться для калибровки ориентации (крен, тангаж) в статическом режиме или при постоянной скорости.c. Магнитометр: измеряет направление геомагнитного поля, обеспечивает абсолютное определение курса (угол рыскания), но подвержен влиянию жестких/мягких магнитных помех.d. Дополнительная функция GPS: помогает корректировать ошибки определения местоположения и скорости. 2.Кинематические уравнения Дифференциальное уравнение для обновления угловой скорости и ориентации несущего корабля: Среди них, представляет собой умножение кватернионов и — это угловая скорость, измеренная гироскопом (в рад/с). Основная архитектура и алгоритм AHRS Основная сложность AHRS заключается в интеграции данных от гироскопов (обладающих отличной динамической характеристикой, но дрейфом), акселерометров (обладающих высокой статической точностью, но подверженных влиянию движения) и магнитометров (обеспечивающих абсолютное определение курса, но подверженных влиянию помех). Основные алгоритмы следующие: 1.Фильтр Калмана На основе модели пространства состояний ориентация оценивается итеративно посредством прогнозирования (интеграция данных с гироскопа) и обновления (наблюдения с помощью акселерометра/магнитометра).Построение вектора состояния осуществляется следующим образом, включая угол ошибки ориентации. и смещение гироскопа . В качестве значений наблюдений используются остаточные значения вектора гравитации, измеренные акселерометром, и геомагнитного поля, измеренные магнитометром, и строится следующее уравнение наблюдений:При настройке ковариации используется ковариация шума. Акселерометр обычно устанавливается на и ковариация шума магнитометр установлен на . 2.Дополнительный алгоритм фильтрации Взвешенное слияние высокочастотных данных гироскопа и низкочастотных данных акселерометра/магнитометра. Его преимущество заключается в низкой вычислительной нагрузке и пригодности для встроенных систем; недостаток состоит в том, что настройка параметров зависит от опыта и имеет ограниченные динамические характеристики.В высокочастотной части используется интеграция с гироскопом, а в низкочастотной калибровка — акселерометры/магнитометры. постоянная времени обычно занимает 3.алгоритм оптимизации градиентного спуска Существует два основных алгоритма оптимизации методом градиентного спуска. Алгоритм Махони основан на нелинейной комплементарной фильтрации с использованием кватернионов и корректирует смещение гироскопа с помощью ПИ-регулятора; алгоритм Мадгвика оптимизирует кватернионы напрямую, минимизируя функцию ошибки между измерениями датчика и прогнозами, что обеспечивает высокую вычислительную эффективность и пригодность для сценариев с низким энергопотреблением. Среди них, — это коэффициент скорости сходимости, типичные значения которого варьируются от 0,1 до 0,5. Проблемы и меры по внедрению инженерных решений AHRS 1.Ошибка датчика и калибровка Необходимо оценить и компенсировать нулевое смещение гироскопа в режиме реального времени (например, путем инициализации статического состояния); ускорение движения может нарушить измерение направления силы тяжести, поэтому динамические помехи от акселерометров необходимо обнаруживать с помощью высокочастотной фильтрации или обнаружения состояния движения;Необходимо корректировать влияние изменений температуры на гироскопы и акселерометры путем создания модели температурной компенсации;Для компенсации помех, создаваемых магнитометром, необходима жесткая/мягкая магнитная калибровка (подгонка эллипса или алгоритм, основанный на калибровочном поле). 2.Динамическая адаптация к окружающей среде Высокочастотная вибрация приводит к увеличению шума акселерометра, что требует механической изоляции или цифровой фильтрации. При выполнении быстрых маневров (например, при переворотах дрона) акселерометр выходит из строя, и для кратковременной работы требуется чистый гироскоп. 3.Производительность в реальном времени и вычислительные ресурсы В условиях высокой динамики алгоритмы должны выполнять итерации за миллисекунды (например, циклы управления дронами).
ЧИТАТЬ ДАЛЕЕ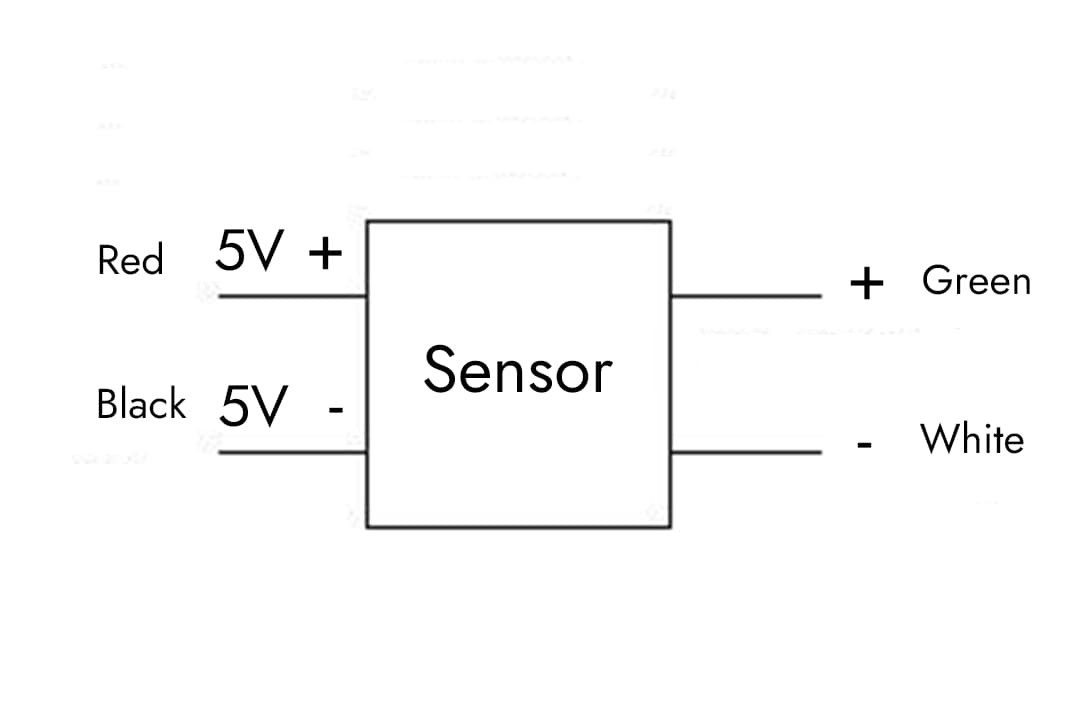
Основная причина выбора двухполярного источника питания для датчиков заключается в обеспечении соответствия требованиям к целостности сигнала, условиям работы схемы и точности измерений. Это включает в себя следующие аспекты:1. Обработка двунаправленных сигналов (сигналов переменного тока)Некоторые датчики (например, датчики вибрации, звука и ускорения) выдают двунаправленные сигналы, то есть они колеблются выше и ниже нулевой точки отсчета (положительное и отрицательное напряжения). Если используется только один источник питания, сигнал отрицательной полуволны будет обрезан, что приведет к искажению. В этом случае использование источников питания с положительным и отрицательным напряжением (например, ±5 В, ±12 В) для обеспечения симметричных напряжений позволяет сигналу колебаться с центром в точке 0 В, сохраняя полную информацию положительной и отрицательной половин, чтобы избежать искажения сигнала.2. Требования к работе внутренней схемыВо многих датчиках для усиления или обработки сигнала используются операционные усилители или аналоговые схемы. Для работы этих устройств требуются положительные и отрицательные источники питания:Упрощенная схемотехника: в одноканальной системе питания при обработке сигналов переменного тока необходимо устанавливать «виртуальную землю», что вносит дополнительный шум и усложняет конструкцию. В то время как в источниках питания с положительным и отрицательным напряжением в качестве опорной точки используется «земля» (0 В), что исключает необходимость в дополнительных схемах смещения, упрощает конструкцию и снижает уровень шума.Максимизация динамического диапазона: Многие высокопроизводительные датчики и операционные усилители требуют двойного источника питания для полного использования диапазона входного/выходного сигнала, предотвращения нелинейных искажений и улучшения линейности и динамического диапазона системы.3. Защита от помех и подавление шума.Конструкция с двойным источником питания позволяет снизить уровень синфазных помех. Синфазные помехи — это разность напряжений между двумя сигнальными линиями и землей. Использование положительного и отрицательного источников питания эффективно снижает эту разность напряжений, тем самым уменьшая уровень синфазных помех, особенно в промышленных условиях; симметричное питание помогает улучшить отношение сигнал/шум.
ЧИТАТЬ ДАЛЕЕ
Получите информацию о товаре за одну минуту! В условиях бурного развития технологий автономного вождения, дронов и робототехники высокоточные и надежные навигационные системы стали «мозгом» интеллектуальных устройств. Технология инерциальной навигации MEMS в сочетании с двухантенной спутниковой навигационной системой I3700запущено Микро-Магия Инкиспользует высокоточные МЭМС-технологии гироскопы, акселерометры, Многорежимные многочастотные GNSS-приемники обеспечивают быструю и высокоточную ориентацию и интегрированные навигационные функции. Устройство в реальном времени вычисляет положение, курс, ориентацию, скорость и другую информацию о несущей, устойчиво к препятствиям и многолучевым помехам, обеспечивая долговременную, высокоточную и надежную навигацию в горных туннелях, городских каньонах, автомобилях, высокоскоростных железных дорогах и других районах. Поддерживает функцию GNSS RTK в реальном времени, предоставляет стандартизированный универсальный пользовательский протокол и обладает хорошей масштабируемостью. Предоставляет удобные навигационные решения для многодоменных приложений во всех сценариях. Одновременно с этим, I3700 прошел защиту IP68 и сертификацию CE, и может нормально работать в суровых условиях, отвечая требованиям надежной конструкции промышленного класса. Технические характеристики и основные особенности I3700 1.Конструкция антенной решетки MEMS-IMU повышает точность расчета ориентации. Для решения проблемы больших ошибок при вычислении ориентации предложена система вычисления ориентации на основе слияния данных массива MEMS-IMU. Для слияния данных массива MEMS-IMU используется метод оптимизации многоинформационных векторов, а для вычисления ориентации движущегося носителя применяется метод динамического фильтра Калмана. Это позволяет повысить точность вычисления ориентации в сложных динамических движениях. 2.Поддержка приема и обработки сигналов GNSS по всей системе и в диапазоне частот. Встроенный модуль позиционирования с двумя антеннами и направленной GNSS-системой поддерживает все основные мировые спутниковые навигационные системы, обеспечивая высокоточное и быстрое позиционирование и ориентацию. Одновременная совместимость со всеми частотными диапазонами гарантирует оптимальную точность позиционирования в любой точке мира. Встроенный спутниковый приемник обладает высокой помехоустойчивостью и способен обеспечивать точное позиционирование даже в сложных электромагнитных условиях. 3.Высокопроизводительная интегрированная навигация Технология инерциальной навигации + GNSS в сочетании с разработанным нами высокоточным интегрированным навигационным алгоритмом обеспечивает точность горизонтального позиционирования 0,8 см + 1 ppm и точность определения курса 0,2°. Даже при временной потере сигналов GNSS (например, в туннелях или подземных гаражах) стабильные навигационные данные могут непрерывно передаваться через инерциальные датчики (стабильность нулевого смещения гироскопа 2,5°/ч, нулевое смещение ускорения 30 мкг). В то же время алгоритмы слияния данных из нескольких источников поддерживают внешнюю одометрию, доплеровский измеритель скорости (DVL) и другие вспомогательные датчики, повышая надежность локализации в сложных условиях. 4.Гибкая и простая в использовании экосистема интерфейса Полная поддержка интерфейсов: RS232/422, CAN (SAE J1939), сигналы синхронизации PPS, совместимость с дифференциальным доступом 4G DTU, простота подключения к внешним устройствам, таким как LiDAR и камеры. Вывод сообщений NMEA, RTCM, бинарных протоколов и стандарта J1939, с поддержкой различных протоколов для удовлетворения потребностей промышленной и автомобильной связи. 5.Быстрое развертывание и интеллектуальная настройка Режим Plug and Play (PnP) делает использование более гибким, предлагая конфигурации по умолчанию, адаптированные к распространенным сценариям, и поддержку настройки режимов работы одним щелчком мыши (бортовой, судовой, авиационный, базовая станция). Удобный интерфейс разработки, поддерживающий запись данных в реальном времени и визуальную отладку, сокращает цикл интегрированной разработки. Сценарий применения: Точное обеспечение работы тысяч отраслей. 1. Дроны и беспилотные летательные аппараты: В логистических операциях по распределению и досмотру I3700 обеспечивает позиционирование с точностью до сантиметра и стабильную ориентацию для обеспечения точного управления на сложных траекториях. 2. Интеллектуальное сельское хозяйство: в сочетании с системой автоматического управления сельскохозяйственной техникой погрешность навигации между гребнями составляет менее 2 см, что значительно повышает эффективность посева и внесения удобрений. 3. Исследование океана и беспилотные суда: конструкция с защитой IP68 для работы во влажной среде соленых брызг, функция направленного движения с двумя антеннами для обеспечения точности курса судна, а также помощь в гидрологических исследованиях и научных изысканиях. 4. Промышленные роботы: В сценариях использования автоматизированных транспортных средств на складах и при обработке грузов на заводах отслеживание траектории движения с точностью до миллиметра достигается путем координации с внешними устройствами посредством синхронных функций ввода и вывода. I3700 предлагает несколько вариантов интерфейса (MI0/MI1/MI2) для удовлетворения потребностей различных отраслей. В стандартный комплект для разработки входит подробный технический документ, а также возможность индивидуальной настройки. Устройство может подключаться к станциям CORS, таким как Qian Xun и Mobile, или создавать собственную опорную станцию RTK для обеспечения высокоточной связи по всей стране. I3700 точно измеряет окружающий мир и надежно управляет будущим. Независимо от того, являетесь ли вы разработчиком, стремящимся к передовым технологиям, или специалистом, глубоко вовлеченным в отрасль, I3700 — это устройство поможет вам. I3700станет вашим надежным партнером в изучении интеллектуальной навигации. I3700 Что бы вам ни понадобилось, Micro-Magic всегда к вашим услугам.
ЧИТАТЬ ДАЛЕЕ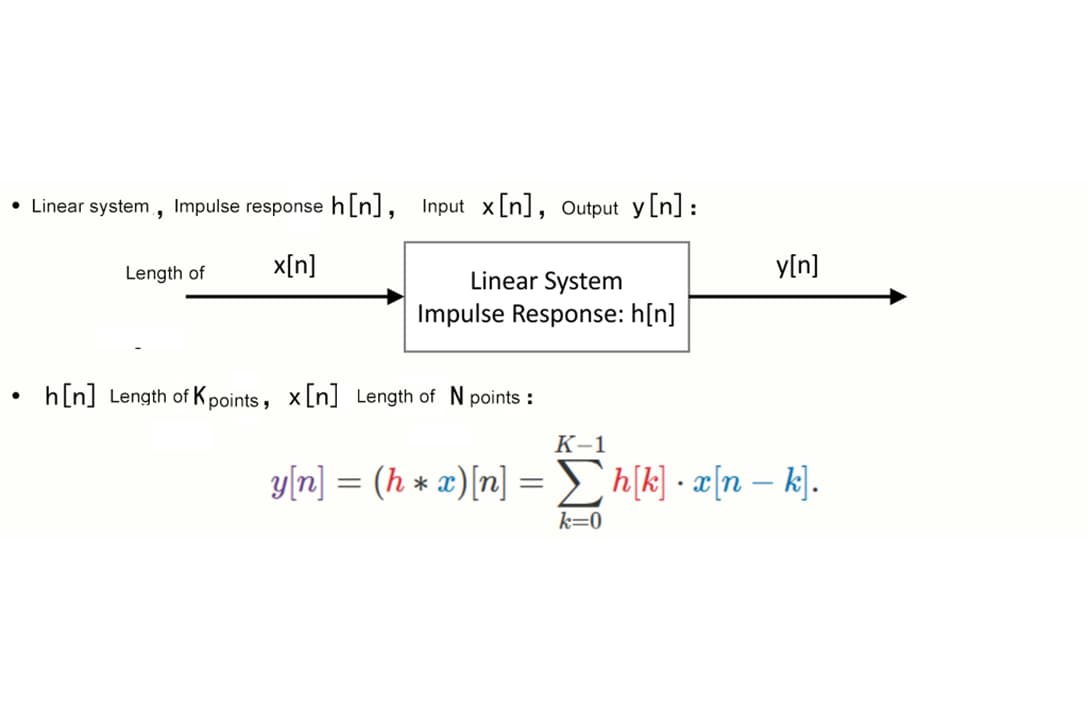
1. Принцип работы и типы акселерометровАкселерометр — это распространённый тип датчика, способный измерять ускорение и угол наклона объектов, и широко используемый в промышленности, здравоохранении, спорте и других областях. Акселерометры обычно состоят из чувствительных элементов, схем обработки сигналов и интерфейсных схем и могут измерять ускорение объекта или обнаруживать изменения в состоянии движения, преобразуя эти данные в электрические сигналы для вывода.В настоящее время на рынке представлены два основных типа акселерометров: аналоговые и цифровые.Характерной чертой цифровых акселерометров является простота их интеграции с цифровыми системами. Однако иногда для достижения более высокой точности, снижения уровня шума и удовлетворения различных требований к динамическому отклику, а также для контроля затрат, мы склонны отдавать предпочтение акселерометрам с аналоговым выходом.На рисунке 1 показана схема обработки сигнала от типичного акселерометра с аналоговым выходом. Как правило, для улучшения интеграции и снижения затрат, выборка АЦП и цифровая фильтрация интегрируются во внутренний микроконтроллер или цифровой сигнальный процессор. 2. Разработка фильтра нижних частот для сглаживания перед АЦПДобавление фильтра нижних частот для подавления наложения спектров на входе АЦП (аналого-цифрового преобразователя) является важнейшим элементом проектирования системы дискретизации сигнала. Согласно теореме Найквиста, частота дискретизации АЦП fs должна быть как минимум вдвое больше самой высокой частоты fmax сигнала (т.е., fs ≥ 2fmax) для точного воспроизведения исходного сигнала без искажений. Если входной сигнал содержит компоненты с частотами, превышающими fs/2 (называемые частотой Найквиста), эти высокочастотные компоненты будут «встроены» в низкочастотный диапазон, образуя ложные сигналы (наложение спектров). Наложение спектров навсегда загрязняет полезный сигнал и не может быть устранено последующей обработкой. Фактический сигнал может содержать шум или бесполезные высокочастотные компоненты (такие как электромагнитные помехи, гармоники), которые могут превышать fs/2, и даже если сам входной сигнал имеет ограниченную полосу пропускания, процесс дискретизации АЦП (особенно дискретизация) будет вносить шум квантования. Фильтр нижних частот с сглаживанием позволяет уменьшить влияние высокочастотного шума. Фактически, фильтр нижних частот с сглаживанием представляет собой RC-фильтр (резистор-конденсатор), и его частота среза fc обычно устанавливается немного ниже fs/2, но немного выше эффективной полосы пропускания сигнала (например, для акселерометра с полосой пропускания 100 Гц fc выбирается равной 150 Гц), гарантируя, что проходят только сигналы с частотами ниже частоты Найквиста. Если частота тактового сигнала АЦП составляет 2 кГц, то частота среза fc должна быть установлена не выше 1 кГц. Формула для расчета частоты среза fc: fc = 1/(2π×R×C). Использование фильтра нижних частот с сглаживанием позволяет уменьшить фоновый шум и тем самым улучшить разрешение акселерометра. Как правило, при проектировании полоса пропускания ограничивается самой низкой частотой, необходимой для приложения, чтобы максимизировать разрешение и динамический диапазон акселерометра.На практике, если используется ADI ADXL103 или ADXL203, внутренний фильтр нижних частот уже интегрирован. Частота среза (точка -3 дБ) определяется внешним конденсатором C, подключенным к выходному выводу, и только путем параллельного подключения конденсатора к выходному выводу и формирования фильтра нижних частот с внутренним выходным резистором можно достичь функций сглаживания и подавления шума. Схема реального применения показана на рисунке 2, а соответствующий ей fc = 5 мкФ/C. 3. Цифровая фильтрацияАналоговый сигнал проходит через фильтр нижних частот сглаживания и поступает в модуль АЦП. Под воздействием тактового сигнала дискретизации генерируется непрерывный поток данных. При этом данные неизбежно содержат шум. Для фильтрации шума необходимо использовать цифровую фильтрацию для обработки полученных данных. По сравнению с аналоговыми фильтрами, цифровые фильтры обычно имеют более стабильную частотную характеристику, могут точно подавлять внеполосные сигналы, обладают хорошей повторяемостью и могут быть реализованы как программно, так и с использованием аппаратного ускорения КИХ-фильтров (фильтров с конечной импульсной характеристикой) или БИХ-фильтров (фильтров с бесконечной импульсной характеристикой). Цифровая фильтрация может быть как программной, так и реализованной с использованием аппаратного ускорения КИХ- или БИХ-фильтров.Из-за высокого порядка КИХ-фильтров они потребляют больше вычислительных ресурсов и больше подходят для работы на цифровых сигнальных процессорах или высокопроизводительных микроконтроллерах. Выражение их разностного уравнения показано на следующем рисунке. Для КИХ-фильтра нижних частот 120-го порядка с окном Кайзера затухание в полосе подавления обычно достигает более 60 дБ. По сравнению с БИХ-фильтрами, КИХ-фильтры имеют более широкую полосу перехода и большую групповую задержку, а их отклик в реальном времени не такой быстрый, как у БИХ-фильтров.Если вычислительные ресурсы на встроенной платформе ограничены или для получения более крутой полосы перехода, можно также использовать IIR-фильтры. По сравнению с FIR-фильтрами, IIR-фильтры обладают более высокой вычислительной эффективностью (могут достигать высокой производительности при более низких порядках), имеют нелинейные фазовые переходы и подходят для акселерометров, но могут быть нестабильными. Положения полюсов необходимо тщательно оптимизировать. Общее выражение разностного уравнения для IIR-фильтров показано на следующем рисунке. Эллиптический цифровой фильтр нижних частот IIR 4-го порядка обычно позволяет достичь ослабления в полосе заграждения более чем на 60 дБ при пульсациях в полосе пропускания 0,5 дБ.Иногда, для получения плавного выходного результата, выходные данные в пределах определенного окна вышеупомянутого фильтра подвергаются рекурсивной усредняющей фильтрации для уменьшения влияния шума. Дана последовательность сигналов x[n], содержащая N отсчетов, где n — индекс отсчета (от 0 до N-1). Скользящая усредняющая фильтрация выполняется путем скольжения окна фиксированной длины M по последовательности сигналов и вычисления среднего значения отсчетов внутри окна. Для каждой позиции k скользящего окна отфильтрованный выход y[k] может быть вычислен по следующей формуле: Размер M скользящего окна определяет степень сглаживания. Большее окно может более эффективно сглаживать сигнал, но может привести к задержке отклика; меньшее окно может быстрее реагировать на изменения сигнала, но эффект сглаживания может быть хуже. Обычно, когда частота дискретизации АЦП составляет 2000 Гц, M устанавливается равным 10.
ЧИТАТЬ ДАЛЕЕ
Получите информацию о товаре за одну минуту!В эпоху стремительных технологических изменений точная инерциальная навигация стала ключевым требованием в таких областях, как автономное вождение, аэрокосмическая промышленность и исследование океана. Г-Ф120Хвысокоточная волоконно-оптический гироскопзапущено Микро Магия ИнкБлагодаря своим выдающимся характеристикам и надежности, эта система обеспечивает стабильные и точные навигационные решения для пользователей по всему миру, позволяя отраслям промышленности выйти на новый уровень интеллектуальности.Высокоточный волоконно-оптический гироскоп G-F120H стал лидером в навигационных приложениях благодаря интегрированной конструкции оптических и электронных компонентов. Учитывая вес и габариты изделия, он демонстрирует превосходные инерциальные характеристики. Благодаря использованию передовой интегрированной оптической технологии и электронных схем с замкнутым контуром на базе FPGA, G-F120H обеспечивает более высокую точность, шумоподавление и эффективность по сравнению с аналогичными технологиями. Кроме того, внутренняя функция калибровки дополнительно оптимизирует эффект подавления тепловыделения, а раздельная конструкция электронных устройств и чувствительных к волоконно-оптическому гироскопу кольцевых компонентов обеспечивает широкую адаптивность к различным условиям окружающей среды. Ключевое преимущество: Преодоление технологических барьеров.1.Высочайшая точность, непревзойденная надежность.Стабильность нулевого смещения составляет всего 0,002 °/ч (1σ, 100 с), что обеспечивает высокую согласованность измерений ориентации в течение длительной эксплуатации.Полная повторяемость нулевого температурного смещения ≤0,05°/ч, работа в экстремальных условиях (-40℃ до +65℃) с постоянной активностью. Коэффициент случайного блуждания ≤0,001°/√ч, эффективно подавляющий шумовые помехи и обеспечивающий более чистые выходные данные.2.Прочная конструкция, бесстрашное преодоление трудностей.Благодаря строгим механическим испытаниям обеспечивается точность и надежность работы изделия в сложных условиях. При случайной вибрации (20 Гц ~ 500 Гц, каждая ось вибрирует в течение 15 минут) абсолютное значение смещения нуля во время вибрации и среднее значение смещения нуля до и после вибрации составляет менее 0,05 °/ч. При механическом ударе 30g (полусинусоида, 10 мс) значение изменения нулевого положения до и после удара составляет менее 0,02 °/ч, что гарантирует надежность в условиях высокой динамики, например, на борту и в воздухе.3.Высокоскоростная связь, бесшовная интеграцияПоддерживает двунаправленную последовательную связь RS-422 со скоростью передачи до 460,8 кбит/с и высокой совместимостью. Кадр данных содержит 32-битные корректные данные гироскопа и 14-битные данные температуры, а проверка четности обеспечивает целостность и передачу информации в реальном времени. Сценарии применения расширяют возможности различных областей.(1) Беспилотники и авиация: Обеспечьте точность до градуса (0,05°) для бортовых систем курса и ориентации, чтобы гарантировать безопасность и стабильность полета.(2) Океанская навигация: Идеальный выбор для морских гирокомпасов, обладающих антимагнитной защитой (чувствительность к магнитному полю ≤ 0,02°/ч/Гс) и адаптируемостью к сложной морской среде.(3) Промышленная автоматизация: точное позиционирование (точность 1 см) и измерение скорости (точность 0,03 м/с), обеспечивающие высокоточное управление движением для автоматизированных транспортных средств, роботов и других. Обеспечение качества: определяется техническими стандартами.Серия G-F120H строго соответствует международным техническим спецификациям и предлагает три модели, G-F120H-A/B/C, для удовлетворения требований к точности в различных условиях эксплуатации:(1) G-F120H-C: Флагманская модель с оптимальной стабильностью нулевого смещения и полной повторяемостью температур, подходящая для высокоточных задач аэрокосмического класса.(2) G-F120H-B: Баланс производительности и стоимости, подходит для рынков среднего и высокого ценового сегмента, таких как автомобильная и морская промышленность.(3) G-F120H-A: Экономичный выбор, производительность по-прежнему превосходит отраслевые стандарты, удовлетворяет потребности промышленной автоматизации. Выберите Micro Magic, откройте для себя будущее, основанное на высочайшей точности.Являясь ведущим мировым поставщиком решений в области инерциальной навигации, Микро Магия ИнкДвижущая сила компании – инновации, и она продолжает расширять границы технологий. Г-Ф120Х волоконно-оптический гироскопЭто не просто устройство, а надежный партнер на пути к эре интеллекта. Г-Ф120Что бы вам ни понадобилось, Micro-Magic всегда рядом. --
ЧИТАТЬ ДАЛЕЕ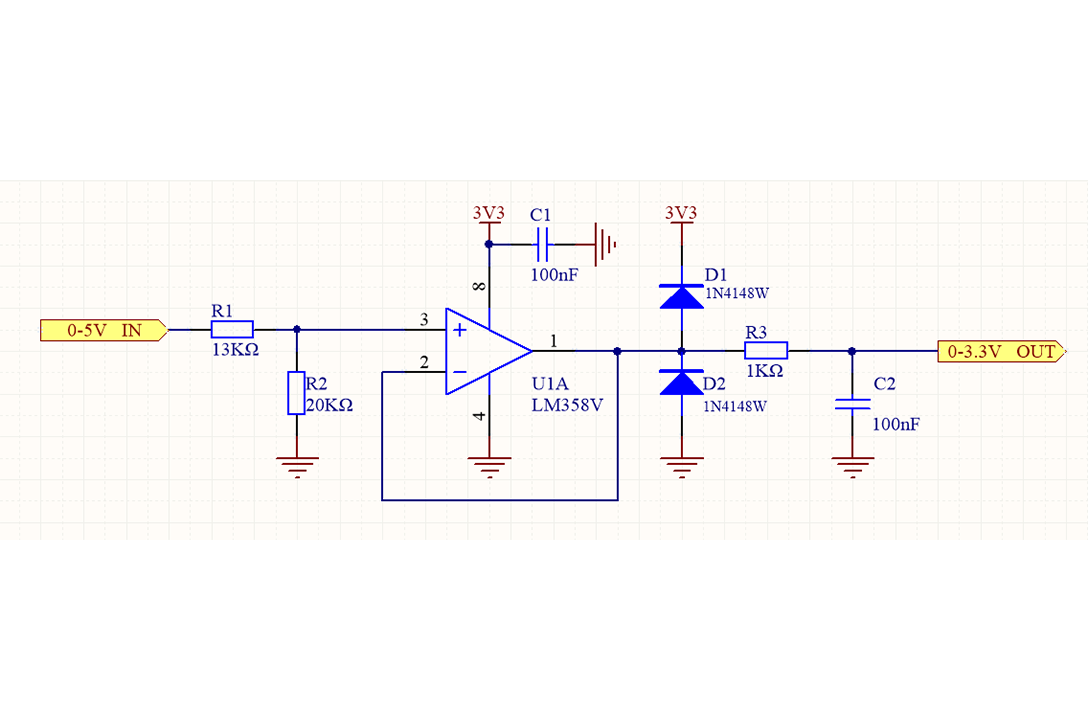
Датчик с выходным напряжением обычно выдает напряжение в диапазоне 0-5 В или 0-10 В. Если мы решим не использовать внешний АЦП-преобразователь из-за соображений стоимости, а вместо этого будем считывать данные с АЦП-модуля внутри микроконтроллера, но поскольку диапазон напряжения АЦП в STM32 составляет 0-3,3 В, в этом случае нам потребуется схема считывания, показанная на рисунке ниже.На рисунке резисторы R1 и R2 образуют резисторный делитель напряжения, который преобразует входное напряжение в диапазоне от 0 до 5 В в диапазон напряжений приблизительно от 0 до 3 В. Последующий операционный усилитель с последовательным выходным напряжением (rail-to-rail) выполняет функцию согласования импедансов, изолируя датчик от модуля выборки АЦП и уменьшая затухание сигнала. Для предотвращения повреждения схемы модуля АЦП из-за перенапряжения и отрицательного напряжения, к источнику питания и земле добавлены диоды защиты от перенапряжения, обеспечивающие постоянное нахождение входного напряжения модуля АЦП в диапазоне от -0,7 В до 3,3 В + 0,7 В. Одновременно, для подавления влияния высокочастотного шума, перед выборкой АЦП необходимо добавить RC-фильтр нижних частот. Частота среза фильтра нижних частот должна быть выбрана в соответствии с полосой пропускания сигнала. Например, если полоса пропускания сигнала составляет 100 Гц, частоту среза можно установить на 100 Гц или немного выше, например, 1 кГц. Если R2 равно 1,5 кОм, а C1 равно 100 нФ, то частота среза fc приблизительно равна 1 кГц.
ЧИТАТЬ ДАЛЕЕ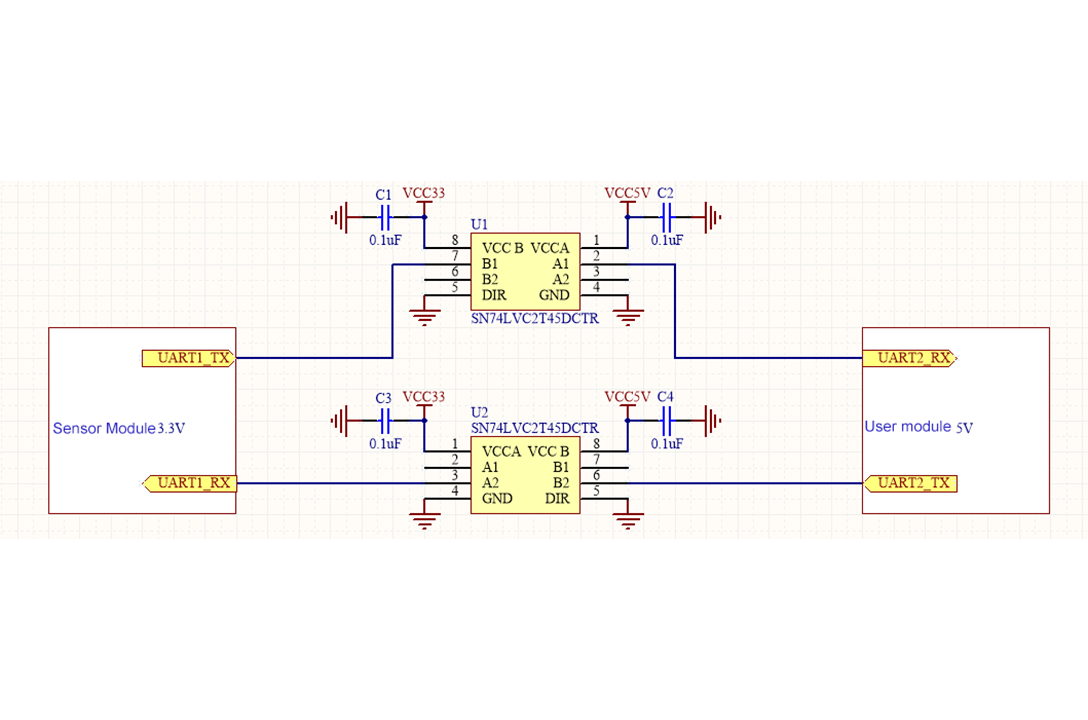
Если связь между сенсорным модулем и пользовательской системой осуществляется с использованием методов UART, SPI или IO, то, как правило, уровень напряжения интерфейса сенсорного модуля составляет 3,3 В, а уровень напряжения пользовательской системы также равен 3,3 В. Обычно возможен прямой способ подключения. Однако, если уровень напряжения интерфейса пользовательской системы составляет 1,8 В или 5 В, то при взаимодействии модуля с однокристальной микрокомпьютерной системой для обмена данными из-за несоответствия уровней напряжения двух взаимодействующих сторон это может привести к сбою связи, обратному току, аномальному потреблению энергии, аномальному напряжению и другим проблемам. В данной статье будут рассмотрены несколько распространенных методов согласования уровней, и пользователи смогут выбрать подходящий в зависимости от конкретной ситуации.1. Используйте микросхемы преобразования уровней.Подайте два необходимых источника питания на обе стороны микросхемы преобразователя, а затем подключите необходимые входные и выходные сигналы преобразователя к входам и выходам микросхемы. Все компоненты преобразования выполняются внутри микросхемы. На следующем рисунке показана схема преобразования уровней с использованием SN74LVC2T45DCTR.Преимуществами этой схемы являются высокая скорость, отличные ходовые качества и простота использования. Недостатками являются относительно высокая стоимость.2. Преобразование уровней с использованием MOSFET или транзисторов.Как показано на рисунке ниже, это двунаправленная схема преобразования уровней.Для начала проанализируем ситуацию, когда данные передаются из напряжения 3,3 В в 5 В. Когда на выводе UART1_TX высокое напряжение, MOSFET Q1 находится в отсечке, а вывод UART2_RX подтянут к напряжению питания. Когда на выводе UART1_TX низкое напряжение, MOSFET Q1 проводит ток, и вывод UART2_RX подтягивается Q1 к низкому уровню напряжения, завершая преобразование уровней.Во-вторых, давайте проанализируем ситуацию, когда данные передаются из диапазона 5 В в 3,3 В. Когда на выводе UART2_TX высокое напряжение, MOSFET Q2 и диод в корпусе находятся в отсечке, а напряжение на выводе UART1_RX подтягивается к высокому уровню резистором R3. Когда UART2_TX выдает низкое напряжение, MOSFET не проводит ток, но диод в корпусе MOSFET понижает напряжение на выводе UART1_RX до низкого уровня. В этот момент Vgs становится больше напряжения включения, и MOSFET проводит ток, еще больше снижая напряжение на выводе UART1_RX.МОП-транзисторы также можно заменить транзисторами.Преимуществом этого решения является его низкая стоимость, а недостатком – то, что скорость передачи данных, как правило, не может превышать 400 кбит/с.3. Использование резисторов для деления напряжения с целью преобразования уровней.В этом решении используется только один тип компонентов — резисторы, как показано на рисунке ниже. Когда модуль уровня 3,3 В отправляет данные вправо, они проходят только через токоограничивающий резистор, и уровень на принимающей стороне клиента находится в допустимом диапазоне. Когда клиент уровня 5 В отправляет данные влево, он использует два резистора для деления напряжения, и напряжение на принимающей стороне слева составляет 5 В * 2 кОм / (1 кОм + 2 кОм) ≈ 3,3 В.Преимуществом этого решения является чрезвычайно низкая стоимость и удобство компоновки печатных плат. Недостатком является слабая управляющая способность и невозможность достижения очень высокой скорости. Как правило, скорость передачи данных, используемая таким образом, не превышает 100 кбит/с.
ЧИТАТЬ ДАЛЕЕ
Получите информацию о товаре за одну минуту! В области промышленной автоматизации и интеллектуального мониторинга точный сбор данных и надежный анализ состояния оборудования являются ключевыми факторами обеспечения безопасности и эффективности производства. ACM1000 цифровой MEMS-датчик вибрации запущено Микро-Магия ИнкБлагодаря высокой точности, возможности вывода многопараметрических данных и хорошей адаптивности к условиям окружающей среды, этот прибор стал идеальным выбором в области мониторинга вибраций. ACM1000 использует малошумный, малодрейфовый и маломощный трехосевой MEMS-датчик с высокочастотными и малошумными характеристиками, что особенно подходит для приложений высокоточного измерения вибрации. Он позволяет максимально быстро обнаруживать неисправности оборудования в системах мониторинга состояния техники. Изделие не только обладает превосходными характеристиками, но и отличается чрезвычайно низким энергопотреблением. Кроме того, этот датчик обеспечивает точное и надежное измерение наклона в условиях сильных ударов и вибрации без насыщения датчика. К основным преимуществам продукта ACM1000 относятся следующие аспекты:1.Многопараметрическое интегрированное измерениеACM1000 может одновременно выдавать данные о скорости вибрации (0-50 мм/с), угле вибрации (0-180°), амплитуде (смещение 0-30 мм), частоте вибрации (1-100 Гц) и температуре по трем осям (X, Y, Z), полностью удовлетворяя требованиям мониторинга состояния вибрации оборудования.2.Высокая точность и низкий уровень шумаБлагодаря использованию технологии цифровой фильтрации и монокристаллических кремниевых емкостных датчиков, эффективно снижаются шумовые помехи, а точность измерений достигает следующих значений: скорость вибрации: ±1 мм/с; угол вибрации: ±0,001°/с; смещение вибрации: ±0,001 мм.3.Прочная конструкция промышленного классаШирокий диапазон рабочих температур (-40℃~+85℃), подходит для экстремальных условий эксплуатации. Выдерживает ударную нагрузку до 20000g и вибрацию до 10gr, соответствует требованиям жестких промышленных условий. Среднее время безотказной работы ≥45000 часов обеспечивает стабильную и надежную работу системы.4.Гибкая конфигурация и простая интеграцияПоддерживает множество интерфейсов, таких как RS232/RS485/TTL/RS422/CAN, совместим с протоколом Modbus. Можно установить адресные коды (0x01~0xFF), что поддерживает многосенсорное сетевое взаимодействие и многоточечный мониторинг. Встроенное магнитное основание и отверстия для винтового крепления облегчают установку. Точно отслеживайте каждую вибрацию, предотвращайте проблемы до их возникновения и способствуйте развитию промышленной аналитики. Выберите... ACM1000 Оснастите свое оборудование системой «Умный глаз»! ACM-1000Что бы вам ни понадобилось, Micro-Magic всегда рядом. --
ЧИТАТЬ ДАЛЕЕ
В отраслях, где точность, надежность и адаптивность к высоким температурам и вибрации имеют решающее значение, АС-6 высокопроизводительная серия кварцевые гибкие акселерометрыот Микро-Магия Инк Несомненно, это революционный продукт. Разработанный специально для самых сложных условий высоких температур и вибрации, этот усовершенствованный акселерометр идеально подходит для бурения нефтяных и газовых скважин, геофизической разведки и других областей благодаря своей непревзойденной точности и стабильности.Гибкий кварцевый акселерометр AC-6 отличается уникальной миниатюризацией, устойчивостью к высоким температурам и вибрации, передовой технологией корпусирования и специализированной схемой. Пользователи могут выбрать подходящий резистор выборки путем расчета для достижения высокоточной выходной характеристики. В соответствии с требованиями пользователя, встроенные датчики температуры используются для компенсации локальных значений и масштабных коэффициентов, уменьшая влияние температуры окружающей среды. Как AC-6 решает проблемы стабильности и надежности в условиях высоких температур?Для решения проблемы низкого срока службы датчика акселерометра при высоких температурах, процесс соединения улучшен за счет использования золотого проволочного соединения для подключения клеммы к позолоченной пленке на кварцевом маятнике.Для сервосхемы используется технология многокристального модуля на основе толстопленочной гибридной интегральной схемы. В качестве подложки используется керамика из оксида алюминия, а в качестве проводника — металлическое золото, что решает проблему долговременной стабильности при высоких температурах и обеспечивает малую погрешность.На этапе испытаний, чтобы соответствовать условиям работы в высокотемпературном режиме при бурении нефтяных скважин, акселерометр подвергался высокотемпературному старению при температуре 180°C в течение более 96 часов для обеспечения долговременной стабильности при работе в условиях высоких температур. AC-6 также обладает следующими важными характеристиками:ØКак статические, так и динамические испытания позволяют достичь высокой точности измерений со стабильностью смещения (1σ, один месяц) ≤150 мкг и разрешением всего 30 мкг.ØДиапазон измерений достигает ±30g, что соответствует требованиям к измерению ускорения в экстремальных условиях. Полоса пропускания 800–2500 Гц подходит для высокочастотных динамических измерений.ØАнтивибрационная способность достигает 25G (20–2000 Гц), а ударопрочность составляет 1000g (половина синусоидального сигнала 0,5 мс), что обеспечивает стабильную работу в суровых условиях. Он AС-6 кварцевый акселерометр Благодаря высокой точности, надежности и превосходной адаптивности к высоким температурам и агрессивным средам, прибор AC-6 стал эталонным продуктом в области промышленных измерений. Его выдающиеся характеристики подтверждены как зрелой технологией, так и широким спектром применения. Будь то статические испытания в экстремальных условиях или высокочастотные динамические испытания, AC-6 может предоставить пользователям необходимые инструменты. надежные решения.
ЧИТАТЬ ДАЛЕЕ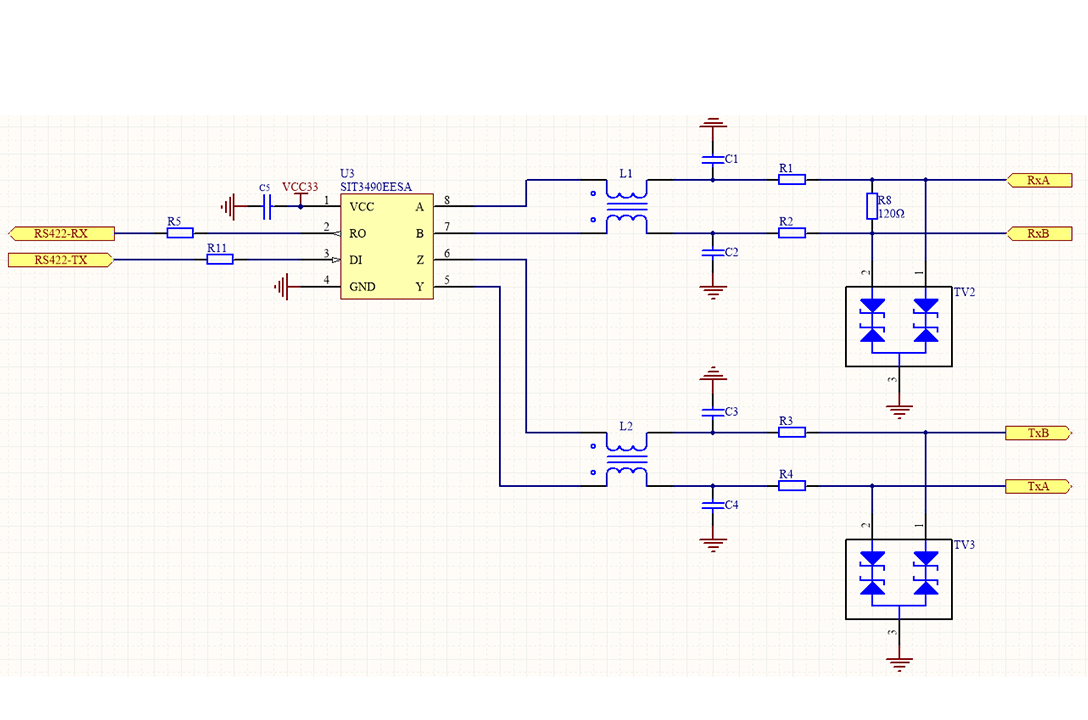
1. Принцип связи RS422:(1) Режим работы RS422: RS422 поддерживает полнодуплексный режим связи, то есть данные могут передаваться одновременно в обоих направлениях, то есть для отправки и приема используются две пары дифференциальных линий соответственно, что повышает эффективность и гибкость связи.(2) Уровень сигнала: RS422 использует дифференциальный сигнал для передачи данных, то есть для передачи данных используются две сигнальные линии (одна — положительная, другая — отрицательная). Он обладает высокой помехоустойчивостью и позволяет осуществлять связь на большие расстояния и с высокой скоростью. Стандарт уровня дифференциального сигнала следующий:① Передатчик: При передаче логической "1" разность напряжений между линиями A и B составляет от +2 В до +6 В; при передаче логического "0" разность напряжений между линиями A и B составляет от -2 В до -6 В.② Приемная сторона: Она способна распознавать дифференциальные напряжения до ±200 мВ. Когда напряжение линии А превышает напряжение линии В более чем на 200 мВ, это распознается как логическая «1»; когда напряжение линии А ниже напряжения линии В более чем на 200 мВ, это распознается как логический «0».(3) Дальность передачи: При скорости 115200 бод максимальная дальность передачи RS485 обычно составляет около 1200 метров. Обычно скорость передачи обратно пропорциональна дальности передачи, но фактическая дальность может варьироваться в зависимости от следующих факторов:① Качество линии передачи: Высококачественная экранированная витая пара позволяет уменьшить затухание сигнала и помехи, а также увеличить дальность передачи;② Электромагнитные помехи окружающей среды: Сильная электромагнитная помеха в окружающей среде сократит дальность передачи;③ Сопротивление согласования клемм: Правильная установка сопротивления клемм (обычно 120 Ом) может уменьшить отражение сигнала, обеспечить целостность сигнала и улучшить качество связи. Если требуется большая дальность, рассмотрите возможность снижения скорости передачи данных или использования ретранслятора.(4) Нагрузочная способность передатчика: Один драйвер RS422 может управлять до 10 приемниками.(5) Способ подключения согласующего резистора: RS422 можно подключать без согласующего резистора на коротких расстояниях (обычно не более 300 метров). При передаче на большие расстояния на приемном конце можно подключить резистор сопротивлением 120 Ом в качестве оконечного резистора. Оконечный резистор может поглощать отраженные волны в сети и эффективно усиливать мощность сигнала. (6)Защита цепи RS422 и подавление помех: Как правило, требуется защита от статического электричества (ESD), ограничение тока и подавление синфазных помех. Электрический принцип показан на рисунке ниже: Защита от статического электричества (ESD): Подключите TVS-диоды к земле на дифференциальных линиях A и B соответственно, чтобы предотвратить перекрестные помехи от статического электричества в последующей цепи и повреждение компонентов.Защита от ограничения тока: Подключите резистор с малым сопротивлением последовательно к дифференциальным линиям A и B, чтобы предотвратить короткое замыкание сигнальной линии или перегрузку по току, которые могут повредить микросхему интерфейса.Подавление синфазных помех: Подключите последовательно дроссели синфазного режима L1 и L2 к дифференциальным линиям A и B для подавления синфазных помех в линии и повышения помехоустойчивости системы. Диапазон выбора импеданса индуктора синфазного режима составляет 120 Ом/100 МГц ~ 2200 Ом/100 МГц, типичное значение — 1000 Ом/100 МГц.Передающая и принимающая дифференциальные линии A и B подключены к земле и конденсаторам для обеспечения низкоимпедансного обратного пути для подавления синфазных высокочастотных помех. Диапазон выбора значения емкости составляет 22 пФ~1000 пФ, типичное значение — 100 пФ.2. Меры предосторожности при использовании на месте:(1) Сигнальные линии RS422 нельзя прокладывать вместе с линиями сильного электропитания, и необходимо соблюдать принцип разделения сильного и слабого электричества.(2) Правильный способ подключения сигнальных и заземляющих линий: линии A и B передающего конца подключаются к линиям A и B принимающего конца, при этом также должна быть подключена заземляющая линия. В качестве заземляющей линии сигнальной линии может использоваться дополнительная неэкранированная витая пара или экранирующий слой экранированной витой пары. Шина RS422 должна быть надежно заземлена в одной точке, то есть на всей шине RS422 может быть заземлена только одна точка, а не несколько, поскольку причина заземления заключается в поддержании постоянного напряжения на заземляющем проводе (обычно в качестве заземляющего провода используется экранированный провод) для предотвращения синфазных помех. Если заземлено несколько точек, это будет контрпродуктивно.(3) Помехи сигнала вызывают нестабильную связь, и решения: Если на объекте иногда отсутствует связь, это может означать, что сигнал подвергается помехам, что влияет на непрерывность сигнала. Для этого требуется использование экранированных кабелей витой пары для передачи на большие расстояния, а на приемном терминале параллельно подключается согласующий резистор импеданса 120 Ом.(4) Выбор экранированного кабеля: Используйте обычные экранированные кабели витой пары категории 5e, т.е. сетевые кабели. 3. Типичные проблемы и решения в области связи по протоколу RS422: ПроблемаВозможная причинаРешениеСбой связиНеправильная строкаУбедитесь, что контакты A+ и B- подключены правильно. Потеря данныхРасстояние передачи слишком велико или скорость передачи слишком высокаУменьшите скорость передачи данных или используйте релейный усилитель.Серьезные помехи Электромагнитные помехи Используйте экранированную витую пару и обеспечьте хорошее заземление. Отражение сигналаНет соответствия клеммДобавить 120Ω клеммный резистор в конце шиныНарушение связи между несколькими устройствамиПревышение максимального количества приемных устройствУменьшите количество приемных терминалов или используйте RS-485.
ЧИТАТЬ ДАЛЕЕ
Датчики скорости вращения колес (датчики скорости вращения колес) часто используются в качестве вспомогательных датчиков в инерциальных навигационных системах (ИНС) для повышения точности навигации и подавления накопленных ошибок инерциальных датчиков. Датчик скорости вращения колеса вычисляет продольную скорость транспортного средства, измеряя скорость вращения колеса (в сочетании с радиусом шины и поправкой на коэффициент скольжения), предоставляя независимую информацию о скорости. При потере сигнала GPS (например, в туннелях или подземных гаражах) ИНС может непрерывно оценивать положение транспортного средства методом инерциальной навигации, комбинируя данные о скорости с датчика скорости вращения колеса и сравнивая их с результатами интегрирования акселерометра ИНС для коррекции ошибки скорости. При расчете курса датчик скорости вращения колеса может косвенно вычислять скорость изменения угла курса, измеряя разницу скоростей между левым и правым колесами (разница скоростей вращения колес), обеспечивая компенсацию для калибровки угла курса инерциальной навигации.На примере изменения угла курса в данной статье кратко рассматривается, как косвенно рассчитать скорость изменения угла курса на основе данных, полученных с помощью измерителя скорости вращения колеса. 2.Факторы, влияющие на точность измерения скорости вращения колеса и коррекцию алгоритма. В практических приложениях следующие проблемы могут привести к неточным данным измерений датчика скорости вращения колеса, что повлияет на компенсацию погрешности азимутального угла в инерциальной навигационной системе.а) Путь BФактическая колесная база может изменяться из-за нагрузки или деформации подвески и требует регулярной калибровки. Приведенная выше формула предполагает симметрию левого и правого колес, поэтому модель необходимо скорректировать для асимметричных транспортных средств.б) Компенсация проскальзывания и ошибокНа мокрой и скользкой дороге, в условиях бездорожья или при резком ускорении или торможении автомобиля может произойти пробуксовка шин, в результате чего разница в скорости вращения колес не будет соответствовать истинной угловой скорости. Поэтому необходимо объединить данные об ускорении и угловой скорости инерциального измерительного блока (IMU) для обнаружения пробуксовки; динамически корректировать вес датчика скорости вращения колес с помощью алгоритма объединения данных с нескольких датчиков (алгоритм фильтра Калмана) для уменьшения влияния пробуксовки на движение. 3. Реальные примеры использования I3500 — это интегрированная навигационная система (GNSS/INS) производства Micro-Magic Inc., состоящая из высокопроизводительных MEMS-датчиков, высокоточных GNSS-систем и высокопроизводительных микропроцессоров. Она может подключаться к внешнему одометру, доплеровскому измерителю скорости (DVL) и другим вспомогательным навигационным устройствам, имеет встроенные высоконадежные интегрированные навигационные алгоритмы и может выдавать информацию в реальном времени, такую как скорость, положение и ориентация несущего объекта. Ввод/вывод данныхПараметрыОписыватьВывод данныхNMEA/RTCM/Novtel SPAN Binary ProtocolСодержание данныхУгол Эйлера, скорость, положение, ускорение, угловая скоростьАлгоритм слиянияРасширенный фильтр КалманаВнешний датчикСчётчик пробега, GNSS, DTUИндекс интегрированной точности навигацииПозицияТочность позиционированияТочность скоростиПодача/RвсеAточность Доступ к счетчику пробега1cm0,03 м/с0,1°1m0,1 м/с0,1°6m0,1 м/с0,2° Заключение Датчик скорости вращения колеса дополняет инерциальную навигационную систему, предоставляя независимую информацию о скорости, что значительно повышает надежность навигации транспортных средств в сложных условиях. Его основные преимущества отражены в:а. Кратковременная точность: данные о скорости на высоких частотах подавляют накопление ошибок инерциальной навигационной системы.б. Резервная конструкция: сохранение базовых навигационных возможностей в случае отказа GPS.с. Экономическая эффективность: Значительное улучшение навигационных характеристик достигается при снижении затрат.В будущем, с развитием алгоритмов объединения данных с нескольких датчиков, таких как фильтрация с использованием глубокого обучения, применение датчиков скорости вращения колес в системах автономного вождения и беспилотных системах будет еще более широким.I3500Высокоточный 3-осевой MEMS-гироскоп I3500 инерциальная навигационная система I3700Высокоточный модуль сельскохозяйственного GPS-трекера. Потребление энергии. Инерциальная навигационная система. MTK RTK GNSS. Антенна RTK. Алгоритм RTK.
ЧИТАТЬ ДАЛЕЕ
«Представлен углубленный анализ методов тестирования смещения (нулевого смещения) и масштабного коэффициента гибких кварцевых акселерометров, включая специализированные методы, такие как четырехточечный тест на качение и двухточечный тест, а также формулу расчета температурной чувствительности. Это применимо к высокоточным приложениям, таким как инерциальная навигация и космические аппараты».Смещение (нулевое смещение) и масштабный коэффициент гибких кварцевых акселерометров напрямую определяют точность измерений и долговременную стабильность акселерометра, особенно в сценариях высокоточных применений, таких как инерциальная навигация и управление ориентацией. Поэтому они являются двумя ключевыми показателями производительности при оценке кварцевых акселерометров. Основное значение смещения (нулевого смещения) заключается в присущей ему системной ошибке акселерометра, которая напрямую приводит к фундаментальному отклонению всех результатов измерений. Например, если нулевое смещение составляет 1 мг, то измеренное значение будет содержать эту ошибку независимо от фактического ускорения. Нулевое смещение также будет дрейфовать под воздействием таких факторов, как время, температура и вибрация (стабильность нулевого смещения). В инерциальных навигационных системах дрейф нуля непрерывно усиливается в результате операций интегрирования, что приводит к накоплению ошибок в положении и скорости. Температурные характеристики кварцевых материалов также могут вызывать изменение нулевого смещения с температурой (температурный коэффициент нулевого смещения), поэтому для подавления этого эффекта в высокоточных приложениях необходимы алгоритмы температурной компенсации. Масштабный коэффициент относится к пропорциональной зависимости между выходным сигналом акселерометра и фактическим входным ускорением. Ошибка масштабного коэффициента может напрямую приводить к пропорциональному искажению результатов измерений. Стабильность масштабного коэффициента напрямую влияет на производительность системы в условиях высокого динамического диапазона или переменной температуры. В операции интегрирования ускорения в инерциальной навигации ошибка масштабного коэффициента будет интегрироваться дважды, что еще больше усиливает ошибку положения. Таким образом, причина, по которой смещение и масштабный коэффициент стали ключевыми показателями производительности гибких кварцевых акселерометров, заключается в том, что они являются как фундаментальными источниками ошибок, так и ключевыми ограничениями для долговременной стабильности. В системных приложениях производительность этих двух параметров напрямую определяет, сможет ли акселерометр соответствовать требованиям высокой точности и высокой надежности, особенно в таких сценариях, как беспилотное вождение, космические аппараты, навигация подводных лодок и т. д., где допустимы ошибки. Онтест на предвзятостьИспытание на масштабный коэффициент может проводиться двумя методами: четырехточечным испытанием на прокатку (положения 0°, 90°, 180°, 270°) или двухточечным испытанием (положения 90°, 270°). Испытание на масштабный коэффициент может проводиться тремя методами: четырехточечный тест на качение (положения 0°, 90°, 180°, 270°), двухточечный тест (положения 90°, 270°) и вибрационный тест. На примере четырехточечного теста на качение в данной статье объясняется, как получить смещение и масштабный коэффициент акселерометра. 1.Методы проверки смещения и масштабирующих коэффициентов: а)Установите акселерометр на специальном испытательном стенде (многозубчатая индексирующая головка).б)Запуск испытательного стендас)Поверните испытательный стенд по часовой стрелке до положения 0°, зафиксируйте его и запишите результаты измерений нескольких комплектов тестируемых изделий в соответствии с заданной частотой дискретизации. В качестве результата измерения примите среднее арифметическое.г)Поверните испытательный стенд по часовой стрелке до положения 90°, зафиксируйте его и запишите результаты измерений нескольких комплектов тестируемых изделий в соответствии с заданной частотой дискретизации. В качестве результата измерения примите среднее арифметическое.е)Поверните испытательный стенд по часовой стрелке в положение 180°, зафиксируйте его и запишите результаты измерений нескольких комплектов тестируемых изделий в соответствии с заданной частотой дискретизации. В качестве результата измерения примите среднее арифметическое.f)Поверните испытательный стенд по часовой стрелке в положение 270°, зафиксируйте его и запишите результаты измерений нескольких комплектов тестируемых изделий в соответствии с заданной частотой дискретизации. В качестве результата измерения примите среднее арифметическое.г)Поверните испытательный стенд по часовой стрелке в положение 360°, затем против часовой стрелки, установив углы поворота 270°, 180°, 90° и 0°. После стабилизации запишите результаты измерений нескольких комплектов тестируемых изделий в соответствии с заданной частотой дискретизации и примите среднее арифметическое значение в качестве результата измерения.час)Рассчитайте смещение и масштабный коэффициент.тестируемого продукта с использованием следующих формул (1) и (2).K0 = -------------------------------------- (1) К1 =-------------------------------------- (2) Где:K0 -------СмещениеK1 -------Масштабный коэффициент -------Среднее значение показаний прямого и обратного хода в положении 0° -----Среднее суммарное показание вращения вперед и назад в положении 90° --- Суммарное среднее значение прямого и обратного вращения в положении 180° --- Среднее значение показаний для прямого и обратного вращения в положении 270° 2.Метод тестирования температурной чувствительности смещения и температурной чувствительности масштабного коэффициента.а)Запуск испытательного стендаб)Рассчитайте коэффициенты смещения и масштабирования в каждой температурной точке, используя формулы (1) и (2) при комнатной температуре, верхнем пределе рабочей температуры, указанном акселерометром, и нижнем пределе температуры, указанном акселерометром.с)Рассчитайтетемпературная чувствительностьакселерометра с использованием следующих формул (3) и (4): ---------------------(3)где:---- Смещение температурной чувствительности----Смещение верхнего предела температуры датчика----Погрешность датчика комнатной температуры-----Смещение нижнего предела температуры датчикаВерхний предел температурыКомнатная температураНижний предел температуры ---------------------(4)Где:----Температурная чувствительность масштабного коэффициента------Масштабный коэффициент----Масштабный коэффициент для верхнего предела температуры датчика----Масштабный коэффициент комнатной температуры датчика-----Масштабный коэффициент для нижнего предела температуры датчикаВерхний предел температурыКомнатная температураНижний предел температурыАС-1Кварцевый гибкий акселерометр AC-4Кварцевый гибкий акселерометр
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :