При выборе MEMS-инклинометров в технических характеристиках часто указывается более десятка параметров; однако факторы, которые действительно определяют производительность системы, как правило, сводятся к шести ключевым параметрам: диапазон измерений, точность, разрешение, смещение нуля, температурный дрейф и частотная характеристика. Понимание определений, условий тестирования и взаимозависимости этих параметров гораздо важнее, чем простое сравнение числовых значений.Диапазон измерений: больше — не всегда лучшеДиапазон измерения обозначает диапазон углов наклона, которые может измерять датчик; распространенные варианты включают ±10°, ±30°, ±60° и ±90°, при этом некоторые изделия поддерживают одноосевое или двухосевое измерение. Основное правило выбора диапазона — охватить максимальный фактический угол наклона, сохраняя при этом запас прочности. Однако часто приходится выбирать между диапазоном и точностью: в рамках одной и той же серии изделий датчик с диапазоном ±10° обычно обеспечивает более высокую точность во всем диапазоне температур по сравнению с датчиком с диапазоном ±90°. Это связано с тем, что при более широких диапазонах сложнее контролировать нелинейность структуры MEMS-датчика, напряжения в корпусе и ошибки поперечных осей. Поэтому, если фактические условия эксплуатации требуют только ±15°, выбор диапазона ±30° обычно более целесообразен, чем выбор диапазона ±90°. Кроме того, хотя оси X и Y двухкоординатного датчика могут иметь одинаковый диапазон, ориентация при установке влияет на эффективные оси измерения; поэтому при выборе необходимо обеспечить выравнивание осей измерения и механических осей.Точность: концепция составной ошибкиТочность часто ошибочно понимают как просто «погрешность одного измерения». В действительности она обычно относится к абсолютной точности — совокупному результату, включающему различные источники погрешности, такие как нелинейность, повторяемость, гистерезис, смещение нуля и погрешность по поперечным осям. При изучении технических характеристик крайне важно обращать внимание на условия тестирования, поскольку часто существует значительная разница между точностью при комнатной температуре и точностью во всем диапазоне рабочих температур. Например, промышленный двухкоординатный цифровой инклинометр может указывать на точность во всем диапазоне температур от 0,01° до 0,05° (от -40°C до +85°C), в то время как его точность при комнатной температуре может быть еще выше. При выборе следует отдавать приоритет точности во всем диапазоне температур, поскольку колебания температуры в условиях окружающей среды или на производстве могут напрямую усиливать погрешности. Если система требует только мониторинга относительных угловых изменений, калибровка по «относительной нулевой точке» может устранить некоторое смещение нуля, хотя она не может устранить погрешности, вызванные температурным дрейфом или нелинейностью. Разрешение: Способность различать не равна точности измерений.Разрешение — это наименьшее угловое изменение, которое датчик может обнаружить и различить; типичные значения варьируются от 0,001° до 0,002°, а высокоточные устройства достигают 0,0005°. Хотя разрешение в основном определяется разрядностью АЦП, уровнем шума и алгоритмами фильтрации, оно не является синонимом точности. Датчик с разрешением 0,001° может иметь фактическую точность 0,05°. Высокое разрешение ценно для статического нивелирования и мониторинга медленных наклонов, но в условиях вибрации чрезмерно высокое разрешение может усиливать шум. Поэтому разрешение следует сопоставлять с плотностью шума, полосой пропускания и фактическими требованиями к управлению, а не просто стремиться к наименьшему числовому значению.Смещение: начальная погрешность в абсолютном измерении углаСмещение — это отклонение между фактическим выходным сигналом датчика и теоретической нулевой точкой при нулевом угле наклона. Хотя смещение напрямую влияет на абсолютные измерения угла, его можно скорректировать с помощью полевой калибровки или установки относительной нулевой точки. Более сложной проблемой является температурный дрейф смещения — сдвиг нулевой точки, вызванный изменениями температуры, обычно измеряемый в °/°C. Например, температурный дрейф ±0,008°/°C приводит к сдвигу нулевой точки примерно на 0,24° при изменении температуры на 30°C; это существенно для высокоточной слежения или управления, критически важного для безопасности. Долговременная стабильность смещения также имеет решающее значение, поскольку она определяет величину дрейфа нулевой точки после года эксплуатации. При выборе датчика следует сосредоточиться на «температурном дрейфе смещения» и «долговременной стабильности», а не только на начальном смещении.Температурный дрейф: ключ к точности во всем температурном диапазоне.Температурный дрейф включает в себя дрейф нулевой точки и дрейф чувствительности. Дрейф нулевой точки проявляется как общее смещение углового выходного сигнала при изменении температуры, тогда как дрейф чувствительности связан с изменением масштабного коэффициента в зависимости от температуры (обычно измеряется в ppm/°C). Современные промышленные инклинометры MEMS обычно оснащены встроенными датчиками температуры, которые обеспечивают компенсацию в реальном времени с помощью полиномиальной аппроксимации или таблиц соответствия, обеспечивая повторяемость как в низкотемпературных, так и в высокотемпературных условиях. Однако эффективность этой компенсации зависит от качества заводской калибровки. При оценке температурного дрейфа следует запрашивать у производителя кривые точности, охватывающие весь рабочий диапазон (например, от -40°C до +85°C), а не полагаться исключительно на характеристики при комнатной температуре. В приложениях, подверженных резким колебаниям температуры, характеристики температурного дрейфа должны иметь приоритет над разрешением при комнатной температуре. Частотная характеристика: разрыв между статическими и динамическими приложениямиЧастотная характеристика определяет, сможет ли датчик реагировать на угловые изменения. Для измерения статического наклона требуется только постоянный ток и частота выходного сигнала 5–15 Гц. В отличие от этого, динамические измерения, такие как выравнивание платформы, мониторинг вибрации и анализ вибраций, вызванных ветром, для следящих опор, требуют более высокой полосы пропускания и частоты выходного сигнала, обычно от 35 Гц до 100 Гц. Однако высокая частота выходного сигнала приводит к увеличению шума и накладных расходов на передачу данных; в полудуплексном режиме RS-485 непрерывный высокочастотный выходной сигнал может мешать приему команд, поэтому целесообразно использовать режим «запрос-ответ» или более высокую скорость передачи данных. Также необходимо учитывать время отклика, время запуска и частоту среза фильтра: чрезмерная фильтрация вызывает задержку, а недостаточная фильтрация приводит к высокому уровню шума. В инженерной практике для достижения баланса между скоростью отклика и подавлением шума на уровне контроллера часто применяется фильтр скользящего среднего или фильтр нижних частот.Взаимозависимость параметров и последовательность выбораЭти шесть параметров не являются независимыми: диапазон измерений влияет на точность; температурный дрейф влияет на точность во всем диапазоне рабочих температур; разрешение ограничено шумом и полосой пропускания; а температурный дрейф при нулевом смещении определяет долговременную стабильность. Логическая последовательность выбора следующая: сначала определить диапазон измерений и количество осей; затем определить диапазон рабочих температур и требования к точности в этом диапазоне; затем оценить температурный дрейф при нулевом смещении и долговременную стабильность; и, наконец, выбрать скорость вывода и разрешение на основе требуемой полосы пропускания управления. Тип интерфейса, степень защиты от проникновения пыли и влаги (IP) и ударопрочность/вибрационная стойкость рассматриваются как дополнительные требования на уровне системной интеграции.В заключение, ключ к пониманию основных параметров MEMS-датчиков наклона заключается не в запоминании конкретных цифр, а в понимании определения, условий тестирования и инженерных аспектов каждого параметра. Диапазон измерения должен соответствовать фактическому углу наклона; точность должна оцениваться во всем диапазоне температур; разрешение требует баланса с шумом и полосой пропускания; смещение нуля и температурный дрейф определяют долговременную надежность; а частотная характеристика определяет пригодность для динамических применений. Только путем всесторонней оценки этих параметров в контексте конкретного применения можно выбрать датчик наклона, действительно подходящий для системы.
ЧИТАТЬ ДАЛЕЕ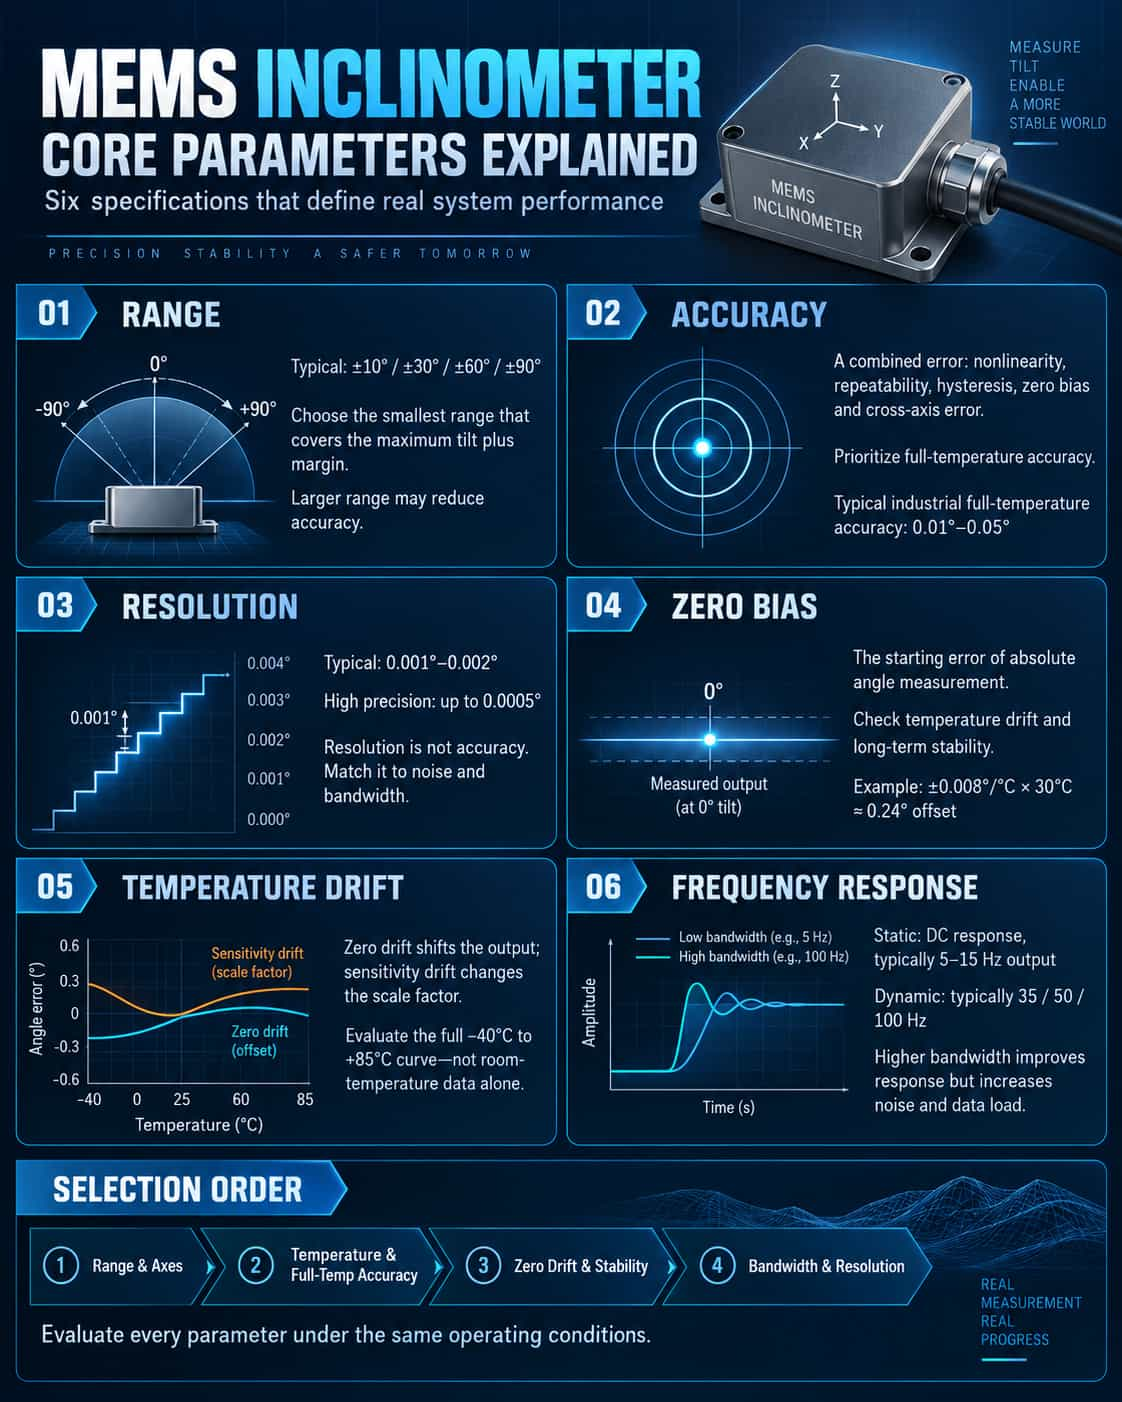
При выборе MEMS-датчика наклона в техническом описании часто указывается более десятка параметров, но шесть параметров, которые действительно определяют производительность системы, обычно это диапазон, точность, разрешение, смещение, температурный дрейф и частотная характеристика. Понимание их определений, условий тестирования и взаимосвязи между ними важнее, чем простое сравнение чисел.Диапазон измерений: больше — не значит лучше.Диапазон измерения — это диапазон углов наклона, которые может измерять датчик. Обычно доступны варианты ±10°, ±30°, ±60°, ±90° и т.д. Некоторые изделия поддерживают одноосевое или двухосевое измерение. Основной принцип выбора диапазона — охват фактического максимального угла наклона с запасом прочности, но обычно приходится идти на компромисс между диапазоном и точностью: в одной и той же серии изделий точность полного температурного диапазона ±10° часто лучше, чем у диапазона ±90°. Это связано с тем, что нелинейность, напряжение в корпусе и ошибки по поперечным осям чувствительных MEMS-структур в больших диапазонах сложнее контролировать. Поэтому, если фактические условия работы требуют только ±15°, обычно целесообразнее выбрать диапазон ±30°, чем ±90°. Кроме того, диапазоны измерения по осям X и Y у двухосевых датчиков могут быть одинаковыми, но направление установки будет влиять на эффективную ось измерения. При выборе убедитесь, что измерительная ось совпадает с механической осью.Точность: Комплексная концепция погрешностиТочность часто ошибочно понимают как «погрешность одного измерения». На самом деле, это обычно абсолютная точность, включающая в себя совокупный результат множественных погрешностей, таких как нелинейность, повторяемость, гистерезис, отклонение от нуля и погрешность горизонтальной оси. При указании точности в техническом описании необходимо учитывать условия испытаний: существует большая разница между точностью при нормальной температуре и точностью во всем диапазоне температур. Например, точность во всем диапазоне температур промышленного цифрового двухкоординатного датчика наклона в диапазоне от -40°C до +85°C составляет от 0,01° до 0,05°, но при комнатной температуре она может быть выше. При выборе модели следует отдавать приоритет точности во всем диапазоне температур, поскольку изменения температуры на открытом воздухе и в промышленных условиях напрямую усиливают погрешность. Если системе требуются только относительные изменения угла, часть смещения нуля можно устранить с помощью калибровки «относительной нулевой точки», но температурный дрейф и нелинейность устранить невозможно.Разрешение: способность различать не означает точное измерение.Разрешение — это наименьшее угловое изменение, которое датчик может обнаружить и различить. Обычно оно составляет 0,001°–0,002°, а высокоточные изделия могут достигать 0,0005°. Разрешение в основном определяется количеством бит АЦП, уровнем шума и алгоритмом фильтрации, но оно не равно точности. Датчик с разрешением 0,001° может иметь фактическую точность 0,05°. Высокое разрешение ценно при статическом нивелировании и мониторинге медленного наклона, но в условиях вибрации чрезмерное разрешение будет усиливать шум. Поэтому разрешение должно соответствовать плотности шума, полосе пропускания и фактическим потребностям управления, а не слепо стремиться к минимальному значению.Нулевое смещение: погрешность абсолютного угла в начальной точке.Смещение нуля — это отклонение между фактическим выходным сигналом датчика в положении нулевого наклона и теоретической нулевой точкой. Смещение нуля напрямую влияет на абсолютное измерение угла, но может быть скорректировано с помощью калибровки на месте или относительной установки нуля. Более проблематичным является температурный дрейф смещения нуля, то есть дрейф нулевой точки при изменении температуры. Обычно он измеряется в °/°C. Например, температурный дрейф нуля ±0,008°/°C приведет к смещению нулевой точки примерно на 0,24° при разнице температур в 30°C, что нельзя игнорировать при высокоточной регулировке или обеспечении безопасности. Долговременная стабильность смещения нуля также имеет решающее значение, поскольку она определяет дрейф нуля датчика после года эксплуатации. При выборе следует обращать внимание на «температурный дрейф смещения нуля» и «долговременную стабильность», а не только на начальное смещение нуля.Температурный дрейф: залог точности во всем температурном диапазоне.Температурный дрейф делится на дрейф нулевой точки и дрейф чувствительности. Дрейф нулевой точки представляет собой общее отклонение выходного сигнала угла в зависимости от температуры; дрейф чувствительности представляет собой изменение коэффициента пропорциональности в зависимости от температуры, и обычно используется единица измерения ppm/℃. Современные промышленные MEMS-датчики наклона обычно имеют встроенные датчики температуры и выполняют компенсацию в реальном времени с помощью полиномиальной аппроксимации или методов таблиц соответствия для обеспечения повторяемости в условиях низких и высоких температур. Однако эффект компенсации зависит от качества заводской калибровки. При оценке температурного дрейфа производители должны предоставлять кривую точности в полном диапазоне температур от -40°C до +85°C, а не просто ориентироваться на показатели нормальной температуры. Если температура окружающей среды резко меняется, индекс температурного дрейфа должен иметь приоритет над разрешением при нормальной температуре.Частотная характеристика: граница между статическим и динамическим режимами.Частотная характеристика определяет, сможет ли датчик справляться с изменениями угла. Для измерения статического наклона требуется только постоянный ток и частота выходного сигнала 5–15 Гц; динамические измерения, такие как выравнивание платформы, мониторинг вибрации и контроль вибрации кронштейна, требуют более высокой полосы пропускания и частоты выходного сигнала, обычно 35 Гц, 50 Гц или даже 100 Гц. Однако высокая частота выходного сигнала приведет к увеличению шума и нагрузки на связь. Высокочастотный автоматический вывод в полудуплексном режиме RS485 также может повлиять на прием команд. В этом случае рекомендуется использовать режим «вопрос-ответ» или увеличить скорость передачи данных. Также необходимо учитывать время отклика, время запуска и частоту среза фильтра: слишком сильная фильтрация вызовет задержку, а слишком слабая – сильный шум. В технике для достижения баланса между скоростью отклика и подавлением шума обычно используется фильтрация скользящим средним или фильтр нижних частот на стороне контроллера.Последовательность сопряжения и выбора параметровШесть параметров не являются независимыми: диапазон измерений влияет на точность, температурный дрейф влияет на точность во всем температурном диапазоне, разрешение ограничено шумом и полосой пропускания, а температурный дрейф при нулевом смещении определяет долговременную стабильность. Разумная последовательность выбора такова: сначала определить диапазон и количество измерительных осей, затем уточнить требования к точности в рабочем температурном диапазоне и во всей температурной зоне, затем рассмотреть температурный дрейф при нулевом смещении и долговременную стабильность, и, наконец, выбрать выходную скорость и разрешение на основе полосы пропускания управления. Интерфейсы, уровни защиты, а также ударопрочность и виброустойчивость являются дополнительными условиями на уровне системной интеграции.В заключение, ключ к анализу основных параметров MEMS-датчиков наклона заключается не в запоминании цифр, а в понимании определения, условий испытаний и инженерного влияния каждого параметра. Диапазон измерения должен соответствовать фактическому углу наклона, точность зависит от полного диапазона температур, разрешение должно быть сбалансировано с шумом и полосой пропускания, нулевое смещение и температурный дрейф определяют долговременную надежность, а частотная характеристика определяет динамическую применимость. Только путем всесторонней оценки этих параметров в одном и том же сценарии применения можно выбрать датчик наклона, действительно подходящий для системы.
ЧИТАТЬ ДАЛЕЕ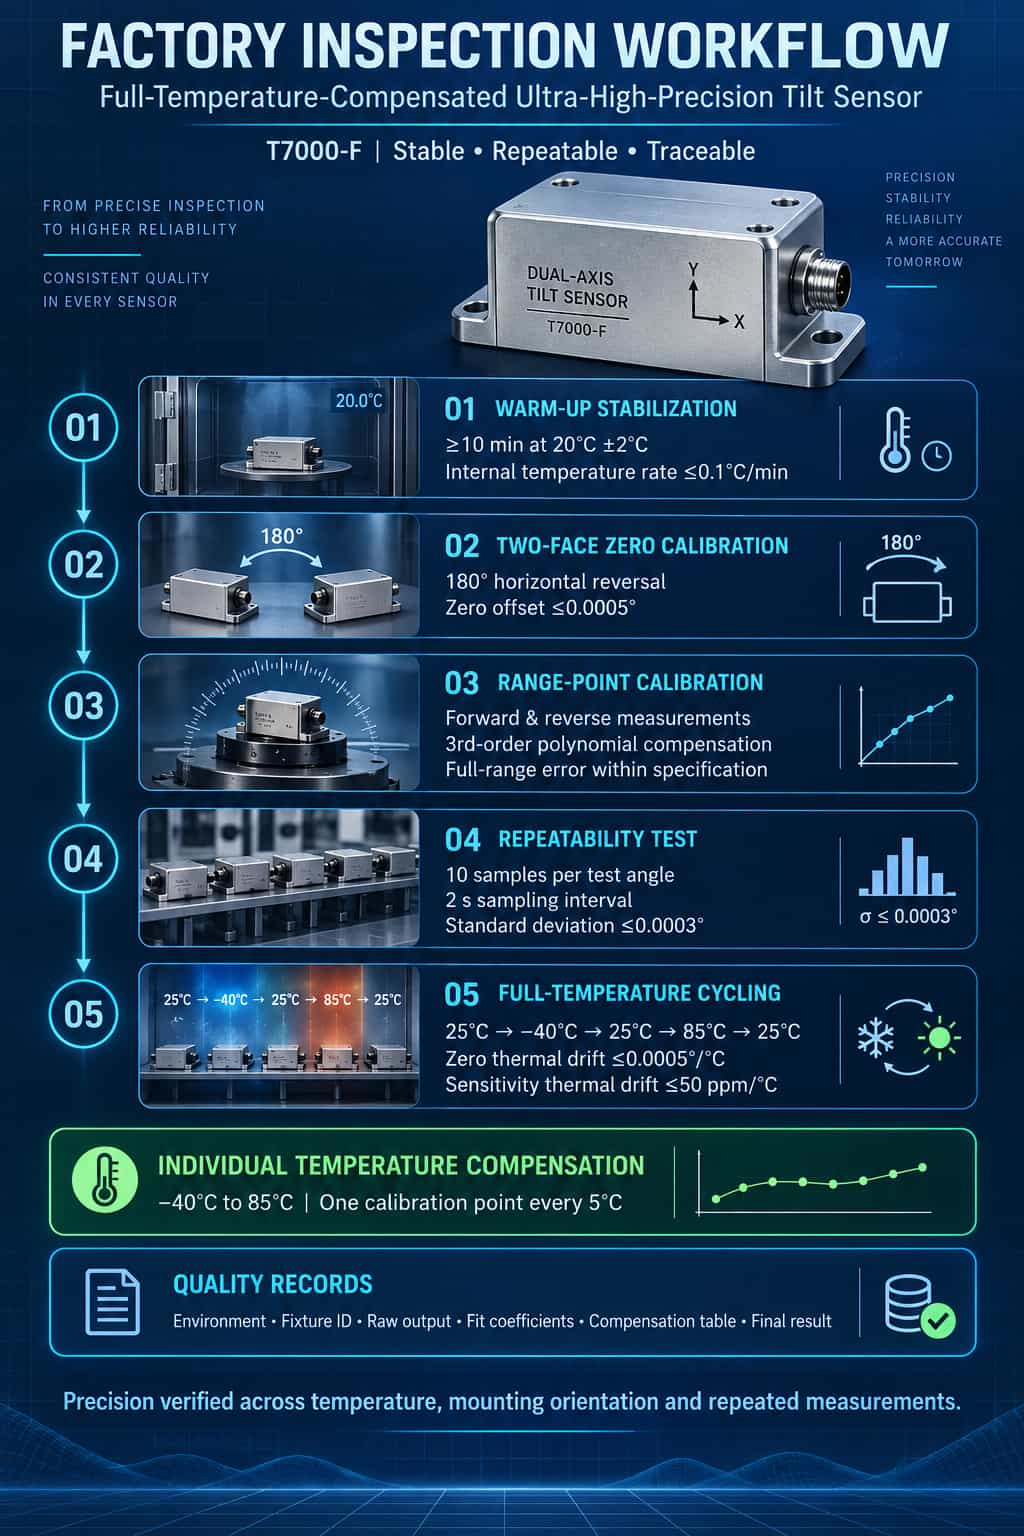
Погрешность показаний и повторяемость являются основными показателями производительности для сверхточных инклинометров с полной температурной компенсацией: первая отражает отклонение между показанием при определенном угле и истинным углом, а вторая — согласованность измерений, выполненных многократно в одинаковых условиях. На примере T7000-F в данной статье описывается процесс заводской проверки, включающий стабилизацию при прогреве, калибровку нулевой точки методом двух сторон, калибровку полной шкалы, проверку повторяемости и циклическое тестирование при различных температурах, поверхностях крепления и условиях измерения.1. Основные показатели и логика проверкиПрибор T7000-F использует технологию MEMS-датчиков и алгоритмы полной температурной компенсации для достижения абсолютной точности 0,001° в диапазоне измерений ±5°. Для изделий этого класса заводской контроль должен выходить за рамки проверки выходных параметров в одной точке при комнатной температуре; вместо этого требуется комплексная последовательность испытаний, ориентированная на «погрешность индикации» и «воспроизводимость». Процесс контроля обычно включает статический нагрев, калибровку нулевой точки, калибровку полной шкалы, проверку воспроизводимости и циклическое тестирование при различных температурах. На каждом этапе регистрируются исходные данные, условия окружающей среды и результаты «пройдено/не пройдено» для создания прослеживаемых записей о качестве.2. Разминка и стабилизацияПосле включения питания датчик должен оставаться в покое не менее 10 минут, в течение которых не отправляются никакие команды. Температура окружающей среды поддерживается на уровне 20°C ± 2°C. Мониторинг внутреннего датчика температуры в реальном времени подтверждает, что скорость изменения температуры не превышает 0,1°C/мин. Кроме того, разница в нулевой точке выходного сигнала между началом и концом периода прогрева регистрируется как характерный параметр «времени термостабилизации» устройства.Целью стабилизации перед началом работы является устранение влияния начальных тепловых переходных процессов на чувствительный элемент MEMS и внутреннюю схему. Для сверхточных инклинометров недостаточный прогрев напрямую приводит к дрейфу нулевой точки, что искажает данные при последующей калибровке и тестировании.3. Калибровка нулевой точки методом двусторонней калибровкиДатчик T7000-F установлен на поверочной плите класса 0 с допуском на плоскостность не более 0,005 мм. При расположении датчика вверх регистрируются выходные сигналы по осям X и Y; затем датчик поворачивается на 180° по горизонтали вокруг своей вертикальной оси, и выходные сигналы по осям X и Y регистрируются снова. На основе этих двух наборов показаний рассчитывается ошибка нулевой точки для каждой оси. Критерием приемлемости является то, что отклонение нулевой точки, рассчитанное с использованием двухстороннего метода, не должно превышать 0,0005°.Если отклонение нулевой точки превышает допустимый предел, конструкция датчика обычно считается неисправной — потенциальными причинами могут быть смещение внутренней чувствительной оси или аномальное напряжение в корпусе — что требует возврата устройства для повторной проверки. Двусторонний метод эффективно изолирует собственную ошибку нулевой точки датчика от ошибок, вызванных наклоном монтажной поверхности или опорными точками крепления, что делает его критически важным этапом калибровки нулевой точки сверхточных инклинометров.4. Калибровка по полной шкалеПолномасштабная калибровка точек выполняется с помощью высокоразрешающей оптической индексирующей головки. Датчик T7000-F жестко закреплен на платформе индексирующей головки, обеспечивая перпендикулярность чувствительной оси датчика оси вращения индексирующей головки. Индексирующая головка поворачивается до заданных углов как в прямом, так и в обратном направлении; выходное значение датчика T7000-F записывается после 5-секундного периода стабилизации.Для аппроксимации ошибок показаний как при прямом, так и при обратном вращении применяется полиномиальная аппроксимация — обычно с использованием полинома третьего порядка. Полученные коэффициенты аппроксимации записываются в датчик для реализации компенсации нелинейности. В конечном итоге, ошибка показаний во всем диапазоне измерений не должна превышать заявленную точность. Измерение в обоих направлениях необходимо для учета ошибки гистерезиса — разницы в выходном сигнале при одном и том же угле поворота между прямым и обратным ходом.Этот этап воплощает в себе основную логику заводской проверки сверхточных инклинометров с полной температурной компенсацией: он выходит за рамки простой проверки соответствия и гарантирует — посредством подгонки и компенсации — что каждый прибор достигает своей номинальной точности во время фактической эксплуатации.5. Тест на воспроизводимостьТест на повторяемость проверяет согласованность измерений датчика, выполненных многократно в одинаковых условиях и под одинаковыми углами. Индексирующая головка устанавливается на три типичных угла: нулевое положение (0°), средний диапазон (+15°) и полный диапазон (+30°). Для каждого угла выполняется десять последовательных измерений с интервалом в 2 секунды; выходные значения записываются, а повторяемость рассчитывается на основе среднеквадратичной ошибки (RMSE).Критерием приемки является то, что стандартное отклонение повторяемости ($s$) не должно превышать 0,0003°. Если этот предел превышен, потенциальными причинами могут быть ослабленные механические соединения, чрезмерные помехи в источнике питания или аномалии в чувствительном элементе MEMS. Тестирование повторяемости служит важнейшей основой для оценки кратковременной стабильности датчика и надежности приспособления; это также ключевой этап заводской инспекции для различения «точности в одном случае» и «стабильно надежной» работы.6. Испытание на циклическую работу при различных температурахДля инклинометров MEMS основным источником погрешности обычно является температура, а не нелинейность. Следовательно, для проверки температурных характеристик датчика проводятся испытания в условиях полного температурного цикла. Во время испытания датчик T7000-F фиксируется под ненулевым углом (например, +10°) без изменения механического угла на протяжении всего процесса. Выходные данные об угле регистрируются в определенных температурных точках — 25°C, -40°C, 25°C, 85°C, а также при контрольной проверке при 25°C — для расчета температурного дрейфа нулевой точки и температурного дрейфа чувствительности.Критерии приемки установлены следующим образом: дрейф нулевой температуры ≤ 0,0005°/°C; дрейф температуры чувствительности ≤ 50 ppm/°C. Эти характеристики не выведены из теоретических расчетов, а основаны на фактических измерениях и данных компенсации, полученных для каждого отдельного чипа. Для каждого датчика создается таблица температурной компенсации, охватывающая диапазон от -40°C до 85°C с точками компенсации, установленными с шагом 5°C; для компенсации во время работы используется интерполяция в реальном времени.Полномасштабное циклическое тестирование является ключевым этапом заводской проверки изделий с полной температурной компенсацией. Только благодаря фактическим измерениям во всем диапазоне температур, созданию индивидуальных таблиц компенсации и применению встроенного программного обеспечения в режиме реального времени датчик может поддерживать сверхвысокую точность выходных данных в широком диапазоне температур.7. Оценка, компенсация и отслеживаемость.После завершения вышеупомянутых испытаний проводится комплексная оценка каждого датчика. Протоколы проверки должны включать температуру окружающей среды, идентификатор устройства, показания делительной головки, исходный выходной сигнал, коэффициенты аппроксимации кривой, таблицу температурной компенсации и окончательный результат «пройдено/не пройдено». Несоответствующие изделия классифицируются по типу отклонения — например, структурные дефекты, проблемы со сборкой, электрические помехи или неисправности чувствительного элемента — и подвергаются соответствующей доработке или повторной проверке.В заключение, заводской процесс контроля качества инклинометра T7000-F демонстрирует, что контроль качества сверхточных инклинометров с полной температурной компенсацией — это не просто проверка отдельных параметров, а полный замкнутый цикл, охватывающий термическую стабильность, точность нулевой точки, диапазон измерений, повторяемость и температурные характеристики. Конечная цель — обеспечить стабильность, повторяемость и прослеживаемость угловых показаний при различных температурах, поверхностях крепления и циклах повторных измерений. Этот процесс служит общим ориентиром для аналогичных сверхточных инклинометров с полной температурной компенсацией.
ЧИТАТЬ ДАЛЕЕ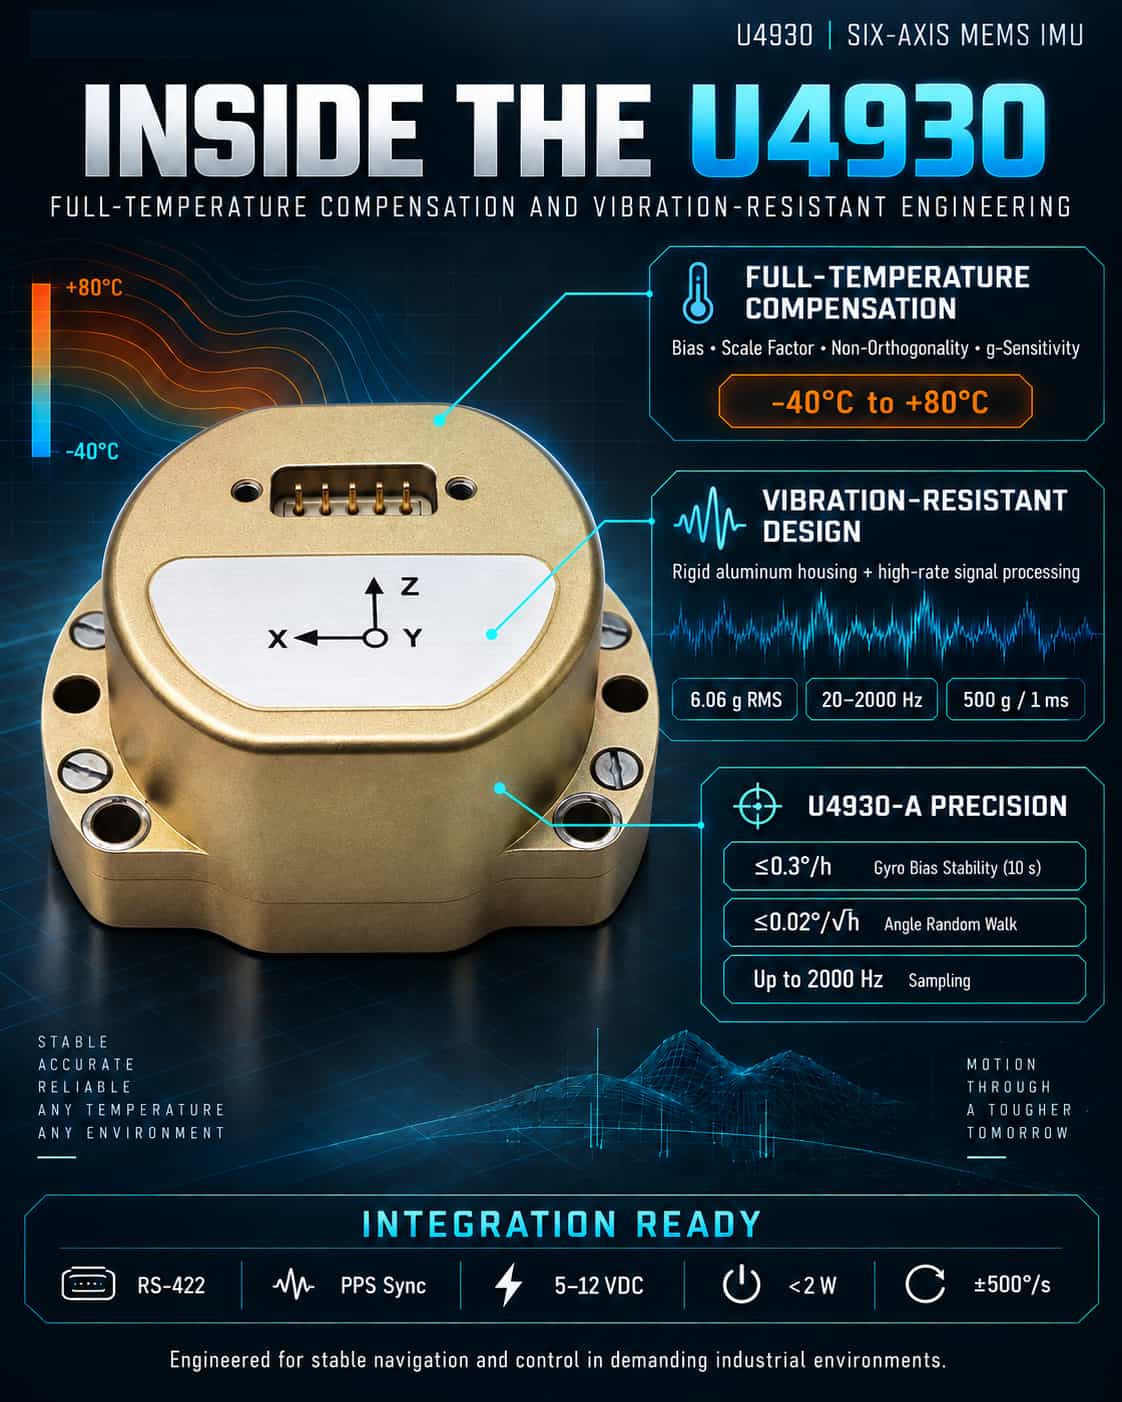
Поскольку промышленные дроны, системы автономного вождения и высокоточные навигационные системы все чаще требуют компактных размеров, высокой производительности и низкой стоимости, инерциальные измерительные блоки MEMS (IMU) неуклонно развиваются в направлении тактического — и даже навигационного — уровня. Серия шестиосевых MEMS IMU U4930 от Micro-Magic предлагает высококонкурентное решение, отличающееся надежной технологией полной температурной компенсации, превосходной виброустойчивостью и совместимостью с ведущими международными продуктами (такими как HG4930). Основные технологии: Полная температурная компенсация и калибровка системы. Одним из наиболее критических источников ошибок в инерциальных устройствах MEMS является дрейф смещения и масштабного коэффициента, вызванный колебаниями температуры. Без эффективной компенсации даже незначительные изменения температуры могут привести к огромным ошибкам в навигационных расчетах — классический случай, когда «промах равносилен потере мили».Главная особенность U4930 — это сложный алгоритм компенсации, охватывающий весь диапазон рабочих температур (от -40°C до +80°C). Система выполняет комплексную температурную компенсацию смещения, масштабного коэффициента, ошибок неортогональности и зависящих от ускорения составляющих как гироскопа, так и акселерометра. Это выходит за рамки простой линейной коррекции; система основана на сложной модели ошибок, разработанной в ходе обширных испытаний в климатических камерах. В результате модель U4930-A обеспечивает стабильность смещения при любой температуре ≤0,3°/ч (сглаживание за 10 с) и угловое случайное блуждание ≤0,02°/√ч. Эти характеристики позволяют системе поддерживать исключительную точность ориентации в течение коротких периодов времени без внешних средств (таких как GNSS) — возможность, которая имеет решающее значение для навигации в туннелях, подземных условиях или под водой. Механическая прочность: вибро- и ударопрочность Жесткие механические условия, характеризующиеся высокой динамикой или установкой на летательном аппарате/в воздухе, представляют собой еще одну серьезную проблему для MEMS-инерциальных измерительных блоков. Интенсивная вибрация может приводить к появлению ложных угловых скоростей из-за механической связи, вызывая расходимость ошибок расчета ориентации.U4930 решает эту проблему благодаря прочной конструкции. Заключенный в легкий, высокопрочный корпус из алюминиевого сплава, прибор выдерживает случайные вибрации до 6,06g (среднеквадратичное значение) в диапазоне 20–2000 Гц и удары до 500g/1 мс. В сочетании с высокоскоростной дискретизацией (до 2000 Гц) и возможностями синхронной обработки, U4930 использует данные с высокой пропускной способностью для эффективной фильтрации вибрационных шумов во временной области, обеспечивая стабильные и точные данные о движении даже при сильной тряске беспилотных летательных аппаратов или толчках транспортных средств. Стратегическое позиционирование: Беспроблемная замена для HG4930. Самая оригинальная особенность U4930 — это его стратегическое позиционирование на рынке: он полностью совместим с классическим инерциальным измерительным блоком Honeywell HG4930. Эта совместимость выходит за рамки физических размеров и крепления винтами M4 и включает в себя дифференциальный интерфейс RS422 и определения сигналов синхронизации PPS. Пользователи могут выполнить обновление напрямую, не изменяя существующие платы-носители или архитектуры питания (поддерживая входное напряжение 5–12 В и
ЧИТАТЬ ДАЛЕЕ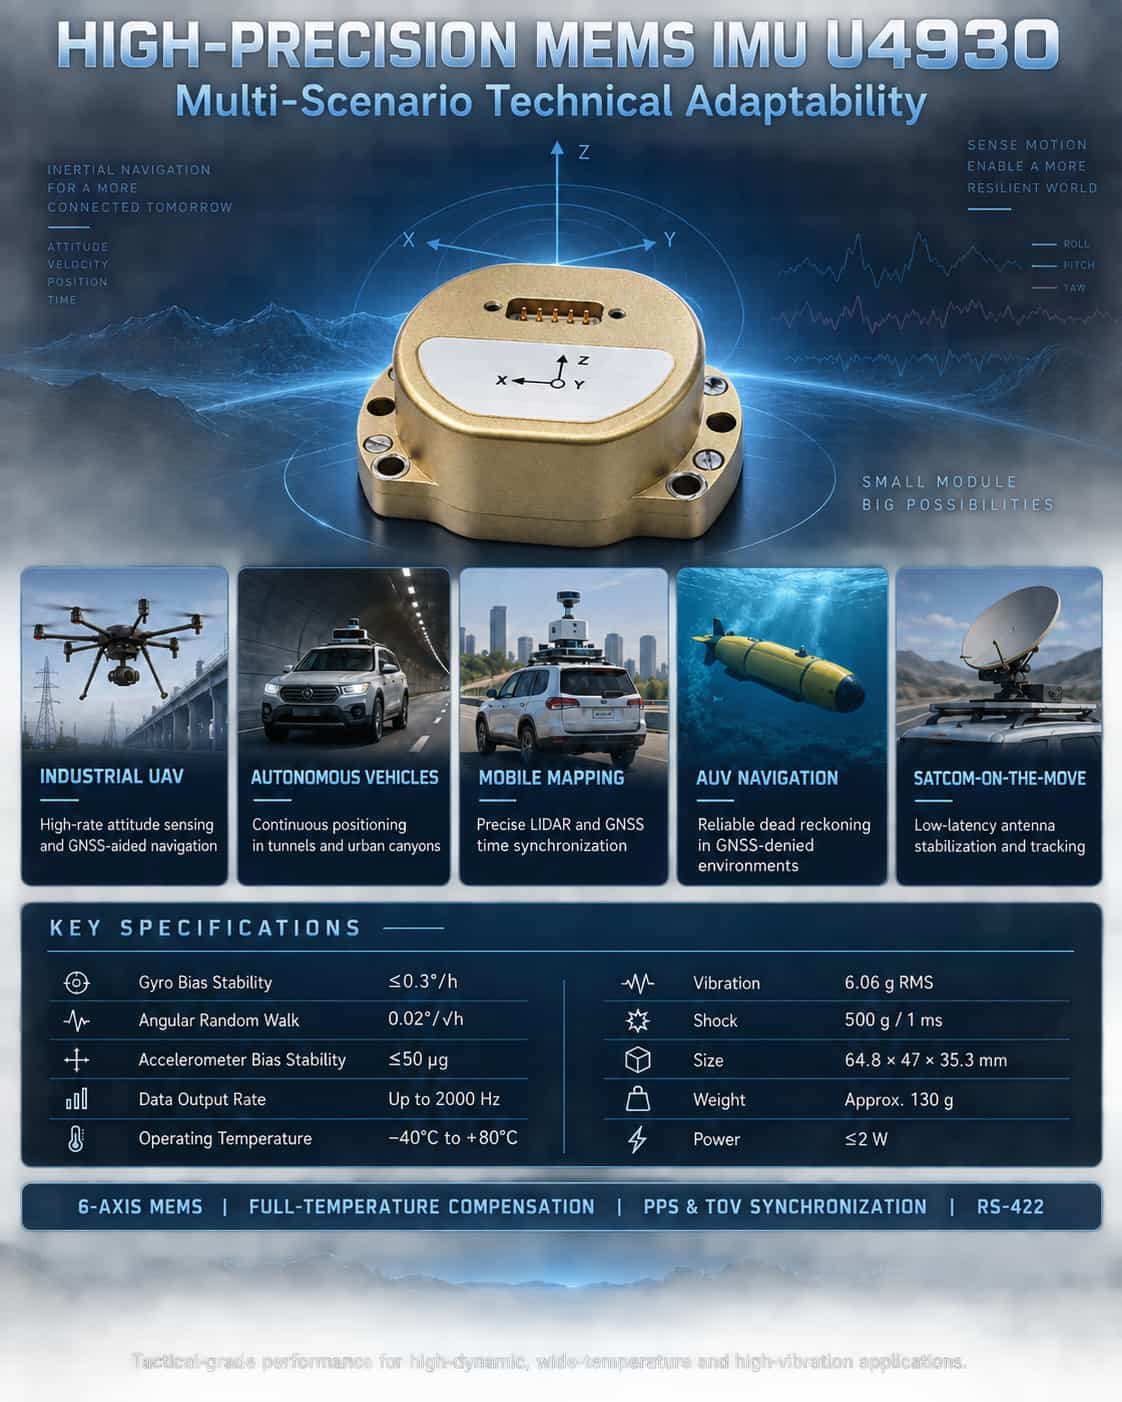
Высокоточные инерциальные измерительные блоки (ИМБ) являются основными датчиками для определения ориентации и автономной навигации на движущихся платформах. В сложных сценариях применения — таких как промышленные дроны, автономное вождение, мобильное картографирование и подводная навигация — системы предъявляют жесткие требования к точности ИТБ, динамическому отклику, устойчивости к воздействию окружающей среды и возможностям синхронизации данных. Шестиосевой инерциальный измерительный модуль MEMS серии U4930 от Micro-Magic Inc. предлагает зрелое и надежное решение для инерциального зондирования в этих областях применения, отличающееся тактическими характеристиками, точной компенсацией температуры, высокой пропускной способностью и компактной, легкой конструкцией. **Основные технические характеристики U4930** U4930 объединяет высокопроизводительный трехосевой MEMS-гироскоп и трехосевой MEMS-акселерометр. Он имеет внутреннюю калибровку и компенсацию во всем диапазоне рабочих температур (-40°C до +80°C) для смещения, масштабного коэффициента, ошибок неортогональности и чувствительных к ускорению составляющих. Гироскоп обеспечивает диапазон измерений от ±400°/с до ±500°/с (в зависимости от модели), со стабильностью смещения (сглаживание за 10 с) лучше 0,3°/ч и угловым случайным отклонением всего 0,02°/√ч. Акселерометр имеет диапазон ±30g, стабильность смещения лучше 50 мкг и случайное отклонение скорости ≤0,03 м/с/√ч. Модуль имеет размеры всего 64,8 × 47 × 35,3 мм и весит приблизительно 130 г, при этом потребляемая мощность в установившемся режиме составляет ≤2 Вт. Он поддерживает скорость передачи данных до 2000 Гц и отличается высокой производительностью, включая устойчивость к вибрации 6,06 г RMS и ударопрочность 500 г/1 мс. Эти характеристики демонстрируют, что U4930 соответствует стандартам тактического класса MEMS IMU, способного поддерживать точность измерений в суровых условиях, таких как высокая динамика, широкий диапазон температур и интенсивная вибрация, тем самым закладывая основу для его применения в различных сценариях. Анализ технической адаптации для типичных сценариев применения (1) Промышленные дроны: высокодинамичная система определения положения и инерциальная навигация Промышленные дроны требуют данных об ориентации в реальном времени с высокой частотой обновления (крен, тангаж и рыскание) для стабильного управления полетом и автономной навигации. Частота вывода данных U4930 2000 Гц обеспечивает точное определение переходных угловых движений фюзеляжа, а его угловое случайное блуждание (до 0,02°/√ч) эффективно подавляет скорость дрейфа интегрирования ориентации. Модуль поддерживает синхронизацию по времени с GNSS-приемниками (через ввод PPS и анализ сообщений GPRMC), что позволяет осуществлять интегрированную навигацию с нестрогой или строгой связью; он поддерживает непрерывность траектории за счет чисто инерциальной инерциальной навигации во время кратковременных перебоев в работе GNSS-сигнала — возможность, критически важная для таких задач, как инспекция линий электропередач и длительная геодезическая съемка. (2) Автономные транспортные средства: непрерывное позиционирование в сложных условиях эксплуатации Для автономных транспортных средств, работающих в условиях, где сигналы GNSS затруднены — например, в городских каньонах, туннелях и подземных паркингах — инерциальный измерительный блок (IMU) становится ключевым компонентом для инерциальной навигации. Стабильность смещения (0,3°/ч) и низкий уровень шума U4930 гарантируют, что дрейф положения остается в допустимых пределах в течение десятков секунд. Механизм компенсации в полном температурном диапазоне гарантирует стабильную работу, несмотря на колебания температуры в моторном отсеке (от -40°C до 80°C), а виброустойчивость 6,06g эффективно снижает помехи измерения, вызванные неровностями дороги и вибрацией двигателя. Многоуровневая линейка высокоточных датчиков (модели A, B и C) позволяет системам с уровнем автономности от L2+ до L4 — и с различными бюджетными ограничениями — получить доступ к инерциальным характеристикам, адаптированным к их конкретным потребностям. (3) Мобильное картографирование и проверка треков: высокоточная пространственно-временная синхронизация опорных точек Системы LiDAR, устанавливаемые на транспортных средствах или в воздухе, требуют от инерциальных измерительных блоков (IMU) высокоточных данных об ориентации и положении для обеспечения точности регистрации 3D-облака точек. Низкое угловое случайное смещение (≤0,02°/√ч) модуля U4930 напрямую приводит к уменьшению дрейфа облака точек, что особенно важно для задач сбора данных на больших расстояниях. Кроме того, его возможности дифференциального синхронного импульсного выхода TOV и ввода PPS обеспечивают строгую синхронизацию между моментами выборки IMU и сигналами GNSS с частотой один импульс в секунду (PPS), обеспечивая точные сигналы запуска для временной метки облака точек. При инспекции железнодорожных путей модуль может быть интегрирован с одометром и GNSS для формирования комбинированной измерительной системы, способной обнаруживать неровности пути с точностью до миллиметра. (4) Автономные подводные аппараты (АППА): Долгосрочная инерциальная навигация в условиях отсутствия GNSS Подводная среда исключает прием сигнала GNSS, вынуждая автономные подводные аппараты полностью полагаться на свои внутренние инерциальные системы для длительной оценки положения. Тактическая стабильность смещения гиромотора U4930 (до 0,3°/ч) и низкое угловое случайное смещение эффективно подавляют накопление ошибок ориентации с течением времени, тем самым увеличивая эффективную продолжительность работы аппарата под водой. Конструкция из алюминиевого сплава, ударопрочность (500 г) и широкий диапазон температур хранения (от -55°C до 85°C) обеспечивают устойчивость к механическим нагрузкам, связанным со сборкой и транспортировкой глубоководного оборудования. (5) Спутниковая связь в движении (SOTM): Замкнутая система стабильного слежения за антенной. В системах SOTM (Secure Time Tracking) для транспортных средств, кораблей или летательных аппаратов инерциальный измерительный блок (IMU) должен обеспечивать мгновенные изменения ориентации несущей с низкой задержкой для управления сервомеханизмами компенсации наведения антенны. Полоса пропускания U4930 ≥200 Гц обеспечивает быстрое отслеживание сигнала ориентации, а его дифференциальный интерфейс RS422 обеспечивает высокую устойчивость к помехам, что делает его подходящим для коммуникационных платформ, работающих в сложных электромагнитных условиях. В сочетании с внешней синхронизацией PPS он обеспечивает точную временную привязку для контура управления наведением антенны, гарантируя стабильность канала связи даже при резких поворотах или возмущениях, вызванных ветром и волнами. Расширение сценариев применения благодаря адаптации к окружающей среде. Модуль U4930 работает в диапазоне температур от -40°C до 80°C и поддерживает температуру хранения от -55°C до 85°C, обеспечивая надежный запуск и работу в условиях сильного холода, сильной жары и высокой влажности. Устойчивость к вибрации и ударам делает его пригодным не только для применения в транспортных средствах и летательных аппаратах, но и для использования на малых судах, беспилотных наземных транспортных средствах (БНТС) и в некоторых сценариях промышленной робототехники. Кроме того, модуль имеет время запуска ≤2 секунд и поддерживает обновление программного обеспечения на месте, что упрощает техническое обслуживание и функциональное обновление. Вкратце, инерциальный измерительный блок MEMS серии U4930, отличающийся тактическими характеристиками, точной компенсацией во всем диапазоне температур, высокоскоростным выводом данных и высокой адаптивностью к окружающей среде, идеально подходит для сложных задач, таких как промышленные дроны, автономное вождение, мобильное картографирование, подводная навигация и спутниковая связь в движении. Многоуровневые варианты точности предоставляют пользователям гибкость в балансе между стоимостью и производительностью. По мере развития инерциальных навигационных систем в направлении миниатюризации, низкого энергопотребления и высокой надежности, U4930 использует свои обширные технические характеристики для обеспечения надежной аппаратной основы для определения ориентации и автономного позиционирования на широком спектре мобильных платформ.
ЧИТАТЬ ДАЛЕЕ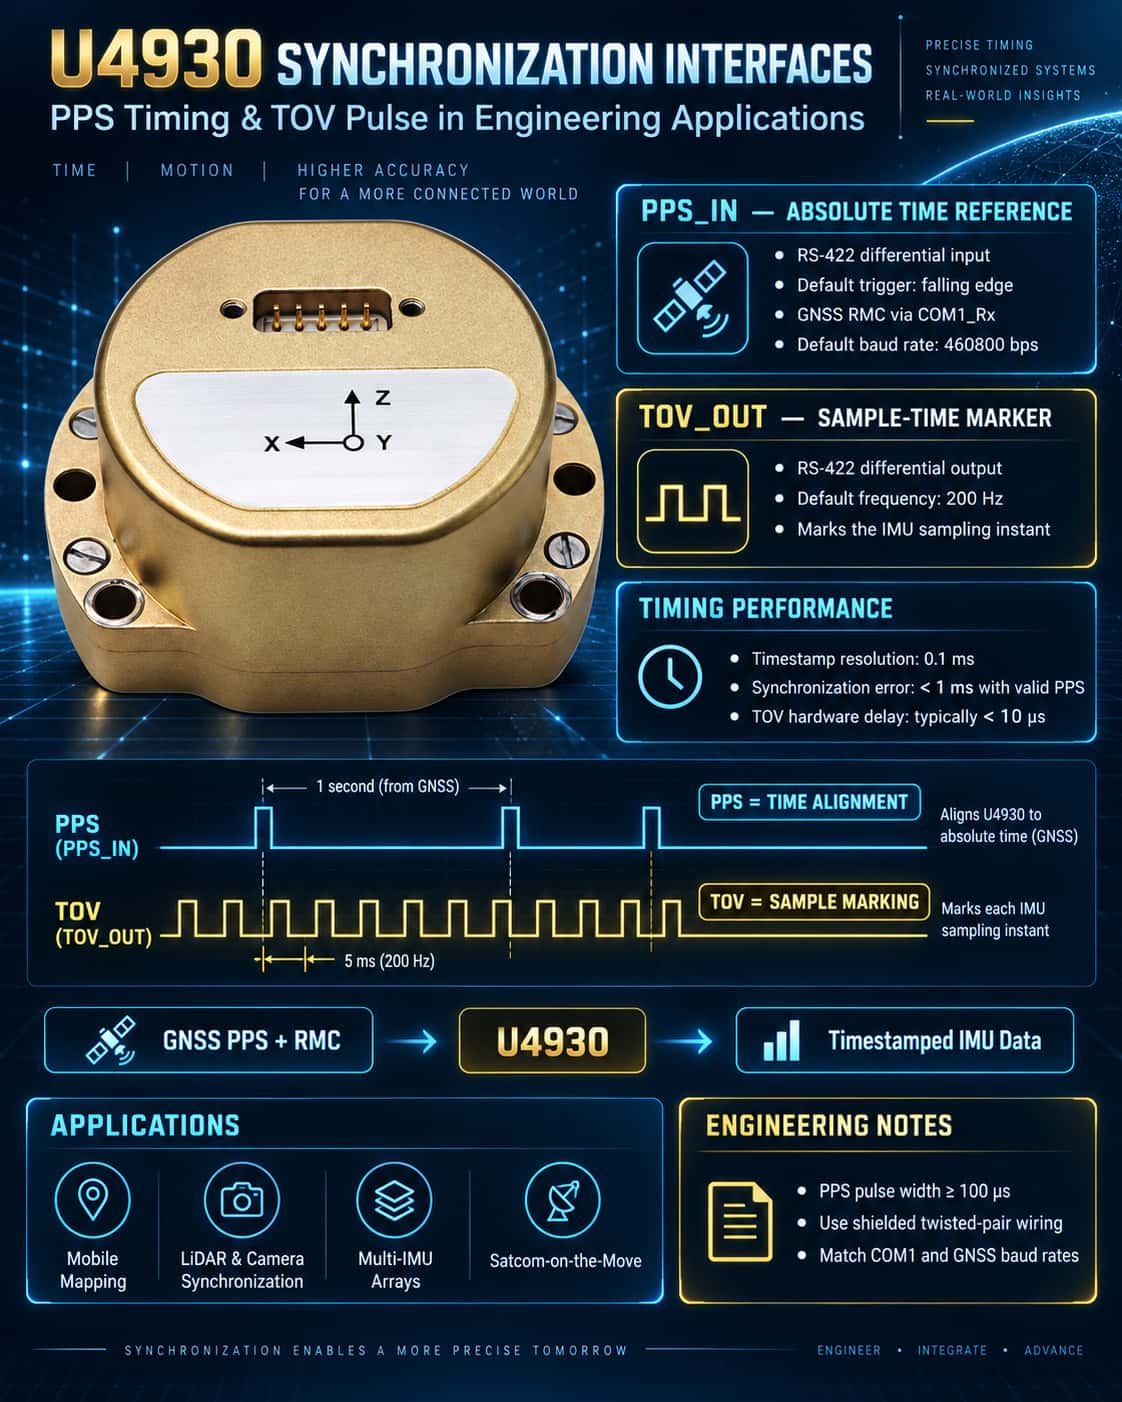
В интегрированных навигационных системах синхронизация времени является критически важным фактором, определяющим точность объединения данных. MEMS-инерциальный измерительный блок U4930 предлагает комплексные интерфейсы синхронизации — вход PPS и выход TOV — предназначенные для обработки внешнего эталонного значения времени и калибровки внутренних моментов дискретизации соответственно. Правильное использование этих интерфейсов значительно повышает точность синхронизации времени в системе, что делает устройство идеальным для приложений, требующих строгой согласованности часов, таких как рои БПЛА, мобильное картографирование и спутниковая связь в движении (SOTM). PPS_IN: «Сердечный ритм» внешнего источника времени. PPS (импульс в секунду) — это сигнал, предоставляемый глобальными навигационными спутниковыми системами (GNSS); его восходящий или нисходящий фронт соответствует точному началу секунды, как правило, с точностью до наносекунды. U4930 принимает внешний сигнал PPS (уровень RS-422) через дифференциальный интерфейс PPS_IN±, одновременно принимая сообщения GPRMC/GNRMC/GBRMC (скорость передачи по умолчанию: 460800 бит/с) от того же источника GNSS через интерфейс COM1_Rx±. Внутри системы в качестве триггера синхронизации используется спадающий фронт импульса PPS (конфигурация по умолчанию). При обнаружении действительного импульса IMU анализирует время UTC из последнего полученного сообщения RMC на COM1 и синхронизирует его с внутренним счетчиком, генерируя таким образом высокоточную внутреннюю метку времени (поле «Метка времени», разрешение 0,1 мс). Этот механизм гарантирует, что каждый кадр данных, выводимый IMU, содержит абсолютную метку времени, соответствующую системе GNSS, обеспечивая необходимую временную привязку для последующего слабого или сильного сопряжения с данными о положении и скорости GNSS. Рекомендации по применению в инженерной сфере:· Убедитесь, что уровни сигнала PPS соответствуют дифференциальному стандарту RS-422, чтобы избежать задержек, возникающих при однополярном преобразовании;· Рекомендуется использовать импульсную длительность PPS ≥100 мкс; крутизна спадающего фронта напрямую влияет на точность синхронизации;· Если GNSS-приемник выдает только однополярный сигнал PPS, то для подключения к интерфейсу PPS_IN± необходим дифференциальный преобразователь;· Система поддерживает настройку запуска по восходящему или нисходящему фронту сигнала PPS; пользователи могут настроить этот параметр через главный компьютер в зависимости от специфических характеристик модуля GNSS. TOV_OUT: "Маркер временной метки" для моментов выборки TOV (Time of Validity) — это дифференциальный синхронизирующий импульсный сигнал (TOV±), активно выводимый модулем U4930; его частота соответствует внутренней частоте дискретизации IMU (по умолчанию: 200 Гц). Передний или задний фронт этого импульса точно соответствует началу интервала дискретизации данных IMU, а уровни его дифференциального сигнала соответствуют стандарту RS-422. Основная ценность TOV заключается в возможности точного расчета временной задержки между моментами выборки IMU и временем получения данных внешними датчиками. Когда U4930 работает совместно с внешними устройствами (такими как камеры, LiDAR или сканеры), эти устройства могут захватывать импульс TOV и записывать свои локальные временные метки. Сопоставляя это с внутренней временной меткой, содержащейся в кадре данных IMU, пользователи могут рассчитать точную временную задержку и применить компенсацию интерполяции во время постобработки данных или объединения данных с датчиков в реальном времени. Типичные сценарии применения:· Мобильные картографические системы: синхронизация инерциального измерительного блока (IMU) с лазерным сканером; TOV используется для калибровки временной метки ориентации, соответствующей конкретным линиям сканирования.· Визуальная навигация БПЛА: TOV запускает экспозицию камеры, обеспечивая выравнивание изображений и данных об ориентации на уровне миллисекунд.· Многоблочные массивы IMU: синхронное получение сигналов TOV от нескольких блоков U4930 для обеспечения синхронизации тактовой частоты между несколькими узлами. Механизм работы и инженерные аспекты (1) Взаимосвязь между PPS и TOV: PPS используется для «синхронизации времени», а TOV — для «маркировки». Хотя они работают независимо, их совместное использование позволяет точно отслеживать моменты выборки относительно глобальной временной привязки. (2) Согласованность скорости передачи данных: скорость передачи данных по умолчанию для входных данных GNSS на COM1_Rx соответствует скорости передачи данных на выходе IMU (обе скорости составляют 460800 бит/с). Если скорость передачи данных на выходе изменяется, скорость передачи данных модуля GNSS должна быть соответствующим образом обновлена; в противном случае, обработка RMC-сообщений невозможна. (3) Анализ временной метки кадра данных: Поле «Временная метка» в протоколе (байты 35–38; коэффициент преобразования: 0,1 мс) представляет собой значение внутреннего счетчика. Когда активна синхронизация PPS, это значение периодически корректируется, что приводит к ошибке менее 1 мс. Если сигнал PPS не подключен, значение зависит от внутреннего кварцевого генератора для синхронизации, что приводит к кумулятивному дрейфу. (4) Компенсация задержки TOV: Выход TOV влечет за собой присущую аппаратную задержку (обычно
ЧИТАТЬ ДАЛЕЕ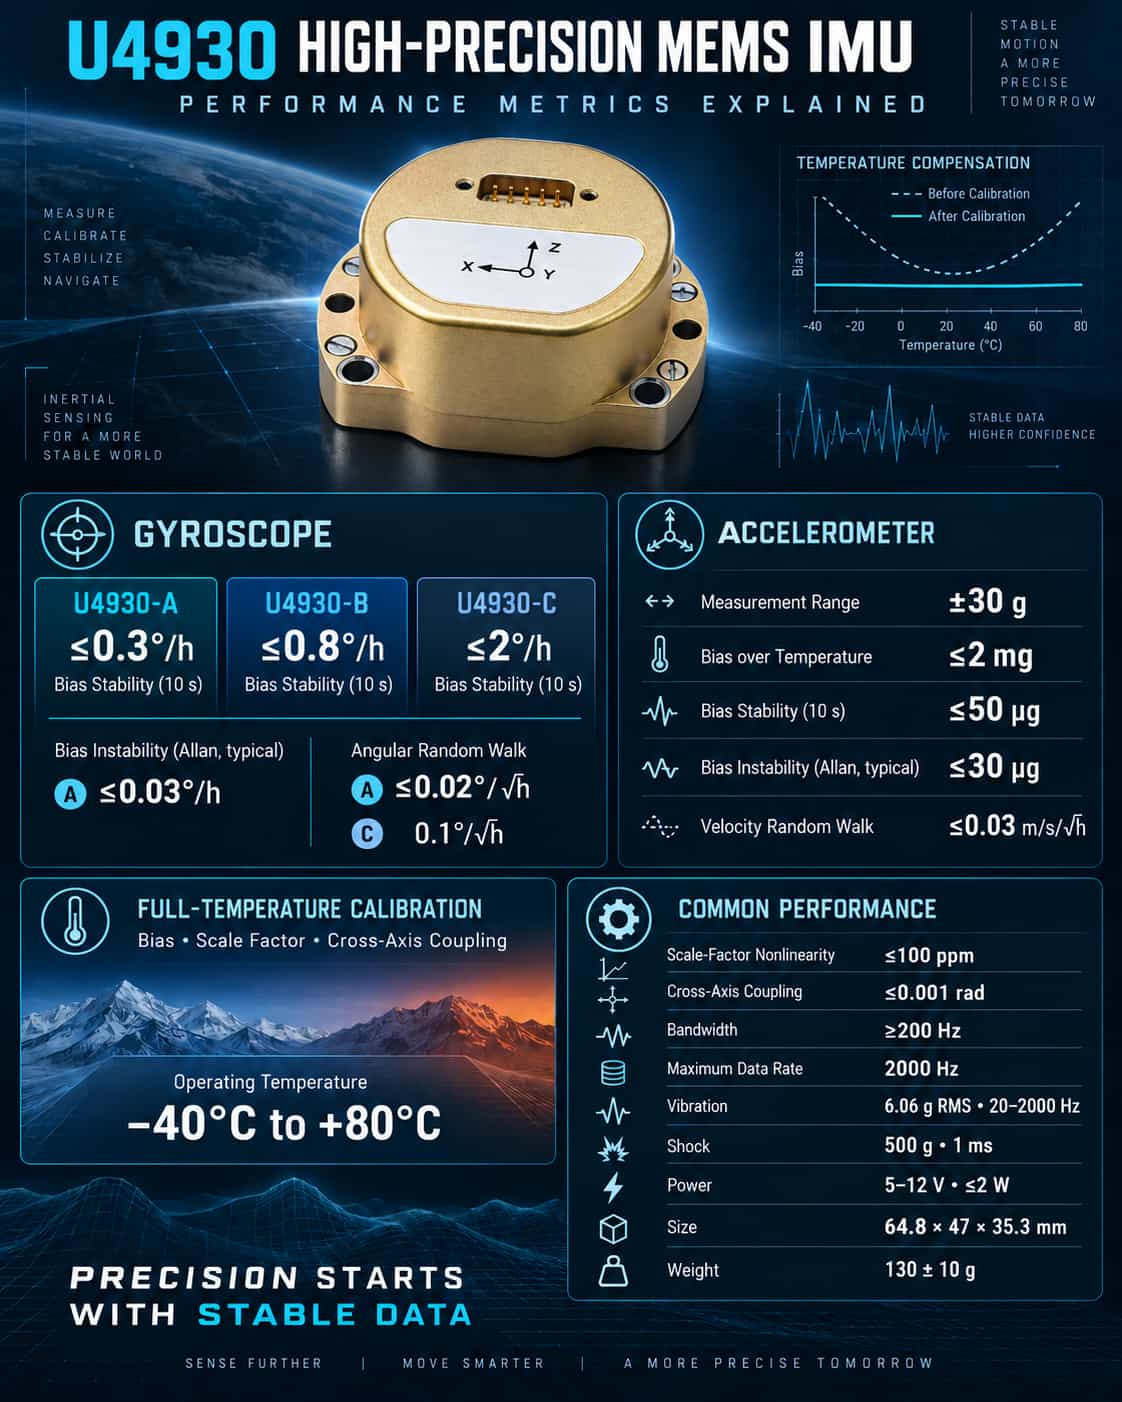
Являясь основным датчиком для инерциальной навигации и управления, параметры производительности инерциального измерительного блока (IMU) напрямую определяют верхние пределы точности определения ориентации системы и навигационного позиционирования. Благодаря различным классификациям моделей и возможностям калибровки в полном диапазоне температур, серия MEMS IMU U4930 предлагает варианты производительности, адаптированные к различным сценариям применения. В данной статье представлен систематический анализ ключевых показателей производительности этой серии. 1. Характеристики гироскопа: точность определяет стабильность ориентации. Стабильность смещения гироскопа является ключевым показателем для измерения долговременного углового дрейфа. Модель U4930-A обеспечивает ≤0,3°/ч (10 с), в то время как модель B предлагает ≤0,8°/ч, а модель C — ≤2°/ч. Для судов или дронов, требующих постоянной точности курса в течение длительных периодов времени, модель A явно имеет преимущество; напротив, для коммерческих транспортных средств, чувствительных к стоимости, где допустима периодическая перекалибровка, достаточно моделей B или C. Нестабильность смещения (характеризующаяся дисперсией Аллана) отражает предельный уровень шума. Типичное значение модели А, равное ≤0,03°/ч, указывает на минимальный угловой дрейф в идеальных статических условиях, что делает ее пригодной для высокоточной съемки и инспекции железнодорожных путей. Случайное угловое блуждание (ARW) влияет на накопление угловых ошибок в динамических условиях. Показатель ARW модели A ≤0,02°/√ч значительно превосходит показатель модели C 0,1°/√ч, что обеспечивает лучшую производительность в сценариях управления полетом, связанных с сильной вибрацией или быстрым маневрированием. Примечательно, что все три модели обладают нелинейностью масштабного коэффициента ≤100 ppm, межосевой связью ≤0,001 рад и полосой пропускания ≥200 Гц. Эти характеристики обеспечивают быстрое реагирование и минимальные межосевые помехи, что соответствует требованиям большинства приложений управления в реальном времени. 2. Характеристики акселерометра: баланс между стабильностью и чувствительностью. Вся серия U4930 имеет диапазон измерения акселерометра ±30g, охватывающий типичные диапазоны маневрирования транспортных средств, судов и дронов. Ключевые характеристики включают в себя смещение при полной температуре ≤2 мг, стабильность смещения ≤50 мкг (10 с), нестабильность смещения ≤30 мкг (типичное значение Аллана) и случайное блуждание скорости ≤0,03 м/с/√ч; эти показатели относят серию к высокопроизводительным датчикам на основе MEMS. Для инерциальных навигационных систем стабильность смещения акселерометра напрямую влияет на суммарную ошибку в расчетах скорости и положения. Стабильность 50 мкг гарантирует, что ошибки скорости остаются на низком уровне в течение одного часа чисто инерциальной навигации, что делает его подходящим для навигации во время кратковременных перебоев в передаче сигнала GNSS. 3. Экологическая адаптивность и физические характеристики Вся серия U4930 поддерживает диапазон рабочих температур от -40°C до +80°C и проходит калибровку во всем диапазоне температур для компенсации смещения, масштабного коэффициента и перекрестной связи. Она демонстрирует превосходную механическую прочность, с устойчивостью к вибрации 6,06g (среднеквадратичное значение, 20–2000 Гц) и ударам 500g/1 мс. Ключевые характеристики включают напряжение питания 5–12 В, потребляемую мощность в установившемся режиме ≤2 Вт, время запуска ≤2 с, максимальную скорость передачи данных 2000 Гц, габариты 64,8 × 47 × 35,3 мм и вес 130 ± 10 г, обеспечивая баланс между миниатюризацией и низким энергопотреблением. 4. Рекомендации по выбору и краткое изложение. · U4930-A: Подходит для приложений, требующих чрезвычайно высокой производительности в отношении смещения и случайного блуждания, таких как мобильное картографирование, высокоточная подводная навигация и спутниковая связь в движении (SOTM).· U4930-B: Подходит для применений средней точности, таких как определение положения БПЛА, контроль траектории полета и измерение положения судов.· U4930-C: Подходит для экономичных применений, допускающих больший дрейф, таких как системы управления полетом и эталонные инерциальные измерительные блоки для коммерческих автомобилей. В целом, серия U4930 максимально раскрывает потенциал технологии MEMS благодаря полной температурной калибровке и модульной конструкции. При выборе модели пользователям следует в первую очередь учитывать, соответствуют ли стабильность смещения гироскопа и угловое случайное блуждание требованиям к точности навигации в долгосрочной перспективе, а также оценивать полосу пропускания и ударопрочность в условиях вибрации окружающей среды. Правильное соответствие технических характеристик требованиям обеспечивает оптимальный баланс между производительностью и стоимостью.
ЧИТАТЬ ДАЛЕЕ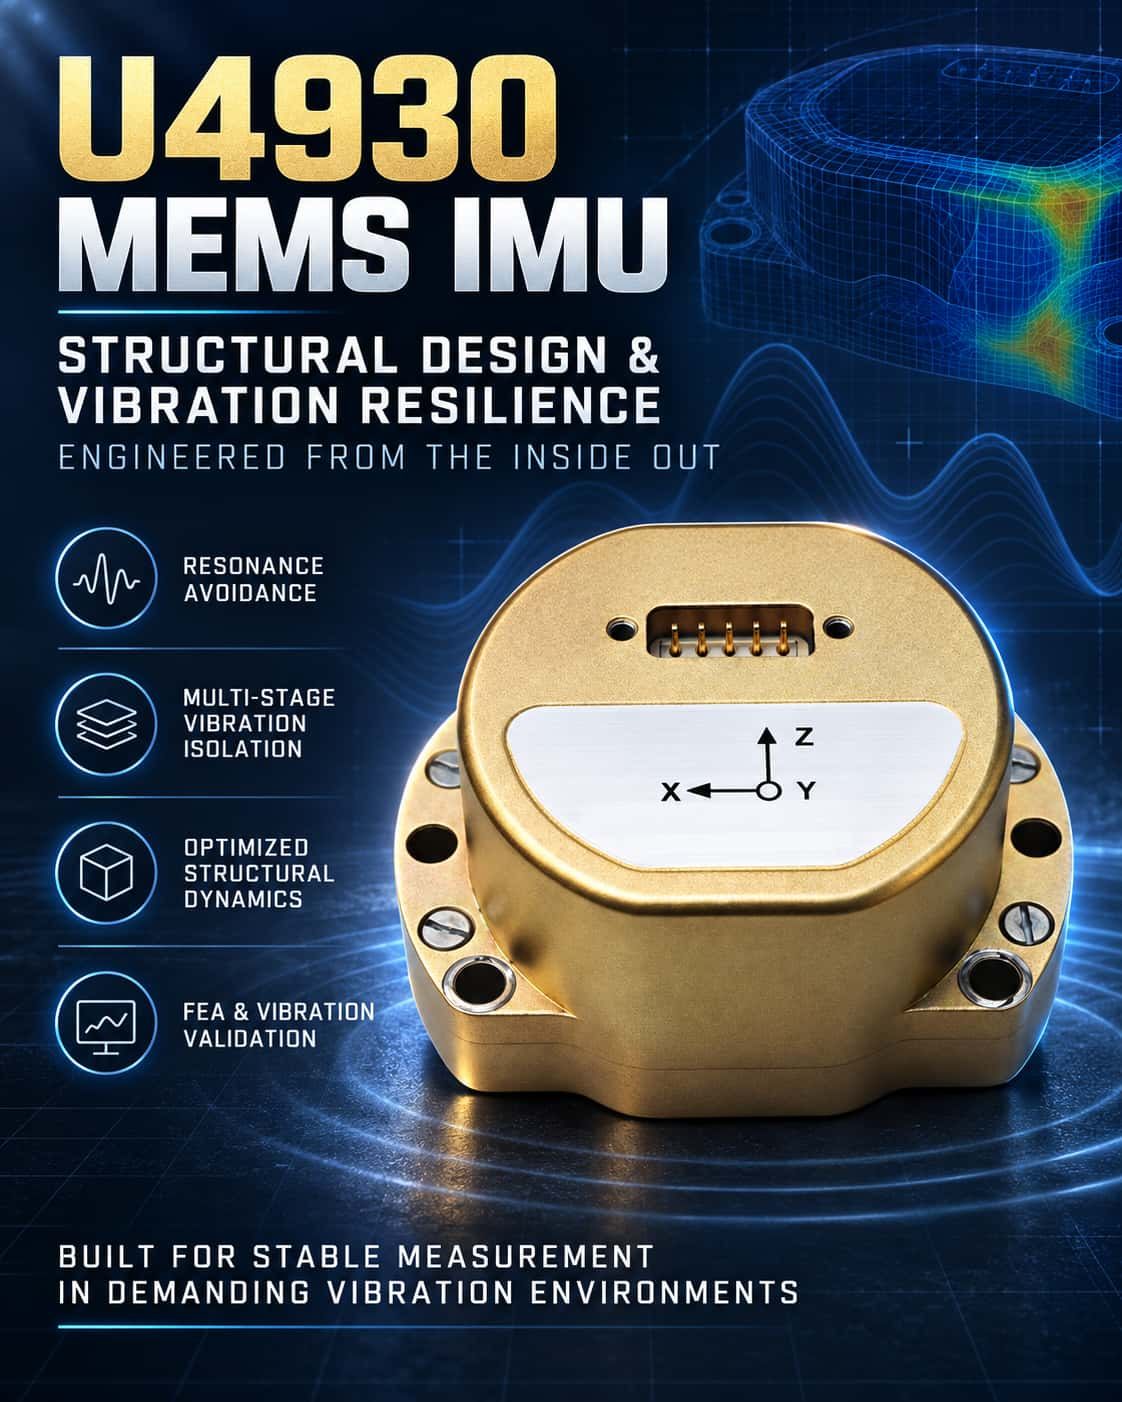
Инерциальные измерительные блоки на основе микроэлектромеханических систем (MEMS IMU) широко используются в таких областях, как навигация и управление ориентацией; однако вибрационная среда может значительно снизить точность их измерений. Исследования показывают, что внешние вибрации могут вызывать серьезные отклонения выходных сигналов в MEMS-гироскопах и даже приводить к усталости конструкции или разрушению. Следовательно, рациональное проектирование конструкции и оптимизация виброустойчивости на системном уровне имеют решающее значение для повышения адаптивности MEMS IMU к окружающей среде. **Механизмы вибрационных помех и цели проектирования** Основная причина чувствительности MEMS-инерциальных измерительных блоков (IMU) к вибрациям кроется в принципах их работы. Взяв в качестве примера гироскоп, можно сказать, что его работа основана на связи между режимами управления и измерения; если внешние вибрации воздействуют на эти режимы, они напрямую приводят к ошибкам на выходе. Более того, структурный резонанс, вызванный вибрацией, усиливает этот эффект. Поэтому при проектировании конструкции преследуются две основные цели: во-первых, предотвращение резонанса с помощью модального анализа для обеспечения того, чтобы собственные частоты конструкции оставались вдали от частотных диапазонов, где концентрируется энергия вибрации; и во-вторых, изоляция вибрации путем включения виброизоляционных элементов вдоль пути передачи для ослабления энергии вибрации, достигающей чувствительных компонентов. **Ключевые стратегии проектирования конструкций** Современные подходы к проектированию конструкций в основном следуют двум техническим направлениям: Во-первых, конструкции виброизоляции на системном уровне. Системы виброизоляции создаются путем встраивания изоляторов (таких как резиновые прокладки или металлические пружины) между инерциальным измерительным блоком (IMU) и платформой, или между внутренним сердечником и внешним корпусом. Исследования показывают, что для соответствия требованиям к компактным размерам MEMS IMU можно использовать многоступенчатые конструкции изоляции — например, размещение трех уровней демпфирующих прокладок (корпус — сердечник — измерительный узел) и использование градиентов жесткости для достижения поэтапного ослабления. Более совершенные решения используют механизмы развязки движения для создания шестистепенных систем изоляции, тем самым подавляя эффекты вибрационной связи, вызванные асимметрией изолятора. В типичных приложениях использование двухступенчатой решетчатой изоляционной конструкции в сочетании с резервным многосенсорным 3D-креплением может снизить среднеквадратичное значение (RMS) выходной угловой скорости более чем на 88% в условиях вибрационного спектра полета. Во-вторых, оптимизация чувствительных структур. На уровне микросхемы виброустойчивость может быть повышена непосредственно у источника вибрации за счет использования высокосимметричных конструкций (таких как восьмимассовые или кольцевые структуры), которые используют дифференциальные принципы для подавления синфазных вибрационных помех, или за счет использования одномассовой трехосной конструкции гироскопа с центральным якорем и симметричными гибкими подшипниками. Проверка конструкции и оценка производительности Метод конечных элементов (МКЭ) является наиболее важным инструментом проверки в этой области. Модальный анализ позволяет рассчитать собственные частоты для оценки рисков резонанса, в то время как анализ частотной характеристики и случайных вибраций прогнозирует реакции ускорения при определенных значениях спектральной плотности мощности, обеспечивая основу для итераций проектирования. Экспериментальная проверка обычно включает калибровку и вибрационные испытания. Например, одна оптимизированная конструкция, использующая такие методы, как добавление опорных балок и уменьшение фиксированных пролетов, более чем вдвое повысила вибростойкость инерциального измерительного блока (ИМБ) по сравнению с исходной конструкцией; другой облегченный ИТБ продемонстрировал превосходную вибростойкость наряду с высокой точностью во время вибрационных испытаний. В заключение, виброустойчивость MEMS-инерциальных измерительных блоков (IMU) — это проблема системного уровня, требующая подхода, учитывающего структурную динамику, и комплексного применения таких методов, как модальный анализ, проектирование виброизоляции и оптимизационное моделирование. Применение принципов «избегания резонанса» и «эффективной виброизоляции» в качестве основных принципов проектирования открывает эффективный путь для разработки высоконадежных MEMS-инерциальных измерительных блоков. В перспективе достижения в материаловении и алгоритмах управления позволят MEMS-инерциальным измерительным блокам сохранять работоспособность во все более экстремальных вибрационных условиях, открывая более широкие перспективы применения.
ЧИТАТЬ ДАЛЕЕ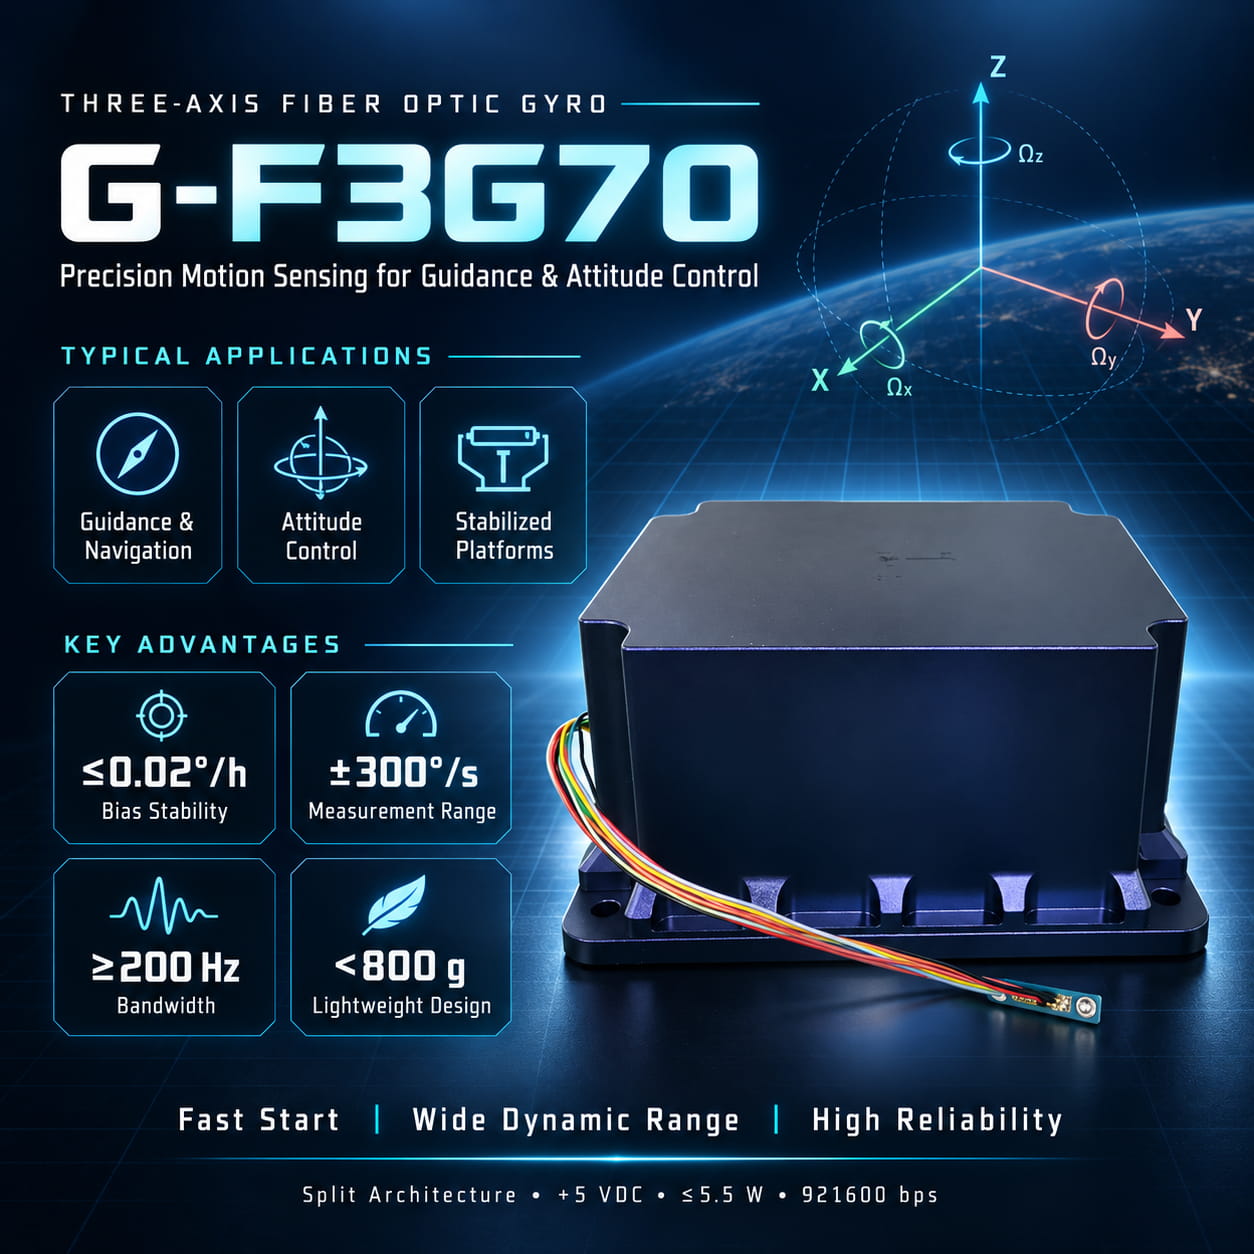
Основное применение: наведение и управление положением. Трехосевой волоконно-оптический гироскоп G-F3G70 специально разработан для систем навигации, наведения и управления ориентацией средней и высокой точности. Он служит важнейшим сенсорным элементом, обеспечивающим высокоточные удары и управление полетом тактического оружия, такого как малокалиберные ракеты и управляемые бомбы. Благодаря интеграции возможностей измерения угловой скорости по трем осям, он точно определяет трехмерные изменения ориентации и угловое движение носителя в реальном времени. Он предоставляет важные данные бортовому компьютеру управления полетом, обеспечивая стабильный полет платформы по заданной траектории и точное поражение цели. Технические преимущества: высокая точность и высокая надежность. Будучи полностью твердотельным гироскопом, G-F3G70 унаследовал присущие волоконно-оптическим гироскопам преимущества: быстрый запуск, широкий динамический диапазон и высокую надежность. Его превосходные характеристики полностью соответствуют требованиям навигационных и систем управления:· Превосходная стабильность смещения: модель G-F3G70-C обеспечивает стабильность смещения ≤0,02°/ч (сглаживание за 10 секунд), гарантируя точное и стабильное определение положения во время длительных полетов.· Высокая динамика и высокая чувствительность: Изделие обладает динамическим диапазоном измерения ±300°/с и полосой пропускания ≥200 Гц, что позволяет точно отслеживать изменения положения во время высокоскоростного полета с высокой маневренностью. Кроме того, пороговое значение и разрешение ≤0,01°/ч обеспечивают высокую чувствительность системы к мельчайшим угловым движениям.· Адаптируемость к суровым условиям эксплуатации: устройство поддерживает диапазон рабочих температур от -45°C до +65°C и отличается легкой конструкцией (менее 800 г). В сочетании с присущей FOG ударопрочностью и виброустойчивостью, оно идеально подходит для сложных условий эксплуатации, например, в системах, размещаемых на ракетах. Простота интеграции системы G-F3G70 использует интегрированную оптико-электронную компоновку с раздельной структурой, что обеспечивает компактный форм-фактор и простоту установки. Электронный модуль имеет размеры 60×60×24 мм, а головка датчика — Φ67 мм×17,5 мм. Он включает в себя четко обозначенные монтажные отверстия M3×4 и Φ2,7×8, что облегчает интеграцию в системы вооружения с ограниченным пространством. Изделие работает от стандартного источника питания +5 В с потребляемой мощностью в установившемся режиме ≤5,5 Вт и выдает оцифрованные данные об угловой скорости и температуре через высокоскоростной последовательный порт (921600 бит/с, четная четность), что значительно упрощает проектирование электрического и коммуникационного интерфейса пользователя.
ЧИТАТЬ ДАЛЕЕ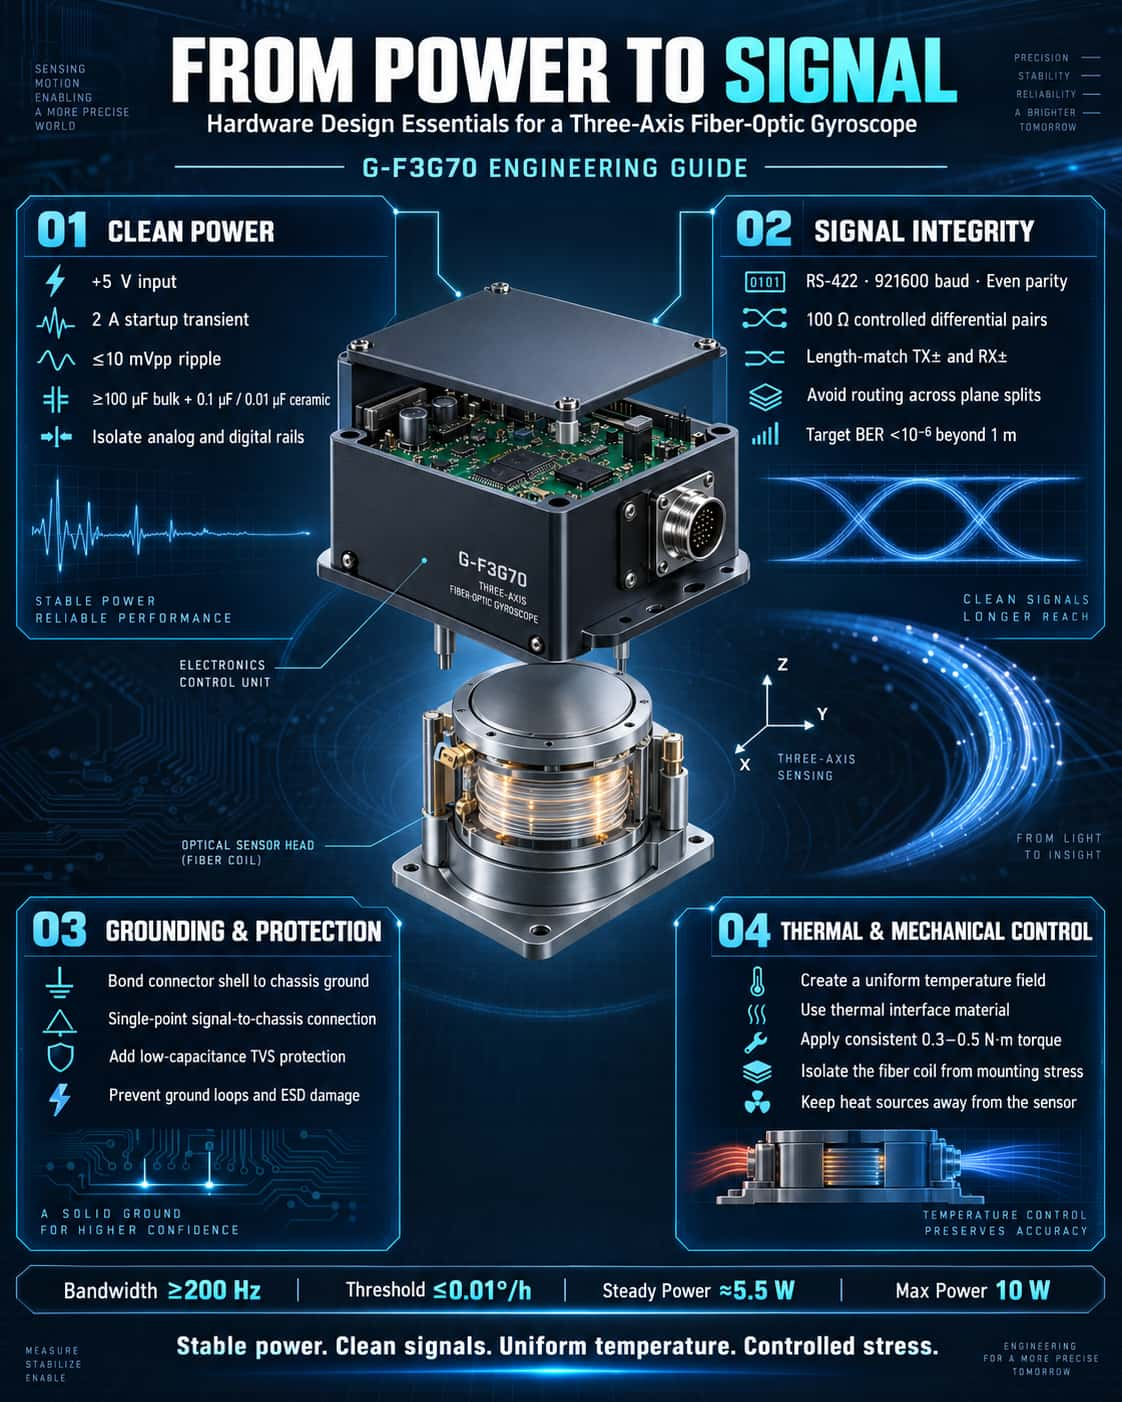
Благодаря таким преимуществам, как твердотельная конструкция, быстрый запуск, широкий динамический диапазон и высокая надежность, трехосевые волоконно-оптические гироскопы (ВОГ) играют важнейшую роль в малогабаритных ракетах, управляемых бомбах и высокоточных системах управления ориентацией. Однако для полного раскрытия их потенциала требуется тщательное внимание к проектированию оборудования, особенно в отношении источников питания, сигнальных цепей и компоновки интерфейсов. На примере трехосевого ВОГ G-F3G70 в данной статье рассматриваются ключевые аспекты проектирования с инженерной точки зрения. 1. Проектирование источников питания: низкий уровень шума и низкая переходная характеристика как первостепенные факторы. Стабильность смещения гироскопа и коэффициент случайного отклонения углов (ARW) напрямую зависят от качества источника питания. Для работы G-F3G70 требуется источник питания +5 В; мгновенный пусковой ток может достигать 2 А, а потребляемая мощность в установившемся режиме составляет приблизительно 5,5 Вт (пиковая мощность достигает 10 Вт во всем диапазоне температур). При проектировании следует сосредоточиться на следующем:· Малошумящие LDO или посткаскадная DC-DC фильтрация: пульсации при переключении должны контролироваться в пределах 10 мВ (пиковое значение), особенно в диапазоне частот от 100 Гц до 1 МГц, чтобы предотвратить их влияние на цепь обработки сигнала и ухудшение характеристик случайного углового блуждания.· Достаточная развязывающая емкость: на входах разъема (контакты 5 и 13 J30-15ZKP) следует разместить высокоемкостные танталовые конденсаторы (≥100 мкФ) в сочетании с высокочастотными керамическими конденсаторами (0,1 мкФ и 0,01 мкФ, соединенными параллельно). Это гарантирует, что система сможет выдержать скачок пускового тока в 2 А и предотвратит падение напряжения, которое может вызвать перезагрузку или аномалии данных.· Изоляция силовой и заземляющей плоскостей: рекомендуется одноточечное соединение — с использованием ферритового стержня или резистора с низким сопротивлением — между цифровым источником питания (сторона интерфейса) и аналоговым источником питания (внутренняя схема обработки сигнала гироскопа). Это предотвращает излучение цифрового шума через силовые линии и его влияние на чувствительные оптоэлектронные компоненты обнаружения. 2. Интерфейс сигнала: дифференциальная передача и надежное заземление. Прибор G-F3G70 использует последовательный интерфейс RS-422 со скоростью передачи данных 921 600 бод и четной четностью. Выходные данные включают угловые скорости по трем осям (32-битные знаковые целые числа) и три показания температуры (16-битные знаковые целые числа с разрешением 1/16). Рекомендации по проектированию оборудования:· Строгое согласование длины дифференциальных пар: сигналы TX+/TX- и RX+/RX- должны передаваться в виде дифференциальных пар с контролируемым импедансом (обычно 100 Ом). Избегайте передачи через разделенные плоскости, чтобы подавить синфазные помехи и обеспечить частоту ошибок по битам (BER) менее 10⁻⁶ для передачи на большие расстояния (>1 м).· Экранирование и заземление: Корпус разъема должен быть подключен к заземлению шасси (PE), а сигнальное заземление (GND) подключается к PE в одной точке через параллельную RC-цепь (например, 10 Ом + 0,1 мкФ). Это предотвращает возникновение помех промышленной частоты из-за контуров заземления, которые могут ухудшить повторяемость смещения (спецификация: ≤0,03–0,05°/ч).· Защита от электростатического разряда: для предотвращения повреждения внутренних микросхем драйверов RS-422 в результате горячего подключения или электростатического разряда на всех выводах интерфейса (особенно R+/R-) необходимо установить TVS-диоды (например, SMCJ5.0CA). 3. Механическая структура и терморегулирование: температурные градиенты определяют стабильность смещения. Прибор G-F3G70 демонстрирует стабильность смещения 0,10–0,15°/ч при изменяющихся температурах (1°C/мин), что указывает на то, что основным источником погрешности являются температурные градиенты. К передовым инженерным практикам относятся:· Теплопроводность в месте крепления: как корпус схемы (60×60×24 мм), так и головка датчика (Φ67×17,5 мм) должны плотно прилегать к монтажной конструкции. Для снижения теплового сопротивления и обеспечения равномерного температурного поля по всему устройству рекомендуется использовать термопасту, что предотвратит изменение показателя преломления в оптоволоконной катушке из-за локальных перегревов.· Изоляция напряжений: Момент затяжки крепежных отверстий (M3×4 и Φ2,7×8) должен быть постоянным (рекомендуется: 0,3–0,5 Н·м). Чрезмерное механическое напряжение, передаваемое через корпус на волоконно-оптическую катушку, может вызвать двулучепреломление, что приводит к увеличению дрейфа смещения. Для изоляции напряжений рекомендуется использовать гибкие шайбы или уплотнительные кольца. 4. Выбор схемы и разъемов: определение потока сигнала Распиновка разъема J30-15ZKP четко определяет подключение питания (красный/черный) и последовательного порта (желтый/оранжевый/синий/зеленый). Ключевые моменты компоновки включают:· Разделение высокого и низкого напряжения: проложите линию питания +5 В (красная) и сигнальные линии (желтая/синяя) на отдельных слоях печатной платы или с достаточным расстоянием между ними (≥3W, где W — ширина дорожки), чтобы минимизировать влияние магнитного поля источника питания на дифференциальные сигналы.· Схема подключения датчика температуры: Хотя три температурных канала (внутренние сигналы, выводимые в виде данных) не требуют внешней обработки, пользователи, выполняющие калибровку, должны убедиться, что никакие источники тепла (например, мощные резисторы) не излучают тепло непосредственно на корпус гироскопа; в противном случае отклонения между показаниями температуры и фактической температурой окружающей среды поставят под угрозу точность модели компенсации. Вкратце, аппаратная конструкция трехкоординатного волоконно-оптического гироскопа включает в себя гораздо больше, чем просто подключение питания и считывание последовательных данных. От переходных процессов в источнике питания и целостности дифференциального сигнала до управления температурой и снятия механических напряжений — каждый аспект тесно связан с основными показателями производительности, такими как стабильность смещения, повторяемость и случайное блуждание. Придерживаясь этих рекомендаций и используя подробные технические характеристики из руководства G-F3G70 (например, полоса пропускания ≥200 Гц, пороговое значение ≤0,01°/ч), система может надежно обеспечивать измерение угловой скорости навигационного класса в реальных условиях эксплуатации, предоставляя надежную основу данных для приложений управления с высокой динамикой.
ЧИТАТЬ ДАЛЕЕ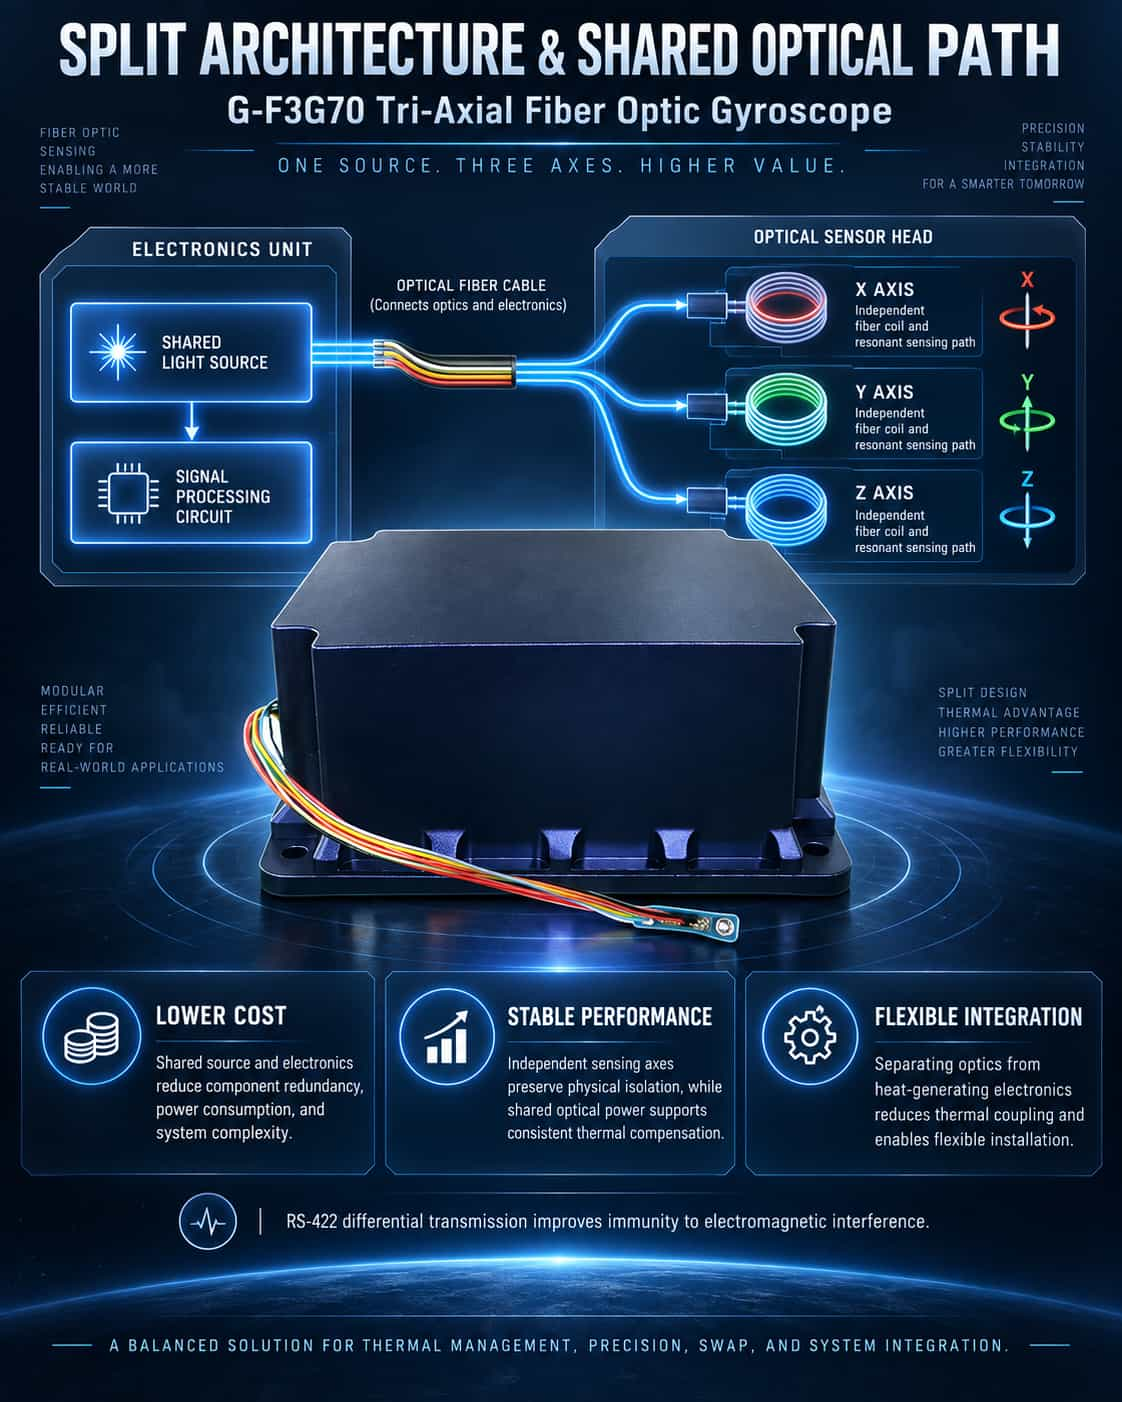
Ключевым техническим требованием к трехосевому волоконно-оптическому гироскопу (ВОГ) является интеграция трех измерительных осей — для измерения угловых скоростей по осям X, Y и Z соответственно — в минимально возможном объеме, при этом обеспечивая независимость трех осей и отсутствие взаимных помех. Трехосевой волоконно-оптический гироскоп G-F3G70 использует технический подход, при котором источник света и схема обработки сигнала являются общими для всех трех осей, но каждая ось сохраняет свою собственную независимую волоконную катушку и резонансную полость. Проще говоря: хотя источник света и схема являются общими, ядро датчика для каждой оси остается независимым. Основные преимущества этого подхода включают в себя сокращение количества избыточных компонентов, снижение общего энергопотребления и стоимости, а также устранение перекрестных помех между тремя отдельными наборами схем. Кроме того, использование одного источника света обеспечивает стабильную оптическую мощность по всем трем осям, что облегчает унифицированное моделирование для алгоритмов температурной компенсации. Разделенная архитектура: разделение схем и оптики. Наиболее характерной конструктивной особенностью G-F3G70 является разделение электронного блока и сенсорной головки, соединенных кабелем. Каково инженерное обоснование такой разделенной конструкции? Основные компоненты волоконно-оптического гироскопа — такие как источник света, детектор, модулятор и волоконная катушка — являются оптическими устройствами, чрезвычайно чувствительными к колебаниям температуры и механическим нагрузкам. В отличие от них, электронная часть, отвечающая за обработку сигналов, управление питанием и интерфейсы связи, выделяет тепло во время работы. Если бы оптические компоненты и схемы были плотно упакованы в одном корпусе, тепло, выделяемое электроникой, передавалось бы непосредственно на волоконную катушку. Это создало бы локальные температурные градиенты, приводящие к термически индуцированным ошибкам нереципрокности — одному из основных источников ошибок в волоконно-оптических гироскопах. Разделенная конструкция физически отделяет источник тепла (электронику) от чувствительных элементов (оптических компонентов), что принципиально снижает эффекты тепловой связи. Кроме того, раздельная конструкция обеспечивает большую гибкость при интеграции системы. Электронный блок и головка датчика могут быть установлены в разных местах на основной платформе: головка датчика может быть размещена ближе к центру тяжести платформы для точного определения углового движения, а электронный блок может быть расположен в более просторном месте или с лучшим теплоотводом. Соединенные гибким кабелем, два блока не ограничивают друг друга в положении или ориентации при установке. Компромиссы в проектировании и компенсация последствий разделения конструкции. Раздельная конструкция имеет свои недостатки. Когда схема отделена от датчика, слабые сигналы, передаваемые по кабелям, становятся восприимчивыми к электромагнитным помехам; поэтому G-F3G70 использует дифференциальную передачу сигналов RS-422 для внешней связи, обеспечивая высокое подавление синфазных помех и надежную защиту от них. Кроме того, внутри головки датчика выполняется предварительное усиление и фильтрация сигнала, что гарантирует адекватное соотношение сигнал/шум выходного сигнала. Кроме того, раздельная конструкция предъявляет более строгие требования к точности установки. Монтажная поверхность электронного блока и установочный выступ головки датчика должны быть точно выровнены относительно опорной точки несущей конструкции; любое угловое смещение напрямую приводит к ошибкам неортогональности между тремя осями, что снижает точность определения севера и ухудшает результаты навигационного решения. Краткое изложение логики проектирования Основная логика проектирования архитектуры G-F3G70, включающая общий оптический тракт для трех осей в сочетании с раздельной структурой блока, может быть кратко описана следующим образом: ` Использование одного источника света и общей схемы по трем осям позволяет снизить энергопотребление, стоимость и сложность, обеспечивая при этом согласованность по всем осям;` Независимые оси измерения — обеспечивают физическую независимость трехосевой функции измерения, предотвращая связь движений и перекрестные помехи сигнала;` Физическое разделение оптики и электроники — изолирует источники тепла и защищает оптические компоненты от термических и механических воздействий;` Установка в сплит-системе обеспечивает повышенную гибкость — учитывает пространственные ограничения различных производителей и упрощает интеграцию системы. В целом, эта конструкция не просто эстетична, но и решает два фундаментальных противоречия в проектировании волоконно-оптических гироскопов: компромисс между теплоотводом и точностью, а также конфликт между размером компонентов и гибкостью установки. Благодаря использованию раздельной архитектуры в качестве оптимального инженерного компромисса, G-F3G70 обеспечивает среднюю и высокую точность, одновременно отвечая комплексным требованиям к размеру, весу, энергопотреблению и надежности, предъявляемым навигационными и системами наведения тактического класса.
ЧИТАТЬ ДАЛЕЕ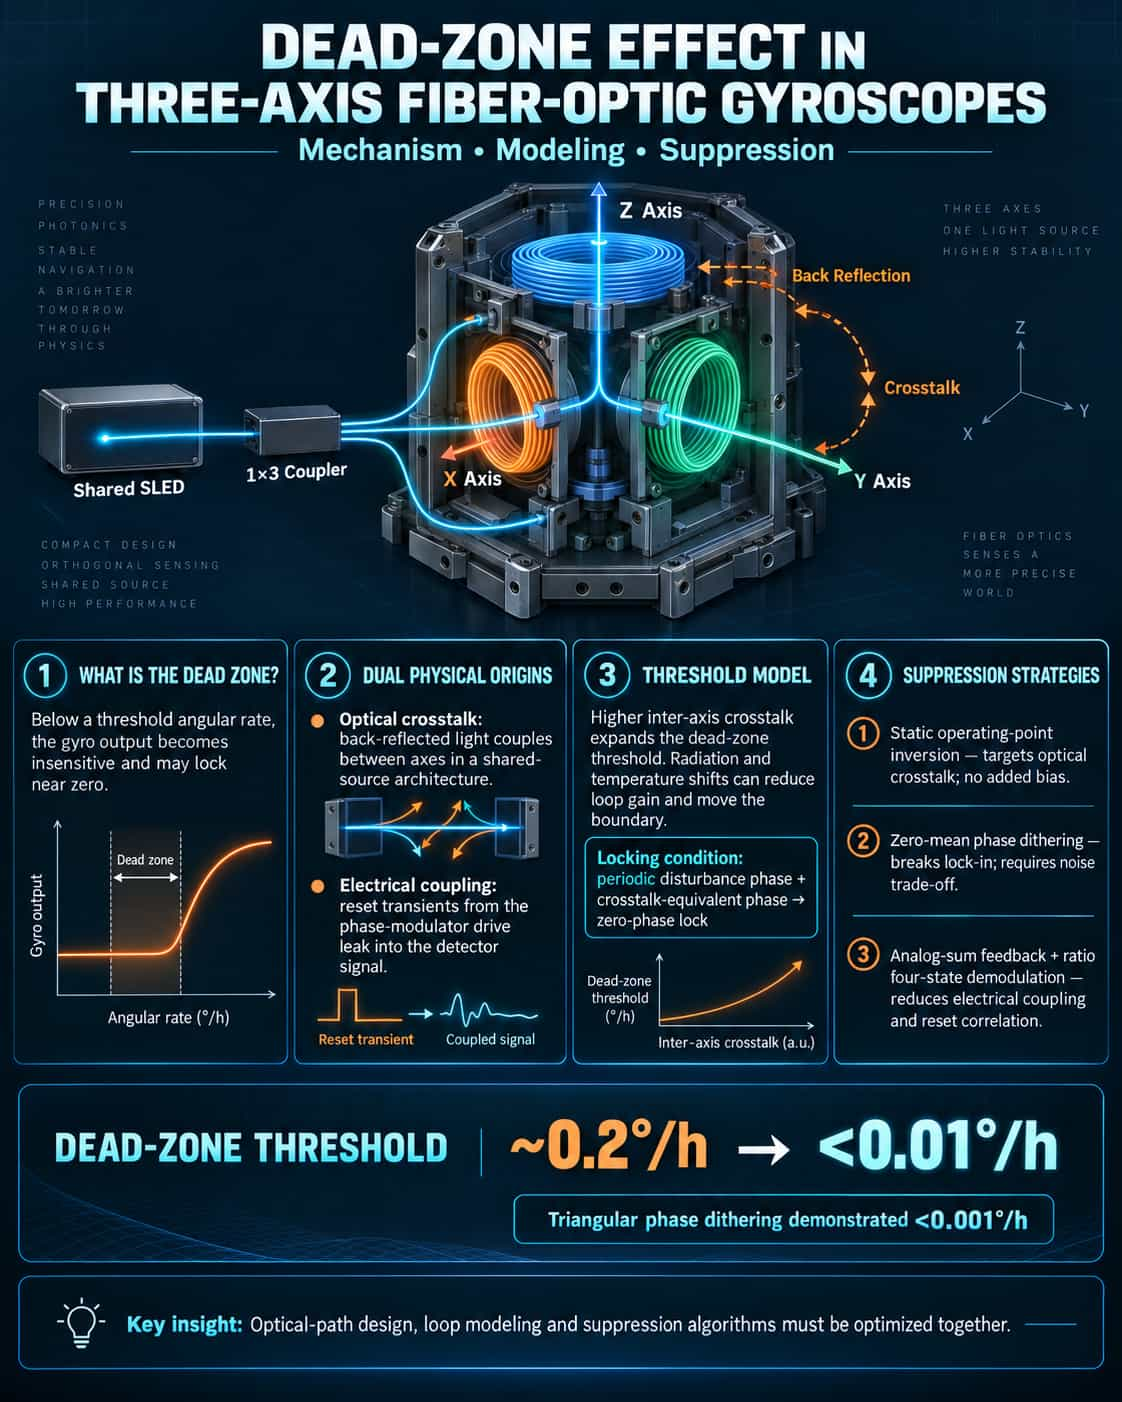
Поскольку трехосевые волоконно-оптические гироскопы (ВОГ) все чаще стремятся к миниатюризации и высокой точности, эффект «мертвой зоны», вызванный межосевыми оптическими перекрестными помехами, стал критическим узким местом, ограничивающим производительность при измерениях с низкой угловой скоростью. Мертвая зона возникает, когда выходной сигнал гироскопа перестает реагировать на изменения входной угловой скорости ниже определенного порогового значения. Для таких приложений, как управление ориентацией спутника, требующих работы вблизи нулевой угловой скорости, нелинейная ошибка смещения, вносимая мертвой зоной, напрямую снижает точность системы. В данной статье рассматривается проблема межосевых оптических перекрестных помех в трехосевых ВОГ, использующих архитектуру с общим источником света; анализируются лежащие в основе физические механизмы, количественно оценивается влияние на пороговые характеристики и проводится сравнительная оценка существующих основных стратегий смягчения этой проблемы. **Физические причины возникновения мертвой зоны и модель межосевых оптических перекрестных помех** Мертвая зона — это нелинейный эффект, характерный для цифровых волоконно-оптических гироскопов с замкнутым контуром управления. Традиционно основным источником помех, вызывающих мертвую зону, считается электрическая перекрестная связь ступенчатого напряжения, подаваемого на фазовый модулятор, с сигналом детектора. Однако в трехкоординатной архитектуре с общим источником проблема сложнее: один источник на основе сверхлюминесцентного диода (SLD) одновременно управляет тремя ортогональными осями после разделения с помощью разветвителя 1×3. Отраженный свет создает каналы оптических перекрестных помех между осями; при низких угловых скоростях эти перекрестные помехи оптической интенсивности накладываются на интенсивность помех, потенциально подавляя полезный сигнал. Для количественной характеристики этого эффекта в одном исследовании был предложен метод возбуждения с разомкнутой петлей для измерения коэффициентов перекрестных помех оптического обратного отражения между осями. Включение этих коэффициентов в модель управления с замкнутой петлей показывает, что увеличение коэффициента перекрестных помех приводит к мультипликативному расширению порога гироскопа, что непосредственно приводит к расширению зоны нечувствительности. Этот механизм можно формализовать следующим образом: когда фаза периодического возмущения в канале обратной связи и эквивалентная фаза перекрестных помех удовлетворяют определенным условиям, система входит в зону нечувствительности, и фаза выходного сигнала синхронизируется с нулем. **Количественная характеристика пороговых значений мертвой зоны** Влияние мертвой зоны на систему заключается не только в существовании «нечувствительного диапазона», но и в том, что границы этого диапазона динамически смещаются из-за таких факторов окружающей среды, как космическое излучение и колебания температуры. Космическое излучение вызывает снижение мощности источника света и увеличение потерь в волокне, тем самым уменьшая коэффициент усиления системы (K₁) и расширяя диапазон мертвой зоны. Экспериментальные данные показывают, что порог мертвой зоны некомпенсированного трехосного гироскопа может достигать порядка 0,2°/ч, что неприемлемо для высокоточных приложений, требующих разрешения чрезвычайно малых угловых скоростей. Следует отметить, что мертвая зона возникает по нескольким причинам. Помимо межосевых оптических перекрестных помех, еще одной существенной причиной является электрическая перекрестная связь. Аналоговый управляющий сигнал фазового модулятора, подвергающийся сбросу через цифровую ступенчатую обратную связь, генерирует различные режимы работы; возникающие перекрестные помехи, проявляющиеся в виде изменений амплитуды и фазы выходного сигнала детектора, становятся особенно выраженными во время переходов состояний в четырехстадийной схеме модуляции. Поскольку эти два механизма часто действуют одновременно в трехосевых системах, моделирование мертвой зоны требует учета как оптических, так и электрических параметров. Сравнительный анализ схем подавления Для устранения вышеупомянутых причин образования «мертвых зон» были разработаны три основные стратегии подавления, каждая из которых отличается по механизму действия и эффективности: Метод статического переключения рабочей точки (переключения смещения). Этот метод, воздействуя на физическую причину межосевых оптических перекрестных помех, активно переключает статическую рабочую точку гироскопа таким образом, чтобы сигнал перекрестных помех больше не накладывался на остаточную фазу замкнутой системы. Экспериментальные результаты впечатляют: этот подход снижает пороговое значение с 0,2°/ч до менее 0,01°/ч, эффективно повышая точность измерений при низких скоростях вращения. Его преимущество заключается в непосредственном воздействии на механизм оптических перекрестных помех без внесения дополнительных ошибок смещения. Метод периодической пертурбационной суперпозиции (дизеринг). В систему вводится периодическая пертурбационная фаза с нулевым средним значением, φ₀, для преодоления условия блокировки в мертвой зоне посредством «дизеринга». Когда амплитуда дизеринга достаточно велика (φ₀ ≥ φ₁), мертвая зона может быть полностью устранена. В практических инженерных приложениях технология дизеринга с использованием треугольной волны позволила снизить ошибку мертвой зоны высокоточных гироскопов с 0,08°/ч до менее 0,001°/ч. Эффективность метода была подтверждена в трехосной системе с использованием 900 метров оптического волокна; эффективность подавления зависит от конкретной комбинации амплитуды дизеринга, частоты и коэффициента усиления петли. Однако чрезмерная амплитуда дизеринга может вносить дополнительный шум, что требует тщательного компромисса. Комбинированный метод аналоговой аддитивной обратной связи и четырехстадийной демодуляции на основе отношения. Этот метод решает проблему, начиная с пути электрической перекрестной связи: в традиционной четырехстадийной модуляции операции сброса, связанные с каждым состоянием модуляции, являются основной причиной мертвой зоны. Метод аналоговой аддитивной обратной связи значительно снижает частоту операций сброса, сбрасывая только фазу обратной связи во время модуляции; эксперименты показывают, что это может снизить мертвую зону ниже порогового значения измерения 0,022°/ч. Однако из-за присущей электрической перекрестной связи природы этот метод все еще вносит дополнительное смещение приблизительно -0,06°/ч. Для смягчения этого эффекта метод дополнительно комбинируется с методом четырехстадийной демодуляции на основе отношения; путем регулирования коэффициента демодуляции сигнала обратной связи ослабляется корреляция между последовательностями модуляции и демодуляции, тем самым контролируя дополнительное смещение и одновременно подавляя мертвую зону. В целом, эти три типа схем подходят для различных сценариев применения: схема подавления оптических перекрестных помех наиболее эффективна для трехосевых архитектур с общим источником света; метод дизеринга прост в реализации, но требует управления шумом; а схемы подавления электрических перекрестных помех лучше подходят для одноосевых и дискретных систем. Для кремниевых фотонных гироскопов, стремящихся к сверхвысокой степени интеграции, в недавних исследованиях был предложен совместный алгоритм подавления, который объединяет скачкообразное изменение фазы с отбрасыванием образца; этот подход подавляет мертвую зону, одновременно уменьшая случайное блуждание углов более чем на 26%, что отражает тенденцию к объединению нескольких стратегий, а не к использованию одного метода. Вкратце, эффект мертвой зоны в трехосевых волоконно-оптических гироскопах представляет собой системную проблему, возникающую в результате взаимодействия множества факторов. Межосевые оптические перекрестные помехи и электрические перекрестные связи являются физическими первопричинами мертвой зоны, причем их влияние значительно усиливается в архитектурах с общими источниками света и высоким уровнем интеграции. В настоящее время метод статического переключения смещения рабочей точки обеспечивает наилучшие результаты для подавления оптических перекрестных помех, метод дизеринга обладает наиболее широкой областью применения, а комбинированные схемы модуляции представляют собой передовые методы подавления электрических перекрестных помех. По мере развития трехосевых гироскопов в направлении интеграции на уровне чипа, сочетание подавления межволноводных перекрестных помех (например, чипы на основе легированного германием кремниевого волновода, достигающие уровня перекрестных помех ниже -40 дБ) и алгоритмических стратегий совместного подавления вполне может стать ключевым путем к полному решению проблемы мертвой зоны.
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :