Ограниченные пространства, такие как туннели, шахты и подземные инженерные выработки, представляют собой классические «черные дыры позиционирования». Сигналы GNSS не могут проникать сквозь скальные породы, грунт или бетонные конструкции, а такие решения, как Wi-Fi и UWB, которые полагаются на предварительно развернутую инфраструктуру, часто непрактичны в чрезвычайных ситуациях или в туннелях большой протяженности. Инерциальные навигационные системы (ИНС), отличающиеся полной автономностью и независимостью от внешних сигналов, стали основной технологией позиционирования для подземных роботов.
Инерциальная навигационная система состоит из трехосевого акселерометра и трехосевого гироскопа. Ее основной принцип позиционирования основан на интегрировании кинематических уравнений:
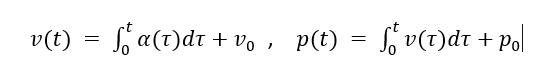
Акселерометр измеряет удельную силу, действующую на транспортное средство; после компенсации силы тяжести получается ускорение. Гироскоп измеряет угловую скорость, которая используется для обновления матрицы ориентации, что позволяет преобразовать ускорение в навигационную систему координат. Однако любое незначительное смещение датчика будет накапливаться со временем, увеличиваясь квадратично:
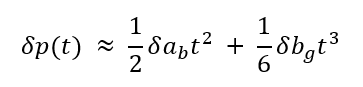
Здесь $\delta a_b$ обозначает смещение акселерометра, а $\delta b_g$ — смещение гироскопа. Это может привести к ошибкам в десятки метров всего за несколько минут.
Для движения шагающих или колесных мобильных роботов характерны периодические паузы — моменты, когда нога касается земли или колесо полностью останавливается, — в течение которых фактическая скорость платформы равна нулю. Технология обновления нулевой скорости (ZUPT) использует это ограничение для периодической коррекции ошибок в инерциальной навигации.
Логика обнаружения: В режиме реального времени отслеживаются дисперсия ускорения и величина угловой скорости. Если эти значения остаются ниже определенного порогового значения в течение определенного количества последовательных точек выборки, система считается находящейся в стационарном состоянии.
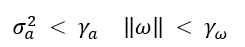
Метод обновления: Наблюдения скорости, полученные в периоды неподвижности, обнуляются и используются в качестве обновлений измерений для расширенного фильтра Калмана (EKF) для оценки и компенсации смещений гироскопа, смещений акселерометра и ошибок ориентации.
Расширенный фильтр Калмана (EKF) служит стандартной основой для объединения данных в схемах ZUPT (обновление с нулевой скоростью) на основе инерциальной навигации, используя вектор состояния, включающий кватернионы положения, скорости, ориентации и ошибок датчиков:
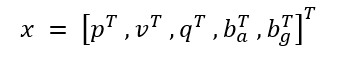
Этап прогнозирования: Используя в качестве входных данных необработанные данные IMU, распространить состояние с помощью механизма инерциальной навигации:
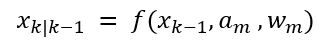
Этап обновления: Когда ZUPT обнаружит стационарное состояние, постройте уравнение наблюдения скорости.
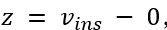
Вычислите коэффициент усиления Калмана и обновите матрицу состояния и ковариацию.
В реальных условиях подземных угольных шахт миниатюрная инерциальная навигационная система (ИНС), основанная на вышеупомянутом подходе, обеспечила 8 часов непрерывной автономной выемки с погрешностью позиционирования менее 5 сантиметров. Этот результат эффективно подтверждает инженерную осуществимость использования чисто инерциальной навигационной системы в замкнутых пространствах в течение длительного времени. В ходе испытания, проведенного на участке длиной около 200 метров в инженерном тоннеле, гибридный подход, сочетающий инерциальную навигацию с коррекцией на основе карты, ограничил конечное отклонение до порядка 0,1 метра, при этом отклонения на прямых участках, как правило, оставались ниже 0,2 метра; это подчеркивает значительную роль ограничений карты в подавлении дрейфа. Кроме того, эксперименты, включающие объединение визуальных данных и инерциальной навигации в условиях тоннеля, продемонстрировали приблизительно 70% улучшение точности позиционирования по сравнению с системой, использующей только визуальное восприятие. Это еще раз подчеркивает ключевую ценность инерциальной навигации как основного источника позиционирования в рамках многосенсорных систем.
Благодаря своему уникальному преимуществу — независимости от внешней инфраструктуры — чисто инерциальная навигационная система служит надежной основой для позиционирования роботов в подземных условиях, где отсутствует GPS-сигнал. Эффективная интеграция алгоритма обновления нулевой скорости (ZUPT) и расширенного фильтра Калмана (EKF) позволяет успешно снизить накопление ошибок при типичном передвижении пешеходов или колесных транспортных средств, что поддерживает такие важные приложения, как инспекция шахт, исследование инженерных сетей в тоннелях и аварийно-спасательные операции.
оставить сообщение
Отсканируйте QR-код для отправки в WeChat :