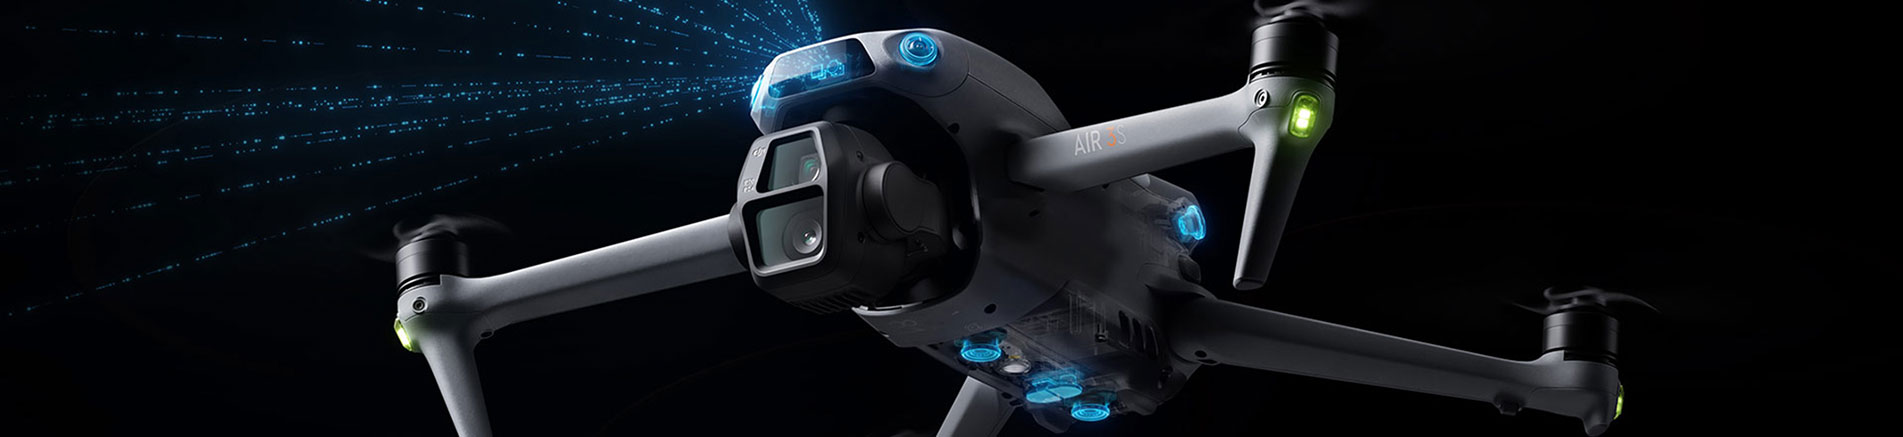
Современные электрооптические (ЭО) контейнеры объединяют в себе множество датчиков, таких как камеры высокого разрешения, инфракрасные тепловизоры и лазерные дальномеры, с основной задачей обеспечения высокоточного обнаружения, отслеживания и наведения на объекты с движущихся платформ (например, БПЛА, вертолетов или военно-морских судов). Эта задача предъявляет чрезвычайно жесткие требования к стабилизации ориентации и управлению наведением контейнера. Для поддержания стабильной ориентации в условиях высокочастотных динамических возмущений, обеспечения нулевой устойчивости во время длительных миссий и обеспечения возможностей быстрого реагирования, необходимых для обнаружения и отслеживания цели, инерциальная навигационная система (ИНС), которая служит «сенсорным ядром» всей системы, должна обеспечивать соответственно высокий уровень производительности.
В процессе работы электрооптический модуль постоянно подвергается высокочастотным вибрациям от основной платформы, аэродинамическим возмущениям и сервоприводному движению собственной внутренней конструкции. ИНС должна точно измерять эти переходные угловые движения, чтобы обеспечивать обратную связь в реальном времени для системы управления. Это требует наличия инерциального измерительного блока (ИМБ) с высокой пропускной способностью дискретизации и выходными возможностями (обычно в диапазоне нескольких сотен герц), чтобы гарантировать захват высокочастотных данных об ориентации без потерь. Одновременно система должна демонстрировать сверхнизкую задержку — в идеале на уровне миллисекунд, — поскольку любая задержка уменьшает запас по фазе управления, потенциально приводя к колебаниям или нестабильности. Кроме того, в условиях высокой динамичности алгоритмы инерциальной навигации должны эффективно компенсировать динамические ошибки, такие как «конусообразное» и «гребковое» движение, чтобы поддерживать точность расчетов скорости и положения.
В условиях отсутствия внешних средств (например, при помехах или препятствиях для сигналов GNSS) ошибки ориентации в инерциальной навигационной системе (ИНС) будут накапливаться со временем. Для электрооптических контейнеров, предназначенных для длительной работы или дальней разведки, скорость дрейфа гироскопов напрямую определяет способность системы поддерживать точность независимо. Например, для тактических приложений обычно требуется стабильность смещения гироскопа в пределах 1°/час, в то время как более совершенные навигационные системы, такие как системы, использующие волоконно-оптические гироскопы (ВОГ), могут достигать уровня стабильности ниже 0,01°/час. Низкий дрейф гарантирует, что даже в «чисто инерциальном» режиме — когда сигналы GNSS недоступны — контейнер может поддерживать стабилизацию по линии визирования, соответствующую требованиям точности, предъявляемым к вооружению, в течение десятков минут.
Контейнер должен быстро реагировать на оперативные команды или указания по угловой скорости, генерируемые алгоритмами автоматического слежения. Инерциальная навигационная система (ИНС) должна обладать достаточной чувствительностью и разрешением в отношении углового движения носителя, чтобы улавливать даже самые незначительные отклонения управления. Это требует использования гироскопов с низкой плотностью шума и низким угловым случайным отклонением (УСО) — например, УСО лучше, чем 0,1°/√ч — чтобы предотвратить искажение достоверного сигнала шумом. Кроме того, время запуска и инициализации системы являются критически важными показателями для быстрого тактического реагирования; от высокопроизводительных систем, как правило, требуется завершение самовыравнивания и достижение номинальной точности в течение нескольких минут.
Достижение вышеупомянутых уровней производительности зависит от различных технологий инерциальных датчиков, при этом процесс выбора обычно включает в себя компромисс между точностью, размером, энергопотреблением и стоимостью. Инерциальные навигационные системы на основе технологии микроэлектромеханических систем (MEMS) используют гироскопы со стабильностью смещения, обычно составляющей от 0,05°/ч до 3°/ч. Эти системы обеспечивают высокую пропускную способность и быструю динамическую реакцию, а также являются компактными, экономичными и потребляют менее 1 ватта энергии. Следовательно, они широко используются в подвесных модулях для малых и средних беспилотных летательных аппаратов (БПЛА), где размер, вес и энергопотребление (SWaP) имеют решающее значение, и особенно хорошо подходят для коротких миссий, поддерживаемых GNSS. В отличие от них, высококачественные инерциальные системы на основе технологии волоконно-оптических гироскопов (FOG) обеспечивают превосходную точность, при этом стабильность смещения гироскопа достигает диапазона от 0,003°/ч до 0,5°/ч. Однако оптические компоненты требуют системы терморегулирования, что увеличивает общее энергопотребление системы до более чем 10 Вт, а также значительно повышает ее габариты и стоимость. Такие решения обычно используются в подвесных контейнерах для пилотируемых летательных аппаратов или крупных БПЛА, требующих длительной выносливости и высокой точности; их низкий дрейф позволяет им поддерживать независимую ориентацию в течение длительного времени — даже в условиях отсутствия GNSS — что делает их предпочтительным выбором для миссий стратегического уровня.
Эксплуатация электрооптических (ЭО) модулей предъявляет к инерциальным навигационным системам (ИНС) многогранные требования: высокая частотная характеристика, сверхнизкий дрейф и быстрый запуск. Разработчики систем должны проводить тщательный инженерный анализ компромиссов, адаптированный к конкретным задачам, чтобы сбалансировать эти показатели производительности с ограничениями по размеру, весу и энергопотреблению (SWaP). Независимо от того, используются ли передовые технологии MEMS или традиционные решения на основе волоконно-оптических гироскопов (FOG), основная цель ИНС остается неизменной: обеспечить надежную, абсолютную систему отсчета для «всевидящего глаза» модуля, гарантируя стабильность независимо от динамической среды.
оставить сообщение
Отсканируйте QR-код для отправки в WeChat :