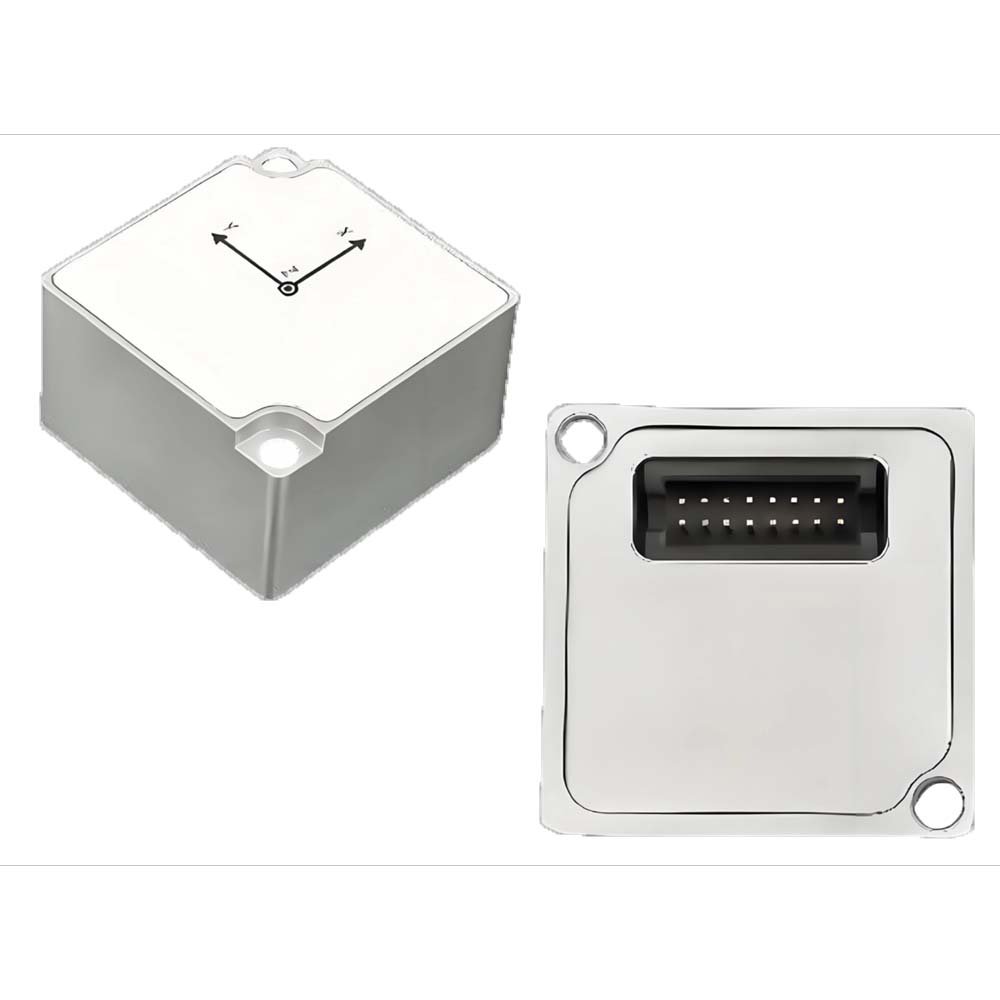
Датчики серии U4500 состоят из высокопроизводительных тактических MEMS-IMU, разработанных для систем IMU/VRU/MRU/AHRS/INS, и оснащены разработанными ими адаптивным расширенным фильтром Калмана, алгоритмами динамического анализа шума IMU, алгоритмами оценки вертикального перемещения, алгоритмами анализа состояния движения несущей и алгоритмами слияния данных GNSS, что позволяет предоставлять пользователям точную информацию о местоположении, ориентации, скорости и других параметрах.
Датчики серии U4500 передают данные через интерфейсы UART/CAN и имеют широкие возможности пользовательской настройки. (Для работы с CAN-шиной необходимо подключить внешний приемопередатчик).
Серия U4500 может синхронизироваться с системой посредством внешнего запуска, принимать время UTC, а также синхронизировать время с внешними системами, такими как радары и камеры, с помощью функции синхронного вывода.
Многофункциональный бортовой компьютер (графический интерфейс пользователя) может помочь быстро оценить продукт, и эти функции включают, помимо прочего, настройку модулей, отображение данных, обновление прошивки, запись данных и т. д.
Номер детали, :
U4500-BМинимальный объем заказа (MOQ) :
1время ведения :
5Серия продукции и параметры
| Параметры слияния | Состояние | U4500-B | Единица |
| Наклон/Крен)① | 0,05 (номинальный), 0,1 (макс.) | ° | |
| Разрешение | 0,01 | ° | |
| Заголовок (VRU/MRU) )① | 0,2 (номинальный), 0,3 (макс.) | ° | |
| Заголовок (AHRS) ② | 0,5 (номинальный), 2 (макс.) | ||
| Разрешение | 0,01 | ||
| Время начала | ИДУ/ВРУ | 2 | s |
| МРУ (статический) | 60 | ||
| МРУ (море) | 180 | ||
| Поднять | / | 5/5% (номин.) | cm |
| Период тяги | s | ||
| Примечания: ①: Тест на вращение поворотного стола. ②: Измерения проводятся при условии отсутствия помех от магнитного поля после геомагнитной калибровки, при этом устройство необходимо настроить в режим AHRS. | |||
| Гироскоп | Состояние | U4500-B | Единица |
| Диапазон измерений | ±300 | °/с | |
| Разрешение | 16 | кусочек | |
| Линейная ошибка① | 300°/с -40℃-110℃ 100°/с -40℃-110℃ | ±0,15 (номинальный), ±0,3 (макс.) | °/с |
| Погрешность по поперечной оси | ±0,15 (макс.) | % | |
| Полоса пропускания 3 дБ | 235 (номинальный), 250 (макс.) | Hz | |
| Частота дискретизации | 1000 | Hz | |
| Плотность шума | XY: 0,0004 Z: 0,0006 | (°/с)/√Гц | |
| Нестабильность нулевого смещения② | Дисперсия Аллана | 0.3 | °/ч, 1σ |
| Стабильность при нулевом смещении | 10 секунд плавно | 0,5 | °/ч, 1σ |
| Повторяемость при нулевом смещении | 0,8 | °/ч, 1σ | |
| Случайное блуждание под углом③ | Дисперсия Аллана | XY: 0,015 Z: 0,025 | °/√Гц, 1σ |
| Полное температурное нулевое смещение | -40-85℃ | XY: 0,25 (макс.) Z: 0,01 (номинальный), 0,03 (макс.) | °/с |
| чувствительность акселерометра | Для ввода данных при постоянной гравитации | 0,00075 | °/с/г |
| Примечания: ①: Линейная погрешность — это максимальное отклонение в заданном диапазоне от линии наилучшего соответствия, определяемой измеренными значениями. ②: Значение, полученное путем деления минимального значения дисперсии Аллана на 0,664. Во время измерения используется фильтр нижних частот 13 Гц и частота дискретизации 200 Гц. Перед началом сбора данных необходимо выждать 15 минут для стабилизации, чтобы обеспечить полную термическую стабильность. ③: Угловое случайное блуждание представляет собой член белого шума, оцениваемый по отклонению Аллана при постоянной времени τ = 1 секунда. | |||
| Акселерометр | Состояние | U4500-B | Единица |
| Диапазон измерений | ±16 | g | |
| Разрешение | 16 | кусочек | |
| Начальное нулевое смещение | 2 | mg | |
| Линейная ошибка① | 8 г -40℃-110℃ | ±3 (номинальный), ±15 (макс.) | mg |
| 1 г -40℃-110℃ | |||
| Погрешность по поперечной оси | ±0,15 (макс.) | % | |
| Полоса пропускания 3 дБ | 210 (номинальный), 235 (макс.) | Hz | |
| Частота дискретизации | 1000 | Hz | |
| Плотность шума | 0,0008 | м/с²/√Гц, 1σ | |
| Нестабильность нулевого смещения② | Дисперсия Аллана | 0,01 | mg |
| Стабильность при нулевом смещении | 10 секунд плавно | 0,03 | mg |
| Повторяемость при нулевом смещении | 0,04 | mg | |
| Случайное блуждание под углом③ | Дисперсия Аллана | 0,03 | м/с√ч, 1σ |
| Полное температурное нулевое смещение | -40-85℃ | 0,5 (номинальный), 2 (макс.) | mg |
| Примечания: ①: Линейная погрешность — это максимальное отклонение в заданном диапазоне от линии наилучшего соответствия, определяемой измеренными значениями. ②: Значение, полученное путем деления минимального значения дисперсии Аллана на 0,664. Во время измерения используется фильтр нижних частот 13 Гц и частота дискретизации 200 Гц. Перед началом сбора данных необходимо выждать 15 минут для стабилизации, чтобы обеспечить полную термическую стабильность. ③: Угловое случайное блуждание представляет собой член белого шума, оцениваемый по отклонению Аллана при постоянной времени τ = 1 секунда. | |||
| Магнитометр | Состояние | U4500-B | Единица |
| Диапазон | ±20 | Гаусс | |
| Шум | 450 | nT | |
| Линейность | 20 | uT | |
| Датчик температуры | Состояние | U4500-B | Единица |
| Диапазон | -40 – 135 | ℃ | |
| Ошибка смещения | ±1 | ℃ | |
| Барометр | Состояние | U4500-B | Единица |
| Диапазон | 300 ~ 1200 | гПа | |
| Разрешение | 0,006 | гПа | |
| Точность | ±0,06 | гПа |
| Механика/Окружающая среда | Состояние | U4500-B | Единица |
| Источник питания VDD | 3.6 - 5.5 | V | |
| Потребление электроэнергии | 370 (макс.) | mW | |
| ТОМ | 0,4 (макс.) | V | |
| ВОХ | 2,6 (мин) | V | |
| ВИЛ | -0,3 (мин), 1 (макс) | V | |
| ВИХ | 1,9 (мин), 3,6 (макс) | V | |
| Рабочая температура | -125 | ℃ | |
| Температура хранения | -165 | ℃ | |
| Измерение | 24х24х14 | mm | |
| Материал и технология оболочки | Алюминиевый сплав, ЧПУ | ||
| защита окружающей среды | Директива RoHS 2011/65/EU | ||
| ЭМС | Директива LVD 2014/35/ЕС | ||
| тест на падение | Трижды свободное падение с экспериментальной платформы высотой 75 см. | ||
| Температурный шок | Повысить температуру с -40 до 85 ℃ в течение 1 часа, 5 раз. | ||
| MTBF | 30000 | h | |
| Механический удар | 10000 | g | |
| ESD HBM | 2 кВ | JEDEC/ESDA JS-001 |
| Интерфейс | Состояние | Мин | Нормальный | Макс | Единица | |
| UART1/UART2 UART3 МОЖЕТ | Скорость передачи данных | 9600 | 115200 | 921600 | бит/с | |
| Начальная позиция | 0 | 100 | 1000 | Hz | ||
| 115200 | бит/с | |||||
| Скорость передачи данных | 125 | 500 | 1000 | кбит/с | ||
| Выходная частота кадров | 0 | 100 | 200 | Hz |
Производственный процесс
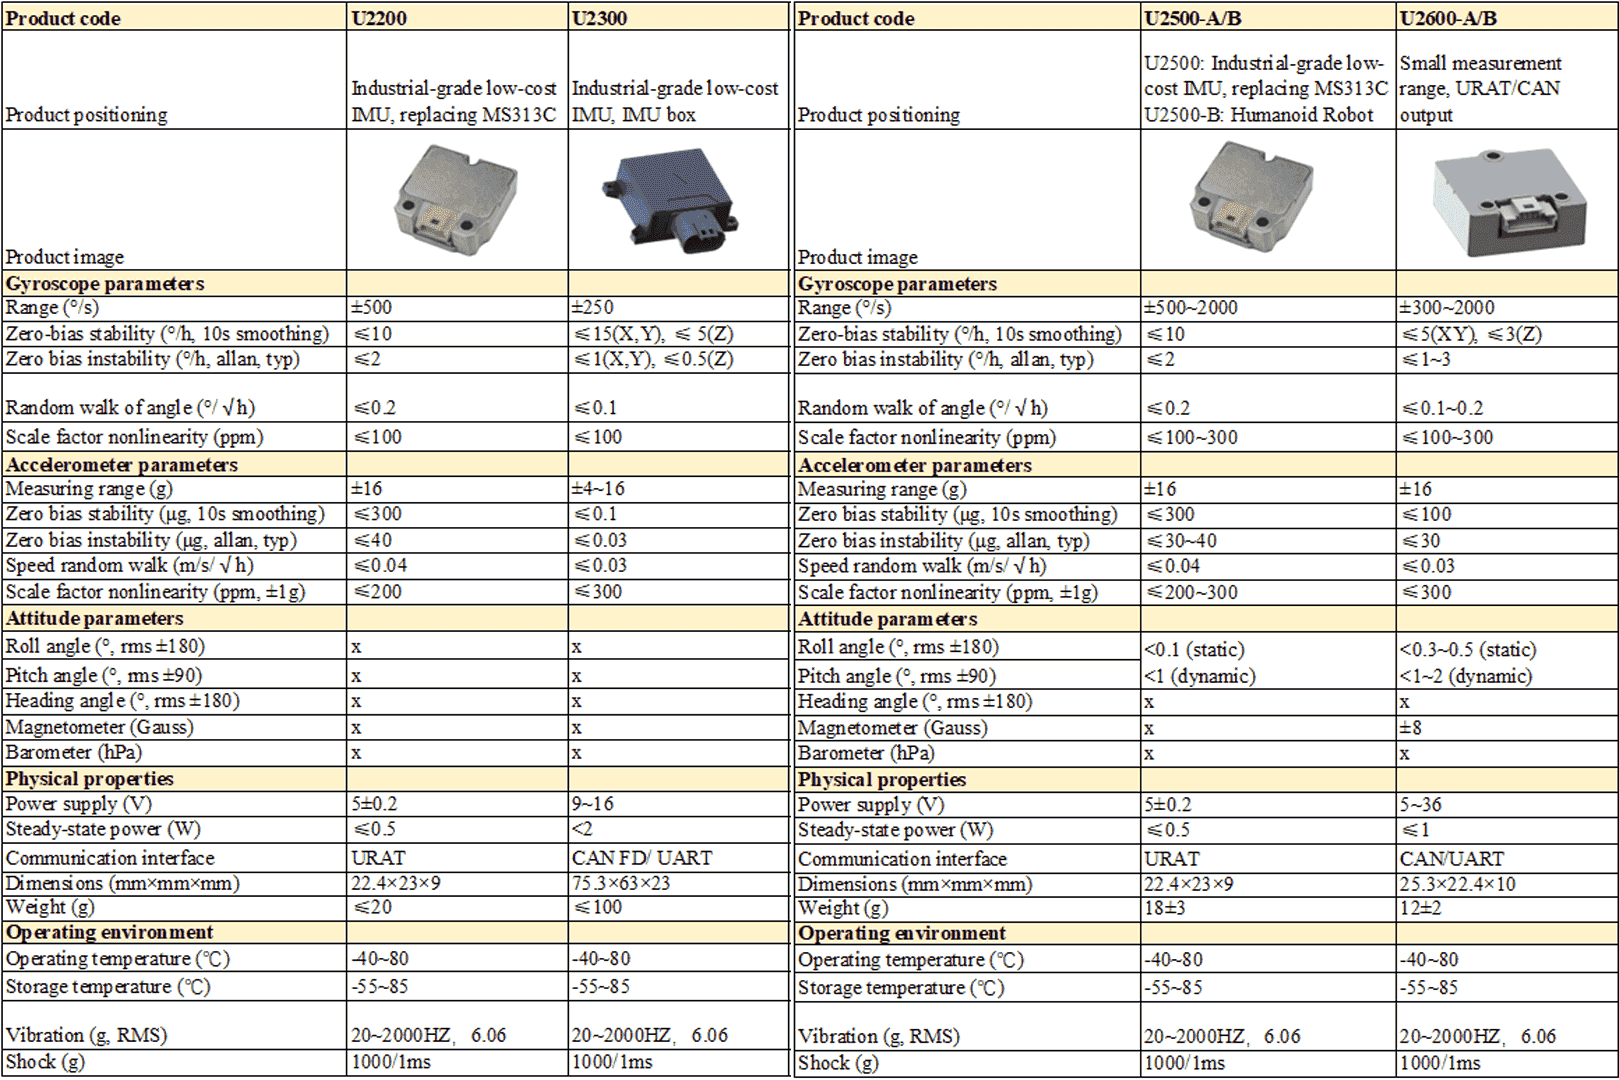
Больше похожих товаров
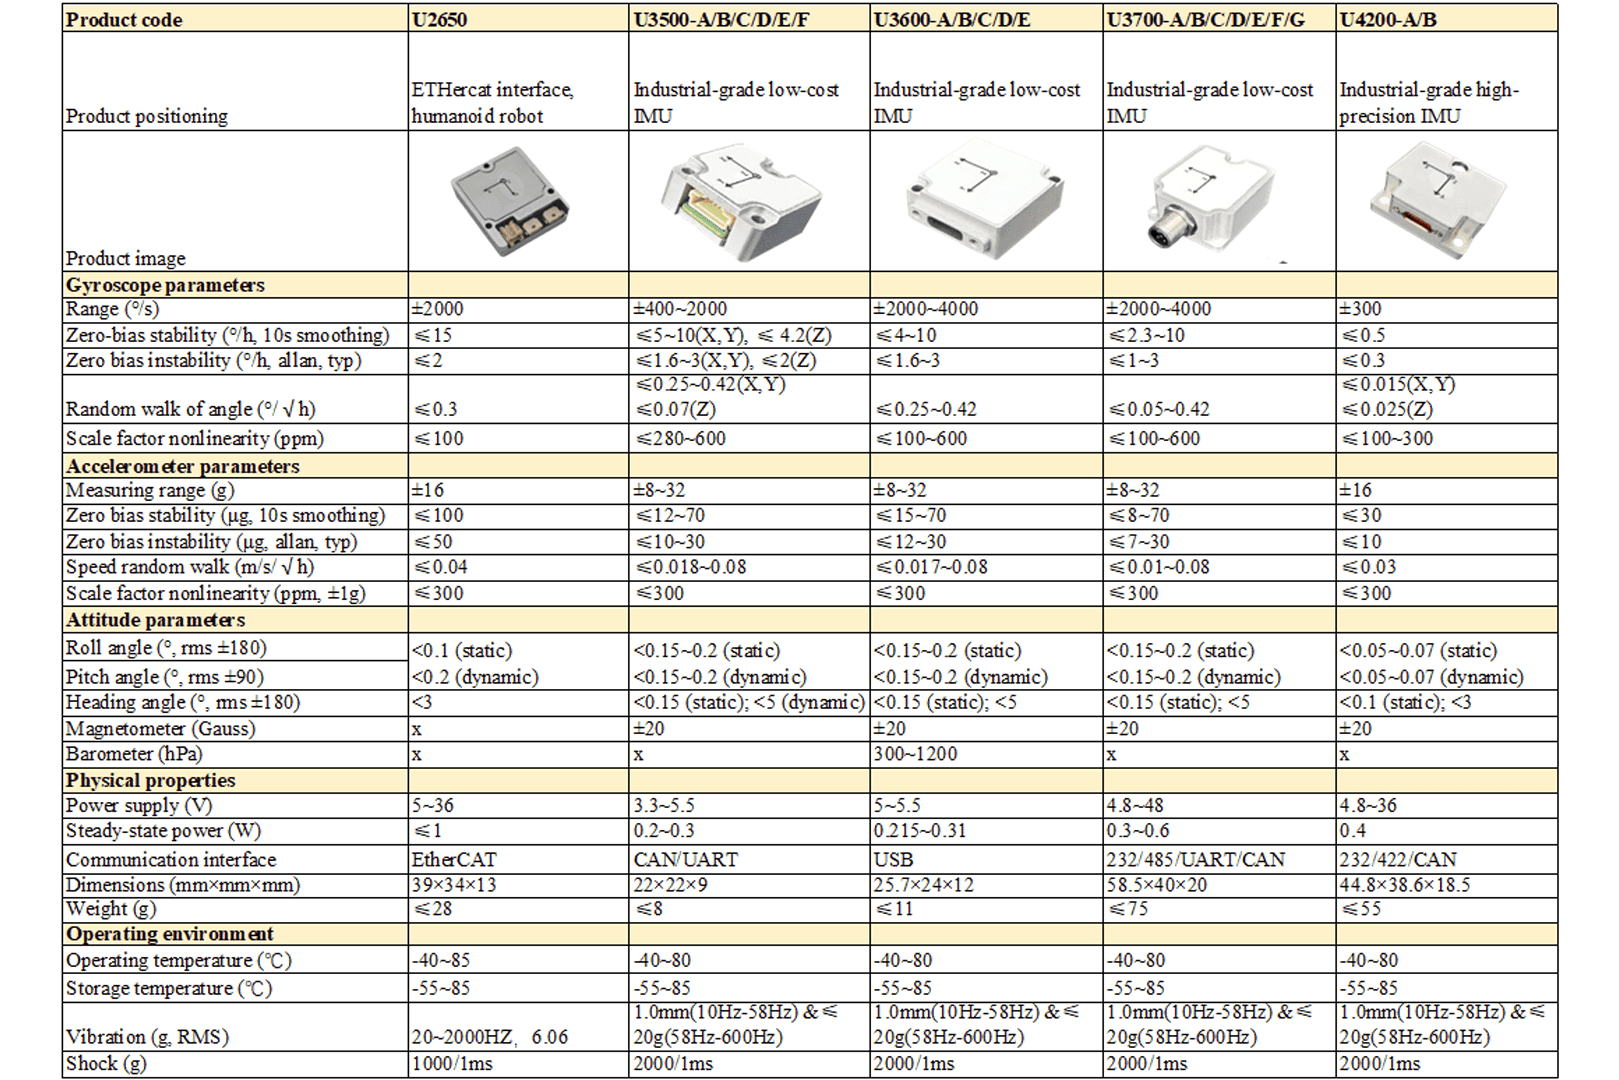
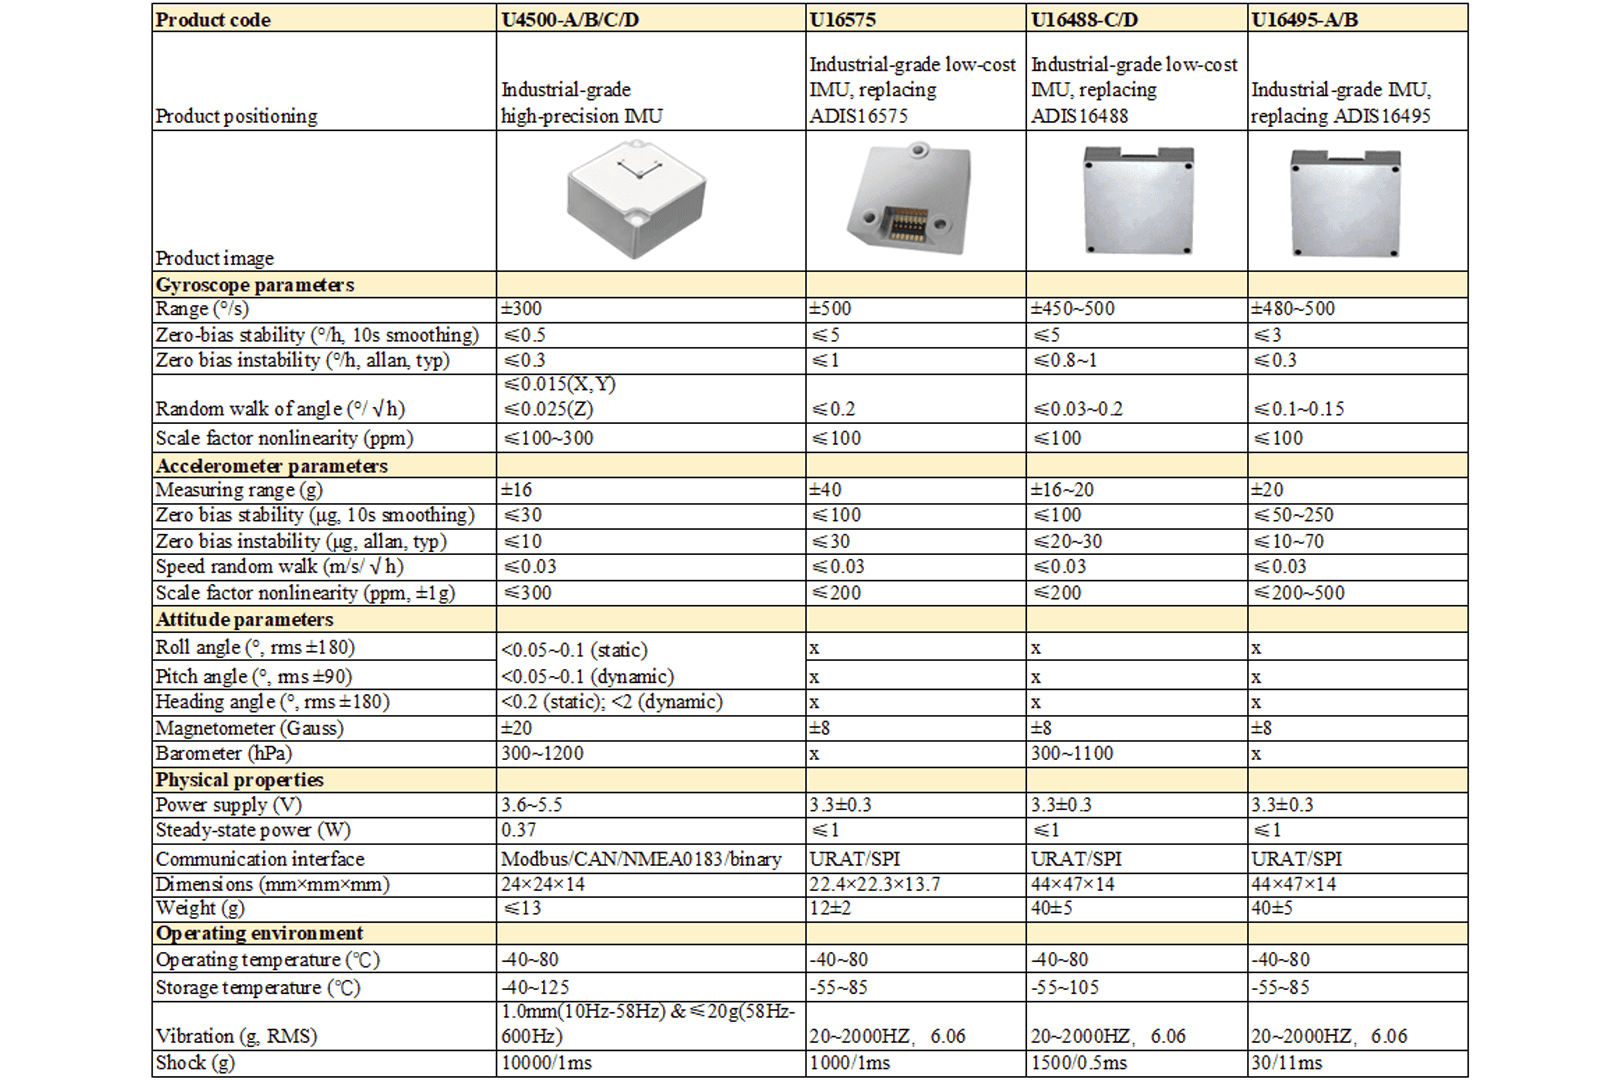
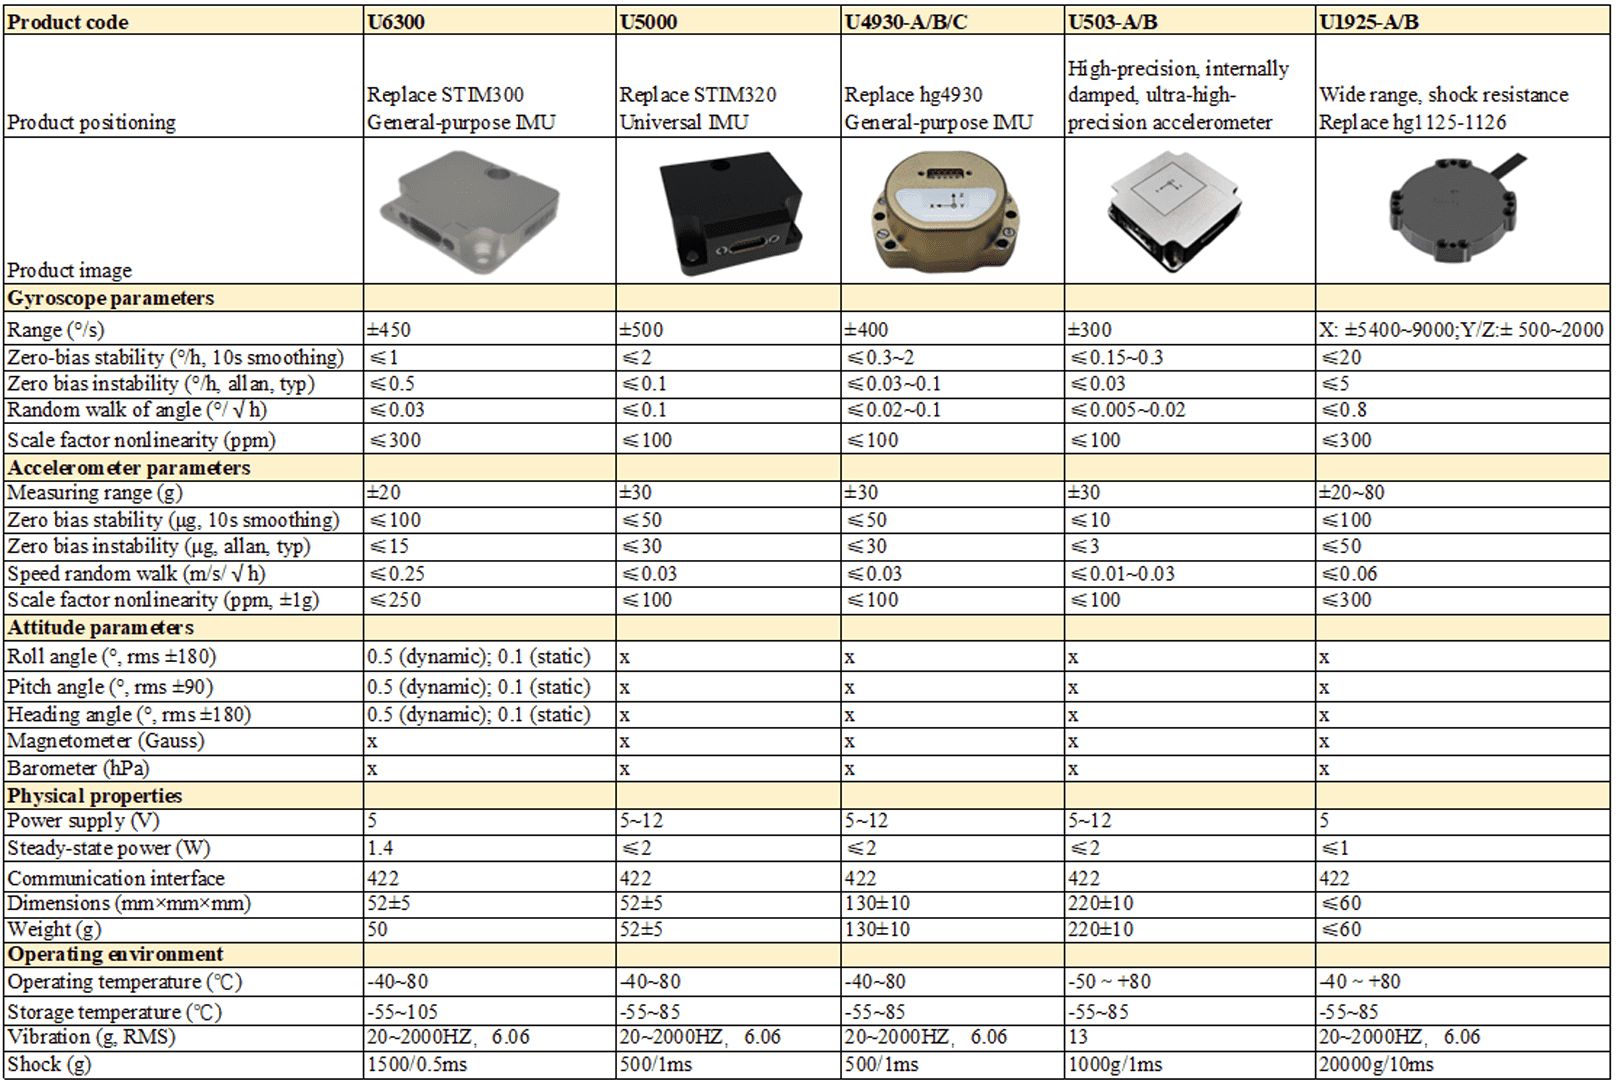
Размеры изделия

Сценарии применения


Часто задаваемые вопросы
1. Для чего используется U4500?
U4500 — это тактический MEMS IMU / VRU / MRU / AHRS / INS-датчик, предназначенный для определения ориентации БПЛА, низкоскоростных беспилотных роботов, подземных приборов, активной компенсации волн, управления ориентацией судов, динамического позиционирования, стабилизации платформ и строительной техники.
2. Какие интерфейсы поддерживает U4500?
U4500 поддерживает интерфейсы UART и CAN. Для работы с шиной CAN требуется внешний CAN-трансивер.
3. Какие функции может выполнять U4500?
U4500 объединяет множество функций, включая IMU, VRU, MRU, AHRS и INS. Он может выдавать данные об ускорении, угловой скорости, геомагнитном поле, атмосферном давлении, углах Эйлера, кватернионах, вертикальном перемещении, а при подключении к внешней GNSS — информацию о положении, скорости, ориентации и времени.
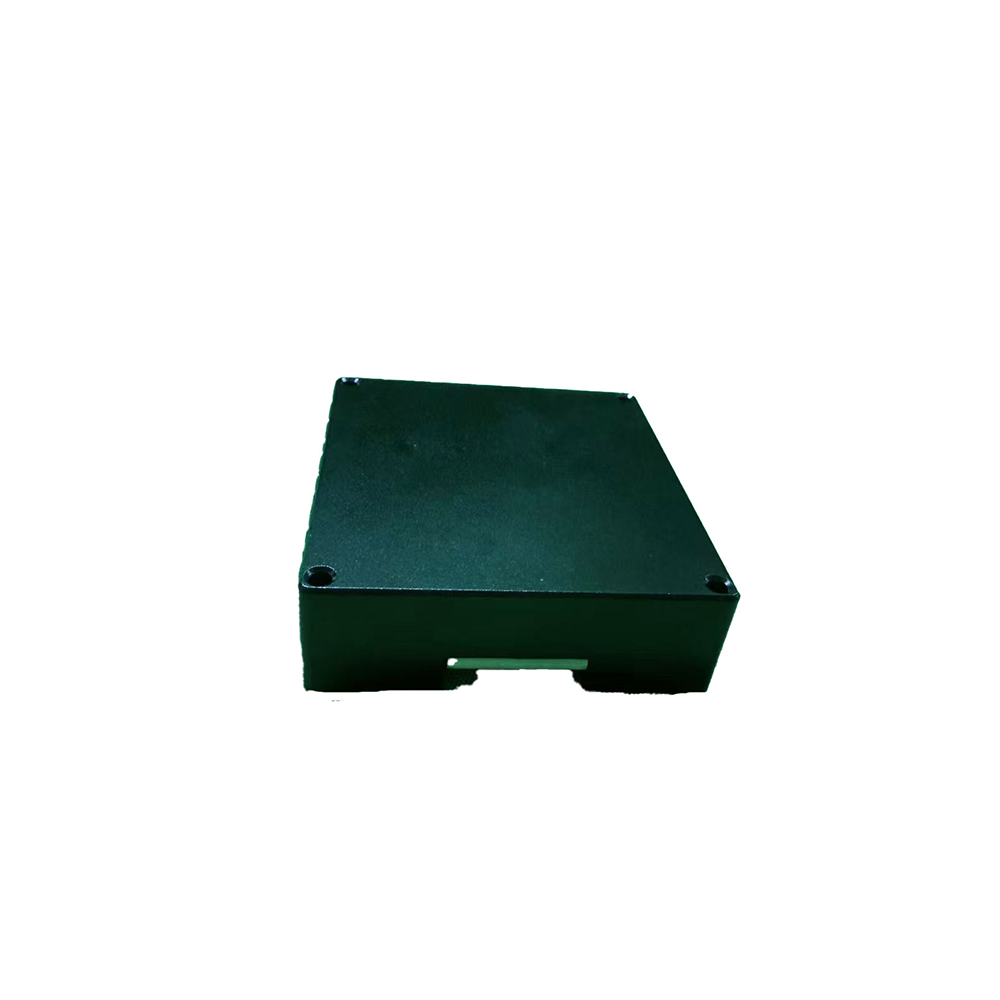
U16488 — это 10-осевой инерциальный MEMS-датчик, создание которого стало для нас настоящим достижением. Он состоит из 3-осевого гироскопа, 3-осевого акселерометра, 3-осевого магнитометра и барометра. Высокая точность и разрешение позволяют улавливать даже самые незначительные вибрации и наклоны. Вывод большой программы обеспечивает возможность восприятия движений в условиях высокой динамики. Все модули перед отправкой с завода оснащены высокоточной температурной компенсацией в сверхшироком диапазоне температур и независимой калибровкой, что позволяет каждому модулю стабильно работать в различных экстремальных условиях, обеспечивая при этом высокую стабильность характеристик продукта.
ПОСМОТРЕТЬ БОЛЬШЕ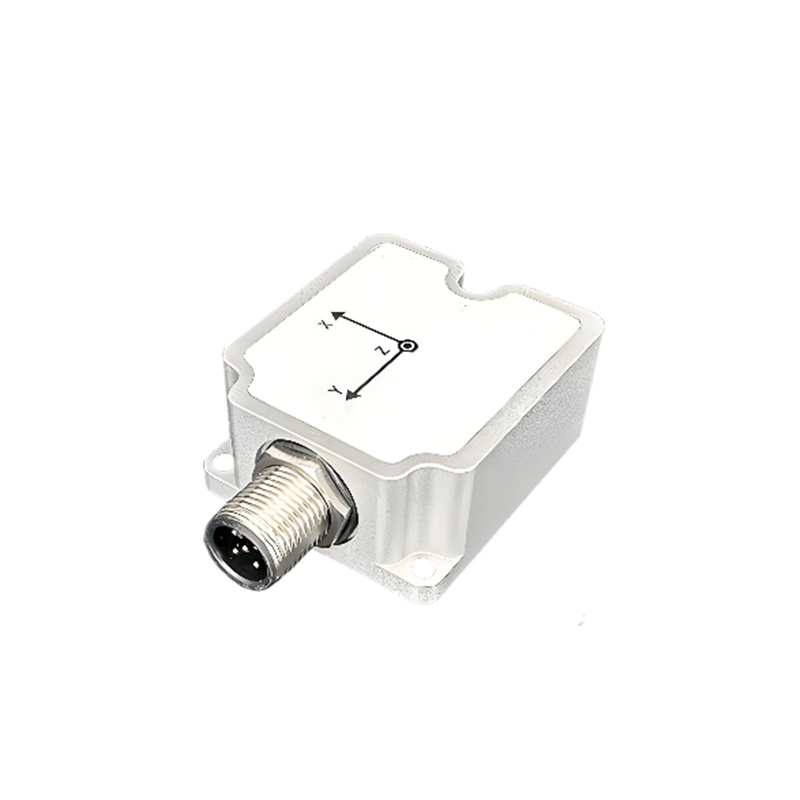
Серия U3700 представляет собой датчик IMU/VRU/AHRS, состоящий из массива MEMS-IMU и магнитометра. Он оснащен разработанной нами адаптивной расширенной фильтрацией Калмана, алгоритмом динамического анализа шума IMU и алгоритмом анализа состояния движения несущей, что позволяет обеспечить точность определения углов ориентации в условиях высокой динамики и уменьшить дрейф углов курса. Перед отправкой с завода каждый датчик проходит точную компенсацию, включая температурную, нулевую, масштабную и поперечную ось. Датчики серии U3700 передают данные через различные интерфейсы, такие как UART (RS-232/TTL), RS-485, CAN, и имеют широкие возможности пользовательской настройки. Серия U3700 может синхронизироваться с системой посредством внешнего запуска, а также синхронизироваться с внешними системами, такими как радар и камера, с помощью функции синхронного вывода. Многофункциональный графический интерфейс пользователя (GUI) позволяет быстро оценивать продукцию, включая, помимо прочего, настройку модулей, отображение данных, обновление прошивки, запись данных и т.д.
ПОСМОТРЕТЬ БОЛЬШЕ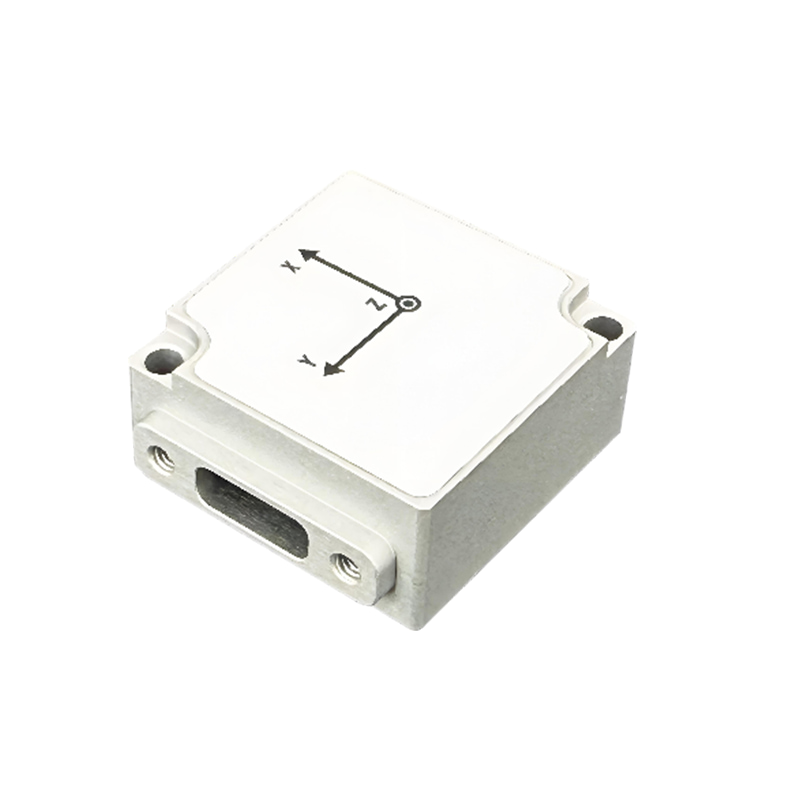
Продукция серии U3600 представляет собой датчики IMU/VRU/AHRS, состоящие из массива MEMS-IMU, магнитометра и барометра, и оснащена собственной разработанной адаптивной расширенной фильтрацией Калмана, алгоритмом динамического анализа шума IMU и алгоритмом анализа состояния движения несущей, что позволяет обеспечить точность измерения углов ориентации в условиях высокой динамики и уменьшить дрейф углов курса. Каждый датчик перед отправкой с завода проходит точную компенсацию, включая температурную, нулевую, масштабную и поперечную ось. Датчики серии U3600 передают данные через USB-интерфейс и имеют широкие возможности пользовательской настройки. Многофункциональный графический интерфейс пользователя (GUI) позволяет быстро оценивать продукцию, включая, помимо прочего, настройку модулей, отображение данных, обновление прошивки, запись данных и т.д.
ПОСМОТРЕТЬ БОЛЬШЕ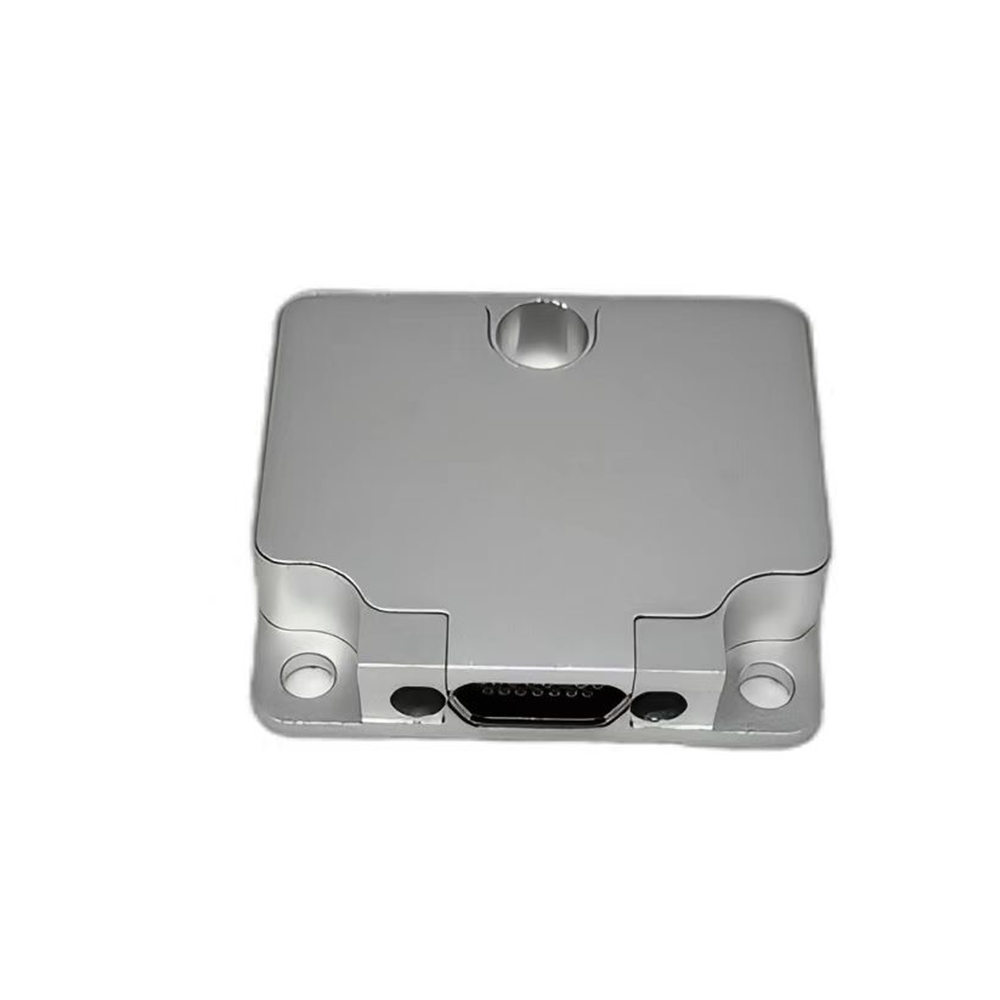
Инерциальный измерительный блок (IMU) U6300 основан на технологии микроэлектромеханических систем (MEMS). Он имеет встроенный высокопроизводительный трехосевой MEMS-гироскоп и трехосевой MEMS-акселерометр и поддерживает вывод такой информации, как угловая скорость, ускорение и углы ориентации. Датчик U6300 отличается высокой надежностью и отличной адаптивностью к условиям окружающей среды, являясь прекрасной заменой STIM300. Он прошел самые строгие испытания и демонстрирует превосходные характеристики с точки зрения шума, стабильности нулевой точки, нелинейности и температурного дрейфа. Этот продукт может широко применяться в таких областях, как интеллектуальное вождение, машиностроение, гражданские и специализированные дроны, автоматизированные транспортные средства (AGV), железнодорожный транспорт, мобильная связь и навигация персонала.
ПОСМОТРЕТЬ БОЛЬШЕ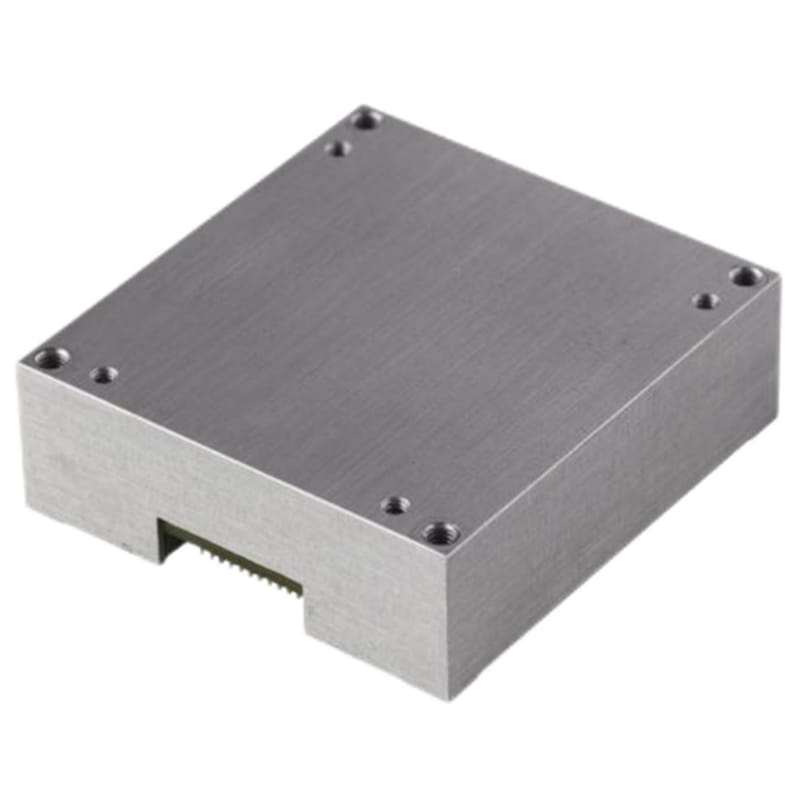
Инерциальные измерительные блоки (IMU) серии U6488 оснащены встроенными трехосевыми гироскопами и трехосевыми акселерометрами, которые используются для измерения угловых скоростей и ускорений трех осей несущего объекта. Данные с гироскопов и акселерометров, прошедшие компенсацию ошибок (включая температурную компенсацию, компенсацию угла смещения при установке, нелинейную компенсацию и т. д.), выводятся через последовательный порт в соответствии с согласованным протоколом связи. Они могут использоваться для точной навигации, управления и динамического измерения несущего объекта. В данном изделии используются высокоточные инерциальные MEMS-устройства, отличающиеся малыми размерами, высокой устойчивостью к перегрузкам, высокой надежностью и прочностью, и оно способно точно измерять угловую скорость и ускорение движущегося несущего объекта даже в суровых условиях. Серия U6488 включает четыре модели: U6488-B, U6488-C, U6488-D и U6488-E. Внешний вид и функциональность интерфейса всех четырех моделей одинаковы. За исключением U6488-E, все они оснащены встроенными трехосевыми магнитометрами и цифровыми барометрами.
ПОСМОТРЕТЬ БОЛЬШЕ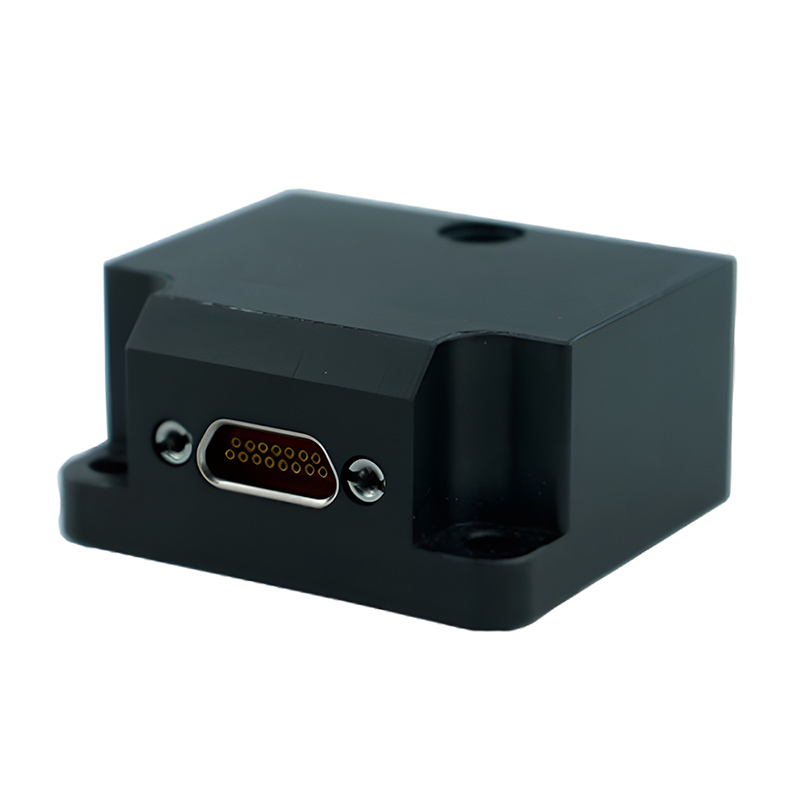
Высокоточная серия U7000 МЕМС-ИМУ Это высоконадежная и экономичная комбинация шестиосевых инерциальных MEMS-датчиков, которая может широко использоваться в областях навигации, управления и измерений, таких как инерциальная навигация и стабилизация ориентации. Данная серия инерциальных измерительных блоков MEMS может быть сконфигурирована с различным программным и аппаратным обеспечением в соответствии с потребностями пользователя. В некоторых приложениях инерциальной навигации гироскопы могут быть заменены высокоточными или высокодинамичными MEMS-гироскопами, чтобы максимально удовлетворить потребности различных пользователей.
ПОСМОТРЕТЬ БОЛЬШЕ
Инерциальный измерительный модуль U5000 MEMS представляет собой высоконадежный и экономичный шестиосевой MEMS-модуль. модуль инерциальных измеренийЭта технология широко применяется в областях навигации, управления и измерений, представленных транспортными средствами, судами и дронами. Серия инерциальных измерительных модулей U5000 объединяет высокопроизводительные MEMS-гироскопы и MEMS-акселерометры в независимой структуре. Выбранные для системы гироскопы и акселерометры представляют собой передовые инерциальные устройства на основе MEMS-технологии. Трехосевые MEMS-гироскопы определяют угловое движение несущей, а трехосевые MEMS-акселерометры — линейное ускорение несущей. Система внутренне компенсирует нулевое положение, масштабный коэффициент, неортогональную ошибку и связанные с ускорением составляющие по всем температурным параметрам, поддерживая высокую точность измерений в течение длительного периода времени. Инерциальный измерительный модуль серии U5000 может быть сконфигурирован с различным аппаратным и программным обеспечением в соответствии с потребностями пользователя.
ПОСМОТРЕТЬ БОЛЬШЕ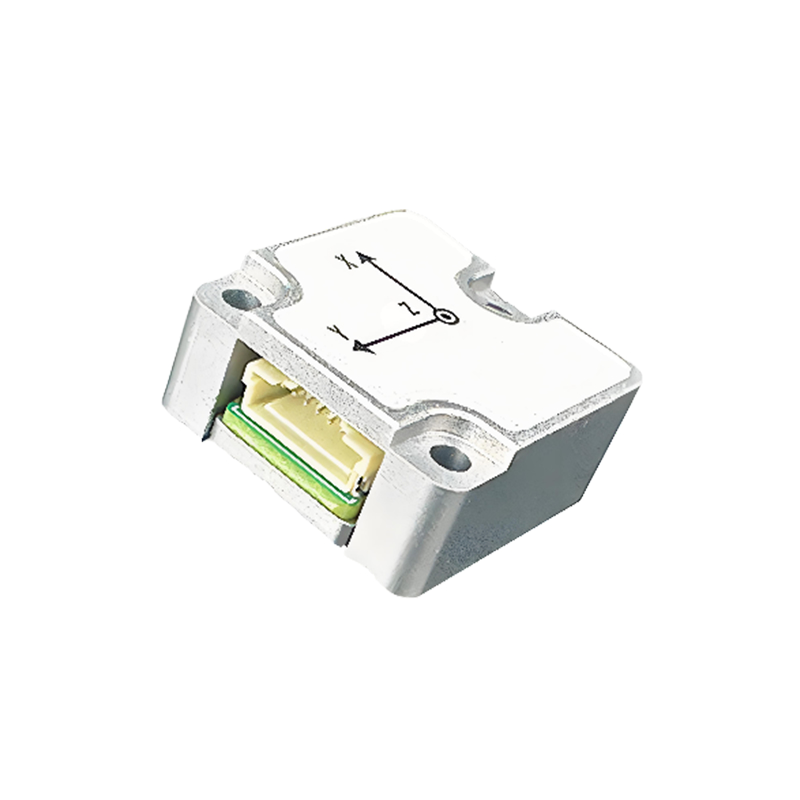
Серия U3500 представляет собой датчик IMU/VRU/AHRS, состоящий из высокопроизводительного MEMS-IMU, магнитометра и усовершенствованного одноосевого гироскопа. Он оснащен разработанным нами адаптивным расширенным фильтром Калмана, алгоритмом динамического анализа шума IMU и алгоритмом анализа состояния движения несущей, что позволяет обеспечить точность определения углов ориентации в условиях высокой динамики и уменьшить дрейф углов курса. Перед отправкой с завода каждый датчик проходит точную компенсацию, включая температурную, нулевую, масштабную и поперечную ось. Датчики серии U3500 передают данные через интерфейс UART и имеют широкие возможности пользовательской настройки. Если требуется интерфейс CAN, пользователям необходимо самостоятельно интегрировать схему приемопередатчика CAN. Датчики серии U3500 могут синхронизироваться с системой посредством внешнего запуска, а также могут синхронизироваться с внешними системами, такими как радар и камера, с помощью функции синхронного вывода. Многофункциональный графический интерфейс пользователя (GUI) позволяет быстро оценивать продукцию, включая, помимо прочего, настройку модулей, отображение данных, обновление прошивки, запись данных и т.д.
ПОСМОТРЕТЬ БОЛЬШЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :