При выборе MEMS-инклинометров в технических характеристиках часто указывается более десятка параметров; однако факторы, которые действительно определяют производительность системы, как правило, сводятся к шести ключевым параметрам: диапазон измерений, точность, разрешение, смещение нуля, температурный дрейф и частотная характеристика. Понимание определений, условий тестирования и взаимозависимости этих параметров гораздо важнее, чем простое сравнение числовых значений.Диапазон измерений: больше — не всегда лучшеДиапазон измерения обозначает диапазон углов наклона, которые может измерять датчик; распространенные варианты включают ±10°, ±30°, ±60° и ±90°, при этом некоторые изделия поддерживают одноосевое или двухосевое измерение. Основное правило выбора диапазона — охватить максимальный фактический угол наклона, сохраняя при этом запас прочности. Однако часто приходится выбирать между диапазоном и точностью: в рамках одной и той же серии изделий датчик с диапазоном ±10° обычно обеспечивает более высокую точность во всем диапазоне температур по сравнению с датчиком с диапазоном ±90°. Это связано с тем, что при более широких диапазонах сложнее контролировать нелинейность структуры MEMS-датчика, напряжения в корпусе и ошибки поперечных осей. Поэтому, если фактические условия эксплуатации требуют только ±15°, выбор диапазона ±30° обычно более целесообразен, чем выбор диапазона ±90°. Кроме того, хотя оси X и Y двухкоординатного датчика могут иметь одинаковый диапазон, ориентация при установке влияет на эффективные оси измерения; поэтому при выборе необходимо обеспечить выравнивание осей измерения и механических осей.Точность: концепция составной ошибкиТочность часто ошибочно понимают как просто «погрешность одного измерения». В действительности она обычно относится к абсолютной точности — совокупному результату, включающему различные источники погрешности, такие как нелинейность, повторяемость, гистерезис, смещение нуля и погрешность по поперечным осям. При изучении технических характеристик крайне важно обращать внимание на условия тестирования, поскольку часто существует значительная разница между точностью при комнатной температуре и точностью во всем диапазоне рабочих температур. Например, промышленный двухкоординатный цифровой инклинометр может указывать на точность во всем диапазоне температур от 0,01° до 0,05° (от -40°C до +85°C), в то время как его точность при комнатной температуре может быть еще выше. При выборе следует отдавать приоритет точности во всем диапазоне температур, поскольку колебания температуры в условиях окружающей среды или на производстве могут напрямую усиливать погрешности. Если система требует только мониторинга относительных угловых изменений, калибровка по «относительной нулевой точке» может устранить некоторое смещение нуля, хотя она не может устранить погрешности, вызванные температурным дрейфом или нелинейностью. Разрешение: Способность различать не равна точности измерений.Разрешение — это наименьшее угловое изменение, которое датчик может обнаружить и различить; типичные значения варьируются от 0,001° до 0,002°, а высокоточные устройства достигают 0,0005°. Хотя разрешение в основном определяется разрядностью АЦП, уровнем шума и алгоритмами фильтрации, оно не является синонимом точности. Датчик с разрешением 0,001° может иметь фактическую точность 0,05°. Высокое разрешение ценно для статического нивелирования и мониторинга медленных наклонов, но в условиях вибрации чрезмерно высокое разрешение может усиливать шум. Поэтому разрешение следует сопоставлять с плотностью шума, полосой пропускания и фактическими требованиями к управлению, а не просто стремиться к наименьшему числовому значению.Смещение: начальная погрешность в абсолютном измерении углаСмещение — это отклонение между фактическим выходным сигналом датчика и теоретической нулевой точкой при нулевом угле наклона. Хотя смещение напрямую влияет на абсолютные измерения угла, его можно скорректировать с помощью полевой калибровки или установки относительной нулевой точки. Более сложной проблемой является температурный дрейф смещения — сдвиг нулевой точки, вызванный изменениями температуры, обычно измеряемый в °/°C. Например, температурный дрейф ±0,008°/°C приводит к сдвигу нулевой точки примерно на 0,24° при изменении температуры на 30°C; это существенно для высокоточной слежения или управления, критически важного для безопасности. Долговременная стабильность смещения также имеет решающее значение, поскольку она определяет величину дрейфа нулевой точки после года эксплуатации. При выборе датчика следует сосредоточиться на «температурном дрейфе смещения» и «долговременной стабильности», а не только на начальном смещении.Температурный дрейф: ключ к точности во всем температурном диапазоне.Температурный дрейф включает в себя дрейф нулевой точки и дрейф чувствительности. Дрейф нулевой точки проявляется как общее смещение углового выходного сигнала при изменении температуры, тогда как дрейф чувствительности связан с изменением масштабного коэффициента в зависимости от температуры (обычно измеряется в ppm/°C). Современные промышленные инклинометры MEMS обычно оснащены встроенными датчиками температуры, которые обеспечивают компенсацию в реальном времени с помощью полиномиальной аппроксимации или таблиц соответствия, обеспечивая повторяемость как в низкотемпературных, так и в высокотемпературных условиях. Однако эффективность этой компенсации зависит от качества заводской калибровки. При оценке температурного дрейфа следует запрашивать у производителя кривые точности, охватывающие весь рабочий диапазон (например, от -40°C до +85°C), а не полагаться исключительно на характеристики при комнатной температуре. В приложениях, подверженных резким колебаниям температуры, характеристики температурного дрейфа должны иметь приоритет над разрешением при комнатной температуре. Частотная характеристика: разрыв между статическими и динамическими приложениямиЧастотная характеристика определяет, сможет ли датчик реагировать на угловые изменения. Для измерения статического наклона требуется только постоянный ток и частота выходного сигнала 5–15 Гц. В отличие от этого, динамические измерения, такие как выравнивание платформы, мониторинг вибрации и анализ вибраций, вызванных ветром, для следящих опор, требуют более высокой полосы пропускания и частоты выходного сигнала, обычно от 35 Гц до 100 Гц. Однако высокая частота выходного сигнала приводит к увеличению шума и накладных расходов на передачу данных; в полудуплексном режиме RS-485 непрерывный высокочастотный выходной сигнал может мешать приему команд, поэтому целесообразно использовать режим «запрос-ответ» или более высокую скорость передачи данных. Также необходимо учитывать время отклика, время запуска и частоту среза фильтра: чрезмерная фильтрация вызывает задержку, а недостаточная фильтрация приводит к высокому уровню шума. В инженерной практике для достижения баланса между скоростью отклика и подавлением шума на уровне контроллера часто применяется фильтр скользящего среднего или фильтр нижних частот.Взаимозависимость параметров и последовательность выбораЭти шесть параметров не являются независимыми: диапазон измерений влияет на точность; температурный дрейф влияет на точность во всем диапазоне рабочих температур; разрешение ограничено шумом и полосой пропускания; а температурный дрейф при нулевом смещении определяет долговременную стабильность. Логическая последовательность выбора следующая: сначала определить диапазон измерений и количество осей; затем определить диапазон рабочих температур и требования к точности в этом диапазоне; затем оценить температурный дрейф при нулевом смещении и долговременную стабильность; и, наконец, выбрать скорость вывода и разрешение на основе требуемой полосы пропускания управления. Тип интерфейса, степень защиты от проникновения пыли и влаги (IP) и ударопрочность/вибрационная стойкость рассматриваются как дополнительные требования на уровне системной интеграции.В заключение, ключ к пониманию основных параметров MEMS-датчиков наклона заключается не в запоминании конкретных цифр, а в понимании определения, условий тестирования и инженерных аспектов каждого параметра. Диапазон измерения должен соответствовать фактическому углу наклона; точность должна оцениваться во всем диапазоне температур; разрешение требует баланса с шумом и полосой пропускания; смещение нуля и температурный дрейф определяют долговременную надежность; а частотная характеристика определяет пригодность для динамических применений. Только путем всесторонней оценки этих параметров в контексте конкретного применения можно выбрать датчик наклона, действительно подходящий для системы.
ЧИТАТЬ ДАЛЕЕ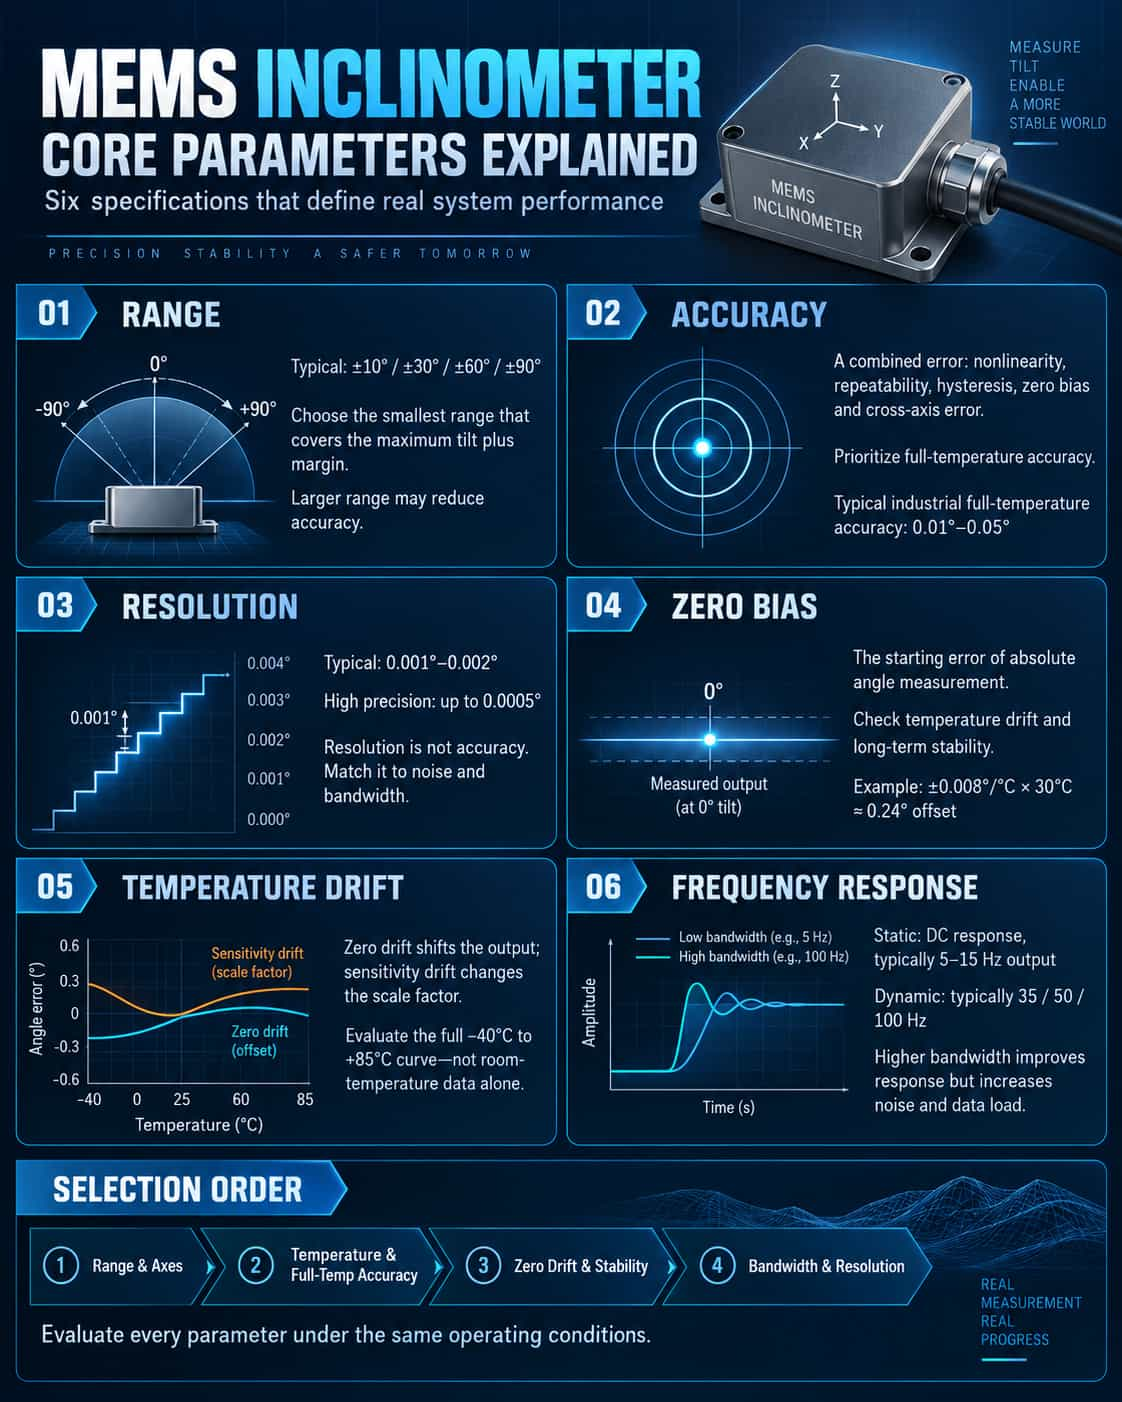
При выборе MEMS-датчика наклона в техническом описании часто указывается более десятка параметров, но шесть параметров, которые действительно определяют производительность системы, обычно это диапазон, точность, разрешение, смещение, температурный дрейф и частотная характеристика. Понимание их определений, условий тестирования и взаимосвязи между ними важнее, чем простое сравнение чисел.Диапазон измерений: больше — не значит лучше.Диапазон измерения — это диапазон углов наклона, которые может измерять датчик. Обычно доступны варианты ±10°, ±30°, ±60°, ±90° и т.д. Некоторые изделия поддерживают одноосевое или двухосевое измерение. Основной принцип выбора диапазона — охват фактического максимального угла наклона с запасом прочности, но обычно приходится идти на компромисс между диапазоном и точностью: в одной и той же серии изделий точность полного температурного диапазона ±10° часто лучше, чем у диапазона ±90°. Это связано с тем, что нелинейность, напряжение в корпусе и ошибки по поперечным осям чувствительных MEMS-структур в больших диапазонах сложнее контролировать. Поэтому, если фактические условия работы требуют только ±15°, обычно целесообразнее выбрать диапазон ±30°, чем ±90°. Кроме того, диапазоны измерения по осям X и Y у двухосевых датчиков могут быть одинаковыми, но направление установки будет влиять на эффективную ось измерения. При выборе убедитесь, что измерительная ось совпадает с механической осью.Точность: Комплексная концепция погрешностиТочность часто ошибочно понимают как «погрешность одного измерения». На самом деле, это обычно абсолютная точность, включающая в себя совокупный результат множественных погрешностей, таких как нелинейность, повторяемость, гистерезис, отклонение от нуля и погрешность горизонтальной оси. При указании точности в техническом описании необходимо учитывать условия испытаний: существует большая разница между точностью при нормальной температуре и точностью во всем диапазоне температур. Например, точность во всем диапазоне температур промышленного цифрового двухкоординатного датчика наклона в диапазоне от -40°C до +85°C составляет от 0,01° до 0,05°, но при комнатной температуре она может быть выше. При выборе модели следует отдавать приоритет точности во всем диапазоне температур, поскольку изменения температуры на открытом воздухе и в промышленных условиях напрямую усиливают погрешность. Если системе требуются только относительные изменения угла, часть смещения нуля можно устранить с помощью калибровки «относительной нулевой точки», но температурный дрейф и нелинейность устранить невозможно.Разрешение: способность различать не означает точное измерение.Разрешение — это наименьшее угловое изменение, которое датчик может обнаружить и различить. Обычно оно составляет 0,001°–0,002°, а высокоточные изделия могут достигать 0,0005°. Разрешение в основном определяется количеством бит АЦП, уровнем шума и алгоритмом фильтрации, но оно не равно точности. Датчик с разрешением 0,001° может иметь фактическую точность 0,05°. Высокое разрешение ценно при статическом нивелировании и мониторинге медленного наклона, но в условиях вибрации чрезмерное разрешение будет усиливать шум. Поэтому разрешение должно соответствовать плотности шума, полосе пропускания и фактическим потребностям управления, а не слепо стремиться к минимальному значению.Нулевое смещение: погрешность абсолютного угла в начальной точке.Смещение нуля — это отклонение между фактическим выходным сигналом датчика в положении нулевого наклона и теоретической нулевой точкой. Смещение нуля напрямую влияет на абсолютное измерение угла, но может быть скорректировано с помощью калибровки на месте или относительной установки нуля. Более проблематичным является температурный дрейф смещения нуля, то есть дрейф нулевой точки при изменении температуры. Обычно он измеряется в °/°C. Например, температурный дрейф нуля ±0,008°/°C приведет к смещению нулевой точки примерно на 0,24° при разнице температур в 30°C, что нельзя игнорировать при высокоточной регулировке или обеспечении безопасности. Долговременная стабильность смещения нуля также имеет решающее значение, поскольку она определяет дрейф нуля датчика после года эксплуатации. При выборе следует обращать внимание на «температурный дрейф смещения нуля» и «долговременную стабильность», а не только на начальное смещение нуля.Температурный дрейф: залог точности во всем температурном диапазоне.Температурный дрейф делится на дрейф нулевой точки и дрейф чувствительности. Дрейф нулевой точки представляет собой общее отклонение выходного сигнала угла в зависимости от температуры; дрейф чувствительности представляет собой изменение коэффициента пропорциональности в зависимости от температуры, и обычно используется единица измерения ppm/℃. Современные промышленные MEMS-датчики наклона обычно имеют встроенные датчики температуры и выполняют компенсацию в реальном времени с помощью полиномиальной аппроксимации или методов таблиц соответствия для обеспечения повторяемости в условиях низких и высоких температур. Однако эффект компенсации зависит от качества заводской калибровки. При оценке температурного дрейфа производители должны предоставлять кривую точности в полном диапазоне температур от -40°C до +85°C, а не просто ориентироваться на показатели нормальной температуры. Если температура окружающей среды резко меняется, индекс температурного дрейфа должен иметь приоритет над разрешением при нормальной температуре.Частотная характеристика: граница между статическим и динамическим режимами.Частотная характеристика определяет, сможет ли датчик справляться с изменениями угла. Для измерения статического наклона требуется только постоянный ток и частота выходного сигнала 5–15 Гц; динамические измерения, такие как выравнивание платформы, мониторинг вибрации и контроль вибрации кронштейна, требуют более высокой полосы пропускания и частоты выходного сигнала, обычно 35 Гц, 50 Гц или даже 100 Гц. Однако высокая частота выходного сигнала приведет к увеличению шума и нагрузки на связь. Высокочастотный автоматический вывод в полудуплексном режиме RS485 также может повлиять на прием команд. В этом случае рекомендуется использовать режим «вопрос-ответ» или увеличить скорость передачи данных. Также необходимо учитывать время отклика, время запуска и частоту среза фильтра: слишком сильная фильтрация вызовет задержку, а слишком слабая – сильный шум. В технике для достижения баланса между скоростью отклика и подавлением шума обычно используется фильтрация скользящим средним или фильтр нижних частот на стороне контроллера.Последовательность сопряжения и выбора параметровШесть параметров не являются независимыми: диапазон измерений влияет на точность, температурный дрейф влияет на точность во всем температурном диапазоне, разрешение ограничено шумом и полосой пропускания, а температурный дрейф при нулевом смещении определяет долговременную стабильность. Разумная последовательность выбора такова: сначала определить диапазон и количество измерительных осей, затем уточнить требования к точности в рабочем температурном диапазоне и во всей температурной зоне, затем рассмотреть температурный дрейф при нулевом смещении и долговременную стабильность, и, наконец, выбрать выходную скорость и разрешение на основе полосы пропускания управления. Интерфейсы, уровни защиты, а также ударопрочность и виброустойчивость являются дополнительными условиями на уровне системной интеграции.В заключение, ключ к анализу основных параметров MEMS-датчиков наклона заключается не в запоминании цифр, а в понимании определения, условий испытаний и инженерного влияния каждого параметра. Диапазон измерения должен соответствовать фактическому углу наклона, точность зависит от полного диапазона температур, разрешение должно быть сбалансировано с шумом и полосой пропускания, нулевое смещение и температурный дрейф определяют долговременную надежность, а частотная характеристика определяет динамическую применимость. Только путем всесторонней оценки этих параметров в одном и том же сценарии применения можно выбрать датчик наклона, действительно подходящий для системы.
ЧИТАТЬ ДАЛЕЕ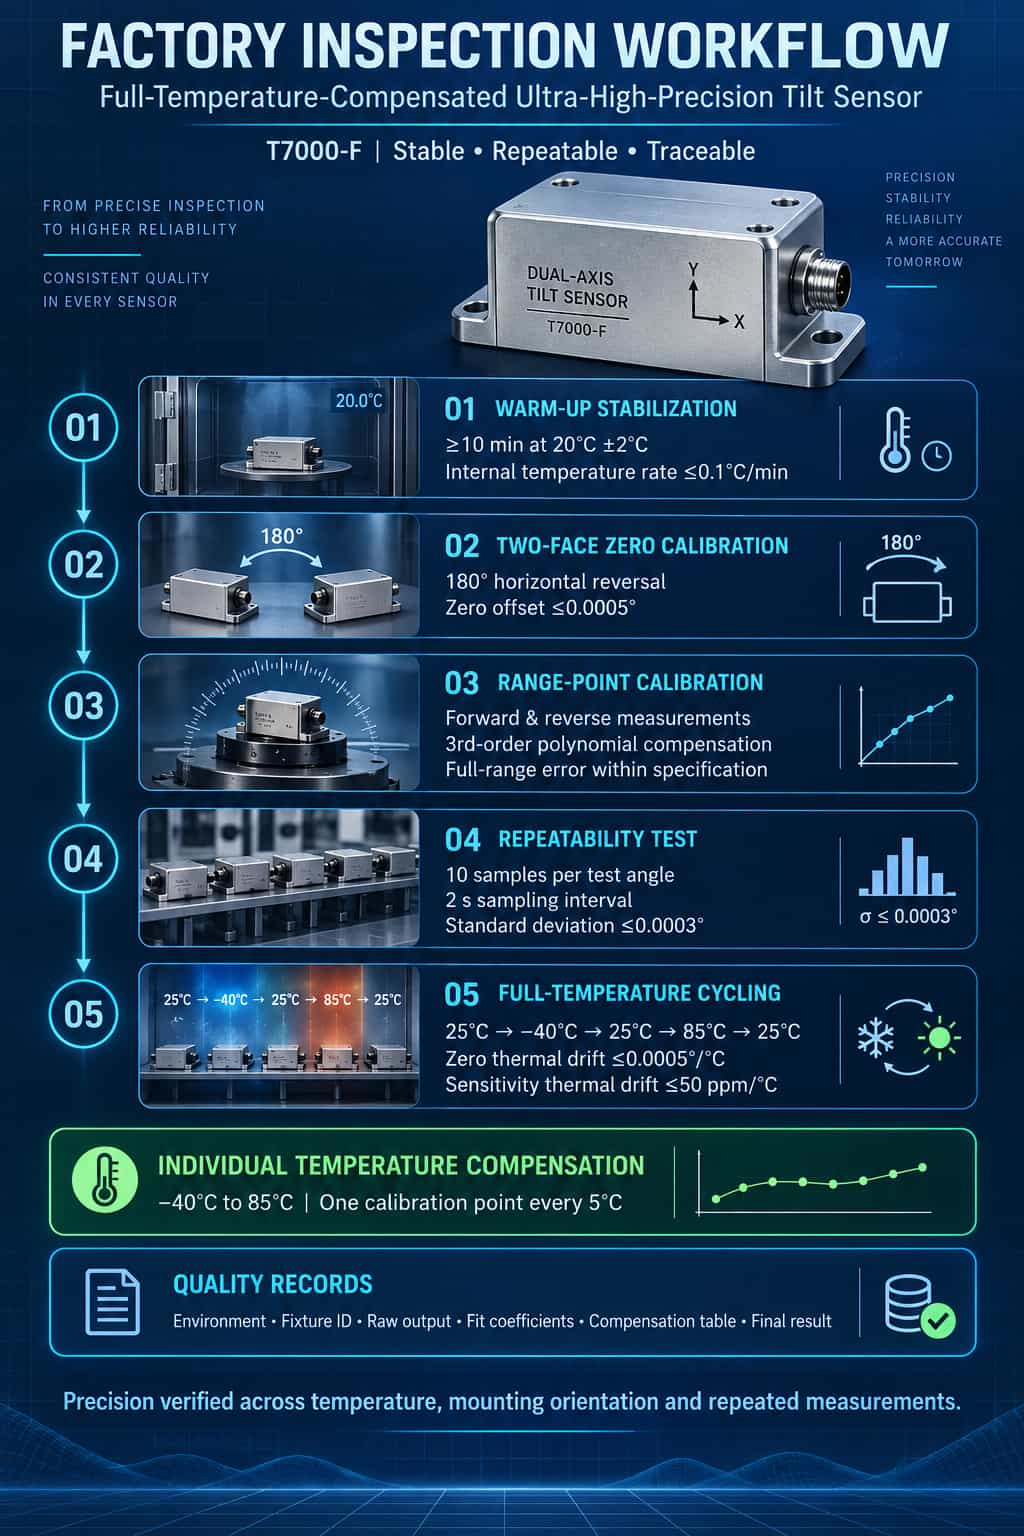
Погрешность показаний и повторяемость являются основными показателями производительности для сверхточных инклинометров с полной температурной компенсацией: первая отражает отклонение между показанием при определенном угле и истинным углом, а вторая — согласованность измерений, выполненных многократно в одинаковых условиях. На примере T7000-F в данной статье описывается процесс заводской проверки, включающий стабилизацию при прогреве, калибровку нулевой точки методом двух сторон, калибровку полной шкалы, проверку повторяемости и циклическое тестирование при различных температурах, поверхностях крепления и условиях измерения.1. Основные показатели и логика проверкиПрибор T7000-F использует технологию MEMS-датчиков и алгоритмы полной температурной компенсации для достижения абсолютной точности 0,001° в диапазоне измерений ±5°. Для изделий этого класса заводской контроль должен выходить за рамки проверки выходных параметров в одной точке при комнатной температуре; вместо этого требуется комплексная последовательность испытаний, ориентированная на «погрешность индикации» и «воспроизводимость». Процесс контроля обычно включает статический нагрев, калибровку нулевой точки, калибровку полной шкалы, проверку воспроизводимости и циклическое тестирование при различных температурах. На каждом этапе регистрируются исходные данные, условия окружающей среды и результаты «пройдено/не пройдено» для создания прослеживаемых записей о качестве.2. Разминка и стабилизацияПосле включения питания датчик должен оставаться в покое не менее 10 минут, в течение которых не отправляются никакие команды. Температура окружающей среды поддерживается на уровне 20°C ± 2°C. Мониторинг внутреннего датчика температуры в реальном времени подтверждает, что скорость изменения температуры не превышает 0,1°C/мин. Кроме того, разница в нулевой точке выходного сигнала между началом и концом периода прогрева регистрируется как характерный параметр «времени термостабилизации» устройства.Целью стабилизации перед началом работы является устранение влияния начальных тепловых переходных процессов на чувствительный элемент MEMS и внутреннюю схему. Для сверхточных инклинометров недостаточный прогрев напрямую приводит к дрейфу нулевой точки, что искажает данные при последующей калибровке и тестировании.3. Калибровка нулевой точки методом двусторонней калибровкиДатчик T7000-F установлен на поверочной плите класса 0 с допуском на плоскостность не более 0,005 мм. При расположении датчика вверх регистрируются выходные сигналы по осям X и Y; затем датчик поворачивается на 180° по горизонтали вокруг своей вертикальной оси, и выходные сигналы по осям X и Y регистрируются снова. На основе этих двух наборов показаний рассчитывается ошибка нулевой точки для каждой оси. Критерием приемлемости является то, что отклонение нулевой точки, рассчитанное с использованием двухстороннего метода, не должно превышать 0,0005°.Если отклонение нулевой точки превышает допустимый предел, конструкция датчика обычно считается неисправной — потенциальными причинами могут быть смещение внутренней чувствительной оси или аномальное напряжение в корпусе — что требует возврата устройства для повторной проверки. Двусторонний метод эффективно изолирует собственную ошибку нулевой точки датчика от ошибок, вызванных наклоном монтажной поверхности или опорными точками крепления, что делает его критически важным этапом калибровки нулевой точки сверхточных инклинометров.4. Калибровка по полной шкалеПолномасштабная калибровка точек выполняется с помощью высокоразрешающей оптической индексирующей головки. Датчик T7000-F жестко закреплен на платформе индексирующей головки, обеспечивая перпендикулярность чувствительной оси датчика оси вращения индексирующей головки. Индексирующая головка поворачивается до заданных углов как в прямом, так и в обратном направлении; выходное значение датчика T7000-F записывается после 5-секундного периода стабилизации.Для аппроксимации ошибок показаний как при прямом, так и при обратном вращении применяется полиномиальная аппроксимация — обычно с использованием полинома третьего порядка. Полученные коэффициенты аппроксимации записываются в датчик для реализации компенсации нелинейности. В конечном итоге, ошибка показаний во всем диапазоне измерений не должна превышать заявленную точность. Измерение в обоих направлениях необходимо для учета ошибки гистерезиса — разницы в выходном сигнале при одном и том же угле поворота между прямым и обратным ходом.Этот этап воплощает в себе основную логику заводской проверки сверхточных инклинометров с полной температурной компенсацией: он выходит за рамки простой проверки соответствия и гарантирует — посредством подгонки и компенсации — что каждый прибор достигает своей номинальной точности во время фактической эксплуатации.5. Тест на воспроизводимостьТест на повторяемость проверяет согласованность измерений датчика, выполненных многократно в одинаковых условиях и под одинаковыми углами. Индексирующая головка устанавливается на три типичных угла: нулевое положение (0°), средний диапазон (+15°) и полный диапазон (+30°). Для каждого угла выполняется десять последовательных измерений с интервалом в 2 секунды; выходные значения записываются, а повторяемость рассчитывается на основе среднеквадратичной ошибки (RMSE).Критерием приемки является то, что стандартное отклонение повторяемости ($s$) не должно превышать 0,0003°. Если этот предел превышен, потенциальными причинами могут быть ослабленные механические соединения, чрезмерные помехи в источнике питания или аномалии в чувствительном элементе MEMS. Тестирование повторяемости служит важнейшей основой для оценки кратковременной стабильности датчика и надежности приспособления; это также ключевой этап заводской инспекции для различения «точности в одном случае» и «стабильно надежной» работы.6. Испытание на циклическую работу при различных температурахДля инклинометров MEMS основным источником погрешности обычно является температура, а не нелинейность. Следовательно, для проверки температурных характеристик датчика проводятся испытания в условиях полного температурного цикла. Во время испытания датчик T7000-F фиксируется под ненулевым углом (например, +10°) без изменения механического угла на протяжении всего процесса. Выходные данные об угле регистрируются в определенных температурных точках — 25°C, -40°C, 25°C, 85°C, а также при контрольной проверке при 25°C — для расчета температурного дрейфа нулевой точки и температурного дрейфа чувствительности.Критерии приемки установлены следующим образом: дрейф нулевой температуры ≤ 0,0005°/°C; дрейф температуры чувствительности ≤ 50 ppm/°C. Эти характеристики не выведены из теоретических расчетов, а основаны на фактических измерениях и данных компенсации, полученных для каждого отдельного чипа. Для каждого датчика создается таблица температурной компенсации, охватывающая диапазон от -40°C до 85°C с точками компенсации, установленными с шагом 5°C; для компенсации во время работы используется интерполяция в реальном времени.Полномасштабное циклическое тестирование является ключевым этапом заводской проверки изделий с полной температурной компенсацией. Только благодаря фактическим измерениям во всем диапазоне температур, созданию индивидуальных таблиц компенсации и применению встроенного программного обеспечения в режиме реального времени датчик может поддерживать сверхвысокую точность выходных данных в широком диапазоне температур.7. Оценка, компенсация и отслеживаемость.После завершения вышеупомянутых испытаний проводится комплексная оценка каждого датчика. Протоколы проверки должны включать температуру окружающей среды, идентификатор устройства, показания делительной головки, исходный выходной сигнал, коэффициенты аппроксимации кривой, таблицу температурной компенсации и окончательный результат «пройдено/не пройдено». Несоответствующие изделия классифицируются по типу отклонения — например, структурные дефекты, проблемы со сборкой, электрические помехи или неисправности чувствительного элемента — и подвергаются соответствующей доработке или повторной проверке.В заключение, заводской процесс контроля качества инклинометра T7000-F демонстрирует, что контроль качества сверхточных инклинометров с полной температурной компенсацией — это не просто проверка отдельных параметров, а полный замкнутый цикл, охватывающий термическую стабильность, точность нулевой точки, диапазон измерений, повторяемость и температурные характеристики. Конечная цель — обеспечить стабильность, повторяемость и прослеживаемость угловых показаний при различных температурах, поверхностях крепления и циклах повторных измерений. Этот процесс служит общим ориентиром для аналогичных сверхточных инклинометров с полной температурной компенсацией.
ЧИТАТЬ ДАЛЕЕ
В эпоху стремительного развития промышленной автоматизации и Интернета вещей (IoT) «возможности связи» между датчиками и системами управления часто определяют сложность реализации проекта и общую надежность системы. Благодаря широким возможностям конфигурации коммуникационных интерфейсов, динамические инклинометры серии TD предлагают гибкие и комплексные решения для измерения ориентации в различных условиях. 1. Обзор коммуникационных интерфейсов: гибкий выбор и адаптация. Серия TD включает в себя широкий спектр моделей, охватывающих все основные методы связи, используемые в промышленном секторе, которые условно делятся на цифровые и аналоговые интерфейсы. Цифровые интерфейсы включают RS232, RS485, RS422, TTL и шину CAN; аналоговые интерфейсы доступны как в токовом, так и в вольтовом исполнении, поддерживая выходные сигналы, такие как 4–20 мА и 0–20 мА (ток) и 0–5 В, 0,5–4,5 В и 0–10 В (напряжение). Что касается протоколов связи, продукты совместимы с Modbus RTU, пользовательским протоколом 0x68 и CANopen, что обеспечивает действительно «многоцелевую функциональность и адаптацию по требованию». 2. Цифровые интерфейсы: гибкие каналы обмена данными. Модели серии TD с цифровыми интерфейсами поддерживают различные методы вывода, включая RS232, RS485, RS422, TTL и CAN. Такая концепция «многоинтерфейсной» конструкции позволяет инженерам выбирать метод связи, наиболее подходящий для их конкретных требований: Интерфейс RS232 идеально подходит для связи на коротких расстояниях между двумя точками, обеспечивая простоту отладки и высокую совместимость. RS485 поддерживает передачу данных на большие расстояния до 2000 метров и позволяет подключать несколько сенсорных узлов, что делает его предпочтительным выбором для промышленных полевых шин. RS422 поддерживает полнодуплексную связь, что делает его подходящим для сценариев, требующих одновременной передачи и приема данных. Технология TTL работает на логических уровнях 3,3 В/5 В, что облегчает прямую интеграцию со встроенными системами (такими как STM32 и Arduino). Шина CAN разработана специально для автомобильных и промышленных систем управления, обеспечивая высокую устойчивость к помехам и высокую производительность в режиме реального времени. 3. Аналоговые интерфейсы: классические, надежные промышленные сигналы Для традиционных промышленных сред, которые по-прежнему в значительной степени полагаются на аналоговые модули сбора данных ПЛК, серия TD предлагает широкий спектр решений для аналогового вывода. Модели с выходным током поддерживают диапазоны 4–20 мА, 0–20 мА и 0–24 мА. Диапазон 4–20 мА является наиболее распространенным промышленным стандартом, предлагающим такие преимущества, как высокая помехоустойчивость и пригодность для передачи на большие расстояния. Выход нулевой точки соответствует 12 мА (для режима 4–20 мА) или 10 мА (для режима 0–20 мА), а расчет угла основан на простой и надежной линейно-пропорциональной зависимости. Модели с выходным напряжением поддерживают три диапазона выходного напряжения — 0–5 В, 0,5–4,5 В и 0–10 В — что обеспечивает совместимость с аналоговыми входными модулями различных ПЛК. Нулевая точка на выходе соответствует 2,5 В (для режима 0–5 В) или 5 В (для режима 0–10 В), при этом используется аналогичный простой метод расчета. Главное преимущество аналоговых интерфейсов — это их готовность к использованию по принципу «подключи и работай»; нет необходимости писать сложные протоколы связи. Угловые значения можно получать напрямую, регистрируя показания напряжения или тока с помощью АЦП, что значительно снижает барьер для интеграции в систему. 4. Протоколы связи: сочетание стандартизации и индивидуальной настройки. На уровне протокола серия TD сочетает в себе стандартизацию и гибкость. Протокол Modbus RTU, являющийся де-факто стандартом в промышленной автоматизации, широко поддерживается через интерфейс RS485. Используя стандартные функциональные коды Modbus (например, 0x03 для чтения данных), устройство может легко взаимодействовать с различными ПЛК, программным обеспечением HMI/SCADA и системами управления. Пользовательский протокол — это высокоэффективный шестнадцатеричный протокол связи, используемый цифровыми моделями. Кадры данных начинаются с идентификатора 0x68 и включают поля для длины данных, кода адреса, командного слова, полезной нагрузки данных и контрольной суммы. Этот протокол поддерживает широкий спектр функций, включая считывание углов по одной или двум осям, установку относительных/абсолютных нулей, регулировку скорости передачи данных, переключение между режимами запроса-ответа и автоматического вывода, а также изменение адресов модулей — все это характеризуется лаконичными командами и быстрым временем отклика. Протокол CANopen специально разработан для продуктов с интерфейсами CAN и использует стандартный стек протоколов CANopen. Конфигурация параметров осуществляется через SDO (Service Data Objects), а передача данных об угле в реальном времени — через PDO (Process Data Objects). Он поддерживает такие функции, как настройка идентификатора узла (по умолчанию 0x05), настройки скорости передачи данных (настраиваемые от 100 кбит/с до 1 Мбит/с) и несколько скоростей вывода данных (от 5 Гц до 50 Гц), полностью удовлетворяя требованиям промышленного управления и автомобильных приложений. 5. Рекомендации по выбору При выборе модели для конкретного проекта следует учитывать следующие факторы: Интерфейс системы управления: если система уже использует шину RS485, отдайте приоритет RS485+Modbus; при использовании аналоговых модулей ПЛК выберите выходной ток 4–20 мА или выходное напряжение 0–10 В. Дальность передачи: Для больших расстояний (>50 метров) рекомендуется использовать RS485 или выходной ток 4–20 мА; для коротких расстояний подойдут RS232, TTL или выходное напряжение. Требования к работе в режиме реального времени: Для приложений, работающих в режиме реального времени (например, в робототехнике или управлении транспортными средствами), рекомендуется использовать интерфейс CAN; для общего промышленного мониторинга подойдут как цифровые, так и аналоговые интерфейсы. Многоузловая сеть: Когда необходимо параллельно подключить несколько датчиков, оптимальным выбором является шина RS485+Modbus или CAN. Заключение Благодаря двухинтерфейсной конструкции (поддерживающей как цифровые, так и аналоговые выходы) и совместимости с множеством протоколов, включая Modbus, пользовательские протоколы и CANopen, динамические инклинометры серии TD действительно воплощают философию проектирования «одна платформа, множество интерфейсов и адаптация по требованию». Независимо от того, создаете ли вы новую систему промышленного Интернета вещей или модернизируете традиционный шкаф управления ПЛК, серия TD предлагает идеальное коммуникационное решение, упрощая сбор данных с инклинометра как никогда раньше.
ЧИТАТЬ ДАЛЕЕ
Серия TD7 представляет собой новое поколение высокопроизводительных динамических инклинометров, доступных в четырех вариантах интерфейса: токовый выход (TD7-AC), выход напряжения (TD7-AV), выход CAN (TD7-CA) и цифровой выход (TD7-DI). Эта серия обеспечивает высокую точность как в динамическом, так и в статическом режимах измерения; основные параметры точности подробно описаны ниже. 1. Динамическая точность против статической точности Основные характеристики точности серии TD7 включают динамическую точность измерения 0,3° и статическую точность 0,05°. Эти показатели отражают работу датчика в двух различных условиях эксплуатации. Динамическая точность 0,3° представляет собой максимальную погрешность при измерении наклона в условиях движения или вибрации. TD7 включает в себя внутренний вертикальный гироскоп и акселерометр, интегрированный решатель задачи определения ориентации и оптимальную цифровую фильтрацию для снижения шума. В сочетании с алгоритмом фильтра Калмана N-го порядка он точно выдает углы ориентации объекта даже при сильной вибрации и движении. Эта характеристика имеет решающее значение для оценки пригодности датчика для применения в мобильных платформах, транспортных средствах, роботах или вибрирующих механизмах. Статическая точность 0,05° представляет собой суммарную погрешность в стационарных или квазистатических условиях во всем диапазоне рабочих температур от -40°C до +85°C. Эта величина включает в себя погрешности, возникающие из-за абсолютной линейности, повторяемости, гистерезиса, смещения нулевой точки и смещения горизонтальной оси. Статическая точность 0,05° считается высокоэффективной в области промышленного измерения наклона. Почти шестикратная разница между этими двумя значениями служит напоминанием о том, что точность снижается при динамической работе — неотъемлемой характеристике динамических измерительных систем. 2. Температурный дрейф и устойчивость нулевой точки Дрейф нулевой точки температуры составляет ±0,01°/°C (для моделей TD7-AC/AV) или ±0,05°/°C (для моделей TD7-CA/DI). Например, для модели TD7-AC дрейф нулевой точки может составлять приблизительно 0,6° при изменении температуры окружающей среды с 25°C до 85°C. Для оборудования, работающего на открытом воздухе или в широком диапазоне температур, этот параметр напрямую влияет на долговременную надежность измерений. Температурный коэффициент чувствительности составляет ≤200 ppm/°C (TD7-AC/AV) или ≤150 ppm/°C (TD7-CA/DI). Этот параметр указывает на степень влияния колебаний температуры на «отношение изменения выходного сигнала к изменению угла». Значение 200 ppm/°C означает, что при изменении температуры на 1°C чувствительность изменяется примерно на 0,02% (две части на десять тысяч). В серии TD7 используются различные методы, такие как компенсация нелинейности, компенсация ортогональности и компенсация температурного дрейфа, для устранения источников ошибок, обеспечивая стабильную работу измерений в широком диапазоне температур от -40°C до +85°C. 3. Долгосрочная стабильность Спецификация долгосрочной стабильности выглядит следующим образом:
ЧИТАТЬ ДАЛЕЕ
Технические аспекты: Переход от статических измерений к двойному статически-динамическому режиму. Традиционные инклинометры используют MEMS-акселерометры для измерения компоненты гравитационного ускорения вдоль чувствительной оси и вычисления угла, обеспечивая высокую точность в статических или квазистатических условиях. Однако, когда платформа подвергается движению, вибрации или ударам, внешние ускорения накладываются на гравитационное ускорение, вызывая значительные искажения измерений. Это присущее им ограничение сужает возможности использования традиционных инклинометров в динамических условиях, таких как мобильные платформы, строительная техника и робототехника. Динамические инклинометры серии TD принципиально решают эту проблему благодаря архитектуре слияния, объединяющей 3-осевой MEMS-акселерометр и 3-осевой гироскоп, а также двухрежимному алгоритму слияния, который интегрирует статические и динамические возможности. Ключевая технология заключается в способности системы оценивать рабочую среду в реальном времени: в статическом режиме она использует статический алгоритм для обеспечения максимальной точности; в динамическом режиме она автоматически переключается на динамический алгоритм на основе фильтра Калмана N-го порядка. Объединяя низкочастотную стабильность акселерометра с высокочастотной характеристикой гироскопа, система эффективно подавляет ошибки измерения, вызванные вибрацией и ударами. Такой технический подход позволяет серии TD стабильно и надежно выдавать данные об угле наклона в сложных динамических условиях. Матрица продуктов: Четыре серии с дифференцированным позиционированием. Серия TD удовлетворяет широкий спектр потребностей, от стандартных промышленных требований до высокоточных применений; продукция подразделяется на четыре категории в зависимости от уровня точности и сценариев применения:Модель продуктаКоличество осейСтатическая точностьДинамическая точностьРазмеры (мм)ПозиционированиеТД5Трехосевой0,1°0,5°66×56×29Стандартный промышленный класс, два динамических/статических режима.ТД6Двухосевой0,06°0,5°60×59×29Динамический тип, высокая виброустойчивостьТД7Двухосевой0,05°0,3°55×37×24Высокоточная динамическая, компактная конструкцияТД9Трехосевой0,02°0,1°78×44×26Сверхвысокая точность, двойной динамический/статический режимы.Серия TD5 представляет собой стандартный промышленный трехосевой инклинометр, обеспечивающий статическую точность 0,1° и динамическую точность 0,5°. Благодаря встроенному трехосевому акселерометру и гироскопу, он поддерживает мониторинг наклона по осям X, Y и Z с диапазоном измерения ±90° (трехосевой) или ±180° (опционально одноосевой). С долей отечественного производства более 85%, он подходит для промышленного применения, например, для контроля баланса вилочных погрузчиков, подъемных рабочих платформ, разгрузочного оборудования и защиты от опрокидывания при загрузке свай. Серия TD6 позиционируется как чисто динамический двухосевой инклинометр, специально разработанный для мобильных платформ и условий сильной вибрации. Он обеспечивает статическую точность 0,06° и динамическую точность 0,5°, используя встроенный вертикальный гироскоп и алгоритм фильтра Калмана N-го порядка. Источники ошибок устраняются с помощью нескольких методов, включая нелинейную компенсацию, компенсацию ортогональности и компенсацию температурного дрейфа. Благодаря среднему времени безотказной работы (MTBF) ≥55 000 часов и устойчивости к ударам 25 000g, он превосходно подходит для высокодинамичных сценариев, таких как измерение ширины колеи железных дорог, мониторинг мостов и плотин, измерение положения в морской навигации и мониторинг колебаний ветротурбин. Серия TD7 представляет собой высокоточные динамические инклинометры, отличающиеся улучшенной статической точностью 0,05° и динамической точностью 0,3°. Созданные на основе модели TD6, они имеют дополнительно оптимизированный контроль температурного дрейфа (≤150 ppm/℃) и компактные размеры 55×37×24 мм. Они идеально подходят для применений, требующих высокой точности и компактных размеров, таких как нивелирование для прецизионных станков, позиционирование солнечных батарей спутников и медицинское оборудование. Серия TD9 — флагман линейки TD, предлагающая исключительную статическую точность 0,02° и динамическую точность 0,1°. Она включает в себя высокоточный 16-битный АЦП и датчик температуры с температурным коэффициентом чувствительности ≤200 ppm/℃ и ударопрочностью 5500g. Поддерживается трехосевой (X, Y, Z) контроль наклона, и она широко используется в приложениях, требующих экстремальной точности измерений, таких как системы слежения за фотоэлектрическими системами, контроль вертикальности буровых установок и контроль перегрузки транспортных средств. Матрица выходных интерфейсов: всесторонний обзор цифровых, аналоговых и шинных интерфейсов. Еще одним ключевым преимуществом серии TD является широкий спектр выходных интерфейсов. Каждая серия прецизионных устройств предлагает три типа выходов — цифровой, аналоговый и шинный — что позволяет пользователям гибко выбирать в зависимости от требований своих систем управления: Цифровой выход (DI): Использует уровни сигналов RS232, RS485, RS422 или TTL и поддерживает стандартный протокол Modbus RTU или пользовательские шестнадцатеричные протоколы. Данные передаются напрямую в цифровом формате с высокой помехоустойчивостью, что делает его пригодным для прямой интеграции с цифровыми системами, такими как ПЛК и промышленные ПК. Выходное напряжение (AV): Выводит аналоговый сигнал напряжения, что упрощает подключение к традиционным платам или приборам сбора данных на основе напряжения для прямого считывания и обработки сигнала. Выходной ток (переменный): Используется промышленный стандарт выходного тока 4–20 мА. Обеспечивает высокую помехоустойчивость, что делает его особенно подходящим для передачи на большие расстояния и работы в суровых промышленных условиях. Выход шины CAN (CA): Поддерживает протокол CAN 2.0, что делает его идеальным для распределенных систем управления, таких как системы в автомобильной и робототехнической промышленности, требующие высокоскоростной связи по шине. Основные технические характеристики Вся серия TD использует следующие основные технологические платформы: Динамико-статический алгоритм двойного режима слияния данных: система автоматически определяет свое текущее рабочее состояние, анализируя данные об ускорении и угловой скорости в реальном времени. В стационарные периоды она использует статический алгоритм для обеспечения максимальной точности, а во время движения переключается на динамический алгоритм, объединяя данные гироскопа для компенсации помех, вызванных ускорением. Этот механизм позволяет одному датчику обрабатывать два совершенно разных режима работы: статическую установку и динамическое приложение. Комплексная температурная компенсация и испытания на старение: Перед отправкой с завода все изделия проходят строгую калибровку, температурную компенсацию и испытания на долговременную стабильность (старение). Диапазон рабочих температур составляет от -40°C до +85°C, а диапазон температур хранения — от -55°C до +100°C. Промышленная защита и надежность: вся серия имеет степень защиты IP67 (IP68 доступен по запросу) и поставляется в стандартной комплектации с экранированным кабелем длиной 1,5 метра, который устойчив к износу, воздействию масла и рассчитан на широкий диапазон температур. Сопротивление изоляции составляет ≥100 МОм, а вибростойкость соответствует стандартам 10 grms (10–1000 Гц). Гибкие возможности связи и питания: выходные интерфейсы включают опции для RS232, RS485, RS422, TTL и CAN-шины, поддерживая как Modbus RTU, так и пользовательские шестнадцатеричные протоколы. Широкий диапазон входного напряжения (9–36 В постоянного тока, опционально 5 В) позволяет использовать устройство в различных условиях электропитания, характерных для промышленных предприятий. Рекомендации по выбору Четыре продукта серии TD образуют всеобъемлющую линейку, охватывающую широкий спектр характеристик — от стандартных промышленных до сверхвысокоточных, от 3-осевых до 2-осевых конфигураций, от универсальных до компактных конструкций. TD5 является экономичным вариантом для стандартных промышленных применений, требующих 3-осевого мониторинга, в то время как TD6 — с оптимизацией, специально разработанной для динамических характеристик — лучше подходит для мобильных платформ и условий с высокой вибрацией. TD7 предлагает оптимальное решение, когда требуется как высокая точность, так и компактные размеры. Наконец, для применений, требующих максимальной точности — таких как слежение за солнцем и высокоточный мониторинг — TD9 представляет собой вершину отечественной технологии MEMS-инклинометров, обеспечивая статическую точность 0,02° и динамическую точность 0,1°. Благодаря доле отечественных компонентов, превышающей 85%, серия не только преодолевает ключевые технологические барьеры, но и предоставляет отраслям промышленности комплексные решения для измерения наклона, охватывающие весь диапазон от статического до динамического мониторинга и от стандартных до высокоточных характеристик.
ЧИТАТЬ ДАЛЕЕ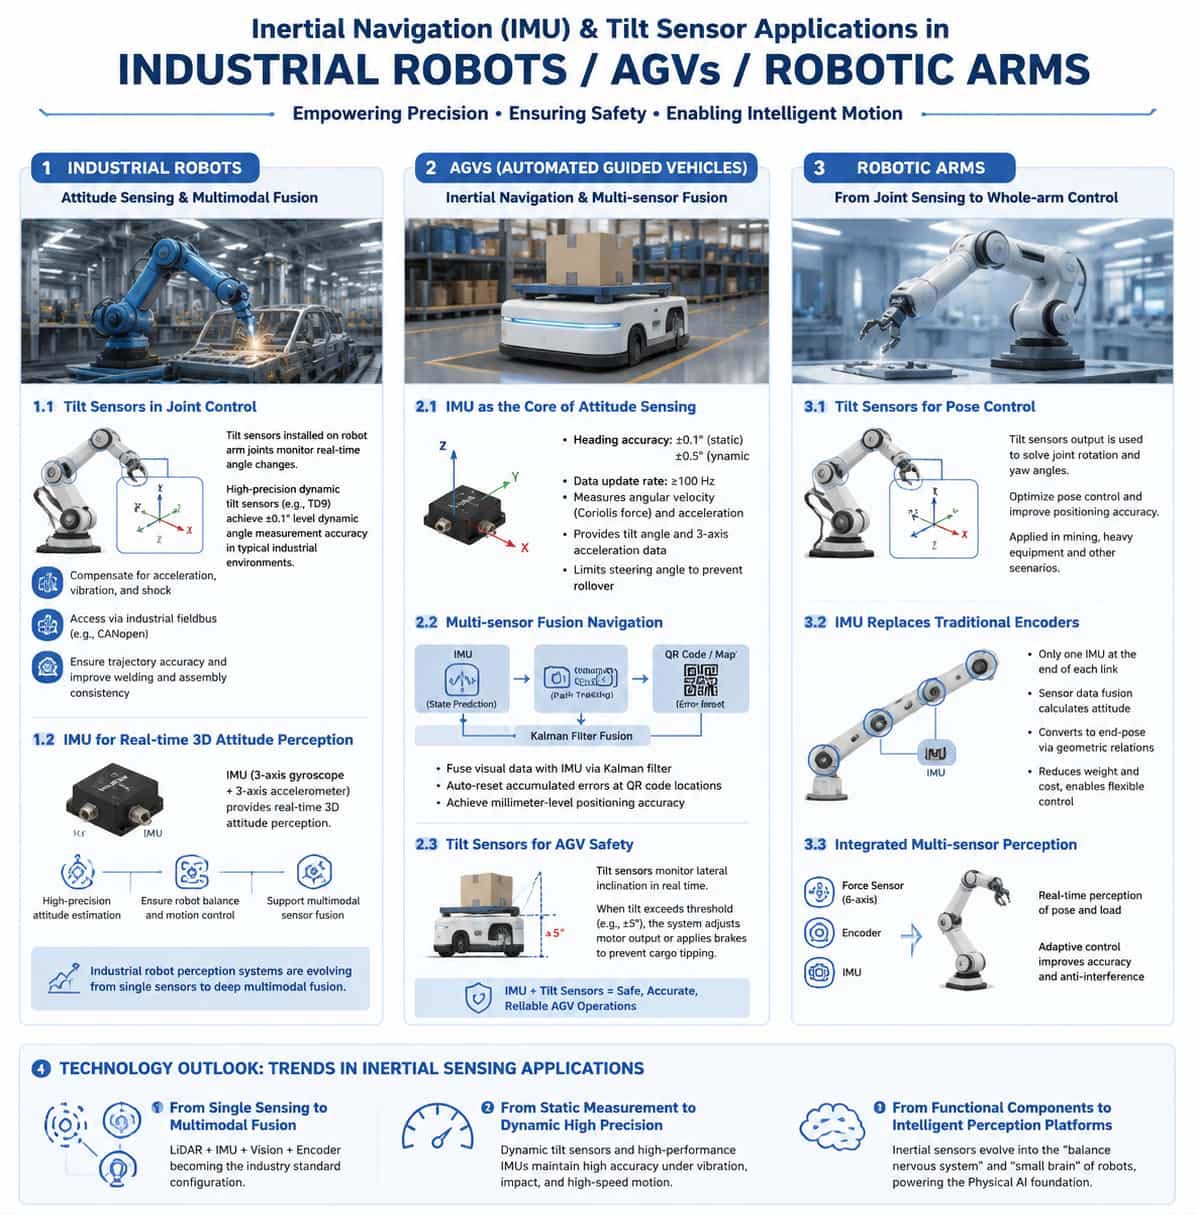
1. Введение Под влиянием развития интеллектуального производства и автоматизации промышленные роботы, автоматизированные транспортные средства (AGV) и роботизированные манипуляторы становятся ключевыми исполнительными механизмами в современных системах промышленного производства. Однако, будь то высокоскоростные AGV, перемещающиеся по сложным заводским цехам, или многоосевые роботизированные манипуляторы, выполняющие операции на микроуровне при точной сборке, точное определение положения и управление движением являются незаменимыми возможностями. Инерциальные измерительные блоки (IMU) и инклинометры служат основными компонентами, обеспечивающими этим устройствам функции, схожие с «чувством равновесия» и «мозжечком». 2. Промышленные роботы: определение ориентации и многомодальная интеграция Промышленные роботы, работающие в таких условиях, как сварка, сборка и перемещение материалов, требуют чрезвычайно высокой точности и повторяемости траекторий движения. Хотя традиционные энкодеры предоставляют информацию об углах сочленений, полагаться исключительно на них часто не удается для обеспечения высокоточной системы управления, особенно в условиях высокоскоростного движения, вибрации, ударов или длительной эксплуатации. Внедрение инерциальных навигационных датчиков и инклинометров открывает новые возможности для определения ориентации промышленных роботов. 2.1. Применение инклинометров в управлении суставами В промышленных роботах динамические инклинометры, установленные в шарнирах роботизированных манипуляторов, отслеживают угловые изменения по различным осям в режиме реального времени. Высокоточные динамические инклинометры, основанные на 3D MEMS-акселерометрах и гироскопах, используют интеллектуальные алгоритмы для объединения сигналов от обоих датчиков. Это эффективно компенсирует влияние ускорения, вибрации и ударов на угловой выходной сигнал. Например, модель TD9 от Maixinminwei обеспечивает точность динамического измерения угла лучше, чем ±0,1° в типичных промышленных условиях. Интеграция таких датчиков в системы управления через промышленные полевые шины (например, CANopen) позволяет осуществлять калибровку траектории в реальном времени, обеспечивая согласованность в таких задачах, как сварка и сборка; в автомобилестроении это значительно повышает точность позиционирования точек сварки кузова автомобиля. С технической точки зрения, для решения таких проблем, как низкая точность измерений и сложные алгоритмы управления, связанные с датчиками углов промышленных роботов, исследователи разработали метод анализа точности, основанный на сглаживающих фильтрах. Применение фильтра Савицкого-Голея к исходным данным, полученным от датчиков, позволяет эффективно уменьшить ошибки на выходе. 2.2. Инерциальный измерительный блок (IMU) обеспечивает измерение пространственного положения в реальном времени в трехмерном пространстве Роль инерциальных измерительных блоков (ИМБ) в промышленных роботах становится все более важной. ИТБ обычно состоит из трехосевого гироскопа и трехосевого акселерометра; интеграция данных гироскопа позволяет определять изменения ориентации, а объединение этих данных с данными акселерометра дает возможность точно рассчитать углы тангажа и крена. Высокопроизводительные MEMS-ИМБ обеспечивают роботам трехмерное пространственное определение ориентации в реальном времени, гарантируя устойчивость и эффективную мобильность. Технология высокоточной инерциальной навигации в настоящее время стремительно проникает в сектор промышленной робототехники. Микросхемы IMU автомобильного класса, использующие передовые MEMS-технологии и керамическую герметичную упаковку, обеспечивают высокую точность, надежность и стабильность в широком диапазоне температур. Наблюдается тенденция к глубокой интеграции лидарного зондирования и высокоточной инерциальной навигации, при этом эти две технологии объединяются для разработки многомодальных решений на основе слияния данных с датчиков для таких областей, как воплощенный искусственный интеллект и промышленная робототехника. Эта тенденция свидетельствует о переходе в системах восприятия промышленных роботов от односенсорных систем к глубокому многомодальному слиянию данных. 3. AGV: инерциальная навигация и позиционирование на основе многоисточникового анализа. Автоматизированные транспортные средства (AGV) являются ключевыми компонентами логистических систем на «умных» заводах; точность их навигации напрямую влияет на эффективность обработки материалов и безопасность производства. Традиционные методы навигации, такие как наведение по магнитной полосе и позиционирование с помощью QR-кода, имеют такие ограничения, как фиксированные пути, высокие затраты на развертывание и подверженность воздействию окружающей среды. В отличие от них, применение инерциальной навигации и датчиков наклона произвело революцию в навигации AGV. 3.1. Инерциальный измерительный блок (IMU) как ядро системы определения положения автоматизированного транспортного средства (AGV). Инерциальный измерительный блок (IMU) является ключевым компонентом, обеспечивающим определение ориентации и движения в автоматизированных транспортных средствах (AGV); без него транспортное средство потеряет способность определять ориентацию, что приведет к сбою управления движением и значительному снижению точности работы. Модули IMU на базе AGV используют трехосевые MEMS-датчики, обеспечивая точность определения угла курса ±0,1° в статических условиях и ±0,5° в динамических условиях, при этом частота обновления данных обычно превышает 100 Гц. Высокоточные инерциальные измерительные блоки (IMU) измеряют силу Кориолиса с помощью MEMS-гироскопов для точного обнаружения любых отклонений угловой скорости от линейного движения; одновременно их акселерометры предоставляют данные о наклоне (уголе наклона) автомобиля относительно горизонтальной плоскости и трехосевом ускорении. На основе этих данных система устанавливает максимальный пороговый угол поворота руля для активного ограничения диапазона поворота во время поворотов, тем самым эффективно предотвращая опрокидывание. 3.2. Многосенсорная навигация на основе объединения данных В сложных условиях отдельные датчики имеют существенные ограничения: визуальные SLAM-системы страдают от снижения точности локализации из-за динамических факторов окружающей среды, в то время как инерциальные навигационные системы (ИНС) подвержены ошибкам дрейфа, которые накапливаются со временем. Следовательно, объединение данных с нескольких датчиков стало основным решением для навигации автоматизированных транспортных средств (AGV). В практических приложениях сигналы инерциальной навигационной системы (ИНС) используются для прогнозирования состояния автоматизированных транспортных средств (АГС), а навигация по траектории и визуальная навигация RGB-D объединяются для формирования многокамерной системы машинного зрения, которая корректирует накопленные ошибки ИНС посредством наблюдения за системой. Алгоритм фильтра Калмана объединяет визуальные и инерциальные данные, позволяя автоматически сбрасывать накопленные ошибки в местах размещения QR-кодов. Алгоритм навигации АГС, сочетающий двойное ПИД-регулирование с инерциальной навигационной технологией, обеспечивает точность позиционирования на уровне миллиметров благодаря архитектуре управления с двойной замкнутой системой, одновременно снижая требуемую плотность размещения QR-кодов. В условиях ограниченного пространства и слабого спутникового сигнала — например, на фабриках по производству съедобных грибов — исследователи использовали фильтры Калмана с ошибками и состояниями для объединения данных энкодера и инерциального измерительного блока, обеспечивая надежную навигацию в узких проходах и условиях с малым количеством объектов. В условиях ухудшения качества сигнала, таких как кабельные туннели, алгоритмы визуально-инерциальной SLAM, основанные на объединении точечных и линейных признаков, эффективно решают задачи локализации в условиях повторяющихся текстур. 3.3. Инклинометры обеспечивают безопасность эксплуатации автоматизированных транспортных средств. Инклинометры играют ключевую роль в системах предотвращения опрокидывания автоматизированных транспортных средств (AGV). Встроенный в шасси AGV инклинометр динамически отслеживает угол наклона транспортного средства во время поворотов или колебаний нагрузки; если наклон превышает заданный порог (например, ±5°), система немедленно регулирует мощность двигателя или применяет тормоза, чтобы предотвратить опрокидывание груза. Инклинометры с высоким уровнем защиты (например, IP69K) способны выдерживать суровые условия складских помещений, включая влажные полы и пыль. 4. Роботизированные манипуляторы: от распознавания суставов до управления всей рукой. Роботизированные манипуляторы являются ключевыми исполнительными механизмами в промышленной автоматизации, а точность и гибкость их движений напрямую определяют качество и эффективность производства. Применение инерциальных датчиков и инклинометров в роботизированных манипуляторах развивается от простого измерения углов к полному восприятию состояния и интеллектуальному управлению. 4.1. Точное управление положением роботизированной руки с помощью датчиков наклона. Датчики наклона играют решающую роль в управлении положением роботизированных манипуляторов. В одном из существующих запатентованных изобретений описан метод управления положением, основанный на датчиках наклона; путем построения математической модели и вычисления углов вращения и рыскания роботизированного манипулятора на основе выходных данных датчиков, этот метод оптимизирует управление положением и повышает точность позиционирования. Эта технология уже применялась в демонстрационных проектах по интеллектуальным операциям в угольной промышленности. В тяжелой технике, такой как проходческие комбайны для угольных шахт, установка взрывозащищенных динамических датчиков наклона на режущей стреле позволяет измерять угол наклона режущей головки. В сочетании с датчиками угла для измерения угла рыскания система может получать точные данные в реальном времени об ориентации режущей головки относительно корпуса машины. Эта система отличается простой конструкцией, легкостью установки и высокой адаптивностью к условиям окружающей среды. 4.2. Инерциальные измерительные блоки (IMU) заменяют традиционные энкодеры. Роботизированные манипуляторы с тросовым приводом отличаются тонким корпусом и гибкими движениями, что позволяет им выполнять такие задачи, как осмотр и техническое обслуживание в ограниченных пространствах и сложных, неструктурированных средах. Однако большое количество кинематических шарниров делает установку энкодеров на каждом шарнире дорогостоящей; кроме того, если внешний диаметр роботизированного манипулятора слишком мал, подходящие энкодеры могут быть даже недоступны. Для решения этой задачи был разработан метод определения состояния и управления на основе внешних инерциальных измерительных блоков (IMU) для роботизированных манипуляторов с тросовым приводом. IMU размещается на конце каждого сегмента звена; для вычисления ориентации IMU в реальном времени используется слияние данных датчиков, после чего эта ориентация преобразуется в ориентацию конца сегмента на основе геометрических соотношений. Такой подход эффективно снижает вес роботизированного манипулятора и повышает гибкость управления. В области гибких роботизированных манипуляторов для оценки положения и ориентации используются системы объединения данных с нескольких инерциальных измерительных блоков (IMU). Гибкие звенья моделируются как ряд жестких сегментов, а углы сочленений оцениваются с использованием данных акселерометра и гироскопа. Внедрение управления с обратной связью по ориентации в реальном времени с помощью IMU значительно повышает надежность и гибкость работы роботизированного манипулятора. 4.3. Комплексное зондирование посредством интеграции нескольких датчиков. Современные высокоточные системы управления движением роботизированных манипуляторов развиваются в направлении интеграции нескольких датчиков. Благодаря интеграции шестиосевых датчиков силы, энкодеров и инерциальных измерительных блоков (IMU) система может в режиме реального времени определять положение и нагрузку роботизированного манипулятора; в сочетании с адаптивными алгоритмами управления скользящим режимом эта интеграция значительно повышает точность движения и возможности подавления помех. На уровне концевого эффектора методы, использующие IMU для получения данных о положении в режиме реального времени, могут эффективно компенсировать отклонения положения, вызванные скручиванием суставов и ошибками соединения. 5. Технологический обзор: Глубокое слияние данных с нескольких датчиков Применение инерциальной навигации и инклинометрических датчиков в промышленных роботах, автоматизированных транспортных средствах и роботизированных манипуляторах характеризуется тремя основными тенденциями: Во-первых, эволюция от одномодового зондирования к многомодальному слиянию данных. Поскольку один датчик не может решить все задачи сложных промышленных условий, многосенсорное слияние — объединение данных от LiDAR, инерциальных измерительных блоков (IMU), систем машинного зрения и энкодеров — становится отраслевым стандартом. Во-вторых, произошел переход от статических измерений к высокоточным динамическим датчикам. Традиционные статические инклинометры больше не могут удовлетворять требованиям сценариев высокоскоростного движения; напротив, динамические инклинометры и высокопроизводительные инерциальные измерительные блоки (IMU) объединяют данные акселерометра и гироскопа для поддержания высокой точности выходных данных даже в условиях вибрации, ударов и быстрого движения. В-третьих, переход от функциональных компонентов к интеллектуальным сенсорным платформам. Благодаря развитию воплощенного ИИ и человекоподобных роботов, инерциальные датчики положения эволюционируют из простых измерительных элементов в «нервы равновесия» и «мозжечок» роботов. Соответствующие предприятия создали комплексные технологические и продуктовые экосистемы, охватывающие сенсорные чипы, модули и системные сборки, которые служат «физической основой ИИ» для роботов и интеллектуальных устройств.
ЧИТАТЬ ДАЛЕЕ
MEMS inclinometers must undergo full-temperature testing, as temperature variation—not nonlinearity—constitutes their largest error source. The elastic modulus of sensitive materials, reference voltage, and amplifier gain all drift with temperature. Full-temperature testing allows these effects to be assessed and compensated, guaranteeing measurement accuracy over the full operating temperature range. Taking the high-precision inclinometer T7000-F manufactured by Micro-Magic Inc as an example, during the full-temperature cycling test, the T7000-F is fixed at a non-zero angle (e.g., +10°) with its mechanical angle kept unchanged throughout the entire process. Starting from room temperature (25°C, ambient temperature), the temperature is decreased to -40°C and held for a sufficient duration. Then, at a set temperature change rate, the temperature is increased to +85°C and held again. Finally, optionally, the temperature may be returned to room temperature. Throughout the entire cycling process, the angular output θ(T) is continuously monitored and recorded at several temperature points: 25°C (ambient temperature), -40°C, 25°C, 85°C, and 25°C (return check). Based on these measurements, the zero temperature drift and sensitivity temperature drift are calculated. Zero temperature drift: ( Take the maximum value as the specification value)。 Sensitivity temperature drift: The acceptance criteria for T7000-F are: zero temperature drift ≤ 0.0005°/℃, and sensitivity temperature drift ≤ 50 ppm/℃. These specifications are derived from actual testing of each product, rather than theoretical calculations. Each sensor is equipped with a temperature compensation table ranging from -40℃ to 85℃ (at 5℃ intervals), which enables precise compensation through real-time interpolation during operation, ensuring measurement accuracy across the full temperature range.
ЧИТАТЬ ДАЛЕЕ
В современную эпоху, когда совместная работа автономных систем становится все более распространенной, обеспечение стабильной и единой глобальной навигационной системы для распределенных роботизированных кластеров всегда оставалось ключевой технической задачей. Недавно высокоточный шестиосевой электронный компас серии C9000 с полным определением положения, разработанный компанией Micro-Magic Inc., был успешно интегрирован в систему управления кластером нового поколения ведущего системного интегратора дронов. Эта интеграция обеспечивает высоконадежный ориентир для совместной навигации нескольких транспортных средств, значительно повышая общую точность навигации и координационные возможности системы в сложных условиях.В проекте «Группа интеллектуальных инспекционных дронов» для проведения совместных инспекций на ветроэлектростанции требуется несколько дронов. Задача состоит в том, чтобы каждый дрон поддерживал согласованную систему координат курса и точно синхронизировал и позиционировал сложные конструкции, такие как лопасти и башни ветротурбин. Традиционные одноточечные магнитные компасы подвержены электромагнитным помехам от стальных конструкций ветротурбин, что приводит к отклонению курса и, следовательно, влияет на планирование траектории движения группы дронов и объединение данных. Благодаря наличию полнофункционального электронного компаса серии C9000 каждый дрон может в режиме реального времени выдавать высокоточные данные о трех осях ориентации: курсе, тангаже и крене, а также эффективно подавлять помехи от сильного магнитного поля на площадке с помощью встроенных алгоритмов компенсации жесткого и мягкого магнитного поля, а также наклона.Система C9000 с точностью определения курса 0,2° и точностью наклона 0,02° обеспечивает стабильное позиционирование даже при выполнении сложных маневров дрона. Запатентованный алгоритм полного объединения данных о положении и расширенная технология фильтрации Калмана гарантируют высокую частоту обновления данных и работу в реальном времени во время динамичного полета. Кроме того, устройство имеет степень защиты IP67 и работает в диапазоне температур от -40 ℃ до +85 ℃, что делает его подходящим для суровых условий окружающей среды и высокогорья, обеспечивая надежную работу системы в различных погодных условиях.Технический руководитель проекта заявил: «Серия C9000 не только предоставляет нам точные ориентиры направления, но и благодаря поддержке нескольких интерфейсов и гибким режимам калибровки значительно упрощает интеграцию системы и процесс отладки на месте. Мы значительно улучшили адаптивность кластерной системы к условиям различных ветропарков, используя функцию автоматической всенаправленной калибровки, позволяющую быстро калибровать каждый дрон на месте перед развертыванием».В условиях непрерывного расширения областей применения, таких как автономное вождение, формирование групп беспилотных летательных аппаратов и совместная работа роботов, высокоточные и устойчивые к помехам датчики ориентации и курса становятся одним из ключевых компонентов для достижения истинного «кластерного интеллекта». Электронный компас C9000 обеспечивает единый, стабильный и надежный глобальный ориентир курса, закладывая техническую основу для скоординированной работы многоагентных систем в сложных реальных условиях. Ожидается, что он будет играть более важную роль в беспилотных системах, промышленной инспекции, картографировании местности и даже в аварийно-спасательных работах.C9000-AC9000-BC9000-C
ЧИТАТЬ ДАЛЕЕ
Высокоточные станки являются «промышленными матерями» современного производства, поскольку точность их обработки напрямую определяет качество и производительность компонентов. Фундаментальным условием обеспечения этой точности является ровность станка. Будь то крупные портальные фрезерные станки, пятиосевые обрабатывающие центры или высокоточные шлифовальные станки, незначительное проседание фундамента, термическая деформация от изменений температуры окружающей среды и совокупное воздействие рабочих вибраций могут привести к отклонению стола станка от его идеального горизонтального положения. Разработанный компанией Micro-Magic Inc. высокоточный двухкоординатный датчик наклона серии T7000F с полной температурной компенсацией продемонстрировал превосходные возможности применения в области горизонтального управления высокоточными станками благодаря разрешению 0,0005° и максимальной точности в полном температурном диапазоне 0,001°.В промышленном применении систем горизонтального управления прецизионными станками значение датчика T7000F проявляется в двух ключевых аспектах: монтаж и ввод оборудования в эксплуатацию, а также мониторинг состояния работы. На этапе монтажа станка датчик T7000F устанавливается на ключевых измерительных точках станины. Множество датчиков объединены в сеть через RS485 или CAN-шину для получения абсолютных значений наклона в реальном времени для каждой измерительной точки, что значительно повышает эффективность и точность монтажа и отладки. Для крупных портальных станков функция одновременного измерения по двум осям позволяет одновременно контролировать изменения углов как по крену, так и по тангажу, обеспечивая поддержание горизонтального положения направляющей по всей длине. На этапе эксплуатации оборудования датчики интегрированы в систему управления станком на длительное время, что позволяет отслеживать изменения горизонтального состояния в реальном времени. Когда значение наклона превышает установленный порог, система автоматически подает сигнал тревоги или взаимодействует с устройством автоматического выравнивания для обеспечения замкнутого контура управления, эффективно предотвращая сбои в качестве обработки партий продукции, вызванные изменением положения станка. Превосходные антивибрационные и ударопрочностные характеристики датчика T7000F имеют решающее значение в станкостроении. Станки генерируют непрерывную вибрацию во время высокоскоростной резки, особенно в прерывистых процессах резки, таких как фрезерование и шлифование, со сложным спектром вибрации и высокими пиками ускорения. Датчик T7000F обладает ударопрочностью более 20000g и вибростойкостью 10grms, и может быть надежно установлен на станине или рабочем столе станка для длительной и надежной работы. Уровень защиты IP67 в сочетании с корпусом из алюминиевого сплава с оксидным покрытием обеспечивает достаточную защиту от воздействия смазочно-охлаждающей жидкости, масляного тумана и металлической пыли. Что касается интерфейса связи, датчик поддерживает несколько вариантов шин, таких как RS232, RS485, CAN и др., что упрощает интеграцию с различными системами ЧПУ или ПЛК и подключение к промышленным сетям полевых шин без дополнительного преобразования протоколов. По мере ускорения развития обрабатывающей промышленности в направлении высокотехнологичных применений, требования к точности основных параметров прецизионных станков продолжают расти. Благодаря высокой точности в полном диапазоне температур, высокой помехоустойчивости и гибким возможностям интеграции, T7000F представляет собой профессиональное и надежное техническое решение для контроля уровня в прецизионных станках.
ЧИТАТЬ ДАЛЕЕ
С непрерывным повышением уровня автоматизации сельскохозяйственной техники возрастают и требования к определению положения оборудования, контролю безопасности и точности работы. Компания Micro-Magic Inc. выпустила высокоточный двухосевой датчик наклона серии T700, разработанный специально для сценариев промышленного управления, обеспечивающий высоконадежное и экономичное решение для определения положения в области автоматизации сельскохозяйственной техники. В основе технической базы серии T700 лежат высокоточные цифровые датчики ADI в сочетании с разработанным компанией Micro-Magic алгоритмом фильтрации n-го порядка и 16-битным АЦП, что обеспечивает точное измерение углов наклона по осям X и Y в реальном времени. Основные технические показатели впечатляют: точность в полном диапазоне до 0,01°, разрешение до 0,002°, температурный дрейф нулевого смещения не превышает 0,008°/℃, температурный коэффициент чувствительности контролируется в пределах 100 ppm/℃, поддерживаются различные диапазоны измерения, такие как ± 10°, ± 30°, ± 60°, ± 90° и т. д., что позволяет удовлетворить потребности различных сценариев применения. Особо следует отметить, что серия T700 оснащена встроенным датчиком температуры, который отслеживает изменения температуры в рабочей среде в режиме реального времени и динамически компенсирует выходные сигналы датчика с помощью алгоритмов, обеспечивая высокую повторяемость и стабильность данных измерений в широком диапазоне температур от -40℃ до +85℃. Эта функция имеет чрезвычайно высокую практическую ценность для сельскохозяйственных работ с большими перепадами температур между днем и ночью и выраженными сезонными изменениями, гарантируя, что оборудование может предоставлять надежные данные об угле наклона в любых климатических условиях. Продукция серии T700 может выдавать различные цифровые сигналы, такие как RS232, RS485, RS422, Modbus и CAN, а также аналоговые сигналы, такие как ток и напряжение. Они доступны в различных вариантах исполнения, включая комплектные устройства в корпусе и печатные платы без корпуса. Кроме того, для удовлетворения особых требований могут быть предложены тонкие устройства, подходящие для ограниченного пространства. Это упрощает системную интеграцию и установку для заказчиков.С непрерывным повышением уровня автоматизации сельскохозяйственной техники возрастают и требования к определению положения оборудования, контролю безопасности и точности работы. Компания Micro-Magic Inc. выпустила высокоточный двухосевой датчик наклона серии T700, разработанный специально для сценариев промышленного управления, обеспечивающий высоконадежное и экономичное решение для определения положения в области автоматизации сельскохозяйственной техники. В основе технической базы серии T700 лежат высокоточные цифровые датчики ADI в сочетании с разработанным компанией Micro-Magic алгоритмом фильтрации n-го порядка и 16-битным АЦП, что обеспечивает точное измерение углов наклона по осям X и Y в реальном времени. Основные технические показатели впечатляют: точность в полном диапазоне до 0,01°, разрешение до 0,002°, температурный дрейф нулевого смещения не превышает 0,008°/℃, температурный коэффициент чувствительности контролируется в пределах 100 ppm/℃, поддерживаются различные диапазоны измерения, такие как ± 10°, ± 30°, ± 60°, ± 90° и т. д., что позволяет удовлетворить потребности различных сценариев применения. Особо следует отметить, что серия T700 оснащена встроенным датчиком температуры, который отслеживает изменения температуры в рабочей среде в режиме реального времени и динамически компенсирует выходные сигналы датчика с помощью алгоритмов, обеспечивая высокую повторяемость и стабильность данных измерений в широком диапазоне температур от -40℃ до +85℃. Эта функция имеет чрезвычайно высокую практическую ценность для сельскохозяйственных работ с большими перепадами температур между днем и ночью и выраженными сезонными изменениями, гарантируя, что оборудование может предоставлять надежные данные об угле наклона в любых климатических условиях. Продукция серии T700 может выдавать различные цифровые сигналы, такие как RS232, RS485, RS422, Modbus и CAN, а также аналоговые сигналы, такие как ток и напряжение. Они доступны в различных вариантах исполнения, включая комплектные устройства в корпусе и печатные платы без корпуса. Кроме того, для удовлетворения особых требований могут быть предложены тонкие устройства, подходящие для ограниченного пространства. Это упрощает системную интеграцию и установку для заказчиков.Серия T700 обеспечивает техническую поддержку в следующих типичных сценариях благодаря восприятию и выводу данных о положении устройства в режиме реального времени.² Система мониторинга предотвращения опрокидывания самосвала: T700 может в режиме реального времени отслеживать угол наклона по осям X и Y во время подъема тележки. Когда угол наклона превышает установленный порог, система может подавать звуковой и визуальный сигнал тревоги или автоматически прерывать подъем, эффективно предотвращая опрокидывания, вызванные смещением груза или неровной поверхностью.² Система управления положением экскаватора: T700 может одновременно отслеживать горизонтальное положение фюзеляжа и угол наклона подвижных частей стрелы, предоставляя данные обратной связи в реальном времени для электронной системы управления.² Адаптивное управление скоростью в зависимости от уклона: T700 может в режиме реального времени выдавать угол наклона транспортного средства относительно горизонтальной плоскости и, с помощью системы управления транспортным средством, осуществлять адаптивную регулировку скорости в зависимости от уклона. В условиях стремительного перехода от точного восприятия к интеллектуальному принятию решений, датчик наклона серии T700 от Micro-Magic, отличающийся высокой надежностью и гибкой конструкцией, оснастил сельскохозяйственную технику и оборудование «нейронными окончаниями», способными распознавать рельеф местности. Это не только технологическое усовершенствование, но и уверенный шаг на пути к цифровизации и интеллектуализации сельскохозяйственной производительности.
ЧИТАТЬ ДАЛЕЕ
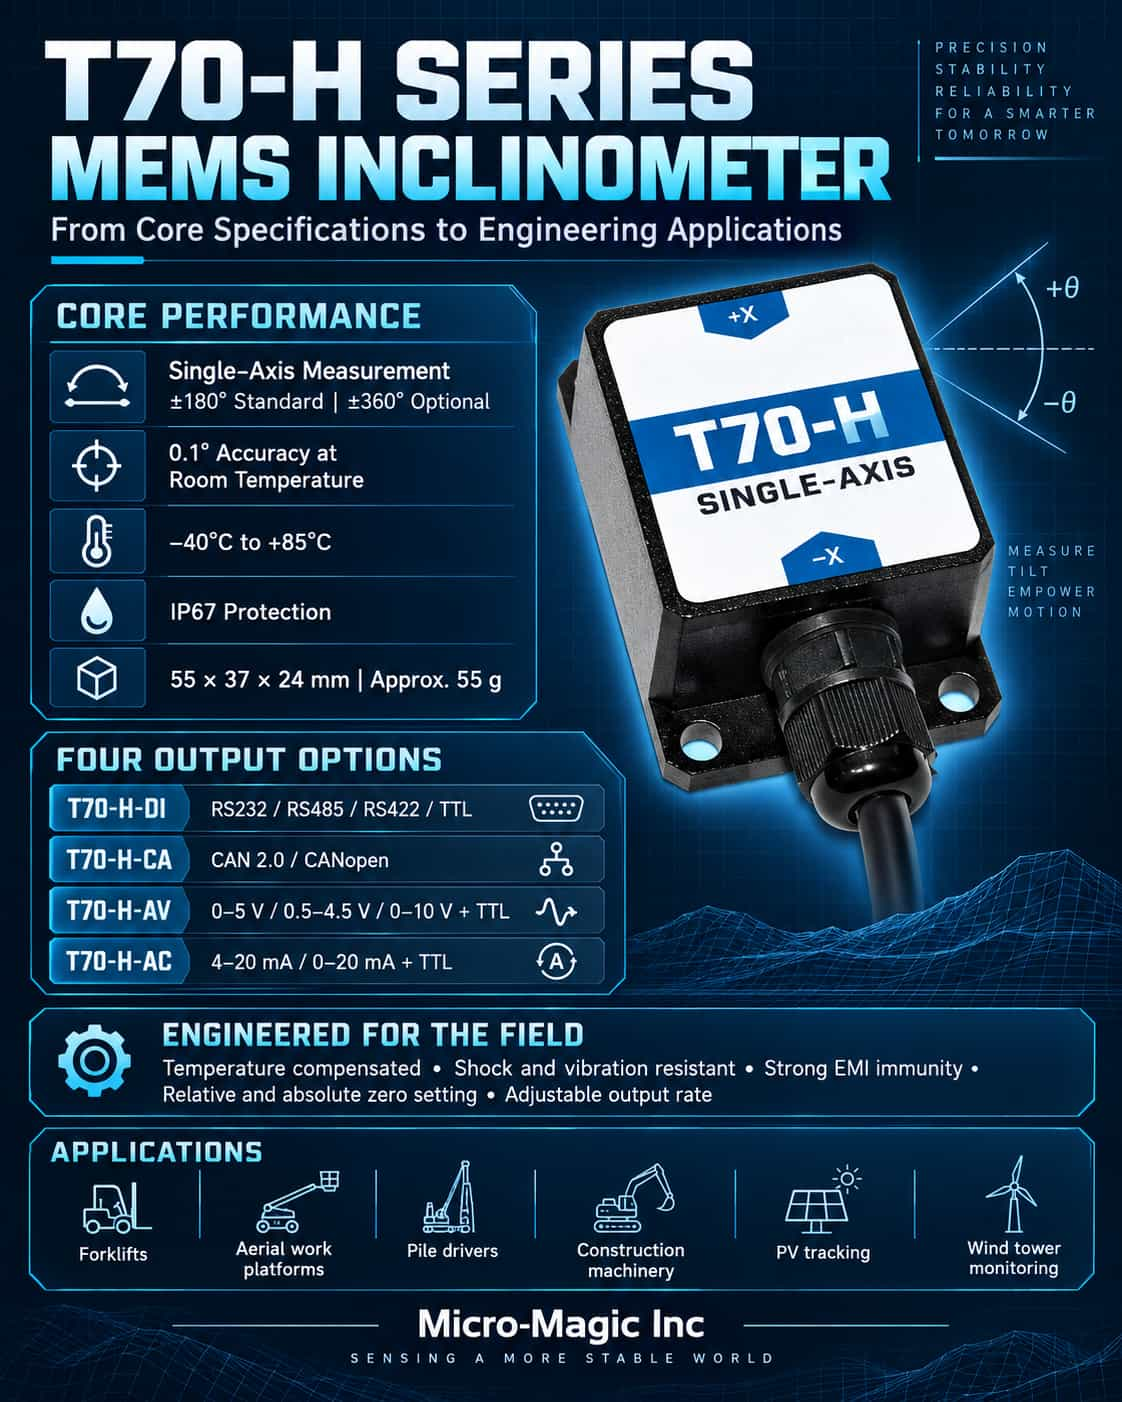
В условиях ускоренной модернизации сельского хозяйства интеллектуальная сельскохозяйственная техника стала важнейшим элементом повышения эффективности и обеспечения безопасности эксплуатации. В последнее время... Высокоточный двухкоординатный датчик наклона серии Т70 Разработанный компанией Micro-Magic Inc. датчик успешно применяется клиентами для мониторинга в реальном времени и интеллектуального управления положением сельскохозяйственной техники, обеспечивая точную обратную связь о положении для таких задач, как посев, внесение удобрений и уборка урожая. Применение этого датчика значительно повысило стабильность и точность операций, способствуя более научному и точному управлению сельским хозяйством. В то же время он обеспечивает надежную информационную поддержку для модернизации автоматизации сельскохозяйственной техники, способствуя дальнейшему развитию сельскохозяйственного производства в направлении интеллектуальности и эффективности. Датчик наклона серии T70 В датчике используется технология MEMS, обеспечивающая измерение наклона по двум осям с точностью до 0,2°. Он поддерживает широкий спектр вариантов измерения, включая ±90° (двухосевой) и ±180° (одноосевой). Широкий диапазон рабочих температур (-30°C до +70°C) и степень защиты IP67 обеспечивают стабильную работу даже в сложных полевых условиях. Датчик поддерживает несколько режимов вывода, таких как RS232, RS485, RS422 и TTL, и включает протокол Modbus RTU, что упрощает интеграцию в различные системы управления сельскохозяйственной техникой.В проекте заказчика по созданию интеллектуального трактора датчик наклона T70 интегрирован в систему подвески трактора последнего поколения для мониторинга горизонтальных и вертикальных углов наклона сельскохозяйственной техники в режиме реального времени. Во время реальной работы, особенно на наклонных полях и неровных участках, сельскохозяйственная техника подвержена снижению эффективности работы или даже авариям из-за дисбаланса в положении. Установив датчик T70 в ключевых точках рамы подвески, система может в режиме реального времени получать данные о наклоне техники и автоматически регулировать гидравлическую подвеску через контроллер для достижения динамического выравнивания. Это не только повышает стабильность и качество таких операций, как посев, внесение удобрений и уборка урожая, но и значительно снижает сложность работы и утомляемость оператора. Технический руководитель предприятия заявил: «Высокая точность и высокая помехоустойчивость датчиков серии Т70 делают их идеально подходящими для сельскохозяйственных условий со значительной вибрацией и резкими изменениями температуры и влажности. Функция синхронного вывода по двум осям позволяет одновременно отслеживать изменения положения как в прямом, так и в обратном направлении, а также влево и вправо, обеспечивая истинное трехмерное управление положением». Кроме того, датчик поддерживает функцию установки «относительной нулевой точки», что облегчает быструю калибровку перед началом работы; частота автоматического вывода может достигать 50 Гц, что соответствует требованиям к скорости отклика в реальном времени для высокоскоростных операций. Все эти функции в совокупности обеспечивают высоконадежную и легко интегрируемую интеллектуальную систему управления положением для сельскохозяйственной техники. Компания Micro-Magic, ведущий разработчик и производитель инерциальных датчиков в Китае, стремится предоставлять высокопроизводительные и надежные сенсорные решения для различного промышленного и сельскохозяйственного оборудования. Успешное применение датчиков наклона серии T70 еще раз демонстрирует твердую приверженность компании постоянному совершенствованию интеллектуального оборудования с помощью передовых инерциальных технологий.
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :