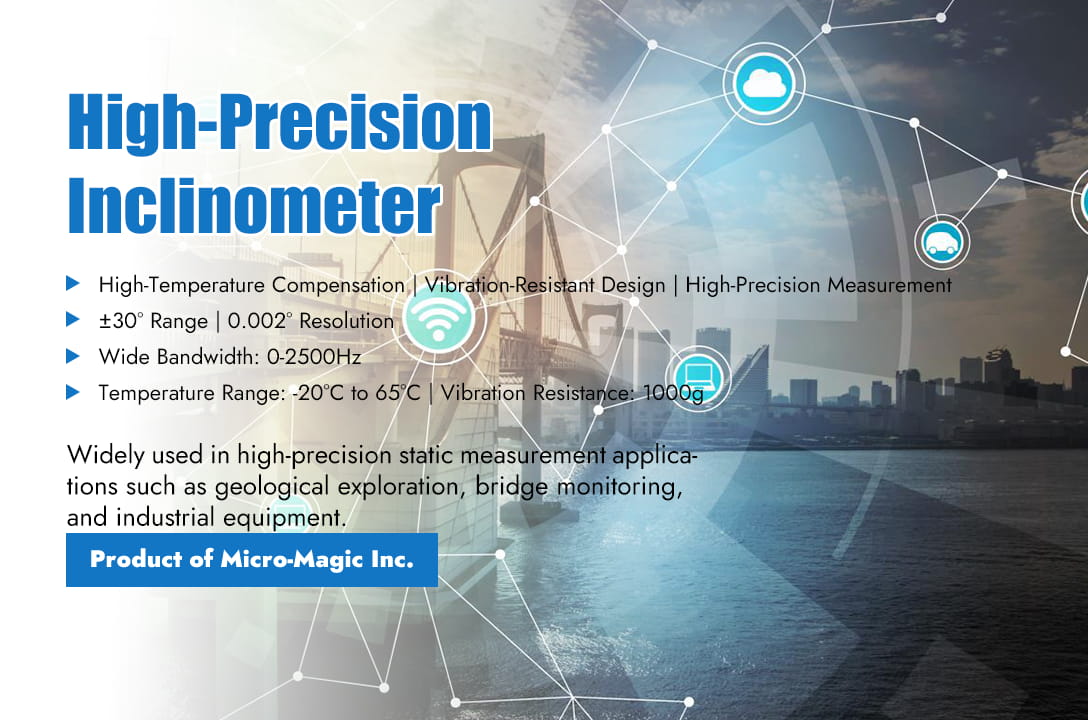
При проектировании высокоточных систем измерения наклона контроль ошибок является ключевым фактором, определяющим производительность системы. В данной статье, объединяя результаты существующих исследований и инженерную практику, рассматриваются методы реализации, источники ошибок, методы анализа и решения с четырех точек зрения, что служит ориентиром для проектирования и оптимизации высокоточных систем измерения наклона.отражает угол между горизонтальной плоскостью и осью Y.2. Анализ основных источников ошибок1) Ошибка, вызванная воздействием окружающей среды⚪Механическая вибрация: При установке датчиков в вибрирующей среде вибрация может вызывать колебания выходного сигнала, например, на платформах транспортных средств или в промышленном оборудовании, где вибрация может привести к отклонению измерения на ±0,5°.⚪ Температурный дрейф: Изменения температуры вызывают дрейф нуля датчика, особенно когда рабочая температура выходит за пределы диапазона калибровки (например, от -20℃ до 65℃), погрешность может достигать 0,002°/℃.⚪ Электромагнитные помехи: Колебания напряжения или внешние электромагнитные поля могут создавать помехи в цепи передачи сигнала датчика, влияя на точность аналого-цифрового преобразования.2) Самоошибка датчика⚪ Нелинейная ошибка: выходной сигнал MEMS-датчиков наклона имеет нелинейную зависимость от угла наклона, иногда нелинейные ошибки могут достигать отклонения в 0,1° в диапазоне ± 30°.⚪ Ограничения по шуму и разрешению: Неправильная обработка аналоговых сигналов может привести к снижению эффективного разрешения, например, недостаточное количество бит АЦП может препятствовать обнаружению слабых сигналов на уровне 0,175 мВ.⚪ Ошибка установки: Неровное или неплотно закрепленное основание приводит к тому, что опорная плоскость датчика оказывается непараллельна измеряемой поверхности, что вызывает систематическое отклонение.3) Динамические помехиЕсли на устройство воздействует внешнее ускорение (например, вибрация или движение), выходные данные акселерометра будут содержать динамические компоненты ускорения, что приведет к ошибкам в расчете угла наклона. В этом случае необходимо объединить данные с гироскопа или магнитометра (например, с помощью фильтра Калмана).3. Решения проблем и ключевые технологии1) технология подавления экологических помеха) Конструкция для снижения вибрации: используйте резиновые прокладки для изоляции источника вибрации или выберите датчики с функцией динамической фильтрации.б) Температурная компенсация:⚪На аппаратном уровне: Выберите микросхемы MEMS со встроенными датчиками температуры для коррекции дрейфа путем сбора данных о температуре в реальном времени.⚪ На программном уровне: Разработать уравнение для аппроксимации кривой температурной погрешности, например, используя алгоритм полиномиальной компенсации, чтобы снизить точность температурного дрейфа до 0,002 °C при температуре от -20 до 65 °C.с) Изоляция питания и сигнала: для питания датчика используются высокостабильные источники опорного напряжения (например, LM236), а для уменьшения влияния пульсаций напряжения предусмотрены развязывающие цепи.2) технология оптимизации сигнала датчика а) Высокоточная конструкция сигнальной цепи: ⚪ Для улучшения коэффициента подавления синфазного сигнала и отношения сигнал/шум используйте малошумящие операционные усилители (например, ICL7653) и дифференциальные преобразовательные схемы (например, AD8138AR).⚪ Использование 24-битного АЦП типа ∑-Δ (например, встроенного АЦП в C8051F350) в сочетании с фильтром SINC3 позволяет снизить уровень шума и достичь эффективного разрешения в 20 бит.б) Нелинейная коррекция: путем разделения диапазона измерений и аппроксимации его сегментированными синусоидальными кривыми нелинейная ошибка уменьшается с 0,11° до 0,0044°.3) Установите систему коррекции ошибок.а) Метод сопоставления данных с помощью двух датчиков: путем совместной работы первого датчика наклона (калибровочный эталон) и второго датчика (подлежащего калибровке) на монтажной платформе устанавливается линейная зависимость между углом поворота и углом измерения для коррекции механических отклонений при монтаже.б) Горизонтальная калибровка: Используйте высокоточный уровень для калибровки поверхности установки, убедившись, что опорная плоскость датчика параллельна измеряемой поверхности, и закрепите основание винтами с регулируемым крутящим моментом.4) Алгоритм динамической компенсации ошибока) Интеграция данных с нескольких датчиков: объединение трехосевых акселерометров и гироскопов, прогнозирование динамических углов наклона с помощью алгоритмов фильтрации Калмана или LSTM, а также увеличение частоты обновления до более чем 100 Гц.б) Оптимизация модели контактной сети: на основе динамической деформации провода используется уравнение контактной сети для корректировки порога безопасности в режиме реального времени в сочетании с параметрами окружающей среды (скорость ветра, температура), что позволяет снизить вероятность ошибок до менее 0,3%.4. Типичные примеры применения и проверки1) Статическая высокоточная измерительная системаСистема измерения наклона на основе SOC (серия T7000-H) обеспечивает максимальную абсолютную погрешность 0,005° и относительную погрешность .
ЧИТАТЬ ДАЛЕЕ
Датчики угла наклона играют решающую роль в мониторинге мостов, в основном используются для измерения изменений угла наклона мостовых конструкций или их ключевых компонентов относительно направления силы тяжести. Эти незначительные изменения часто являются важными индикаторами состояния, реакции на нагрузку, осадки фундамента или потенциальных заболеваний мостовых конструкций.1. Основные сценарии применения→Мониторинг наклона опор/башен мостаНеобходимо контролировать наличие медленной и неравномерной осадки фундамента опоры моста, которая может привести к наклону опоры. Использование датчиков наклона для непрерывной регистрации изменений угла в течение длительного времени позволяет получать данные о тенденциях. Мониторинг изменений вертикальности или заданных углов в режиме реального времени во время строительства опор/башен моста обеспечивает точность строительства.→ Мониторинг смещения и вращения подшипниковКонтролируйте угол поворота мостового подшипника под фактической нагрузкой. Аномальные изменения угла поворота могут указывать на старение, поломку или ненормальные ограничения подшипника. Измеряя относительный угол наклона между верхней и нижней пластинами подшипника в сочетании с конструктивными параметрами подшипника, можно косвенно рассчитать перемещение скольжения подшипника.→ Мониторинг выравнивания и деформации главной балкиХотя для прямого измерения прогиба обычно используются датчики перемещения или нивелиры, установка инклинометров в определенных местах (например, в середине пролета, на вершинах опор) позволяет отслеживать изменения угла поворота в поперечных сечениях балок. Интегрируя эти угловые измерения с геометрическими параметрами балки (такими как длина), можно рассчитать относительную тенденцию прогиба в этих точках относительно опорных точек. Этот подход особенно ценен для долговременного мониторинга состояния конструкций и для мостов с большими пролетами.→ Мониторинг деформации кабельных вышек/дуговых ребер:Этот процесс позволяет с помощью инклинометров отслеживать угловые изменения в опорах вантовых мостов или ребрах арочных мостов под нагрузкой, оценивая их общую структурную устойчивость и деформационное состояние.2. Преимущества MEMS-датчиков наклона в системах мониторинга мостов.MEMS-датчики наклона имеют небольшие размеры, малый вес, легко устанавливаются на конструктивных поверхностях или встраиваются в определенные части, оказывая минимальное воздействие на саму конструкцию; MEMS-датчики наклона имеют низкую стоимость и более низкую удельную цену по сравнению с традиционными высокоточными наклонометрами или волоконно-оптическими датчиками, что делает экономически целесообразным развертывание сенсорных сетей в больших масштабах и с высокой плотностью, тем самым обеспечивая получение более полной информации о состоянии конструкции; MEMS-датчики наклона имеют низкое энергопотребление и особенно подходят для беспроводных сенсорных сетей, питающихся от батарей или собирающих энергию, что позволяет осуществлять долгосрочный беспилотный мониторинг. MEMS-датчики наклона легко интегрируются и оцифровываются, обычно выдавая цифровые сигналы напрямую (например, I2C, SPI, RS485), что делает их удобными для интеграции с устройствами сбора данных и беспроводными модулями передачи для создания автоматизированных систем мониторинга; MEMS-датчики наклона легко устанавливаются, и процесс установки относительно прост, обычно требуется только фиксированное основание или магнитное притяжение. MEMS-датчики наклона обладают высокими динамическими характеристиками, а некоторые высокопроизводительные MEMS-датчики имеют достаточную полосу пропускания для мониторинга динамического отклика конструкций (например, изменения наклона, вызванные вибрацией).Ключевые аспекты примененияДля мониторинга мостов обычно требуется высокая точность (лучше 0,01° или даже 0,001°) и стабильность. Несмотря на постоянное развитие технологии MEMS, её долговременный дрейф и температурная чувствительность остаются проблемами, особенно при работе с высокоточными приложениями. Необходимо тщательно выбирать модели датчиков, отвечающие требованиям точности, и учитывать температурную компенсацию и стратегии регулярной калибровки.Деформация мостовых конструкций обычно не сильно меняется по углу (часто в диапазоне от нескольких десятых до нескольких градусов), но датчики должны обладать высоким разрешением и высокой линейностью в небольшом диапазоне. В то же время необходимо учитывать и большие углы, которые могут возникать при экстремальных явлениях (таких как сильные землетрясения).Датчики должны выдерживать резкие перепады температуры, влажность, вибрацию и возможные электромагнитные помехи в условиях моста. Необходимо выбрать упаковку промышленного класса или усиленную упаковку.Измерение угла наклона относится к углу между корпусом датчика и направлением силы тяжести. Поэтому плоскостность, стабильность и жесткое соединение поверхности установки датчика с измеряемой конструкцией имеют решающее значение. Любая незначительная деформация или ослабление крепления на поверхности установки напрямую повлияют на результаты измерения.Вариант использованияКомпания Micro-Magic Inc. разработала серию MEMS-датчиков наклона для удовлетворения потребностей различных сценариев применения. В серию входят серии 70, T700 и T7000. Все серии продукции основаны на промышленных стандартах проектирования и охватывают как одноосевые, так и двухосевые датчики наклона. Выходной сигнал включает цифровые и аналоговые (ток, напряжение) выходы. Точность измерения находится в диапазоне от средней до высокой. Все продукты поддерживают или могут быть адаптированы для работы с протоколами связи RS232/RS485/RS422/TTL/CAN/MODBUS.Компания Micro-Magic Inc. также выпустила серию одноплатных датчиков наклона, которые удобны для интеграции клиентами в собственные системы.Для особых случаев, связанных с мостами и плотинами, компания Micro-Magic Inc. также выпустила серию беспроводных датчиков наклона. Работающие от литиевых батарей и основанные на технологии IoT Bluetooth и беспроводной передаче данных Zigbee (опционально), они позволяют избежать ограничений в применении, вызванных проводным подключением. Заключение:MEMS-датчики наклона, благодаря своим уникальным преимуществам, обеспечивают экономичный, эффективный и простой в развертывании метод локального углового мониторинга для контроля состояния конструкций мостов. Они играют решающую роль в мониторинге таких параметров, как наклон опор, вращение опор и тенденции деформации главных балок, особенно подходят для крупномасштабного развертывания и долгосрочного автоматизированного мониторинга. С развитием технологий и улучшением возможностей обработки данных их применение в мониторинге мостов станет более глубоким и интеллектуальным.Т700-АТ700-БТ7000-Дж
ЧИТАТЬ ДАЛЕЕ
In the field of magnetic sensing technology, three-axis Hall sensors are sparking a precision revolution. This type of sensor achieves true three-dimensional spatial magnetic vector measurement by simultaneously detecting the magnetic field strength in the X, Y, and Z axes, completely breaking through the limitation of traditional single axis Hall sensors that can only detect vertical magnetic fields. The core technology lies in depositing special magnetic flux concentration materials (IMC®) onto the surface of CMOS chips. Enable sensors to capture magnetic field components parallel to the chip surface, combined with high-precision signal chain processing, to achieve 360° full angle position detection. This non-contact measurement method avoids mechanical wear and significantly improves long-term stability and reliability in harsh environments, bringing unprecedented precision control capabilities to modern industry and consumer electronics. Core Technological Advantages: High Precision, Strong Robustness, and Flexibility ■ High Precision and Resolution: The resolution reaches 14 bits (digital signal), equivalent to a resolution of 0.022 °, which is much higher than traditional optical encoders. The typical linearity error is ±1°, and the accuracy is maintained at 10 bits (0.35 °) after temperature drift compensation. The G830 angle sensor even achieves 16 bit ADC accuracy, with an angle error of only 0.02 ° and a temperature drift of 0.002 °/C, reaching the international leading level. ■ Exceptional Environmental Robustness: With strong temperature adaptability, resistance to mechanical tolerances and stray magnetic fields, the working temperature range can reach -40 ° C to+160 ° C, and is insensitive to magnet eccentricity and air gap changes (± 50% tolerance). The third-generation technology can resist stray field interference of 4 kA/m (such as electric vehicle motor magnetic field) and eliminate external interference through differential algorithms. ■ System Integration and Cost Optimization: No PCB packaging, supports direct soldering solutions such as DMP-4 (dual-mode packaging) and SMP-3 (single-mode packaging), eliminates the need for PCB boards, improves EMC/ESD reliability, and reduces system costs. Flexible magnetic circuit design, compatible with various types of magnets with radial/axial magnetization (ferrite, neodymium iron boron, etc.), smaller size and no need for complex calibration. Application Reach: From Automotive Core to Industrial Frontiers In the field of automotive electronics, three-axis Hall sensors have penetrated into key nodes of power transmission: ■ Chassis and safety system: steering wheel torque/steering angle detection (EPS), electronic brake pedal position sensing, accuracy directly affects the stability control efficiency of the vehicle body. ■ Powertrain control: Electronic throttle body, EGR valve angle feedback, with an error of ± 1° to ensure precise emission control. ■ New electric architecture: motor rotor position detection (replacing photoelectric encoders), gearbox gear position sensor. The industrial sector is also experiencing a wave of innovation: ■ Robot joint coding: realizes the detection of robotic arm posture, real-time monitoring of collaborative robot joint angles (0.1° repeatability accuracy), and adapts to industrial environments with anti oil pollution characteristics. ■ Motor control: BLDC motor commutation angle detection, replacing optical encoders. ■ Heavy machinery equipment positioning: Crane arm angle sensing, forklift lifting height detection, agricultural machinery steering angle feedback, IP equivalent protection against dust and water vapor erosion. Three Axis Hall Angle Sensor Related Products Micro-Magic Inc has produced a series of angle sensor products based on three-axis Hall technology, ranging from low to high precision, from low to high cost. Each product undergoes calibration, reverse and anti pulse peak voltage protection, and long-term aging stability testing before leaving the factory. Each process is precise and rigorous, ensuring reliability under different working conditions and long-term use cycles. Angle Sensor Performance Indicators Parameter G803 G810 G830 Unit Measuring range 0~360 ° 0~360 ° 0~360 ° Temperature drift 0.02 0.01 0.002 Resolution 0.05 0.01 0.01 ° Accuracy 1 0.5 0.05 ° Impact resistance 20000g,0.5ms,3 times/axis Anti-vibration 10grms,2~2000Hz Noise 5mV Average working time ≥55000h Output Digital TTL, RS232, RS485, RS422, CAN optional Voltage 0~5V, 0.5-4.5V, 0~10V optional Current 0-20mA, 4-20mA optional Working temperature range -40~85℃ Conclusion The three-axis Hall angle sensor, with its non-contact, high-precision, and multi-dimensional technological advantages, is quietly reshaping the underlying architecture of multiple industries. With the breakthrough of technological bottlenecks, especially the improvement of anti-interference ability and the integration of edge intelligence, this technology will develop towards miniaturization and intelligence, providing a more reliable "spatial perception eye" for the era of Internet of Things.
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :