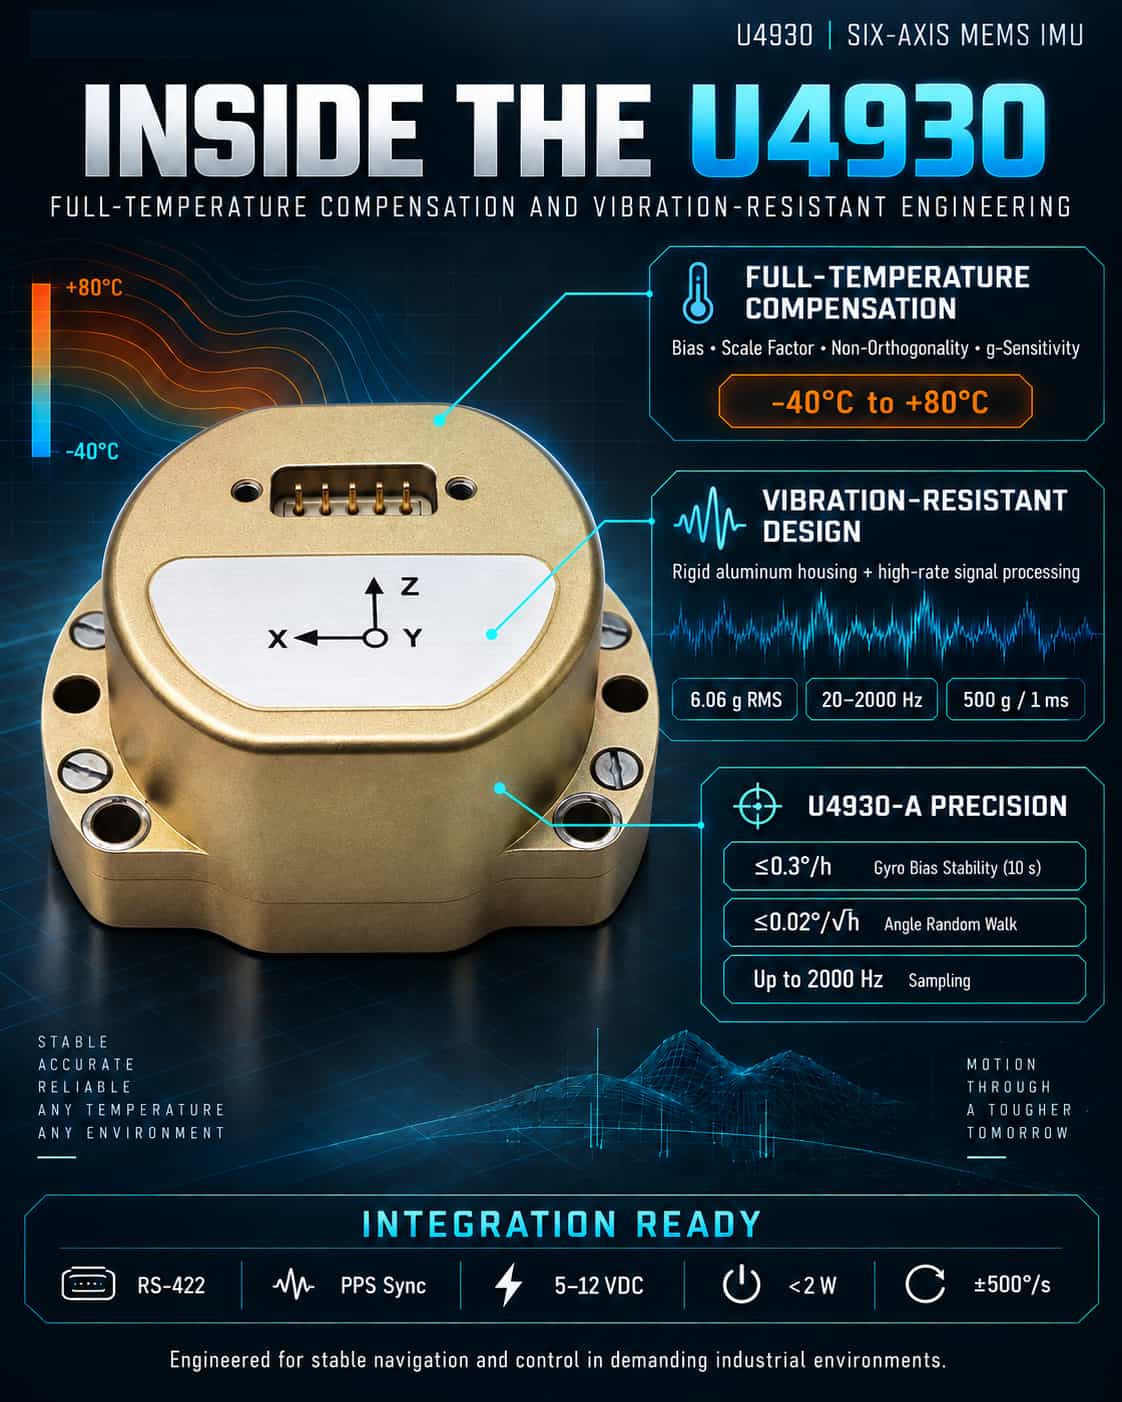
Поскольку промышленные дроны, системы автономного вождения и высокоточные навигационные системы все чаще требуют компактных размеров, высокой производительности и низкой стоимости, инерциальные измерительные блоки MEMS (IMU) неуклонно развиваются в направлении тактического — и даже навигационного — уровня. Серия шестиосевых MEMS IMU U4930 от Micro-Magic предлагает высококонкурентное решение, отличающееся надежной технологией полной температурной компенсации, превосходной виброустойчивостью и совместимостью с ведущими международными продуктами (такими как HG4930). Основные технологии: Полная температурная компенсация и калибровка системы. Одним из наиболее критических источников ошибок в инерциальных устройствах MEMS является дрейф смещения и масштабного коэффициента, вызванный колебаниями температуры. Без эффективной компенсации даже незначительные изменения температуры могут привести к огромным ошибкам в навигационных расчетах — классический случай, когда «промах равносилен потере мили».Главная особенность U4930 — это сложный алгоритм компенсации, охватывающий весь диапазон рабочих температур (от -40°C до +80°C). Система выполняет комплексную температурную компенсацию смещения, масштабного коэффициента, ошибок неортогональности и зависящих от ускорения составляющих как гироскопа, так и акселерометра. Это выходит за рамки простой линейной коррекции; система основана на сложной модели ошибок, разработанной в ходе обширных испытаний в климатических камерах. В результате модель U4930-A обеспечивает стабильность смещения при любой температуре ≤0,3°/ч (сглаживание за 10 с) и угловое случайное блуждание ≤0,02°/√ч. Эти характеристики позволяют системе поддерживать исключительную точность ориентации в течение коротких периодов времени без внешних средств (таких как GNSS) — возможность, которая имеет решающее значение для навигации в туннелях, подземных условиях или под водой. Механическая прочность: вибро- и ударопрочность Жесткие механические условия, характеризующиеся высокой динамикой или установкой на летательном аппарате/в воздухе, представляют собой еще одну серьезную проблему для MEMS-инерциальных измерительных блоков. Интенсивная вибрация может приводить к появлению ложных угловых скоростей из-за механической связи, вызывая расходимость ошибок расчета ориентации.U4930 решает эту проблему благодаря прочной конструкции. Заключенный в легкий, высокопрочный корпус из алюминиевого сплава, прибор выдерживает случайные вибрации до 6,06g (среднеквадратичное значение) в диапазоне 20–2000 Гц и удары до 500g/1 мс. В сочетании с высокоскоростной дискретизацией (до 2000 Гц) и возможностями синхронной обработки, U4930 использует данные с высокой пропускной способностью для эффективной фильтрации вибрационных шумов во временной области, обеспечивая стабильные и точные данные о движении даже при сильной тряске беспилотных летательных аппаратов или толчках транспортных средств. Стратегическое позиционирование: Беспроблемная замена для HG4930. Самая оригинальная особенность U4930 — это его стратегическое позиционирование на рынке: он полностью совместим с классическим инерциальным измерительным блоком Honeywell HG4930. Эта совместимость выходит за рамки физических размеров и крепления винтами M4 и включает в себя дифференциальный интерфейс RS422 и определения сигналов синхронизации PPS. Пользователи могут выполнить обновление напрямую, не изменяя существующие платы-носители или архитектуры питания (поддерживая входное напряжение 5–12 В и
ЧИТАТЬ ДАЛЕЕ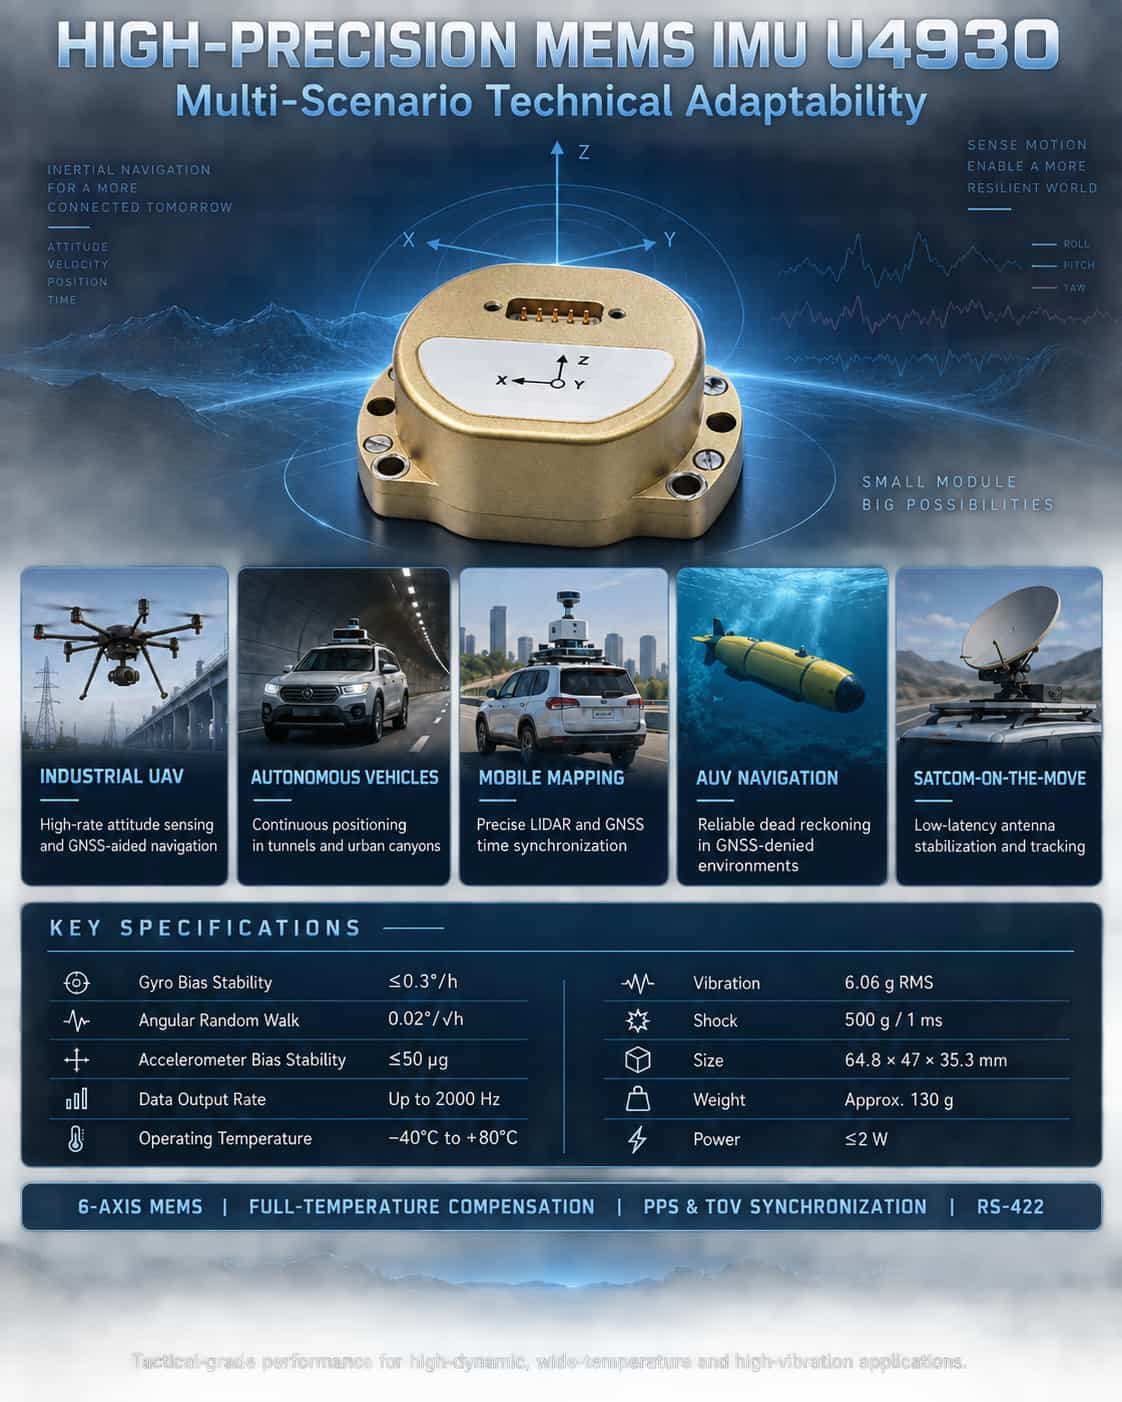
Высокоточные инерциальные измерительные блоки (ИМБ) являются основными датчиками для определения ориентации и автономной навигации на движущихся платформах. В сложных сценариях применения — таких как промышленные дроны, автономное вождение, мобильное картографирование и подводная навигация — системы предъявляют жесткие требования к точности ИТБ, динамическому отклику, устойчивости к воздействию окружающей среды и возможностям синхронизации данных. Шестиосевой инерциальный измерительный модуль MEMS серии U4930 от Micro-Magic Inc. предлагает зрелое и надежное решение для инерциального зондирования в этих областях применения, отличающееся тактическими характеристиками, точной компенсацией температуры, высокой пропускной способностью и компактной, легкой конструкцией. **Основные технические характеристики U4930** U4930 объединяет высокопроизводительный трехосевой MEMS-гироскоп и трехосевой MEMS-акселерометр. Он имеет внутреннюю калибровку и компенсацию во всем диапазоне рабочих температур (-40°C до +80°C) для смещения, масштабного коэффициента, ошибок неортогональности и чувствительных к ускорению составляющих. Гироскоп обеспечивает диапазон измерений от ±400°/с до ±500°/с (в зависимости от модели), со стабильностью смещения (сглаживание за 10 с) лучше 0,3°/ч и угловым случайным отклонением всего 0,02°/√ч. Акселерометр имеет диапазон ±30g, стабильность смещения лучше 50 мкг и случайное отклонение скорости ≤0,03 м/с/√ч. Модуль имеет размеры всего 64,8 × 47 × 35,3 мм и весит приблизительно 130 г, при этом потребляемая мощность в установившемся режиме составляет ≤2 Вт. Он поддерживает скорость передачи данных до 2000 Гц и отличается высокой производительностью, включая устойчивость к вибрации 6,06 г RMS и ударопрочность 500 г/1 мс. Эти характеристики демонстрируют, что U4930 соответствует стандартам тактического класса MEMS IMU, способного поддерживать точность измерений в суровых условиях, таких как высокая динамика, широкий диапазон температур и интенсивная вибрация, тем самым закладывая основу для его применения в различных сценариях. Анализ технической адаптации для типичных сценариев применения (1) Промышленные дроны: высокодинамичная система определения положения и инерциальная навигация Промышленные дроны требуют данных об ориентации в реальном времени с высокой частотой обновления (крен, тангаж и рыскание) для стабильного управления полетом и автономной навигации. Частота вывода данных U4930 2000 Гц обеспечивает точное определение переходных угловых движений фюзеляжа, а его угловое случайное блуждание (до 0,02°/√ч) эффективно подавляет скорость дрейфа интегрирования ориентации. Модуль поддерживает синхронизацию по времени с GNSS-приемниками (через ввод PPS и анализ сообщений GPRMC), что позволяет осуществлять интегрированную навигацию с нестрогой или строгой связью; он поддерживает непрерывность траектории за счет чисто инерциальной инерциальной навигации во время кратковременных перебоев в работе GNSS-сигнала — возможность, критически важная для таких задач, как инспекция линий электропередач и длительная геодезическая съемка. (2) Автономные транспортные средства: непрерывное позиционирование в сложных условиях эксплуатации Для автономных транспортных средств, работающих в условиях, где сигналы GNSS затруднены — например, в городских каньонах, туннелях и подземных паркингах — инерциальный измерительный блок (IMU) становится ключевым компонентом для инерциальной навигации. Стабильность смещения (0,3°/ч) и низкий уровень шума U4930 гарантируют, что дрейф положения остается в допустимых пределах в течение десятков секунд. Механизм компенсации в полном температурном диапазоне гарантирует стабильную работу, несмотря на колебания температуры в моторном отсеке (от -40°C до 80°C), а виброустойчивость 6,06g эффективно снижает помехи измерения, вызванные неровностями дороги и вибрацией двигателя. Многоуровневая линейка высокоточных датчиков (модели A, B и C) позволяет системам с уровнем автономности от L2+ до L4 — и с различными бюджетными ограничениями — получить доступ к инерциальным характеристикам, адаптированным к их конкретным потребностям. (3) Мобильное картографирование и проверка треков: высокоточная пространственно-временная синхронизация опорных точек Системы LiDAR, устанавливаемые на транспортных средствах или в воздухе, требуют от инерциальных измерительных блоков (IMU) высокоточных данных об ориентации и положении для обеспечения точности регистрации 3D-облака точек. Низкое угловое случайное смещение (≤0,02°/√ч) модуля U4930 напрямую приводит к уменьшению дрейфа облака точек, что особенно важно для задач сбора данных на больших расстояниях. Кроме того, его возможности дифференциального синхронного импульсного выхода TOV и ввода PPS обеспечивают строгую синхронизацию между моментами выборки IMU и сигналами GNSS с частотой один импульс в секунду (PPS), обеспечивая точные сигналы запуска для временной метки облака точек. При инспекции железнодорожных путей модуль может быть интегрирован с одометром и GNSS для формирования комбинированной измерительной системы, способной обнаруживать неровности пути с точностью до миллиметра. (4) Автономные подводные аппараты (АППА): Долгосрочная инерциальная навигация в условиях отсутствия GNSS Подводная среда исключает прием сигнала GNSS, вынуждая автономные подводные аппараты полностью полагаться на свои внутренние инерциальные системы для длительной оценки положения. Тактическая стабильность смещения гиромотора U4930 (до 0,3°/ч) и низкое угловое случайное смещение эффективно подавляют накопление ошибок ориентации с течением времени, тем самым увеличивая эффективную продолжительность работы аппарата под водой. Конструкция из алюминиевого сплава, ударопрочность (500 г) и широкий диапазон температур хранения (от -55°C до 85°C) обеспечивают устойчивость к механическим нагрузкам, связанным со сборкой и транспортировкой глубоководного оборудования. (5) Спутниковая связь в движении (SOTM): Замкнутая система стабильного слежения за антенной. В системах SOTM (Secure Time Tracking) для транспортных средств, кораблей или летательных аппаратов инерциальный измерительный блок (IMU) должен обеспечивать мгновенные изменения ориентации несущей с низкой задержкой для управления сервомеханизмами компенсации наведения антенны. Полоса пропускания U4930 ≥200 Гц обеспечивает быстрое отслеживание сигнала ориентации, а его дифференциальный интерфейс RS422 обеспечивает высокую устойчивость к помехам, что делает его подходящим для коммуникационных платформ, работающих в сложных электромагнитных условиях. В сочетании с внешней синхронизацией PPS он обеспечивает точную временную привязку для контура управления наведением антенны, гарантируя стабильность канала связи даже при резких поворотах или возмущениях, вызванных ветром и волнами. Расширение сценариев применения благодаря адаптации к окружающей среде. Модуль U4930 работает в диапазоне температур от -40°C до 80°C и поддерживает температуру хранения от -55°C до 85°C, обеспечивая надежный запуск и работу в условиях сильного холода, сильной жары и высокой влажности. Устойчивость к вибрации и ударам делает его пригодным не только для применения в транспортных средствах и летательных аппаратах, но и для использования на малых судах, беспилотных наземных транспортных средствах (БНТС) и в некоторых сценариях промышленной робототехники. Кроме того, модуль имеет время запуска ≤2 секунд и поддерживает обновление программного обеспечения на месте, что упрощает техническое обслуживание и функциональное обновление. Вкратце, инерциальный измерительный блок MEMS серии U4930, отличающийся тактическими характеристиками, точной компенсацией во всем диапазоне температур, высокоскоростным выводом данных и высокой адаптивностью к окружающей среде, идеально подходит для сложных задач, таких как промышленные дроны, автономное вождение, мобильное картографирование, подводная навигация и спутниковая связь в движении. Многоуровневые варианты точности предоставляют пользователям гибкость в балансе между стоимостью и производительностью. По мере развития инерциальных навигационных систем в направлении миниатюризации, низкого энергопотребления и высокой надежности, U4930 использует свои обширные технические характеристики для обеспечения надежной аппаратной основы для определения ориентации и автономного позиционирования на широком спектре мобильных платформ.
ЧИТАТЬ ДАЛЕЕ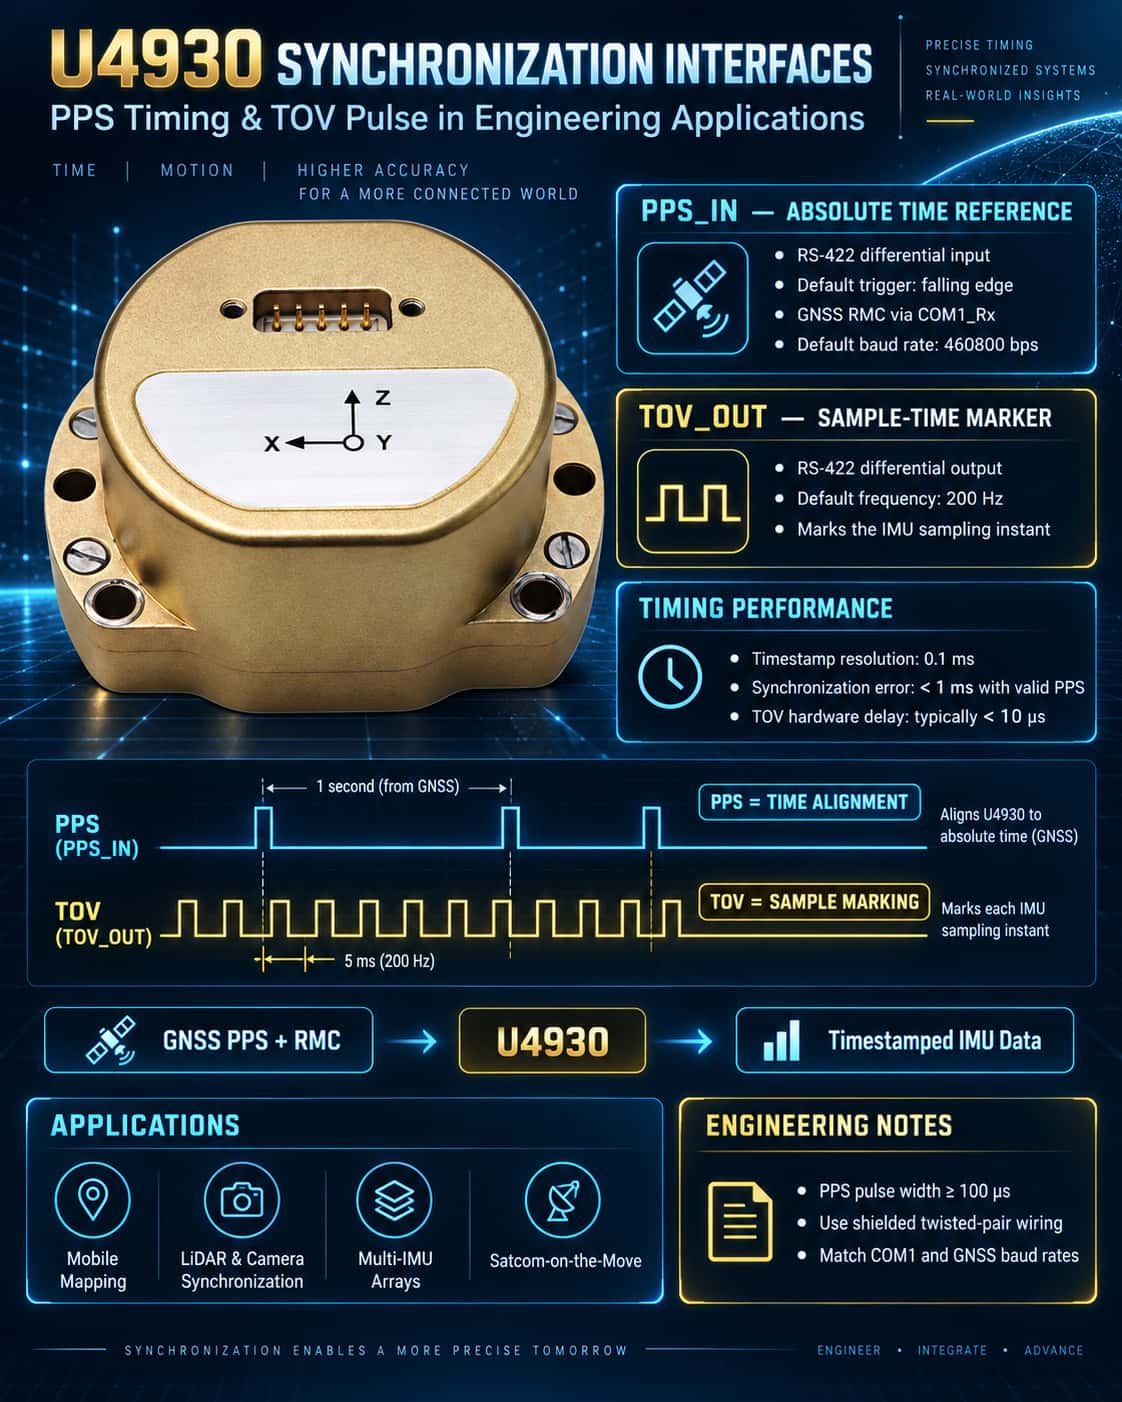
В интегрированных навигационных системах синхронизация времени является критически важным фактором, определяющим точность объединения данных. MEMS-инерциальный измерительный блок U4930 предлагает комплексные интерфейсы синхронизации — вход PPS и выход TOV — предназначенные для обработки внешнего эталонного значения времени и калибровки внутренних моментов дискретизации соответственно. Правильное использование этих интерфейсов значительно повышает точность синхронизации времени в системе, что делает устройство идеальным для приложений, требующих строгой согласованности часов, таких как рои БПЛА, мобильное картографирование и спутниковая связь в движении (SOTM). PPS_IN: «Сердечный ритм» внешнего источника времени. PPS (импульс в секунду) — это сигнал, предоставляемый глобальными навигационными спутниковыми системами (GNSS); его восходящий или нисходящий фронт соответствует точному началу секунды, как правило, с точностью до наносекунды. U4930 принимает внешний сигнал PPS (уровень RS-422) через дифференциальный интерфейс PPS_IN±, одновременно принимая сообщения GPRMC/GNRMC/GBRMC (скорость передачи по умолчанию: 460800 бит/с) от того же источника GNSS через интерфейс COM1_Rx±. Внутри системы в качестве триггера синхронизации используется спадающий фронт импульса PPS (конфигурация по умолчанию). При обнаружении действительного импульса IMU анализирует время UTC из последнего полученного сообщения RMC на COM1 и синхронизирует его с внутренним счетчиком, генерируя таким образом высокоточную внутреннюю метку времени (поле «Метка времени», разрешение 0,1 мс). Этот механизм гарантирует, что каждый кадр данных, выводимый IMU, содержит абсолютную метку времени, соответствующую системе GNSS, обеспечивая необходимую временную привязку для последующего слабого или сильного сопряжения с данными о положении и скорости GNSS. Рекомендации по применению в инженерной сфере:· Убедитесь, что уровни сигнала PPS соответствуют дифференциальному стандарту RS-422, чтобы избежать задержек, возникающих при однополярном преобразовании;· Рекомендуется использовать импульсную длительность PPS ≥100 мкс; крутизна спадающего фронта напрямую влияет на точность синхронизации;· Если GNSS-приемник выдает только однополярный сигнал PPS, то для подключения к интерфейсу PPS_IN± необходим дифференциальный преобразователь;· Система поддерживает настройку запуска по восходящему или нисходящему фронту сигнала PPS; пользователи могут настроить этот параметр через главный компьютер в зависимости от специфических характеристик модуля GNSS. TOV_OUT: "Маркер временной метки" для моментов выборки TOV (Time of Validity) — это дифференциальный синхронизирующий импульсный сигнал (TOV±), активно выводимый модулем U4930; его частота соответствует внутренней частоте дискретизации IMU (по умолчанию: 200 Гц). Передний или задний фронт этого импульса точно соответствует началу интервала дискретизации данных IMU, а уровни его дифференциального сигнала соответствуют стандарту RS-422. Основная ценность TOV заключается в возможности точного расчета временной задержки между моментами выборки IMU и временем получения данных внешними датчиками. Когда U4930 работает совместно с внешними устройствами (такими как камеры, LiDAR или сканеры), эти устройства могут захватывать импульс TOV и записывать свои локальные временные метки. Сопоставляя это с внутренней временной меткой, содержащейся в кадре данных IMU, пользователи могут рассчитать точную временную задержку и применить компенсацию интерполяции во время постобработки данных или объединения данных с датчиков в реальном времени. Типичные сценарии применения:· Мобильные картографические системы: синхронизация инерциального измерительного блока (IMU) с лазерным сканером; TOV используется для калибровки временной метки ориентации, соответствующей конкретным линиям сканирования.· Визуальная навигация БПЛА: TOV запускает экспозицию камеры, обеспечивая выравнивание изображений и данных об ориентации на уровне миллисекунд.· Многоблочные массивы IMU: синхронное получение сигналов TOV от нескольких блоков U4930 для обеспечения синхронизации тактовой частоты между несколькими узлами. Механизм работы и инженерные аспекты (1) Взаимосвязь между PPS и TOV: PPS используется для «синхронизации времени», а TOV — для «маркировки». Хотя они работают независимо, их совместное использование позволяет точно отслеживать моменты выборки относительно глобальной временной привязки. (2) Согласованность скорости передачи данных: скорость передачи данных по умолчанию для входных данных GNSS на COM1_Rx соответствует скорости передачи данных на выходе IMU (обе скорости составляют 460800 бит/с). Если скорость передачи данных на выходе изменяется, скорость передачи данных модуля GNSS должна быть соответствующим образом обновлена; в противном случае, обработка RMC-сообщений невозможна. (3) Анализ временной метки кадра данных: Поле «Временная метка» в протоколе (байты 35–38; коэффициент преобразования: 0,1 мс) представляет собой значение внутреннего счетчика. Когда активна синхронизация PPS, это значение периодически корректируется, что приводит к ошибке менее 1 мс. Если сигнал PPS не подключен, значение зависит от внутреннего кварцевого генератора для синхронизации, что приводит к кумулятивному дрейфу. (4) Компенсация задержки TOV: Выход TOV влечет за собой присущую аппаратную задержку (обычно
ЧИТАТЬ ДАЛЕЕ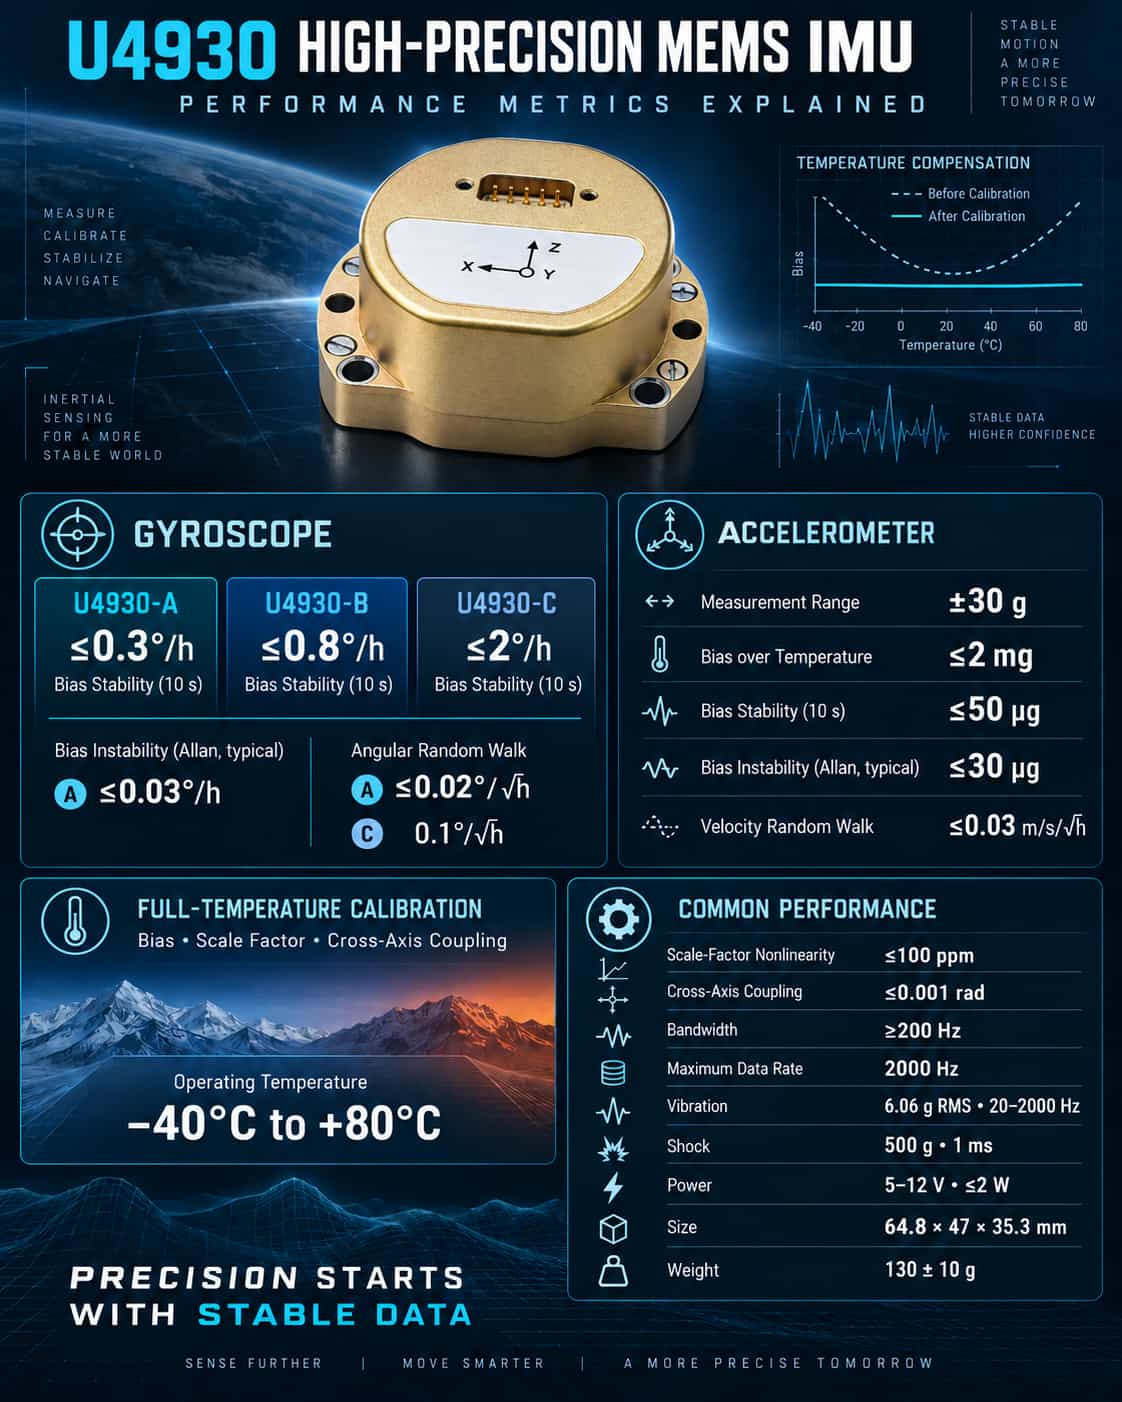
Являясь основным датчиком для инерциальной навигации и управления, параметры производительности инерциального измерительного блока (IMU) напрямую определяют верхние пределы точности определения ориентации системы и навигационного позиционирования. Благодаря различным классификациям моделей и возможностям калибровки в полном диапазоне температур, серия MEMS IMU U4930 предлагает варианты производительности, адаптированные к различным сценариям применения. В данной статье представлен систематический анализ ключевых показателей производительности этой серии. 1. Характеристики гироскопа: точность определяет стабильность ориентации. Стабильность смещения гироскопа является ключевым показателем для измерения долговременного углового дрейфа. Модель U4930-A обеспечивает ≤0,3°/ч (10 с), в то время как модель B предлагает ≤0,8°/ч, а модель C — ≤2°/ч. Для судов или дронов, требующих постоянной точности курса в течение длительных периодов времени, модель A явно имеет преимущество; напротив, для коммерческих транспортных средств, чувствительных к стоимости, где допустима периодическая перекалибровка, достаточно моделей B или C. Нестабильность смещения (характеризующаяся дисперсией Аллана) отражает предельный уровень шума. Типичное значение модели А, равное ≤0,03°/ч, указывает на минимальный угловой дрейф в идеальных статических условиях, что делает ее пригодной для высокоточной съемки и инспекции железнодорожных путей. Случайное угловое блуждание (ARW) влияет на накопление угловых ошибок в динамических условиях. Показатель ARW модели A ≤0,02°/√ч значительно превосходит показатель модели C 0,1°/√ч, что обеспечивает лучшую производительность в сценариях управления полетом, связанных с сильной вибрацией или быстрым маневрированием. Примечательно, что все три модели обладают нелинейностью масштабного коэффициента ≤100 ppm, межосевой связью ≤0,001 рад и полосой пропускания ≥200 Гц. Эти характеристики обеспечивают быстрое реагирование и минимальные межосевые помехи, что соответствует требованиям большинства приложений управления в реальном времени. 2. Характеристики акселерометра: баланс между стабильностью и чувствительностью. Вся серия U4930 имеет диапазон измерения акселерометра ±30g, охватывающий типичные диапазоны маневрирования транспортных средств, судов и дронов. Ключевые характеристики включают в себя смещение при полной температуре ≤2 мг, стабильность смещения ≤50 мкг (10 с), нестабильность смещения ≤30 мкг (типичное значение Аллана) и случайное блуждание скорости ≤0,03 м/с/√ч; эти показатели относят серию к высокопроизводительным датчикам на основе MEMS. Для инерциальных навигационных систем стабильность смещения акселерометра напрямую влияет на суммарную ошибку в расчетах скорости и положения. Стабильность 50 мкг гарантирует, что ошибки скорости остаются на низком уровне в течение одного часа чисто инерциальной навигации, что делает его подходящим для навигации во время кратковременных перебоев в передаче сигнала GNSS. 3. Экологическая адаптивность и физические характеристики Вся серия U4930 поддерживает диапазон рабочих температур от -40°C до +80°C и проходит калибровку во всем диапазоне температур для компенсации смещения, масштабного коэффициента и перекрестной связи. Она демонстрирует превосходную механическую прочность, с устойчивостью к вибрации 6,06g (среднеквадратичное значение, 20–2000 Гц) и ударам 500g/1 мс. Ключевые характеристики включают напряжение питания 5–12 В, потребляемую мощность в установившемся режиме ≤2 Вт, время запуска ≤2 с, максимальную скорость передачи данных 2000 Гц, габариты 64,8 × 47 × 35,3 мм и вес 130 ± 10 г, обеспечивая баланс между миниатюризацией и низким энергопотреблением. 4. Рекомендации по выбору и краткое изложение. · U4930-A: Подходит для приложений, требующих чрезвычайно высокой производительности в отношении смещения и случайного блуждания, таких как мобильное картографирование, высокоточная подводная навигация и спутниковая связь в движении (SOTM).· U4930-B: Подходит для применений средней точности, таких как определение положения БПЛА, контроль траектории полета и измерение положения судов.· U4930-C: Подходит для экономичных применений, допускающих больший дрейф, таких как системы управления полетом и эталонные инерциальные измерительные блоки для коммерческих автомобилей. В целом, серия U4930 максимально раскрывает потенциал технологии MEMS благодаря полной температурной калибровке и модульной конструкции. При выборе модели пользователям следует в первую очередь учитывать, соответствуют ли стабильность смещения гироскопа и угловое случайное блуждание требованиям к точности навигации в долгосрочной перспективе, а также оценивать полосу пропускания и ударопрочность в условиях вибрации окружающей среды. Правильное соответствие технических характеристик требованиям обеспечивает оптимальный баланс между производительностью и стоимостью.
ЧИТАТЬ ДАЛЕЕ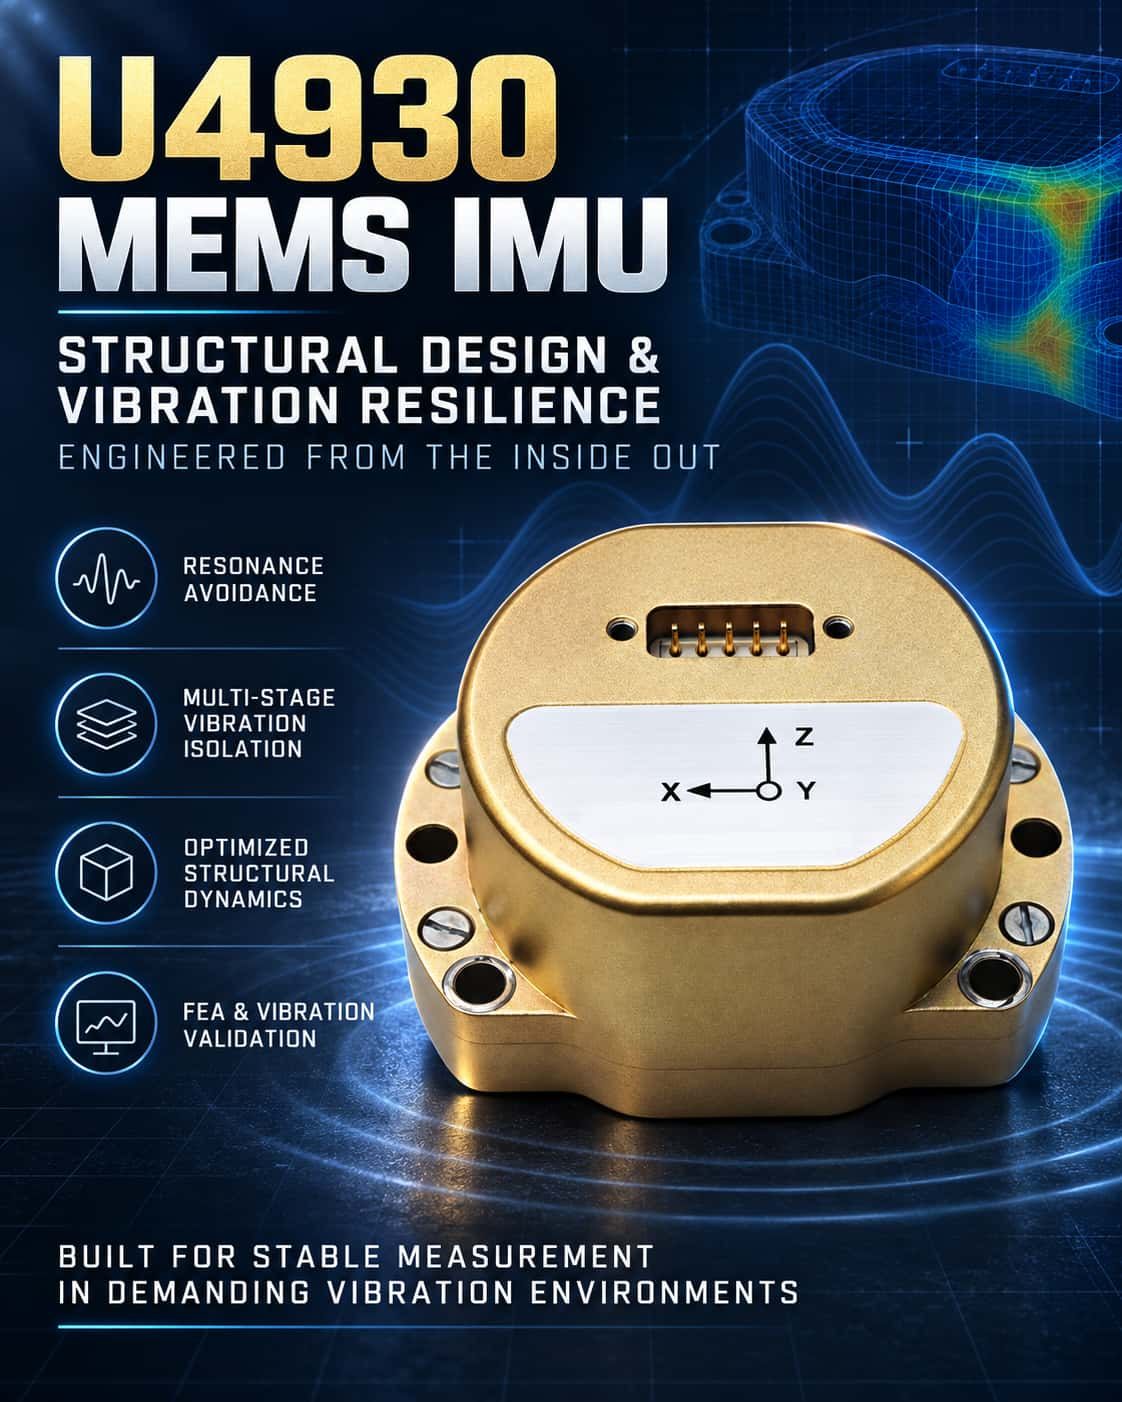
Инерциальные измерительные блоки на основе микроэлектромеханических систем (MEMS IMU) широко используются в таких областях, как навигация и управление ориентацией; однако вибрационная среда может значительно снизить точность их измерений. Исследования показывают, что внешние вибрации могут вызывать серьезные отклонения выходных сигналов в MEMS-гироскопах и даже приводить к усталости конструкции или разрушению. Следовательно, рациональное проектирование конструкции и оптимизация виброустойчивости на системном уровне имеют решающее значение для повышения адаптивности MEMS IMU к окружающей среде. **Механизмы вибрационных помех и цели проектирования** Основная причина чувствительности MEMS-инерциальных измерительных блоков (IMU) к вибрациям кроется в принципах их работы. Взяв в качестве примера гироскоп, можно сказать, что его работа основана на связи между режимами управления и измерения; если внешние вибрации воздействуют на эти режимы, они напрямую приводят к ошибкам на выходе. Более того, структурный резонанс, вызванный вибрацией, усиливает этот эффект. Поэтому при проектировании конструкции преследуются две основные цели: во-первых, предотвращение резонанса с помощью модального анализа для обеспечения того, чтобы собственные частоты конструкции оставались вдали от частотных диапазонов, где концентрируется энергия вибрации; и во-вторых, изоляция вибрации путем включения виброизоляционных элементов вдоль пути передачи для ослабления энергии вибрации, достигающей чувствительных компонентов. **Ключевые стратегии проектирования конструкций** Современные подходы к проектированию конструкций в основном следуют двум техническим направлениям: Во-первых, конструкции виброизоляции на системном уровне. Системы виброизоляции создаются путем встраивания изоляторов (таких как резиновые прокладки или металлические пружины) между инерциальным измерительным блоком (IMU) и платформой, или между внутренним сердечником и внешним корпусом. Исследования показывают, что для соответствия требованиям к компактным размерам MEMS IMU можно использовать многоступенчатые конструкции изоляции — например, размещение трех уровней демпфирующих прокладок (корпус — сердечник — измерительный узел) и использование градиентов жесткости для достижения поэтапного ослабления. Более совершенные решения используют механизмы развязки движения для создания шестистепенных систем изоляции, тем самым подавляя эффекты вибрационной связи, вызванные асимметрией изолятора. В типичных приложениях использование двухступенчатой решетчатой изоляционной конструкции в сочетании с резервным многосенсорным 3D-креплением может снизить среднеквадратичное значение (RMS) выходной угловой скорости более чем на 88% в условиях вибрационного спектра полета. Во-вторых, оптимизация чувствительных структур. На уровне микросхемы виброустойчивость может быть повышена непосредственно у источника вибрации за счет использования высокосимметричных конструкций (таких как восьмимассовые или кольцевые структуры), которые используют дифференциальные принципы для подавления синфазных вибрационных помех, или за счет использования одномассовой трехосной конструкции гироскопа с центральным якорем и симметричными гибкими подшипниками. Проверка конструкции и оценка производительности Метод конечных элементов (МКЭ) является наиболее важным инструментом проверки в этой области. Модальный анализ позволяет рассчитать собственные частоты для оценки рисков резонанса, в то время как анализ частотной характеристики и случайных вибраций прогнозирует реакции ускорения при определенных значениях спектральной плотности мощности, обеспечивая основу для итераций проектирования. Экспериментальная проверка обычно включает калибровку и вибрационные испытания. Например, одна оптимизированная конструкция, использующая такие методы, как добавление опорных балок и уменьшение фиксированных пролетов, более чем вдвое повысила вибростойкость инерциального измерительного блока (ИМБ) по сравнению с исходной конструкцией; другой облегченный ИТБ продемонстрировал превосходную вибростойкость наряду с высокой точностью во время вибрационных испытаний. В заключение, виброустойчивость MEMS-инерциальных измерительных блоков (IMU) — это проблема системного уровня, требующая подхода, учитывающего структурную динамику, и комплексного применения таких методов, как модальный анализ, проектирование виброизоляции и оптимизационное моделирование. Применение принципов «избегания резонанса» и «эффективной виброизоляции» в качестве основных принципов проектирования открывает эффективный путь для разработки высоконадежных MEMS-инерциальных измерительных блоков. В перспективе достижения в материаловении и алгоритмах управления позволят MEMS-инерциальным измерительным блокам сохранять работоспособность во все более экстремальных вибрационных условиях, открывая более широкие перспективы применения.
ЧИТАТЬ ДАЛЕЕ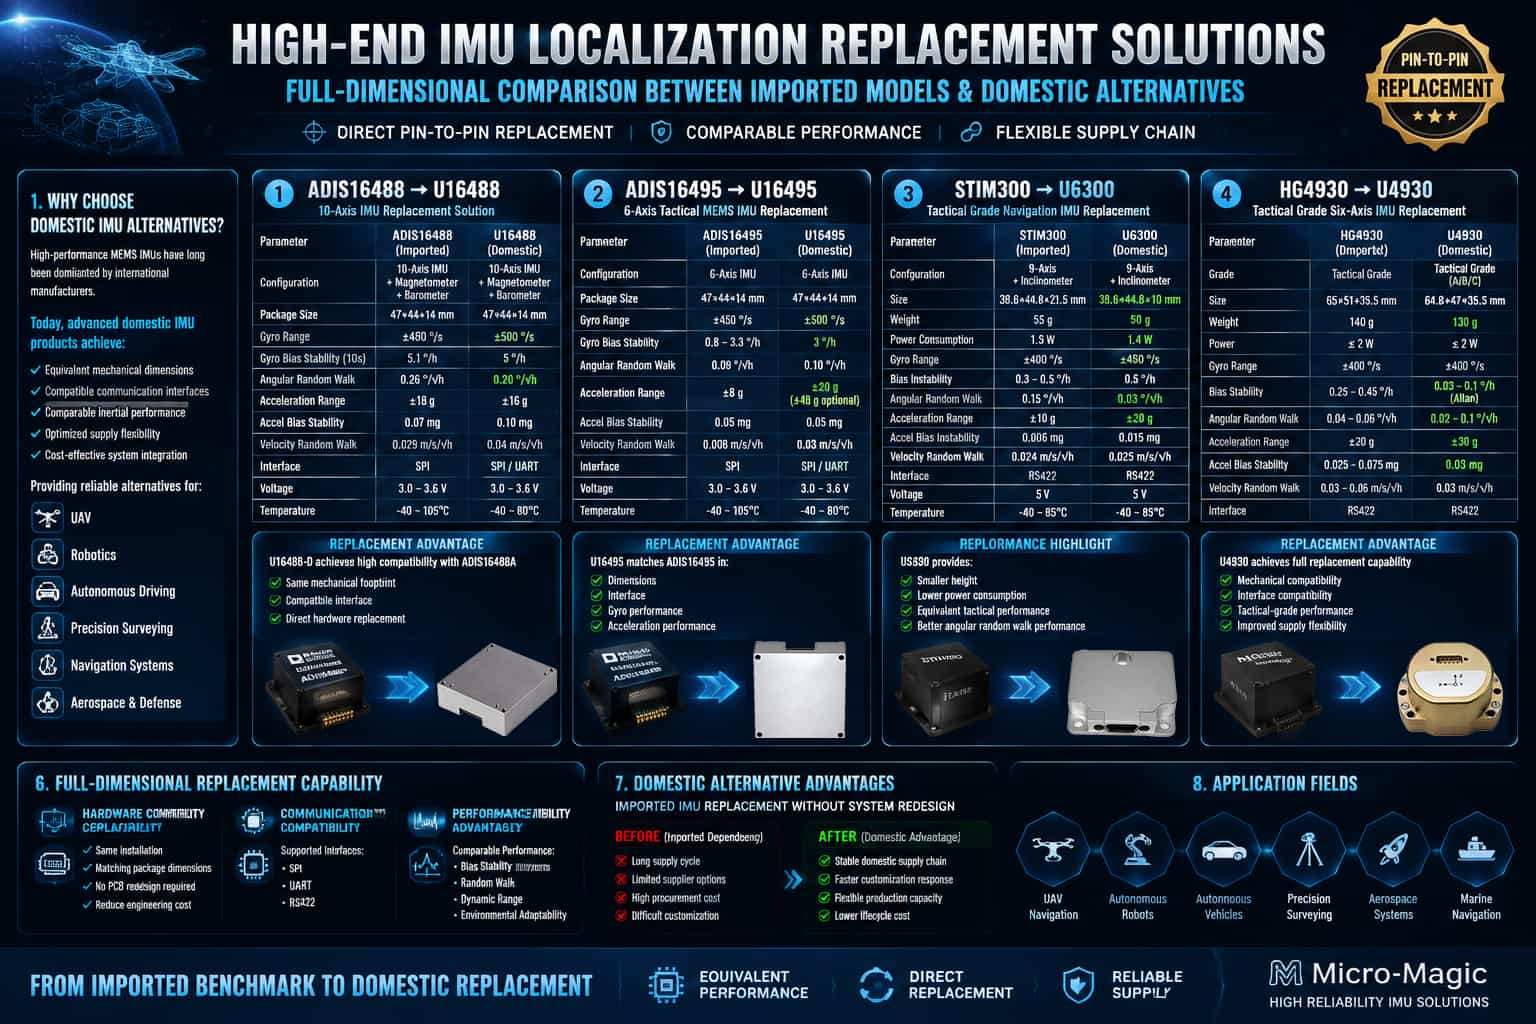
1. Обзор Инерциальные измерительные блоки (ИМБ) являются ключевыми датчиками в таких областях, как беспилотные летательные аппараты, робототехника, автономное вождение и высокоточная геодезия. Долгое время рынок высококачественных MEMS-ИМБ доминировали несколько зарубежных производителей. Однако в последние годы различные отечественные продукты успешно сравнялись с основными международными моделями по техническим характеристикам, размерам корпуса и протоколам интерфейса, предлагая конечным пользователям более разнообразные варианты поставок. В этой статье выбраны четыре группы репрезентативных эталонных моделей — ADIS16488 против U16488, ADIS16495 против U16495, STIM300 против U6300 и HG4930 против U4930 — и проведено всестороннее сравнение их параметров, охватывающее такие аспекты, как гироскопы, акселерометры, физические характеристики и адаптивность к окружающей среде. 2. Обзор сравнений ключевых параметров 2.1. ADIS16488 против U16488 МодельADIS16488 (импортный)U16488 (внутренний)Тип10-осевой (+ магнитометр + барометр)10-осевой (+ магнитометр + барометр)Упаковка (мм)47 × 44 × 1447 × 44 × 14 (внешняя замена)Диапазон гирокомпаса (°/с)±450±500Нестабильность гирофокусировки (°/ч)5.10,8Гироскопическое угловое случайное блуждание (°/√h)0,260.2Диапазон акселерометра (г)±18±16Нестабильность смещения акселерометра (мг)0,070,03Скорость по данным акселерометра. Случайное блуждание (м/с/).√h)0,0290,04ИнтерфейсСПИSPI/UARTРабочее напряжение3В ~ 3,6В3В ~ 3,6ВРабочая температура-40°C ~ 105°C-40°C ~ 80°C Результаты сравнительного анализа: U16488 полностью совместим с ADIS16488 по размерам корпуса, назначению выводов и интерфейсу SPI, что обеспечивает бесшовную замену. Его нестабильность смещения гиромотора на порядок превосходит показатели импортной модели, значительно повышая долговременную стабильность оценки ориентации. Хотя его максимальная рабочая температура немного ниже, он идеально подходит для стандартных промышленных применений и БПЛА, предлагая явные преимущества в общей экономической эффективности и стабильности поставок. 2.2. ADIS16495 против U16495 МодельADIS16495 (импортный)U16495 (внутренний)Тип6-осевой6-осевойУпаковка (мм)47 × 44 × 1447 × 44 × 14 (Внешняя замена)Диапазон гирокомпаса (°/с)±450±500Нестабильность гирофокусировки (°/ч)0,8 – 3,30.3Гироскопическое угловое случайное блуждание (°/√h)0,090.1Диапазон акселерометра (г)±8g±20 г (±40 г по желанию)Нестабильность смещения акселерометра (мг)0,05 мг0,01 мгСкорость по данным акселерометра. Случайное блуждание (м/с/).√h)0,0080,03ИнтерфейсСПИSPI/UARTРабочее напряжение3В – 3,6В3В ~ 3,6ВРабочая температура−40°C – 105°C-40°C ~ 80°CРезультаты сравнительного анализа: U16495 полностью совместим с ADIS16495 по механическим размерам и электрическим интерфейсам, что позволяет производить прямую замену без модификации оборудования. Он отличается нестабильностью смещения гироскопа всего 0,3°/ч и расширенным диапазоном измерения акселерометра (±20g, с опциональным ±40g), что делает его подходящим для высокодинамичных приложений. Обладая общими характеристиками, соответствующими или превосходящими характеристики оригинального продукта, он служит надежной отечественной альтернативой для высококлассных навигационных и управляющих систем. 2.3. STIM300 против U6300 МодельSTIM300 (импортный)U6300 (бытовой)Тип9-осевой (+ инклинометр)9-осевой (+ инклинометр)Габариты/Вес38,6×44,8×21,5 мм / 55 г38,6×44,8×10 мм / 50 гПотребление электроэнергии1,5 Вт1,4 ВтДиапазон работы гироскопа (°/с)±400±450Нестабильность смещения гироскопа (°/ч)0,3 - 0,50,1 - 0,5Гироскопическое угловое случайное блуждание (°/√h)0,150,03Диапазон акселерометра (г)±10±20Нестабильность смещения акселерометра (мг)0,0060,01Скорость по данным акселерометра. Случайное блуждание (м/с/).√h)0,0240,02ИнтерфейсRS422RS422Рабочее напряжение5V5VРабочая температура−40°C ~ 85°C−40°C ~ 85°C Результаты сравнительного анализа: Несмотря на меньшую толщину и вес, U6300 соответствует STIM300 по интерфейсу RS422 и характеристикам питания, что обеспечивает легкую замену. Его угловое случайное смещение (0,03°/√h) значительно превосходит импортный продукт, а также демонстрирует более низкий уровень шума угловых измерений, что делает его особенно подходящим для задач высокоточной наводки и стабилизации. Он предлагает соответствующий диапазон рабочих температур и всестороннее соответствие характеристикам, при этом некоторые параметры даже превосходят эталонные.2.4. HG4930 против U4930МодельHG4930 (импортный)U4930 (для внутреннего рынка)Тип
ЧИТАТЬ ДАЛЕЕ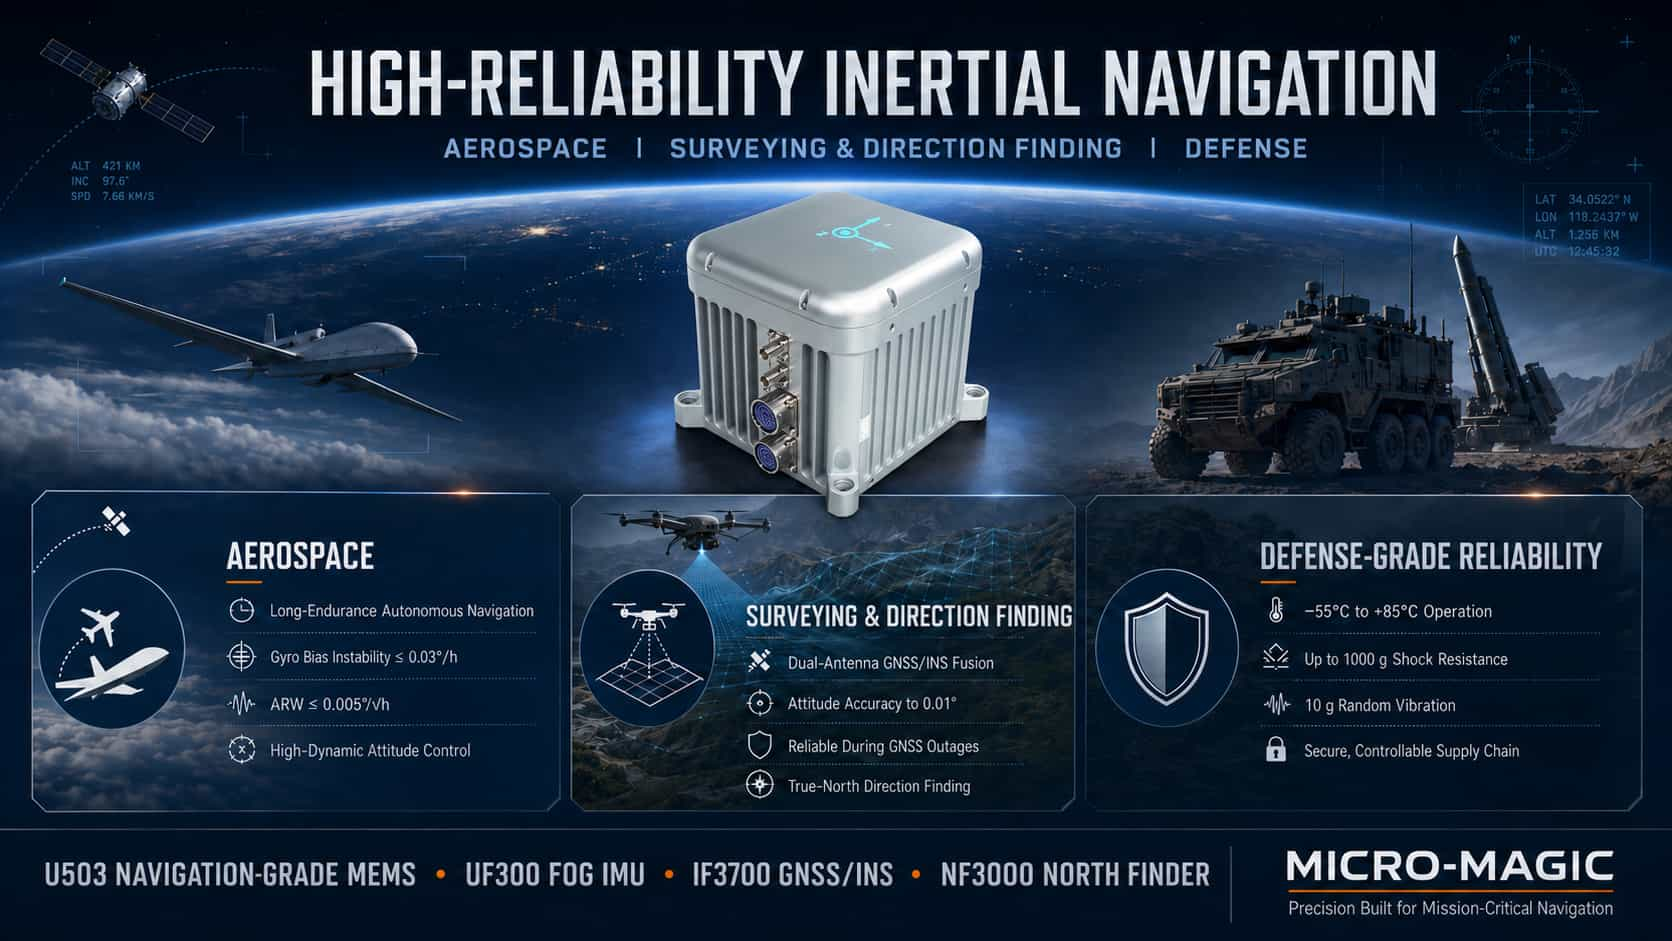
В случае инерциальных навигационных систем более высокие технические характеристики не обязательно означают лучшее качество; скорее, цель состоит в достижении оптимального баланса между точностью, размером, весом, энергопотреблением, стоимостью и надежностью. Три основных сектора — аэрокосмическая промышленность, геодезия и ориентирование, а также военная техника — имеют различные технические приоритеты для инерциальных навигационных систем, что приводит к дифференцированным планам развития технологий и критериям выбора. В аэрокосмической отрасли особое внимание уделяется высокоточной ориентации и возможностям долгосрочной автономной навигации. В секторе геодезии и ориентирования приоритет отдается высокоточной оценке ориентации и точности интегрированной навигации, при этом критически важна глубокая интеграция инерциальной навигации и GNSS. Военные приложения предъявляют самые жесткие требования к адаптации к окружающей среде, устойчивости к высоким перегрузкам и надежности цепочки поставок. В следующем анализе рассматриваются основные технические характеристики и типичные конфигурации продукции для этих трех сценариев применения. 1. Технический анализ инерциальных навигационных систем в аэрокосмической отрасли. Аэрокосмические приложения охватывают широкий спектр платформ, от спутников и гиперзвуковых аппаратов до тактических беспилотных летательных аппаратов. Общие технические требования включают высокоточную ориентацию, автономную навигацию в течение длительного времени, адаптивность к высокодинамичным условиям и способность работать в широком диапазоне температур. Основные технические характеристики сосредоточены на точности определения ориентации и точности автономной навигации. Нестабильность смещения гироскопа ≤0,03°/ч служит базовым порогом для навигационных устройств, напрямую определяя скорость дрейфа курса; угловое случайное блуждание ≤0,005°/√ч определяет уровень кратковременного шума ориентации; нестабильность смещения акселерометра ≤10 мкг влияет на точность определения скорости и положения по инерциальной навигации; а стабильность масштабного коэффициента ≤50 ppm обеспечивает линейность измерений в условиях высокой динамики. Что касается технологических планов развития, то в системах управления ориентацией спутников обычно используются волоконно-оптические гироскопы (FOG) или лазерные гироскопические инерциальные измерительные блоки (с нестабильностью смещения 0,002–0,01°/ч), тогда как тактические БПЛА и ракеты могут использовать высокоточные MEMS-инерциальные измерительные блоки (≤0,03°/ч) для уменьшения размеров и стоимости. В качестве примера рассмотрим продукцию Micro-Magic. Инерциальный измерительный блок MEMS серии U503, предназначенный для навигации, отличается нестабильностью смещения гироскопа ≤0,03°/ч, угловым случайным отклонением ≤0,005°/√ч и нестабильностью смещения акселерометра ≤3 мкг, эффективно удовлетворяя требованиям навигации для легких БПЛА и тактических ракет. Инерциальный измерительный блок на основе волоконно-оптического гироскопа серии UF300 обеспечивает стабильность смещения гироскопа 0,03°/ч (сглаживание за 10 с) и стабильность смещения акселерометра 3×10⁻⁵g (сглаживание за 10 с); частота обновления необработанных данных 4 кГц гарантирует захват полной информации о движении во время высокодинамичных маневров. Что касается технической реализации, алгоритм компенсации полного температурного диапазона ограничивает изменение нулевого смещения во всем диапазоне рабочих температур до 20% от номинального значения, а подавление межосевой связи на уровне ≤0,001 рад обеспечивает трехосную ортогональность. Типичные конфигурации продукции: спутники и гиперзвуковые летательные аппараты используют инерциальные измерительные блоки (ИМБ) на основе волоконно-оптического гироскопа (ВОГ) (UF300) или лазерные гиросистемы; крупные БПЛА используют ИТБ на основе ВОГ (U-F3X90) или тактические ИТБ на основе микроэлектромеханических систем (МЭМС); тактические БПЛА и ракеты используют навигационные ИТБ на основе МЭМС (U503) или тактические ИТБ на основе МЭМС (U5000/U6300). 2. Технический анализ инерциальных навигационных систем для геодезии, картографии и ориентирования. Применение в геодезии, картографии и ориентировании — например, высокоточное получение картографических данных, инженерная геодезия, морское картографирование и точное земледелие — предъявляет технические требования, существенно отличающиеся от требований в аэрокосмической отрасли: высокая точность ориентации и курса напрямую влияет на геометрическую точность результатов съемки; интегрированная навигация служит основным режимом работы, обеспечивая глубокое взаимодействие инерциальной навигации и GNSS; двухантенная система ориентирования компенсирует ограниченную наблюдаемость курса в одноантенных системах; а программное обеспечение для постобработки может дополнительно повысить точность. Ключевые показатели эффективности инерциальных навигационных систем в этом секторе сосредоточены на точности ориентации интегрированной навигации и способности поддерживать работоспособность во время кратковременных перебоев в работе GNSS. Требования к точности ориентации в реальном времени составляют ≤0,01–0,05° для крена/тангажа и ≤0,05–0,2° для курса, при этом возможности постобработки позволяют улучшить эти показатели до ≤0,004–0,01° для крена/тангажа и ≤0,01–0,05° для курса. Стабильность смещения акселерометра ≤10–30 мкг обеспечивает точность во время кратковременной инерциальной навигации. Даже после 60-секундного перебоя в работе GNSS система должна поддерживать точность ориентации и курса в пределах ≤0,01°. Интегрированная навигационная система GNSS/INS I3700 с двумя антеннами от Micro-Magic представляет собой стандартную конфигурацию для геодезических и ориентационных приложений. Ключевое техническое преимущество двухантенной системы заключается в ее способности определять курс: в то время как одноантенные системы с трудом справляются с надежным измерением курса, когда платформа неподвижна или движется на низких скоростях, двухантенные системы используют технологию дифференциального измерения фазы несущей для прямого измерения курса. В сочетании с данными инерциальной навигации это обеспечивает высокоточную ориентацию во всех условиях эксплуатации. Приборы для определения направления на север — это специализированные устройства, необходимые для геодезических работ и ориентации; они определяют истинный север, используя гироскоп для измерения угловой скорости вращения Земли (приблизительно 15°/ч). Прибор Micro-Magic NF3000 FOG (оптоволоконный гироскоп) для определения направления на север использует высокоточный волоконно-оптический гироскоп и прецизионный механизм индексации. Он обеспечивает точность определения направления на север ≤0,1° × сек(ψ), время автономного определения направления на север ≤3 минут и быстрое время запуска ≤30 секунд. Он работает в диапазоне широт от -70° до +70° без использования GNSS и без влияния геомагнитных помех. В то же время, прибор NF1000 MEMS для определения направления на север разработан для применений, где критически важны размер и энергопотребление, при этом сохраняется точность среднего и высокого уровня. Типичные конфигурации продукции включают: инерциальный измерительный блок на основе волоконного оптического гироскопа (UF300) в сочетании с двухантенным GNSS-приемником и программным обеспечением для постобработки данных для высокоточной наземной или морской съемки; инерциальный измерительный блок на основе микроэлектромеханических систем (MEMS IMU) тактического класса (интегрированная навигационная система I3700) для съемки с помощью БПЛА; а также датчики севера на основе волоконного оптического гироскопа (NF3000) или микроэлектромеханических датчиков севера (NF1000) для автономных задач определения направления на север. 3. Технический анализ высоконадежных инерциальных навигационных устройств военного класса. Применение в военных целях предъявляет к инерциальным навигационным системам уникальные требования, отличающиеся от требований коммерческого или промышленного использования. К ним относятся: адаптивность к экстремальным условиям окружающей среды (от -55°C до +85°C, от условий низкого давления на большой высоте до условий высокого давления в глубоководных районах); устойчивость к высоким перегрузкам и ударам (например, к тысячам перегрузок, возникающим при запуске артиллерийских снарядов); работа в условиях сильной вибрации (например, в лопастях вертолетов или двигателях ракет); электромагнитная совместимость и помехоустойчивость; а также безопасность цепочки поставок и автономное управление основными компонентами. Основные технические характеристики инерциальных навигационных устройств военного назначения сосредоточены на адаптивности к окружающей среде и надежности. Что касается вибрации, устройства должны выдерживать случайные вибрации в диапазоне 10 Гц–2000 Гц с суммарным среднеквадратичным значением приблизительно 10g, а также механические удары силой 100g и длительностью 11 мс (хотя в условиях фактического запуска снаряда могут достигаться несколько тысяч g). Что касается температуры, рабочий диапазон составляет от -55°C до +85°C, при этом для некоторых высокотемпературных применений, связанных с ракетами, требуется допуск до 180°C. Электромагнитная совместимость (ЭМС) должна соответствовать всем требованиям испытаний военного стандарта GJB 151B. Что касается надежности, среднее время безотказной работы (MTBF) обычно должно составлять ≥20 000 часов, а расчетный срок службы охватывает весь жизненный цикл системы вооружения (15–30 лет). Кварцевые гибкие акселерометры серии AC-6 от Micro-Magic являются примером высоконадежной технологии акселерометров военного класса. Они выдерживают вибрацию 25g (20–2000 Гц) и удар 1000g (полусинусоидальная волна 0,5 мс) — показатели, значительно превосходящие стандартные промышленные изделия. Высокотемпературная серия AC-4 расширяет диапазон рабочих температур до -55°C–180°C; благодаря использованию золотого проволочного соединения, керамических подложек из оксида алюминия и технологии толстопленочных гибридных интегральных схем, эти устройства подвергаются высокотемпературному старению (180°C в течение более 96 часов) и специально разработаны для сред, связанных с аэродинамическим нагревом, таких как ракеты и высокоскоростные самолеты. Что касается локализации основных компонентов, Micro-Magic добилась полной автономности и контроля над цепочкой поставок; многие продукты имеют 100% отечественный состав компонентов, что эффективно обеспечивает безопасность цепочки поставок. Кварцевые гибкие акселерометры и MEMS-акселерометры играют разные роли в оборонном секторе: первые отличаются высокой точностью и долговременной стабильностью, что делает их предпочтительным выбором для навигации стратегического уровня и наведения ракет; вторые отличаются компактностью, низкой стоимостью и высокой степенью интеграции, что делает их подходящими для тактического наведения и применения в системах взрывателей с большой дальностью действия и высокими перегрузками. Типичные конфигурации продукции: для управляемых боеприпасов большой дальности и стратегических ракет выбираются инерциальные измерительные блоки на основе волоконного гироскопа (UF300) или лазерные гиросистемы в паре с кварцевыми гибкими акселерометрами (AC-6), закаленными для работы при высоких температурах. В тактических ракетах и управляемых снарядах используются навигационные MEMS-инерциальные измерительные блоки (U503, версия, устойчивая к высоким перегрузкам) или тактические MEMS-инерциальные измерительные блоки (U5000/U6300). В навигационных системах бронетехники и военно-морских судов применяются тактические MEMS-инерциальные измерительные блоки (U5000/U6300) с полной температурной калибровкой. Для определения направления на поле боя используются георадары (NF3000) или MEMS-инерциальные измерительные блоки (NF1200), полностью отечественного производства. 4. Краткое содержание Аэрокосмическая, геодезическая/ориентационная и оборонная отрасли предъявляют различные технические требования к высоконадежным инерциальным навигационным системам. В аэрокосмической отрасли основными требованиями являются высокоточная ориентация и возможности автономной навигации в течение длительного времени; для навигационных изделий требуется стабильность смещения гирообъектива лучше 0,03°/ч и угловое случайное блуждание лучше 0,005°/√ч. В секторе геодезии и ориентации приоритет отдается высокоточной интегрированной навигации и способности поддерживать точность при кратковременных сбоях GNSS; благодаря глубокой интеграции двухантенной GNSS/INS и использованию оборудования для определения направления на север, точность ориентации может достигать уровня 0,01°. В оборонной сфере приоритет отдается адаптивности к экстремальным условиям, устойчивости к высоким перегрузкам и автономности цепочки поставок; от работы в широком диапазоне температур и устойчивости к ударам, превышающим 1000g, до электромагнитной совместимости и отечественного производства основных компонентов — каждый аспект отражает строгие стандарты качества, предъявляемые к оборонной продукции. Логика выбора продукции в этих трех секторах определяется их соответствующими техническими требованиями. Понимание этой логики является фундаментальным условием для правильного выбора и применения высоконадежных инерциальных навигационных устройств.
ЧИТАТЬ ДАЛЕЕ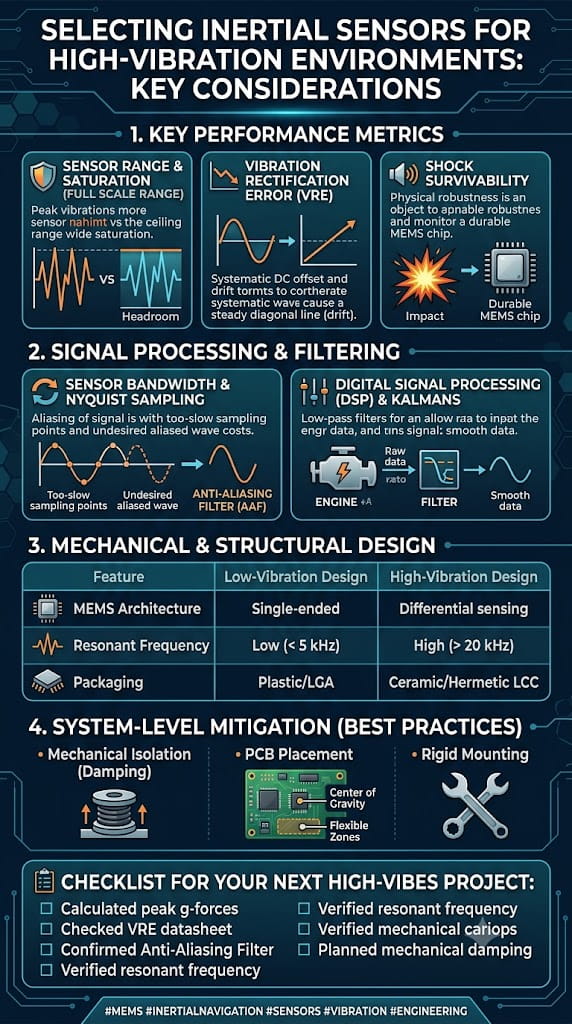
1. Введение: Представьте себе ситуацию, когда сварочный робот непрерывно работает на автомобильной сборочной линии, а конец его роботизированной руки подвергается мгновенным ударам силой 15g с частотой 80 Гц. В этом контексте, если выбран неправильный инерциальный измерительный блок (IMU), дрейф смещения стандартного датчика может накопиться до 1,2° всего за 30 минут, что приведет к ошибке позиционирования и аварийному отключению. Это не преувеличение. В условиях сильной вибрации в промышленных средах — будь то штамповочные цеха, станки с ЧПУ, операции с тяжелыми автоматизированными транспортными средствами или тяжелая строительная техника — задача, стоящая перед датчиками IMU, заключается не просто в точности, но и в фундаментальной жизнеспособности. Вибрация воздействует на инерциальные измерительные блоки (IMU) в основном по двум каналам: во-первых, прямая механическая связь, при которой вибрация передается через монтажное основание к датчику, влияя на отклик его микромеханической структуры; во-вторых, ошибка выпрямления вибрации (VRE), при которой реакция акселерометра на переменную вибрацию создает дополнительное смещение — особенно критичная проблема для приложений, измеряющих наклон. Кроме того, в промышленных условиях наблюдаются резкие колебания температуры (от -40°C до 85°C); поскольку MEMS-датчики очень чувствительны к температуре, нескомпенсированный гироскоп может демонстрировать дрейф смещения порядка ±10°/с. Таким образом, выбор инерциального измерительного блока (IMU) для условий сильной вибрации требует одновременного решения двух ключевых задач: устойчивости к вибрационным помехам и компенсации температурного дрейфа. В данной статье рассматриваются эти два ключевых аспекта, систематически описываются важнейшие технические характеристики и процесс принятия решения при выборе продукта. 2. Природа вибрационных помех и стратегии борьбы с вибрацией 2.1. Понимание ошибки коррекции вибрации (VRE) В условиях сильной вибрации наиболее распространенным видом отказа инерциального измерительного блока (IMU) является не просто «неточное измерение», а «смещение, вызванное вибрацией» — это известно как ошибка коррекции вибрации (VRE). В случае акселерометров датчик создает непреднамеренное смещение постоянного тока в ответ на переменную вибрацию; такие смещения постоянного тока особенно вредны в приложениях, измеряющих наклон. Для гироскопов основной проблемой является чувствительность к перегрузкам, когда линейная вибрация передается через механическую структуру устройства, накладывая ложный сигнал угловой скорости на выходной сигнал гироскопа. Совокупный эффект этих проблем может варьироваться от дрейфа ориентации до полной нестабильности системы управления. 2.2. Снижение вибрации на аппаратном уровне При выборе продукции приоритет следует отдавать инерциальным измерительным блокам (IMU) с аппаратной виброустойчивостью, а не стандартным моделям, которые лишь демонстрируют впечатляющие технические характеристики. Ключевые критерии выбора включают следующие виброустойчивые конструктивные особенности: (1) Архитектура дифференциального/замкнутого контура измеренияИнерциальные измерительные блоки (IMU), использующие дифференциальную гироскопическую архитектуру, могут эффективно подавлять помехи от линейного ускорения и механической вибрации. Замкнутые MEMS-структуры в сочетании с независимыми каналами температурной компенсации между MEMS-элементом и схемой ASIC также значительно повышают виброустойчивость. (2) Механические фильтры и виброустойчивые конструкцииВ некоторых промышленных датчиках используются встроенные механические фильтры для ослабления высокочастотных помех от вибраций окружающей среды. Например, акселерометр Murata SCA3400 использует «вибрационно-устойчивую конструкцию», способную подавлять помехи от вибраций окружающей среды с частотой выше 200 Гц. (3) Физическая изоляция и усиленная упаковкаДвухслойный металлокерамический корпус в сочетании со специальными демпфирующими материалами позволяет подавлять механические шумы. В модели U4930 от Maixinmin Micro используется герметичный металлический корпус со специальными демпфирующими материалами, подавляющий механические шумы и обеспечивающий степень защиты IP67. (4) Резервная сенсорная архитектураДвухъядерная архитектура с резервированием компенсирует ошибки за счет сравнения данных в реальном времени, что дополнительно повышает надежность выходных данных в условиях сильной вибрации. 2.3. Подавление вибрационного шума с помощью алгоритмов Даже при оптимальном выборе оборудования полностью устранить вибрационный шум невозможно. Надежные решения по виброустойчивости неизменно включают в себя алгоритмическую обработку для снижения шума. (1) Адаптивная фильтрация полосы пропусканияОдин из передовых подходов включает адаптивную предварительную обработку данных, при которой полоса пропускания фильтра непрерывно корректируется с помощью синусоидальной оценки для уменьшения влияния вибрации и шума датчиков до оценки ориентации. Модули адаптивного фильтра Калмана могут динамически корректировать матрицу ковариации шума и автоматически оптимизировать весовые коэффициенты на основе внешних частот вибрации, достигая плотности выходного шума всего 0,008°/с/√Гц. (2) Комбинация вейвлет-фильтрации и фильтрации Калмана.Исследования показывают, что при использовании фильтрации с гауссовым взвешиванием и скользящим средним в сочетании с вейвлет-фильтрацией для первоначального подавления шума, за которой следует объединение очищенных от шума данных с помощью ПИД-регулятора и, наконец, дальнейшая оптимизация с помощью фильтра Калмана, стандартное отклонение вибрационного шума может быть уменьшено на 93,83%. (3) Метод LMS и расширенный фильтр Калмана (EKF)Для сценариев вибрации, например, кузова автомобиля, метод наименьших квадратов (LMS) может использоваться для предварительной обработки данных с целью повышения отношения сигнал/шум. Затем используются дополнительные характеристики акселерометров и гироскопов для фильтрации шума смещения гироскопа, после чего проводится окончательная фильтрация с помощью расширенного фильтра Калмана. Результаты четырехчасового полевого эксперимента показывают, что этот метод значительно снижает влияние вибрации автомобиля на инерциальный измерительный блок (IMU). 2.4. Ключевые критерии выбора для вибрационных сред При выборе устройства следует обращать особое внимание на следующие технические параметры, связанные с вибрацией:` Ошибка виброизоляции (VRE) / Коэффициент виброизоляции: это наиболее прямой показатель виброустойчивости, обычно измеряемый в мг/г². Более низкие значения указывают на превосходную виброустойчивость.` Вибростойкость: выражается в г/м² (например, ≥20 г/м² или 10 г/м² среднеквадратичного значения в диапазоне 20 Гц – 2 кГц).` Выбор полосы пропускания: выберите полосу пропускания, соответствующую целевой частоте вибрации. Чрезмерно широкая полоса пропускания захватывает высокочастотные колебания в полосе, что приводит к более высокому значению VRE. В промышленных инерциальных измерительных блоках (IMU) часто намеренно ограничивается полоса пропускания выходного сигнала до 100–200 Гц в качестве меры по сглаживанию.` Устойчивость к ударам: Как правило, требуется, чтобы она составляла ≥2000 g или выше, чтобы гарантировать, что случайные сильные удары не повредят инерциальный измерительный блок (IMU). 3. Стратегии и точность компенсации температурного дрейфа 3.1. Насколько существенно влияние температуры на инерциальные измерительные блоки (IMU)? Чувствительные структуры MEMS-акселерометров и гироскопов (такие как микромеханические балки на основе кремния, инерционные массы и емкостные пластины) подвергаются термическому расширению и сжатию при изменении температуры. Это изменяет механическую жесткость и емкостные зазоры, что приводит к дрейфу выходного сигнала. Например, модуль Юнга кремния уменьшается со скоростью приблизительно -60 ppm/°C при повышении температуры; в диапазоне от -40°C до 85°C нескомпенсированный дрейф смещения гироскопа может достигать порядка ±10°/с. Поэтому при выборе устройства необходимо сосредоточиться на стабильности IMU во всем диапазоне температур, а не полагаться исключительно на характеристики при комнатной температуре. 3.2. Технические подходы к компенсации температурного дрейфа В настоящее время существует два основных технических подхода к компенсации температурного дрейфа: Вариант 1: температурная компенсация на аппаратном уровнеЭто включает в себя интеграцию независимых датчиков температуры и каналов компенсации для мониторинга температуры и коррекции выходного сигнала в реальном времени внутри микросхемы. Для коррекции дрейфа в реальном времени используются цифровые системы с замкнутым контуром; например, функция самокомпенсации в некоторых акселерометрах промышленного класса может подавлять температурный дрейф до ±0,003 мг/°C. Методы инкапсуляции на уровне пластины и выбор высокостабильных упаковочных материалов помогают снизить тепловое напряжение внутри корпуса. Вариант 2: Температурная компенсация на программном/алгоритмическом уровнеПрограммная компенсация основана на математических методах анализа взаимосвязи между температурой и выходными данными MEMS-гироскопа. Она обеспечивает точность выходных данных без дополнительных затрат на оборудование, предлагая такие преимущества, как простота, более низкая стоимость и легкость настройки параметров.К основным методам относятся полиномиальная аппроксимация, кусочно-линейная/кусочно-линейная аппроксимация и методы интерполяции (например, интерполяция Лагранжа). В основе этих методов лежит прогнозирование и вычитание температурного дрейфа путем построения математической модели отображения между температурой и ошибкой датчика. Основная концепция заключается в использовании экспериментальных данных для обучения функции, которая отображает температуру (или скорость изменения температуры) на поправки смещения или масштабного коэффициента; во время работы текущая температура подается на вход этой функции для расчета значения компенсации, обеспечивая тем самым стабильность выходного сигнала во всем диапазоне температур. 3.3. Ключевые показатели выбора, связанные с температурным дрейфом В процессе отбора следует оценивать следующие параметры, связанные с температурой: Стабильность смещения при любых температурах: Измеряет изменение смещения в диапазоне температур от -40°C до 85°C, выраженное в °/ч или мг. Высококачественные промышленные инерциальные измерительные блоки (IMU) могут достигать стабильности смещения при любых температурах ≤150°/ч (для гироскопов).Температурный коэффициент смещения: выражается в мг/°C или °/ч/°C; меньшие значения указывают на лучшую производительность. Например, температурное смещение акселерометра составляет 0,026 мг/°C, в то время как температурное изменение чувствительности гироскопа составляет всего 0,0013 %/°C.Метод температурной компенсации: Проверьте технические характеристики изделия, чтобы убедиться, что в них явно указано использование алгоритмов калибровки и компенсации в полном диапазоне температур.Диапазон рабочих температур: для промышленного применения он обычно составляет от -40°C до 85°C, а в более сложных условиях эксплуатации этот диапазон может быть расширен до -55°C до 125°C. 4. Критерии отбора основаны на оценке результативности. Для условий эксплуатации в промышленности с высокой вибрацией в качестве ориентира при выборе можно использовать следующую систему классов эксплуатационных характеристик:Отборочный классОсновные характеристики компенсации вибрации и температурыСценарии примененияВысокоэффективный тактический классVRE 0,03 мг/г²; сопротивление вибрации 10 г RMS; калибровка в полном диапазоне температур от -40°C до 71°C.Робототехника, навигация, стабилизированные платформыПромышленный сорт общего назначенияДиапазон рабочих температур от -40°C до 85°C; температурный дрейф 0,026 мг/°C; отказоустойчивая конструкция.Автоматизированные транспортные средства, сельскохозяйственная техника, высокоточная GNSSВстраиваемый компактный классПолная температурная компенсация; ≥Вибростойкость 20 г RMS; ≥Ударопрочность 2000 gАвтомобильная промышленность, аэрофотосъемка, геодезия и картографияВысокая надежность/долговечный класс10-летний дрейф 200 Гц)Мониторинг мостов, ветроэнергетика, высокотехнологичное оборудованиеРезервный двухъядерный модуль управления.Двойное резервирование инерциального измерительного блока (IMU); степень защиты IP67; гашение вибраций; стабильность смещения 0,5°/ч.Спутники, аэрофотосъемка, суровые условия окружающей средыКраткое содержание При выборе инерциального измерительного блока (IMU) для промышленных условий с высокой вибрацией необходимо учитывать следующие ключевые факторы:(1) Виброустойчивость: особое внимание уделяется VRE (ошибке коррекции вибрации), показателям виброустойчивости, конструкции механических фильтров и возможностям алгоритмического шумоподавления.(2) Компенсация термического дрейфа: основное внимание уделяется стабильности смещения во всем диапазоне температур, температурным коэффициентам смещения, алгоритмам компенсации и калибровке в широком диапазоне температур.(3) Комплексная защита: особое внимание уделяется ударопрочности, степени защиты IP и резервированию.(4) Как избежать ошибок: полагаться исключительно на характеристики при комнатной температуре может быть опасно; крайне важно запросить данные измерений относительно эффективности использования энергии и производительности во всем диапазоне температур.В конечном итоге, выбор подходящего инерциального измерительного блока (IMU) должен основываться на точном понимании конкретного сценария применения, включая спектр вибраций, диапазон температур, требования к точности и пространство для установки, а также на тщательном общении с поставщиком и, при необходимости, на эмпирической проверке с использованием прототипов.
ЧИТАТЬ ДАЛЕЕ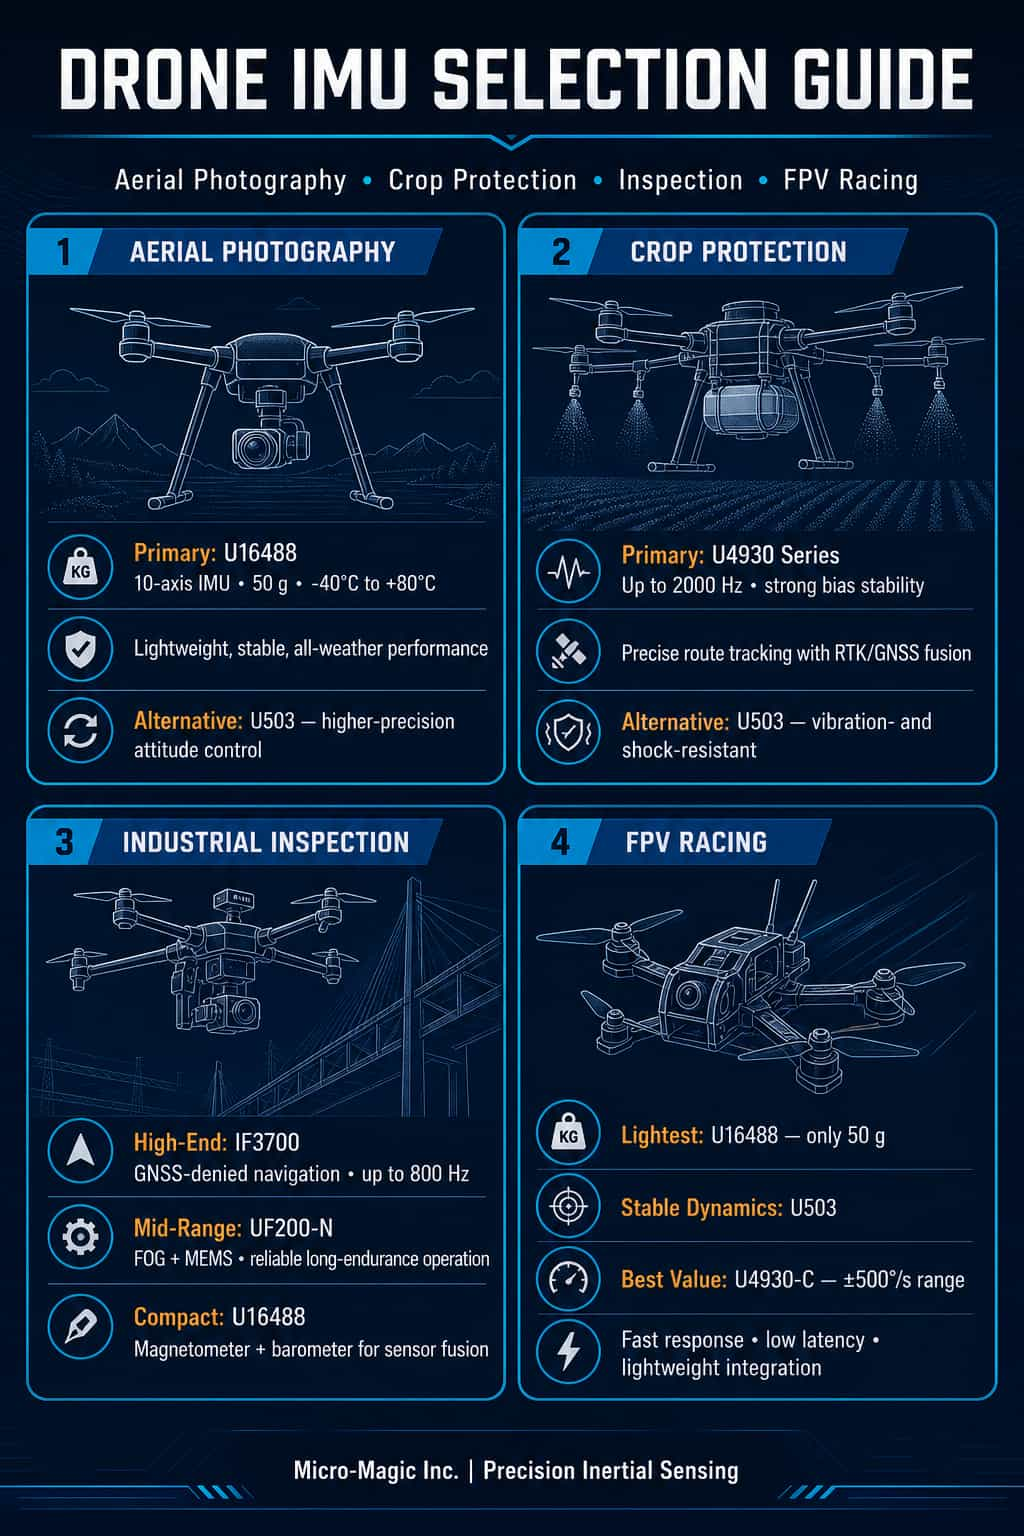
В быстро развивающейся индустрии дронов инерциальный измерительный блок (IMU), выступающий в качестве «сенсорного центра» системы управления полетом, напрямую определяет стабильность, точность и надежность летательного аппарата. Различные сценарии применения предъявляют совершенно разные требования к характеристикам IMU: дроны для аэрофотосъемки отдают приоритет сверхстабильному изображению; сельскохозяйственные дроны требуют точного отслеживания траектории полета; инспекционные дроны требуют длительной высокоточной навигации; а гоночные дроны отдают приоритет динамическому отклику и облегченной конструкции. Компания Micro-Magic Inc., ведущий отечественный поставщик инерциальных датчиков, предлагает широкий ассортимент продукции, от инерциальных навигационных модулей MEMS до волоконно-оптических гиросистем, опираясь на обширный опыт применения в таких областях, как дроны, автономное вождение и робототехника. В этой статье рассматриваются четыре ключевых сегмента дронов — аэрофотосъемка, сельскохозяйственные операции, инспекция и гонки — и рекомендуются наиболее примечательные модели IMU от Micro-Magic Inc., чтобы помочь разработчикам сделать точный выбор продукта. I. Дроны для аэрофотосъемки: обеспечение исключительной стабильности в каждом кадре.Для дронов, используемых для аэрофотосъемки, основными требованиями к инерциальному измерительному блоку (IMU) являются высокая точность позиционирования, низкий уровень шума и отличная температурная стабильность. Будь то гексакоптеры кинематографического класса или портативные дроны с камерами, данные о положении, предоставляемые IMU, напрямую определяют эффективность стабилизации подвеса и общее качество изображения. Рекомендуемая модель: (1) U503 Высокоточный 6-осевой инерциальный навигационный модуль MEMSU503 — это высокоточный и высокопроизводительный 6-осевой инерциальный измерительный модуль MEMS, широко используемый в навигационных, управляющих и измерительных приложениях. Интегрируя высокопроизводительные датчики в автономный блок, а также имея герметичную конструкцию и внутреннее гашение вибраций, этот модуль отвечает жестким требованиям высокоточной и динамичной навигации в суровых условиях. В сценариях аэрофотосъемки это гарантирует, что U503 предоставляет стабильные и надежные данные об ориентации полетному контроллеру даже при сильном ветре или быстрых маневрах, эффективно подавляя дрожание изображения. (2) U16488 Высокопроизводительный MEMS IMU (прямая замена ADIS16488A)U16488 — это высокоточный 10-осевой инерциальный измерительный блок MEMS, объединяющий трехосевой гироскоп, трехосевой акселерометр, трехосевой магнитометр и барометр. Он отличается нестабильностью смещения гироскопа всего 0,5°/ч (типичная дисперсия Аллана) и нестабильностью смещения акселерометра 20 мкг. Благодаря компактным размерам (47 × 44 × 14 мм) и малому весу (всего 50 г) он идеально подходит для дронов, используемых для аэрофотосъемки, с жесткими ограничениями по размеру и весу. Кроме того, U16488 включает в себя механизмы калибровки и компенсации при различных температурах, обеспечивая превосходную точность измерений в широком диапазоне температур от -40°C до 80°C, что гарантирует стабильное и высококачественное получение аэрофотоснимков в различных климатических условиях. II. Беспилотники для сельскохозяйственного опрыскивания: точное опрыскивание начинается с точного зондирования.Эксплуатационные характеристики сельскохозяйственных дронов-опрыскивателей диктуют уникальные требования к работе инерциального измерительного блока (IMU): длительная непрерывная работа, высокая виброустойчивость и высокоточная интеграция с системами RTK/GNSS. Поскольку эти операции обычно проводятся на малых высотах и низких скоростях в условиях сильной вибрации, стабильность смещения IMU и контроль температурного дрейфа имеют решающее значение. Рекомендуемые модели: (1) Высокоточный 6-осевой MEMS IMU серии U4930 (прямая замена HG4930)Серия U4930 — это флагманский промышленный инерциальный измерительный модуль MEMS от Maixinmin Micro, доступный в трех вариантах производительности: U4930-A, U4930-B и U4930-C. Модель U4930-A отличается нестабильностью смещения гироскопа всего 0,03°/ч, угловым случайным блужданием всего 0,02°/√ч и нестабильностью смещения акселерометра 30 мкг. Эта серия поддерживает максимальную частоту вывода данных 2000 Гц и надежно работает в диапазоне температур окружающей среды от -40°C до 80°C. Для сельскохозяйственных дронов-опрыскивателей частота обновления 2000 Гц позволяет в реальном времени фиксировать даже малейшие вибрации и возмущения фюзеляжа; в сочетании с RTK/двухантенной GNSS это обеспечивает точность траектории полета на уровне сантиметров, эффективно предотвращая перераспыление или пропуск участков. Примечательно, что серия U4930 является прямой заменой для Honeywell HG4930, предлагая экономичную альтернативу для бытового использования. (2) U503 (Также подходит для применения в сельскохозяйственных целях для опрыскивания)Как уже упоминалось, U503 обладает внутренней системой гашения вибраций и исключительной вибро- и ударопрочностью, что делает его идеально подходящим для эксплуатационных требований сельскохозяйственных дронов, таких как частые взлеты и посадки, а также воздействие вибраций на малых высотах. III. Модели контроля: Поддержание курса в условиях отсутствия сигнала GNSS.Задачи, такие как инспекция линий электропередач, трубопроводов и мостов, предъявляют к инерциальным измерительным блокам (IMU) самые жесткие требования, требуя возможности длительной инерциальной навигации, устойчивости к условиям отсутствия сигнала GNSS и автономного определения направления на север. Инспекционные дроны часто работают в районах, где сигналы спутникового сигнала блокируются — например, вблизи высоковольтных опор, в каньонах или внутри туннелей — что требует от IMU самостоятельного поддержания точности позиционирования и ориентации. Рекомендуемая модель: (1) IF3700 Автономная навигационная система INS без спутниковIF3700 — это высококлассная инерциальная навигационная система, разработанная компанией MaiXinMinWei специально для работы в условиях отсутствия спутников. Она использует высокоточный волоконно-оптический гироскоп с замкнутым контуром управления (с полной температурной стабильностью смещения 0,01°/ч) и высокоточный кварцевый акселерометр (20 мкг) для достижения высокоточной инерциальной оценки курса. Ее инерциальные характеристики впечатляют: за один час погрешность угла курса составляет ≤0,01° (среднеквадратичное значение), погрешность угла ориентации — ≤0,005°, а погрешность позиционирования — ≤1 морская миля/час. В интегрированном режиме навигации точность курса составляет ≤0,02°, точность ориентации — ≤0,005°, а точность позиционирования RTK — ≤2 см. Он поддерживает максимальную частоту обновления данных 800 Гц и предлагает множество интерфейсов, включая RS232, RS422, CAN, Ethernet и USB. Для таких летательных аппаратов, как большие беспилотные летательные аппараты с неподвижным крылом и БПЛА с вертикальным взлетом и посадкой (VTOL), IF3700 служит основным навигационным блоком. Он поддерживает высокоточную передачу данных о местоположении и ориентации даже при потере спутниковых сигналов, обеспечивая непрерывность и безопасность инспекционных миссий. (2) UF200-N Высокопроизводительный волоконно-оптический и MEMS-акселерометр, комбинированный инерциальный измерительный блокUF200-N — это инерциальный измерительный блок (IMU), основанный на высокоточных волоконно-оптических гироскопах и MEMS-акселерометрах. Он имеет модульную конструкцию, обеспечивающую высокую надежность и отличную экономичность. Его волоконно-оптический гироскоп имеет диапазон измерения ±500°/с, стабильность смещения 0,5°/ч (сглаживание 10 с) и угловое случайное блуждание всего 0,02°/√ч; MEMS-акселерометр обеспечивает диапазон ±30g и стабильность смещения 30 мкг. UF200-N поддерживает множество интерфейсов, включая RS422, RS232 и PPS; он имеет энергопотребление в установившемся режиме всего 10 Вт и весит не более 0,5 кг. Для средних и крупных инспекционных дронов UF200-N обеспечивает высокоточную чисто инерциальную навигацию в легком корпусе. Он обеспечивает стабильное позиционирование и ориентацию даже в сложных условиях, где сигналы GNSS недоступны, что делает его идеальным для длительных миссий, таких как инспекция электросетей и трубопроводов, требующих высокой точности и надежности. Кроме того, его высокая вибро- и ударопрочность позволяет ему полностью соответствовать строгим требованиям к условиям эксплуатации в промышленных условиях. (3) U16488 (Комплексная навигация с магнитометром и барометром)В дополнение к упомянутому ранее высокоточному MEMS-инерциальному измерительному блоку (IMU), U16488 интегрирует трехосевой магнитометр и барометр, обеспечивая комплексные возможности мониторинга окружающей среды. Это делает его особенно подходящим для инспекционных задач, требующих объединения данных из нескольких источников: магнитометр помогает в калибровке курса, а барометр — в измерении высоты, создавая систему тройного резервирования, которая обеспечивает надежность траектории инспекции. IV. Гоночные модели: стремление к максимальной скорости, точности и легкостиТребования к инерциальным измерительным блокам (IMU) в гоночных дронах (FPV-дронах) значительно отличаются от требований в других областях применения: они требуют сверхвысокой динамической отдачи, чрезвычайно широкого диапазона измерений, минимального веса и низкой задержки выходного сигнала. Каждый экстремальный крен, резкое пикирование и мгновенное ускорение расширяют границы возможностей IMU. Рекомендуемые модели: (1) U503 (Баланс легкости и высокой динамики)Несмотря на то, что U503 позиционируется как высокоточный инерциальный навигационный модуль MEMS, он разработан с учетом высокодинамичных применений. Герметичный корпус и внутренняя виброгасящая конструкция обеспечивают стабильную передачу данных об ориентации даже при сильной вибрации и ударах. Для профессиональных гоночных дронов он предлагает идеальный баланс между точностью и динамическими характеристиками. (2) U4930-B / U4930-CВерсии U4930-B и U4930-C предлагают более широкий диапазон измерения гироскопа (при этом U4930-C достигает ±500°/с), обеспечивая при этом различные компромиссы между стабильностью смещения и стоимостью. Для разработчиков гоночных дронов с ограниченным бюджетом U4930-C обеспечивает сверхширокий диапазон ±500°/с по более низкой цене, полностью улавливая движения с высокой угловой скоростью, характерные для соревновательных полетов; в то же время версия U4930-B доступна для профессиональных гоночных моделей, требующих более высокой точности. (3) U16488: Лучший выбор для тех, кто хочет похудетьВес U16488 составляет всего 50 г, что делает его самым легким из четырех рекомендованных продуктов — это решающее преимущество для гоночных дронов, где важен каждый сэкономленный грамм. Два интерфейса связи SPI/UART также обеспечивают быструю интеграцию с распространенными платами полетных контроллеров. V. Обзор моделей и таблица быстрого выбора Для облегчения быстрого сравнения и выбора в таблице ниже приведены основные характеристики моделей, рекомендованных в данной статье:МодельТип продуктаОсновные преимуществаСкорость передачи данныхМассаРекомендуемые варианты использованияU4930 - A/B/C6-осевой MEMS IMUЧастота обновления до 2000 Гц; высокоточный акселерометр2000 Гц130 гЗащита растений, аэрофотосъемкаU5036-осевой MEMS IMUВнутренняя амортизация; устойчивость к вибрации и ударам.2000 Гц220 гАэрофотосъемка, защита растений, гонкиU1648810-осевой MEMS IMUВстроенный магнитометр и барометр; сверхлегкая конструкция.SPI/UART50 гАэрофотосъемка, гонки, осмотрIF3700Интегрированная навигационная система INS/GNSS на основе волоконной оптики.Автономная навигация без спутниковых сигналов; точность определения положения 0,003°.800 Гц7000 гИнспекция, аэрофотосъемка промышленного класса.UF200-NВолоконно-оптический инерциальный измерительный блок (IMU)Волоконно-оптический гироскоп и MEMS-акселерометр; высокая надежность.200 Гц500 гИнспекция, длительный перелет VI. Краткое описание выбора модели и рекомендации. Для аэрофотосъемки дрон U16488 является лучшей рекомендацией; его сверхлегкая конструкция (50 г) в сочетании с полной 10-осевой функциональностью обеспечивает баланс между качеством изображения и продолжительностью полета. Если требуется более высокая точность позиционирования, отличной альтернативой станет U503. Для сельскохозяйственных дронов серия U4930 является оптимальным выбором. В частности, вариант U4930-A обеспечивает высокую стабильность и частоту обновления 2000 Гц, необходимые для идеального выполнения задач точного опрыскивания. Производители, которым требуется глубокая индивидуальная настройка и интеграция, могут выбрать конфигурируемую версию U4930A. При выборе инспекционных дронов следует руководствоваться ступенчатым подходом, исходя из бюджета и требований к точности: IF3700 — лучший выбор для высококлассных крупномасштабных дронов, поскольку его возможность автономной навигации без использования спутников имеет решающее значение для инспекционных миссий; UF200-N (с волоконно-оптическим инерциальным измерительным блоком) подходит для моделей среднего класса; а U16488 рекомендуется для компактных дронов, предлагая преимущества объединения данных с нескольких источников благодаря встроенному магнитометру и барометру. Для гоночных дронов баланс имеет ключевое значение. Модель U16488 представляет собой оптимальное решение для экстремального снижения веса, в то время как U503 отличается превосходной стабильностью во время высокодинамичных маневров; при этом U4930-C выделяется как экономичный вариант, предлагающий сверхширокий диапазон измерений (±500°/с).
ЧИТАТЬ ДАЛЕЕ
I. Краткий обзор базовой архитектуры инерциального измерительного блока (IMU).Основной аппаратный комплекс инерциального измерительного блока (ИМБ) состоит из акселерометров и гироскопов, которые измеряют линейное ускорение и угловую скорость соответственно. В промышленных и более совершенных ИТБ обычно используется технология MEMS, в то время как в высококлассных устройствах применяются волоконно-оптические или лазерные гироскопы в паре со специализированными интегральными схемами (ASIC) для обработки сигнала, температурной компенсации и предварительной фильтрации. Акселерометры основаны на модели «пружина-масса», где смещение инерциальной массы отражает ускорение; гироскопы используют эффект Кориолиса, где вибрирующая масса генерирует измеримое отклонение при вращении. На алгоритмическом уровне расширенный фильтр Калмана (EKF) объединяет эти два потока данных: гироскоп обеспечивает высокочастотное отслеживание ориентации, а акселерометр (вместе с магнитометром) выполняет долговременную коррекцию дрейфа. В чисто инерциальной навигации ориентация определяется путем интегрирования угловой скорости, а положение — путем двойного интегрирования ускорения; Однако ошибки измерения быстро увеличиваются с каждым порядком интегрирования, что приводит к «дрейфу». Следовательно, инерциальные измерительные блоки (IMU) обычно классифицируются по классам в зависимости от их стабильности смещения:1) Промышленный класс (стабильность смещения: 1–10°/ч): подходит для кратковременных динамических сценариев, таких как промышленные роботы, автоматизированные транспортные средства/автоматизированные медицинские роботы, автоматизированные производственные линии и высокотехнологичное реабилитационное оборудование, где предъявляются умеренные требования к долговременной стабильности, но при этом наблюдается значительная чувствительность к стоимости.2) Тактический класс (0,1–1°/ч): Подходит для применений, требующих высокой динамической реакции и кратковременной автономной навигации, таких как ракеты, БПЛА, беспилотные наземные транспортные средства, летательные аппараты с вертикальным взлетом и посадкой и тактическое вооружение.3) Навигационный класс (0,001–0,1°/ч): Подходит для задач, требующих автономной навигации в течение средних периодов времени (от десятков минут до нескольких часов) без внешней калибровки, например, для коммерческих или военных самолетов, кораблей и ракет средней и большой дальности.Понимание этой базовой архитектуры позволяет прояснить логику применения инерциальных измерительных блоков (IMU) в различных отраслях: по сути, она заключается в поиске компромиссов между «точностью, производительностью в реальном времени, надежностью и стоимостью». II. Базовая логика применения в различных отраслях1. Автономное вождение и высокоточное позиционированиеВ сценариях автономного вождения и высокоточного позиционирования ключевым требованием является обеспечение непрерывного позиционирования, особенно в условиях отсутствия GPS-сигнала, таких как туннели и подземные паркинги. Логика приложения предполагает использование инерциального измерительного блока (IMU) в качестве надежной базовой линии для кратковременного позиционирования. Эти данные объединяются с данными от GNSS, одометров колес и систем машинного зрения/LiDAR посредством тесно связанного фильтра Калмана. Используя высокочастотные априорные данные о движении, предоставляемые IMU (в частности, угловую скорость и ускорение), система может поддерживать оценку положения с точностью до метра в течение периодов от десятков секунд до нескольких минут даже после потери GPS-сигнала. Одновременно, благодаря резервной конструкции (например, оснащение одного автономного транспортного средства 4-го уровня тремя IMU), система обеспечивает безопасное снижение производительности в случае отказа одной точки. Фундаментальная логика здесь заключается в том, чтобы обменять стоимость кратковременного дрейфа интеграции на доступность в полном сценарии.2. Дроны и eVTOLВ сценариях с дронами и eVTOL системы управления полетом считывают данные об угловой скорости и ускорении с инерциального измерительного блока (IMU) с частотой в несколько сотен герц, используя замкнутый ПИД-регулятор для корректировки скорости двигателей в реальном времени. При наличии надежных сигналов GPS IMU помогает в управлении положением; однако в условиях отсутствия GPS (например, в помещениях или в каньонах) IMU объединяется с барометрами или оптическими датчиками потока для перехода в чисто инерциальный режим навигации. Для пилотируемых летательных аппаратов, таких как eVTOL, дополнительные требования включают соответствие стандартам летной годности (например, DO-160G) и использование резервных архитектур (например, оснащение одного летательного аппарата шестью IMU). Основная логика в этом контексте характеризуется «высокой частотой, низкой задержкой и кратковременной автономностью».3. Промышленные роботы и мобильные роботыОсновные требования к промышленным и мобильным роботам — это точное позиционное управление и долговременная стабильность, направленные на повышение точности повторяющегося позиционирования и надежности систем SLAM (одновременная локализация и картографирование). В промышленных роботизированных манипуляторах инерциальные измерительные блоки (IMU) тактического или навигационного класса отслеживают траектории движения отдельных суставов в режиме реального времени, обеспечивая коррекцию команд двигателей с обратной связью для достижения точности повторяющегося позиционирования ±0,02 мм. В автоматизированных транспортных средствах (AGV) и автономных мобильных роботах (AMR) IMU обеспечивает систему SLAM непрерывной кратковременной информацией о движении; когда системы LiDAR выходят из строя из-за перекрытия поля зрения или недостаточных характеристик окружающей среды, интегрированные данные от IMU «заполняют» эти информационные пробелы, тем самым поддерживая непрерывность оценки положения. Фундаментальная логика здесь — «высокоточная кратковременная оценка для заполнения слепых зон датчиков». 4. Оборонная и аэрокосмическая промышленностьВ оборонной и аэрокосмической отраслях основными требованиями являются надежность на протяжении всего жизненного цикла в экстремальных условиях и возможности автономной навигации, функционирующие в течение длительных периодов времени без внешней калибровки. Инерциальные измерительные блоки стратегического (или навигационного) класса — как правило, использующие волоконно-оптические или лазерные гироскопы — разработаны для того, чтобы служить полностью независимыми источниками информации. Их логика основана на сочетании «моделирования ошибок полного спектра» и «термодинамической компенсации». На критических этапах, таких как запуск, полет или погружение под воду, эти ИМУ должны выдерживать высокие перегрузки, значительные колебания температуры и интенсивные электромагнитные помехи; одновременно, благодаря исключительно точной стабильности смещения и спецификациям случайного блуждания, они гарантируют, что ошибки позиционирования остаются ограниченными в течение нескольких часов или даже месяцев. Кроме того, отечественное производство и технологическая автономность стали абсолютными императивами в этой области.5. Медицинская хирургия и высококлассная реабилитацияВ медицинской хирургии и высококлассной реабилитации основными требованиями являются высокий динамический диапазон и высокая воспроизводимость при количественной оценке биомеханических параметров. В ортопедической хирургической навигации инерциальные измерительные блоки (IMU) крепятся к хирургическим инструментам или скелету пациента; используя отслеживание положения с шестью степенями свободы (6-DOF), они отображают положение инструментов в реальном времени на предоперационные медицинские изображения. Основная идея здесь заключается в использовании кратковременной точности тактических IMU для обхода проблем, связанных с чувствительностью к окклюзии, присущих оптическим навигационным системам. В анализе походки IMU носятся на конечностях для регистрации таких параметров, как углы суставов и ускорение; эти данные затем обрабатываются с помощью алгоритмов слияния данных датчиков для получения клинических показателей, таких как частота шагов и симметрия походки. По сути, это приложение представляет собой «носимую, беспроводную систему количественной оценки движений с высоким динамическим диапазоном».Краткое содержаниеОсновная логика применения инерциальных измерительных блоков (IMU) в различных отраслях может быть в общих чертах суммирована следующим образом: использование их присущих преимуществ — в частности, независимости от внешних сигналов и возможностей высокочастотного отклика — для решения либо «проблемы пространственно-временной непрерывности в условиях отсутствия GPS», либо «проблемы управления состоянием движения в режиме реального времени с обратной связью», и все это в рамках требуемого уровня точности. Различные требования в разных отраслях — в отношении стабильности смещения, динамического диапазона и адаптивности к окружающей среде — диктуют конкретный выбор IMU, от тактических до стратегических устройств. Тем не менее, общая инженерная логика, лежащая в основе всех этих применений, остается неизменной: компромисс между контролируемой степенью дрейфа интеграции и незаменимой возможностью автономного ситуационного восприятия.
ЧИТАТЬ ДАЛЕЕ
Неточное измерение плеча рычага между инерциальным измерительным блоком (IMU) и антенной глобальной навигационной спутниковой системы (GNSS) является распространенным источником ошибок в интегрированных навигационных системах GNSS/INS. Эта ошибка существенно влияет на точность интегрированной навигации в динамических условиях, особенно при вращательном движении. Обычно для компенсации ошибок в интегрированной навигационной системе, вызванных влиянием плеча рычага, используются следующие методы.1. Автономная калибровка: Перед вводом системы в эксплуатацию вектор плеча рычага точно оценивается с помощью специальных тестовых маневров. Обычно используются статический многопозиционный метод и динамический метод маневрирования («восьмерка» или «змея»). Если конструкция маневра подобрана правильно и качество данных высокое, можно получить очень точные оценки плеча рычага.2. Оценка в режиме реального времени: Во время работы интегрированного навигационного фильтра (обычно фильтра Калмана или его вариантов, таких как EKF, UKF) вектор плеча рычага используется как часть переменной состояния для оценки в реальном времени. Это не требует дополнительного автономного тестирования и позволяет постепенно корректировать ошибки плеча рычага в процессе нормальной работы системы.3. Адаптивная/робастная фильтрация: Когда ошибку в положении манипулятора невозможно точно определить, а эффект онлайн-оценки неудовлетворителен (например, из-за недостаточной подвижности носителя), корректировка параметров фильтра может позволить компенсировать или ослабить влияние ошибки в положении манипулятора, предотвратить расходимость фильтра или обеспечить чрезмерно оптимистичную оценку точности. Рекомендуется отдавать приоритет автономной калибровке. Если позволяют условия, проведение специализированной динамической калибровки маневрирования является наилучшим методом для получения высокоточных значений плеча рычага. Во-вторых, для оценки вектора плеча рычага в качестве переменной состояния в интегрированном навигационном фильтре используется онлайн-оценка. Это наиболее распространенный и эффективный метод обработки в реальном времени в инженерной практике. Необходимо убедиться, что носитель обладает достаточной маневренностью вращения, чтобы плечо рычага было наблюдаемым. Наконец, для предотвращения серьезного ухудшения характеристик или расхождения результатов рекомендуется комбинировать адаптивные/робастные стратегии.
ЧИТАТЬ ДАЛЕЕ
В области инерциальных технологий точность всегда была ключевым показателем для оценки. ИМУ ценность. U503 Представлен инерциальный измерительный модуль MEMS серии Микро-Магия ИнкБлагодаря точности, сравнимой с волоконно-оптическими гироскопами, стабильной работе во всем диапазоне температур и прочной конструкции, устойчивой к суровым условиям окружающей среды, он играет ключевую роль в применении в беспилотных системах. Сверхвысокоточные технические характеристики Характеристики гироскопа U503 достигли наивысшего уровня среди MEMS-устройств, при этом нестабильность смещения (дисперсия Аллана) составляет ≤0,03°/ч, что отражает стабильность устройства в течение длительных периодов времени и определяет способность к удержанию ориентации в рамках чисто инерциальной навигации. Угловое случайное блуждание составляет ≤0,005°/√ч, что указывает на чрезвычайно низкий уровень шума гироскопа U503, с угловой ошибкой всего около 0,3° после 1-часовой интеграции.Акселерометр U503 также достиг высшего уровня промышленного класса, демонстрируя нестабильность нулевого смещения (дисперсию Аллана) ≤3 мкг и превосходную долговременную стабильность, что позволяет проводить высокоточные измерения наклона и моделирование гравитационного поля. Случайное блуждание скорости составляет ≤ 0,01 м/с/√ч, а ошибка интегрирования скорости чрезвычайно мала, составляя всего около 0,6 м/с в час.U503 — это не просто интеграция «гироскопа и акселерометра», а достижение оптимальной общей производительности за счет проектирования на системном уровне. Данные гироскопа и акселерометра строго согласованы, что обеспечивает задержку на уровне микросекунд и поддерживает сценарии применения высокодинамичной интегрированной навигации. U503 обеспечивает подавление перекрестной связи между чувствительными осями, а также межосевую связь. ≤Точность 0,001 рад обеспечивает ортогональность трехосевых измерений и снижает ошибки преобразования системы координат. В то же время, U503 имеет встроенную функцию самодиагностики и вывода кодовых слов состояния, что позволяет своевременно выявлять и изолировать неисправные ситуации, обеспечивая мониторинг состояния в режиме реального времени.Системная гарантия точности Сверхвысокая точность U503 достигается не за счет изолированного индикатора, а благодаря комплексной системной конструкции. Благодаря полной температурной калибровке и компенсации, изменение нулевого смещения во всем температурном диапазоне составляет ≤ 20% от номинального значения; внутренняя амортизирующая структура и герметичная конструкция системы подавляют вибрационный шум выше 1000 Гц; экранирование металлическим корпусом и силовой фильтр снижают электромагнитные помехи в аналоговых сигналах; вывод в реальном времени слов состояния и самопроверка на наличие аномалий обеспечивают надежность выходных данных. Ключевая роль U503 в беспилотных системах В интегрированных навигационных системах GNSS/INS инерциальный измерительный блок (IMU) обеспечивает высокочастотную и высокоточную информацию об относительном движении. Сверхвысокая точность U503 увеличивает время работы системы при прерывании сигналов GNSS. Когда беспилотные летательные аппараты въезжают в туннели или дроны летают над городскими каньонами и сигналы GNSS теряются, система переходит в режим чисто инерциальной навигации. Ошибка позиционирования в течение 60 секунд в режиме чисто инерциальной навигации составляет менее 5 метров, а в течение 300 секунд в режиме чисто инерциальной навигации сохраняется точность позиционирования на уровне метра. Это означает, что беспилотные системы могут полагаться на инерцию для поддержания навигационных возможностей в течение более длительного периода времени, пока не будет получен сигнал GNSS или не завершится автономная посадка/парковка.В подземной добыче полезных ископаемых, строительстве туннелей и других областях сверхнизкий дрейф характеристик U503 позволяет использовать его в инерциальной навигационной системе с жесткой фиксацией для выполнения чисто инерциального позиционирования в течение десятков минут, а также интегрировать с одометром/измерителем скорости вращения колес для достижения точности позиционирования менее метра.В таких сценариях, как взлет дрона с катапульты, испытания на столкновение беспилотных летательных аппаратов и начальный полет ракеты, U503 может независимо регистрировать угловую скорость и ускорение в процессе удара с высокой пропускной способностью и интегрировать их для получения изменений ориентации и траекторий скорости.Датчик U503 не идет на компромисс с динамическими характеристиками, стремясь к точности. Его полоса пропускания ≥200 Гц охватывает частоты вибрации роторов БПЛА и полосы частот движения подвесок беспилотных аппаратов, полностью сохраняя динамическую информацию. Диапазоны измерений ±300°/с и ±30g соответствуют требованиям высокой маневренности большинства беспилотных систем, предотвращая насыщение датчика. Благодаря максимальной частоте обновления данных 2000 Гц он обеспечивает обратную связь в реальном времени для высокоскоростных контуров управления. Это позволяет U503 поддерживать стабильность на сверхвысоком уровне точности в статических условиях, точно регистрируя интенсивное движение без искажений в условиях высокой динамики. Модули MEMS IMU серии U503, отличающиеся точностью, сравнимой с волоконно-оптическими гироскопами, стабильной работой во всем диапазоне температур и прочной конструкцией, устойчивой к суровым условиям окружающей среды, обеспечивают беспилотные системы настоящим «высокоточным ядром восприятия». U503
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :