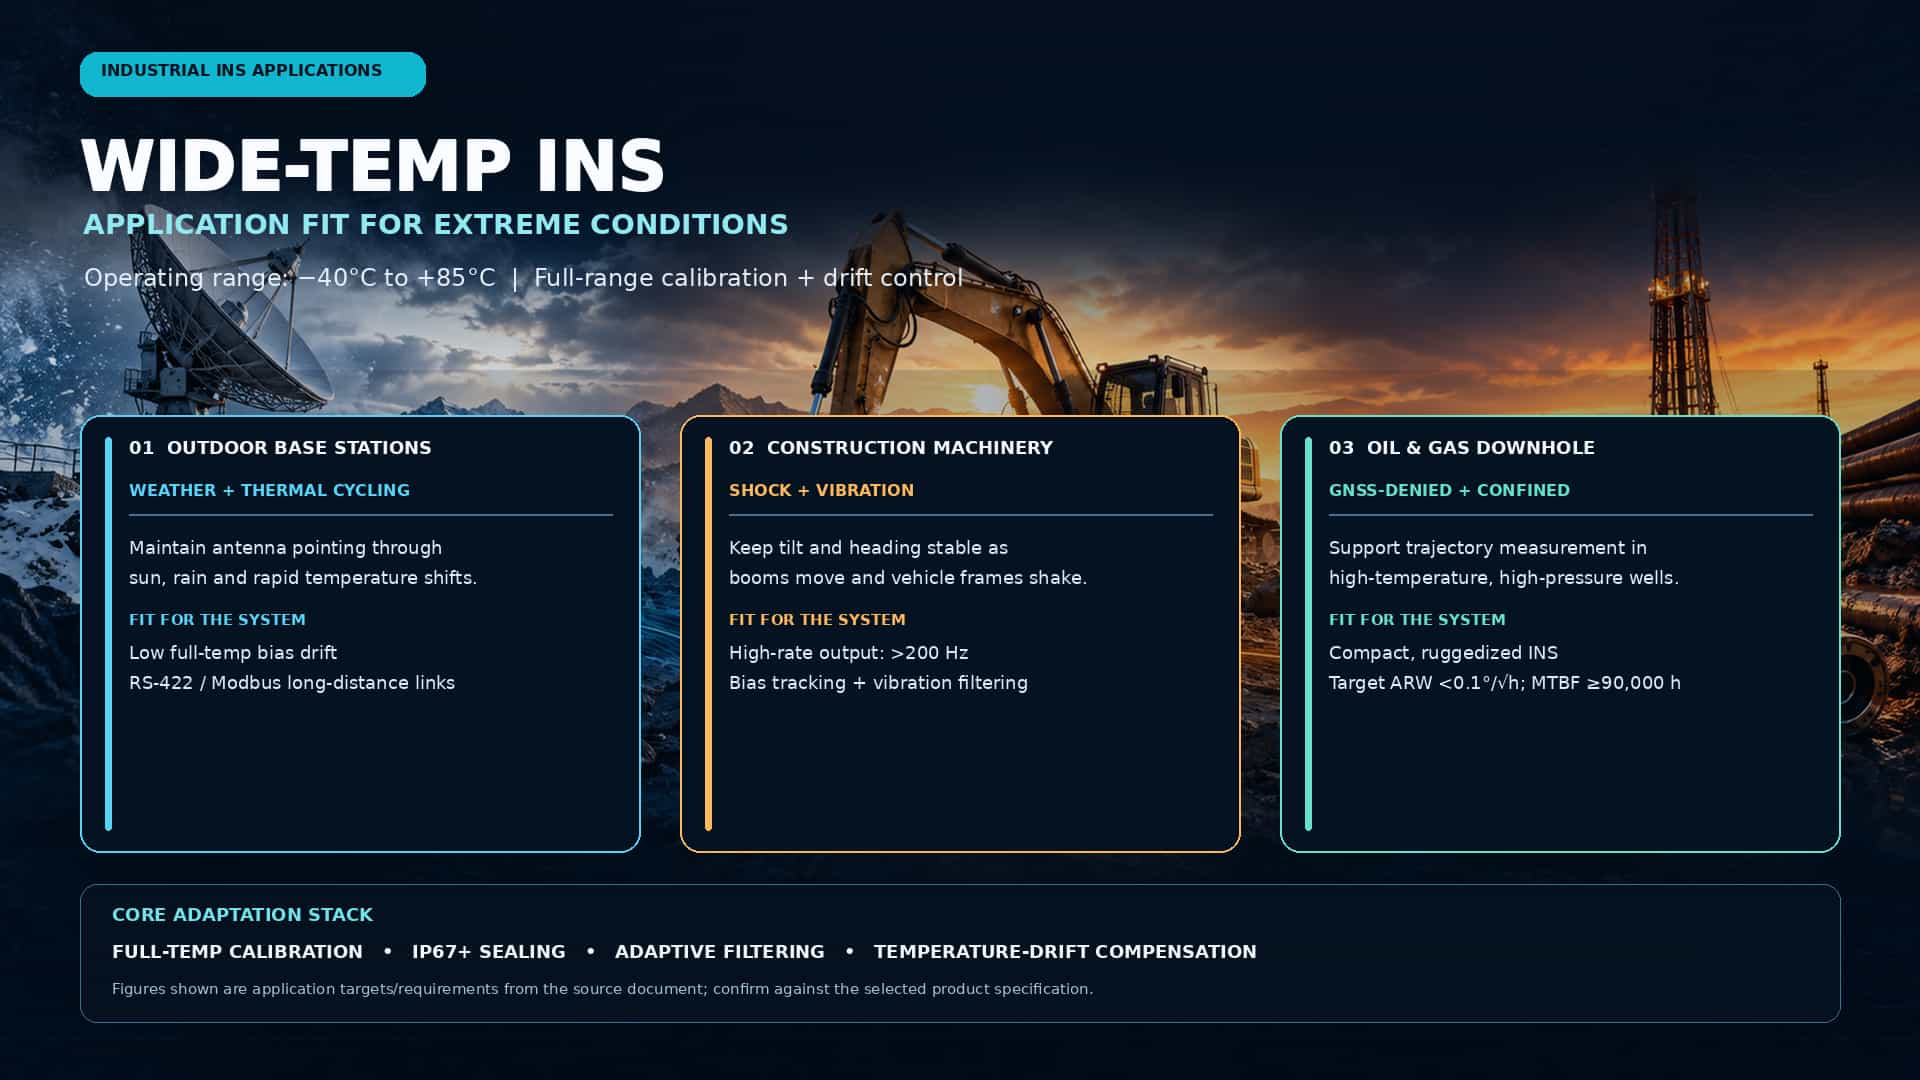
Автоматизированные и высокоточные операции для наружных базовых станций (например, антенн спутниковой связи), строительной техники (например, экскаваторов, автоматизированных транспортных средств) и скважинного нефтегазового оборудования (например, инструментов для каротажа) в значительной степени зависят от стабильных и надежных возможностей определения положения и навигации/позиционирования. Однако эти приложения часто сталкиваются с экстремальными условиями окружающей среды, включая широкий диапазон рабочих температур (-40°C до +85°C), сильную вибрацию, высокие ударные нагрузки, высокую влажность и электромагнитные помехи.Традиционные инерциальные навигационные системы подвержены таким проблемам, как дрейф смещения и нелинейные изменения масштабного коэффициента в подобных условиях, что приводит к снижению точности измерений. Следовательно, инерциальные навигационные системы должны быть тщательно адаптированы по трем параметрам — выбор оборудования, температурная компенсация и алгоритмическое подавление помех — для соответствия жестким требованиям промышленного применения.Выбор основного оборудования: широкий диапазон рабочих температур и защита от воздействия окружающей среды.Аппаратное обеспечение служит первой линией защиты от внешних воздействий. В условиях жесткой эксплуатации при выборе аппаратного обеспечения для инерциальных навигационных систем необходимо отдавать приоритет следующим характеристикам:Работа в широком диапазоне температур и полнодиапазонная калибровка:Изделия должны выдерживать рабочий диапазон температур от -40°C до +85°C. Простое использование компонентов, работающих в широком диапазоне температур, недостаточно для обеспечения точности; необходима калибровка на системном уровне во всем температурном диапазоне. Создание моделей параметров в полном температурном диапазоне (например, температурных коэффициентов смещения и масштабного коэффициента) для MEMS-гироскопов и акселерометров и применение компенсации позволяют значительно уменьшить расходимость ошибок в условиях значительных колебаний температуры. Например, некоторые высококачественные инерциальные измерительные блоки (IMU) могут поддерживать стабильность смещения в пределах 0,1°/с во всем температурном диапазоне.Высокая механическая прочность и герметичность:Строительная техника и скважинное оборудование часто подвергаются ударам силой до 20 000 g и вибрациям до 10 g. Корпуса инерциальных навигационных систем должны быть изготовлены из высокопрочных материалов, таких как магниево-алюминиевые сплавы, и иметь герметичную конструкцию со степенью защиты IP67 или выше для предотвращения попадания пыли и жидкостей. Кроме того, требуется внутренняя структурная оптимизация для минимизации влияния напряжений при сборке на характеристики датчика.Основные алгоритмические стратегии: подавление теплового дрейфа и виброустойчивая фильтрация.Аппаратное обеспечение определяет базовый уровень производительности, а алгоритмы — потолок производительности. Для работы в широком диапазоне температур стратегии адаптации на основе алгоритмов включают в себя:(1) Высокоточные алгоритмы компенсации температурного дрейфа:Использование исключительно аппаратных методов температурной компенсации (например, методов на основе терморезисторов) часто недостаточно для обеспечения высокой точности. Современные подходы используют методы моделирования на основе данных — например, разложение в ряды Фурье для описания влияния колебаний температуры на курс или использование алгоритма оптимизации роя частиц (PSO) для идентификации моделей температурных ошибок — для достижения точной компенсации дрейфа нулевого смещения. В литературе указывается, что такие интегрированные методы компенсации могут снизить ошибки курса, вызванные температурой, на 40–90%.(2) Методы адаптивной фильтрации и защиты от вибрации:В условиях интенсивной вибрации возникает высокочастотный шум, приводящий к случайному блужданию угловой скорости и накоплению ошибок скорости. Применение методов адаптивной фильтрации и подавления резонанса (например, режекторных фильтров) позволяет эффективно различать фактическое движение и мешающие вибрации, тем самым снижая влияние шума на интегрированные решения по ориентации. Кроме того, сочетание этих методов с фильтрацией Калмана и использование данных акселерометра и магнитометра для оперативной коррекции дрейфа гироскопа позволяет поддерживать точность ориентации в течение коротких периодов отсутствия или потери сигнала GNSS.Анализ адаптации для типичных сценариев применения.Вкратце, инерциальные навигационные системы, разработанные для работы в широком диапазоне температур — например, на наружных базовых станциях, строительной технике и нефтяных скважинах — представляют собой гораздо больше, чем просто набор компонентов. Их техническая основа заключается в прочности оборудования, термостойких алгоритмах и устойчивости к помехам на системном уровне. Ключ к достижению высокой надежности и долговечности промышленных инерциальных навигационных систем заключается в использовании микросхем MEMS автомобильного или промышленного класса, точной калибровке и компенсации во всем диапазоне температур перед отгрузкой, а также во внедрении передовых алгоритмов фильтрации, оптимизированных для вибрации и теплового дрейфа.
ЧИТАТЬ ДАЛЕЕ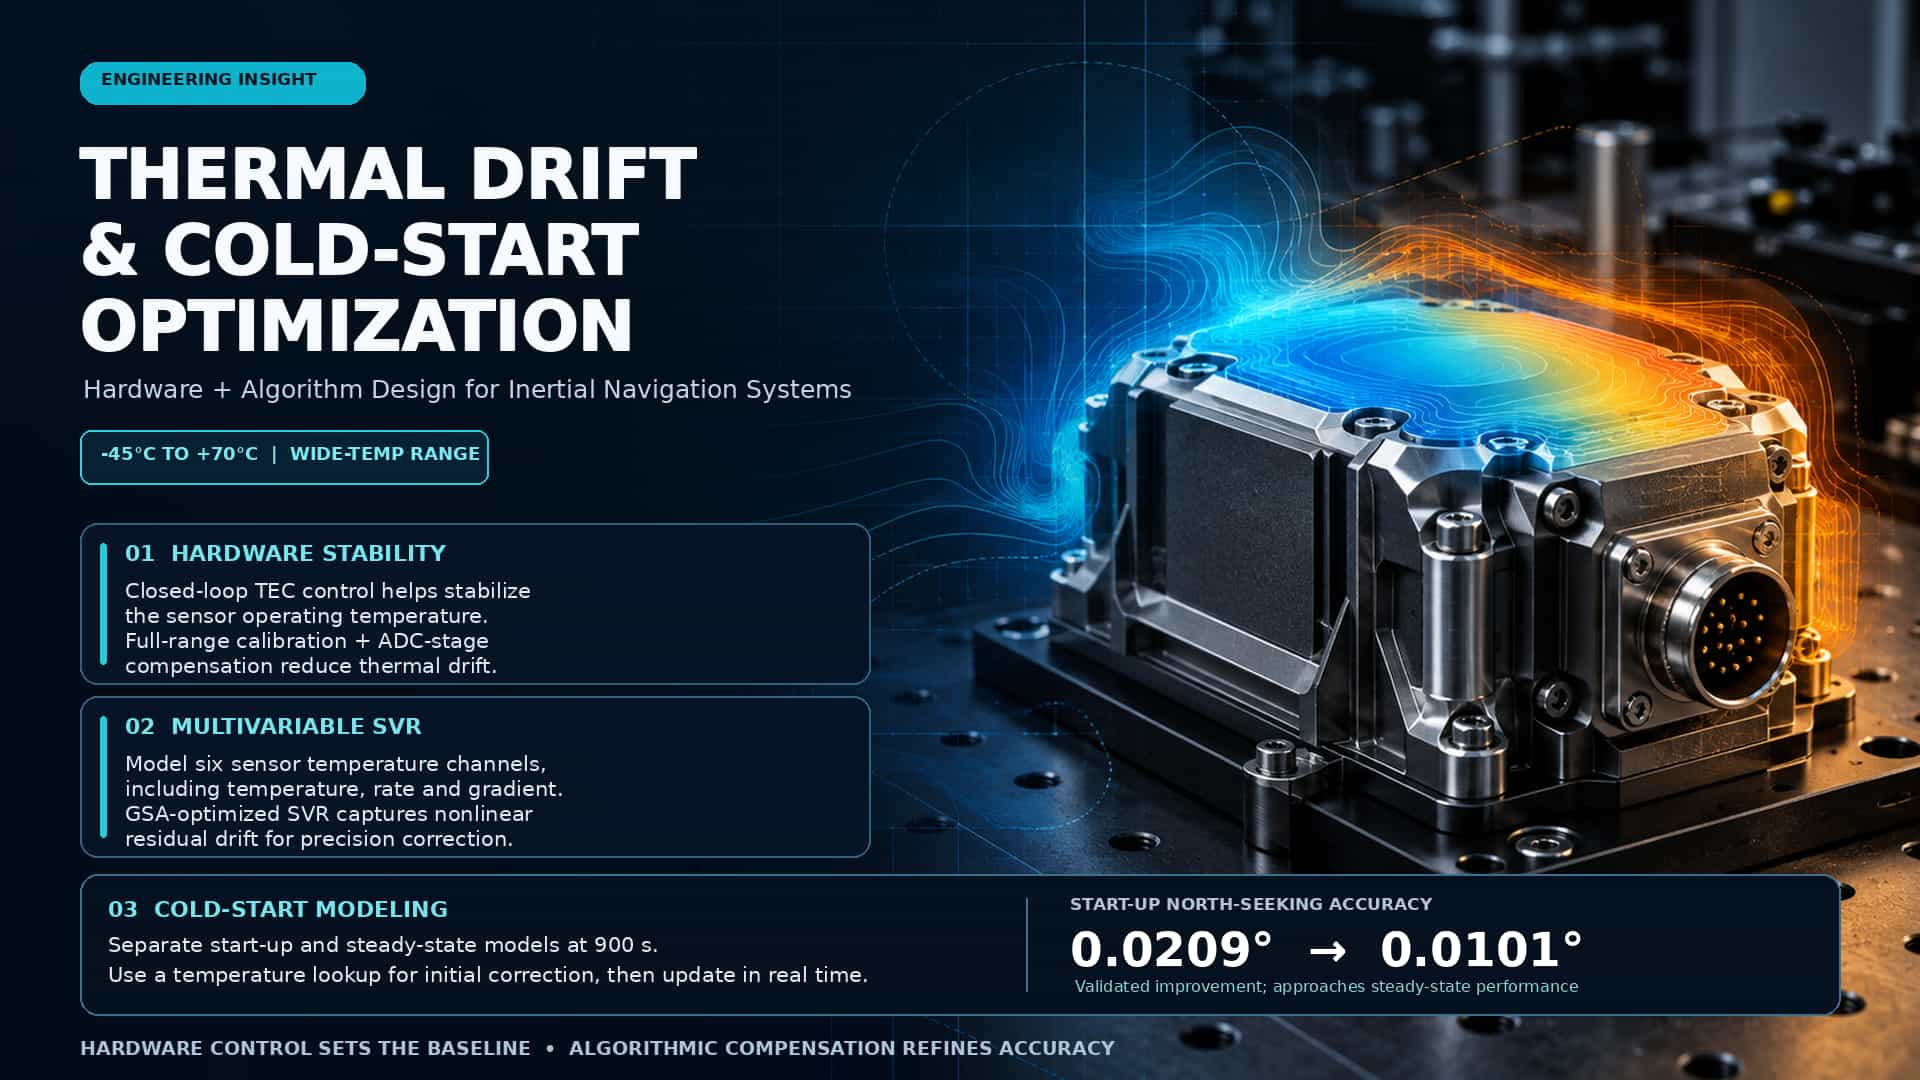
Точность инерциальных навигационных систем существенно ограничена температурными эффектами. В широком диапазоне рабочих температур (например, от -45°C до +70°C) смещение и масштабный коэффициент инерциальных компонентов (гироскопов и акселерометров) демонстрируют значительный дрейф; особенно выражены ошибки, связанные с высокотемпературным дрейфом и фазой запуска при низких температурах. Высокотемпературный дрейф обусловлен изменениями свойств материалов при повышении температуры, тогда как запуск при низких температурах включает в себя переходные эффекты теплопередачи во время установления внутреннего теплового поля. Для решения этих двух критических проблем в данной статье систематически описываются методы оптимизации проектирования как с аппаратной, так и с алгоритмической точек зрения.1. Высокотемпературный дрейф: анализ механизма и совместная оптимизация аппаратного и алгоритмического обеспечения.1.1. Механизм дрейфаВ условиях высоких температур дрейф инерционных компонентов в основном обусловлен температурной чувствительностью материалов. На примере кремниевых МЭМС-устройств зависимость между модулем упругости и температурой можно приблизительно выразить следующим образом: ;Температурный коэффициент модуля упругости кремниевого материала. Это изменение непосредственно вызывает сдвиг резонансной частоты:Для лазерного гироскопа относительная погрешность масштабного коэффициента, вызванная изменением длины резонансной полости в зависимости от температуры, составляет:В формуле ρ обозначает коэффициент теплового расширения. Рассмотрим в качестве примера стеклокерамическую резонансную полость, где ρ = 5,5 × 10⁻⁷/°C. Изменение температуры на 110°C вносит погрешность приблизительно в 60 ppm.1.2 Стратегии оптимизации оборудованияАрхитектура системы терморегулирования: Создана замкнутая система терморегулирования с использованием теплоизолированного корпуса в сочетании с термоэлектрическим охладителем (ТЭО) для поддержания рабочей зоны инерционных компонентов при практически постоянной температуре. Датчики температуры отслеживают температуру окружающей среды в режиме реального времени, а микроконтроллер регулирует направление и величину тока ТЭО с помощью контроллера тока, обеспечивая двухрежимное управление как нагревом, так и охлаждением.Калибровка в полном температурном диапазоне и аппаратная компенсация: В каскад аналого-цифрового преобразования встроен механизм температурной компенсации. Для высокоточных схем преобразования интерфейса устанавливается модель, связывающая собственное смещение выходного сигнала схемы с температурным полем в условиях нулевого входного тока; впоследствии применяется вторичная компенсация ко всему каналу ускорения, чтобы предотвратить несоответствие между независимыми усилиями компенсации и тепловой обстановкой системы.1.3 Алгоритмические методы компенсацииМоделирование многомерного температурного поля: Один термометр не может в полной мере отразить сложное распределение температурного поля внутри инерциального навигационного блока. Оптимальный подход использует данные со встроенных термометров шести инерциальных датчиков для построения многомерных температурных переменных — а именно температуры ($T$), скорости изменения температуры ($\dot{T}$) и температурного градиента ($\nabla T$), — которые служат входными данными для модели компенсации.Моделирование с помощью метода опорных векторов регрессии (SVR): Тепловой дрейф в инерционных компонентах демонстрирует сильную нелинейность, что делает традиционную полиномиальную аппроксимацию недостаточно точной. SVR обеспечивает нелинейную регрессию путем отображения данных в многомерное пространство признаков с использованием ядерных функций. Функция регрессии выражается следующим образом:Выберите функцию ядра радиального базиса:Параметр ядра σ и штрафной коэффициент C существенно влияют на точность модели, что требует использования метаэвристических алгоритмов (таких как алгоритм гравитационного поиска, GSA) для оптимизации. Экспериментальные результаты показывают, что метод компенсации на основе GSA-SVR может повысить точность навигации более чем на 50%.2. Холодный пуск: сегментированное моделирование фаз запуска и установившегося состоянияХолодный запуск представляет собой одну из наиболее сложных задач для инерциальных навигационных систем. После первоначального включения питания внутреннее температурное поле системы еще не стабилизировалось; различия в тепловой инерции между компонентами приводят к неравномерному переходному повышению температуры, вызывая нестационарные характеристики ошибок дрейфа. Ключевой подход заключается в моделировании фазы запуска (обычно первые 20 минут) и фазы установившегося режима работы отдельно.2.1 Характеристики ошибок на этапе запускаПри холодном запуске резонансный привод еще не стабилизировался, и схема находится в состоянии прогрева; колебания температуры в основном обусловлены теплом, выделяемым самими компонентами. Величина дрейфа выходного сигнала во время фазы запуска гироскопа часто в несколько раз больше, чем наблюдаемая во время фазы установившегося состояния. Начальное значение компенсации ошибки, $C(T_0)$, получается с помощью таблицы соответствия, основанной на температуре $T_0$, измеренной в момент запуска, для обеспечения немедленной компенсации, которая затем обновляется в режиме реального времени во время последующей работы.2.2 Алгоритм сегментированной компенсацииИспользуется схема SVR (Support Vector Regression), основанная на сегментированном моделировании: рабочие состояния классифицируются на основе времени, прошедшего с момента включения питания (обычно с использованием порогового значения в 900 секунд), и для фаз запуска и установившегося состояния обучаются отдельные модели температурного дрейфа. Эта стратегия была проверена на волоконно-оптических гирофотометрах с функцией наведения на север, где точность на фазе запуска улучшилась с 0,0209° до 0,0101°, приближаясь к уровню производительности на фазе установившегося состояния.Рекурсивную форму компенсации температурной ошибки можно выразить следующим образом:Здесь,— это начальное значение из таблицы поиска на момент начала выполнения.— это разница температур между последовательными моментами отбора проб, иявляются коэффициентами погрешности для скорости изменения температуры и ее квадратичного члена соответственно.ЗаключениеПроблемы высокотемпературного дрейфа и запуска при низких температурах в инерциальных навигационных устройствах являются, по сути, проявлениями взаимодействия между температурной чувствительностью материала и неоднородностью теплового поля. Инженерная практика показывает, что наиболее эффективным подходом является синергетическая стратегия — использование аппаратного терморегулирования для установления базового уровня и алгоритмической компенсации для дальнейшего повышения производительности: на аппаратном уровне для подавления величины дрейфа используются терморегулирование на основе термоэлектрического охладителя (TEC) и калибровка в полном диапазоне температур, а на алгоритмическом уровне для уточненной компенсации остаточных отклонений используется пошаговое многомерное моделирование SVR. Сочетание этих методов эффективно сокращает время запуска и повышает точность во всем диапазоне рабочих температур от -45°C до +70°C.
ЧИТАТЬ ДАЛЕЕ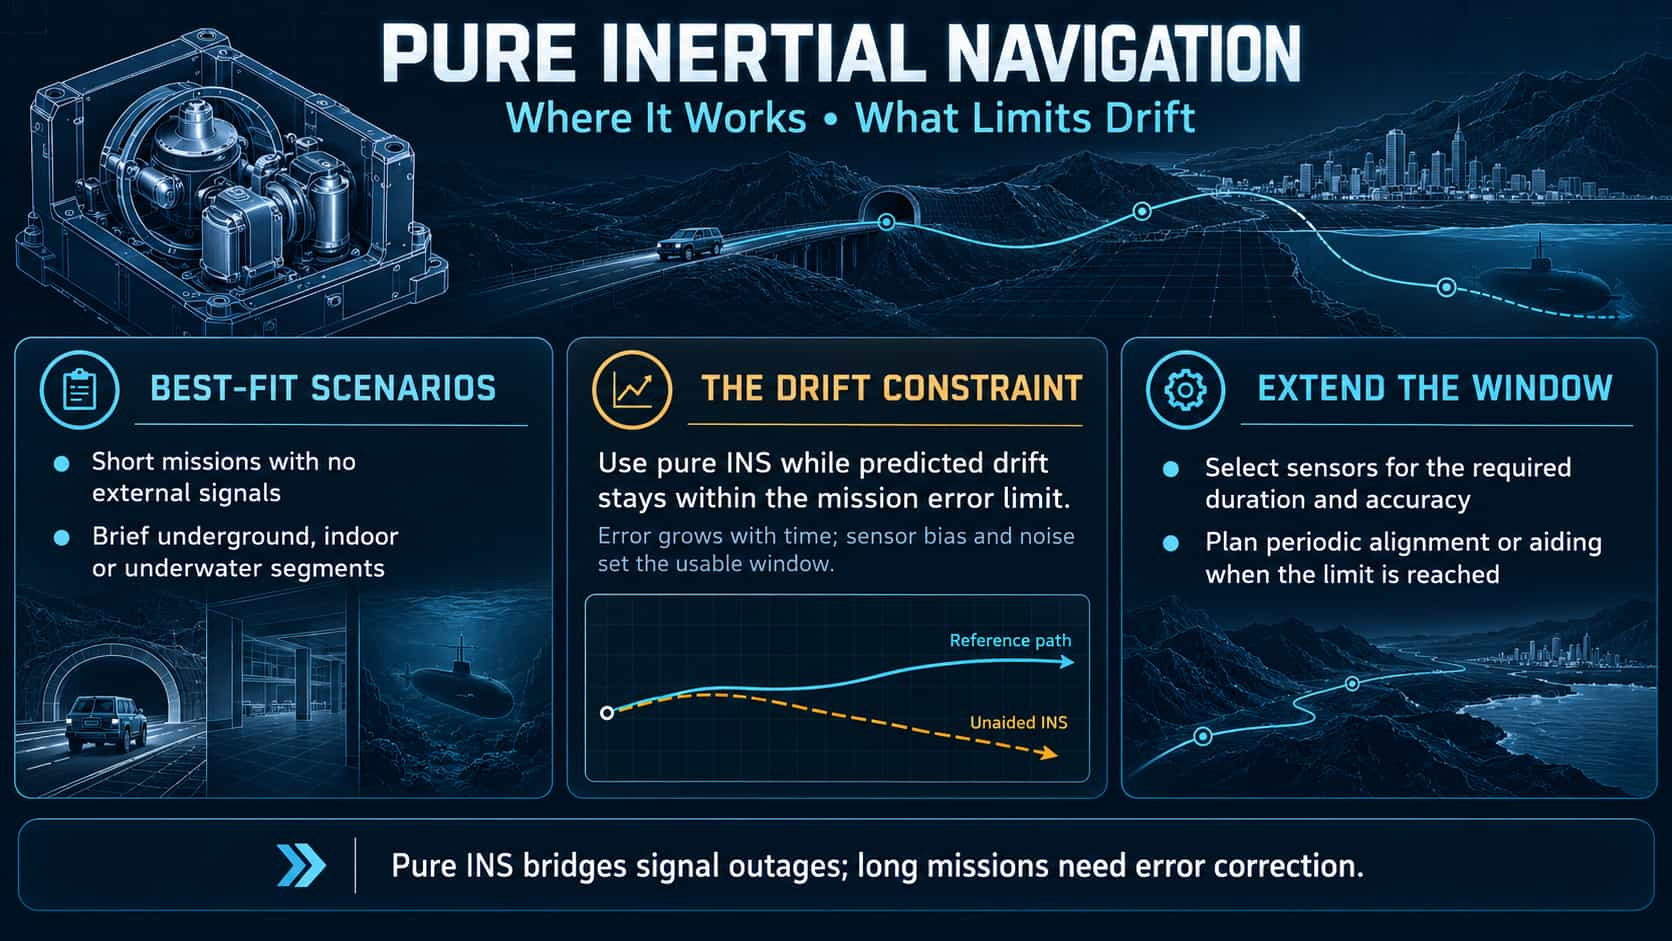
Чисто инерциальная навигационная система (ИНС) полностью опирается на внутренние гироскопы и акселерометры; она не принимает внешних сигналов и обладает высокой помехоустойчивостью. Однако её применение ограничено навигационными ошибками, которые со временем неограниченно возрастают (дрейф). Исходя из уравнений механизации ИНС, в данной статье выводится аналитическая модель распространения ошибок, определяются граничные условия для жизнеспособности чисто инерциальной навигации и даются рекомендации относительно допустимого дрейфа и интервалов перекалибровки для типичных сценариев.1. Основные принципы и уравнения распространения ошибокУравнения навигации для инерциальной навигационной системы с жесткой связью следующие:китайское фото编辑图 фото删除图 фотоПроведя анализ возмущений ошибок устройства (смещение, масштабный коэффициент и случайное блуждание), ошибка позиционирования в условиях статического основания в области Лапласа выражается следующим образом:китайское фото编辑图 фото删除图 фотоЗдесь ∇ обозначает смещение акселерометра, ε — дрейф гироскопа, а ω_s = √(g/R) — частота Шулера. Это уравнение раскрывает основные характеристики дрейфа: ошибка вертикального канала экспоненциально расходится, ошибка горизонтального канала демонстрирует колебания, наложенные на линейный рост, а ошибка азимута линейно накапливается со временем.2. Граничные условия для сценариев, подходящих для чисто инерциальной навигации.Приблизительное ограничение на максимальную продолжительность работы чисто инерциальной навигации может быть получено из модели ошибок:китайское фото编辑图 фото删除图 фотоЭта зависимость указывает на то, что продолжительность миссии должна быть короче постоянной времени дрейфа, которая определяется сочетанием смещения устройства и допустимых погрешностей. Для коротких миссий (например, 3–10 минут для средней фазы полета ракеты или 5–30 минут для работы БПЛА в помещении) достаточно инерциальных навигационных систем (ИНС) тактического класса или даже на основе MEMS. Для длительных миссий подводных лодок (от нескольких часов до нескольких дней) требуются компоненты навигационного класса; однако дрейф на уровне километров за 24 часа остается неизбежным, что требует дополнения гравитационным или геомагнитным согласованием. И наоборот, крейсерские миссии в дальний космос, длящиеся несколько месяцев, совершенно невозможны без использования небесной навигации для коррекции. Инженерное эмпирическое правило гласит, что автономная ИНС жизнеспособна, если дрейф остается ниже порогового значения в пределах окна миссии; в противном случае необходимо внедрить механизм перекалибровки.3. Анализ применимости для типичных сценариевПригодность автономных инерциальных навигационных систем (ИНС) зависит от соответствия между продолжительностью миссии и точностью устройства. Для коротких миссий (например, 3–10 минут для полета ракеты на средней траектории или 5–30 минут для работы БПЛА в помещении) тактические или даже MEMS-системы ИНС способны работать автономно. Для длительных миссий (например, операции на подводных лодках, длящиеся от нескольких часов до нескольких дней) даже навигационные устройства не могут избежать километрового дрейфа в течение 24 часов, требуя периодической перекалибровки с помощью гравитационного или геомагнитного согласования. Гражданские автономные транспортные средства (работающие 10–60 минут) могут использовать обновление нулевой скорости (ZUPT) во время остановок, в то время как пехотинцы, передвигающиеся пешком, могут использовать ZUPT на основе походки для ограничения дрейфа MEMS-системы до 5% от общего пройденного расстояния. В отличие от этого, для чрезвычайно длительных сценариев, таких как крейсерские полеты в дальнем космосе, даже самые высокоточные ИНС не могут работать автономно. Инженерное правило гласит, что автономная ИНС допустима, если дрейф остается в пределах порогового значения в течение всего периода миссии; В противном случае необходимо интегрировать механизм перекалибровки, чтобы найти баланс между автономностью и точностью.4. Технические подходы к смягчению ограничений, связанных с дрейфом.Для повышения эффективности автономных инерциальных навигационных систем (ИНС) в инженерной практике обычно используются следующие стратегии, позволяющие увеличить время до того, как дрейф станет чрезмерным:• Обновление до нуля скорости (ZUPT): Скорость обнуляется в периоды стационарности, что устраняет накопленные ошибки скорости и косвенно подавляет дрейф положения. Выполнение этого обновления каждые 30–60 секунд может значительно улучшить производительность инерциальной навигационной системы на основе MEMS. • Барометрическая регулировка высоты: Использует барометр для обеспечения абсолютного ограничения высоты, подавляя расходимость ошибки вертикального канала.• Ограничения движения (NHC): Использует псевдонаблюдения нулевой боковой и вертикальной скорости (применимо к транспортным средствам и судам) для уменьшения скорости горизонтального дрейфа.• Периодическая перезагрузка: Сбрасывает положение, скорость и ориентацию при получении внешней эталонной информации (даже не спутниковой) в заранее определенное время или в заданных местах.5. Сравнительная тестовая диаграммаНа рисунке ниже сравниваются траектории позиционирования автономной инерциальной навигационной системы (ИНС) и интегрированной навигационной системы ИНС/GNSS. Автономная ИНС (красная линия) отклоняется от истинной траектории по мере накопления ошибок с течением времени; напротив, система ИНС/GNSS (зеленая линия) эффективно ограничивает отклонение, приближая систему к истинной траектории, за счет периодических коррекций GNSS. Эта диаграмма наглядно демонстрирует, что ошибки автономной ИНС растут без ограничений, что требует внешней помощи или периодической перезагрузки для длительных миссий.6. Заключение Сценарии применения чисто инерциальной навигации можно охарактеризовать как среды, отличающиеся короткой продолжительностью, высокой динамикой, отсутствием внешних сигналов и допустимым дрейфом (например, ракеты, БПЛА и миссии на короткие расстояния под землей или под водой). Ключевым ограничением является скорость роста ошибки, определяемая смещением устройства и случайным блужданием, количественно определяемая соотношением $T_{max} \propto \sqrt{P_{max}/\nabla}$. При практическом проектировании системы крайне важно учитывать продолжительность миссии, требования к точности и выбор компонентов; это включает в себя предварительное планирование стратегий перекалибровки и интеграцию чисто инерциальной навигации со вспомогательными методами для достижения оптимального баланса между производительностью и автономностью.
ЧИТАТЬ ДАЛЕЕ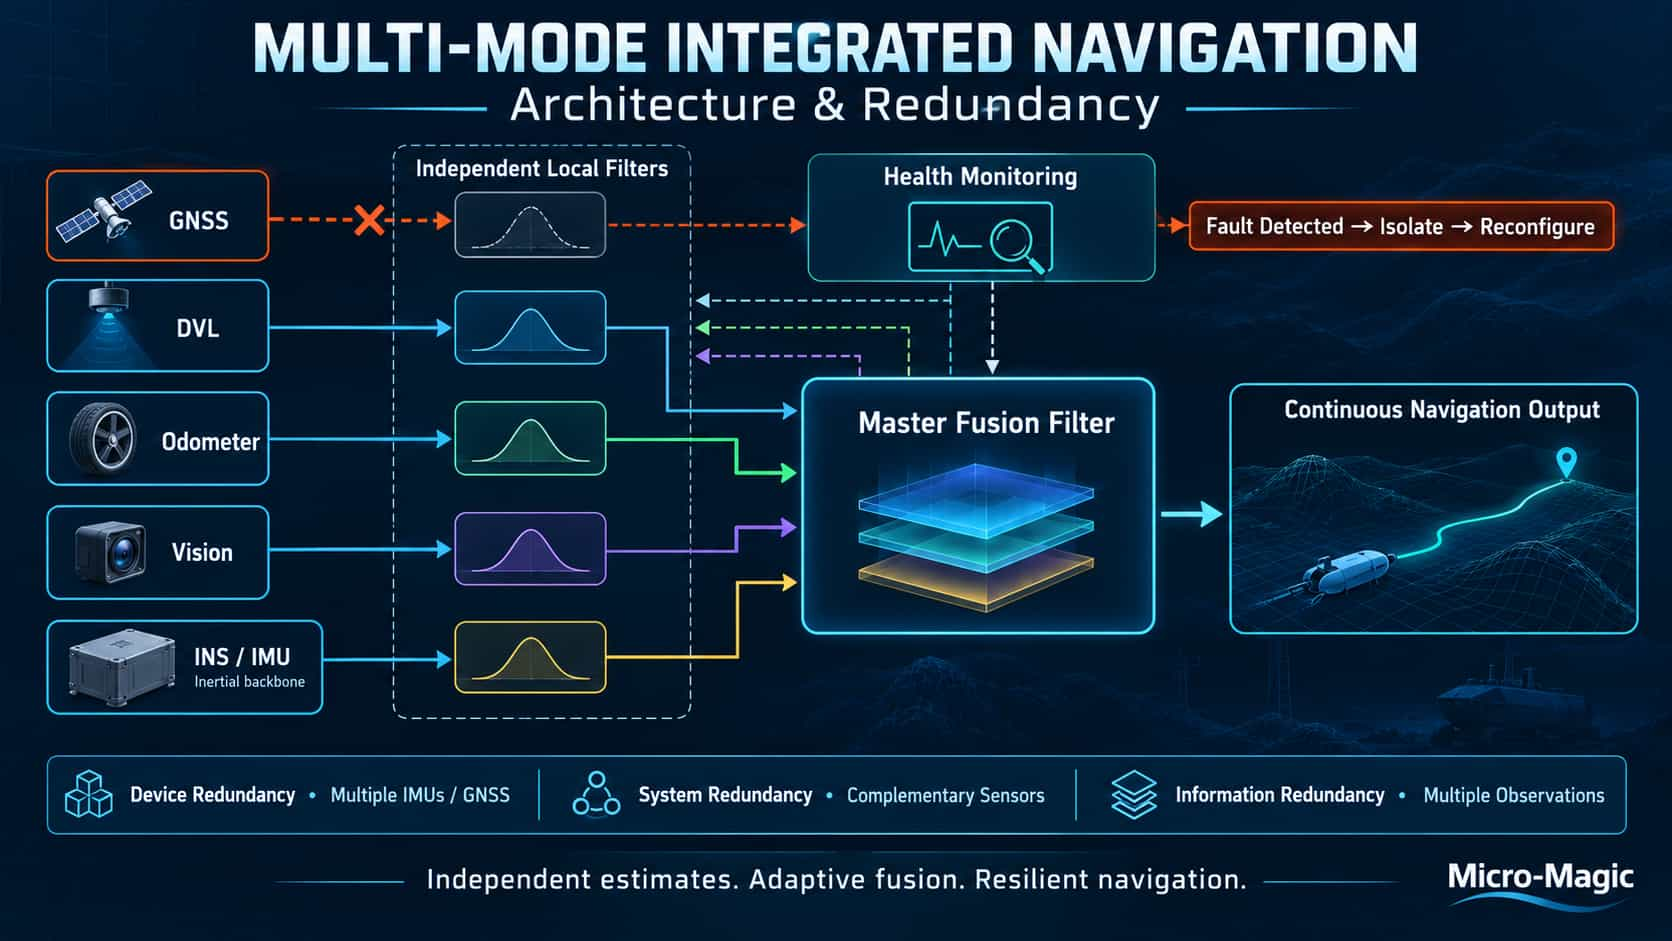
1. Введение: От отдельных датчиков к объединению данных из нескольких источниковОдин навигационный датчик не может одновременно удовлетворять требованиям точности, надежности и непрерывности во всех условиях эксплуатации. Хотя инерциальные навигационные системы (ИНС) обладают преимуществами полной автономности и высокой скорости передачи данных, их ошибки со временем неограниченно возрастают; напротив, глобальные навигационные спутниковые системы (ГНСС) обеспечивают стабильную, долговременную абсолютную привязку к местоположению, но подвержены блокировке сигнала и помехам.Это приводит к основной концепции интегрированных навигационных систем: использование компьютера в качестве центрального узла для синтеза и математической оптимизации данных от множества навигационных датчиков, что позволяет достичь «взаимодополняющих преимуществ и синергетической производительности». Основываясь на этом, резервирование конструкции решает критически важную проблему функциональной безопасности — обеспечение сохранения системой нормальных навигационных возможностей даже при неисправности конкретного датчика.2. Общая архитектура: Федеративная структура фильтрацииВ современных многорежимных интегрированных навигационных системах обычно используется архитектура федеративного фильтра Калмана. Занимая промежуточное положение между централизованной и полностью децентрализованной фильтрацией, эта структура обеспечивает баланс между оптимальностью и отказоустойчивостью.китайское фото编辑图 фото删除图 фотоСтруктурный составБазовая структура федеративного фильтра состоит из главного фильтра и N субфильтров. Каждый субфильтр независимо обрабатывает данные наблюдений от подсистемы датчика, в то время как главный фильтр отвечает за глобально оптимальное объединение локальных оценок от субфильтров.Формула Core Fusion:Пусть $\hat{X}_i$ — оценка состояния, а $P_{ii}$ — ковариация ошибки оценки $i$-го субфильтра. Если локальные оценки взаимно некоррелированы, то глобально оптимальная оценка имеет вид:китайское фото编辑图 фото删除图 фотоСмысл этой формулы интуитивно понятен: субфильтрам с более низкой точностью оценки (обозначаемой большим значением $P_{ii}$) присваиваются меньшие веса в глобальном процессе слияния, что позволяет достичь динамического взвешивания на основе принципа «доверия к наиболее точному».Принцип распределения информацииФедеративный фильтр распределяет всю системную информацию между субфильтрами и главным фильтром, используя коэффициенты распределения информации Bi.китайское фото编辑图 фото删除图 фотоЗдесь Q представляет собой матрицу ковариации шума системного процесса. Стратегия распределения информации определяет компромисс между точностью системы и отказоустойчивостью. Ниже представлено сравнение четырех типичных режимов работы:Благодаря взаимной изоляции субфильтров в режиме NR, неисправности не вызывают перекрестного загрязнения; следовательно, он обеспечивает наивысшую отказоустойчивость и лучше всего подходит для обнаружения и локализации неисправностей.3. Концепции проектирования резервирования: от резервирования компонентов к резервированию системы.3.1. Уровни избыточностиРезервирование интегрированных навигационных систем можно разделить на три уровня:(1) Избыточность на уровне компонентов: Конфигурирование нескольких IMU или многоантенных GNSS-приемников. Избыточность нескольких IMU снижает влияние инерциального дрейфа; эксперименты показывают, что архитектура федеративной фильтрации в сочетании с избыточностью нескольких IMU поддерживает точность позиционирования приблизительно 1 метр при полном отказе GNSS, снижая ошибки более чем на 40% по сравнению с решениями на основе одного IMU.(2) Избыточность на системном уровне: интеграция разнородных датчиков (например, INS, GNSS, одометр и система машинного зрения) для формирования тройной или многоизбыточной навигационной архитектуры. Когда сигналы GNSS выходят из строя — например, в туннелях или городских каньонах — одометрия и система машинного зрения дополняют INS, обеспечивая непрерывный высокоточный навигационный вывод.(3) Избыточность информации: Один датчик предоставляет несколько типов данных наблюдений. Например, GNSS может одновременно выдавать псевдодальность, скорость псевдодальности и фазу несущей; необработанные многолучевые данные от лазерного доплеровского велосиметра (LDV) могут служить избыточными наблюдениями непосредственно в рамках тесно связанной системы фильтрации.3.2. Механизмы обнаружения и изоляции неисправностейЦенность резервирования заключается в способности системы реагировать на сбои. Типичные механизмы включают в себя:Перекрестное голосование: голосование между несколькими избыточными результатами решения для выбора наиболее согласованного результата и выявления аномальных наблюдений, которые значительно отклоняются от нормы.Критерий хи-квадрат для остатков: мониторинг статистических свойств инновации фильтра (остатков) для определения наличия аномальных наблюдений.Обнаружение локальных выбросов (LOF): более чувствительно к нелинейным сценариям и сложным выбросам; также может обнаруживать нарушения динамических ограничений (например, предположение о нулевом боковом скольжении).3.3. Пример из практики: Комбинации резервирования в инженерной практикеТипичная архитектура резервирования для интегрированных навигационных систем на базе транспортных средств может быть представлена в виде тройного резервирования GNSS/INS/OD (одометр). Благодаря глубокой интеграции данных одометра транспортного средства система поддерживает непрерывный высокоточный навигационный вывод даже в условиях отсутствия GNSS и обеспечивает плавное переключение между различными режимами работы.ЗаключениеОбщая архитектура многорежимной интегрированной навигационной системы использует федеративную фильтрацию в качестве основного механизма объединения данных и резервирование для обеспечения надежности. Философию системной инженерии, лежащую в основе этой комбинации, можно резюмировать следующим образом: независимая оптимальная оценка отдельными датчиками, глобально оптимальное объединение данных с помощью главного фильтра, а также быстрая изоляция неисправностей и реконфигурация системы. Эта архитектура обеспечивает баланс между точностью, надежностью и адаптивностью к окружающей среде, служа основной технологической основой для таких областей, как автономное вождение, беспилотные летательные аппараты (БПЛА) и морская навигация.
ЧИТАТЬ ДАЛЕЕ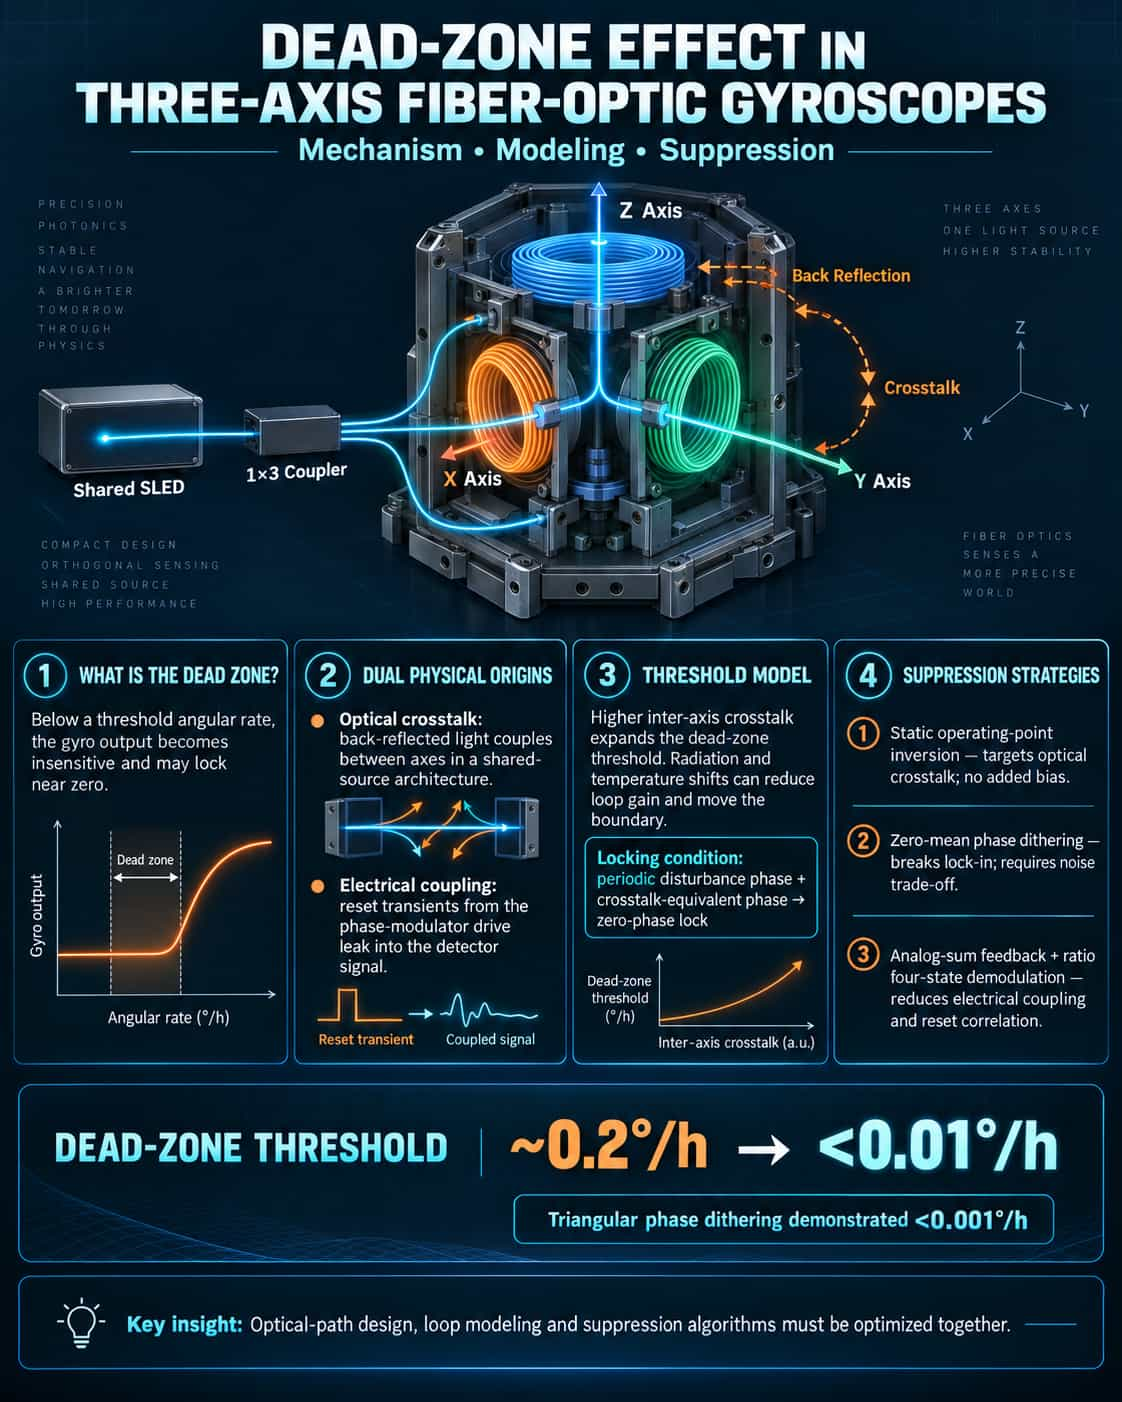
Поскольку трехосевые волоконно-оптические гироскопы (ВОГ) все чаще стремятся к миниатюризации и высокой точности, эффект «мертвой зоны», вызванный межосевыми оптическими перекрестными помехами, стал критическим узким местом, ограничивающим производительность при измерениях с низкой угловой скоростью. Мертвая зона возникает, когда выходной сигнал гироскопа перестает реагировать на изменения входной угловой скорости ниже определенного порогового значения. Для таких приложений, как управление ориентацией спутника, требующих работы вблизи нулевой угловой скорости, нелинейная ошибка смещения, вносимая мертвой зоной, напрямую снижает точность системы. В данной статье рассматривается проблема межосевых оптических перекрестных помех в трехосевых ВОГ, использующих архитектуру с общим источником света; анализируются лежащие в основе физические механизмы, количественно оценивается влияние на пороговые характеристики и проводится сравнительная оценка существующих основных стратегий смягчения этой проблемы. **Физические причины возникновения мертвой зоны и модель межосевых оптических перекрестных помех** Мертвая зона — это нелинейный эффект, характерный для цифровых волоконно-оптических гироскопов с замкнутым контуром управления. Традиционно основным источником помех, вызывающих мертвую зону, считается электрическая перекрестная связь ступенчатого напряжения, подаваемого на фазовый модулятор, с сигналом детектора. Однако в трехкоординатной архитектуре с общим источником проблема сложнее: один источник на основе сверхлюминесцентного диода (SLD) одновременно управляет тремя ортогональными осями после разделения с помощью разветвителя 1×3. Отраженный свет создает каналы оптических перекрестных помех между осями; при низких угловых скоростях эти перекрестные помехи оптической интенсивности накладываются на интенсивность помех, потенциально подавляя полезный сигнал. Для количественной характеристики этого эффекта в одном исследовании был предложен метод возбуждения с разомкнутой петлей для измерения коэффициентов перекрестных помех оптического обратного отражения между осями. Включение этих коэффициентов в модель управления с замкнутой петлей показывает, что увеличение коэффициента перекрестных помех приводит к мультипликативному расширению порога гироскопа, что непосредственно приводит к расширению зоны нечувствительности. Этот механизм можно формализовать следующим образом: когда фаза периодического возмущения в канале обратной связи и эквивалентная фаза перекрестных помех удовлетворяют определенным условиям, система входит в зону нечувствительности, и фаза выходного сигнала синхронизируется с нулем. **Количественная характеристика пороговых значений мертвой зоны** Влияние мертвой зоны на систему заключается не только в существовании «нечувствительного диапазона», но и в том, что границы этого диапазона динамически смещаются из-за таких факторов окружающей среды, как космическое излучение и колебания температуры. Космическое излучение вызывает снижение мощности источника света и увеличение потерь в волокне, тем самым уменьшая коэффициент усиления системы (K₁) и расширяя диапазон мертвой зоны. Экспериментальные данные показывают, что порог мертвой зоны некомпенсированного трехосного гироскопа может достигать порядка 0,2°/ч, что неприемлемо для высокоточных приложений, требующих разрешения чрезвычайно малых угловых скоростей. Следует отметить, что мертвая зона возникает по нескольким причинам. Помимо межосевых оптических перекрестных помех, еще одной существенной причиной является электрическая перекрестная связь. Аналоговый управляющий сигнал фазового модулятора, подвергающийся сбросу через цифровую ступенчатую обратную связь, генерирует различные режимы работы; возникающие перекрестные помехи, проявляющиеся в виде изменений амплитуды и фазы выходного сигнала детектора, становятся особенно выраженными во время переходов состояний в четырехстадийной схеме модуляции. Поскольку эти два механизма часто действуют одновременно в трехосевых системах, моделирование мертвой зоны требует учета как оптических, так и электрических параметров. Сравнительный анализ схем подавления Для устранения вышеупомянутых причин образования «мертвых зон» были разработаны три основные стратегии подавления, каждая из которых отличается по механизму действия и эффективности: Метод статического переключения рабочей точки (переключения смещения). Этот метод, воздействуя на физическую причину межосевых оптических перекрестных помех, активно переключает статическую рабочую точку гироскопа таким образом, чтобы сигнал перекрестных помех больше не накладывался на остаточную фазу замкнутой системы. Экспериментальные результаты впечатляют: этот подход снижает пороговое значение с 0,2°/ч до менее 0,01°/ч, эффективно повышая точность измерений при низких скоростях вращения. Его преимущество заключается в непосредственном воздействии на механизм оптических перекрестных помех без внесения дополнительных ошибок смещения. Метод периодической пертурбационной суперпозиции (дизеринг). В систему вводится периодическая пертурбационная фаза с нулевым средним значением, φ₀, для преодоления условия блокировки в мертвой зоне посредством «дизеринга». Когда амплитуда дизеринга достаточно велика (φ₀ ≥ φ₁), мертвая зона может быть полностью устранена. В практических инженерных приложениях технология дизеринга с использованием треугольной волны позволила снизить ошибку мертвой зоны высокоточных гироскопов с 0,08°/ч до менее 0,001°/ч. Эффективность метода была подтверждена в трехосной системе с использованием 900 метров оптического волокна; эффективность подавления зависит от конкретной комбинации амплитуды дизеринга, частоты и коэффициента усиления петли. Однако чрезмерная амплитуда дизеринга может вносить дополнительный шум, что требует тщательного компромисса. Комбинированный метод аналоговой аддитивной обратной связи и четырехстадийной демодуляции на основе отношения. Этот метод решает проблему, начиная с пути электрической перекрестной связи: в традиционной четырехстадийной модуляции операции сброса, связанные с каждым состоянием модуляции, являются основной причиной мертвой зоны. Метод аналоговой аддитивной обратной связи значительно снижает частоту операций сброса, сбрасывая только фазу обратной связи во время модуляции; эксперименты показывают, что это может снизить мертвую зону ниже порогового значения измерения 0,022°/ч. Однако из-за присущей электрической перекрестной связи природы этот метод все еще вносит дополнительное смещение приблизительно -0,06°/ч. Для смягчения этого эффекта метод дополнительно комбинируется с методом четырехстадийной демодуляции на основе отношения; путем регулирования коэффициента демодуляции сигнала обратной связи ослабляется корреляция между последовательностями модуляции и демодуляции, тем самым контролируя дополнительное смещение и одновременно подавляя мертвую зону. В целом, эти три типа схем подходят для различных сценариев применения: схема подавления оптических перекрестных помех наиболее эффективна для трехосевых архитектур с общим источником света; метод дизеринга прост в реализации, но требует управления шумом; а схемы подавления электрических перекрестных помех лучше подходят для одноосевых и дискретных систем. Для кремниевых фотонных гироскопов, стремящихся к сверхвысокой степени интеграции, в недавних исследованиях был предложен совместный алгоритм подавления, который объединяет скачкообразное изменение фазы с отбрасыванием образца; этот подход подавляет мертвую зону, одновременно уменьшая случайное блуждание углов более чем на 26%, что отражает тенденцию к объединению нескольких стратегий, а не к использованию одного метода. Вкратце, эффект мертвой зоны в трехосевых волоконно-оптических гироскопах представляет собой системную проблему, возникающую в результате взаимодействия множества факторов. Межосевые оптические перекрестные помехи и электрические перекрестные связи являются физическими первопричинами мертвой зоны, причем их влияние значительно усиливается в архитектурах с общими источниками света и высоким уровнем интеграции. В настоящее время метод статического переключения смещения рабочей точки обеспечивает наилучшие результаты для подавления оптических перекрестных помех, метод дизеринга обладает наиболее широкой областью применения, а комбинированные схемы модуляции представляют собой передовые методы подавления электрических перекрестных помех. По мере развития трехосевых гироскопов в направлении интеграции на уровне чипа, сочетание подавления межволноводных перекрестных помех (например, чипы на основе легированного германием кремниевого волновода, достигающие уровня перекрестных помех ниже -40 дБ) и алгоритмических стратегий совместного подавления вполне может стать ключевым путем к полному решению проблемы мертвой зоны.
ЧИТАТЬ ДАЛЕЕ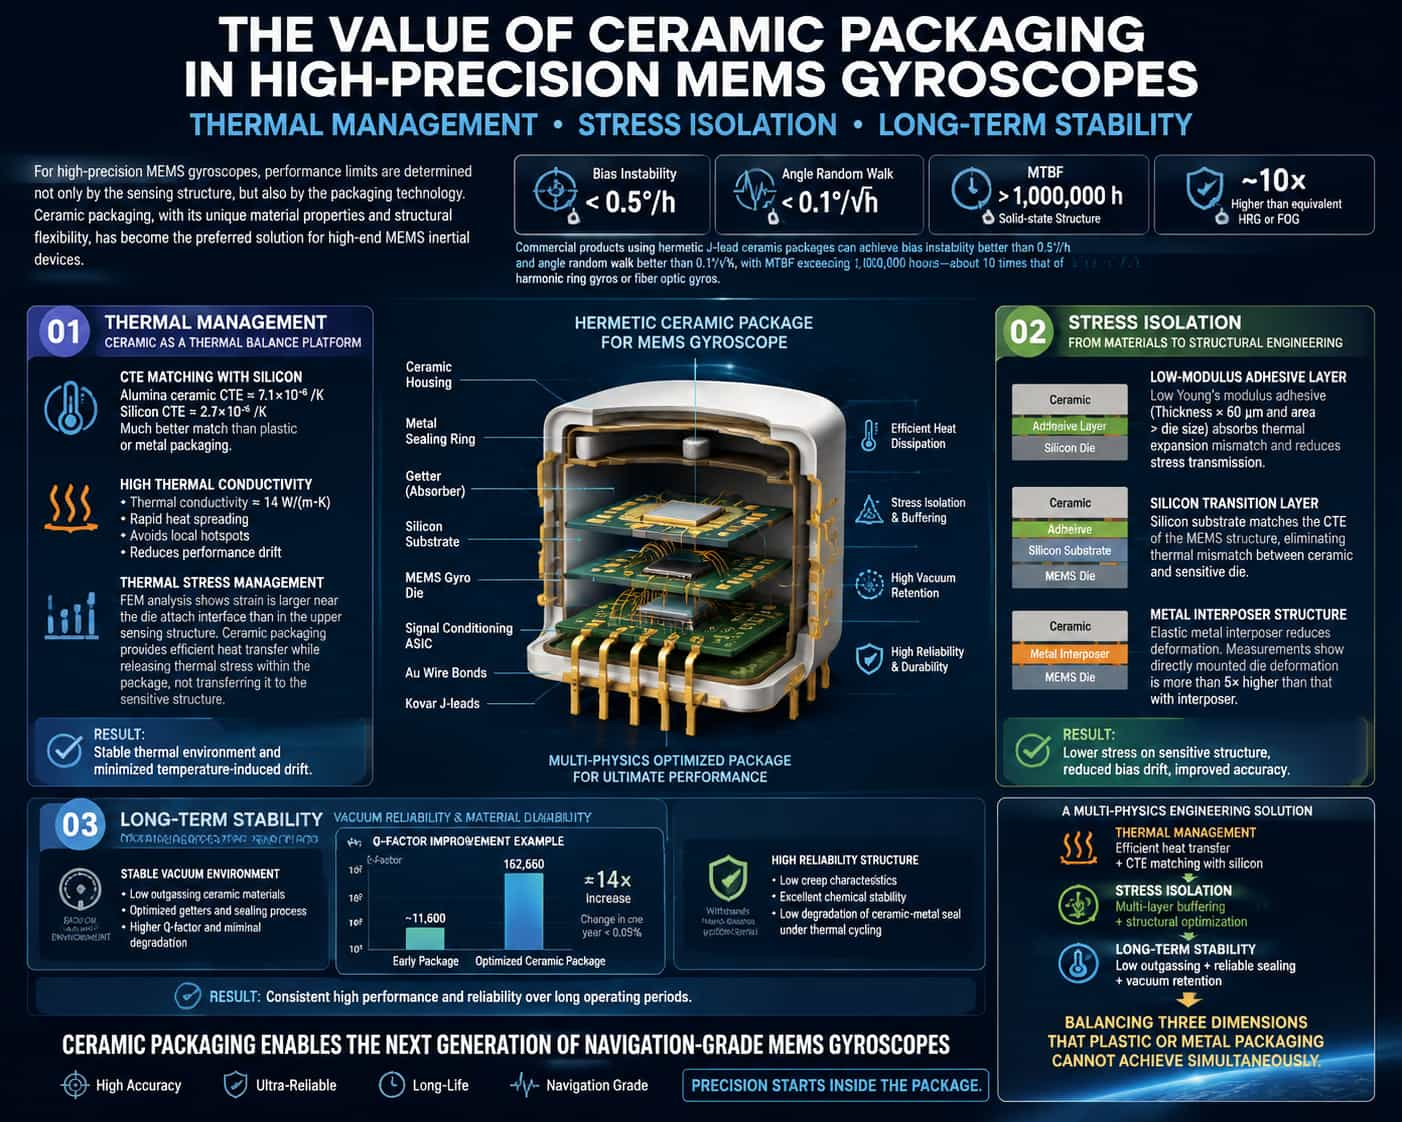
Пределы производительности высокоточных MEMS-гироскопов в значительной степени определяются их корпусными решениями, а не только конструкцией чувствительной структуры. Благодаря уникальным свойствам материалов и структурной гибкости керамические корпуса стали предпочтительным выбором для высококачественных инерциальных MEMS-устройств. В настоящее время коммерческие высокопроизводительные MEMS-гироскопы, использующие герметичные керамические корпуса с J-образными выводами, достигают стабильности смещения лучше 0,5°/ч и углового случайного блуждания лучше 0,1°/√ч. Их твердотельная структура обеспечивает среднее время безотказной работы (MTBF) более миллиона часов — до десяти раз больше, чем у динамически настраиваемых гироскопов или волоконно-оптических гироскопов с сопоставимыми характеристиками. Такой уровень производительности обеспечивается глубокой оптимизацией керамического корпуса по трем параметрам: теплоотвод, изоляция напряжений и долговременная стабильность. Управление тепловыми процессами: керамика как платформа для достижения теплового равновесия. Ценность керамической упаковки в управлении тепловыми процессами в первую очередь демонстрируется благоприятным соответствием ее коэффициента теплового расширения (КТР) коэффициенту теплового расширения кремния. Хотя КТР керамики из оксида алюминия (приблизительно 7,1 × 10⁻⁶/К) отличается от КТР кремния (2,7 × 10⁻⁶/К), соответствие значительно лучше, чем у пластиковой или металлической упаковки. Что еще более важно, высокая теплопроводность керамики (приблизительно 14 Вт/(м·К)) позволяет быстро рассеивать тепло, выделяемое чувствительной структурой, во внешнюю среду, предотвращая дрейф характеристик, вызванный локальными перегревами. Анализ методом конечных элементов выявляет отчетливое градиентное распределение напряжений и деформаций внутри микросхемы MEMS-гироскопа: деформация в верхней чувствительной структуре ниже, чем вблизи нижнего интерфейса соединения, а деформация в жестких опорных столбиках и краях чипа ниже, чем в областях полости. Эта закономерность подчеркивает критическое противоречие в управлении тепловыми процессами: хотя упаковочные материалы требуют высокой теплопроводности для достижения теплового равновесия, сам путь теплопроводности может служить каналом для передачи напряжений. Керамическая упаковка решает эту проблему, обеспечивая эффективную теплопроводность и используя конструктивные решения, позволяющие частично снимать тепловые напряжения на уровне корпуса, а не передавать их непосредственно на чувствительную структуру. Изоляция напряжений: от выбора материалов до проектирования конструкций. Термические напряжения внутри корпуса являются основным фактором, ограничивающим производительность MEMS-гироскопов. Моделирование и экспериментальные исследования показывают, что степень соответствия коэффициентов теплового расширения (КТР) керамической подложки/клея и кремния, а также модуль Юнга клея напрямую влияют на уровень термических напряжений внутри корпуса. Термические напряжения можно эффективно контролировать, когда клей имеет низкий модуль Юнга, толщина клеевого слоя превышает 60 мкм, а его плоские размеры больше размеров чипа. Основной физический механизм заключается в том, что низкомодульный клеевой слой действует как буферная среда; он поглощает энергию деформации, возникающую из-за несоответствия теплового расширения, за счет собственной деформации, тем самым уменьшая напряжение, передаваемое на чувствительные структуры. Более совершенные стратегии изоляции напряжений включают многослойные структурные решения. 214-й институт Китайской корпорации «Северная промышленная группа» (NORINCO) предложил схему упаковки с низким уровнем напряжений: кремниевая подложка приклеивается к нижней части керамического корпуса, при этом чувствительная структура MEMS и схема обработки сигнала приклеиваются к кремниевой подложке и электрически соединяются с помощью золотого проволочного соединения. Выступая в качестве переходного слоя, кремниевая подложка имеет коэффициент теплового расширения, идентичный коэффициенту теплового расширения чувствительной структуры, что устраняет проблемы теплового несоответствия, которые возникли бы при прямом контакте между чувствительной структурой и керамической подложкой. На основе этого, использование локализованного пятиточечного метода соединения в сочетании с добавлением в клей стеклянных шариков малого диаметра в качестве буфера может дополнительно снизить воздействие теплового напряжения и повысить устойчивость к высоким перегрузкам. Международные исследования также подтвердили эффективность аналогичных подходов. Установка эластичной металлической прокладки внутри керамического корпуса позволила значительно подавить температурный дрейф масштабного коэффициента и смещения в гироскопах на основе камертона. Голографическая интерферометрия подтвердила, что деформация чувствительного чипа, непосредственно припаянного к корпусу, более чем в пять раз превышает деформацию чипа, установленного с помощью прокладки. Эта структура прокладки изготавливается из химически протравленной металлической фольги; после нанесения золотого покрытия она припаивается как к сенсорному чипу, так и к керамическому корпусу методом термокомпрессионной сварки, обеспечивая изоляцию напряжений при сохранении стабильности механического соединения. Долговременная стабильность: поддержание вакуума и контроль газовыделения материала. Вклад керамической упаковки в долговременную стабильность заключается прежде всего в ее способности поддерживать вакуумную среду в течение длительного периода времени. Добротность (значение Q) MEMS-гироскопа тесно связана с газовым демпфированием внутри полости; снижение значения Q напрямую приводит к ухудшению стабильности смещения и стабильности масштабного коэффициента. Исследования показывают, что основной причиной снижения добротности (Q-фактора) ранних гироскопов в вакуумной упаковке было непрерывное выделение остаточных газов внутри полости. Анализ характеристик выделения газов из керамических корпусов и металлических крышек с помощью масс-спектрометрии с термопрограммируемой десорбцией (TPD-MS), а также последующий выбор соответствующих геттеров и усовершенствование процесса упаковки позволили увеличить добротность гироскопа до 162 660. Это примерно в четырнадцать раз лучше, чем в более ранних вариантах упаковки, с изменением менее чем на 0,05% в течение года. Эти данные демонстрируют, что долговременная стабильность гироскопа в совокупности определяется скоростью выделения газов из самого керамического материала, долговременной герметичностью герметизирующего интерфейса и эффективностью внутреннего геттера. Еще одно преимущество керамической упаковки в отношении долговременной стабильности заключается в ее устойчивости к усталости. По сравнению с пластиковой или металлической упаковкой, керамические герметизирующие соединения демонстрируют более медленную скорость деградации в условиях термических циклов. Использование керамической упаковки в GYPRO4300 позволяет ему соответствовать жестким требованиям термических циклов в ответственных областях применения, сохраняя высокую надежность даже в суровых условиях, связанных с резкими колебаниями температуры — это свидетельствует о низкой ползучести и химической инертности керамических материалов. Вкратце, ценность керамической упаковки для высокоточных MEMS-гироскопов нельзя свести лишь к «выбору материала». Это представляет собой инженерную задачу системного уровня, включающую многофизическое взаимодействие: управление тепловыми процессами требует, чтобы керамическая подложка обладала хорошей теплопроводностью и коэффициентом теплового расширения (КТР), соответствующим кремнию; изоляция напряжений требует многоступенчатых буферных структур, таких как низкомодульные адгезионные слои, кремниевые интерпозеры или металлические промежуточные слои; а долговременная стабильность зависит от комплексной оптимизации свойств керамики, таких как низкая газовыделительная способность, прочность герметизации и технология удержания вакуума. Успех решения с использованием керамической упаковки заключается именно в ее способности достичь баланса по этим трем параметрам — задача, которую часто трудно выполнить одновременно с пластиковой или металлической упаковкой. По мере того, как MEMS-гироскопы приближаются к точности навигационного класса, технологические инновации на уровне упаковки останутся критически важным путем для преодоления узких мест в производительности.
ЧИТАТЬ ДАЛЕЕ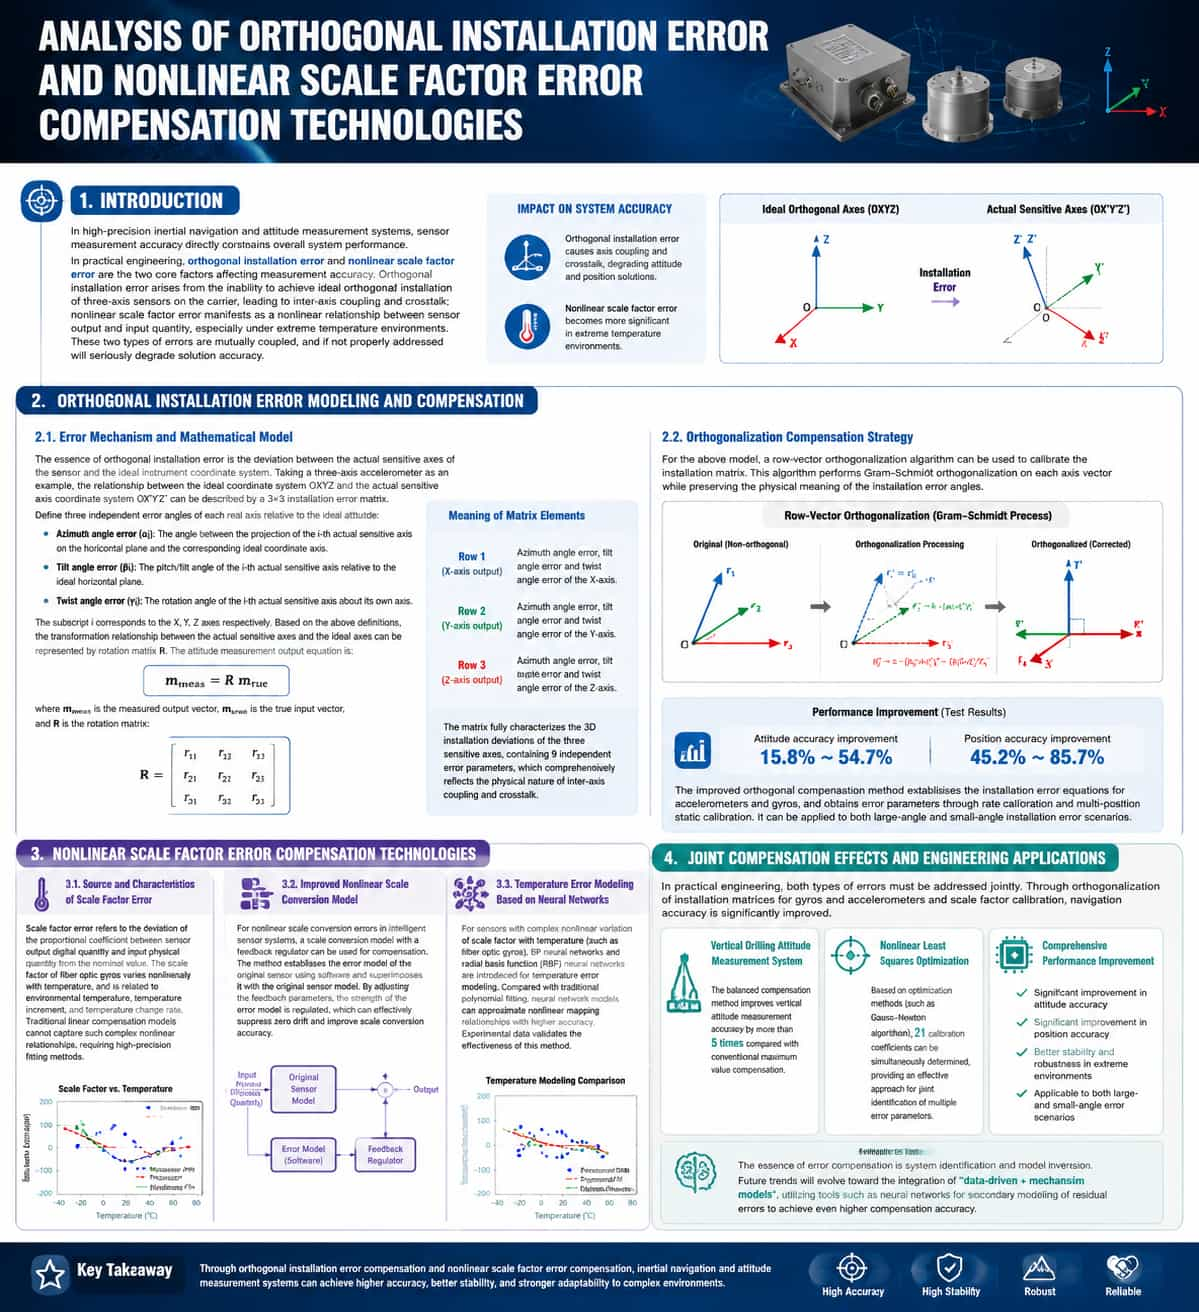
Introduction In high-precision inertial navigation and attitude measurement systems, sensor measurement accuracy directly constrains the system's overall performance. In practical engineering applications, non-orthogonal mounting errors and nonlinear scale errors are the two primary factors affecting measurement accuracy. Non-orthogonal mounting errors arise from the inability to achieve ideal orthogonal mounting of the tri-axial sensors on the carrier, resulting in inter-axis coupling and crosstalk; nonlinear scale errors manifest as a nonlinear relationship between sensor output and input, a phenomenon particularly pronounced in extreme temperature environments. These two types of errors are coupled; if not properly addressed, they can severely degrade the accuracy of the navigation solution. Modeling and Compensation of Non-orthogonal Mounting Errors Error Mechanism and Mathematical Model The essence of non-orthogonal mounting error lies in the deviation between the sensor's actual sensitive axes and the ideal instrument coordinate system. Taking a tri-axial accelerometer as an example, let OXYZ denote the ideal coordinate system and OX′Y′Z′ denote the coordinate system of the actual sensitive axes; the relationship between them can be described by a 3×3 mounting error matrix. To precisely characterize this error, three independent error angles for each actual axis relative to the ideal orientation are defined as follows: (Azimuth error): The angle between the projection of the i-th actual sensitive axis onto the horizontal plane and the direction of the ideal coordinate axis. (Tilt error): The pitch/tilt angle of the i-th actual sensitive axis relative to the ideal horizontal plane. (Torsion error): The rotation angle of the i-th actual sensitive axis about its own axis. Here, the subscript corresponds to the X, Y, and Z axes, respectively. Based on these definitions, the transformation relationship between the actual sensitive axes and the ideal axes can be represented by a rotation matrix R, and the attitude measurement output equation is: The rotation matrix R is: The specific meanings of the elements in the matrix are described as follows: Row 1 (corresponding to the actual X-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the X-axis, respectively. Row 2 (corresponding to the actual Y-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the Y-axis, respectively. Row 3 (corresponding to the actual Z-axis output):
ЧИТАТЬ ДАЛЕЕ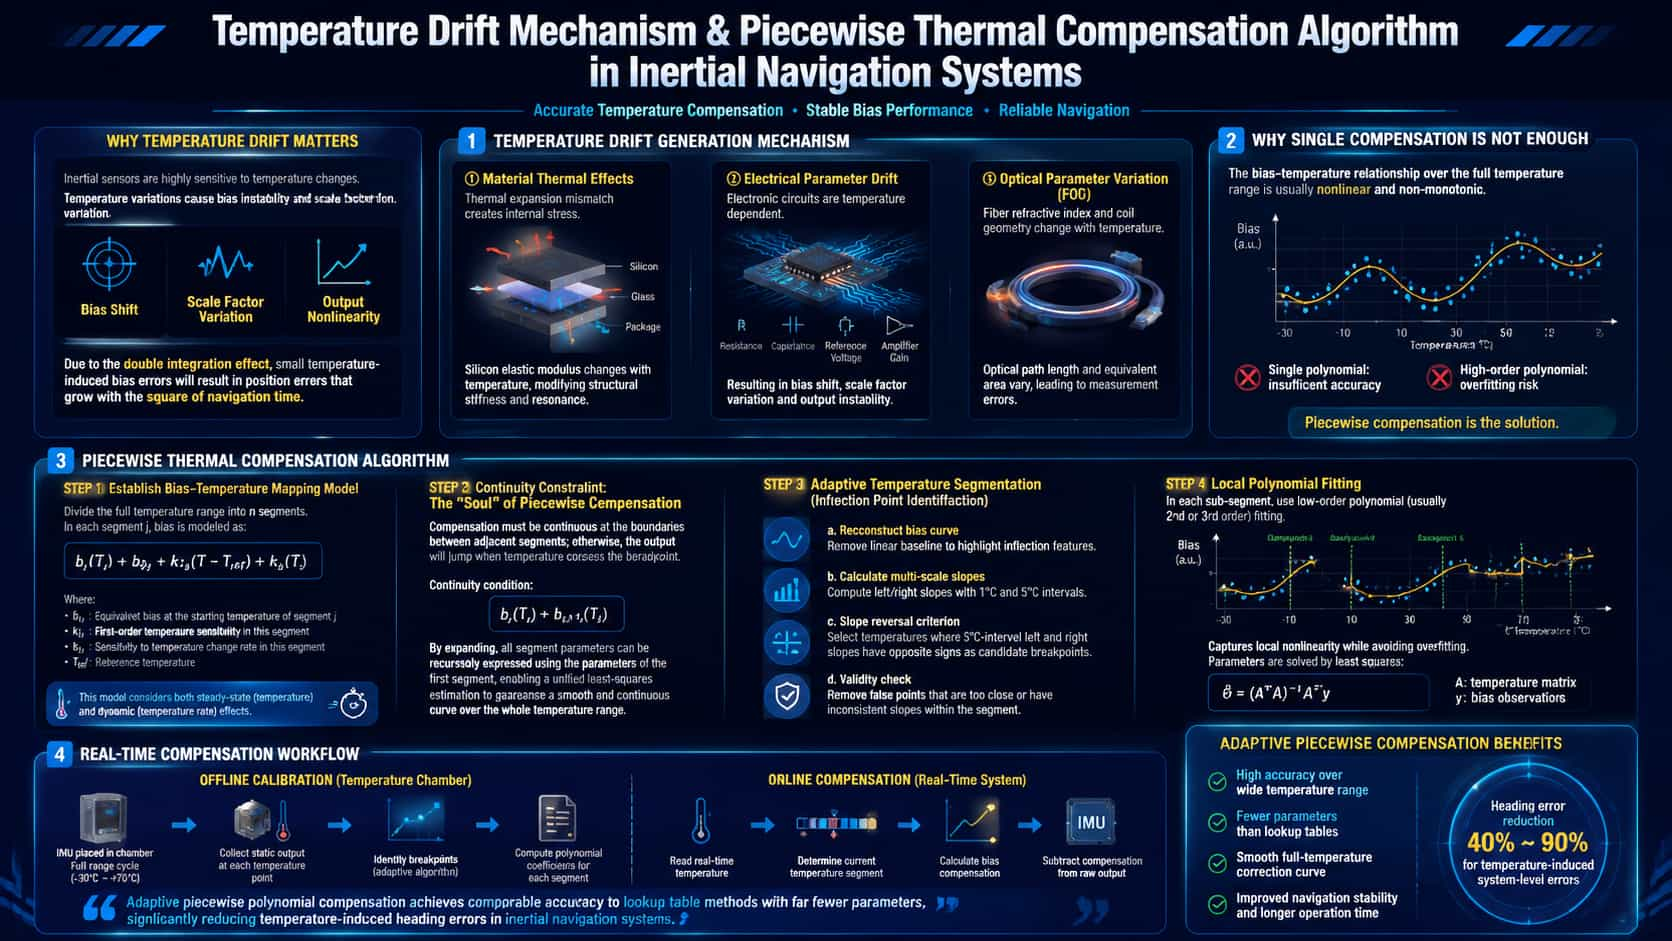
Основные компоненты инерциальных навигационных систем (ИНС) — гироскопы и акселерометры — чрезвычайно чувствительны к колебаниям температуры. Эта чувствительность обусловлена температурной зависимостью физических свойств материалов: изменениями модуля упругости кремниевых микроструктур; термическими напряжениями, вызванными несоответствием коэффициентов теплового расширения (КТР) кремния и стекла в микроэлектромеханических системах (МЭМС); изменениями показателя преломления оптического волокна и геометрии катушки в волоконно-оптических гироскопах; а также температурным дрейфом опорных напряжений и коэффициентов усиления усилителей в электронных схемах. Температурный дрейф особенно критичен из-за «эффекта усиления двойного интегрирования»: вызванное температурой смещение, подверженное двойному интегрированию, присущему навигационным вычислениям, приводит к ошибке позиционирования, которая квадратично расходится со временем навигации. Исследования показывают, что коэффициент температурного дрейфа для MEMS-акселерометров может достигать 0,54 мг/°C, в то время как нестабильность смещения MEMS-гироскопов в широком диапазоне температур может достигать 4,6°/ч — уровни, неприемлемые для тактических применений. Механизмы дрейфа можно разделить на три типа: • Тепловое воздействие на материалы: несоответствие коэффициентов теплового расширения между кремнием и упаковочными материалами создает термическое напряжение, изменяя жесткость и резонансную частоту чувствительной структуры.• Дрейф электрических параметров: вызванные температурой изменения резисторов, конденсаторов и опорных напряжений в схеме обнаружения изменяют масштабный коэффициент и смещение нуля датчика.• Изменение оптических параметров (волоконно-оптические гироскопы): Изменения показателя преломления оптического волокна в сочетании с тепловым расширением и сжатием волоконной катушки изменяют длину оптического пути и эквивалентную площадь. Математические принципы алгоритмов кусочно-линейной компенсации температурного дрейфа Основная задача компенсации температурного дрейфа заключается в построении модели соответствия между смещением и температурой, то есть в определении функции ошибки:Исследования показывают, что адаптивный кусочно-полиномиальный метод может обеспечить точность компенсации, сопоставимую с точностью метода таблиц соответствия, при этом требуя значительно меньшего количества параметров компенсации. Что касается ошибок, связанных с влиянием колебаний температуры на курс на системном уровне, метод компенсации, основанный на разложении Фурье температурных колебаний, может уменьшить ошибку на 40–90%.
ЧИТАТЬ ДАЛЕЕ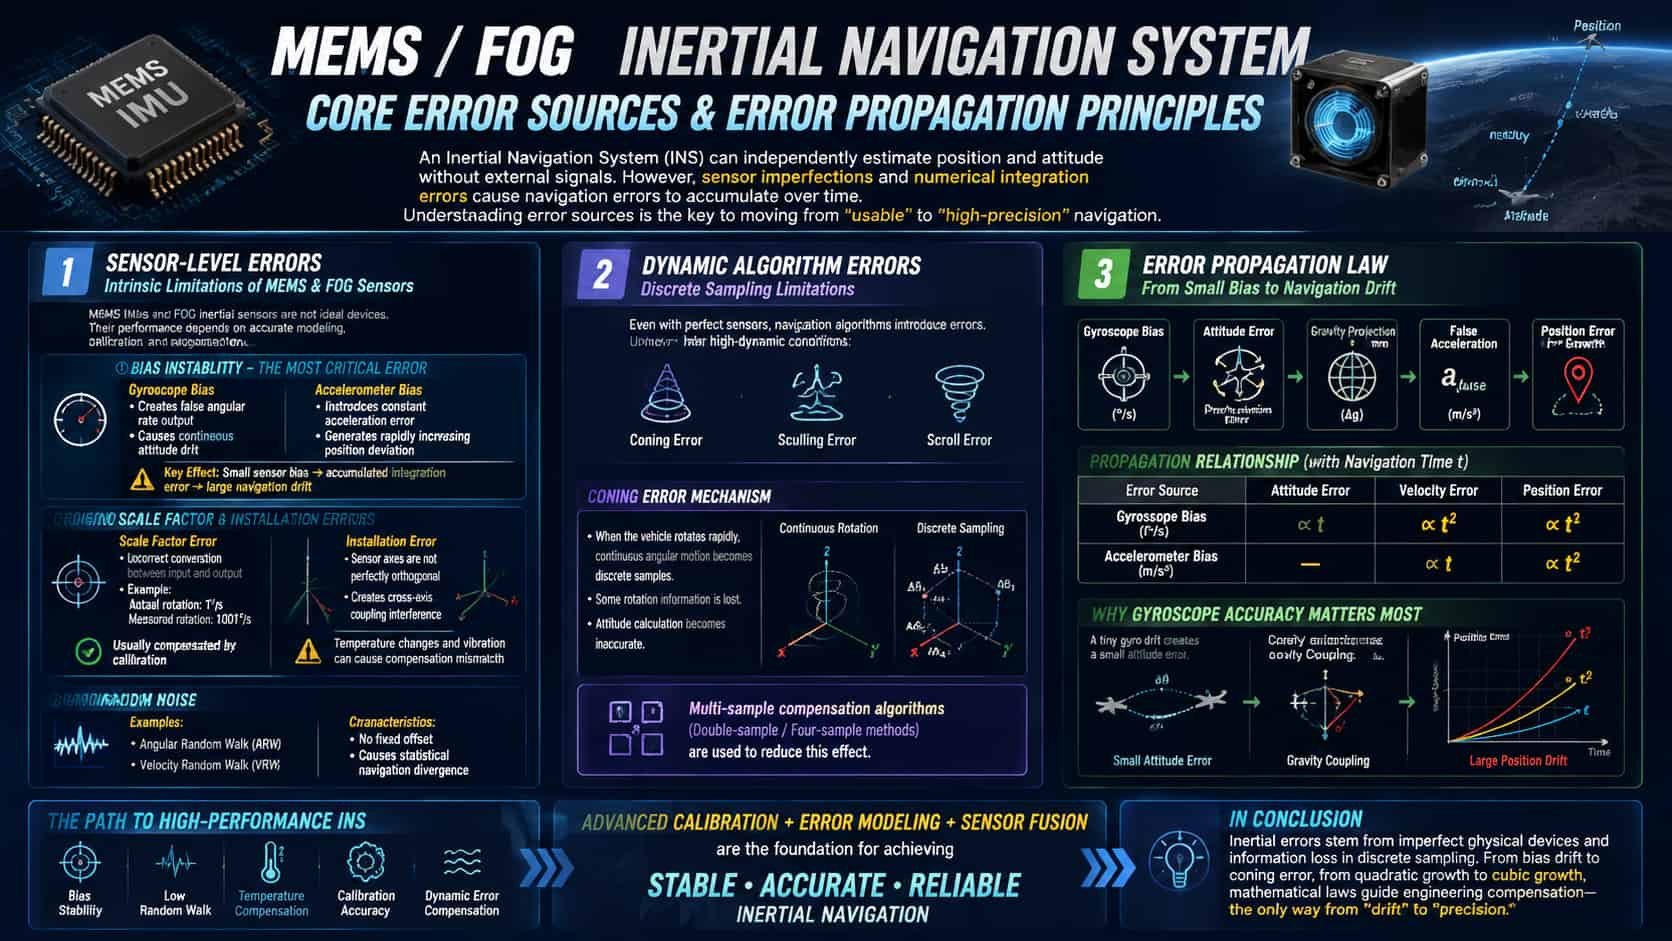
Привлекательность инерциальных навигационных систем заключается в их способности автономно вычислять положение и ориентацию, не полагаясь на какие-либо внешние сигналы. Однако недостатком является то, что ошибки неуклонно накапливаются со временем. Понимание основных источников этих ошибок является важнейшим шагом на пути перехода от системы, которая просто «работает», к системе, которая демонстрирует исключительно высокую эффективность. 1. Ошибки на уровне датчиков: «внутренние недостатки» оборудования. Основные компоненты инерциальной навигационной системы (ИНС) — гироскопы и акселерометры — не являются идеальными датчиками. Анализ ошибок начинается с моделирования и количественной оценки этих «присущие недостатки». Смещение является одним из наиболее критических источников ошибок. Вывод гироскопом ложной угловой скорости в неподвижном состоянии приводит к непрерывному дрейфу ориентации, в то время как смещение акселерометра вносит постоянное отклонение непосредственно в конкретные измерения силы. Смещение акселерометра всего на 0,1 мг может привести к ошибке позиционирования примерно в 50 метров в течение 100 секунд. Опасность смещения заключается не только в самом отклонении, но и в его усилении за счет двойного интегрирования: ошибка позиционирования растет пропорционально квадрату времени. Ошибки масштабирования и ошибки установки классифицируются как структурные ошибки. Неточный масштаб означает, например, неправильную интерпретацию вращения в 1°/с как 1,001°/с; ошибки установки приводят к тому, что три чувствительные оси не являются идеально ортогональными, создавая перекрестные помехи. Хотя такие ошибки обычно можно компенсировать заводской калибровкой, колебания температуры и механические удары могут привести к несоответствию параметров компенсации. С динамической точки зрения, угловое движение монтажного основания вносит дополнительные погрешности в выходные сигналы гироскопа и акселерометра — связанные с угловой скоростью и угловым ускорением — которые достаточно значительны, чтобы потребовать внимания. Случайный шум (например, случайное блуждание углов и случайное блуждание скоростей), хотя и не приводит к постоянному смещению, вызывает у навигационных ошибок признаки статистической случайной дивергенции. 2. Динамические ошибки на уровне алгоритма: подводные камни дискретной выборки Даже при использовании идеальных датчиков сам процесс численного интегрирования вносит ошибки. В условиях высокой динамики, характеризующихся такими факторами, как высокочастотная вибрация и резкие маневры, возникают классические ошибки, известные как «ошибка конуса», «ошибка гребка» и «ошибка скручивания». В качестве примера рассмотрим ошибку конуса: когда вектор угловой скорости транспортного средства быстро вращается в пространстве, дискретная выборка фиксирует угловые приращения только в определенные, конечные моменты времени. Следовательно, непрерывная траектория вектора вращения не может быть точно восстановлена, что приводит к потере информации о вращении. Алгоритмы компенсации конуса с использованием нескольких выборок (например, двух- или четырехвыборочные схемы) специально разработаны для уменьшения этой потери информации. 3. Распространение ошибок: математическая прогрессия от «дифференциала» к «дивергенции» Основные характеристики распространения ошибок в инерциальных навигационных системах можно суммировать следующим образом: ошибки ориентации, вызванные смещением гироскопа, растут линейно со временем навигации, ошибки скорости растут квадратично, а ошибки положения растут кубически; при этом ошибки скорости, вызванные смещением акселерометра, растут линейно со временем навигации, а ошибки положения растут квадратично. Исходя из основных кинематических соотношений: в идеале положение определяется двойным интегрированием удельной силы: Это уравнение служит основой для коррекции интегрированных алгоритмов навигации, таких как фильтр Калмана. Заключение Ошибки инерциальной навигации возникают из-за физических несовершенств оборудования и потери информации, присущей дискретной выборке. От дрейфа смещения до конусообразных ошибок и от квадратичной до кубической дивергенции, принципы, раскрываемые математическими формулами, указывают путь к компенсации на инженерном уровне, определяя важнейший путь эволюции инерциальных навигационных систем от «дрейфа» к «точности».
ЧИТАТЬ ДАЛЕЕ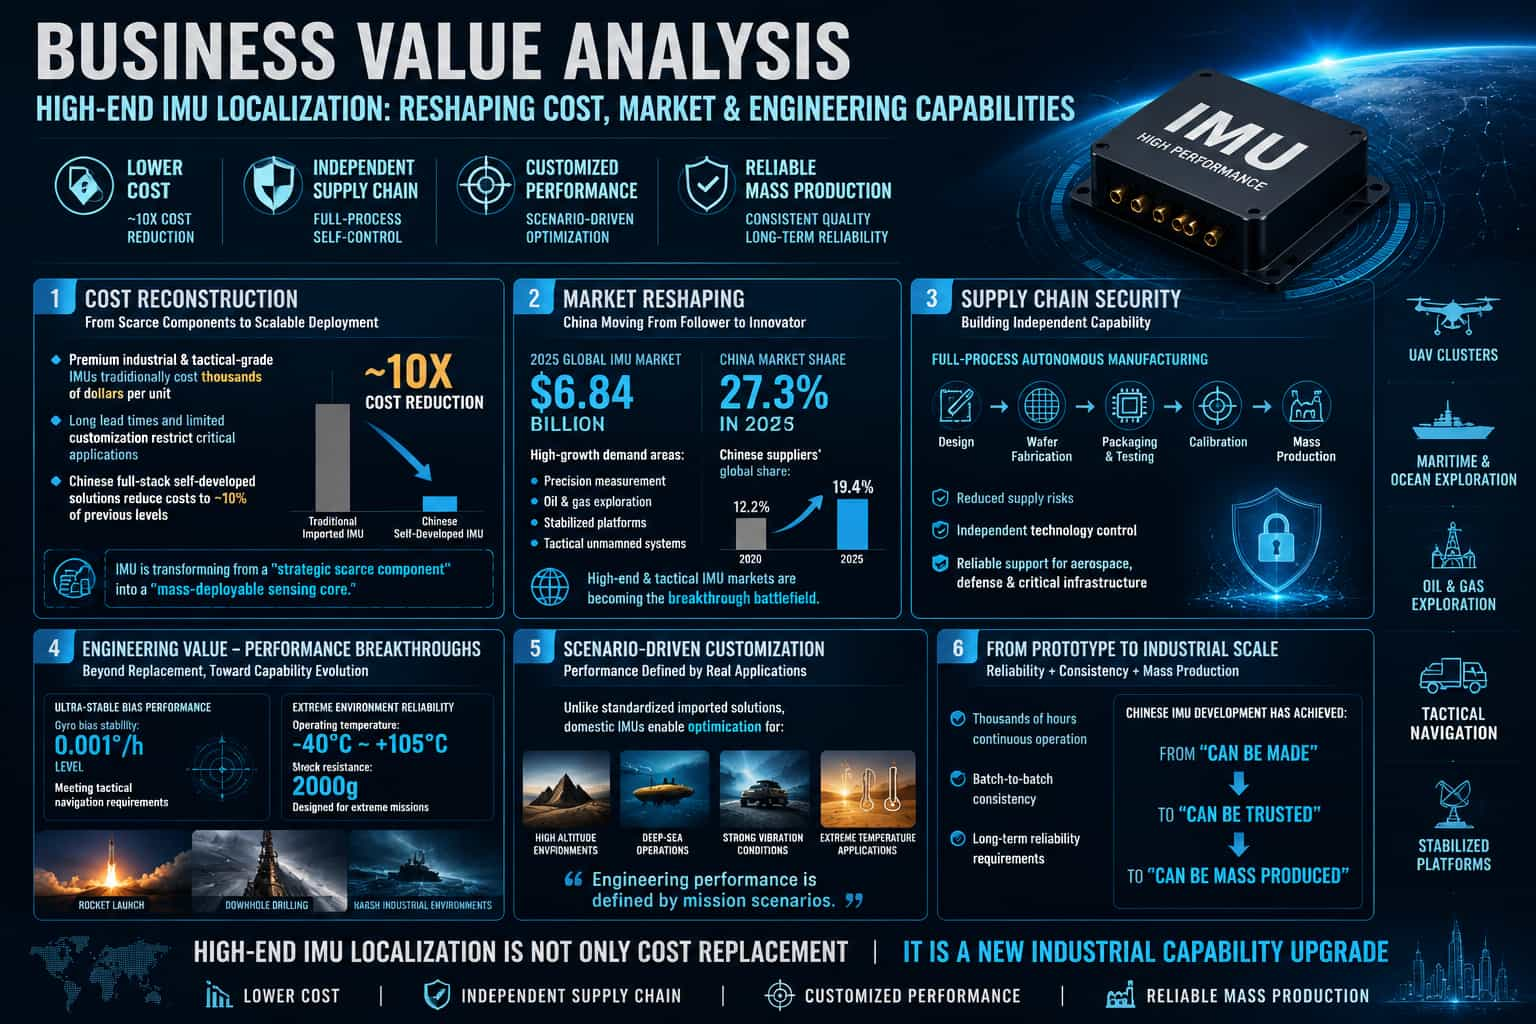
Долгое время каналы закупки высококачественных MEMS-инерциальных измерительных блоков (IMU) были крайне ограничены; пользователям приходилось выбирать из нескольких международных поставщиков, соглашаясь на стандартизированные готовые продукты, сталкиваясь с длительными сроками поставки и переплачивая. Появление локализованных решений в области поставок меняет эту ситуацию. Помимо соответствия эталонным показателям производительности, отечественные поставщики IMU предлагают дифференцированную ценность по четырем ключевым параметрам, оказывая существенное влияние на решения о закупках на рынках промышленного оборудования, робототехники и автономных систем. **Стоимость: от высоких страховых взносов до экономической целесообразности** Основной движущей силой диверсификации поставок является стоимость. Рынок высококачественных инерциальных измерительных блоков (IMU) долгое время характеризовался концентрированным предложением и жесткой ценовой политикой. Отечественные поставщики получают свои ценовые преимущества на трех уровнях: В производстве передовые процессы, такие как упаковка на уровне пластин, значительно повысили выход годной продукции, эффективно амортизируя производственные затраты на каждый чип. Что касается эффективности калибровки, полностью автоматизированные линии используют пакетное параллельное тестирование, что значительно сокращает время и затраты на оборудование, связанные с традиционной калибровкой отдельных изделий. С точки зрения цепочки поставок, локализация всей цепочки создания стоимости — от проектирования чипов до упаковки и тестирования — минимизирует посредников, логистические затраты и таможенные пошлины. В больших масштабах отечественная продукция может продаваться по цене, составляющей 50–70% от цены сопоставимого импорта, что снижает общую стоимость спецификации материалов на 30–60%. Для конечных пользователей это означает более низкие затраты на закупку при эквивалентных характеристиках, а также более предсказуемую структуру затрат в долгосрочной перспективе. **Доставка: от месяцев ожидания до гибкого графика** Длительные сроки поставки импортных инерциальных измерительных блоков (IMU) давно являются проблемой. Доставка высококачественных MEMS-IMU часто занимает недели или даже месяцы с момента заказа. Колебания в глобальных цепочках поставок могут еще больше увеличить эти сроки или даже вызвать сбои. Преимущества локализованных поставок проявляются в двух аспектах: что касается производственных мощностей, то внутри страны создано множество полностью автоматизированных линий калибровки, что гарантирует неизменность планирования мощностей в условиях международной торговли. В плане оперативности отечественные производители могут сократить сроки поставки образцов до нескольких дней. От выбора и проектирования компонентов до отладки и проверки, местные группы технической поддержки оказывают помощь на протяжении всего жизненного цикла — от НИОКР до массового производства — тем самым значительно ускоряя вывод продукции на рынок. Для проектов разработки с жесткими сроками эти преимущества в плане сроков выполнения зачастую оказываются более убедительными, чем одна только цена. Индивидуализация: от стандартизации до конфигурации по запросу. Импортируемые инерциальные измерительные блоки (IMU) в основном представляют собой стандартизированные, готовые к использованию продукты, что вынуждает пользователей принимать фиксированные характеристики. Отечественные поставщики преодолели это ограничение, предложив большую гибкость в настройке: на аппаратном уровне можно настраивать размеры, способы монтажа, типы разъемов и напряжения питания; на программном уровне можно настраивать протоколы связи, форматы вывода данных и сопоставление регистров; а что касается производительности, то такие параметры, как диапазоны измерений, полосы пропускания фильтрации, диапазоны температур калибровки и даже собственные модели компенсации ошибок, могут быть оптимизированы для конкретных сценариев применения. Такая гибкость особенно важна для двух типов пользователей: тех, кому необходимо модернизировать существующие системы, где индивидуальная настройка сводит к минимуму изменения в системе; и тех, кто работает в уникальных условиях, где индивидуальная настройка максимизирует производительность для конкретных сценариев. Поддержка: от технической документации до внедрения системы. В условиях глобальной конкуренции возможности технической поддержки определяются не только скоростью реагирования, но и построением технической экосистемы, которая в значительной степени расширяет возможности пользователя. Что касается всеобъемлющей и интернационализированной документации, отечественные поставщики предоставляют полные технические описания, примечания к применению, типовые проекты и руководства по интеграции, основанные на реальных примерах, как на китайском, так и на английском языках, что позволяет инженерам по всему миру эффективно выбирать компоненты и проектировать устройства. В плане открытой технической экосистемы, отечественные поставщики, как правило, предоставляют полностью открытые руководства по регистрам, исходный код стека протоколов связи и наборы инструментов калибровки, позволяя пользователям осуществлять глубокий контроль над поведением продукта, не полагаясь на закрытые API поставщика. Эта открытость предлагает существенное преимущество, часто отсутствующее в импортных продуктах, что делает их особенно подходящими для научно-исследовательских групп с потребностями в глубокой настройке системы. Что касается профессиональных групп поддержки, инженеры с большим опытом работы в отрасли помогают пользователям с точным выбором и оценкой решений на этапе предпродажной подготовки, а также помогают решать сложные вопросы, такие как интеграция аппаратного и программного обеспечения и слияние данных, на этапе НИОКР. Такое профессиональное сотрудничество эффективно снижает риски системной интеграции для пользователей и сокращает время выхода на рынок. Для сложных промышленных и автомобильных применений исчерпывающая техническая документация, открытая техническая экосистема и профессиональное техническое сотрудничество в совокупности обеспечивают высокое качество поставки. Заключение Стоимость, сроки поставки, индивидуальная настройка и поддержка — эти четыре преимущества образуют полный цикл создания ценности: преимущества в стоимости снижают барьеры для закупок, преимущества в сроках поставки гарантируют соблюдение графиков проекта, преимущества в индивидуальной настройке отвечают дифференцированным потребностям, а преимущества в поддержке устраняют технические препятствия.
ЧИТАТЬ ДАЛЕЕ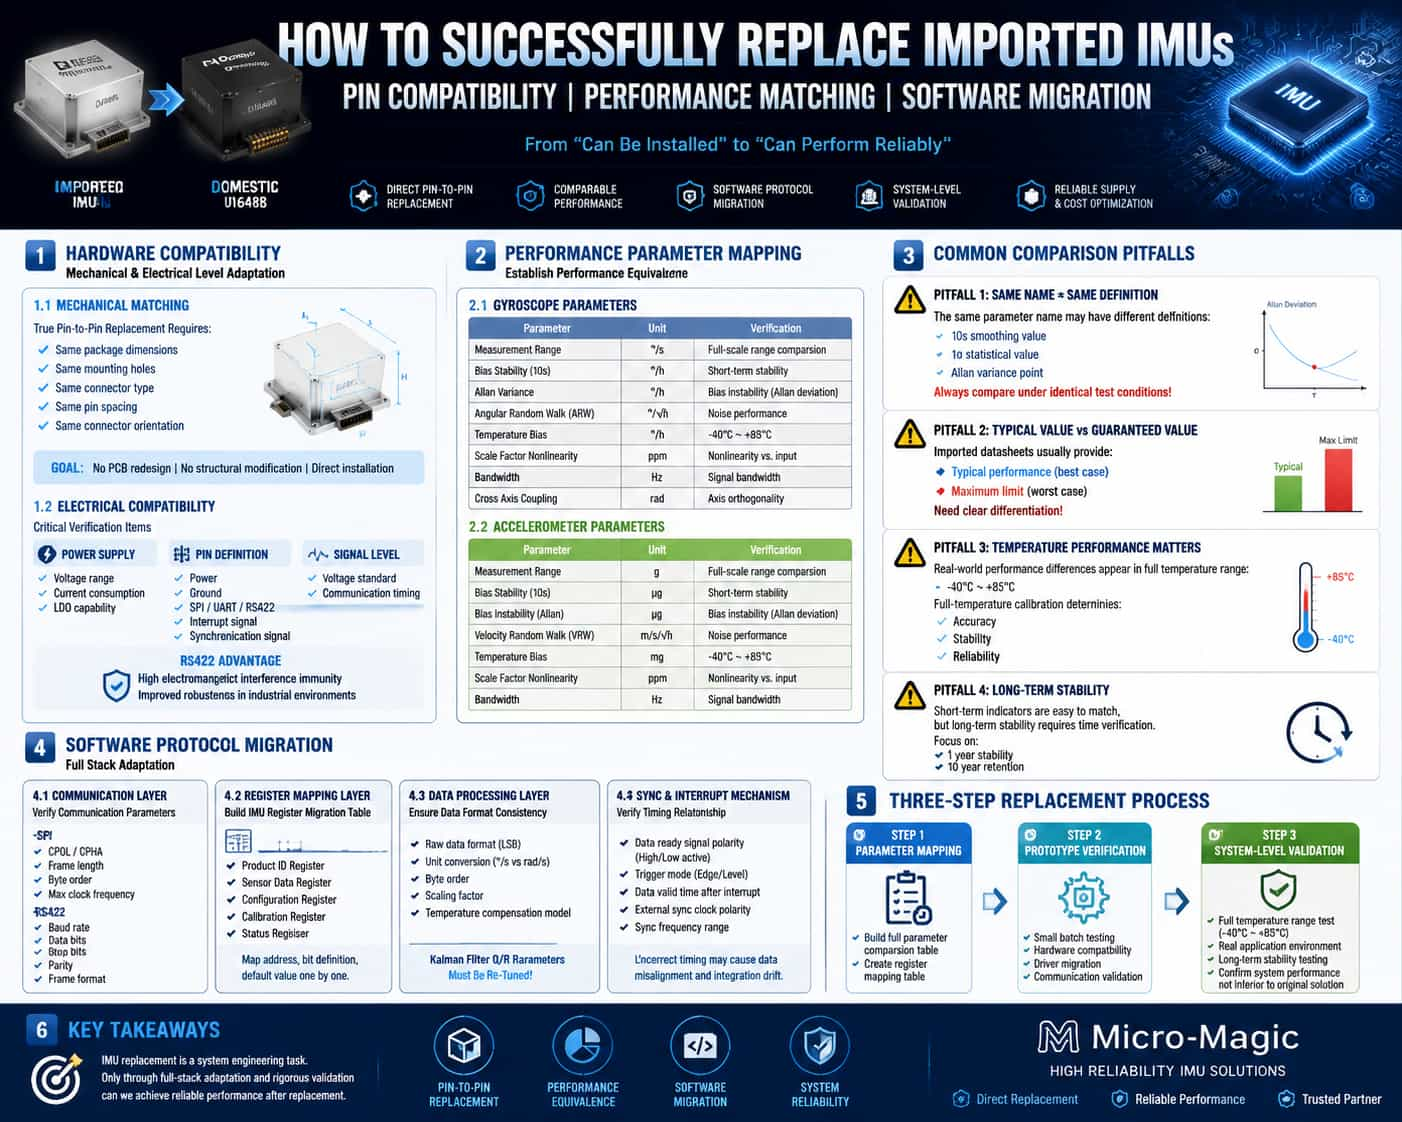
1. Введение Замена инерциального измерительного блока (ИМБ) — гораздо более сложная задача, чем простая замена микросхемы. Замена ИТБ предполагает адаптацию на системном уровне на нескольких уровнях, включая механическое крепление, электрические соединения, протоколы связи, отображение регистров и конвейеры обработки данных. В этой статье систематически описываются практические шаги и технические аспекты процесса замены ИТБ, с акцентом на три измерения: совместимость выводов оборудования, оценка параметров производительности и миграция программных протоколов. 2. Совместимость контактов: механическая и электрическая адаптация. 2.1. Механические размеры и способы крепления Первый уровень совместимости контактов — это механическая совместимость. В высококачественных инерциальных измерительных блоках (IMU) часто используется модульная компоновка; физические размеры, расположение монтажных отверстий и типы разъемов напрямую определяют возможность «прямой замены». Для осуществления замены без модификации печатной платы или корпуса эти механические параметры должны совпадать в соотношении 1:1. На практике ключевые факторы, которые необходимо проверить, включают: размеры модуля (длина, ширина, высота), диаметр и расположение монтажных отверстий, модели разъемов и шаг контактов, а также ориентацию разъема и механизмы фиксации. Хотя некоторые заменяющие изделия имеют оптимизированные размеры, полезные для новых конструкций, эти изменения могут создавать проблемы при монтаже в существующие системы, что потенциально может потребовать разработки адаптерных кронштейнов. 2.2. Определение электрических контактов и уровни сигналов После механической совместимости следует электрическая совместимость. Основные элементы проверки включают: напряжение питания и потребляемую мощность, определение функций выводов (питание, заземление, интерфейсы связи, сигналы прерывания/синхронизации) и стандарты уровня сигнала. В качестве примера рассмотрим интерфейс SPI: некоторые заменяющие продукты используют дифференциальные интерфейсы RS-422. RS-422 обеспечивает подавление синфазных помех, превышающее 80 дБ — улучшение на 30–40 дБ по сравнению с однополярными сигналами, — что имеет решающее значение для надежности системы в условиях высокой электромагнитной совместимости (например, в промышленных электроприводах). Однако преобразование между RS-422 и SPI предполагает перепроектирование протокольного уровня; это не просто замена нескольких проводов. 2.3. Вопросы электропитания и синхронизации Наиболее часто упускаемые из виду аспекты совместимости выводов — это время включения и различия в энергопотреблении. Если заменяемый продукт потребляет больше энергии, чем оригинал, необходимо проверить нагрузочную способность LDO (низкодомерного стабилизатора напряжения) существующего источника питания. Различия во времени инициализации при включении также имеют решающее значение; некоторым заменяющим продуктам может потребоваться более длительное время стабилизации при включении, что потребует дополнительной задержки в контроллере перед началом считывания данных. Кроме того, некоторые модули демонстрируют импульсные помехи в момент включения, что требует добавления фильтрующих конденсаторов на входе источника питания. 3. Сравнительный анализ параметров: точное сопоставление показателей производительности. 3.1. Ключевые параметры для сравнительной оценки параметров. Суть параметрического бенчмаркинга заключается в установлении «соотношения эквивалентности характеристик» между заменяющим продуктом и исходным продуктом. Ключевые параметры бенчмаркинга включают: Гироскоп: диапазон измерений (°/с), стабильность смещения (°/ч), нестабильность смещения (°/ч, дисперсия Аллана), угловое случайное блуждание (°/√ч), полное температурное смещение (°/ч), нелинейность масштабного коэффициента (ppm), полоса пропускания (Гц) и перекрестная связь (рад). Акселерометр: диапазон измерений (г), стабильность смещения (мкг), нестабильность смещения (мкг, дисперсия Аллана), случайное блуждание скорости (м/с/√ч), полное температурное смещение (мг), нелинейность масштабного коэффициента (ppm) и полоса пропускания (Гц). 3.2. Основные подводные камни бенчмаркинга Ошибка 1: Различные определения метрик. Хотя все они могут быть обозначены как «стабильность смещения», некоторые производители используют сглаженное значение за 10 секунд, другие — статистическое значение 1σ, а третьи — значение точки перегиба на графике дисперсии Аллана. Сравнения должны проводиться в идентичных условиях тестирования. Ошибка 2: Типичные значения против максимальных значений. В технических характеристиках импортных товаров часто указываются как типичные, так и максимальные значения, тогда как в товарах-заменителях может быть указан только верхний предел (≤). При проведении сравнительных тестов крайне важно различать «типичные характеристики» и «гарантированные характеристики». Ошибка 3: Игнорирование характеристик при всех рабочих температурах. Оценка параметров при комнатной температуре относительно проста; истинная разница в производительности часто проявляется во всем диапазоне рабочих температур (от -40°C до 85°C). Импортные изделия выигрывают от заводской калибровки, охватывающей весь диапазон температур, что является ключевым фактором их превосходной производительности. Если же изделия-заменители калибруются только при комнатной температуре, их производительность может значительно ухудшиться при экстремальных температурах. Ловушка 4: Долгосрочная стабильность. Краткосрочные показатели, указанные в технических характеристиках, легко оценить, но для проверки долгосрочных показателей, таких как стабильность в течение года или сохранение данных в течение десяти лет, требуется время. Это представляет собой наиболее сложный «барьер зрелости инженерных решений», который необходимо преодолеть продуктам-заменителям. 4. Портирование программных протоколов: Полная адаптация стека от физического уровня к прикладному Перенос программного обеспечения — наиболее сложный и часто недооцениваемый аспект замены инерциального измерительного блока (IMU). Даже если распиновка и параметры идеально совпадают, система не будет работать, если программные слои несовместимы. 4.1. Уровень протокола связи Во-первых, необходимо проверить тип интерфейса связи — SPI, I2C, UART или RS422 — и его конкретные параметры. В качестве примера рассмотрим SPI: параметры, которые необходимо проверить, включают полярность тактового сигнала (CPOL) и фазу тактового сигнала (CPHA), длину кадра (8/16/32 бит), порядок байтов данных (big-endian/little-endian) и максимальную тактовую частоту. В связи по протоколу SPI необходимо корректно обрабатывать «межпередатчиковую задержку» — минимальный интервал между двумя командами SPI — чтобы избежать ошибок чтения данных. Для RS422 требуется проверка таких параметров, как скорость передачи данных, биты данных, стоповые биты, биты четности и формат кадра. 4.2. Уровень отображения регистров Это основная проблема переноса программного обеспечения. Практически невозможно добиться идеального совпадения характеристик инерциальных измерительных блоков (IMU) от разных производителей в отношении распределения адресов регистров, форматов данных и определений управляющих битов. Ключевые категории регистров, требующие переноса, включают: регистры идентификации продукта (для проверки канала связи), регистры данных датчиков (адреса и разрядность могут отличаться), регистры конфигурации (диапазон измерений, фильтрация, частота дискретизации), регистры калибровки (адреса для коррекции смещения и масштабного коэффициента) и регистры состояния (определения битов для флагов ошибок и флагов готовности данных). На практике следует создать «таблицу сопоставления регистров» для сопоставления адреса, определений битов и значений по умолчанию каждого ключевого регистра из исходного продукта с заменяющим продуктом. Для функций, отсутствующих в заменяющем продукте, необходимо внести изменения на уровне драйвера или удалить соответствующие вызовы. 4.3. Уровень обработки данных Различия могут существовать в формате выходных данных датчика (младший значащий бит против физических единиц), единицах измерения (°/с против рад/с), порядке байтов и масштабирующих коэффициентах. Если заменяющий продукт выдает физические величины напрямую, а исходный продукт — необработанные значения младшего значащего бита, необходимо добавить интерфейс преобразования единиц измерения в слой драйвера. Модели компенсации ошибок также могут различаться; например, импортируемые продукты могут иметь встроенную компенсацию полиномом первого порядка, тогда как заменяющий продукт может поддерживать модели температурной компенсации более высокого порядка, что потребует расширения интерфейса компенсации. Матрицы шума Q и R для фильтра Калмана должны быть перекалиброваны на основе характеристик стохастического блуждания заменяющего продукта; исходные параметры не могут быть использованы повторно напрямую. 4.4. Механизмы синхронизации и прерываний Параметры, такие как полярность (активный высокий/низкий уровень), режим запуска (фронт/уровень) и временная зависимость (задержка между сигналом готовности данных и действительными данными) сигнала готовности данных, могут изменяться. Также необходимо проверить полярность и частотный диапазон внешнего синхронизирующего тактового генератора. Неправильное обращение может привести к рассогласованиям во времени сбора данных и накоплению ошибок в оценке ориентации. 5. Заключение Замена инерциального измерительного блока (IMU) — это систематическая инженерная задача, гораздо более сложная, чем простая замена компонентов «по контактам». На аппаратном уровне необходимо проверить полную совместимость в отношении механических размеров, назначения контактов и последовательности включения питания. На уровне параметров требуется пошаговое сравнение в идентичных условиях тестирования, с особым вниманием к производительности во всем диапазоне температур и долговременной стабильности. На программном уровне необходима полная адаптация стека, охватывающая все, от протоколов связи и отображения регистров до конвейеров обработки данных. На практике рекомендуется «трехэтапная» стратегия: во-первых, составить исчерпывающий список сравнения параметров и таблицу сопоставления регистров; во-вторых, провести проверку совместимости оборудования и портирование драйверов с использованием небольшой партии образцов; и в-третьих, выполнить проверку производительности системы на системном уровне во всем диапазоне температур и в реальных условиях эксплуатации, чтобы подтвердить, что общая производительность системы с замененным компонентом не уступает исходному решению. Только благодаря этому процессу можно успешно перейти от простого «подгонки детали» к достижению «оптимальной производительности системы».
ЧИТАТЬ ДАЛЕЕ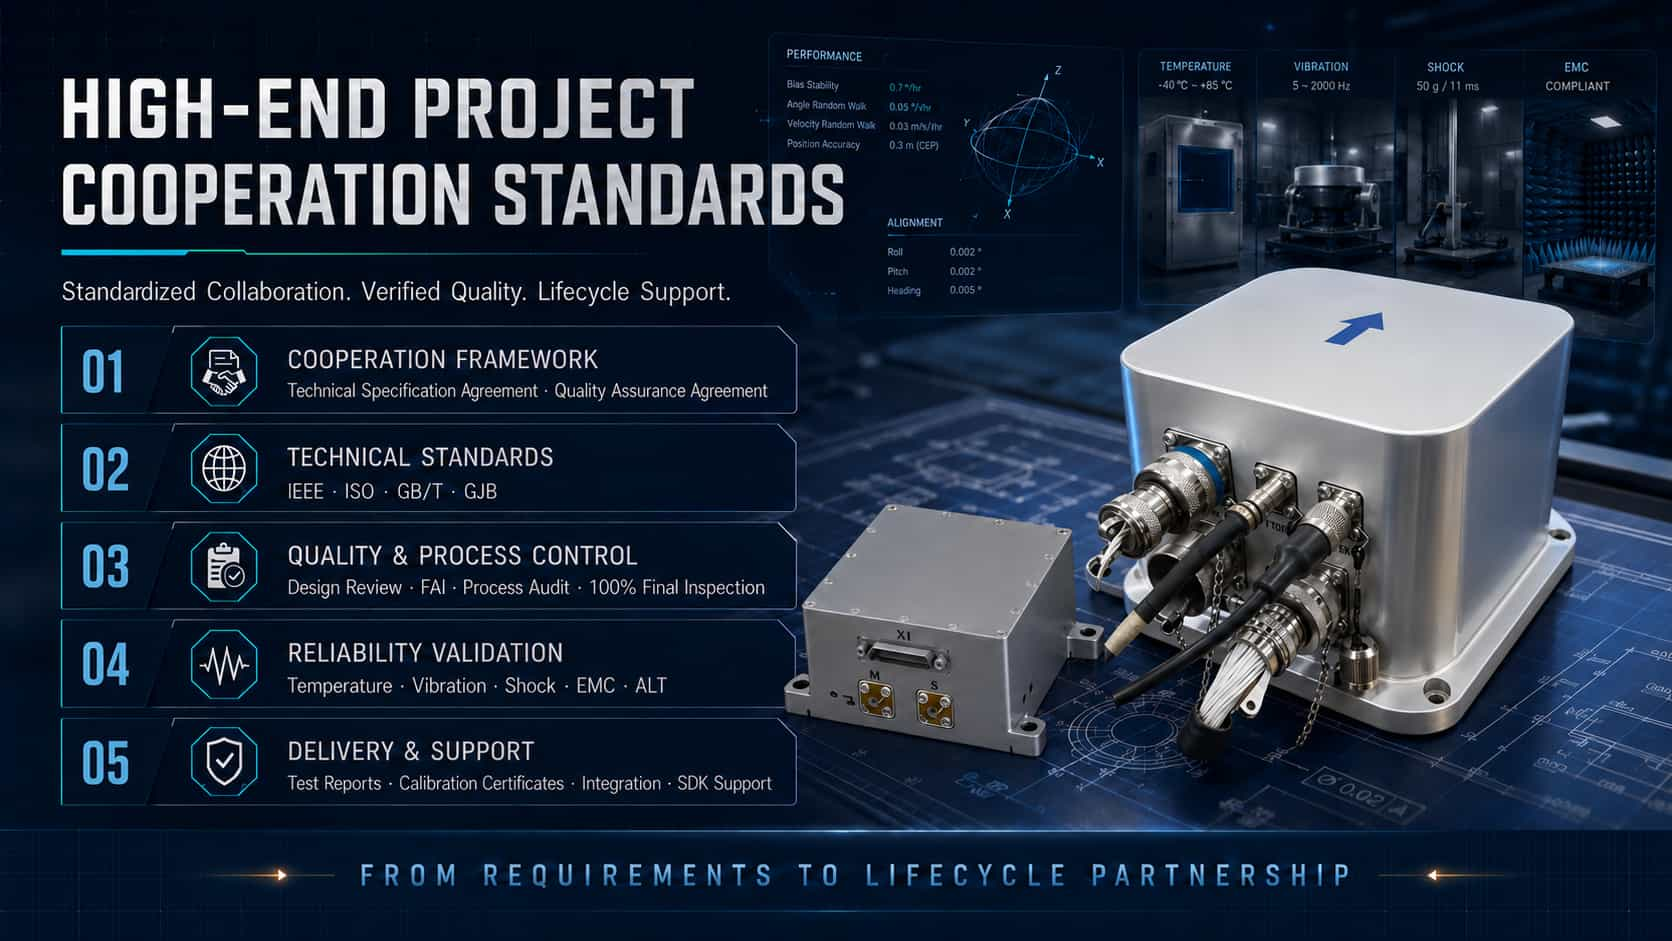
Инерциальные датчики, включая акселерометры, гироскопы и инерциальные измерительные блоки (ИМБ), являются основными компонентами авиационных навигационных, наводящих и управляющих систем; их характеристики и надежность напрямую определяют безопасность полетов и успех миссии. Проекты, связанные с инерциальными датчиками в авиационном секторе, предполагают управление полным жизненным циклом, начиная от квалификации и сертификации, поставки и приемки, заканчивая исследованиями и разработками по индивидуальному заказу и технической поддержкой. В данной статье представлен технический анализ этих четырех аспектов с использованием международных стандартных систем и инженерной практики.1. Квалификация авиационных проектовДля выхода на рынок авиационной техники инерциальные датчики должны пройти ряд строгих процессов квалификации и сертификации. Эти процессы охватывают множество аспектов, включая адаптивность оборудования к окружающей среде, безопасность программного обеспечения, обеспечение качества аппаратной части и проверку соответствия техническим стандартам.Сертификация по адаптации к условиям окружающей среды: RTCA DO-160, *Условия окружающей среды и процедуры испытаний бортового оборудования*, является основным стандартом для испытаний авионики в условиях окружающей среды и признан Международной организацией по стандартизации (ISO) в качестве де-факто международного стандарта ISO-7137. Этот стандарт определяет минимальные условия и процедуры испытаний в условиях окружающей среды для всего спектра бортового оборудования, от легких самолетов общего назначения и вертолетов до больших реактивных лайнеров и сверхзвуковых самолетов. DO-160 включает более 20 испытаний, в том числе на температуру, вибрацию, удары, влажность, высоту, водонепроницаемость и пылезащиту, устойчивость к солевому туману и грибкам, электромагнитную совместимость (ЭМИ/ЭМС), воздействие молнии, электростатический разряд, а также входную мощность и переходные процессы напряжения.Сертификация программного и аппаратного обеспечения: DO-178, *Рекомендации по сертификации программного обеспечения в бортовых системах и оборудовании*, является золотым стандартом сертификации безопасности авиационного программного обеспечения. Он классифицирует программное обеспечение по уровням обеспечения безопасности от A до E, при этом уровень A применяется к наиболее важным функциям обеспечения безопасности полетов. DO-254, *Руководство по обеспечению безопасности проектирования бортового электронного оборудования*, рассматривает вопросы обеспечения безопасности проектирования сложного электронного оборудования. Сертификация инерциальных навигационных систем обычно требует, чтобы программное обеспечение соответствовало стандартам DO-178B/C уровня A, а аппаратное обеспечение — стандартам DO-254 уровня A.Технический стандарт (TSO): TSO — это минимальный стандарт производительности, установленный Федеральным управлением гражданской авиации США (FAA); производители должны получить разрешение TSO (TSOA) до того, как их оборудование может быть установлено на сертифицированные воздушные суда. К стандартам TSO, относящимся к инерциальным навигационным системам, относятся TSO-C4c (гироскопы), TSO-C5f (системы определения положения и курса), TSO-C6e (гироскопы направления), TSO-C88b (автопилоты) и TSO-C201 (AHRS), а также другие. Ссылки на стандарты GJB: Квалификация для китайских военных проектов инерциальных датчиков в основном основана на системе управления качеством GJB 9001C, процедуре квалификации предприятий-производителей оборудования и серии стандартов экологических испытаний GJB 150; технически они имеют общее происхождение со стандартами MIL-STD и DO. 2. Условия поставкиТехнические условия поставки инерциальных датчиков охватывают проверку качества продукции, критерии приемки, упаковку и транспортировку, а также поставку документации, обеспечивая контроль качества и отслеживаемость на протяжении всего процесса от отправки с завода до установки на летательный аппарат.Контроль качества и приемка: При поставке инерциальные датчики авиационного класса проходят следующие этапы: заводская инспекция (полное тестирование параметров и калибровка при различных температурах), приемочная инспекция (повторное тестирование по прибытии) и квалификационная инспекция (сертификационные испытания). Технические условия для бортовых инерциальных навигационных систем охватывают технические требования, методы испытаний, правила инспекции и упаковку/транспортировку; технические условия для гражданских ИМУ для БПЛА подробно описывают уровни классификации и требования к техническому обслуживанию.Упаковка и транспортировка: Упаковка для военного инерциального навигационного оборудования соответствует стандарту MIL-STD-2073-1 (индивидуальная упаковка военного уровня B), определяющему методы предотвращения коррозии и механических повреждений для обеспечения целостности во время хранения и многократных циклов транспортировки; маркировка соответствует стандарту MIL-STD-129. Для применения в гражданской авиации используются стандарты DO-160 и связанные с ними спецификации, описывающие конкретные требования к защите от влаги, ударов и электростатического разряда.Документация: Как правило, в комплект поставки входят технические характеристики продукции, протоколы испытаний (экологические испытания, испытания на электромагнитную совместимость, испытания на долговечность и т. д.), сертификаты калибровки, декларации соответствия (DoC), руководства пользователя и руководства по техническому обслуживанию. Для продукции, сертифицированной по стандартам DO-178/DO-254, также требуется полный пакет данных по обеспечению качества программного и аппаратного обеспечения. 3. Разработка на заказВ авиационных приложениях часто требуются инерциальные датчики, разработанные с учетом конкретных задач; различные платформы (самолеты, вертолеты, БПЛА) и профили задач (гражданская авиация, военная сфера, научные исследования) предъявляют различные требования к точности, размерам, весу, энергопотреблению (SWaP), протоколам интерфейса и адаптации к окружающей среде.Настройка оборудования: Разработка на заказ включает в себя выбор и конфигурацию датчиков (выбор между такими технологиями, как MEMS, волоконно-оптические или лазерные гироскопы), настройку форм-факторов и механических интерфейсов (например, модификацию корпуса для соответствия конкретным монтажным пространствам), выбор разъемов (например, фильтрованные разъемы MIL-Spec 38999) и усовершенствования конструкции для повышения устойчивости к воздействию окружающей среды (вибро- и ударопрочность, широкий диапазон рабочих температур).Настройка программного обеспечения и алгоритмов: это включает в себя настройку протоколов связи (RS-232/422/485, ARINC, CAN и т. д.), конфигурацию форматов и скорости вывода данных, оптимизацию алгоритмов объединения данных с датчиков, а также программирование с учетом эффектов рычага и ориентации крепления. Некоторые поставщики также предлагают разработку нестандартных систем тестирования и специализированных программных средств.Процесс индивидуальной настройки: Типичный рабочий процесс индивидуальной разработки включает анализ требований, проектирование решения, изготовление прототипа, проверку в условиях окружающей среды (например, испытания по стандарту DO-160), системную интеграцию и летные испытания. Многие поставщики обладают собственными производственными мощностями полного цикла — от изготовления микроэлектромеханических пластин до калибровки инерциальных измерительных блоков — что обеспечивает контроль качества продукции, изготовленной по индивидуальному заказу. 4. Техническая поддержкаТехническая поддержка является важнейшим компонентом полного жизненного цикла обслуживания инерциальных датчиков, охватывающим всю цепочку от консультаций по выбору и системной интеграции до ввода в эксплуатацию на месте, диагностики неисправностей и технического обслуживания/калибровки.Поддержка при выборе и интеграции: Поставщики обычно предоставляют оценочные комплекты, чтобы помочь клиентам проверить производительность на ранних этапах проекта. Технические специалисты оказывают помощь клиентам на протяжении всего процесса — от выбора датчиков и согласования интерфейсов до системной интеграции — решая инженерные задачи, такие как слияние данных, преобразование системы координат и компенсация ошибок. Некоторые производители предлагают круглосуточную техническую поддержку, охватывающую весь рабочий процесс, от выбора и интеграции до слияния данных.Услуги по калибровке и техническому обслуживанию: Инерциальные датчики требуют периодической калибровки после длительного использования для компенсации дрейфа смещения и изменений масштабного коэффициента. Поставщики, имеющие авиационные сертификаты (например, EASA Part 21G и системы управления качеством EN9100), могут предоставлять услуги по калибровке и техническому обслуживанию, соответствующие авиационным стандартам. Некоторые производители также предоставляют данные о среднем времени безотказной работы (MTBF).Партнерство на протяжении всего жизненного цикла: ведущие поставщики инерциальных датчиков предлагают не только стандартные продукты; они выстраивают партнерские отношения, охватывающие весь жизненный цикл продукта — от концептуального проектирования, прототипирования и поддержки сертификации летной годности до серийного производства и долгосрочного технического обслуживания. Эта модель снижает проектные риски и сокращает циклы НИОКР для клиентов, обеспечивая при этом устойчивую надежность авиационных инерциальных датчиков в сложных условиях эксплуатации. 5. Заключение Применение инерциальных датчиков в авиации создало комплексную систему, охватывающую все аспекты: от сертификации (DO-160/DO-178/DO-254/TSO) и спецификаций поставки (упаковка и приемочный контроль MIL-STD-2073) до специализированных исследований и разработок (гибкая адаптация аппаратного и программного обеспечения) и технической поддержки (услуги на протяжении всего жизненного цикла). Понимание и эффективное использование этой многоуровневой системы стандартов и услуг имеет важное значение для успешного применения инерциальных датчиков в авиационных проектах.
ЧИТАТЬ ДАЛЕЕоставить сообщение
Отсканируйте QR-код для отправки в WeChat :