Основные компоненты инерциальных навигационных систем (ИНС) — гироскопы и акселерометры — чрезвычайно чувствительны к колебаниям температуры. Эта чувствительность обусловлена температурной зависимостью физических свойств материалов: изменениями модуля упругости кремниевых микроструктур; термическими напряжениями, вызванными несоответствием коэффициентов теплового расширения (КТР) кремния и стекла в микроэлектромеханических системах (МЭМС); изменениями показателя преломления оптического волокна и геометрии катушки в волоконно-оптических гироскопах; а также температурным дрейфом опорных напряжений и коэффициентов усиления усилителей в электронных схемах.
Температурный дрейф особенно критичен из-за «эффекта усиления двойного интегрирования»: вызванное температурой смещение, подверженное двойному интегрированию, присущему навигационным вычислениям, приводит к ошибке позиционирования, которая квадратично расходится со временем навигации. Исследования показывают, что коэффициент температурного дрейфа для MEMS-акселерометров может достигать 0,54 мг/°C, в то время как нестабильность смещения MEMS-гироскопов в широком диапазоне температур может достигать 4,6°/ч — уровни, неприемлемые для тактических применений.
Механизмы дрейфа можно разделить на три типа:
• Тепловое воздействие на материалы: несоответствие коэффициентов теплового расширения между кремнием и упаковочными материалами создает термическое напряжение, изменяя жесткость и резонансную частоту чувствительной структуры.
• Дрейф электрических параметров: вызванные температурой изменения резисторов, конденсаторов и опорных напряжений в схеме обнаружения изменяют масштабный коэффициент и смещение нуля датчика.
• Изменение оптических параметров (волоконно-оптические гироскопы): Изменения показателя преломления оптического волокна в сочетании с тепловым расширением и сжатием волоконной катушки изменяют длину оптического пути и эквивалентную площадь.
Математические принципы алгоритмов кусочно-линейной компенсации температурного дрейфа
Основная задача компенсации температурного дрейфа заключается в построении модели соответствия между смещением и температурой, то есть в определении функции ошибки:
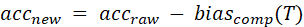
Исследования показывают, что адаптивный кусочно-полиномиальный метод может обеспечить точность компенсации, сопоставимую с точностью метода таблиц соответствия, при этом требуя значительно меньшего количества параметров компенсации. Что касается ошибок, связанных с влиянием колебаний температуры на курс на системном уровне, метод компенсации, основанный на разложении Фурье температурных колебаний, может уменьшить ошибку на 40–90%.
оставить сообщение
Отсканируйте QR-код для отправки в WeChat :