Привлекательность инерциальных навигационных систем заключается в их способности автономно вычислять положение и ориентацию, не полагаясь на какие-либо внешние сигналы. Однако недостатком является то, что ошибки неуклонно накапливаются со временем. Понимание основных источников этих ошибок является важнейшим шагом на пути перехода от системы, которая просто «работает», к системе, которая демонстрирует исключительно высокую эффективность.
1. Ошибки на уровне датчиков: «внутренние недостатки» оборудования.
Основные компоненты инерциальной навигационной системы (ИНС) — гироскопы и акселерометры — не являются идеальными датчиками. Анализ ошибок начинается с моделирования и количественной оценки этих «присущие недостатки».
Смещение является одним из наиболее критических источников ошибок. Вывод гироскопом ложной угловой скорости в неподвижном состоянии приводит к непрерывному дрейфу ориентации, в то время как смещение акселерометра вносит постоянное отклонение непосредственно в конкретные измерения силы. Смещение акселерометра всего на 0,1 мг может привести к ошибке позиционирования примерно в 50 метров в течение 100 секунд. Опасность смещения заключается не только в самом отклонении, но и в его усилении за счет двойного интегрирования: ошибка позиционирования растет пропорционально квадрату времени.
Ошибки масштабирования и ошибки установки классифицируются как структурные ошибки. Неточный масштаб означает, например, неправильную интерпретацию вращения в 1°/с как 1,001°/с; ошибки установки приводят к тому, что три чувствительные оси не являются идеально ортогональными, создавая перекрестные помехи. Хотя такие ошибки обычно можно компенсировать заводской калибровкой, колебания температуры и механические удары могут привести к несоответствию параметров компенсации. С динамической точки зрения, угловое движение монтажного основания вносит дополнительные погрешности в выходные сигналы гироскопа и акселерометра — связанные с угловой скоростью и угловым ускорением — которые достаточно значительны, чтобы потребовать внимания.
Случайный шум (например, случайное блуждание углов и случайное блуждание скоростей), хотя и не приводит к постоянному смещению, вызывает у навигационных ошибок признаки статистической случайной дивергенции.
2. Динамические ошибки на уровне алгоритма: подводные камни дискретной выборки
Даже при использовании идеальных датчиков сам процесс численного интегрирования вносит ошибки. В условиях высокой динамики, характеризующихся такими факторами, как высокочастотная вибрация и резкие маневры, возникают классические ошибки, известные как «ошибка конуса», «ошибка гребка» и «ошибка скручивания». В качестве примера рассмотрим ошибку конуса: когда вектор угловой скорости транспортного средства быстро вращается в пространстве, дискретная выборка фиксирует угловые приращения только в определенные, конечные моменты времени. Следовательно, непрерывная траектория вектора вращения не может быть точно восстановлена, что приводит к потере информации о вращении. Алгоритмы компенсации конуса с использованием нескольких выборок (например, двух- или четырехвыборочные схемы) специально разработаны для уменьшения этой потери информации.
3. Распространение ошибок: математическая прогрессия от «дифференциала» к «дивергенции»
Основные характеристики распространения ошибок в инерциальных навигационных системах можно суммировать следующим образом: ошибки ориентации, вызванные смещением гироскопа, растут линейно со временем навигации, ошибки скорости растут квадратично, а ошибки положения растут кубически; при этом ошибки скорости, вызванные смещением акселерометра, растут линейно со временем навигации, а ошибки положения растут квадратично.
Исходя из основных кинематических соотношений: в идеале положение определяется двойным интегрированием удельной силы:
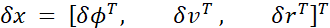 Это уравнение служит основой для коррекции интегрированных алгоритмов навигации, таких как фильтр Калмана.
Заключение
Ошибки инерциальной навигации возникают из-за физических несовершенств оборудования и потери информации, присущей дискретной выборке. От дрейфа смещения до конусообразных ошибок и от квадратичной до кубической дивергенции, принципы, раскрываемые математическими формулами, указывают путь к компенсации на инженерном уровне, определяя важнейший путь эволюции инерциальных навигационных систем от «дрейфа» к «точности».
оставить сообщение
Отсканируйте QR-код для отправки в WeChat :